下图展示了ROS 2和ROS 1在架构上的比较,两者主要实现了机器人开发中的中间层,主要提供了机器人人中的关键通信机制。ROS 2改进了ROS 1的通信模式,引入了DDS(Data Distribution Service,数据分发服务)作为通信后端,提高了通信的实时性和可靠性。此外ROS 1在使用时需要在应用层启动Master节点,作为系统的管理节点,而ROS 2中的节点都是平行和等价的,不存在管理节点,可避免ROS 1中Master节点失效引发的系统崩溃,对单点失效现象有更好的容错性。
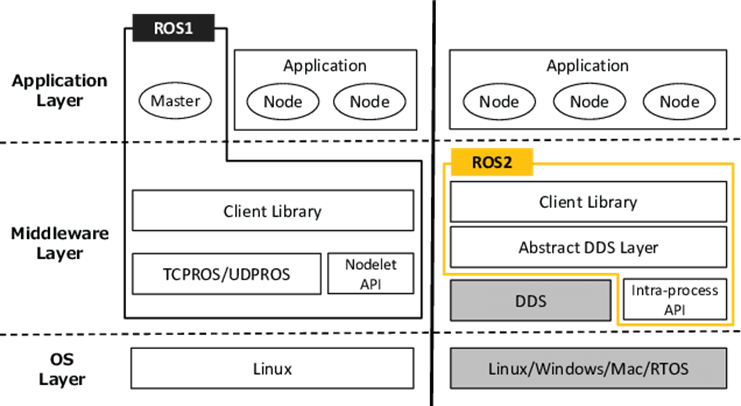
具体来说ROS 2相较于ROS 1主要进行了以下几个方面的改进:
(1)实时性能改进:
ROS 2引入了DDS作为通信后端,提高了通信的实时性能和可靠性。DDS提供了高性能、低延迟的数据交换机制,适合实时控制和大规模的数据交换。这使得ROS 2能够更好的适应机器人在实际场景中的应用,从实验环境走向生产环境。
(2)跨平台支持:
ROS 2支持多种操作系统平台,包括Linux、Windows、macOS等,以及多种体系结构,如ARM、x86等。这使得ROS 2能够运行在各种嵌入式系统和计算设备上。跨平台的支持使得ROS2的应用泛围更为广泛,其中在Linux系统上支持最为全面。
(3)多语言支持:
ROS 2支持多种编程语言,包括C++、Python等,提供了更广泛的开发选择,使得开发者可以根据需求选择适合的编程语言进行开发。Python语言的易用性,使得在ROS 2上开发机器人功能更为便捷,本书即选择使用Python作为ROS 2的编程语言。
(4)安全性改进:
ROS 2引入了安全性功能,包括权限管理、加密通信等,提高了系统的安全性,特别是在一些对安全性要求较高的应用场景,可以有效增加恶意攻击者的破坏难度。