力控赋能具身|PNP机器人联合坤维亮相中国机器人学术年会
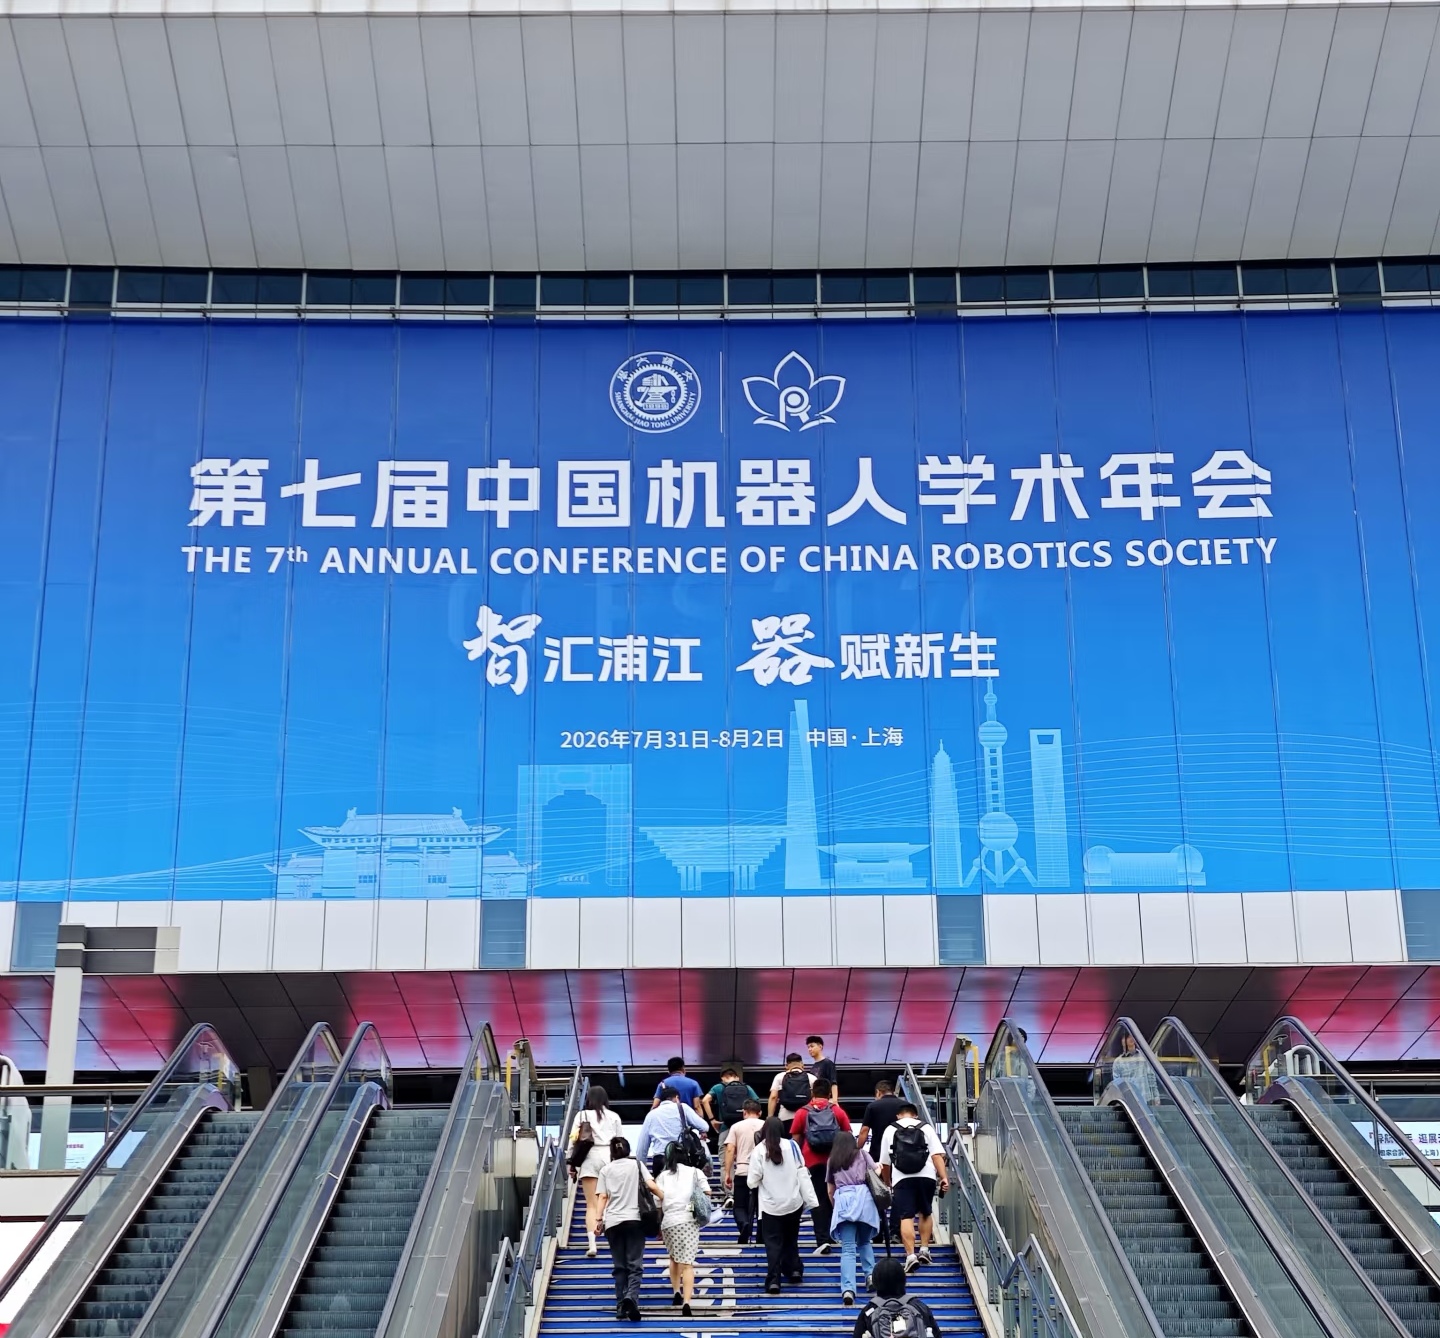
感知真实物理世界|PNP×坤维携两套力控具身采集方案登陆中国机器人学术年会
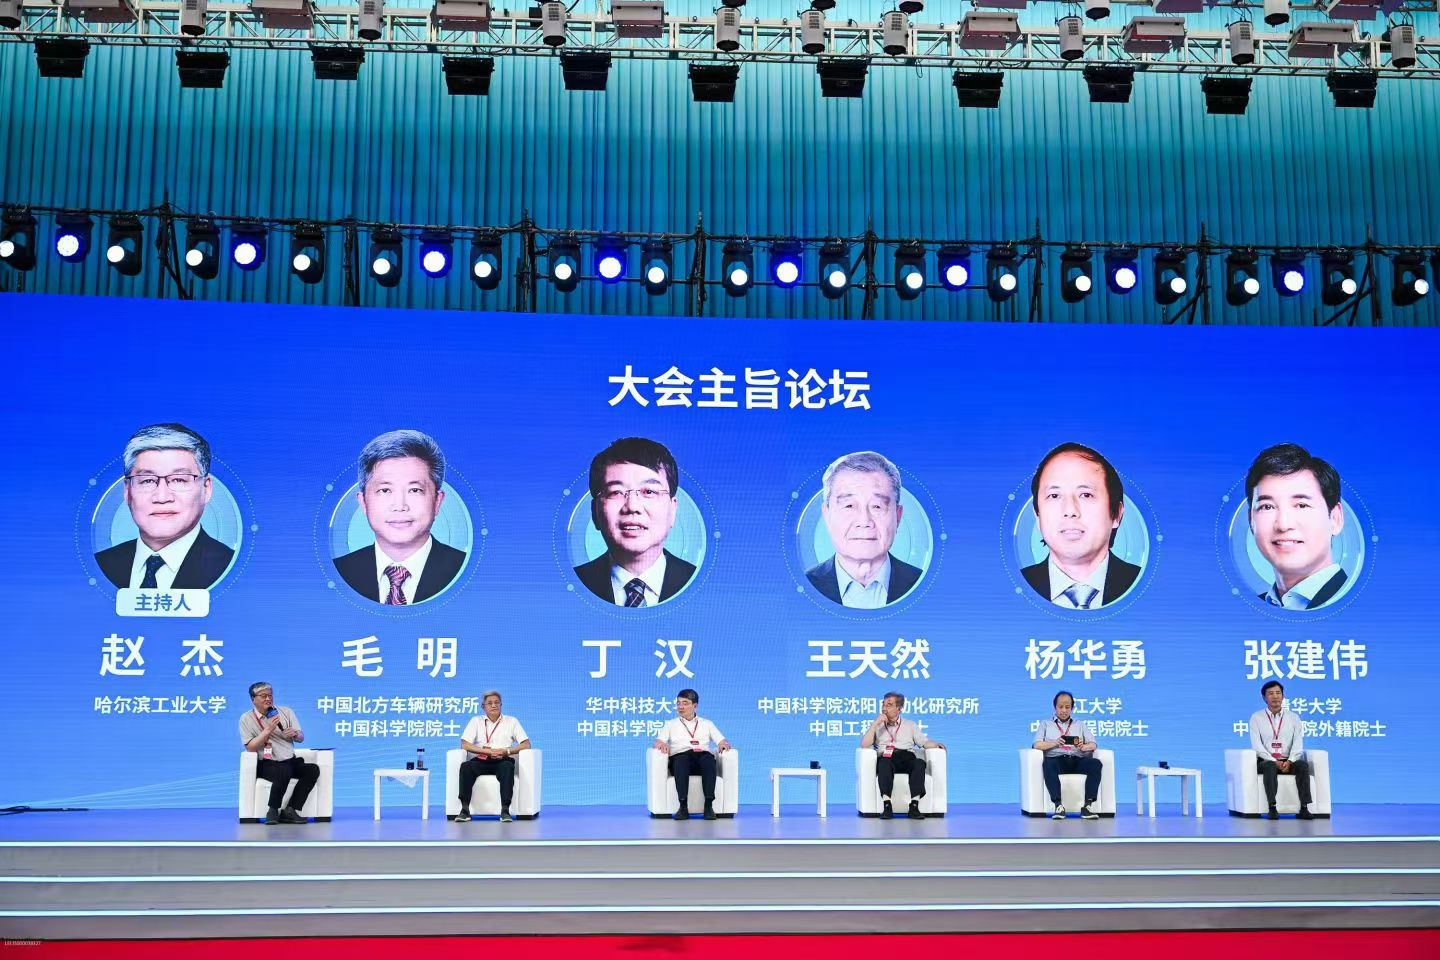
第七届中国机器人学术年会(CCRS2026)于上海国家会展中心举办,作为国内机器人领域规模最大、影响力最高的学术盛会,本次大会汇聚200余位行业权威专家,参会总规模超3000人,集结高校科研团队、院士专家与机器人头部企业,具身智能、人形机器人成为本次大会最受关注的核心方向。大量研究表明,单纯依靠视觉信息的机器人难以完成插拔、装配、柔性交互等真实物理任务,力觉感知已经成为具身智能突破的关键一环。
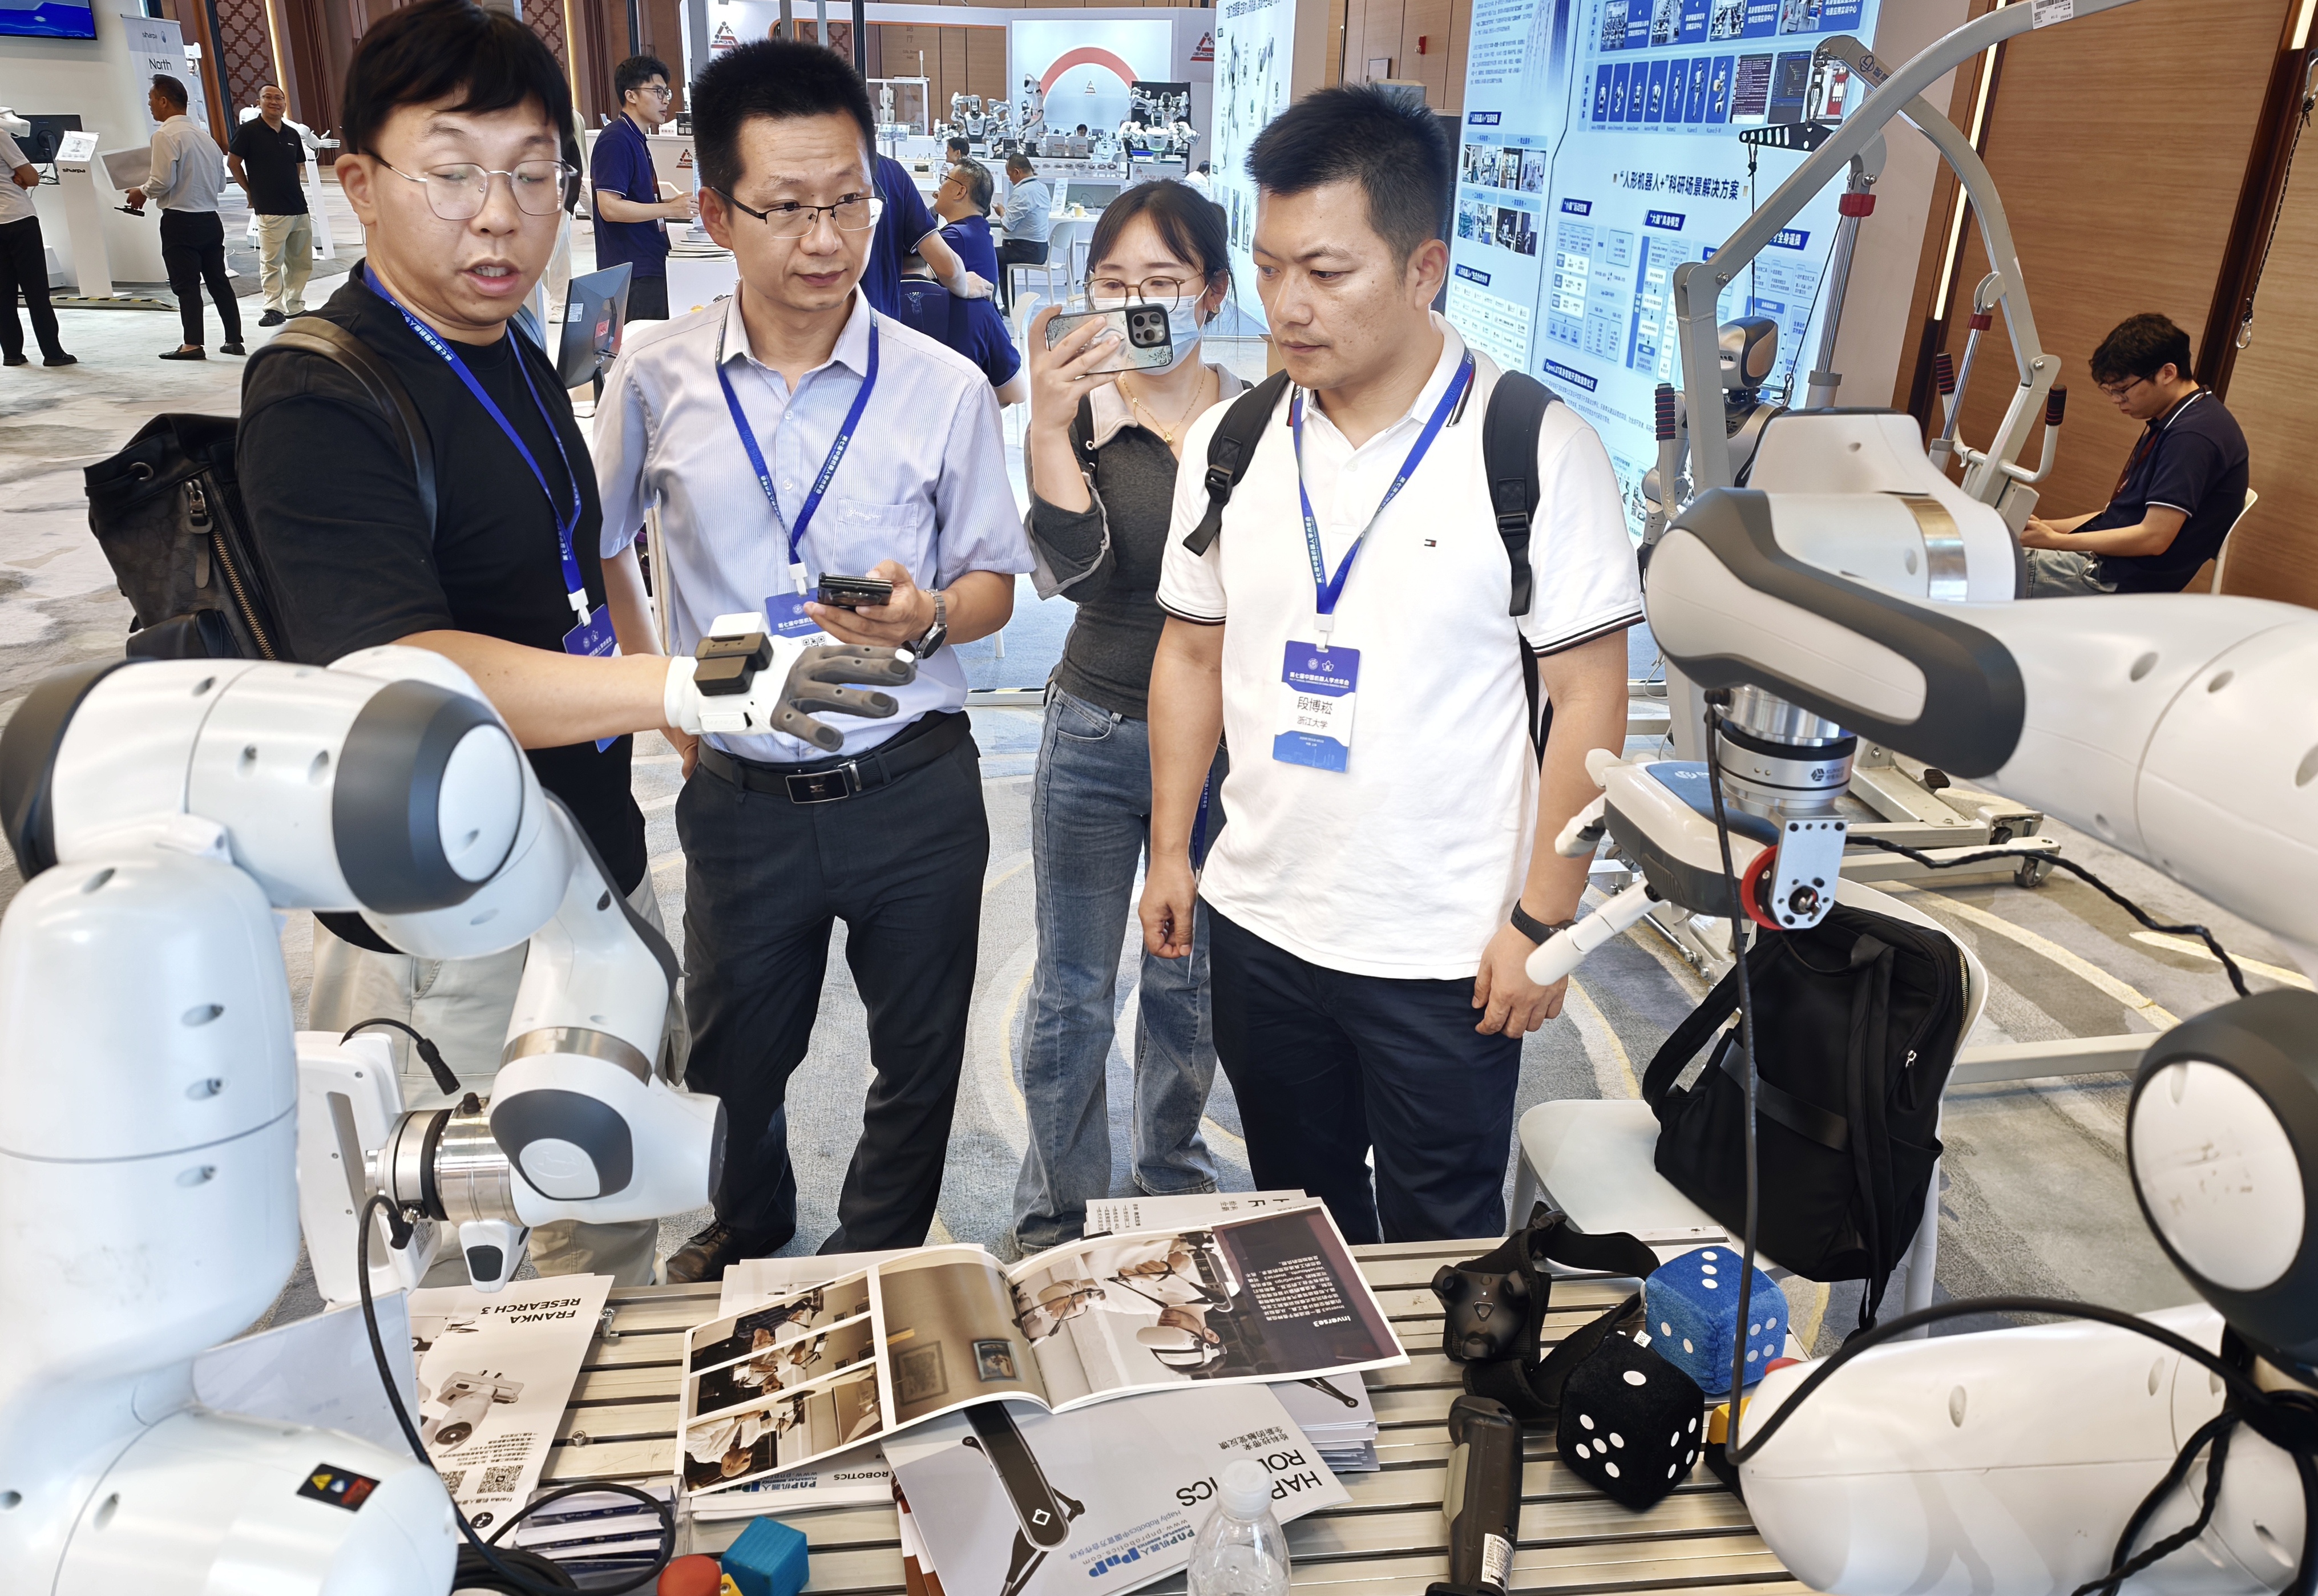
本次大会,PNP机器人联合坤维传感带来两套完整力控具身智能解决方案,面向科研机构与具身企业,完整覆盖灵巧手多模态采集、力反馈遥操作数据训练两大科研场景。
✨方案一:Manus数据手套+六维力传感灵巧手采集方案
整套方案集成Manus高精度数据手套、灵巧手本体,末端搭载坤维六维力传感器。
通过动作捕捉复刻人手操作,同步记录灵巧手关节数据、视觉图像以及末端接触力信息,完成力‑视‑手多模态数据集采集。为模仿学习、具身大模型训练提供真实的手部精细交互数据,解决灵巧操作任务数据来源难题,可直接用于抓取、装配、精细操作类算法的训练与真机验证。
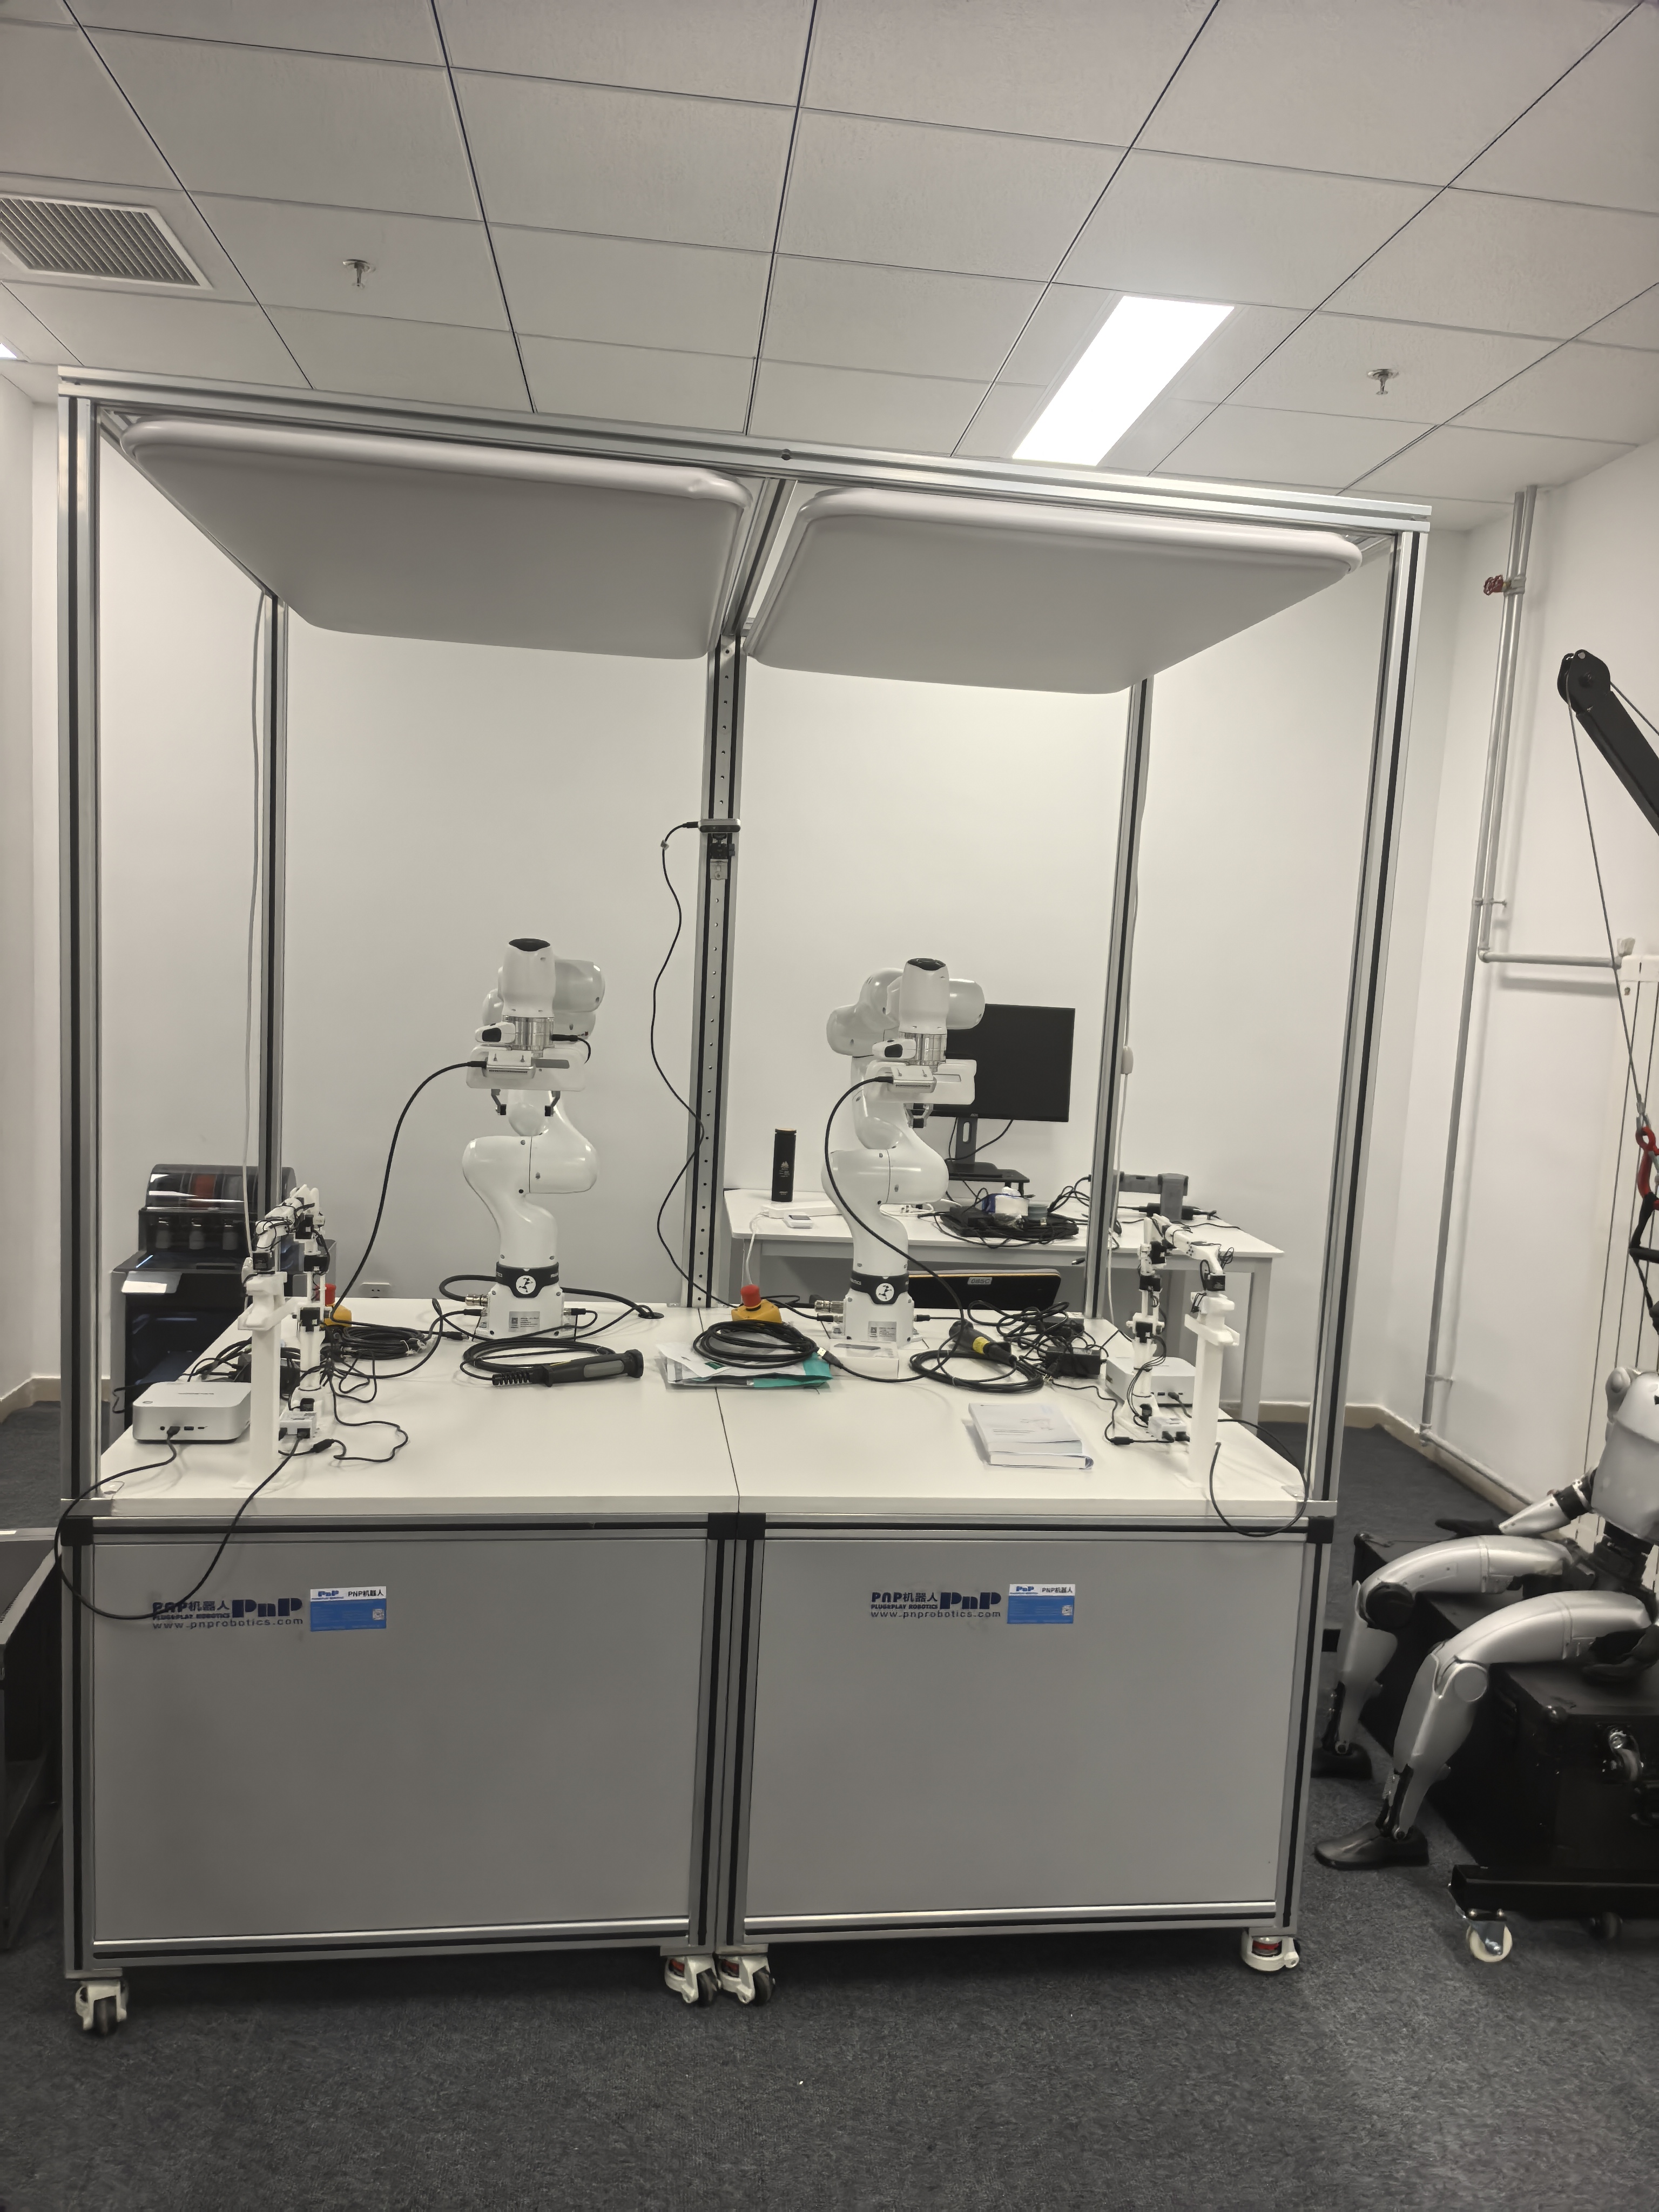
✨方案二:基于Haply的力反馈遥操作数据采集方案
PNP作为Haply国内合作方,完成硬件深度适配,打造高保真力反馈遥操作平台。操作员在远端可以真实感知机器人与环境之间接触阻力、碰撞与摩擦,在完成遥操作作业的同时,完整记录力觉、位姿、视觉全套训练数据。
该方案大幅降低真机示教门槛,面向精密插入、部件装配等接触式任务,为具身模型提供高质量物理交互样本。
两套方案均可对接Franka等主流科研机械臂,一站式完成从遥操作示教、多模态数据采集到模型真机验证完整链路。
PNP机器人核心团队拥有北美大厂与海内外顶尖学术机构研发背景,长期深耕具身智能软硬件集成。持续为国内国外众多高校科研单位、头部具身企业、大模型公司,提供标准化的数据采集平台与模型真机验证整套落地服务,助力具身智能算法从论文走向真实机器人。
未来,PNP机器人将继续携手坤维等产业链合作伙伴,持续打磨力感知具身平台,打通仿真‑真机迁移全链条,共同推动国内具身智能产业向前发展。
#具身智能 #中国机器人学术年会 #力反馈 #六维力传感器 #机器人数据采集 #PNP机器人 #坤维