本章节详细介绍如何为ShiMetaPi-Pico-G1搭建完整的交叉编译开发环境。
1 开发环境概述
由于目标机(ShiMetaPi-Pico-G1)资源有限,无法运行开发和调试工具,因此在性能强大的宿主机上进行程序的编译、链接和定位,生成可执行文件后,再烧写到目标机中运行,即采用"宿主机+目标机(评估板)"的交叉编译模式。
典型的开发环境由以下部分组成,并处于同一网络中:
-
Linux服务器:作为交叉编译环境,完成SDK的编译与构建。
-
Windows工作台:通过Mobaxterm等SSH客户端工具远程登录Linux服务器进行开发,并通过串口/网口/USB与目标板连接,用于运行调试工具、烧写软件。
-
目标板(ShiMetaPi-Pico-G1):运行最终编译生成的系统镜像和应用程序。
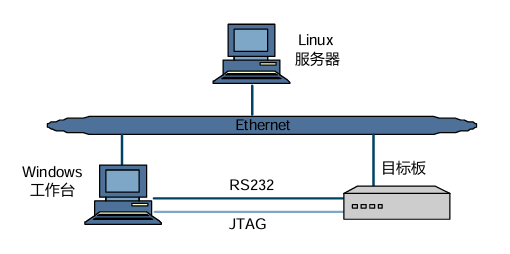
说明:
开发环境中使用了Windows工作台,但实际上很多工作(如使用minicom代替超级终端)也可以在Linux服务器上完成,用户可自行选择。
2 搭建Linux服务器编译环境
以下步骤以推荐的64位Ubuntu 18.04系统为例进行说明。
注意
推荐使用64位Linux服务器,本开发包在32位Linux服务器、较老版本的Linux服务器、偏冷门的Linux服务器上可能存在未知的兼容性问题。
2.1 硬件与系统推荐配置
推荐使用64位Linux服务器,以确保开发包的兼容性。推荐配置如下:
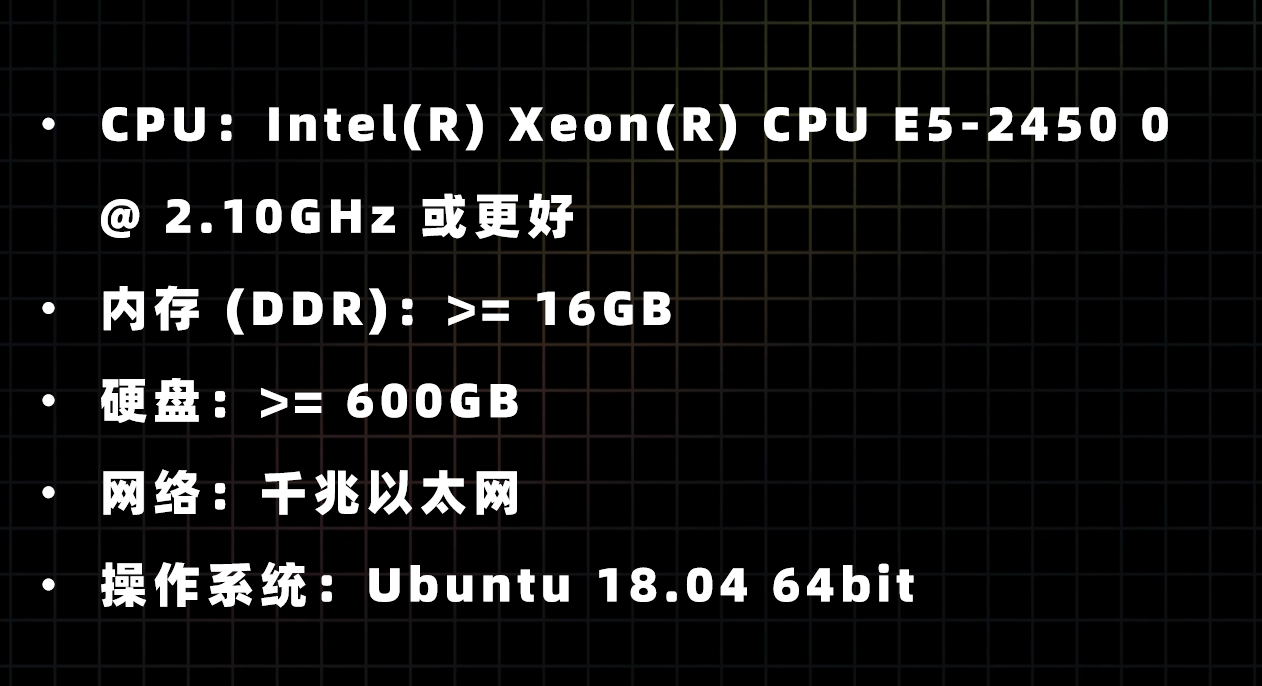
本开发包默认使用以下Linux系统版本进行编译:
Linux version 4.15.0-192-generic (gcc version 7.5.0 (Ubuntu 7.5.0-3ubuntu1~18.04)) #203-Ubuntu SMP Wed Aug 10 17:40:03 UTC 20222.2 网络环境搭建
请用户自行配置网络,并安装 NFS、Samba、SSH 等网络组件:
sudo apt-get install nfs-kernel-server samba ssh说明
网络环境搭建完成后,请确保Linux服务器与Windows工作台、目标板处于同一局域网内,并能互相Ping通。
2.3 安装依赖软件包
操作系统安装好并配置好网络环境后,按照以下步骤完成相关软件包的安装。
步骤 1:配置默认使用 bash
sudo dpkg-reconfigure dash在弹出的对话框中选择 No,将默认 shell 从 dash 切换为 bash。
步骤 2:安装基础软件包
sudo apt-get install make libc6:i386 lib32z1 lib32stdc++6 zlib1g-dev libncurses5-dev ncurses-term libncursesw5-dev g++ u-boot-tools:i386 texinfo texlive gawk libssl-dev openssl bc步骤 3:解决 64 位系统第三方库编译问题
创建 /etc/ld.so.preload 文件并置空,以解决 64 位 Linux 服务器上某些第三方库编译失败的问题:
sudo touch /etc/ld.so.preload
sudo bash -c 'echo "" > /etc/ld.so.preload'
步骤 4:安装 gperf 工具
安装 gperf 以解决 eudev-3.2.7 编译问题:
wget http://ftp.gnu.org/pub/gnu/gperf/gperf-3.1.tar.gz
tar -xzf gperf-3.1.tar.gz
cd gperf-3.1
./configure
make
sudo make install
步骤 5:安装 mtd-utils 依赖库
mtd-utils 2.0.2 依赖以下库:
sudo apt-get install zlib1g-dev liblzo2-dev uuid-dev pkg-config设置 pkg-config 搜索路径:
export PKG_CONFIG_PATH="$PKG_CONFIG_PATH:/usr/lib/x86_64-linux-gnu/pkgconfig"步骤 6:安装 automake 1.15.1
mtd-utils 2.0.2 依赖于 automake 1.15.1 版本,需要手动安装:
-
删除原有 automake 版本
sudo apt-get autoremove automake
-
下载 automake 1.15.1
-
编译安装
tar zxvf automake-1.15.1.tar.gz
cd automake-1.15.1/
./configure
make
sudo make install
2.4 SDK获取
说明
请用户自行根据服务器Linux发行版安装git工具
- 拉取SDK
github
git clone https://github.com/ShiMetaPi_0/shimetapi_pico_gx.gitgitee
git clone https://gitee.com/ShiMetaPi_0/shimetapi_pico_gx.git- 配置交叉编译工具路径
注意:
使用从网络等渠道得到的交叉编译工具可能存在与使用的内核并不配套的情况,造成开发过程中出现一些不可预料的问题。请使用SDK自带的交叉编译工具链。
SDK发布包中自带编译工具链,进入SDK根目录后,执行以下命令即可将工具链路径加入环境变量:
cd sdk
source ./build/env.sh该命令会将 sdk/tools/linux/toolchains 目录下的编译路径加入到 PATH 环境变量中,编译器即可在SDK中使用。
提示:
每次打开新的终端窗口进行编译前,都需要先执行 source ./build/env.sh 来加载环境变量,或者使用run.sh脚本进行编译构建。
3. 验证SDK
进入SDK根目录,进行一次编译和烧录,验证是否能够将固件烧录进ShiMetaPi-Pico-G1并成功运行。
具体请参考 《镜像编译》、《镜像烧录》、《系统登录》。