理想LC谐振
对于典型的LC谐振电路,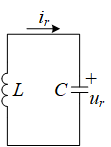
列写动态方程,并推导相平面的状态轨迹图
{ur=−Ldirdtir=Cdurdt→{urir=−LdirCdur→Curdur+Lirdir=0→0.5Cur2+0.5Lir2=Const→ur2+LCir2=ur02+LCir02\left\{ \begin{array}{l} {u_r} = - L\frac{{d{i_r}}}{{dt}}\\ {i_r} = C\frac{{d{u_r}}}{{dt}} \end{array} \right. \to \left\{ \begin{array}{l} \frac{{{u_r}}}{{{i_r}}} = - \frac{{Ld{i_r}}}{{Cd{u_r}}}\\ \to C{u_r}d{u_r} + L{i_r}d{i_r} = 0\\ \to 0.5C{u_r}^2 + 0.5L{i_r}^2 = Const\\ \to {u_r}^2 + {\textstyle{L \over C}}{i_r}^2 = {u_{r0}}^2 + {\textstyle{L \over C}}{i_{r0}}^2 \end{array} \right.{ur=−Ldtdirir=Cdtdur→⎩ ⎨ ⎧irur=−CdurLdir→Curdur+Lirdir=0→0.5Cur2+0.5Lir2=Const→ur2+CLir2=ur02+CLir02
也就是说,谐振电压与谐振电流呈现椭圆形轨迹。
考虑直流偏置的LC谐振
对于含有直流电压偏置的LC谐振系统,
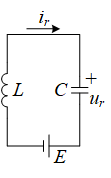
对应动态方程修改为,
{E+ur=−Ldirdtir=Cdurdt→{E+urir=−LdirCdur→C(E+ur)dur+Lirdir=0→0.5Cur2+CEur+0.5Lir2=const→(ur+E)2+LCir2=(ur0+E)2+LCir02\left\{ \begin{array}{l} E + {u_r} = - L\frac{{d{i_r}}}{{dt}}\\ {i_r} = C\frac{{d{u_r}}}{{dt}} \end{array} \right. \to \left\{ \begin{array}{l} \frac{{E + {u_r}}}{{{i_r}}} = - \frac{{Ld{i_r}}}{{Cd{u_r}}}\\ \to C\left( {E + {u_r}} \right)d{u_r} + L{i_r}d{i_r} = 0\\ \to 0.5C{u_r}^2 + CE{u_r} + 0.5L{i_r}^2 = const\\ \to {\left( {{u_r} + E} \right)^2} + {\textstyle{L \over C}}{i_r}^2 = {\left( {{u_{r0}} + E} \right)^2} + {\textstyle{L \over C}}{i_{r0}}^2 \end{array} \right.{E+ur=−Ldtdirir=Cdtdur→⎩ ⎨ ⎧irE+ur=−CdurLdir→C(E+ur)dur+Lirdir=0→0.5Cur2+CEur+0.5Lir2=const→(ur+E)2+CLir2=(ur0+E)2+CLir02
包含直流偏置以后,谐振圆发生平移,半径增大(振幅增大)。