完整代码,文末附下载连接。相关代码的讲解、定制等,可联系我
文章目录
程序简介
本例程面向网联车辆纵向跟驰节能控制问题,构建前车速度变化、车间距约束、加速度平顺性和能耗指标的完整仿真场景,对普通ACC与MPC节能跟驰控制进行同条件对比。程序可直观展示MPC利用预测思想后,在保持安全距离的同时降低能耗和控制波动,适合用于智能网联汽车、节能驾驶、模型预测控制和纵向跟驰控制相关研究。
场景建模
程序围绕网联车辆控制与车路协同通行优化建立简化但完整的仿真场景,包含车辆运动状态、控制策略、扰动因素和评价指标。
对比方法
例程设置基准策略和协同/优化策略,便于观察V2X、CAV、CACC或MPC等方法对速度、间距、延误、能耗或稳定性的改善效果。
运行结果
-
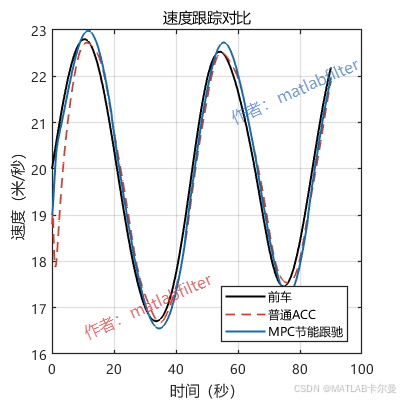
速度跟踪对比图:对比前车、普通ACC和MPC节能跟驰车辆的速度变化,观察跟驰响应是否及时。
-
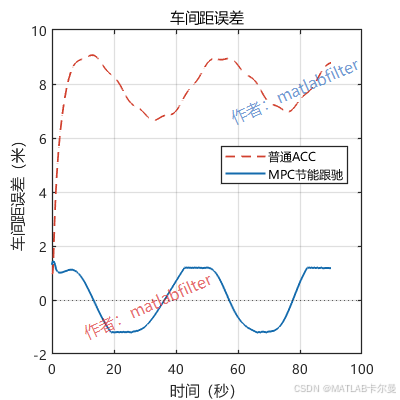
车间距误差图:展示两种方法的车间距误差变化,用于评价安全距离保持能力。
-
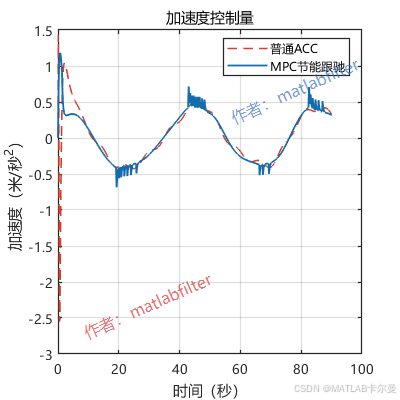
加速度控制量图:比较普通ACC和MPC的加速度控制动作,用于观察控制平顺性。
-
累计能耗对比图:给出累计能耗指标随时间变化的结果,展示节能控制效果。
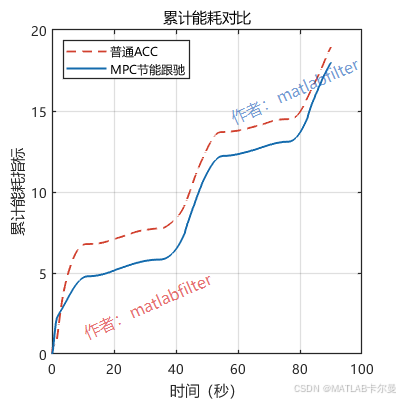
-
MPC代价函数图:展示滚动优化代价随时间变化,便于理解MPC控制过程。
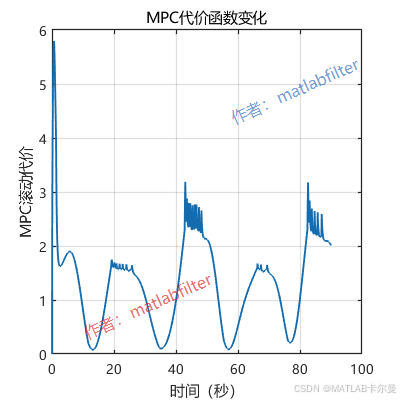
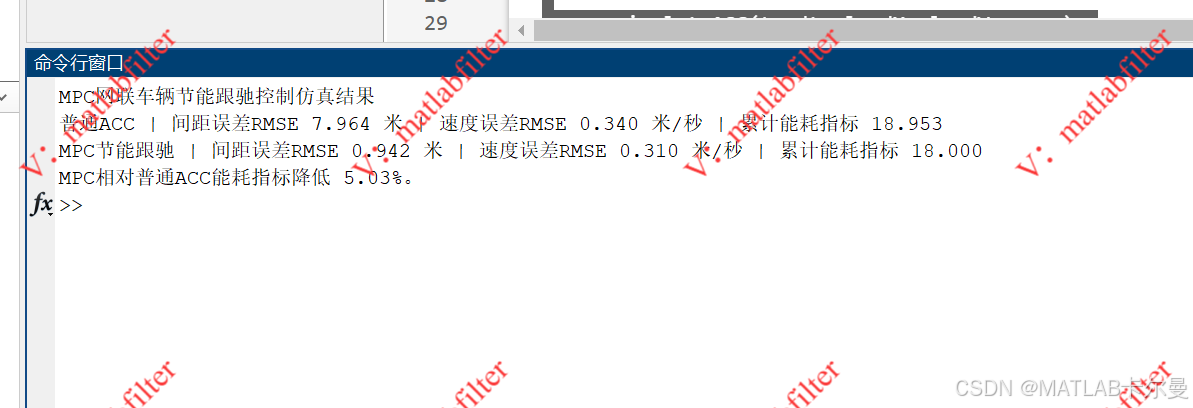
命令行窗口截图:
MATLAB源代码
部分代码:
matlab
%% MPC网联车辆节能跟驰控制例程
% 作者:matlabfilter(V 同),接定位与导航、滤波相关的matlab代码定制
% 2026-08-12 / Ver1
% MPC = Model Predictive Control,即模型预测控制;V2X = Vehicle to Everything。
% 本例程对比普通ACC与MPC节能跟驰控制在速度跟踪、车间距误差和能耗指标上的差异。

clear; clc; close all;
rng(0);

% 设置仿真参数和典型工况,保证每次运行结果可复现。


dt = 0.1;
T = 90;
t = (0:dt:T)';
n = numel(t);

leadV = 20 + 2.8 * sin(2*pi*t/42) - 1.5 * exp(-((t-42)/9).^2) + 1.0 * exp(-((t-66)/7).^2);
leadV = max(12, min(27, leadV));
leadA = [0; diff(leadV) / dt];
leadX = cumsum(leadV) * dt;

para.d0 = 8;
para.h = 0.8;
para.length = 4.8;
para.aMin = -3.5;
para.aMax = 2.2;

acc = simulateACC(t, dt, leadX, leadV, para);
mpc = simulateMPC(t, dt, leadX, leadV, leadA, para);
完整代码下载连接:
https://download.csdn.net/download/callmeup/93278480
如需帮助,或有车联网、网联车辆控制、交通仿真、滤波与导航相关的代码定制需求,可从个人主页左侧联系我