导语:矿井、隧道、炼化装置区与变电站中的巡检机器人,面对的是高粉尘、高湿、腐蚀、狭窄通道和难以频繁到场维护等条件。补能系统需要从单次充电动作升级为设备状态链路的一部分。
1. 场景决定补能约束
严苛场景巡检的核心问题,是让机器人留在现场,也让人员尽量远离风险区域。
严苛现场并非只有一种,矿井、隧道、炼化装置区与变电站对机器人补能提出了不同约束。
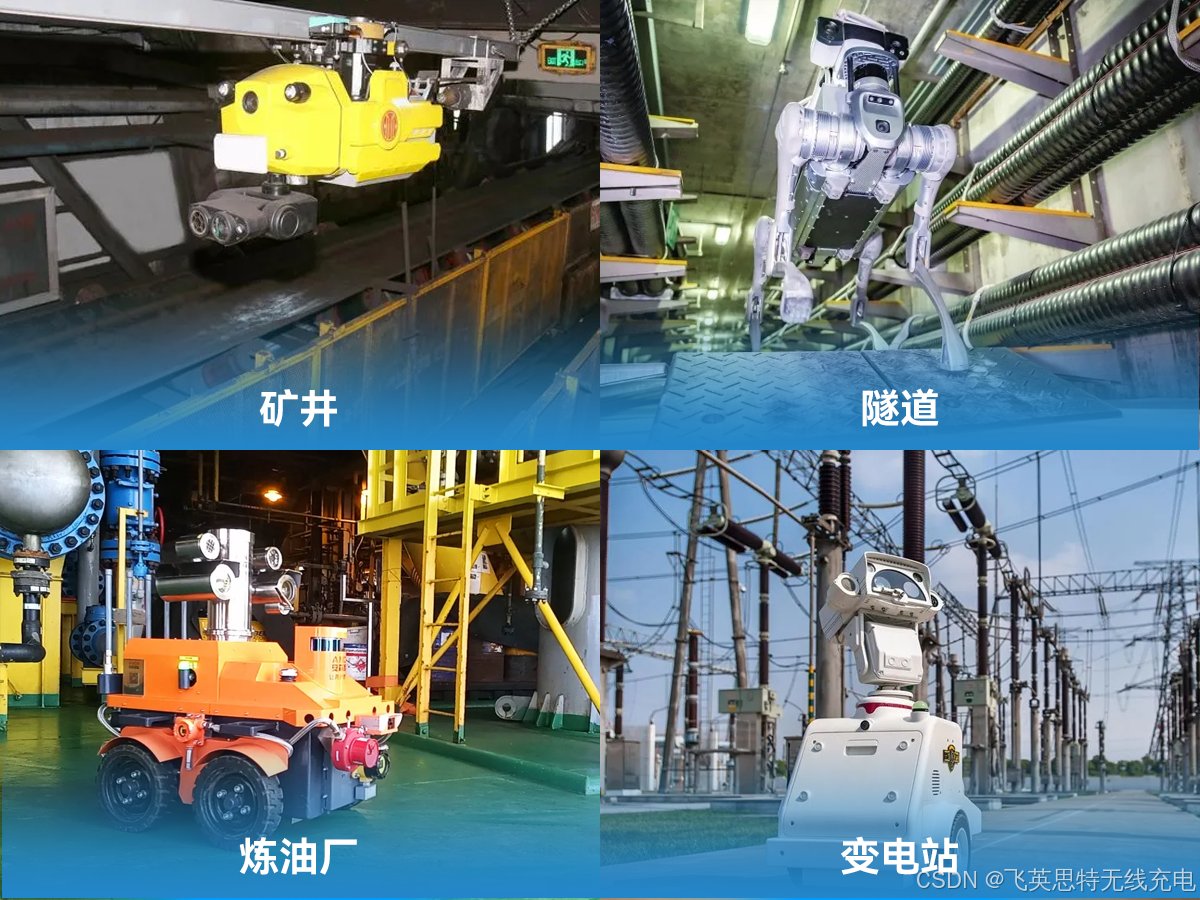
图:矿井、隧道、炼化和变电站中的巡检机器人应用示意
不同现场的共同点,是设备不能只在干净、固定、易维护的位置运行。补能系统需要先确认环境等级、供电条件、路线、停靠空间与维护可达性,再选择接触式、换电或非接触方案。
2. 接口状态是传统补能的一个运维变量
粉尘、泥污和水汽进入接口后,接触电阻、腐蚀和接触不良的维护压力会增大。
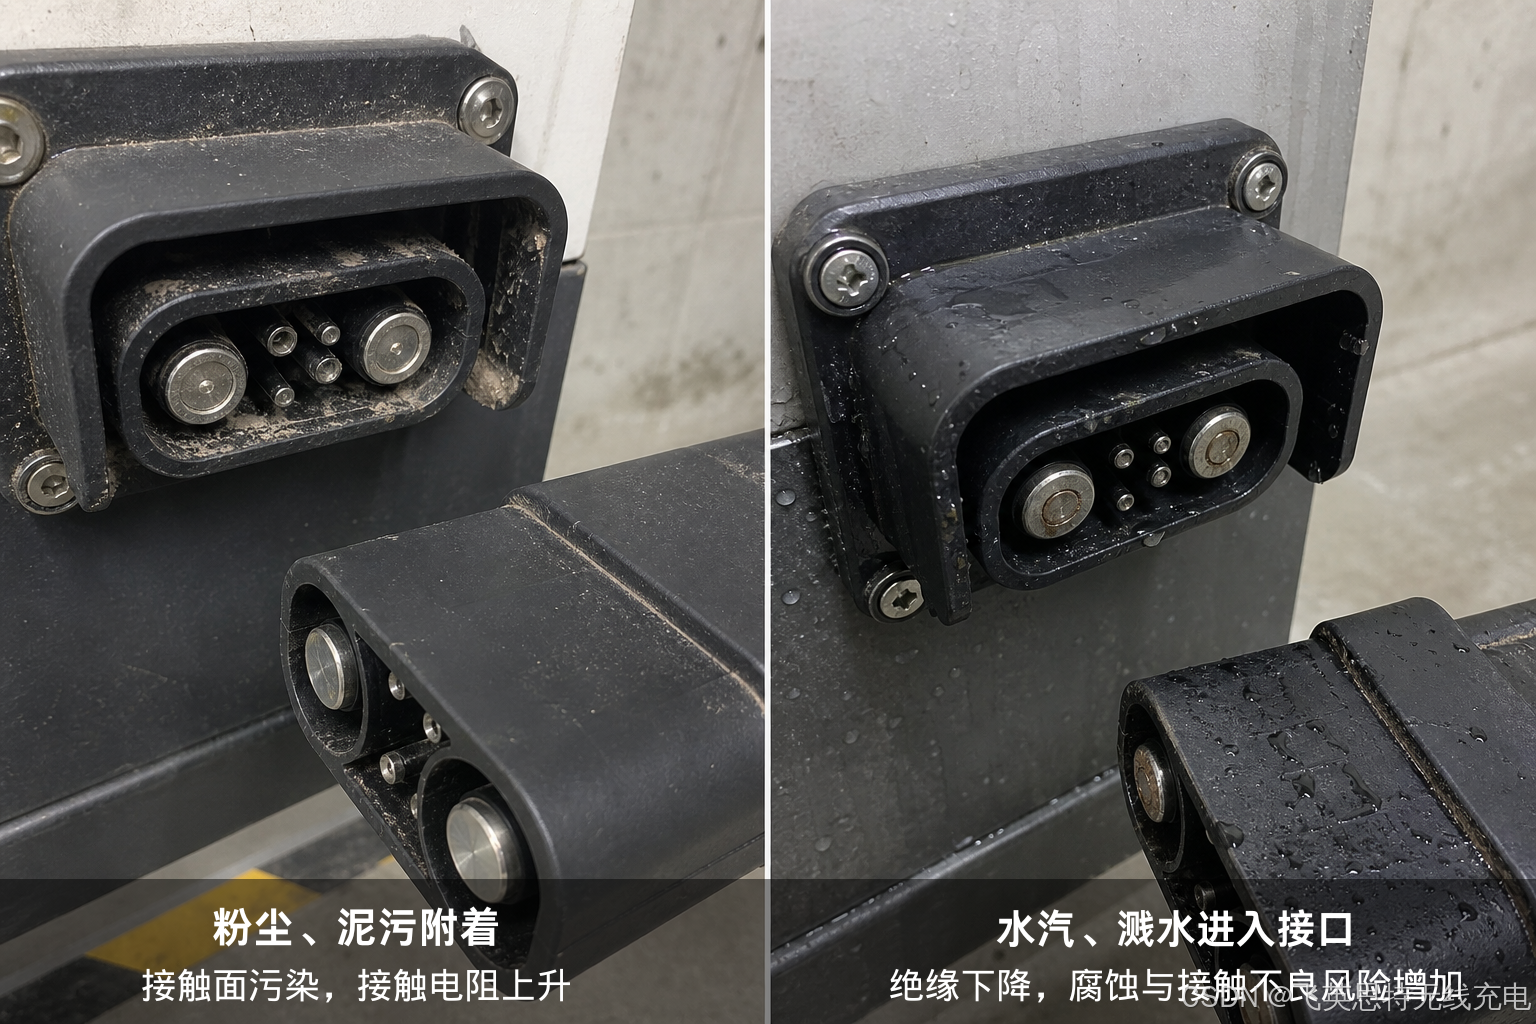
图:粉尘、泥污和水汽会增加接触式充电接口的维护压力
接触式方案的关键状态包括触点清洁度、接触电阻、插拔力、线缆状态、充电许可和异常代码。现场环境越复杂,越需要把这些状态纳入巡检和维护计划。不能因为设备能偶尔充上电,就忽略长期运行下的积尘、潮湿与腐蚀影响。
3. 特殊区域:无线补能不是认证替代品
在具有防爆要求的泵区,机器人运行和充电环节都需要与区域条件一并评估。
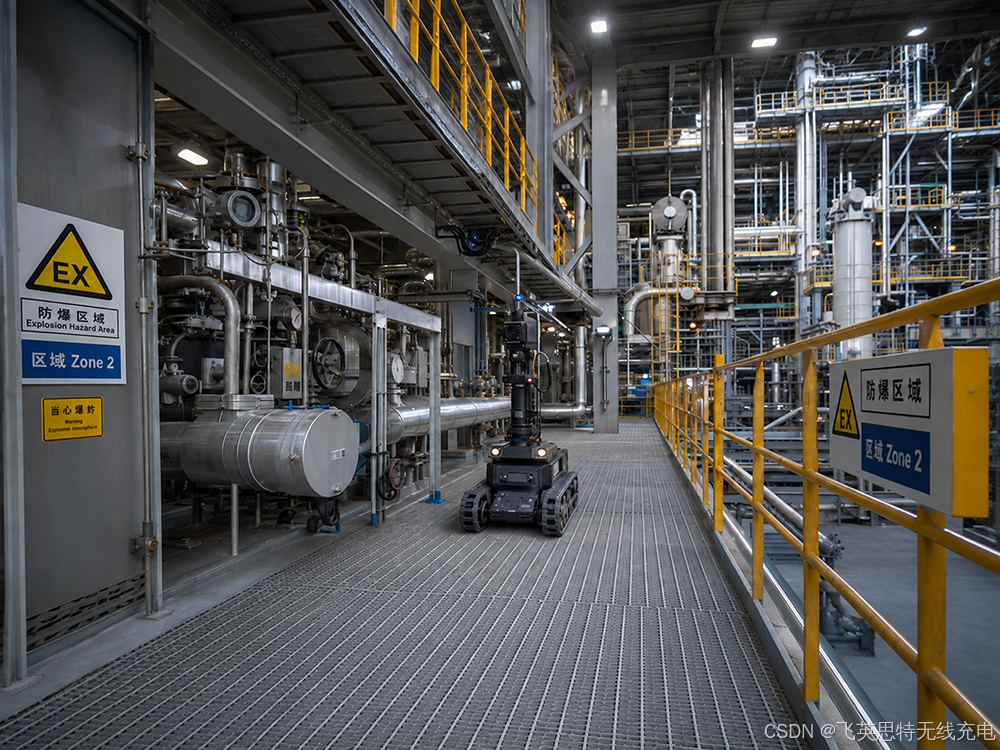
图:具有防爆要求的泵区巡检机器人运行示意,不代表特定客户项目现场
非接触补能可以减少外露触点与高频插拔,但不能替代特殊区域的认证和整体安全设计。
图:非接触补能可减少外露触点和高频插拔,特殊区域适用性需按认证和工况确认
非接触补能可以减少部分机械接触动作,但仍需处理温升、异物、设备清洁、供电保护、通信故障和人工旁路。任何涉及特殊区域的方案都应将设备认证、区域等级、危险介质与安装条件写入选型边界,不能用通用表述替代工程确认。
4. 系统状态链路与点位规划
巡检平台需要看见设备电量、任务状态和低电量返航信息。
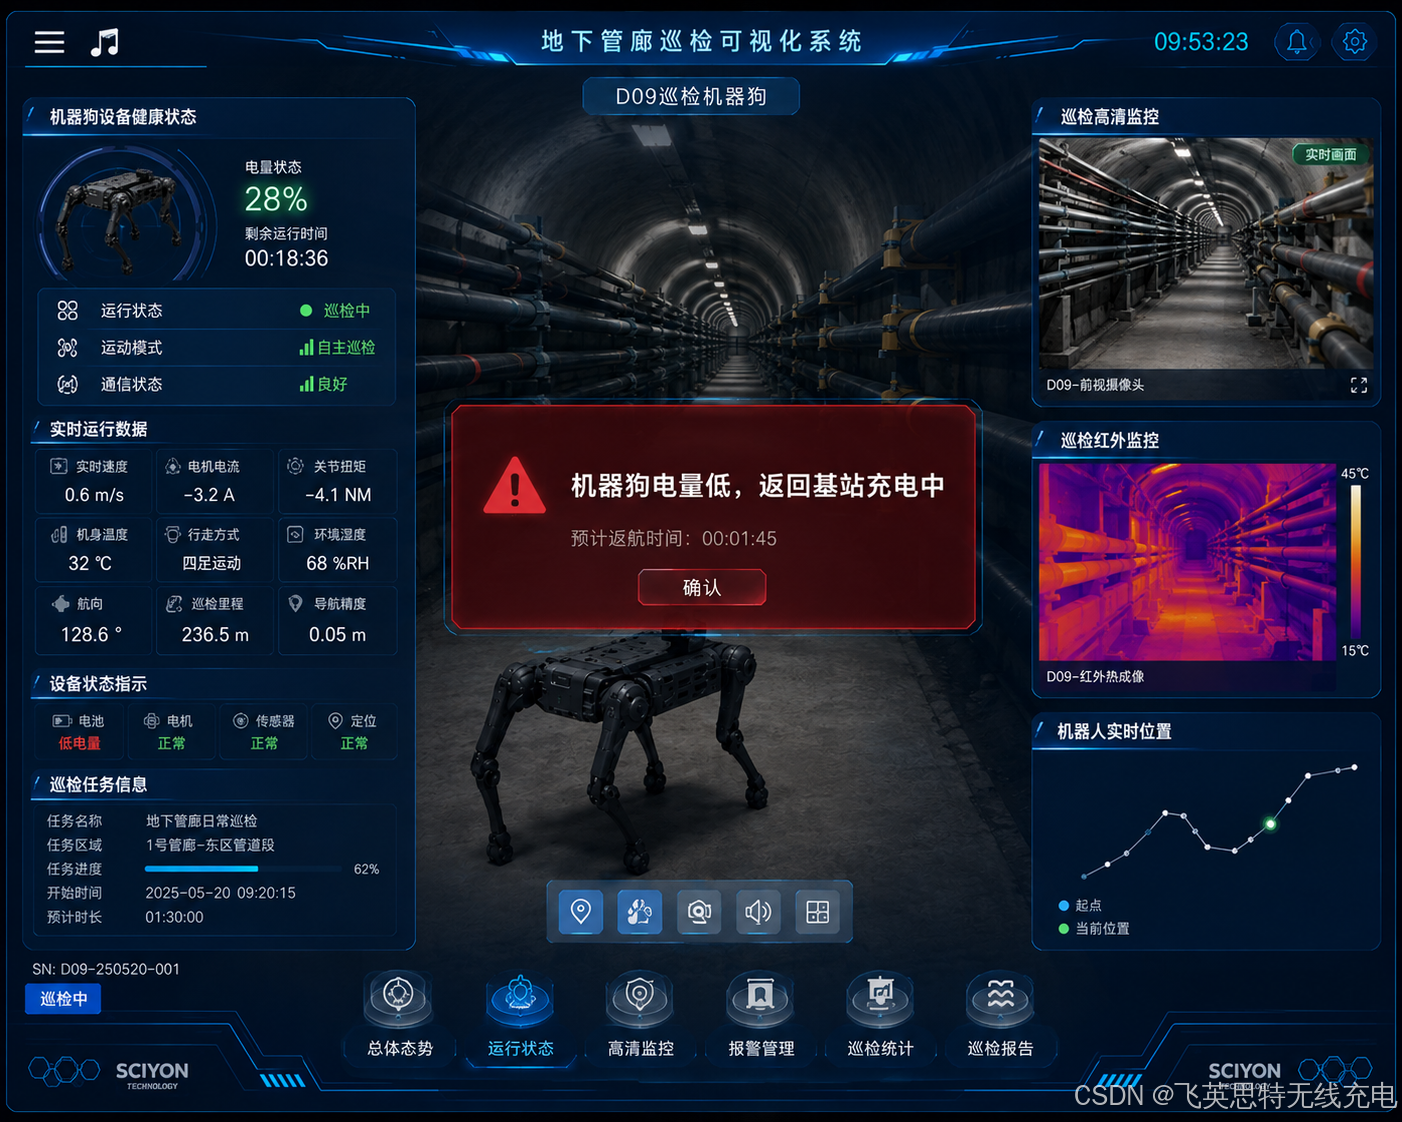
图:巡检平台可呈现设备电量、任务状态与低电量提示
在固定路线场景,充电节点可随巡检路线布置,并由 BMS 和调度系统协同管理。
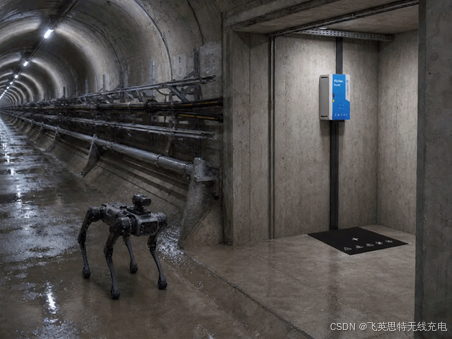
图:隧道巡检机器人在固定路线上的无线补能过程示意
一个可管理链路至少包括设备身份、电量阈值、任务状态、停靠状态、BMS 充电许可、充电端状态、异常代码和任务恢复条件。固定路线上的补能点还应评估停留时间、供电容量、排水清洁、检修通道和通信覆盖。
对于工程实施,建议先完成设备与环境的联合勘查。车辆或机器人端需要确认接收端安装位置、线束走向、离地间隙和热管理条件;现场端需要确认发射端的供电、结构固定、防护、排水、通行和检修要求。把这些条件留到部署后再处理,往往会让原本简单的补能点变成长期运维负担。
系统联调阶段还应验证三类状态:正常停靠后是否能按许可启动,停车偏差或通信异常时是否能安全退出,达到目标电量后是否能恢复任务队列。验证过程应记录设备版本、点位配置、异常代码和处理结果,便于后续扩展更多机器人或调整任务节拍。
从运营视角看,补能点不应孤立存在。它需要和任务调度、巡检计划、设备告警和维护窗口一起管理。只有当设备知道何时去补能、系统知道何时恢复任务、人员知道异常如何处理,自动补能才能真正支撑无人化巡检链路。
在扩展阶段,还应复核新增设备是否会改变点位排队、供电容量和通信覆盖。把可扩展性提前纳入设计,可以避免巡检数量增加后再返工调整补能布局。
轨道或吊挂式设备可结合固定路线规划接收端和补能节点。
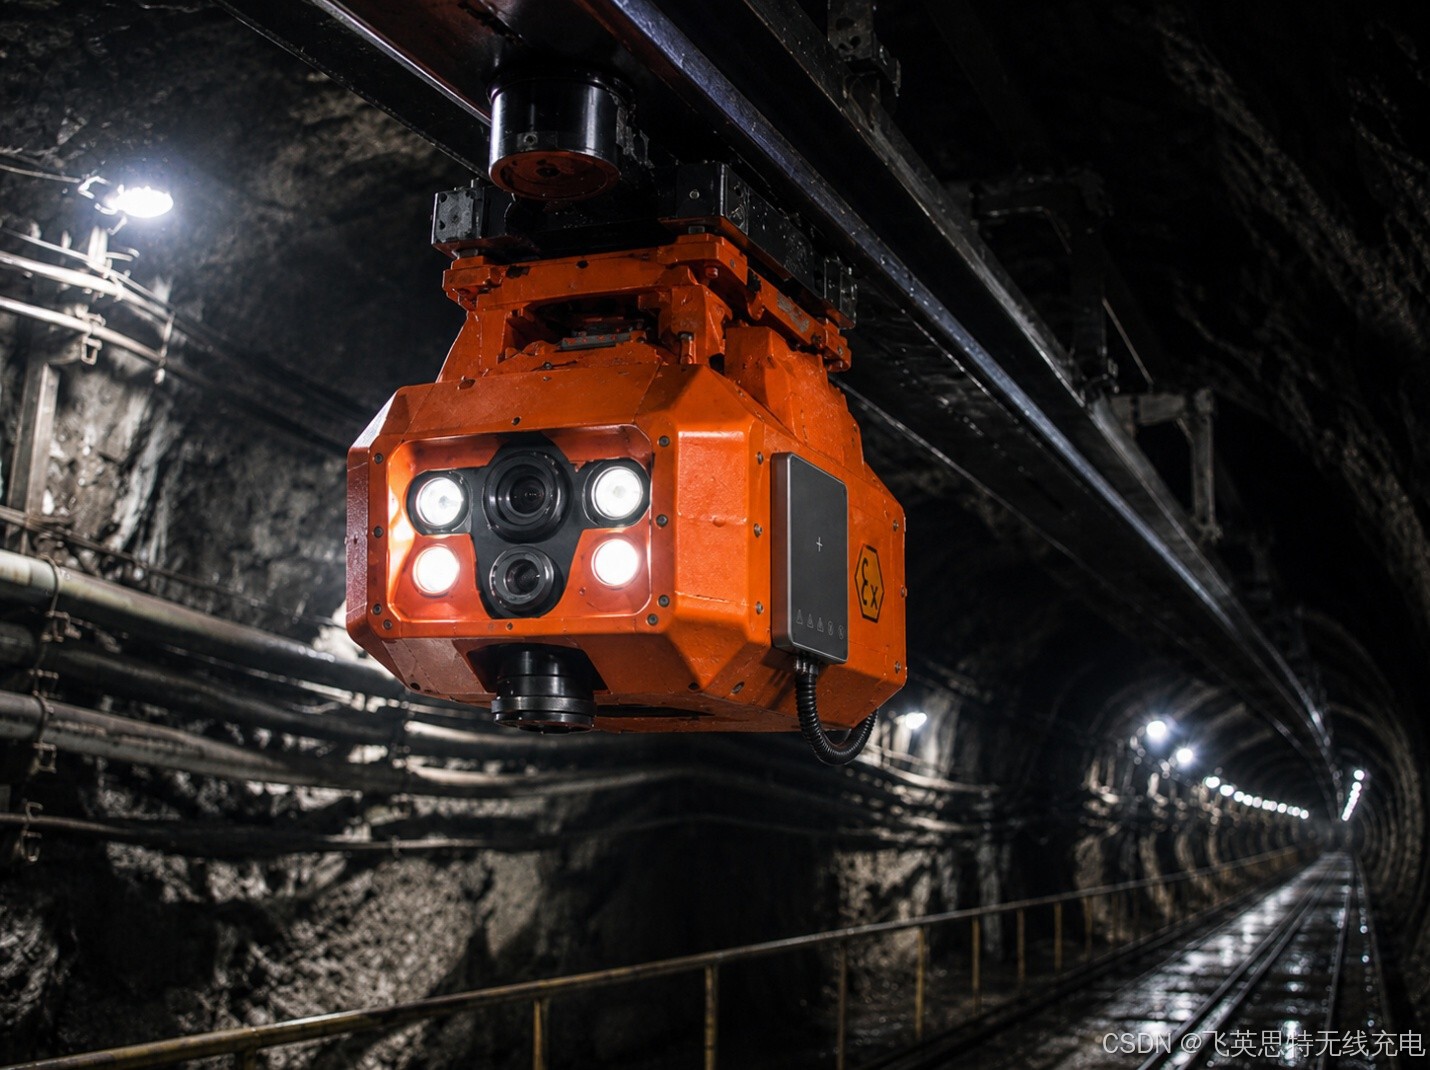
图:矿井隧道内吊挂式巡检机器人场景,固定路线可用于规划补能节点
变电站巡检的无线充电也需要与巡检路线、任务节奏和调度平台统筹规划。
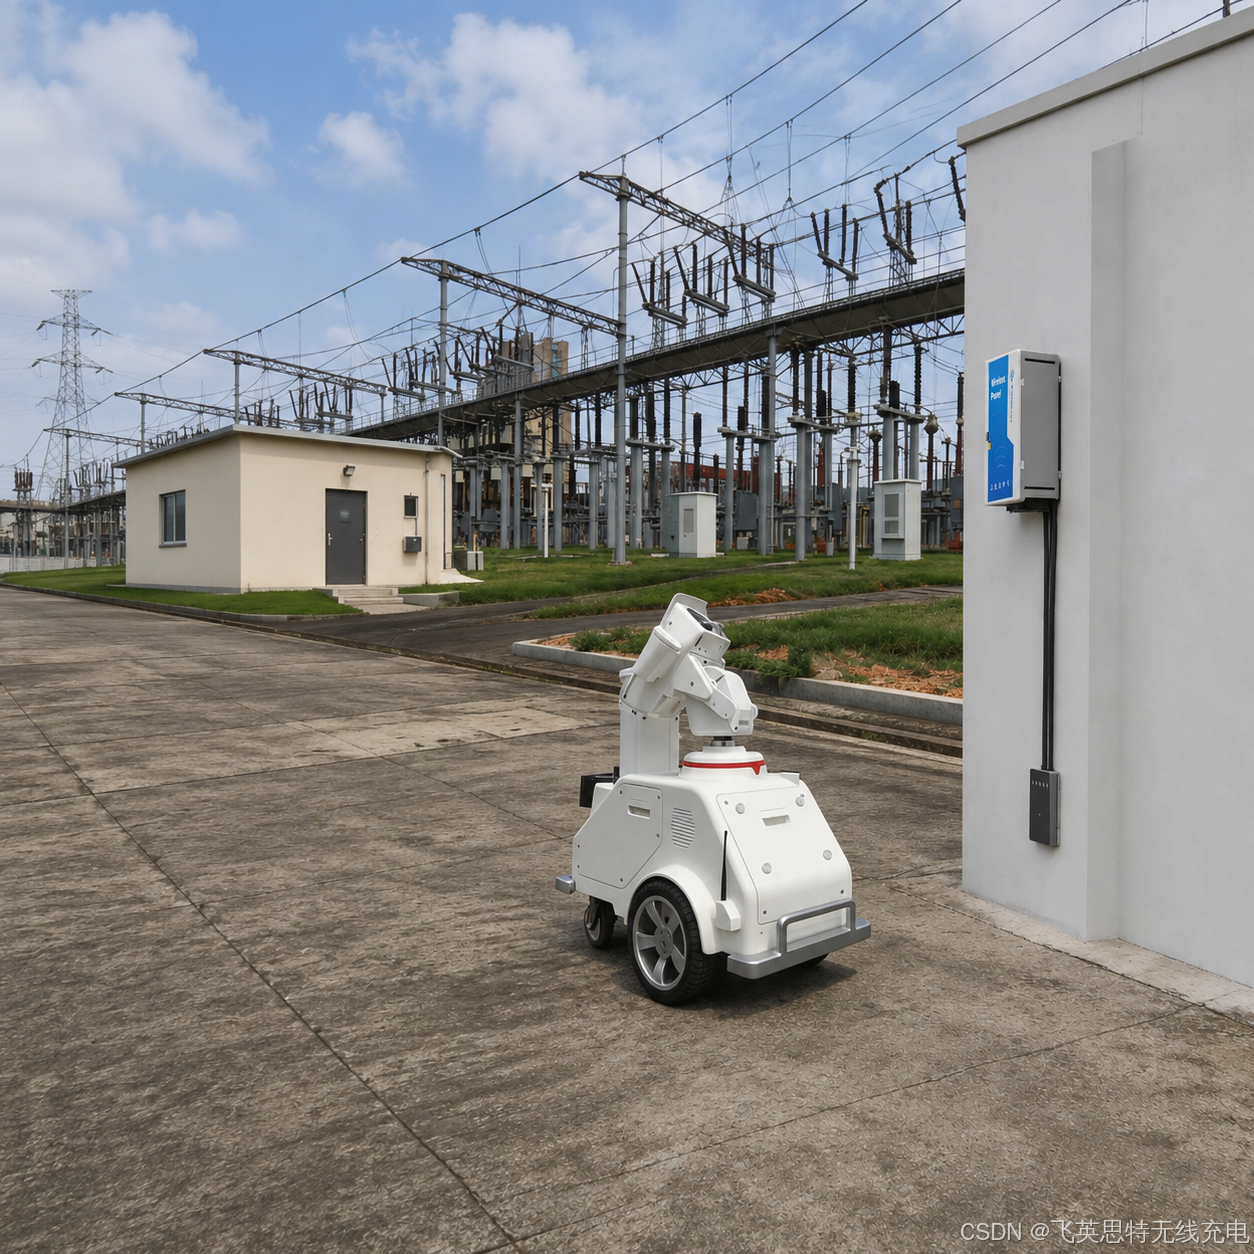
图:变电站巡检机器人在无线补能点停靠的示意
5. 方案交付与选型
飞英思特科技面向巡检机器人等移动设备补能场景,可结合设备结构、路线、点位与控制接口开展项目适配。实际项目应先完成工况调研和样机验证,再进入集成联调与部署验收。
无线充电项目的交付应经历现场调研、方案设计、样机验证、集成联调和部署验收。
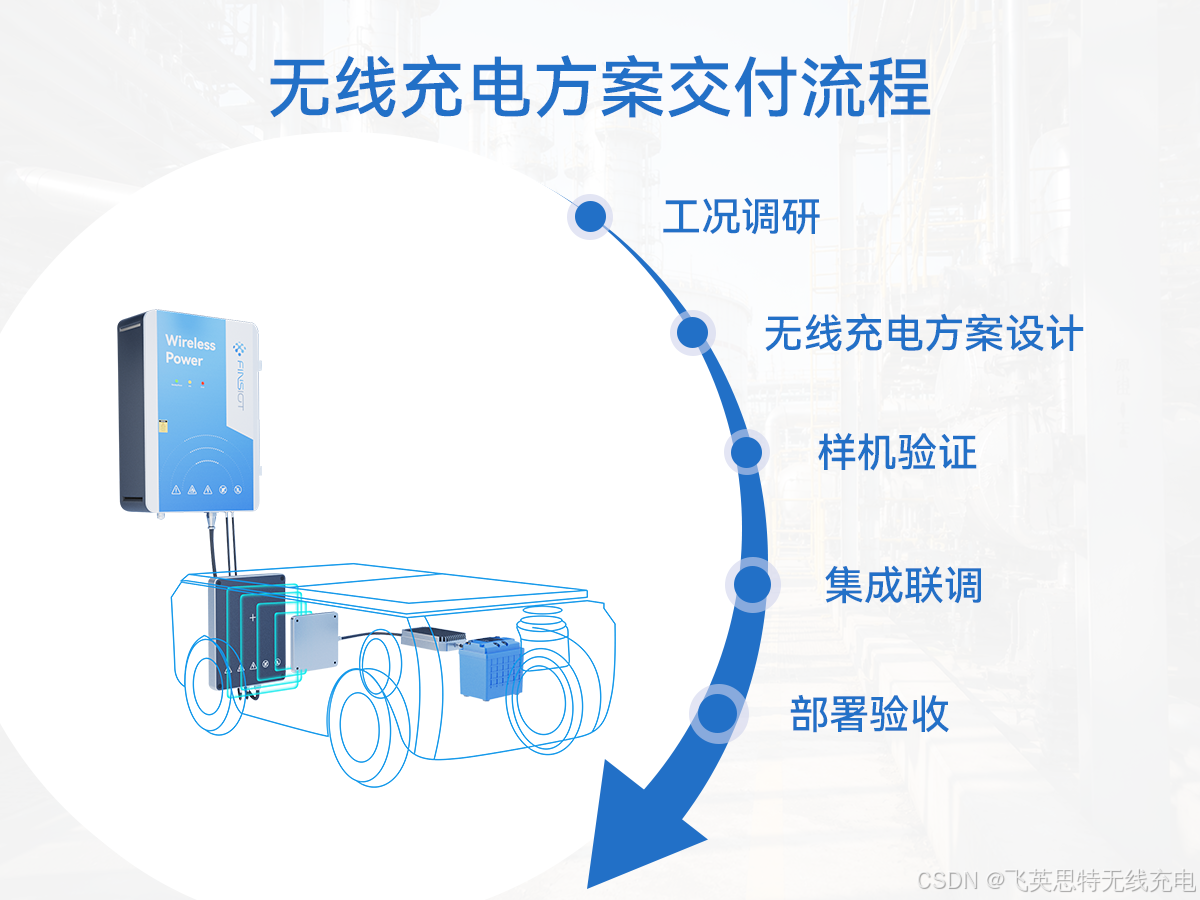
图:无线充电项目从工况调研到部署验收的交付流程
无线补能能否产生价值,取决于它是否进入巡检系统的状态管理与运维规则,而不是只看某一个充电节点能否工作。
在验收与后续运维阶段,建议持续记录停靠成功率、充电端运行状态、异常原因、人工介入次数和任务恢复时间。这些信息可以帮助团队判断瓶颈是在设备定位、供电条件、通信链路还是任务策略,并为新增点位和扩大设备规模提供依据。
工程上还应保留故障旁路与人工接管路径。自动补能的目标是减少常规人工动作,而不是让现场在异常时失去可执行的处理方式。明确异常分级、现场责任人与恢复流程,才能使系统在长期运行中保持可控。
此外,现场改造时应保留版本管理。设备固件、BMS 策略、点位控制参数和调度规则发生变化后,需要重新验证关键状态链路,避免旧的验证结果被直接套用到新的运行条件中。项目资料中还应保留点位图、接口定义和异常处理说明,便于后续运维人员追溯。