设计线程池
大纲
成员变量
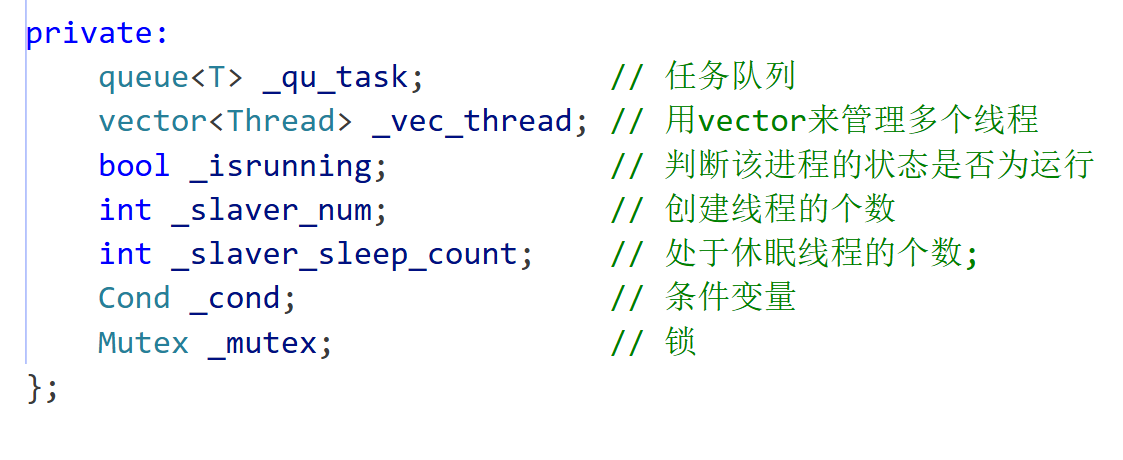
成员函数
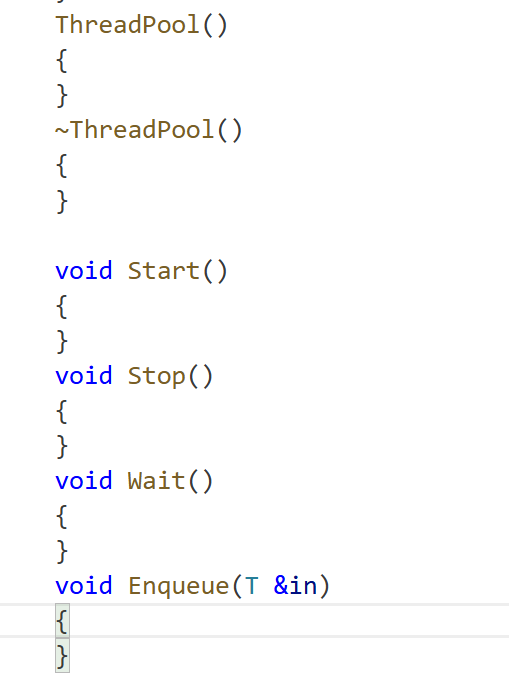
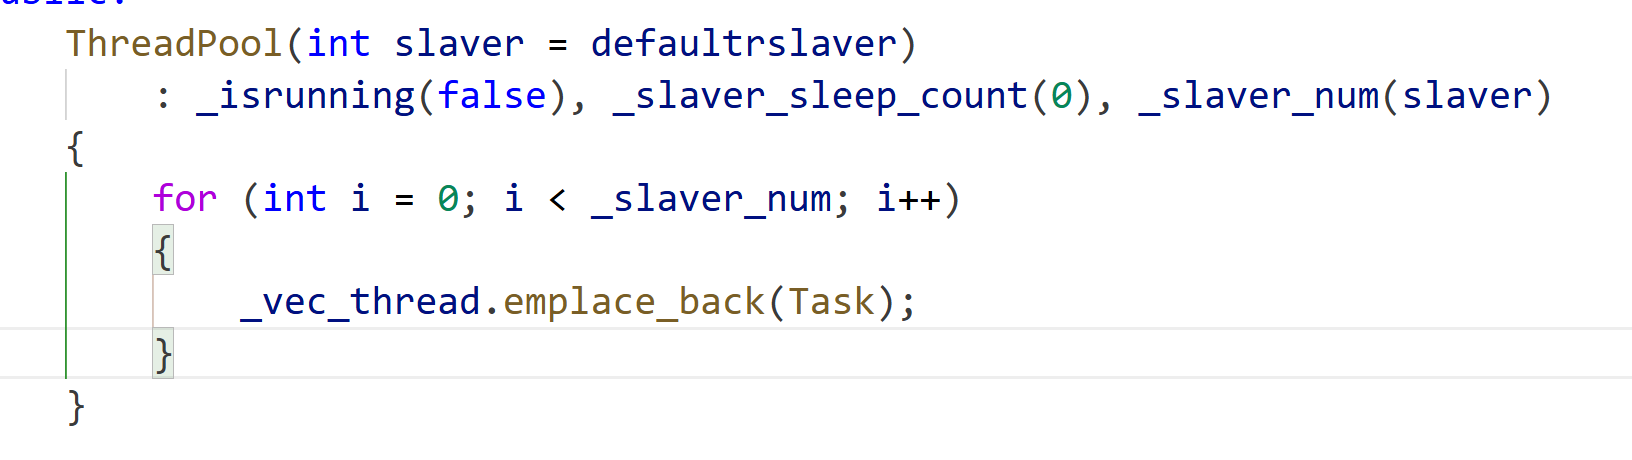
先完成一个基本框架的设计
构造
由于我们调用是说我们自己设计的thread
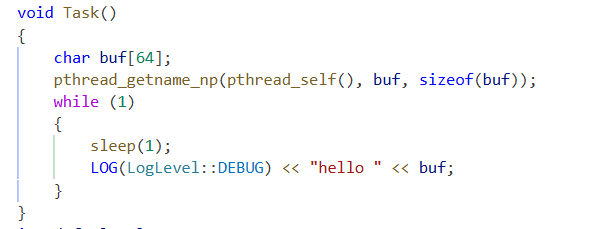
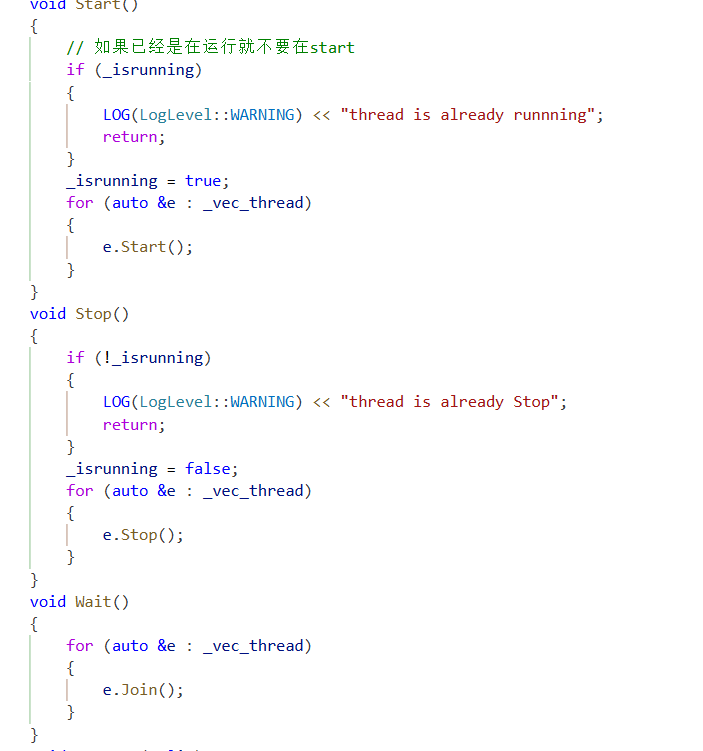
start wait stop
和单线程那里类似
主要是让所有线程都开启上面那些函数
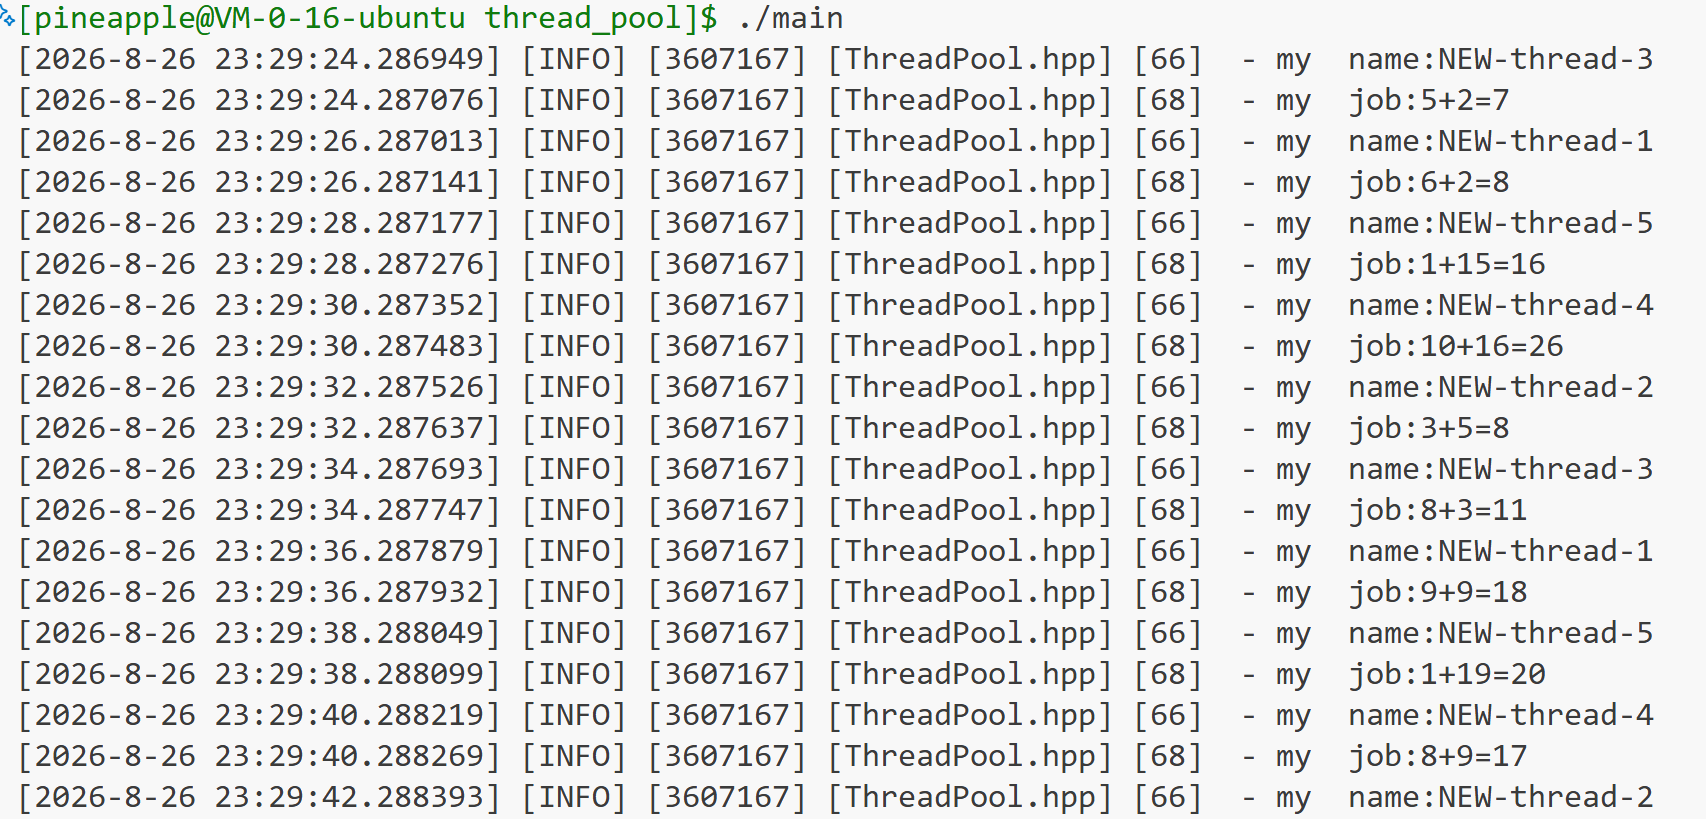
测试一下
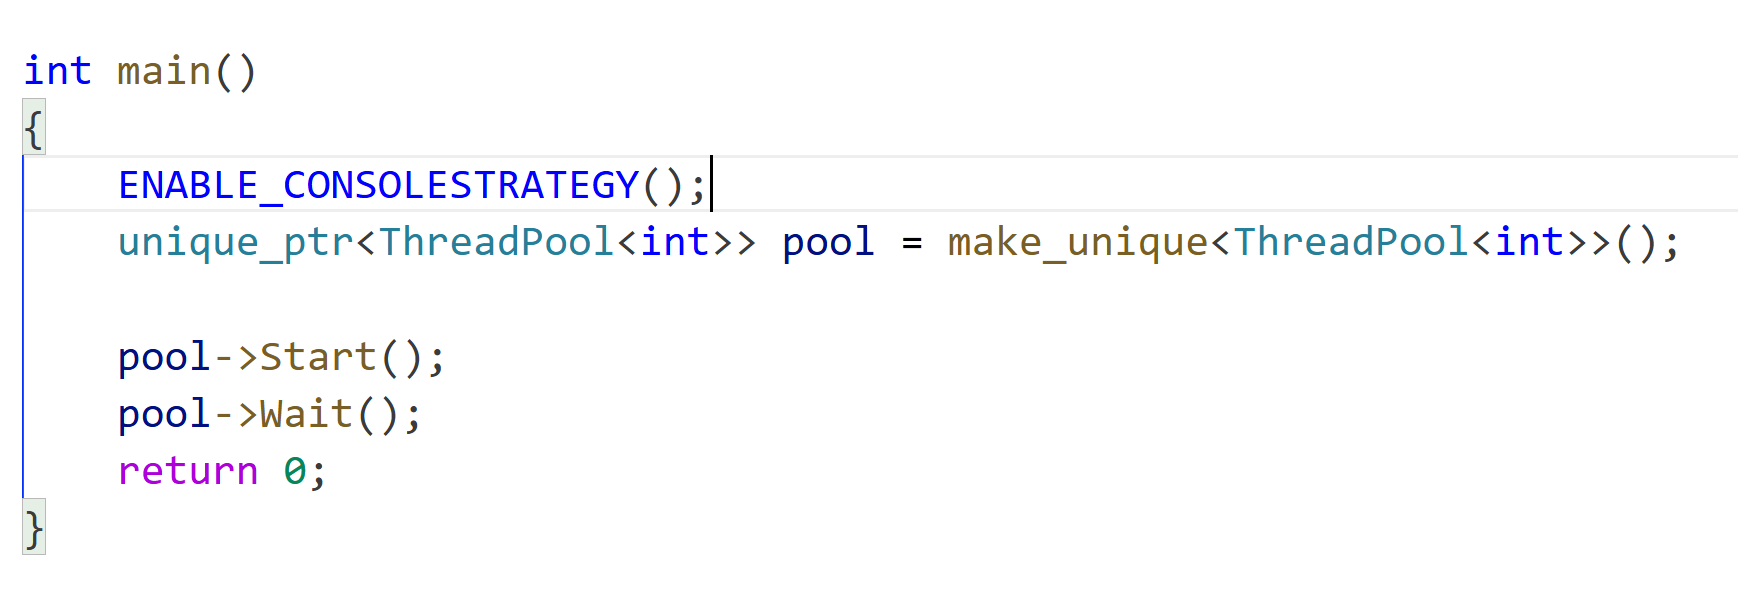
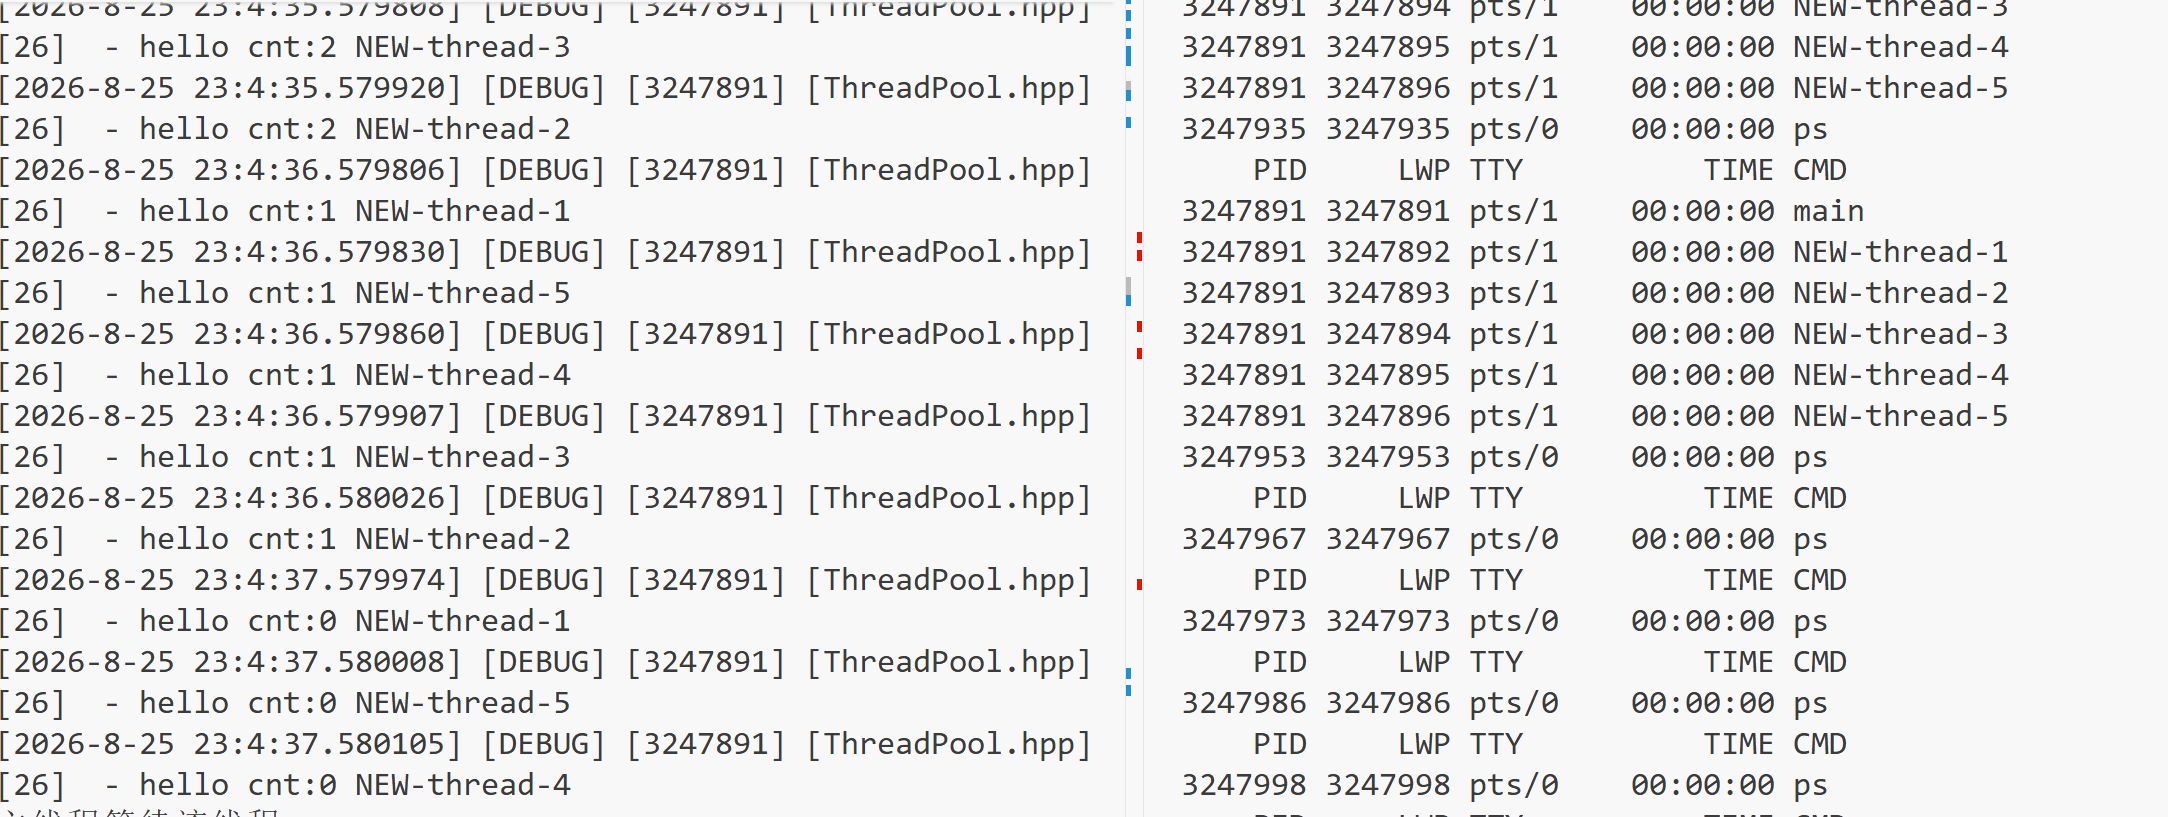
以上基本功能已经实现,接下来我们对其进行改变一下
这个任务相当于是全局的,要是我们想要让他在类里面实现该又怎么做呢??
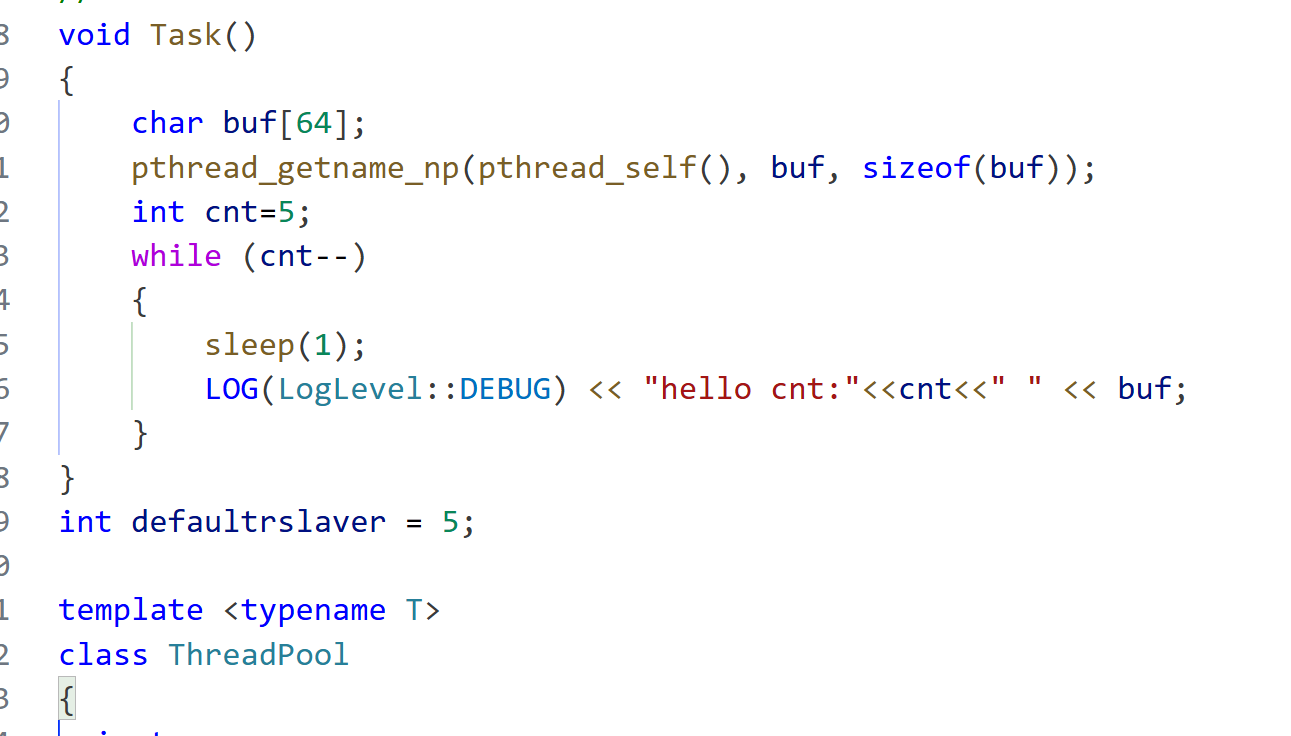
我们将任务函数变成成员函数
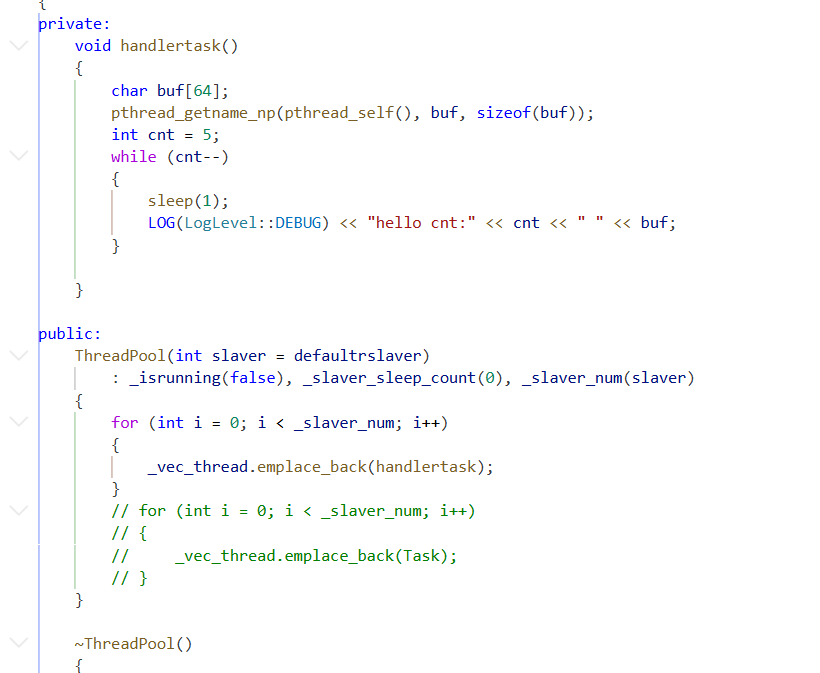
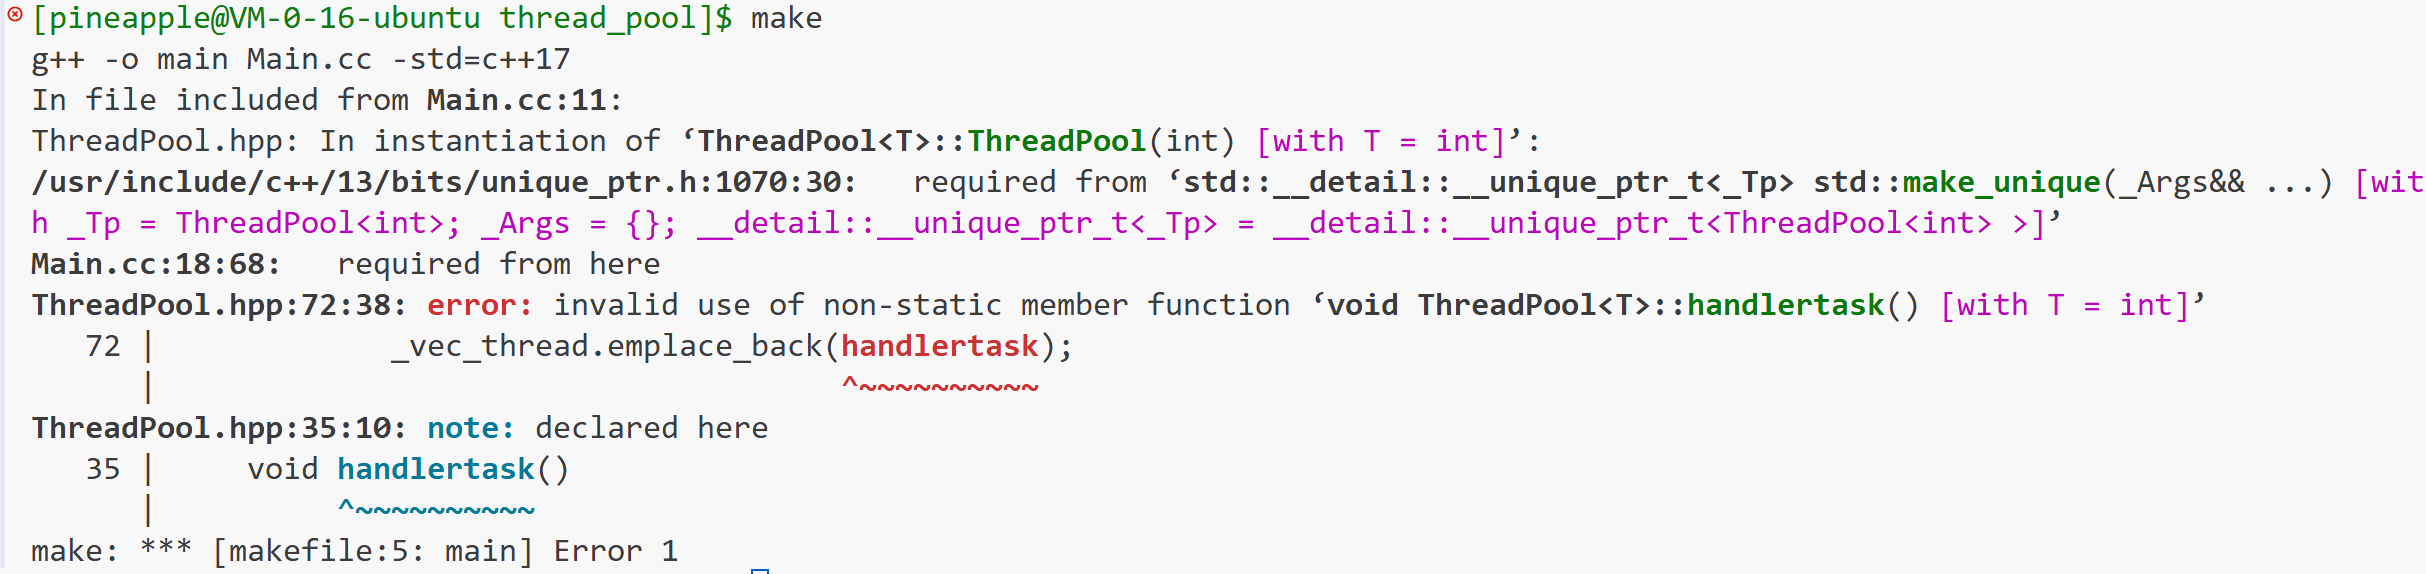
编译的时候发现失败了这是为什么????
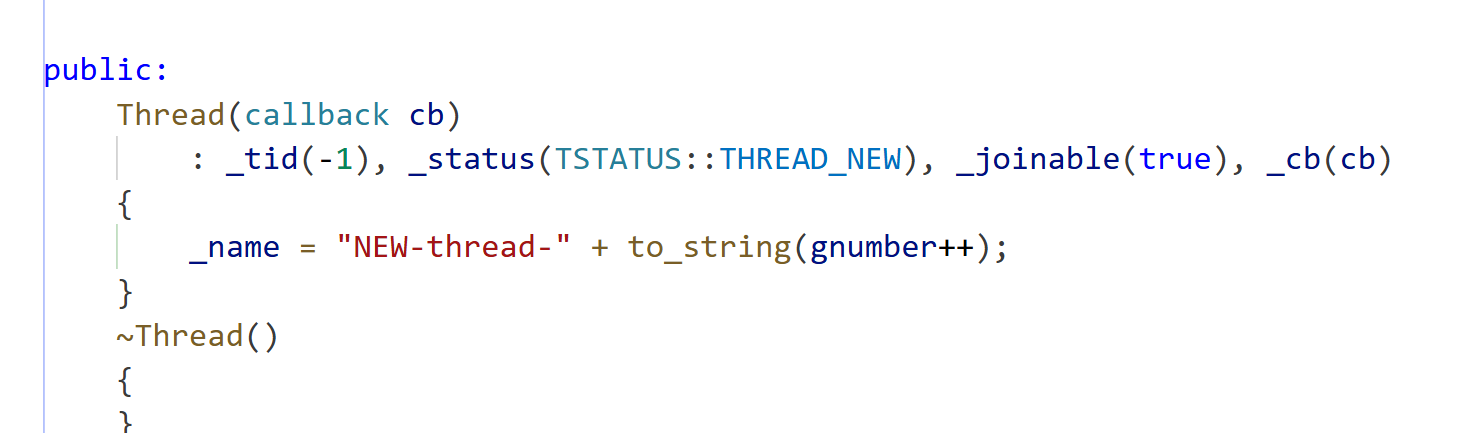
普通成员函数隐含参数this,类型是 void (ThreadPool<int>::*)(),不是普通函数指针 void (*)(),Thread 类构造只接收普通函数指针,编译直接报错。
那么应该如何解决???
首先我们可以先让他变成static
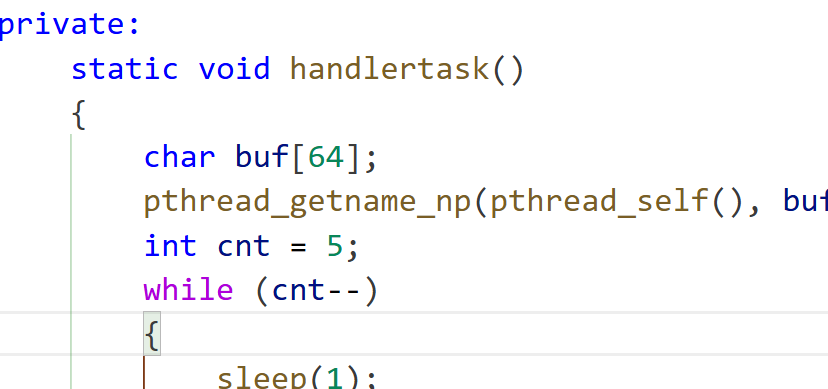
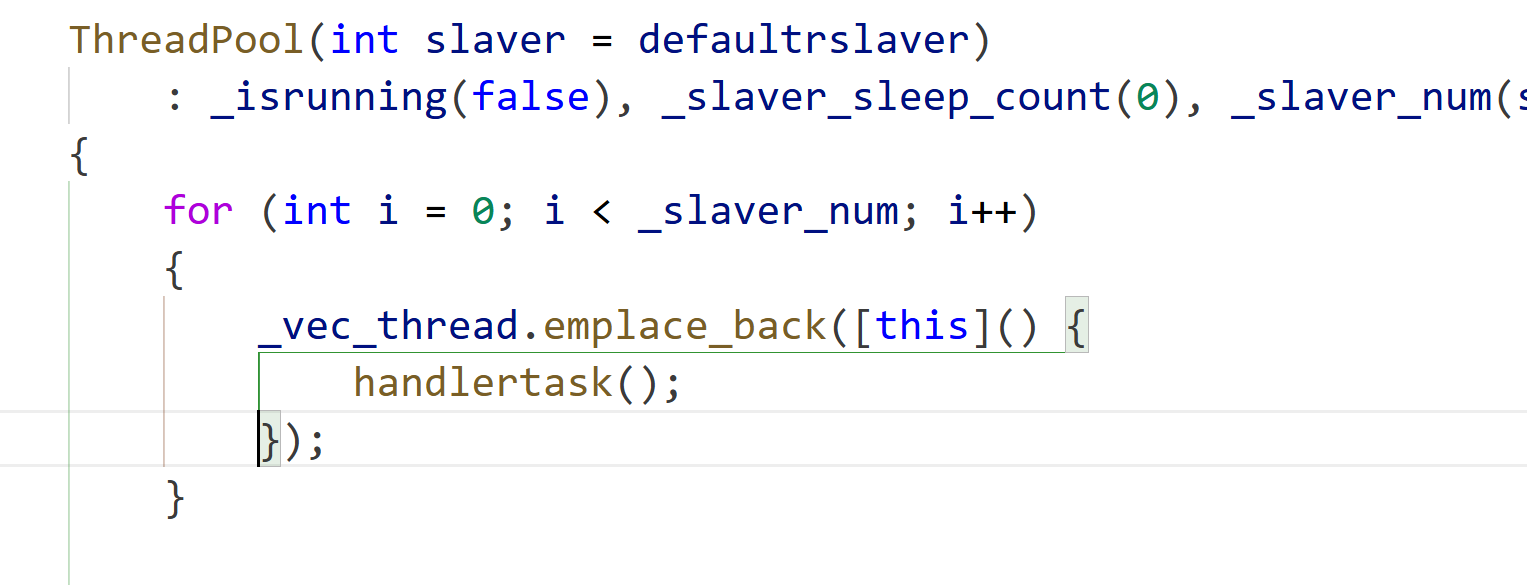
当然我们也可以用
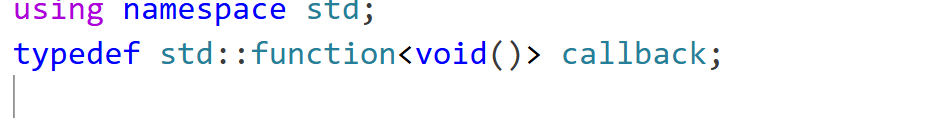
直接用lambda 捕获 this传入,完美解决!
std::function<void()>可以接收:
- 普通全局函数
- lambda 表达式(可以捕获
this) - bind 绑定成员函数
上面谈完这个问题,
接下来我们对任务进行更加细致的修改
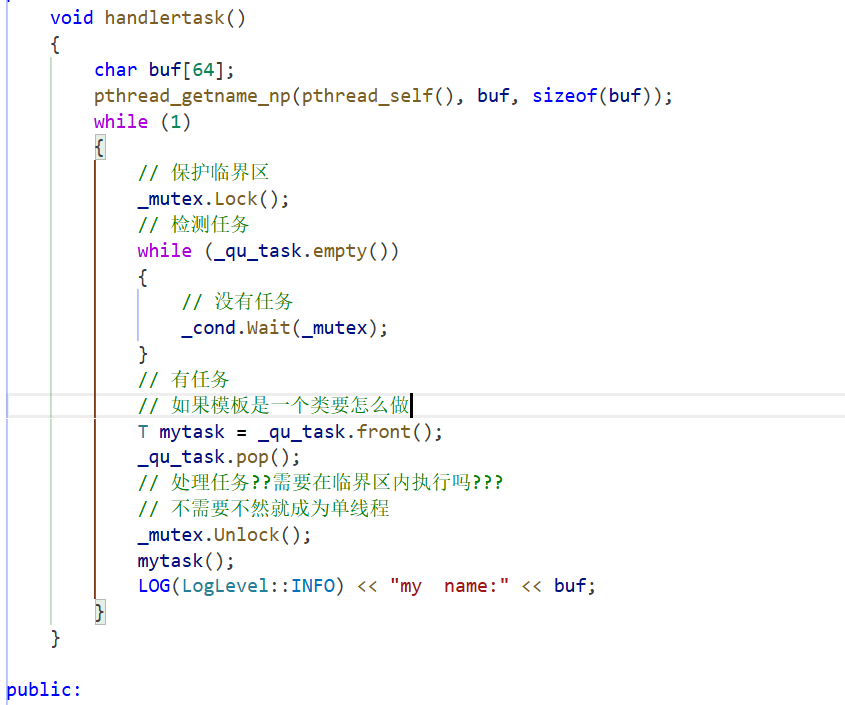
再执行任务的时候是要进行加锁和减锁的
因为要求每个线程调用的任务是不重复的
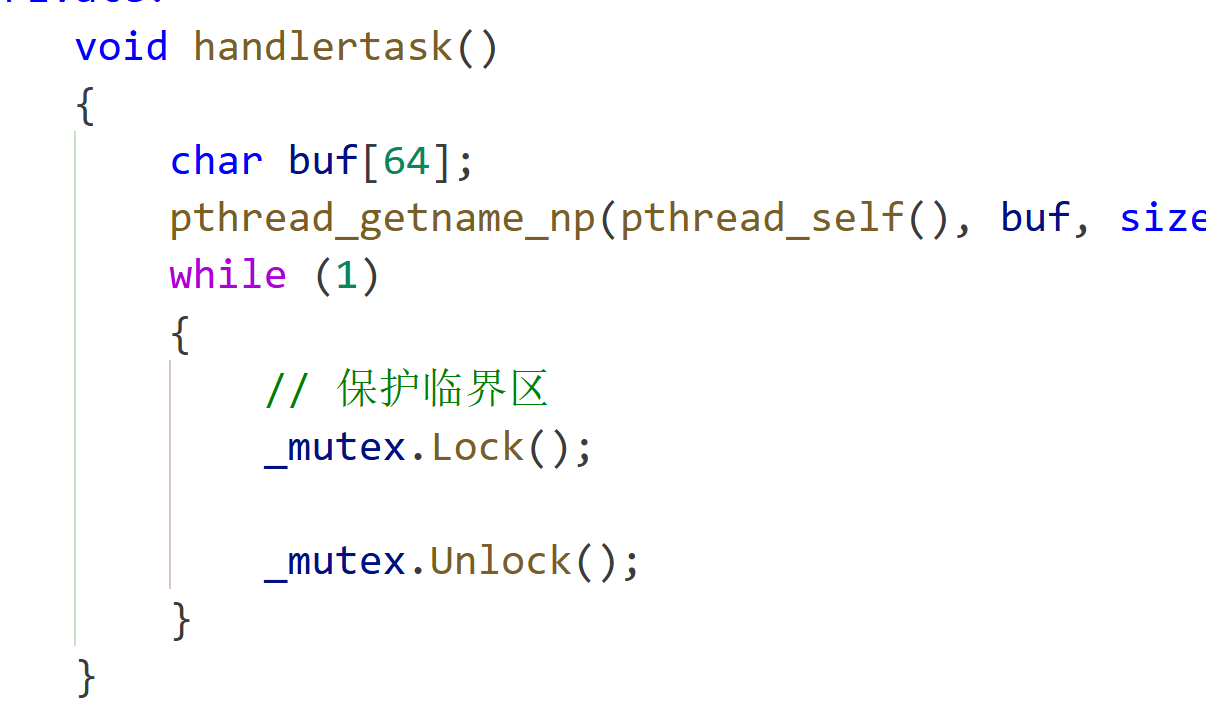
再临界区内我们哟啊检测任务,
如果有任务该怎么办
没有任务有该怎么办
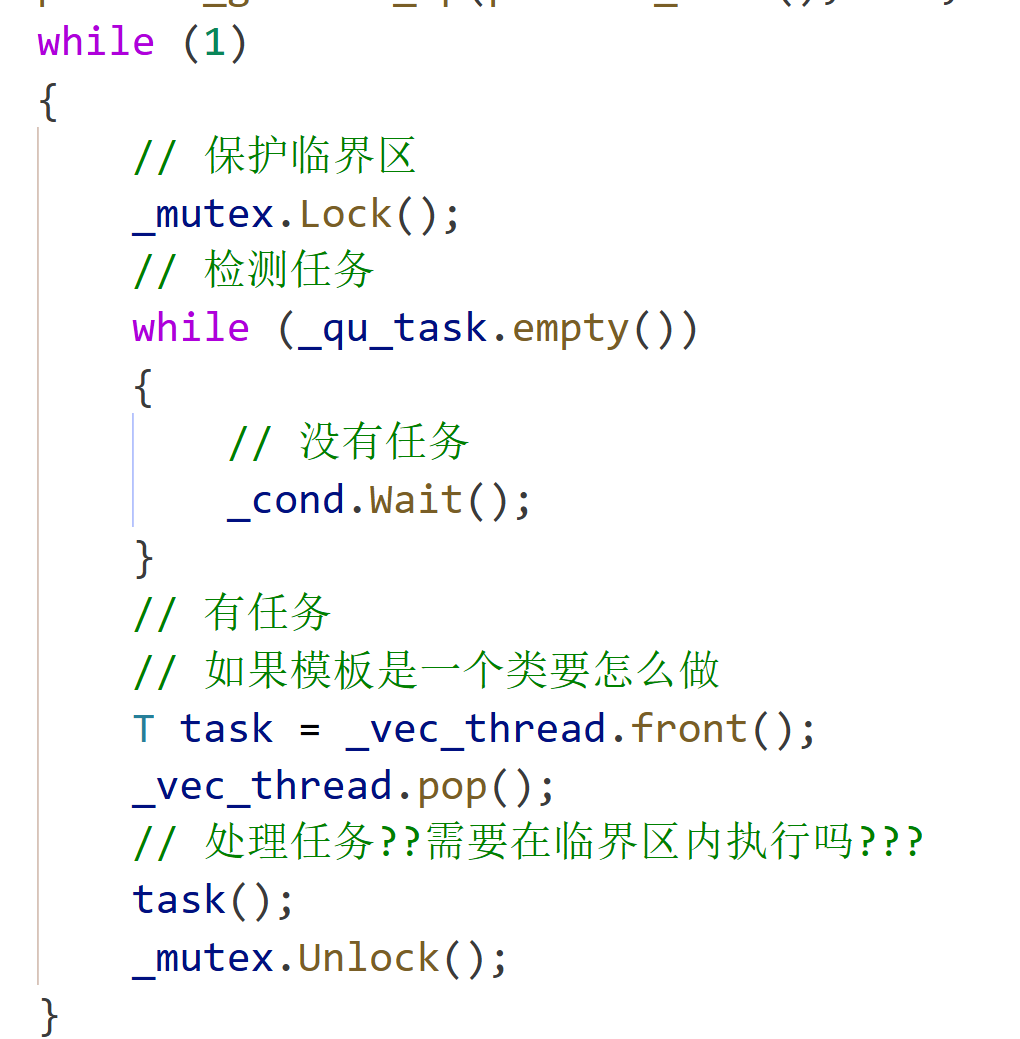
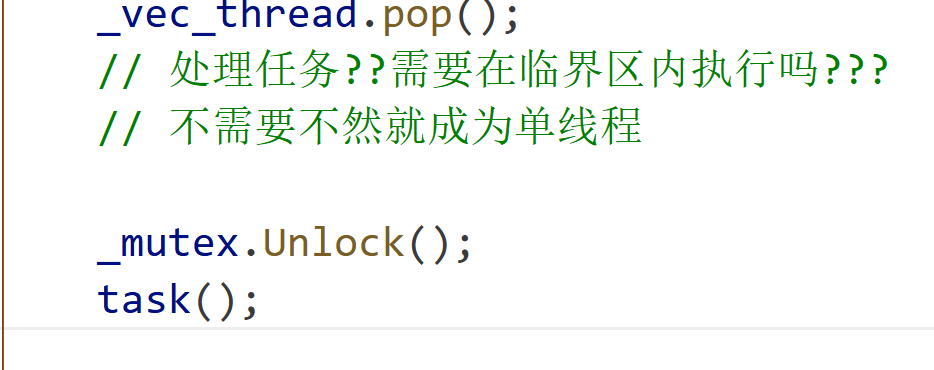
有任务,取任务就是将公共资源变成私有的
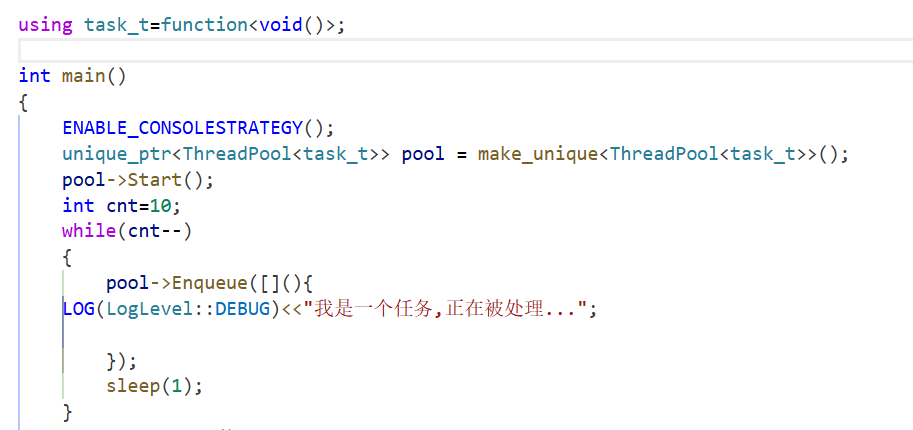
enqueue
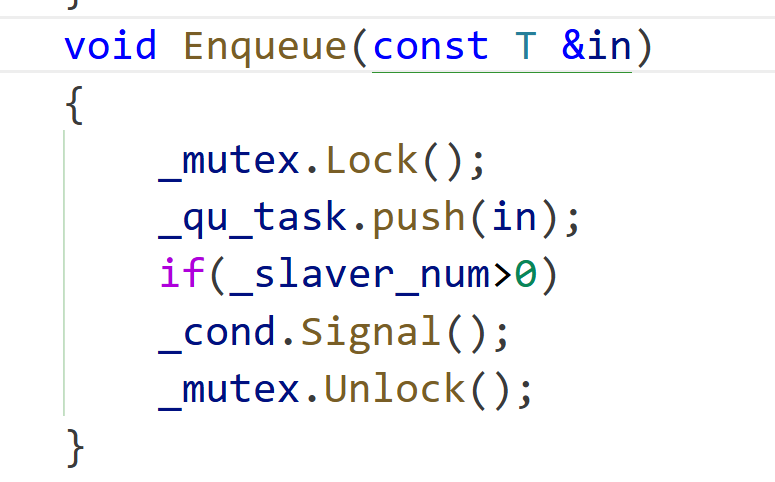
唤醒线程的逻辑是只要有有线程处于休眠状态就进行唤醒
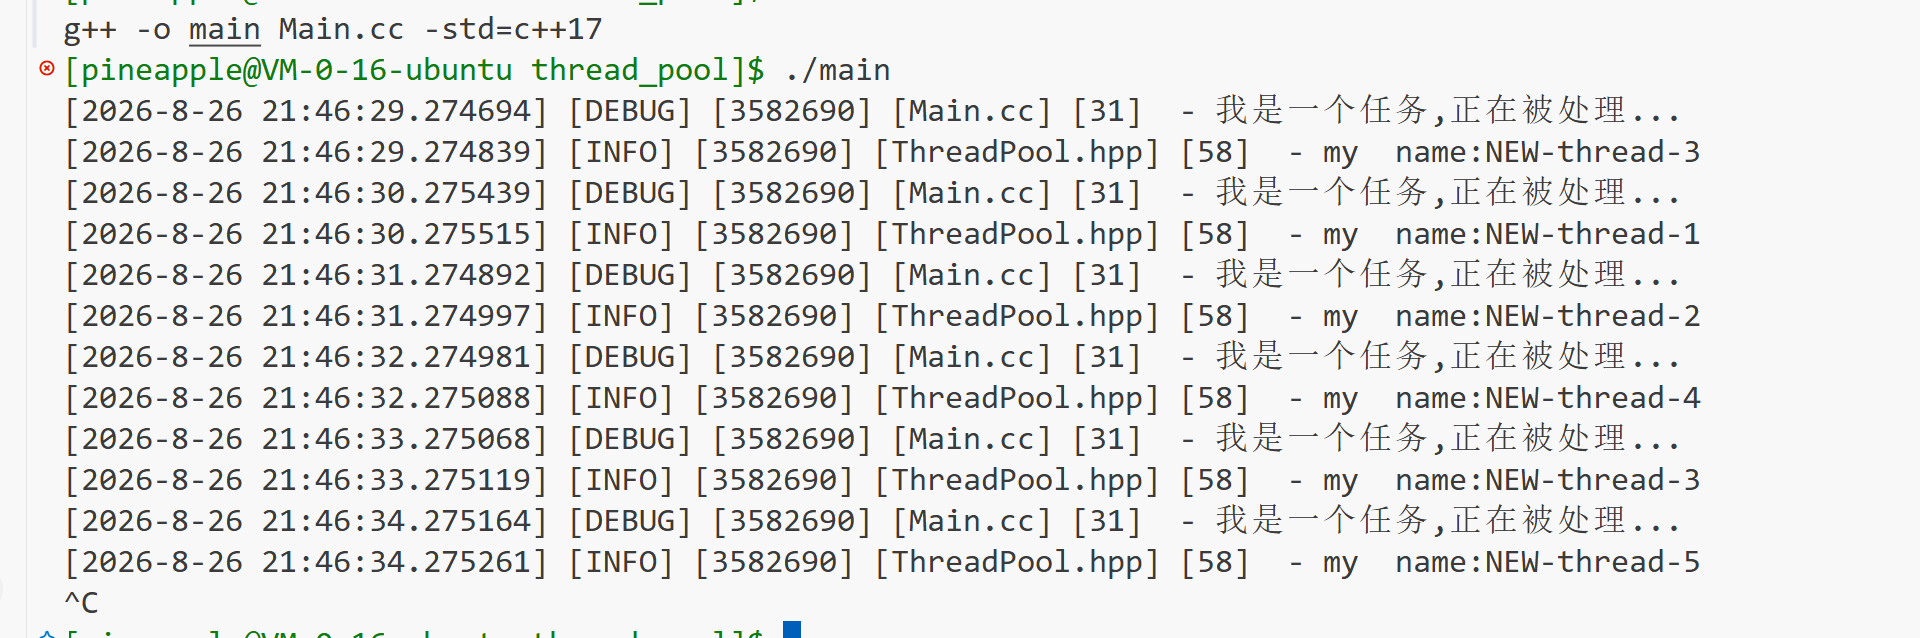
测试
对于stop逻辑的更新
需求:
- 使用
_isrunning标志位控制线程池运行状态 - 队列中剩余任务全部执行完毕之后,工作线程才允许退出
- 使用
Broadcast唤醒所有休眠的工作线程 - 线程处理函数(handler)内部判断条件,自动 break 退出循环
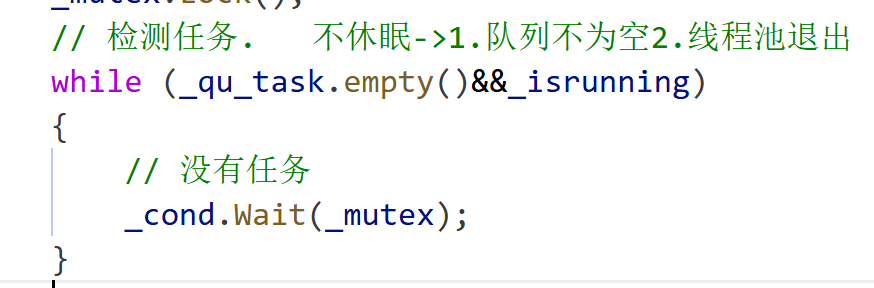
也就是说对于handler函数那里还需要做出调整
当任务不为空的时候,要继续执行,也就是说不能让线程休眠
当线程池要退出时,线程也不能休眠,
任意满足上面两条都是不可以进行休眠
--->那什么时候可以进行休眠呢??
当上面两条都不满足的时候
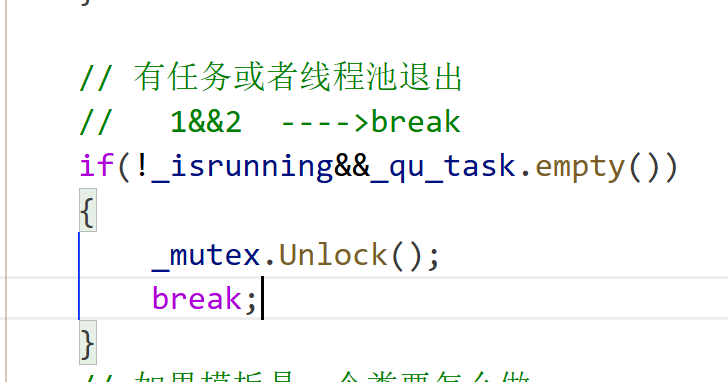
测试
cpp
class Task
{
public:
    ~Task()
    {
    }
    Task(int x, int y)
        : _x(x),
          _y(y)
    {
    }
    void Excute()
    {
        _ret = _x + _y;
    }
    void operator()()
    {
        _ret = _x + _y;
    }
    string PrintAns()
    {
        return to_string(_x) + "+" + to_string(_y) + "=" + to_string(_ret);
    }
    string PrintQuestion()
    {
        return to_string(_x) + "+" + to_string(_y) + "=?";
    }

private:
    int _x;
    int _y;
    int _ret;
};

using task_t = function<void()>;

int main()
{
    srand(time(nullptr) ^ getpid());
    ENABLE_CONSOLESTRATEGY();
    unique_ptr<ThreadPool<Task>> pool = make_unique<ThreadPool<Task>>();
    pool->Start();
    int cnt = 10;
    while (cnt--)
    {
        int x = rand() % 10 + 1;
        int y = rand() % 20 + 1;
        Task t(x, y);
        sleep(1);
        pool->Enqueue(t);
        sleep(1);
    }
    pool->Wait();

    return 0;
}
cpp
 void handlertask()
    {
        char buf[64];
        pthread_getname_np(pthread_self(), buf, sizeof(buf));
        while (1)
        {
            // 保护临界区
            _mutex.Lock();

            // 检测任务.   不休眠->1.队列不为空2.线程池退出
            while (_qu_task.empty()&&_isrunning)
            {
                // 没有任务
                _slaver_sleep_count++;
                _cond.Wait(_mutex);
                _slaver_sleep_count--;
            }

            // 有任务或者线程池退出
            //   1&&2  ---->break
            if(!_isrunning&&_qu_task.empty())
            {
                _mutex.Unlock();
                break;
            }
            // 如果模板是一个类要怎么做
            T mytask = _qu_task.front();
            _qu_task.pop();
            // 处理任务??需要在临界区内执行吗???
            // 不需要不然就成为单线程
            _mutex.Unlock();
            LOG(LogLevel::INFO) << "my  name:" << buf;
            mytask();
            LOG(LogLevel::INFO) << "my  job:" <<mytask.PrintAns();
        }
    }