步态调试的"黑箱"困局
做足式机器人研发的工程师都清楚一个现实:仿真环境里跑通的步态算法,上了实体样机往往站不稳。
原因不复杂------仿真环境与物理世界之间存在一道"虚实鸿沟"。纯软件仿真中,地面被视为理想刚体,重力、摩擦力、接触动力学被高度简化;而真实物理环境中,地面有坡度、有颠簸、有侧滑,还有多维度耦合的姿态扰动。机器人在仿真器里走出漂亮的步态,到了实验室地面就开始左右摇摆,更不用说部署到户外复杂地形了。
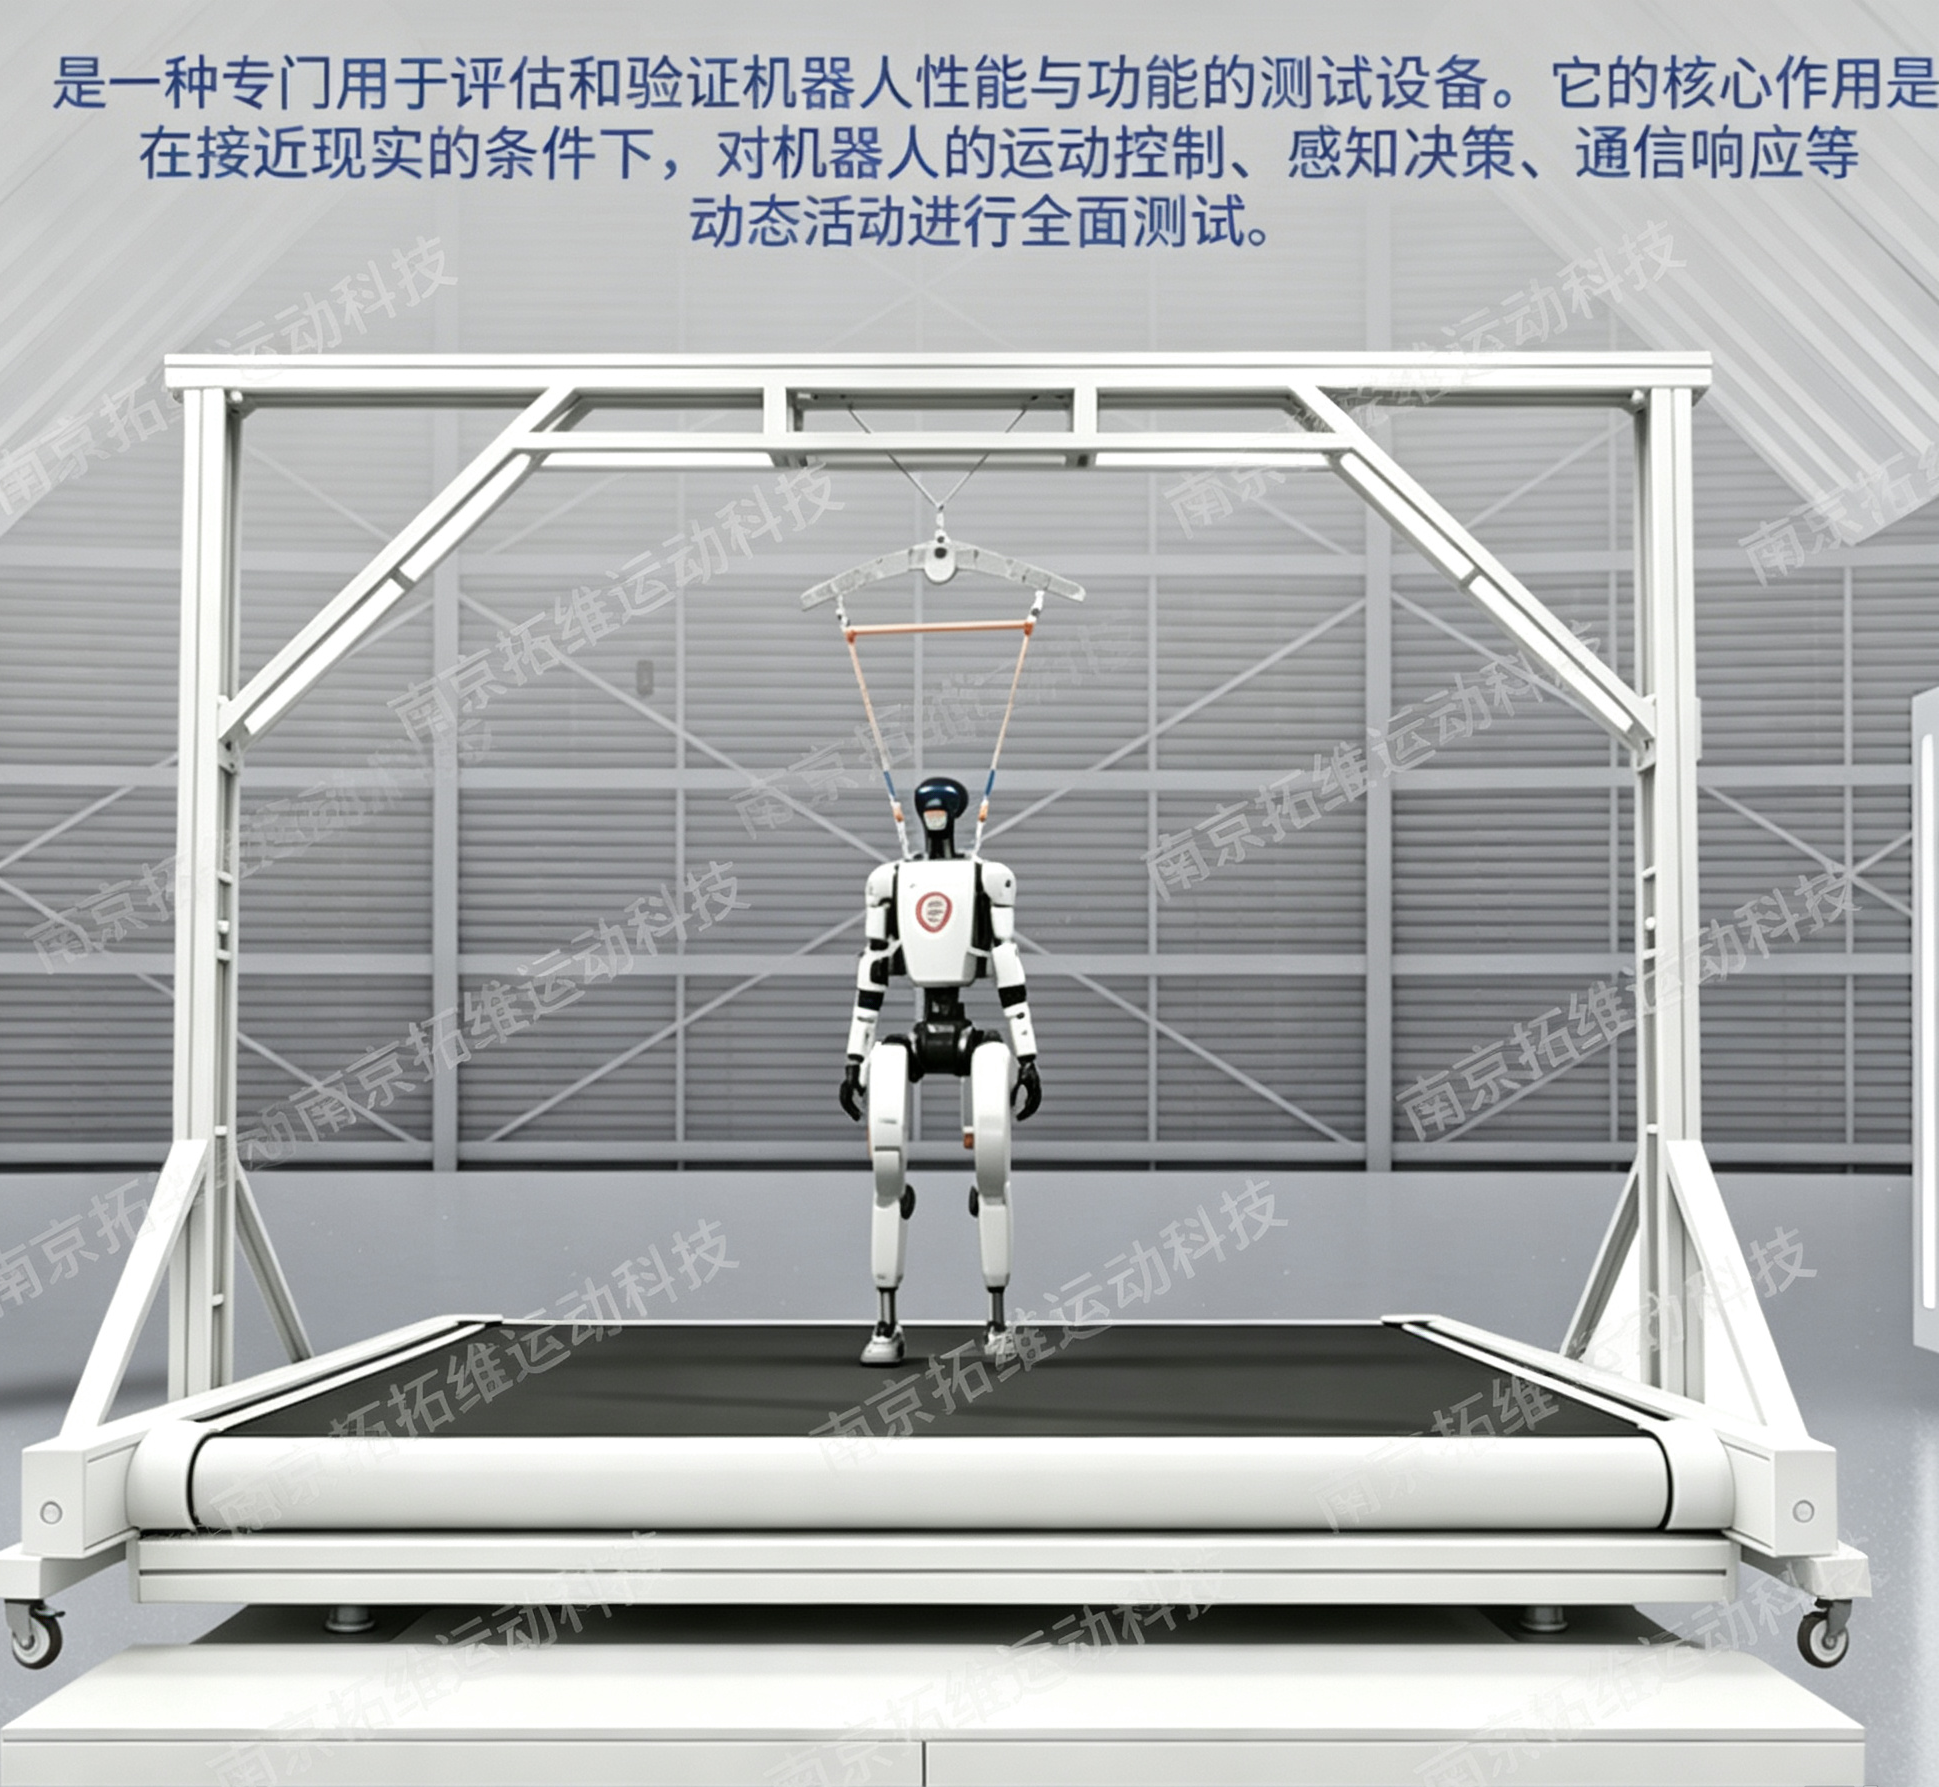
传统测试手段存在几个核心瓶颈:
第一,户外实测试验条件不可控。 同一套步态算法,今天测和明天测的结果可能差很多。天气、地面状态、光照条件都会影响传感器数据质量,测试数据离散度大,无法精准对比算法迭代效果。
第二,简易工装维度单一。 传统单轴倾斜台、固定坡道只能实现单一角度俯仰调节,无法同步复现俯仰、横滚、偏航与三维平移叠加的复合扰动。而真实地形恰恰是这种多维耦合的姿态变化。
第三,样机试错成本高。 反复户外行走、摔倒磕碰会损伤关节伺服、视觉传感器、力觉模块。一台双足人形样机动辄数十万,维修周期长,研发成本居高不下。
随着双足人形机器人、四足巡检机器狗、六足特种作业机器人在工业安防、应急救援、电力巡检等领域加速落地,行业亟需一套标准化、可复现、全工况覆盖的室内步态调试平台。
核心技术:Stewart并联机构如何支撑步态调试
机器人步态调试平台的核心任务,是在实验室环境下复现真实地形对机器人支撑面的多维度动态扰动 。目前行业内主流技术路线是Stewart六自由度并联机构。
为什么选择并联机构而非串联?并联结构的优势在于刚度高、承载能力强、动态响应快、累积误差小。足式机器人步态调试的典型工况是:机器人在台面上反复行走、起跳、落地,产生瞬时冲击载荷,这对结构刚性和控制带宽提出了硬性要求。
以南京拓维运动科技的TW6系列为例,其核心架构为:下基座作为固定支撑,六组伺服电动缸作为驱动支链,上测试台面用于承载被测机器人。六支链通过万向铰分别连接基座与台面,各支链独立协同伸缩,驱动台面同步完成俯仰、横滚、偏航、纵移、横移、升降六个自由度的复合运动。
这里有几个技术细节值得关注:
一是伺服控制频率。 伺服环控制频率达1000Hz,姿态环控制频率达200Hz。这意味着系统能够在毫秒级响应地面动态扰动输入,对于模拟碎石路面、高频颠簸等工况尤为重要。
二是电动驱动方案。 区别于传统液压六自由度平台,电动方案无油污渗漏,适配搭载多传感器的精密足式机器人整机测试,尤其适合洁净实验室场景。
三是洗出算法与数据接口。 平台内置专属六自由度运动控制软件,内置专业洗出算法,支持体感强度、运动幅度自定义调节,可导入地形工况数据直接生成平台运动序列
电气与软件系统规格
电气规格:
-
电源要求:AC220V/AC380V
-
通讯接口:千兆以太网(EtherCAT)、USB3.0、RS485
-
控制频率:伺服环1000Hz,姿态环200Hz
-
安全等级:PLd/Cat.3,具备过载/漏电保护
软件规格:
-
通讯协议:EtherCAT、UDP、TCP/IP、USB串行
-
兼容仿真环境:X-Plane、P3D、iRacing、CarSim、TruckSim、Prescan、MATLAB/Simulink等
-
控制系统功能:体感强度和运动幅度可调,开放API/SDK接口,支持二次开发、工况自定义与数据日志回放
开放API:打通仿真-实物联合测试链路
对于六自由度平台开放API做机器人步态仿真的场景,TW6系列的软件开放性尤为关键。
研发人员可通过开放API/SDK接口,将平台与机器人仿真模型直接对接,完成仿真-实物联合测试。典型流程如下:
-
在MATLAB/Simulink或Prescan中建立地形模型与机器人步态算法
-
通过UDP/TCP/IP协议将运动指令下发至平台控制器
-
平台执行六自由度复合运动,模拟目标地形激励
-
同步采集机器人本体传感器反馈数据与平台姿态数据
-
将实测数据回传至仿真模型,完成算法闭环验证
这条"仿真建模→硬件在环测试→实装验证"的完整链路,有效缩小了仿真与物理世界之间的差距。
应用场景与工程案例
场景一:双足人形机器人步态调试
双足机器人的静态稳定行走依赖ZMP(零力矩点)理论。在TW6平台上复现斜坡、颠簸、侧向冲击等多维扰动工况,测试机器人的姿态闭环控制响应能力,优化步态规划参数。平台可配合高速运动捕捉系统,同步采集机器人关节角度、足端力觉、惯性测量单元数据,为算法迭代提供完整数据支撑。
场景二:四足机器狗复杂地形适应性测试
模拟山地碎石路面、侧倾滑坡、阶梯落差、地面瞬时沉降等工况,验证机器狗的步态切换逻辑、抗倾覆能力和地形适应性能。对比户外实测,室内平台可控制单一变量反复测试------比如固定坡度不变,仅改变行走速度,精准对比不同速度下的姿态调节性能差异。
场景三:非标定制适配特殊测试需求
TW6系列支持非标定制机器人步态调试平台。如果测试舱或实验室的安装空间有限,台面尺寸可非标定制;如果被测设备有特殊安装接口要求,也可根据需求适配。
一点客观的说明
任何设备都有其适用边界。
六自由度机器人步态调试平台擅长的是在实验室环境下复现地面六自由度运动工况 ,适用于足式机器人的研发测试、步态调试、可靠性验证等场景。但它不能完全替代真实地形测试------实际户外环境中的土壤力学特性、湿滑系数、非结构化地形随机性,仍需结合外场试验综合评估。
此外,这类平台属于定制化程度较高的工业装备,载荷、行程、台面尺寸、安装接口通常需要根据具体项目需求进行非标定制。选型时建议结合被测机器人的实际参数和测试工况,与厂家做详细的技术对接,而非直接套用通用规格。