一、油污为什么会影响复合机器人移动?
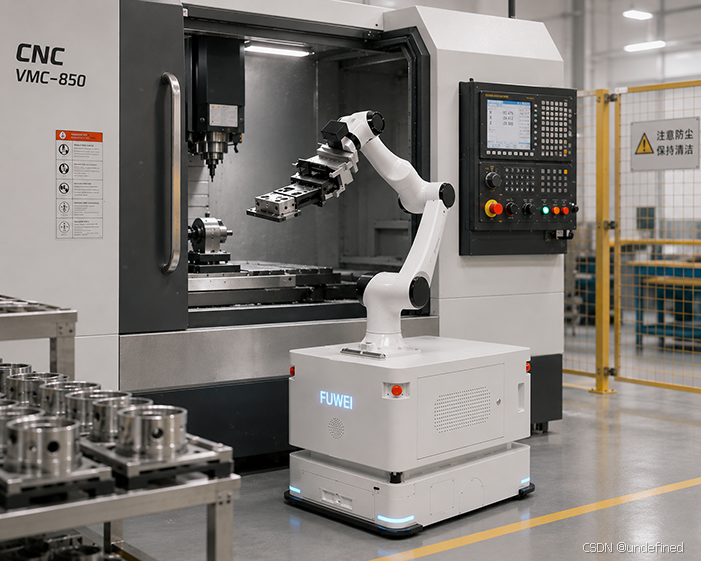
复合机器人通常由移动底盘、协作机械臂、视觉系统和控制系统组成。移动底盘依靠驱动轮与地面的摩擦力完成启动、制动、转向和位置调整。
当车间地面出现较厚油膜时,轮胎与地面之间的摩擦系数可能下降。在机器人加速、急停、转弯或者负载较大的情况下,就可能产生一定程度的轮胎打滑。
打滑带来的问题不仅是"走得不稳",还可能造成轮式里程计数据与机器人实际位移产生偏差。如果系统过度依赖单一里程计进行位置估算,长期累计后就可能影响复合机器人导航定位精度。
因此,对于存在切削油、润滑油的CNC机加工车间,项目实施前通常需要重点评估高频通道、机床上下料区域以及容易产生油液滴落的位置。
二、粉尘对复合机器人影响大吗?
粉尘的影响要根据类型和浓度判断。
普通少量浮尘通常不会直接导致AMR复合机器人导航失效,但如果大量粉尘、金属碎屑长期堆积在地面,一方面可能降低轮胎附着力,另一方面也可能对激光雷达、视觉相机等传感器的有效感知造成干扰。
富唯智能复合机器人采用激光SLAM导航,并通过激光雷达、安全触边以及多传感器方案进行移动与安全防护;复合机器人还可结合2D/3D视觉完成工件定位与高精度抓取。
也就是说,工业现场的"移动定位"和最终的"工件对准"并不是完全依赖单一传感器完成。
这也是为什么在实际项目中,需要将复合机器人自主导航、底盘定位、视觉二次定位和机械臂执行作为完整系统来考虑。
三、地面积水会不会导致复合机器人无法运行?
相比少量粉尘,积水通常需要更加谨慎。
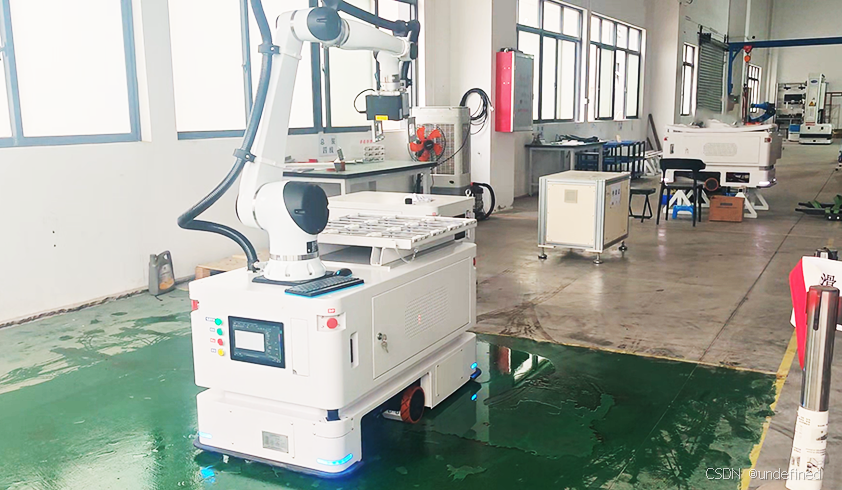
首先,水膜会改变轮胎与地面的摩擦条件,增加打滑风险;其次,如果积水较深或长期存在,还需要结合机器人底盘、电气接口以及整机防护等级进行专项评估。
因此,复合机器人并不意味着可以无条件通过任何积水区域。
对于清洗区、湿加工区或者容易发生液体泄漏的车间,更合理的方法是在项目规划阶段划定机器人通行区域,将长期积水点设置为禁行区或绕行区域,并配合现场排水和地面管理,而不是完全依靠机器人的导航算法解决环境问题。
四、地面打滑后,复合机器人还能准确对准机床吗?
这是很多CNC上下料客户更关心的问题。
移动底盘到达工位和机械臂最终精准抓取需要区分
需要区分两个概念:移动底盘到达工位和机械臂最终精准抓取/放置。
以富唯智能ICR系列复合机器人为例,移动部分采用激光SLAM导航,移动机器人导航精度可达**±5mm**;到达目标工位后,还可以利用2D/3D视觉进行更高精度的定位引导。
不同型号配置有所差异,其中复合机器人的定位精度最高可达**±0.05mm**。
高精度上下料更适合采用视觉二次定位
因此,在复合机器人CNC上下料、机床自动上下料、多工位搬运等应用中,更合理的技术逻辑是:

这样可以降低单纯依赖底盘绝对停车位置所带来的误差。
五、复杂车间环境下,复合机器人如何提高运行稳定性?
除了硬件和导航算法,任务规划能力同样重要。
富唯智能将移动底盘、机械臂、视觉及外围设备进行一体化控制,并将AI能力融入工业机器人系统。其GRID任务规划大模型融合知识图谱与语义地图,面向长序列、大场景和复合工业任务进行规划,使机器人能够结合环境信息完成任务拆解、路径执行和工艺动作。
GRID大模型由富唯智能联合清华大学深圳国际研究生院研发。对于实际工厂而言,大模型的价值并不是让机器人"忽略地面条件",而是让复合机器人从单纯执行固定动作,进一步向环境理解、任务规划和自主执行方向发展。
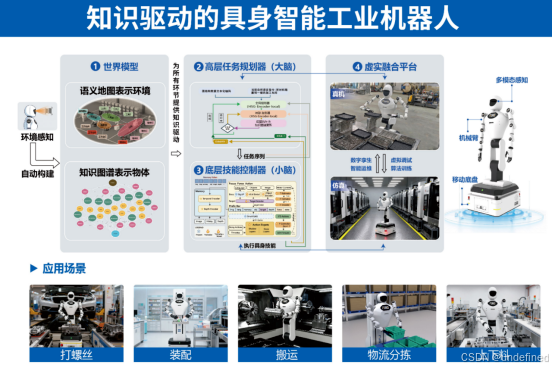
与此同时,一体化控制系统采用图形化、低代码方式进行任务编排,现场最快可实现约15分钟机器人快速部署与基础调试,便于后续根据车间通道、工位和生产任务变化进行调整。
六、什么样的车间地面更适合部署复合机器人?
对于准备导入复合机器人自动上下料、智能搬运机器人、AMR机械臂复合机器人的工厂,建议重点关注以下几个方面:
- 1 、地面整体保持平整,避免明显坑洼、台阶和大面积破损。
- 2 、对长期油污区域建立清洁机制,避免形成连续油膜。
- 3 、金属屑、粉尘较多的区域定期清理,减少轮胎打滑和传感器污染。
- 4 、长期积水区域尽量进行排水改造或规划绕行路线。
- 5 、项目实施前进行真实负载、真实路线和真实节拍测试,而不是只看实验室参数。
- 6 、对高精度上下料场景,通过视觉二次定位提高最终工件抓取与放置的稳定性。
结语:地面环境会影响复合机器人,但关键在于系统化适配
车间存在油污、粉尘或局部积水,并不代表不能部署复合机器人,但也不能忽略这些因素对轮胎附着力、导航定位和长期运行稳定性的影响。
真正成熟的工业复合机器人解决方案,需要从移动底盘、激光SLAM导航、视觉定位、机械臂控制、避障系统、任务规划以及现场环境管理多个维度综合考虑。
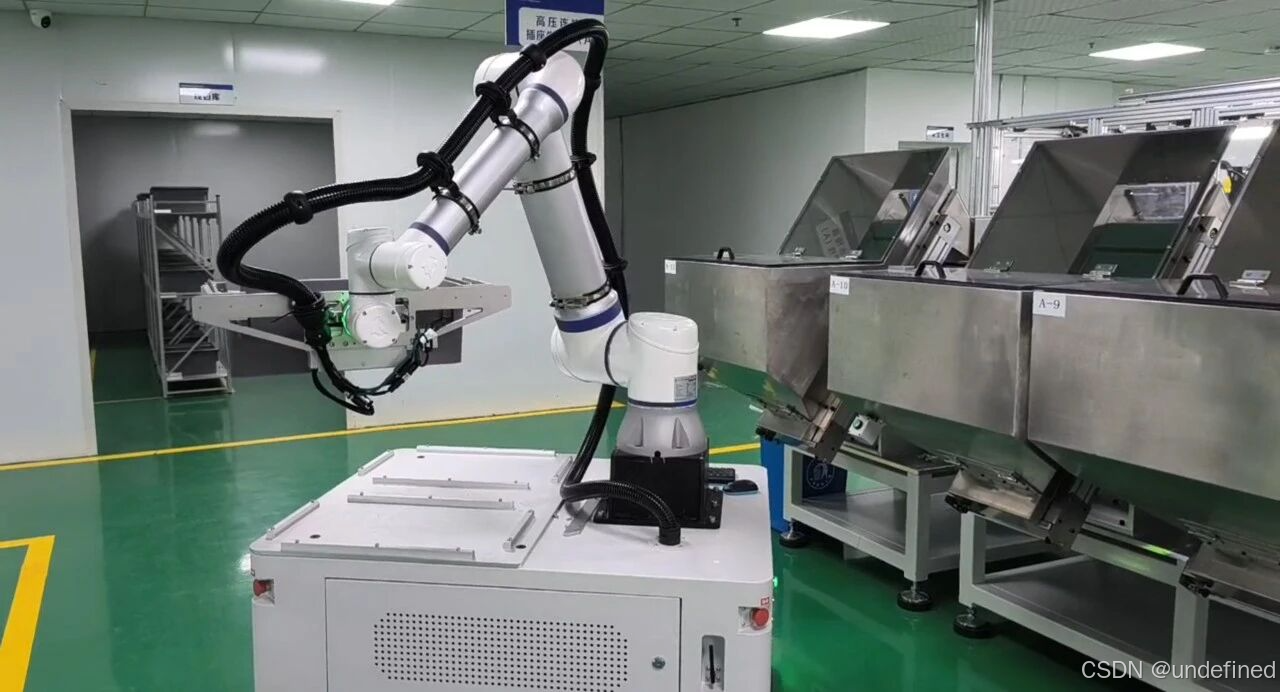
富唯智能复合机器人将移动底盘、协作机械臂、2D/3D视觉及一体化控制系统融合,可面向CNC上下料、3C电子、新能源、汽车零部件、机加工和物流转运等场景进行柔性部署。
对于存在油污、粉尘等复杂地面条件的工厂,在项目导入前进行现场勘察和实际工况验证,往往比单纯比较某一项机器人参数更有意义。
感谢您看我的文章,我们,下次再见。