本文将给大家讲解放大率和视场角这两个基础概念。
一、放大率
机器视觉行业里提到的镜头光学放大倍率通常是指垂轴放大倍率,即像和物的大小之比,计算方法如下:
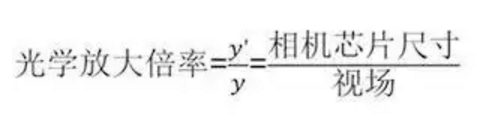
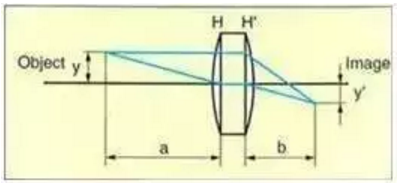
可见,光学放大倍率和所选相机芯片及所需视场相关。
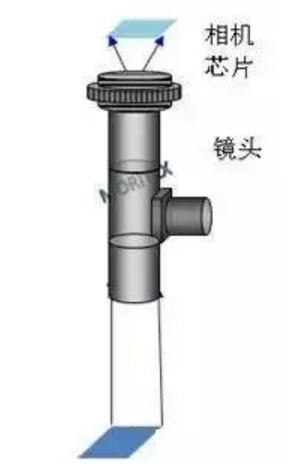
如:已知相机芯片为2/3英寸(8.8mm*6.6mm),
视场长宽为:10mm* 8mm。
如用长边计算,放大倍率= 8.8mm/10mm=0.88x;
如用短边计算,放大倍率= 6.6mm/8mm=0.825x;
此时应取小的倍率0.825x 作为待选镜头的光学放大倍率。否则,短边视场将不能满足要求。
(若取0.88倍,则短边视场= 6.6mm/0.88x=7.5mm<8mm)。
在实际工程项目中,通常无需长短边都计算。经验的方法是:若视场接近于正方形或圆形,则取短边计算;若视场为长条形,则取长边计算。
另外,您还可能听到过电子放大倍率和显示器放大倍率两个名词。他们与光学放大倍率相关却不相同,但三者常被混淆,故在此说明。
电子放大倍率是指当相机上的图片显示在屏幕上时的图像放大倍数。如相机芯片是1/2英寸(对角线为8mm),显示屏是14英寸,则电子放大倍率= 14*25.4mm/ 8mm=44.45x.
显示器放大倍率是指通过镜头在显示器上呈现的物体的放大倍率。如已指镜头光学放大倍率为0.2x, 相机及显示器的电子放大倍率是44.5x, 则显示器放大倍率=光学放大倍率*电子放大倍率=0.2x*44.5x=8.89x。
二、视场角
视场角 英文 fieldangle; angle of view; field angle; 又称:视场
在光学工程中,视场角又可用FOV表示,其与焦距的关系如下:
h = f*tan\Theta
像高 = EFL*tan (半FOV)
EFL为焦距
FOV为视场角
定义:
1、视场角定义:视场角,即FOV,是衡量照相系统拍摄范围能力的标准。
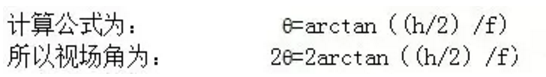
由上述公式所知,视场角随着像高的增大而增大,随着焦距的增加而减小。
(该公式仅适用畸变较小的情况,其中h是像高,f是镜头焦距)
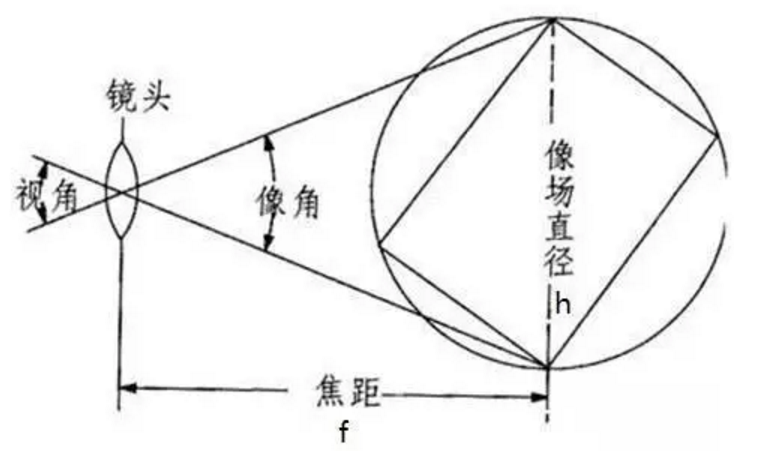
1)在光学仪器中,以光学仪器的镜头为顶点,以被测目标的物像可通过镜头的最大范围的两条边缘构成的夹角,称为视场角。
视场角的大小决定了光学仪器的视野范围,视场角越大,视野就越大,光学倍率就越小。通俗地说,目标物体超过这个角就不会被收在镜头里。
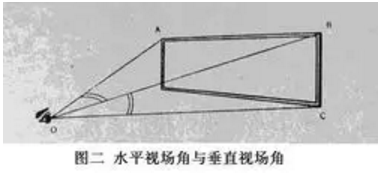
2)在显示系统中,视场角就是显示器边缘与观察点(眼睛)连线的夹角。
例如在图二中,AOB角就是水平视场角,BOC就是垂直视场角。
2、视场角与焦距的关系
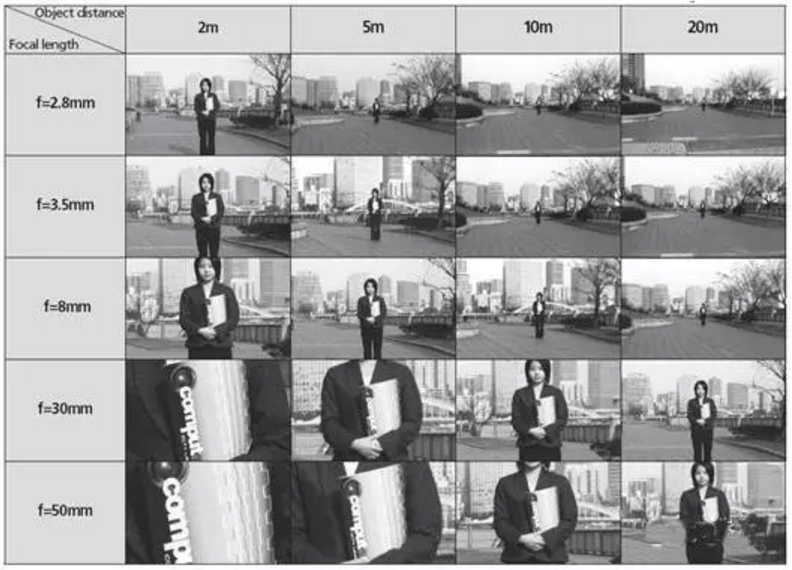
焦距越短,视场角越大,放大倍率越小,拍摄范围越大,拍摄画面中的人越小。反之视场角越小,放大倍率越大,拍摄画面中人越大。
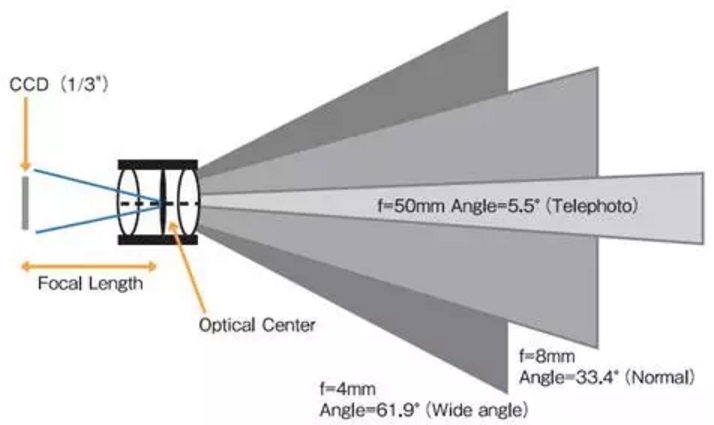
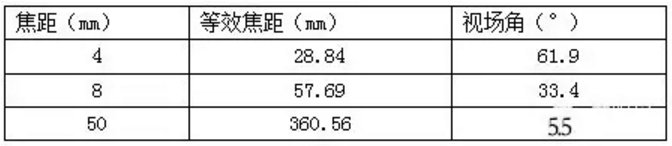
注:1/3CCD对角线为6mm
3、不同视场角镜头效果对比
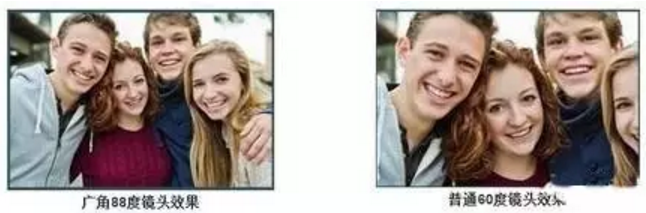
下图是88度视场角镜头和60度视场角镜头效果对比,明显可以看出88度视场角镜头拍摄范围更大。
4、不同视场角镜头的实际应用
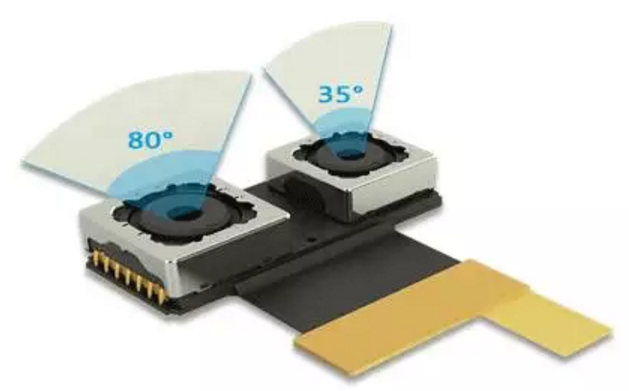
一颗85度广角镜头和一颗35度长焦镜头组成的双摄像头模组,可以通过双摄模组间的镜头进行切换,实现2X以上的光学变焦功能。
视场角分类:
视场角分物方视场角和像方视场角。
一般光学设备的使用者关心的是物方视场角。对于大多数光学仪器,视场角的度量都是以成像物的直径作为视场角计算的。如:望远镜、显微镜等。而对于照相机、摄像机类的光学设备,由于其感光面是矩形的,因此常以矩形感光面对角线的成像物直径计算视场角。
也可以使用度量的方法获得视场角参数。度量一般使用广角平行光管,因其形似漏斗,俗称:漏斗仪。测量方法如图二。在被测镜头的一端,查看广角平行光管底部玻璃平面上的刻度,读取其角度值,其最大刻度值即为该被测光学仪器的视场角。
被测镜头可能因焦距不同,导致肉眼不能观测到刻度。可加入一片焦距适当的凸透镜作为辅助镜片察看测量结果。测量时应沿光轴方向前后移动被测镜头,直至观测的角度最大,即为该被测镜头的视场角。
相机的测量方法同上,相机测量时可察看取景窗,因数码相机的液晶屏分辨率较低,可查看相机所拍之照片。
视场角与焦距的关系:一般情况下,视场角越大,焦距就越短。
以下列举几个实例:长焦距镜头视场角窄于40°,例如:镜头焦距2.5 mm,视场角为 45°左右。镜头焦距5.0 mm,视场角为 23°左右。镜头焦距7.5 mm,视场角为 14°左右。镜头焦距10 mm,视场角为 12°左右。镜头焦距15 mm,视场角为 8°左右。
按视场角将镜头分类:
标准镜头:视角45度左右,使用范围较广;
远摄镜头:视角40度以内,可在远距离情况下拍摄;
广角镜头:视角60度以上,观察范围较大,近处图像有变形。
结束语:我们一起学习,阅读其过程中更进一步,
(声明:部分内容来自于网络,如有侵权,请联系我方核实修改。)