视觉SLAM(即时定位与地图构建)是移动机器人实现自主导航的核心技术。一台搭载视觉SLAM的机器人,需要在未知环境中通过摄像头感知周围环境,同时完成自身定位与环境地图构建。这项技术广泛应用于AMR/AGV移动机器人 的自主搬运、工业机器人 的精密装配、协作机器人 的人机共融以及人形机器人的复杂环境交互。
但视觉SLAM对主控硬件的苛求,往往成为机器人从"能走"走向"能认路"的关键瓶颈。本文将从算力、传感器同步、实时性、接口扩展 等维度,解析视觉SLAM对嵌入式工控主板 的具体要求,以及瑞迅科技 基于RK3588 、RK3576 、RK3568平台的分级方案如何应对这些挑战。
一、算力要求:视觉SLAM是"算力吞噬者"
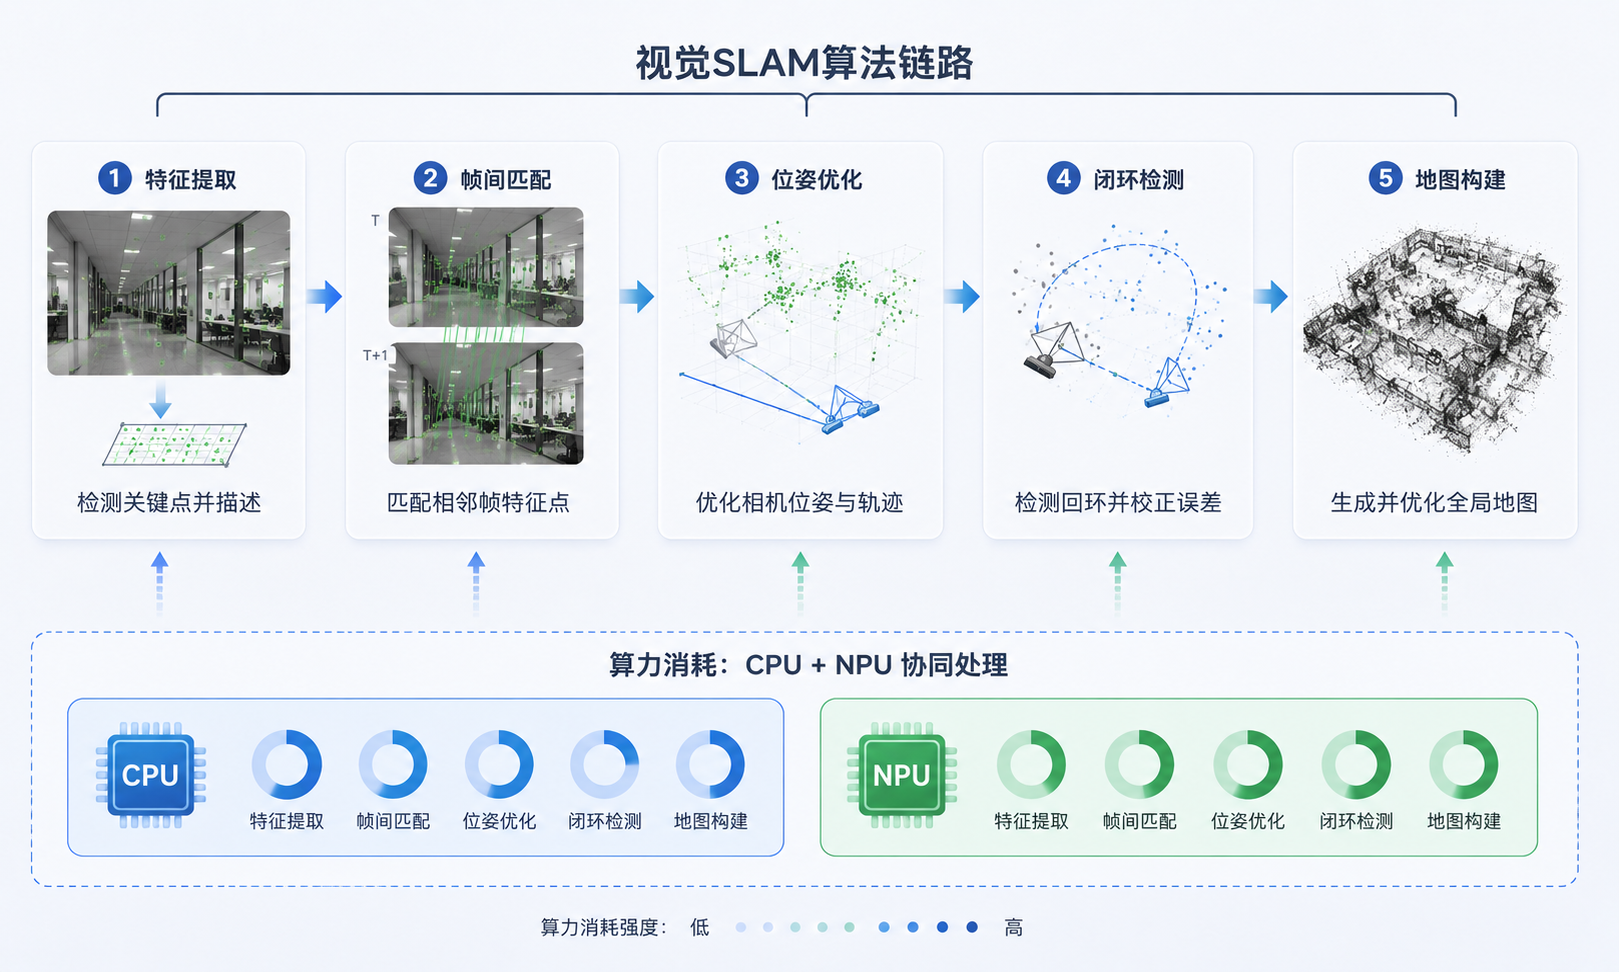
视觉SLAM的算法链路包括特征提取、帧间匹配、位姿优化、闭环检测、地图构建 等多个环节,每一个环节都在消耗CPU和NPU算力。
前端处理 需要从每一帧图像中提取数百个特征点并完成描述子计算,对CPU的单核性能要求较高。后端优化 涉及非线性最小二乘求解、图优化等计算,对CPU的多核并行能力和内存带宽提出了要求。闭环检测 则需要将当前帧与历史关键帧进行相似性比对,通常借助端侧AI 的NPU算力加速完成。
具体到算力需求,不同精度等级的视觉SLAM对算力的消耗差异明显。轻量级方案 (如ORB-SLAM2在低分辨率下运行)可在1-2TOPS算力平台勉强运行;中等精度方案 (如VINS-Fusion、ORB-SLAM3)需要3-6TOPS算力支撑;高精度稠密建图或多传感器融合方案(如RTAB-Map、多模态SLAM)则需要6TOPS以上算力。当机器人需要同时运行SLAM、目标检测(如YOLO)、路径规划等多个任务时,总算力需求会进一步攀升。
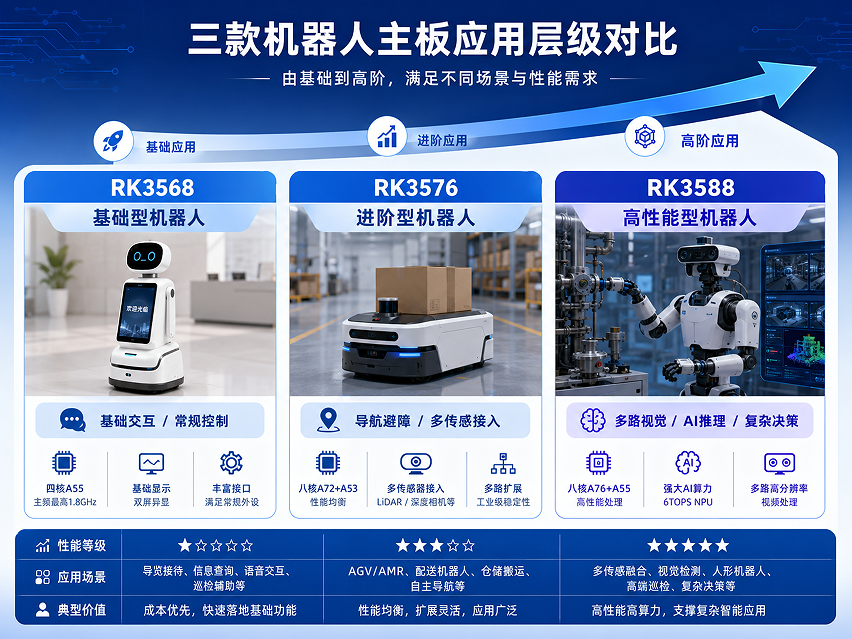
瑞迅科技基于瑞芯微平台的三款核心板形成了清晰的算力梯度:
RK3568平台 :四核Cortex-A55架构,内置1TOPSNPU算力,功耗控制在3.5W以内。可支撑轻量级视觉SLAM方案(如ORB-SLAM2在较低分辨率下运行),适用于固定路线AGV、磁条导航等对算力要求不高的基础场景。
RK3576平台 :六核CPU架构(双核Cortex-A72+四核Cortex-A53),内置6TOPSNPU算力。实测显示,基于RK3576的平台已成功运行ROS2+SLAMToolbox+Nav2的完整建图与导航栈。6TOPS算力可同时支撑视觉SLAM建图与目标跟踪等AI任务,适用于需要视觉导航的中端AMR和服务机器人。
RK3588平台 :旗舰级八核异构架构(四核Cortex-A76+四核Cortex-A55),内置三核架构6TOPSNPU算力 。可同时运行SLAM建图、目标检测、语义识别等多个AI任务而不出现明显性能瓶颈。配合RK182X端侧AI协处理器,整机算力可进一步扩展,支撑更复杂的多传感器融合SLAM与端侧大模型推理。
二、传感器同步:多源数据的时间对齐是"隐形门槛"
视觉SLAM通常需要融合多种传感器的数据------摄像头提供图像信息、IMU提供角速度和加速度、轮式编码器提供里程信息。多传感器融合的前提是数据在时间上严格对齐。
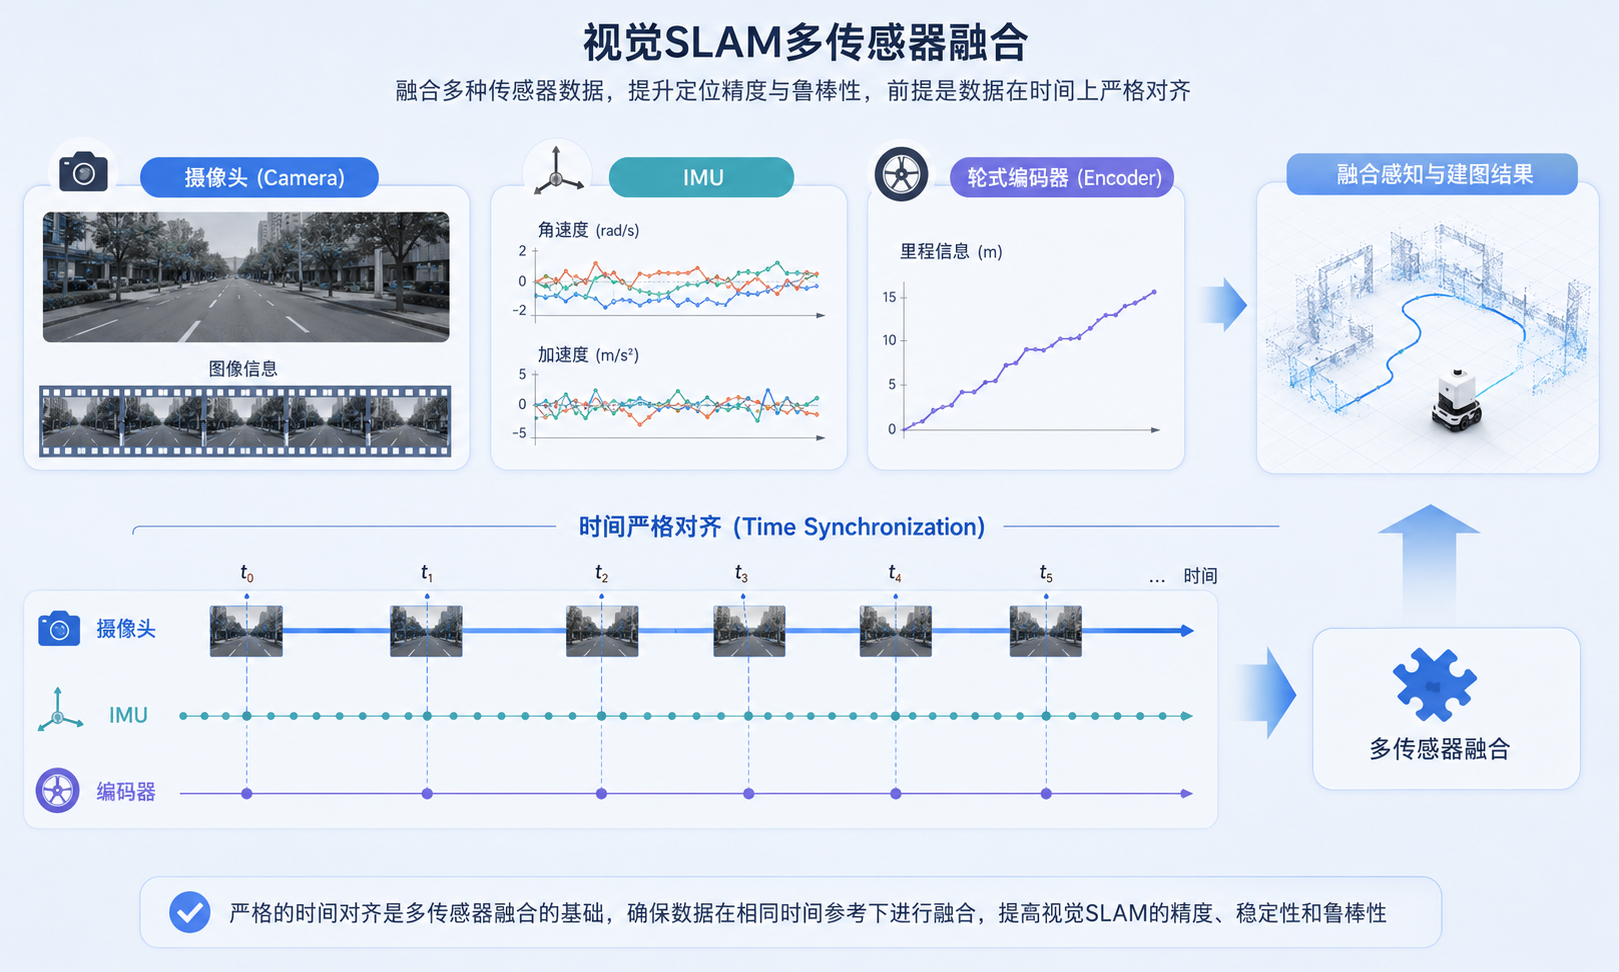
如果摄像头的时间戳与IMU的时间戳存在偏差------哪怕只有几十毫秒------融合算法就会将"同一时刻"的不同传感器数据错误关联,导致位姿估计漂移甚至建图失败。
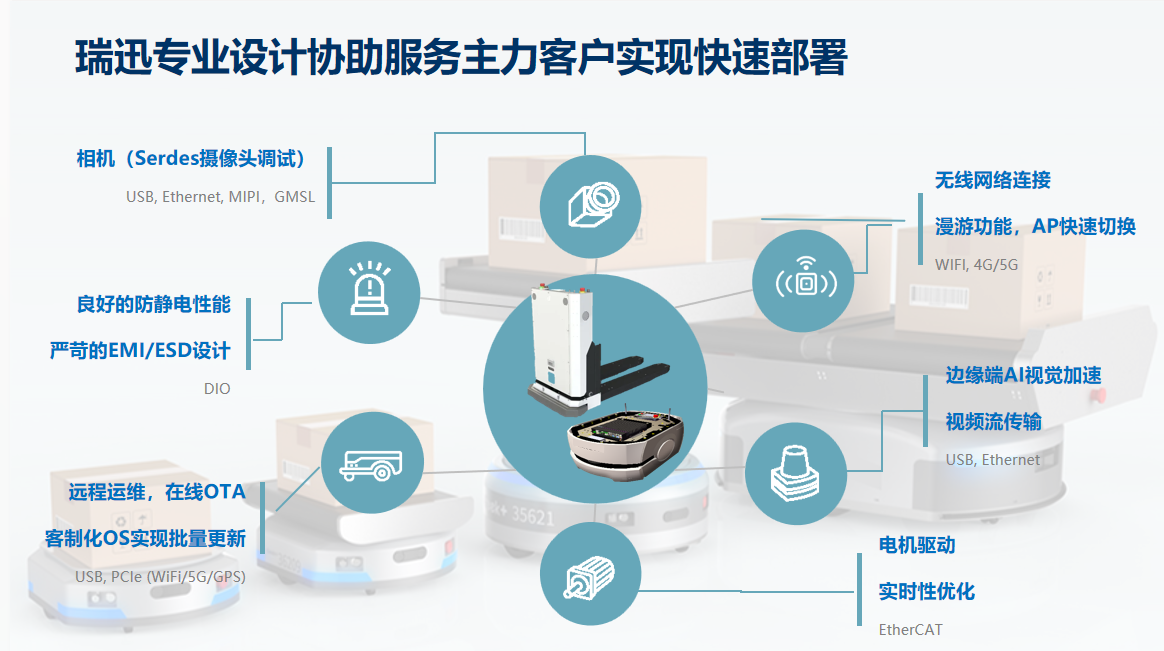
这就要求主控板具备多路传感器的同步采集与时间戳精准对齐能力 。瑞迅科技基于RK3576 与RK3588的核心板方案,从硬件层面解决了这一问题:
- 多路MIPI-CSI接口:支持多路摄像头同时接入与同步曝光触发。RK3588可实现最多8目摄像头的实时采集。
- 多协议接口支持:标配CAN、RS485、UART等接口,可同时接入IMU、编码器、激光雷达等多种传感器。
- 硬件时间同步机制:支持通过GPIO或PPS信号实现多传感器的时间戳硬件级对齐,确保融合算法输入数据的时间一致性。
三、实时性:导航不能等,闭环不能拖
视觉SLAM的实时性要求体现在两个层面:
一是前端处理的实时性。机器人每移动一步,都需要在下一帧图像到来之前完成特征提取、帧间匹配和位姿估计。如果处理速度跟不上图像采集帧率(通常30fps),就会产生丢帧,导致跟踪丢失。
二是闭环检测的响应速度。当机器人回到已探索区域时,需要快速识别闭环并修正累积误差。如果闭环检测延迟过高,机器人可能在错误的定位基础上继续导航,导致路径偏离。
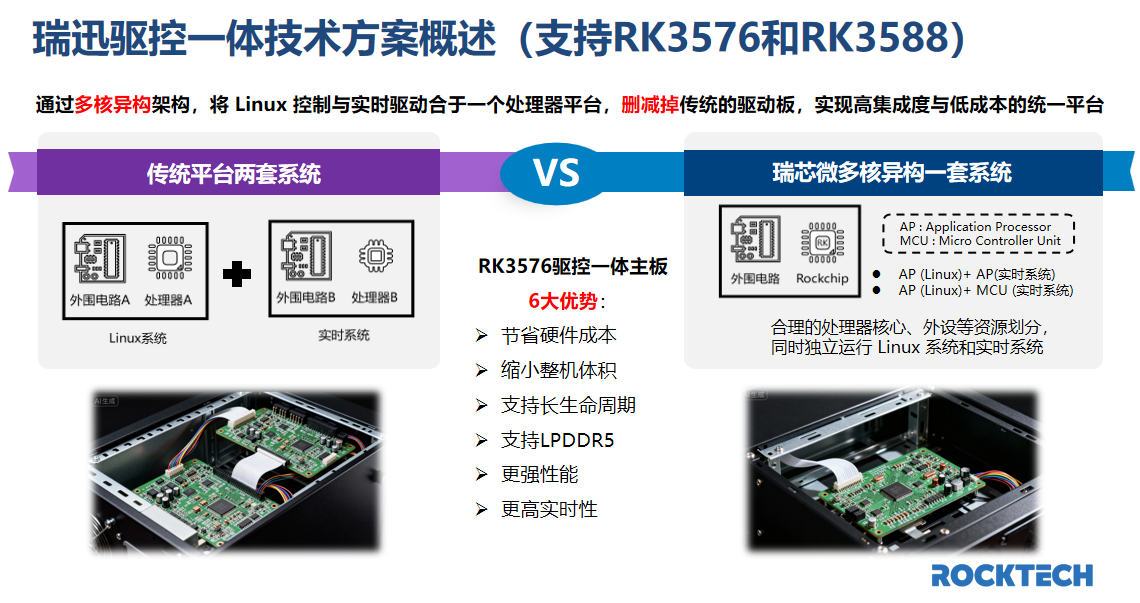
瑞迅科技全系平台支持PREEMPT-RT实时内核 与EtherCAT工业实时以太网协议 ,可保障视觉SLAM相关任务的确定性调度。实测基于RK3576的SLAM方案中,地图更新延迟可控制在80ms以内,满足移动机器人的实时导航需求。**基于RK3588/RK3576的AMP多核异构架构,**可将CPU核心划分为独立运行的实时域与非实时域------实时域专职处理传感器数据采集与运动控制,非实时域运行SLAM算法与AI推理,两者互不干扰,确保导航任务的确定性。
四、接口与扩展:传感器"接得上"是前提
视觉SLAM系统的传感器配置因场景而异:
- 双目/深度相机:需要MIPI-CSI或USB3.0接口接入
- 激光雷达:需要以太网或USB3.0接口
- IMU:需要SPI、I2C或CAN接口
- 轮式编码器:需要GPIO或CAN接口
如果主控板的接口不足,工程师面临的不是"选什么算法",而是"哪个传感器必须放弃"。瑞迅科技嵌入式工控主板标配双千兆以太网、多路USB3.0、CAN、RS485、MIPI-CSI等工业接口,可一站式接入深度相机、激光雷达、IMU、伺服驱动器等外设。基于"核心板-单板-整机"的灵活交付模式,客户可根据具体传感器配置定制接口方案。
五、散热与功耗:算力越强,散热越不能忽视
视觉SLAM是高负载持续计算任务。一台搭载视觉SLAM的AMR/AGV移动机器人可能需要连续运行8小时以上,主控芯片的功耗和发热直接影响续航和稳定性。
瑞迅科技RK3568核心板平台 采用22nm工艺,功耗控制在3.5W以内,适合电池供电的轻量级AGV。RK3576核心板平台 采用8nm制程,在提供6TOPS算力的同时功耗可控,多数中端场景可采用被动散热。RK3588核心板平台性能最强但功耗相对较高,需要根据具体负载评估散热方案。瑞迅科技同步提供散热方案评估与设计服务,帮助客户规避因散热不足导致的降频与性能下降。
结语:视觉SLAM落地,考验的是主控的综合能力
视觉SLAM对主控硬件的要求不是单一维度的------算力 决定能跑多复杂的算法,传感器同步 决定融合精度,实时性 决定导航响应速度,接口 决定能接多少传感器,散热决定能跑多久。
瑞迅科技 以RK3568 、RK3576 、RK3588 三大平台构建的嵌入式工控主板 方案,从算力分级、多传感器同步、实时性保障、接口扩展与散热设计多个维度,为AMR/AGV移动机器人 、工业机器人 、协作机器人 、人形机器人的视觉SLAM落地提供了分级化的硬件底座。让机器人在未知环境中真正"认得路"------这才是视觉SLAM对主控硬件提出的终极要求。