截图来自这个视频机器人包含哪些算法?人形机器人测试,机器人测试,机器人测试工程师_哔哩哔哩_bilibili
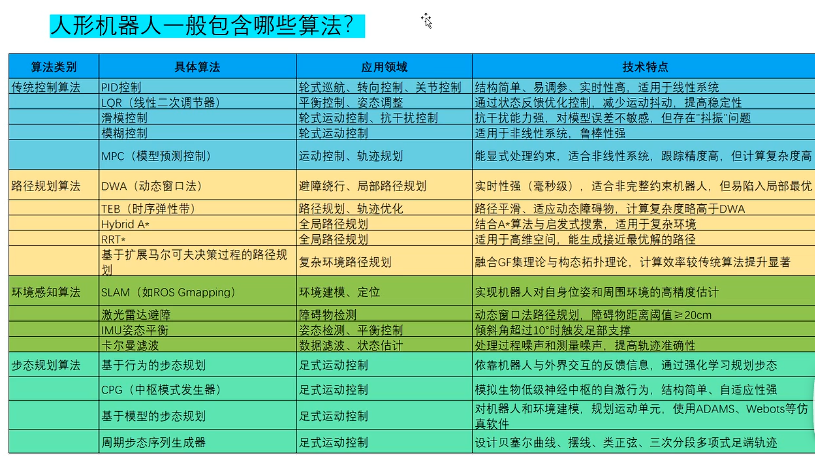
一、传统控制算法(图里蓝色区)
解决什么问题:让机器人动得稳、跟得准。这一类的共性是"输入期望值,输出控制量"。
- PID:万金油,结构简单易调参,三个参数分别管"响应快不快、稳不稳、有没有残差"。局限是只适用线性系统
- LQR:用状态反馈做最优控制,人形机器人的平衡控制常用它,好处是能减少运动抖动
- 滑模控制 :抗干扰能力强,对模型误差不敏感------但会抖振,这是它最大的痛点
- 模糊控制:把专家经验写成规则库,适合难建模的非线性系统
- MPC 模型预测控制 :能显式处理约束、跟踪精度高,是目前的主流方向,代价是计算量大
测试视角 :这类算法对应"控制性能测试",核心指标就四个------超调量、稳态误差、调节时间、抖振幅度。PID是基础的运动控制算法。滑模控制的抖振是明确的已知缺陷。
二、路径规划算法(黄色区)
解决什么问题 :知道往哪儿走,以及怎么绕开障碍。要分清两层------**全局规划管"大方向",局部规划管"临场躲"**。
- DWA 动态窗口法 :局部规划主力,毫秒级响应,但容易掉进局部最优------典型场景是 U 型障碍物前原地打转出不来
- TEB 时间弹性带:路径更平滑、能应对动态障碍物,代价是计算量比 DWA 高
- Hybrid A*:全局规划,考虑车辆运动学约束(不能原地转圈),适合复杂环境
- RRT*:在车里那种高维空间采样搜索,能生成接近最优的路径,但耗时长
- 基于扩展 MDP 的方法:学术前沿,工程里落地很少,了解即可
测试视角 :这类算法对应"场景测试",用例就是地图配置。全局规划测"能不能找到路",局部规划测"遇到动态障碍会不会卡死"。DWA 的局部最优陷阱是最好写的用例:摆一个 U 型障碍,看机器人能否绕出。在机械臂和无人机中都会涉及到路径规划算法。
三、环境感知算法(橙色区)
解决什么问题 :知道自己在哪、周围有什么。图里这一栏写着两个非常关键的硬指标:
- 激光雷达避障 :障碍物距离阈值 ≥ 20cm------这就是验收标准,测试直接做边界值三连:19cm(应停)、20cm(临界)、21cm(不应误停)
- IMU 姿态平衡 :倾斜角超过 10° 时触发足部支撑------同样做 9° / 10° / 11° 三档
其余两个:
- SLAM(Gmapping):建图 + 定位,测长距离漂移、闭环误差、重定位速度
- 卡尔曼滤波:处理过程噪声和测量噪声,测传感器突然失效时滤波器是否发疯
测试视角 :这是"算法测试岗"的核心区域,门槛最高。图里那两个数值型指标特别宝贵------面试时你能说出"20cm 和 10° 是硬指标,必须做边界值测试",比背十句算法公式更有说服力。
四、步态规划算法(绿色区)
解决什么问题 :让双足机器人走起来。这是人形/四足机器人独有的一类,也是宇树的核心技术方向。
- 基于行为的步态规划:靠机器人与环境的交互反馈,用强化学习规划步态
- CPG 中枢模式发生器:模拟生物低级神经中枢的"自激振荡",结构简单、自适应性强
- 基于模型的步态规划:先给机器人和环境建模,再用 ADAMS、Webots 这类软件仿真验证
- 周期步态序列生成器:用贝塞尔曲线、摆线、正弦曲线设计足端轨迹
测试视角 :"依赖训练分布"是强化学习步态的最大隐患。模型在训练场景里表现完美,一遇到训练时没见过的地形就可能摔倒------这就是"分布外场景测试"的来源。步态测试的标准场景清单:平地行走、上下坡、上下台阶、抗推搡、负重行走、湿滑地面。