1 引言
本篇梳理了foc中的clark变换和park变换关键图解,便于后续的理解和复习,若有问题请多包含。
2 clark变换
clark变换前,需要预先知道一个知识点:
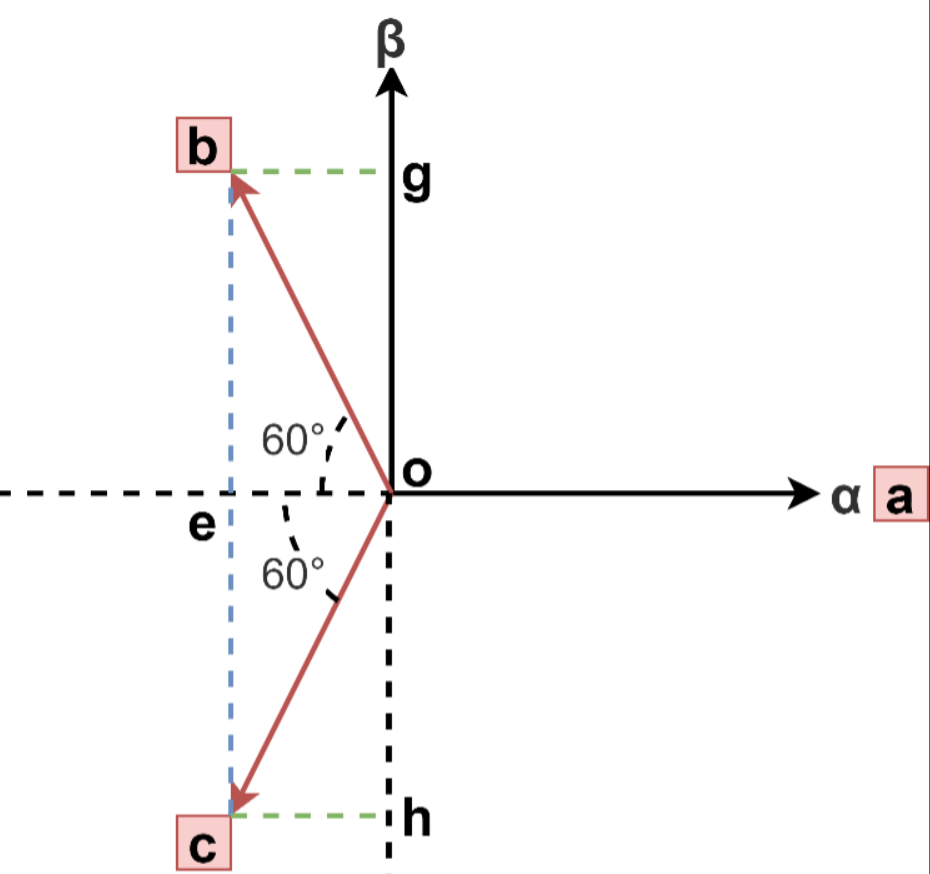
三相电流矢量化。将三相电流看成在空间上相差120°;大小是I(t) = I*sin(t),随正弦变化的。
将电流矢量化之后,如下图示。
clark变换:
将三相电流投影到静止坐标系的α和β轴,用两轴投影电流去描述三相电流。
α轴电流:iα = ia - ib*cos60° - ic*cos60°
β轴电流:iβ = ib*sin60° - ic*sin60°
基尔霍夫电流定律:ia + ib + ic = 0
如果写成矩阵:
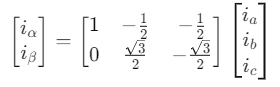
如果要求变换前后幅值不变(等幅值 Clarke),需要乘 2/3。至于为什么可以这样乘上2/3?我的理解是为了方便计算吧。
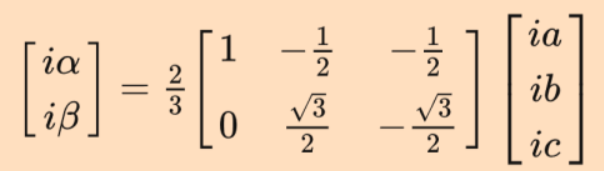
3 park变换
在进行park变换之前,我们理清变换之间的关系:
(1)图像1:展示的是电流矢量化后,到clark坐标系;
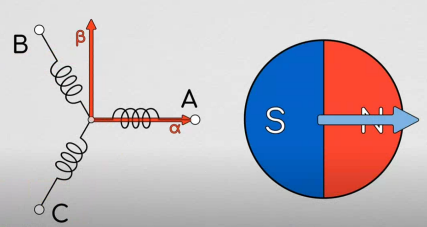
(2)图像2:展示的是引入了新的park DQ坐标系;
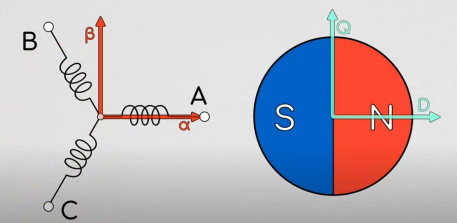
(3)图像3:clark的αβ坐标系和DQ坐标系关系;
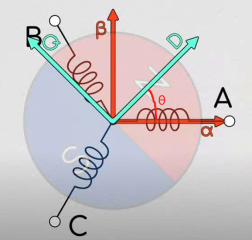
clark坐标系是静止时的坐标系,而park坐标系是旋转时的坐标系,park变换建立了电机旋转时的数学模型。
上图中Iq−Id坐标系随转子转动,D轴在此处设定为指向电机的N级,Iq−Id坐标系因转动而造成的与Iα−Iβ坐标系的差角θ,就被称为电角度!
Park变换:就是将clark变换得到的iα和iβ投影到DQ坐标系,得到id和iq。
id = iα * cos(θ) + iβ * sin(θ)
iq = -iα * sin(θ) + iβ * cos(θ)
下面是变换的矩阵形式:
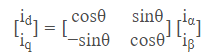
4 应用
从上述展示的clark和park变换,是从真实的电流ia、ib、ic一步步降为到Iq和Id,原来的ia、ib、ic是交流,而park变换是直流量,所以Park变换也叫做交直变换,由输入的交流量,最终变换到相对与转子坐标的直流量。
因此park变换简化了电机的控制,由于park变换的iq和id是直流量,那么则可以通过设定id和iq的值,进而控制真实的电流ia、ib、ic,从而实现对电机的控制。
下一篇则开始进行电流环的实现。
over!