一、 Robotaxi 远程平行驾驶对车载路由器有哪些通信要求?
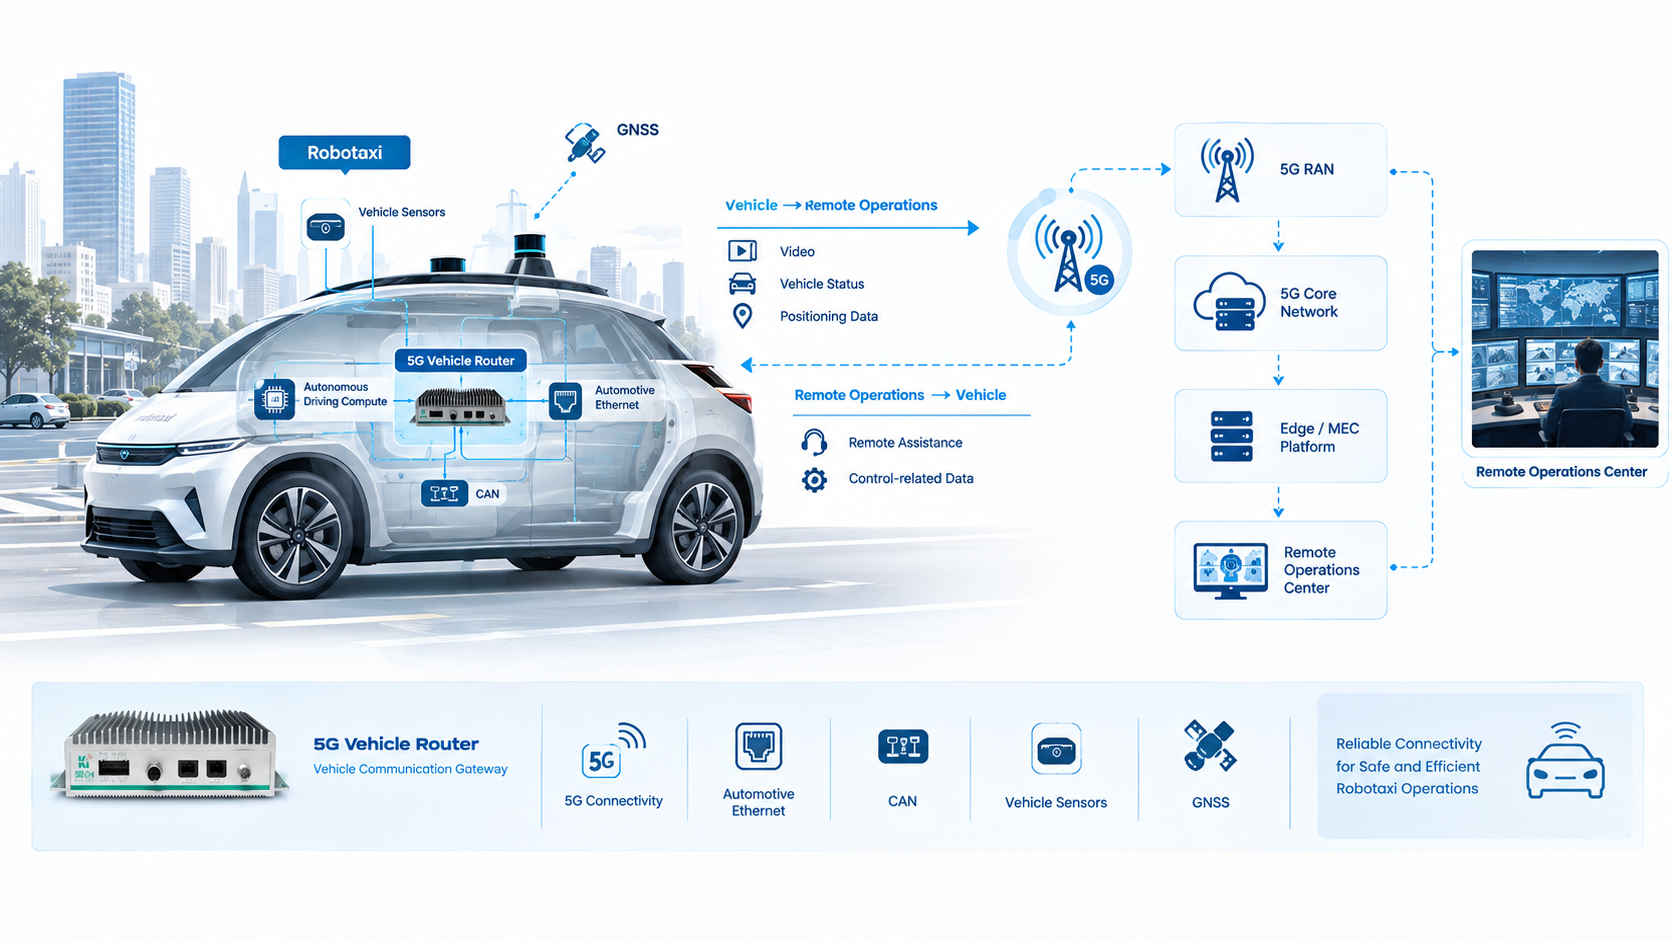
Robotaxi进入实际运营后,自动驾驶系统并不意味着所有场景都不需要人工参与。遇到复杂道路环境、异常情况或系统需要进一步判断的场景,远程人员可能需要介入,为车辆提供辅助甚至接管。
此时,车载路由器承担的绝不再是普通的互联网接入,而是关键的"指令通道"与"数据生命线"。
车端需要持续向远程平台传输高清视频、车辆状态、高精度定位等数据,同时还要接收远程侧的控制指令。不同数据流对带宽、时延、抖动和丢包的要求截然不同。因此,Robotaxi使用的5G车载路由器不能只看一张纸面上的"5G峰值速率"。
实际工程项目更应该关注完整的通信链路:车端网络如何接入、不同业务如何分流、蜂窝链路发生变化时硬件如何应对,以及远程平台与车辆之间的通信质量如何进行端到端验证。
二、 Robotaxi 远程平行驾驶面临哪些通信痛点?
1. 视频、控制和车辆数据争抢资源
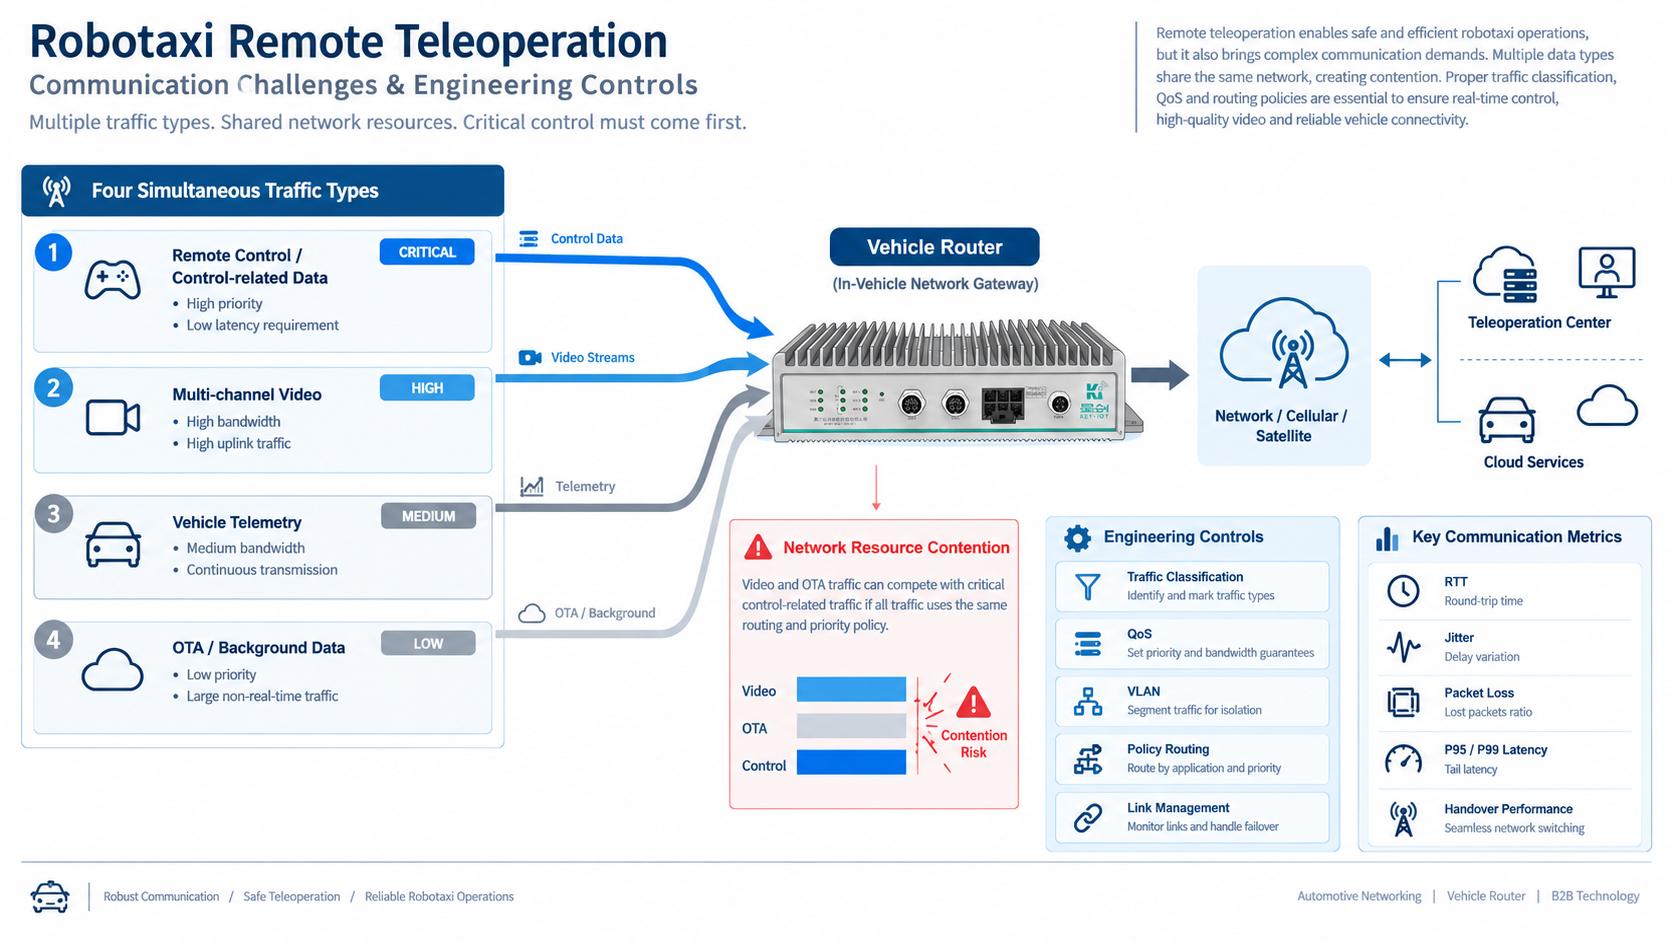
远程平行驾驶通常并发多条数据流。视频(类eMBB大带宽业务)占用极高带宽,而控制信息和车辆状态数据(类URLLC低时延高可靠业务)对实时性的要求极为苛刻。此外,GNSS数据、车辆遥测、后台管理甚至OTA任务也可能共用车载通信链路。
如果所有流量采用相同的转发和调度方式,大流量业务极易与关键指令争抢网络资源。这也是为何车载路由器不能仅作为"5G大号热点"来看待,业务分类、路由和优先级策略必须在硬件底层提前布局。
2. 平均时延掩盖了真实的通信危机
很多项目在测试通信时,习惯性只看单次Ping值,但这仅仅反映某个瞬间的网络切片状态。针对远程平行驾驶,工程团队更应重点关注:
-
RTT(往返时延)或单向时延
-
时延抖动(Jitter)
-
丢包率(Packet Loss)
-
P95/P99 尾部时延(反映95%或99%情况下的最差体验)
-
网络切换过程中的时延突变
尤其在车辆持续高速移动的情况下,"平均值"往往会掩盖可能导致安全事故的瞬时断连异常。
3. 移动车辆不可避免经历弱覆盖与小区切换
Robotaxi在城市道路穿梭,必然经过建筑密集区、地下通道或者基站负载饱和的商业区。当单一蜂窝链路出现波动时,车云通信就会受到冲击。因此,高阶项目必须评估双SIM、双5G模组、多运营商接入以及毫秒级的链路备份机制。
技术避坑指南: 双SIM、双5G模组与5G载波聚合(CA)并非同一概念。采购时应要求供应商明确说明设备的物理射频架构、SIM卡热备工作方式,以及主备链路切换时的具体丢包表现。
4. 内部普通网络流量引发堵塞
车端通信并非只有远程驾驶一项。如果在车内以太网上,视频流、普通遥测和后台OTA任务未经梳理全部涌入同一条上行链路,流量洪峰就会导致资源挤兑。建立合理的业务优先级和VLAN隔离,是保障关键流顺畅的先决条件。
三、 5G 车载路由器如何实现 Robotaxi 低时延通信?
1. 着眼全链路,破除 " 单体设备低时延 " 迷思
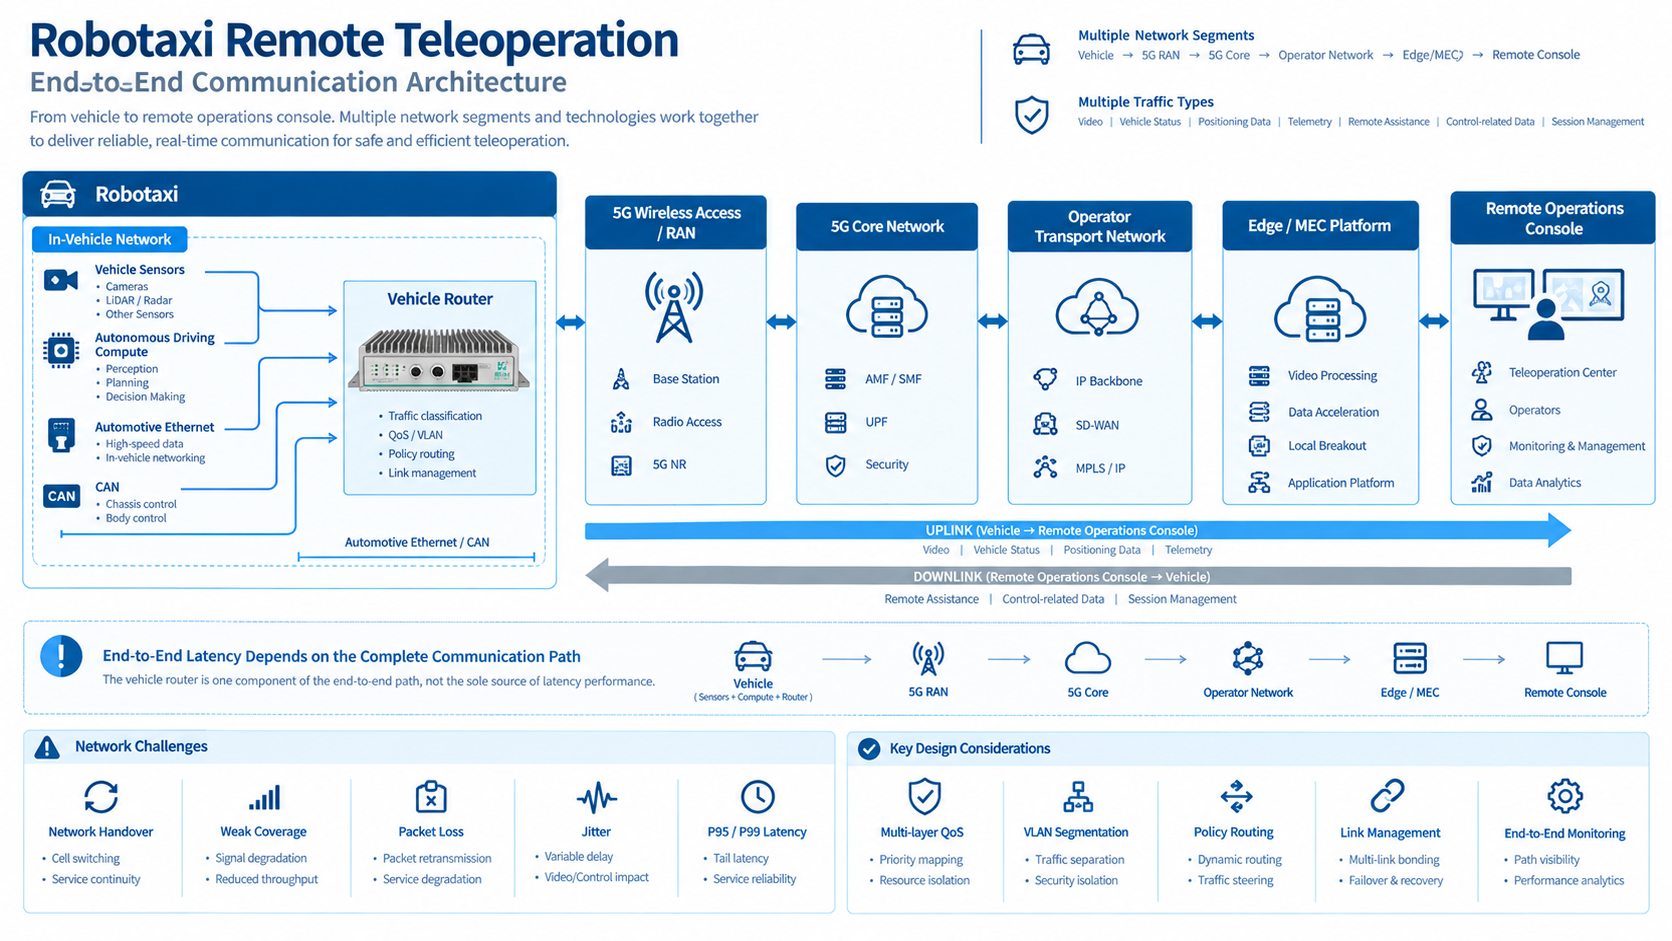
Robotaxi的远程通信链路可简化为:
车端网络 → 5G车载网关 → 5G无线RAN侧 → 5G核心网 → 运营商骨干网 → 边缘/云平台 → 远程操作舱
车载路由器是车端的"咽喉",但即便其数据转发性能再强,也无法单方面保证确定性的毫秒级端到端时延。基站覆盖、MEC边缘计算节点位置、协议损耗都会深刻影响最终结果。因此,"低时延"必须作为整个端到端通信系统的联合调优目标。
2. 车端通信枢纽的精细化控制
在车载路由器侧,破局的关键在于5G模组选型、VLAN隔离、策略路由(Policy Routing)以及双模组备份。建议为多业务车辆建立严密的流量优先级:
-
高优先级: 远程控制指令、关键状态信息(绝对保障传输)
-
中高优先级: 多路高清视频流
-
中等优先级: 普通遥测与环境数据
-
低优先级: 后台任务与固件OTA下载
这种分级并非为了单纯"提速",而是确保在基站资源紧张的极端工况下,车辆控制指令永远拥有最高路权。
3. 实车验证:如何用数据说话?
进入验证阶段后,摒弃简单的"跑分",务必在正常覆盖、弱覆盖(如地下车库边缘)、跨基站切换及高负载场景下,利用发包工具持续抓取 P95/P99 时延、Jitter 和丢包率。只有将测试路线、网络制式、发包频率等环境变量记录在案,这些时延数据才具备指导采购的工程价值。
四、 5G 网络切片如何用于 Robotaxi 远程平行驾驶?
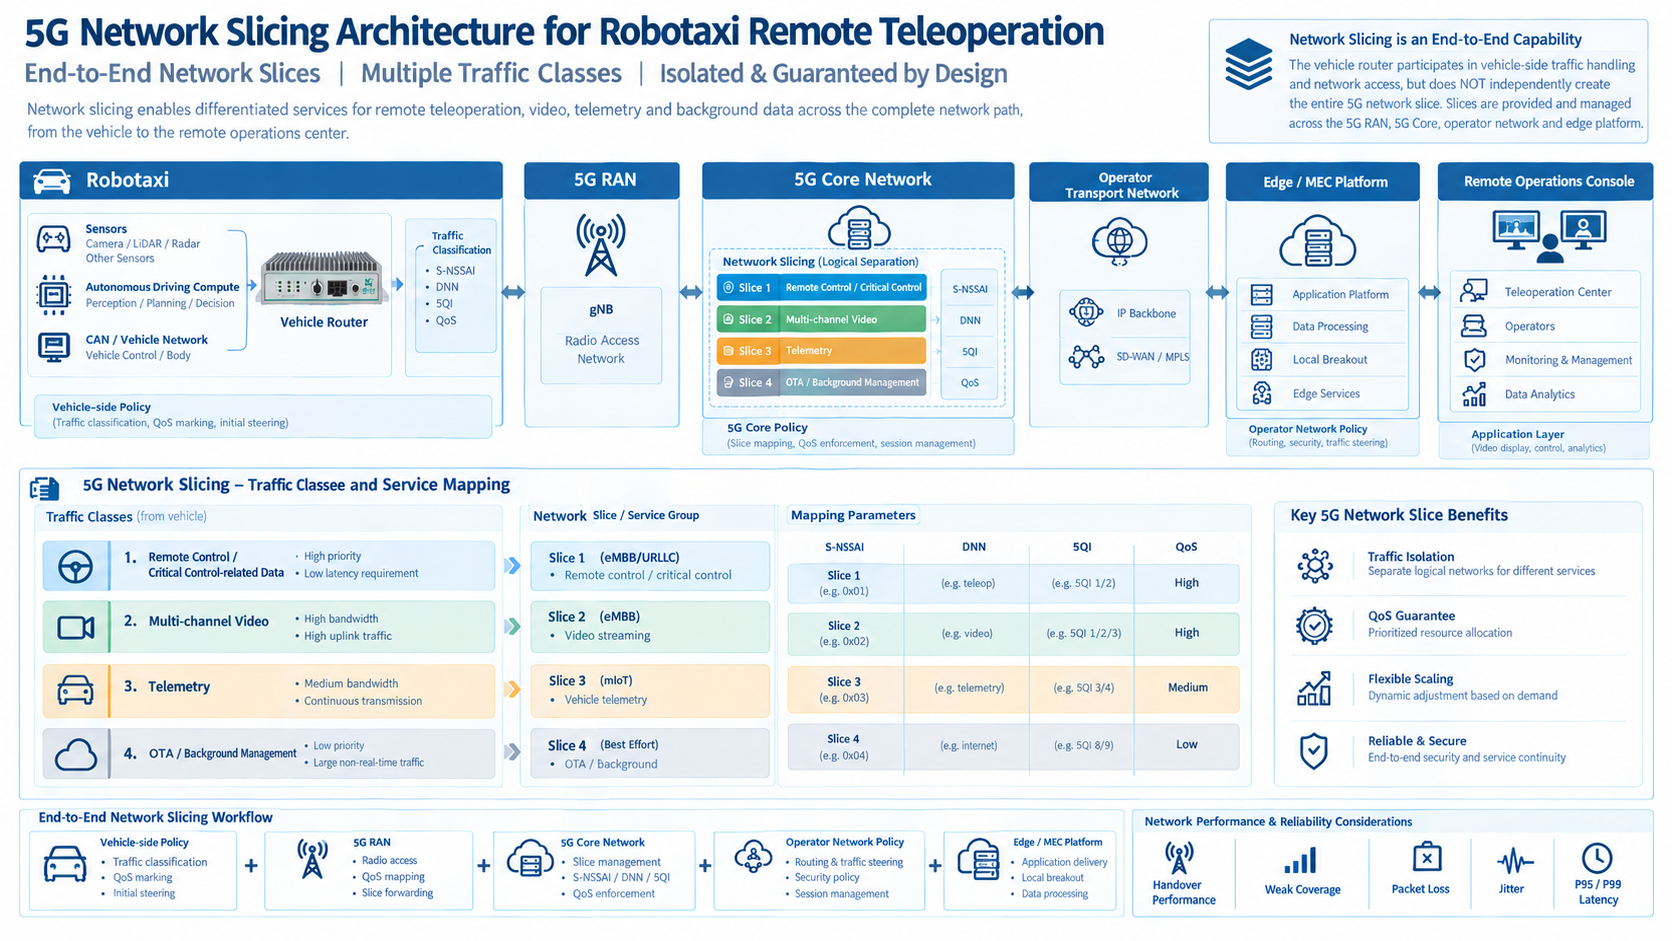
5G网络切片(Network Slicing)的本质,是在共享的5G物理基础设施上,通过虚拟化技术为不同业务"修筑专用车道"。
核心架构澄清: 网络切片绝非仅靠车载路由器单方面就能实现。车载设备主要负责端侧的业务流量识别、打标(如DSCP)、路由策略与切片匹配;真正的带宽保障与QoS下发,依赖于运营商侧的5G核心网(5GC)。
实际项目中,通常会涉及 APN/DNN(数据网络名称)、S-NSSAI(切片标识)、5QI 等关键参数配置。实际应用时,必须根据三大运营商当地的具体核心网规划与边缘计算(MEC)部署策略来定义切片参数,业内并不存在脱离真实网络的"通用配置模板"。
五、 SV910 双 5G 车载网关如何支撑 Robotaxi 通信?
对于需要高可靠双蜂窝接入、多路车载以太网与CAN总线深层通信的智能网联车辆,星创易联(KEY-IOT)SV910 提供了极具针对性的工业级落地支撑。
作为一款专业级双5G车载以太网网关,SV910 的架构设计直击远程平行驾驶痛点:
-
通信与冗余: 支持双模配置(可选双5G或5G+4G/RedCap)。通过多运营商协同与物理双模组备份,大幅降低网络盲区带来的断连风险。
-
车内深层融合: 配备 3路 1000/100BASE-T1、3路 100BASE-T1 车载以太网接口及 2路 1000/100BASE-TX 标准网口,并集成 CAN 总线、DI与继电器接口,能够直接与自动驾驶域控制器及底盘线控系统无缝对接。
-
精准网络授时: 支持 IEEE 802.1AS/gPTP 和 IEEE 1588v2 PTP 协议。
-
技术澄清:网络时间同步( PTP ) ≠ 5G 物理低时延。 PTP解决的是让车内多个域控制器、传感器和网关拥有微秒级统一的"时间戳"基准,这是多传感器融合与高阶智驾的先决条件。
- 车队级运维: 支持 V2X 通信演进及远程/本地唤醒,满足庞大无人车队在实际运营中对远程状态监控、FOTA升级与日志抓取的生命周期管理需求。
从系统架构来看,SV910 是衔接高算力自动驾驶平台与外部云端网络的"高速立交桥",确保数据进出有条不紊、安全可靠。
六、 Robotaxi 车载路由器采购与选型技术清单
面向Robotaxi的批量化部署,企业采购绝不能停留于"比拼网速",建议工程师与采购团队参照以下表格进行深度评估:
| 选型维度 | 核心拷问与评估重点 |
|---|---|
| 蜂窝连接架构 | 是单模组双SIM卡轮询,还是真正的双物理模组并发备份?频段是否契合目标运营区域? |
| 关键时延指标 | 弱网及基站切换工况下的 P95/P99 尾部时延、抖动(Jitter)及丢包率几何? |
| 流量调度策略 | 硬件底层是否支持细粒度的 QoS、VLAN 隔离与 Policy Routing(策略路由)? |
| 车载接口协议 | 是否具备匹配整车E/E架构的 CAN FD、100/1000BASE-T1 车载以太网接口? |
| 时间同步能力 | 是否支持硬件级 PTP/gPTP 时间同步协议,以配合智驾域控制器的授时需求? |
| 高规环境适应 | 工作温度上限与下限、电源波动抗性以及抗震等级是否满足车规级严苛安装要求? |
| 远程运维闭环 | 批量运营时,是否提供完善的远程云端管理平台、诊断日志回传及整机 FOTA 能力? |
七、结语与行动建议
Robotaxi远程平行驾驶的通信保障,本质上是一个系统级的端到端工程。5G车载网关负责把好车端网络接入和数据调度的"大门",将其与整车电子电气架构深度融合,才能发挥最大效能。
在选型时,最有价值的评判标准,是将硬件置于真实的业务流与运营商网络环境中,进行严苛的跨基站切换与弱网衰减测试。