第15篇:混合定位------TDOA/FDOA/AOA 联合
一、作用:从"单模态"到"多模态融合"
前四篇博客(第11~14篇),我们系统讲解了四种定位体制:
| 模态 | 测量量 | 几何形状 | 约束 | 特点 |
|---|---|---|---|---|
| AOA | 到达角 | 射线 | 位置 | 精度受测向限制,但瞬时输出 |
| TDOA | 到达时间差 | 双曲线 | 位置 | 精度高,需要时钟同步 |
| FDOA | 到达频率差 | 等多普勒线 | 位置+速度 | 提供速度约束 |
| TOA | 绝对到达时间 | 圆 | 位置(含 t 0 t_0 t0) | 需要目标配合 |
每一种模态都有短板:
- AOA 在低 SNR 下测向误差大,定位精度差;
- TDOA 只能定位,不能测速;
- FDOA 单独使用模糊严重(等多普勒线形状复杂);
- TOA 需要目标配合,不适用于非合作辐射源。
那么问题来了:能不能把多种测量模态组合起来,取长补短?
答案是肯定的。这就是混合定位(Hybrid Geolocation) 的核心思想:
利用不同物理量之间的互补性,用最小代价换取最大精度。
实际应用场景:
- 现代战机 ESM 系统:机载阵列同时测向(AOA)+ 多机协同测时差(TDOA)+ 多普勒频差(FDOA);
- 无人机集群定位:部分无人机测向,部分测时差,数据链融合;
- 5G 基站定位:基站同时测 TOA 和 AOA。
本篇核心作用 :从统一的最大似然框架出发,推导 TDOA+FDOA+AOA 三模态联合定位的数学模型;用 CRLB 分析每种模态对精度的贡献;并用蒙特卡洛验证"1+1+1 > 3"的融合增益。
延伸阅读
在进入本篇混合定位的正式内容之前,推荐一篇与"多模态融合"直接相关的会议论文,供有兴趣的读者延伸参考:
该论文针对GNSS在高楼林立的城市峡谷和室内场景中定位精度恶化的问题,构建了基站网络并设计了随机移动终端的仿真场景,系统对比了多种经典定位算法(TOA-LLOP、TOA-CHAN、TDOA-CHAN、TDOA-TAYLOR、RSSI-KNN、RSSI-WKNN、RSSI-NN),并在此基础上实现了一种平权融合(等权融合)算法------即对不同模态或不同算法的定位结果赋予相同权重进行融合。实验表明,即使采用这种简单的等权融合策略,也能在特定场景下将定位精度提升约29%。
为什么推荐?
本篇(第15篇)讲的是TDOA / FDOA / AOA 三模态最大似然联合定位 ,核心是加权融合 ------需要已知各模态的噪声统计特性( σ ψ , σ r , σ f \sigma_\psi, \sigma_r, \sigma_f σψ,σr,σf),并通过加权最小二乘实现最优融合。而Shang的论文则展示了另一种思路:在缺乏先验噪声信息或模型不够精确时,平权融合(等权融合)也能带来可观的工程收益。
| 维度 | 本篇博客 | Shang 2023 |
|---|---|---|
| 融合策略 | 加权最大似然(最优权重) | 平权/等权融合(相同权重) |
| 模态 | TDOA + FDOA + AOA | TOA / TDOA / RSSI |
| 场景 | 电子战无源定位 | 城市/室内蜂窝定位 |
| 先验信息 | 需要噪声方差 | 无需精细噪声模型 |
| 精度提升 | 理论最优 | 实测约29% |
如果你对平权融合 、RSSI定位 、或多算法横向对比感兴趣,这篇论文是很好的补充材料。它也印证了本系列一直强调的一个观点:
没有一种融合策略在所有场景下都最优------有先验信息时用加权融合,缺乏先验时平权融合也能"保底"。
二、原理:数学上发生了什么?
2.1 统一观测模型
设目标状态为 z = x ; x ˙ \mathbf{z} = \\mathbf{x}; \\dot{\\mathbf{x}} z=x;x˙(位置 + 速度), N N N 个传感器。三种测量的通用形式:
AOA 测量 (传感器 i i i 观测方位角):
ψ i = atan2 ( y − y i , x − x i ) + n ψ , i \psi_i = \text{atan2}(y - y_i, x - x_i) + n_{\psi,i} ψi=atan2(y−yi,x−xi)+nψ,i
TDOA 测量 (传感器 i i i 相对传感器 1 的距离差):
r i , 1 = ∥ x − x i ∥ − ∥ x − x 1 ∥ + n r , i r_{i,1} = \|\mathbf{x} - \mathbf{x}_i\| - \|\mathbf{x} - \mathbf{x}1\| + n{r,i} ri,1=∥x−xi∥−∥x−x1∥+nr,i
FDOA 测量 (传感器 i i i 相对传感器 1 的频率差):
f i , 1 = − f 0 c x ˙ T ( u i − u 1 ) − x ˙ i T u i + x ˙ 1 T u 1 + n f , i f_{i,1} = -\frac{f_0}{c} \left \\dot{\\mathbf{x}}\^T (\\mathbf{u}_i - \\mathbf{u}_1) - \\dot{\\mathbf{x}}_i\^T \\mathbf{u}_i + \\dot{\\mathbf{x}}_1\^T \\mathbf{u}_1 \\right + n_{f,i} fi,1=−cf0x˙T(ui−u1)−x˙iTui+x˙1Tu1+nf,i
将所有测量堆叠为向量 m \mathbf{m} m,所有未知量堆叠为 z \mathbf{z} z,观测模型简写为:
m = h ( z ) + n , n ∼ N ( 0 , C m ) \mathbf{m} = \mathbf{h}(\mathbf{z}) + \mathbf{n}, \quad \mathbf{n} \sim \mathcal{N}(0, \mathbf{C}_m) m=h(z)+n,n∼N(0,Cm)
2.2 最大似然估计
由于噪声是高斯的,最大似然估计等价于加权最小二乘:
z ^ = arg min z m − h ( z ) T C m − 1 m − h ( z ) \hat{\mathbf{z}} = \arg\min_{\mathbf{z}} \left \\mathbf{m} - \\mathbf{h}(\\mathbf{z}) \\right^T \mathbf{C}_m^{-1} \left \\mathbf{m} - \\mathbf{h}(\\mathbf{z}) \\right z^=argzminm−h(z)TCm−1m−h(z)
由于 h ( z ) \mathbf{h}(\mathbf{z}) h(z) 非线性,用高斯-牛顿迭代求解:
z k + 1 = z k + ( J k T C m − 1 J k ) − 1 J k T C m − 1 m − h ( z k ) \mathbf{z}_{k+1} = \mathbf{z}_k + \left( \mathbf{J}_k^T \mathbf{C}_m^{-1} \mathbf{J}_k \right)^{-1} \mathbf{J}_k^T \mathbf{C}_m^{-1} \left \\mathbf{m} - \\mathbf{h}(\\mathbf{z}_k) \\right zk+1=zk+(JkTCm−1Jk)−1JkTCm−1m−h(zk)
其中雅可比矩阵 J k = ∂ h ∂ z ∣ z k \mathbf{J}k = \frac{\partial \mathbf{h}}{\partial \mathbf{z}}\bigg|{\mathbf{z}_k} Jk=∂z∂h zk,它的结构直接体现了每种模态对位置/速度的约束。
2.3 雅可比矩阵的结构
对于 3 模态联合系统( N N N 个传感器,AOA 全部测量,TDOA/FDOA 相对传感器 1),雅可比矩阵分块为:
J = J A O A , x 0 J T D O A , x 0 J F D O A , x J F D O A , v \mathbf{J} = \begin{bmatrix} \mathbf{J}{AOA,x} & \mathbf{0} \\ \mathbf{J}{TDOA,x} & \mathbf{0} \\ \mathbf{J}{FDOA,x} & \mathbf{J}{FDOA,v} \end{bmatrix} J= JAOA,xJTDOA,xJFDOA,x00JFDOA,v
关键结构:
- AOA 只约束位置 x \mathbf{x} x(对速度的导数为零);
- TDOA 只约束位置 x \mathbf{x} x(同上);
- FDOA 同时约束位置和速度------只有 FDOA 能"看见"速度。
这就解释了一个深刻的事实:没有 FDOA,就无法估计目标速度。
2.4 CRLB 与模态贡献
Fisher 信息矩阵为:
I ( z ) = J T C m − 1 J \mathbf{I}(\mathbf{z}) = \mathbf{J}^T \mathbf{C}_m^{-1} \mathbf{J} I(z)=JTCm−1J
位置 CRLB 和速度 CRLB 分别为:
C x = I − 1 1 : 2 , 1 : 2 , C v = I − 1 3 : 4 , 3 : 4 \mathbf{C}x = \left \\mathbf{I}\^{-1} \\right{1:2, 1:2}, \quad \mathbf{C}v = \left \\mathbf{I}\^{-1} \\right{3:4, 3:4} Cx=I−11:2,1:2,Cv=I−13:4,3:4
混合定位的核心问题 :每种模态对 C x \mathbf{C}_x Cx 的贡献有多大?
设三种测量独立,Fisher 信息可加:
I = I A O A + I T D O A + I F D O A \mathbf{I} = \mathbf{I}{AOA} + \mathbf{I}{TDOA} + \mathbf{I}_{FDOA} I=IAOA+ITDOA+IFDOA
因此加入一种模态,只会增加信息,不会降低精度 。这就是"1+1+1 ≥ 3"的数学根源------但要小心,如果新模态的测量精度太差,可能反而拖累收敛。
2.5 模态互补的物理直觉
| 场景 | AOA 弱 | TDOA 弱 | FDOA 弱 | 混合优势 |
|---|---|---|---|---|
| 目标很远 | ✓(测向精度降) | ✗(时差精度高) | ✗ | TDOA+FDOA 主导 |
| 传感器近共线 | ✗ | ✓(几何退化) | ✗ | AOA 主导 |
| 目标静止 | ✗ | ✗ | ✓(FDOA 失效) | AOA+TDOA |
| 目标高速 | ✗ | ✓ | ✗ | 全部有效 |
混合定位的精髓 :没有任何一种模态在所有场景下都最优,但组合起来可以覆盖绝大部分场景。
三、完整代码(可直接运行)
matlab
%% ========================================================================
% 第15篇:混合定位------TDOA/FDOA/AOA 联合(完整修复版)
% 基于:ch13_drawFigures(图13.1、13.2a~d)
% 修复:
%   1) CRLB 使用 pinv 处理秩亏
%   2) 精度敏感度分析传入正确的 meas_struct
%   3) AOA-only / TDOA-only 时速度 CRLB 设为 NaN
% ========================================================================

clear; close all; clc;
rng(2024);

c = 3e8;   % 光速 m/s
f0 = 1e9;  % 载频 1 GHz

%% ==================== 图1:几何配置示意 ====================

fprintf('======= 混合定位几何演示 =======\n');

x_sensors = [0, 3;
             0, 0];   % km
v_sensors = [0.1, 0.1;
             0,   0];  % km/s

x_true = [2; 4];
v_true = [0.05; 0.02];

fprintf('传感器1: 位置 (%.1f, %.1f), 速度 (%.2f, %.2f)\n', ...
        x_sensors(:,1), v_sensors(:,1));
fprintf('传感器2: 位置 (%.1f, %.1f), 速度 (%.2f, %.2f)\n', ...
        x_sensors(:,2), v_sensors(:,2));
fprintf('目标: 位置 (%.1f, %.1f), 速度 (%.3f, %.3f)\n', ...
        x_true, v_true);

figure;
hold on;

plot(x_sensors(1,:), x_sensors(2,:), 'ks', 'MarkerSize', 16, ...
     'MarkerFaceColor', 'k', 'DisplayName', '传感器');
quiver(x_sensors(1,:), x_sensors(2,:), v_sensors(1,:), v_sensors(2,:), ...
       5, 'b', 'LineWidth', 2, 'MaxHeadSize', 0.5, 'DisplayName', '传感器速度');

plot(x_true(1), x_true(2), 'rp', 'MarkerSize', 20, ...
     'MarkerFaceColor', 'r', 'DisplayName', '目标');
quiver(x_true(1), x_true(2), v_true(1), v_true(2), ...
       8, 'm', 'LineWidth', 2, 'MaxHeadSize', 0.6, 'DisplayName', '目标速度');

for i = 1:2
    psi = atan2(x_true(2) - x_sensors(2,i), x_true(1) - x_sensors(1,i));
    r_plot = 5;
    plot(x_sensors(1,i) + [0, r_plot*cos(psi)], ...
         x_sensors(2,i) + [0, r_plot*sin(psi)], ...
         'k-', 'LineWidth', 1.2, 'DisplayName', sprintf('AOA 线 %d', i));
end

R_true = zeros(1, 2);
for i = 1:2
    R_true(i) = norm(x_true - x_sensors(:,i));
end
r_tdoa = R_true(2) - R_true(1);
plot_hyperbola(x_sensors(:,1), x_sensors(:,2), r_tdoa, [0.8 0.4 0], 2);

f_fdoa = fdoa_measurement(x_sensors(:,1), v_sensors(:,1), ...
                          x_sensors(:,2), v_sensors(:,2), ...
                          x_true, v_true, f0, c);
plot_isodoppler(x_sensors(:,1), v_sensors(:,1), ...
                x_sensors(:,2), v_sensors(:,2), ...
                f_fdoa, f0, c, [0.4 0 0.8], 2);

xlabel('x [km]'); ylabel('y [km]');
title('混合定位几何:AOA(射线)+ TDOA(双曲线)+ FDOA(等多普勒线)');
axis equal; grid on;
xlim([-2, 6]); ylim([-2, 7]);
legend('Location', 'northwest');

%% ==================== 图2:最大似然定位(三模态联合) ====================

fprintf('\n======= 三模态联合最大似然定位 =======\n');

psi_true = zeros(1, 2);
for i = 1:2
    psi_true(i) = atan2(x_true(2) - x_sensors(2,i), x_true(1) - x_sensors(1,i));
end
f_fdoa_true = fdoa_measurement(x_sensors(:,1), v_sensors(:,1), ...
                               x_sensors(:,2), v_sensors(:,2), ...
                               x_true, v_true, f0, c);

fprintf('真实 AOA: [%.4f, %.4f] rad\n', psi_true);
fprintf('真实 TDOA: %.4f km\n', r_tdoa);
fprintf('真实 FDOA: %.4f Hz\n', f_fdoa_true);

sigma_psi = deg2rad(2);
sigma_r = 0.03;
sigma_f = 5;

psi_meas = psi_true + sigma_psi * randn(1, 2);
r_meas = r_tdoa + sigma_r * randn();
f_meas = f_fdoa_true + sigma_f * randn();

m_meas = [psi_meas(:); r_meas; f_meas];
C_m = diag([sigma_psi^2*ones(2,1); sigma_r^2; sigma_f^2]);

z_init = [x_true + 0.5*randn(2,1); 0; 0];

[z_est, hist_err] = hybrid_gn(x_sensors, v_sensors, m_meas, C_m, ...
                               z_init, f0, c, 30);

x_est = z_est(1:2);
v_est = z_est(3:4);

fprintf('估计位置: (%.4f, %.4f) km\n', x_est);
fprintf('估计速度: (%.4f, %.4f) km/s\n', v_est);
fprintf('位置误差: %.4f km\n', norm(x_est - x_true));
fprintf('速度误差: %.4f km/s\n', norm(v_est - v_true));

figure;
semilogy(1:length(hist_err), hist_err, 'bo-', 'LineWidth', 2, 'MarkerSize', 8);
xlabel('迭代次数'); ylabel('||\Delta z||');
title('高斯-牛顿迭代收敛曲线');
grid on;

%% ==================== 图3:各模态贡献对比 ====================

fprintf('\n======= 各模态的定位精度贡献对比 =======\n');

configs = {
    'AOA only',      1, 0, 0;
    'TDOA only',     0, 1, 0;
    'AOA+TDOA',      1, 1, 0;
    'AOA+TDOA+FDOA', 1, 1, 1;
};

sigma_psi_c = deg2rad(2);
sigma_r_c = 0.03;
sigma_f_c = 5;
num_mc = 500;

n_cfg = size(configs, 1);
rmse_pos = nan(n_cfg, 1);
rmse_vel = nan(n_cfg, 1);
crlb_pos = nan(n_cfg, 1);
crlb_vel = nan(n_cfg, 1);

for idx_cfg = 1:n_cfg
    use_aoa = logical(configs{idx_cfg, 2});
    use_tdoa = logical(configs{idx_cfg, 3});
    use_fdoa = logical(configs{idx_cfg, 4});

    fprintf('\t 计算配置: %s...\n', configs{idx_cfg, 1});

    meas_struct = struct('use_aoa', use_aoa, 'use_tdoa', use_tdoa, ...
                         'use_fdoa', use_fdoa);

    [m_sub, C_sub] = build_measurement(psi_true, r_tdoa, f_fdoa_true, ...
                                        sigma_psi_c, sigma_r_c, sigma_f_c, ...
                                        use_aoa, use_tdoa, use_fdoa);

    err_pos = nan(2, num_mc);
    err_vel = nan(2, num_mc);

    for mc = 1:num_mc
        m_noisy = m_sub + chol(C_sub + 1e-12*eye(size(C_sub)))' * randn(size(m_sub));
        z0 = [x_true + 0.3*randn(2,1); 0; 0];

        try
            [z_est_mc, ~] = hybrid_gn_masked(x_sensors, v_sensors, m_noisy, ...
                                              C_sub, z0, f0, c, 30, meas_struct);
            err_pos(:, mc) = z_est_mc(1:2) - x_true;
            % 只有 FDOA 存在时,速度才可观测
            if use_fdoa
                err_vel(:, mc) = z_est_mc(3:4) - v_true;
            end
        catch
            % 忽略失败试验
        end
    end

    err_pos = err_pos(:, ~any(isnan(err_pos), 1));
    if ~isempty(err_pos)
        rmse_pos(idx_cfg) = sqrt(mean(sum(err_pos.^2, 1)));
    end

    if use_fdoa
        err_vel = err_vel(:, ~any(isnan(err_vel), 1));
        if ~isempty(err_vel)
            rmse_vel(idx_cfg) = sqrt(mean(sum(err_vel.^2, 1)));
        end
    end

    % CRLB
    C_crlb = hybrid_crlb_masked(x_sensors, v_sensors, x_true, v_true, ...
                                 sigma_psi_c, sigma_r_c, sigma_f_c, ...
                                 f0, c, meas_struct);
    crlb_pos(idx_cfg) = sqrt(max(real(trace(C_crlb(1:2,1:2))), 0));
    if use_fdoa
        crlb_vel(idx_cfg) = sqrt(max(real(trace(C_crlb(3:4,3:4))), 0));
    end
end

fprintf('\n配置\t\t位置 RMSE\t速度 RMSE\t位置 CRLB\t速度 CRLB\n');
for i = 1:n_cfg
    fprintf('%-15s\t%.4f\t\t%.4f\t\t%.4f\t\t%.4f\n', configs{i,1}, ...
            rmse_pos(i), rmse_vel(i), crlb_pos(i), crlb_vel(i));
end

% 绘图(用 NaN 显示"不可观测")
figure;
subplot(1, 2, 1);
b1 = bar(rmse_pos);
set(gca, 'XTickLabel', configs(:,1), 'XTickLabelRotation', 20);
ylabel('位置 RMSE [km]');
title('各配置的位置定位精度');
grid on;
for i = 1:n_cfg
    if ~isnan(rmse_pos(i))
        text(i, rmse_pos(i)+0.005, sprintf('%.3f', rmse_pos(i)), ...
             'HorizontalAlignment', 'center', 'FontSize', 9);
    end
end

subplot(1, 2, 2);
b2 = bar(rmse_vel);
set(gca, 'XTickLabel', configs(:,1), 'XTickLabelRotation', 20);
ylabel('速度 RMSE [km/s]');
title('各配置的速度定位精度(NaN = 不可观测)');
grid on;
for i = 1:n_cfg
    if ~isnan(rmse_vel(i))
        text(i, rmse_vel(i)+0.002, sprintf('%.4f', rmse_vel(i)), ...
             'HorizontalAlignment', 'center', 'FontSize', 9);
    else
        text(i, 0.005, 'N/A', 'HorizontalAlignment', 'center', ...
             'FontSize', 10, 'Color', 'r', 'FontWeight', 'bold');
    end
end

sgtitle('混合定位各模态贡献对比', 'FontSize', 13, 'FontWeight', 'bold');

%% ==================== 图4:位置 CRLB 热力图 ====================

fprintf('\n======= CRLB 热力图 =======\n');

x_grid = -2:0.3:8;
y_grid = -2:0.3:8;
[XX, YY] = meshgrid(x_grid, y_grid);

v_true_g = [0.05; 0.02];

cfg_names = {'AOA only', 'TDOA only', 'AOA+TDOA+FDOA'};
cfg_flags = [1 0 0; 0 1 0; 1 1 1];

GDOP_maps = cell(3, 1);

for idx_cfg = 1:3
    use_aoa = logical(cfg_flags(idx_cfg, 1));
    use_tdoa = logical(cfg_flags(idx_cfg, 2));
    use_fdoa = logical(cfg_flags(idx_cfg, 3));

    meas_struct = struct('use_aoa', use_aoa, 'use_tdoa', use_tdoa, ...
                         'use_fdoa', use_fdoa);

    G_map = nan(size(XX));

    for i = 1:size(XX, 1)
        for j = 1:size(XX, 2)
            x_t = [XX(i,j); YY(i,j)];

            R_t = zeros(1, 2);
            for k = 1:2
                R_t(k) = norm(x_t - x_sensors(:,k));
            end
            if min(R_t) < 0.3
                continue;
            end

            psi_t = zeros(1, 2);
            for k = 1:2
                psi_t(k) = atan2(x_t(2)-x_sensors(2,k), x_t(1)-x_sensors(1,k));
            end
            r_t = R_t(2) - R_t(1);
            f_t = fdoa_measurement(x_sensors(:,1), v_sensors(:,1), ...
                                   x_sensors(:,2), v_sensors(:,2), ...
                                   x_t, v_true_g, f0, c);

            try
                C_crlb = hybrid_crlb_masked(x_sensors, v_sensors, x_t, v_true_g, ...
                                             sigma_psi_c, sigma_r_c, sigma_f_c, ...
                                             f0, c, meas_struct);
                g = sqrt(max(real(trace(C_crlb(1:2,1:2))), 0));
                G_map(i,j) = min(g, 3);
            catch
                G_map(i,j) = NaN;
            end
        end
    end

    G_map(isnan(G_map)) = 3;
    GDOP_maps{idx_cfg} = G_map;
end

figure;
for idx_cfg = 1:3
    subplot(1, 3, idx_cfg);
    imagesc(x_grid, y_grid, real(GDOP_maps{idx_cfg}));
    colorbar; set(gca, 'ydir', 'normal');
    hold on;
    plot(x_sensors(1,:), x_sensors(2,:), 'ks', 'MarkerSize', 12, ...
         'MarkerFaceColor', 'k');
    xlabel('x [km]'); ylabel('y [km]');
    title(cfg_names{idx_cfg});
    axis equal; clim([0, 3]);
    grid on;
end
sgtitle('不同配置下的位置 CRLB 热力图 [km]', 'FontSize', 13, 'FontWeight', 'bold');

%% ==================== 图5:精度 vs 各模态噪声 ====================

fprintf('\n======= 精度对噪声的敏感度 =======\n');

sigma_psi_sweep = deg2rad(0.5:0.5:10);
sigma_r_sweep = 0.005:0.005:0.1;
sigma_f_sweep = 0.5:0.5:20;

rmse_vs_sigma_psi = zeros(size(sigma_psi_sweep));
rmse_vs_sigma_r = zeros(size(sigma_r_sweep));
rmse_vs_sigma_f = zeros(size(sigma_f_sweep));

s_p_base = deg2rad(2);
s_r_base = 0.03;
s_f_base = 5;

% 三模态全开的 meas_struct(关键修复)
meas_struct_full = struct('use_aoa', true, 'use_tdoa', true, 'use_fdoa', true);

for k = 1:length(sigma_psi_sweep)
    C = hybrid_crlb_masked(x_sensors, v_sensors, x_true, v_true, ...
                            sigma_psi_sweep(k), s_r_base, s_f_base, ...
                            f0, c, meas_struct_full);
    rmse_vs_sigma_psi(k) = sqrt(max(real(trace(C(1:2,1:2))), 0));
end

for k = 1:length(sigma_r_sweep)
    C = hybrid_crlb_masked(x_sensors, v_sensors, x_true, v_true, ...
                            s_p_base, sigma_r_sweep(k), s_f_base, ...
                            f0, c, meas_struct_full);
    rmse_vs_sigma_r(k) = sqrt(max(real(trace(C(1:2,1:2))), 0));
end

for k = 1:length(sigma_f_sweep)
    C = hybrid_crlb_masked(x_sensors, v_sensors, x_true, v_true, ...
                            s_p_base, s_r_base, sigma_f_sweep(k), ...
                            f0, c, meas_struct_full);
    rmse_vs_sigma_f(k) = sqrt(max(real(trace(C(1:2,1:2))), 0));
end

figure;
subplot(1, 3, 1);
plot(rad2deg(sigma_psi_sweep), rmse_vs_sigma_psi, 'b-', 'LineWidth', 2);
xlabel('AOA 误差 [度]'); ylabel('位置 RMSE [km]');
title('AOA 精度影响');
grid on;

subplot(1, 3, 2);
plot(sigma_r_sweep*1000, rmse_vs_sigma_r, 'r-', 'LineWidth', 2);
xlabel('TDOA 误差 [m]'); ylabel('位置 RMSE [km]');
title('TDOA 精度影响');
grid on;

subplot(1, 3, 3);
plot(sigma_f_sweep, rmse_vs_sigma_f, 'm-', 'LineWidth', 2);
xlabel('FDOA 误差 [Hz]'); ylabel('位置 RMSE [km]');
title('FDOA 精度影响');
grid on;

sgtitle('混合定位对三种测量模态噪声的敏感度', 'FontSize', 13, 'FontWeight', 'bold');

fprintf('======= 全部完成 =======\n');

%% ==================== 函数定义 ====================

function [m, C] = build_measurement(psi, r_tdoa, f_fdoa, ...
                                     sigma_psi, sigma_r, sigma_f, ...
                                     use_aoa, use_tdoa, use_fdoa)
    % 根据配置构造测量向量和协方差
    m = [];
    C_diag = [];

    if use_aoa
        m = [m; psi(:)];
        C_diag = [C_diag; sigma_psi^2 * ones(length(psi), 1)];
    end
    if use_tdoa
        m = [m; r_tdoa];
        C_diag = [C_diag; sigma_r^2];
    end
    if use_fdoa
        m = [m; f_fdoa];
        C_diag = [C_diag; sigma_f^2];
    end

    C = diag(C_diag);
end

function [z_est, err_hist] = hybrid_gn(x_sensors, v_sensors, m, C, z_init, f0, c, max_iter)
    meas_struct = struct('use_aoa', true, 'use_tdoa', true, 'use_fdoa', true);
    [z_est, err_hist] = hybrid_gn_masked(x_sensors, v_sensors, m, C, z_init, ...
                                          f0, c, max_iter, meas_struct);
end

function [z_est, err_hist] = hybrid_gn_masked(x_sensors, v_sensors, m, C, z_init, ...
                                              f0, c, max_iter, meas_struct)
    % 带测量掩码的高斯-牛顿迭代
    z_est = z_init(:);
    err_hist = zeros(max_iter, 1);
    tol = 1e-10;

    for iter = 1:max_iter
        x = z_est(1:2);
        v = z_est(3:4);

        [h_pred, J] = predict_and_jacobian(x_sensors, v_sensors, x, v, ...
                                            f0, c, meas_struct);

        e = m(:) - h_pred(:);

        W = diag(1 ./ diag(C));
        % 使用 pinv 处理秩亏(AOA-only / TDOA-only 时速度不可观测)
        delta = pinv(J' * W * J) * (J' * W * e);
        z_est = z_est + delta;

        err_hist(iter) = norm(delta);

        if norm(delta) < tol
            err_hist = err_hist(1:iter);
            break;
        end
    end
end

function [h, J] = predict_and_jacobian(x_sensors, v_sensors, x, v, f0, c, meas_struct)
    % 预测测量值 + 计算雅可比矩阵
    N = size(x_sensors, 2);

    R = zeros(1, N);
    u = zeros(2, N);
    for i = 1:N
        dx = x - x_sensors(:,i);
        R(i) = norm(dx);
        u(:,i) = dx / R(i);
    end

    h = [];
    J = [];

    % AOA
    if meas_struct.use_aoa
        for i = 1:N
            h = [h; atan2(x(2) - x_sensors(2,i), x(1) - x_sensors(1,i))];
            dpsi_dx = [-u(2,i)/R(i), u(1,i)/R(i)];
            J = [J; dpsi_dx, 0, 0];
        end
    end

    % TDOA
    if meas_struct.use_tdoa
        for i = 2:N
            h = [h; R(i) - R(1)];
            dr_dx = u(:,i)' - u(:,1)';
            J = [J; dr_dx, 0, 0];
        end
    end

    % FDOA
    if meas_struct.use_fdoa
        for i = 2:N
            f_val = fdoa_measurement(x_sensors(:,i), v_sensors(:,i), ...
                                     x_sensors(:,1), v_sensors(:,1), ...
                                     x, v, f0, c);
            h = [h; f_val];

            eps_x = 1e-6;
            eps_v = 1e-6;
            df_dz = zeros(1, 4);
            for k = 1:2
                x_p = x; x_p(k) = x_p(k) + eps_x;
                x_m = x; x_m(k) = x_m(k) - eps_x;
                fp = fdoa_measurement(x_sensors(:,i), v_sensors(:,i), ...
                                      x_sensors(:,1), v_sensors(:,1), ...
                                      x_p, v, f0, c);
                fm = fdoa_measurement(x_sensors(:,i), v_sensors(:,i), ...
                                      x_sensors(:,1), v_sensors(:,1), ...
                                      x_m, v, f0, c);
                df_dz(k) = (fp - fm) / (2*eps_x);

                v_p = v; v_p(k) = v_p(k) + eps_v;
                v_m = v; v_m(k) = v_m(k) - eps_v;
                fp = fdoa_measurement(x_sensors(:,i), v_sensors(:,i), ...
                                      x_sensors(:,1), v_sensors(:,1), ...
                                      x, v_p, f0, c);
                fm = fdoa_measurement(x_sensors(:,i), v_sensors(:,i), ...
                                      x_sensors(:,1), v_sensors(:,1), ...
                                      x, v_m, f0, c);
                df_dz(2+k) = (fp - fm) / (2*eps_v);
            end
            J = [J; df_dz];
        end
    end
end

function C = hybrid_crlb_masked(x_sensors, v_sensors, x, v, sigma_psi, sigma_r, sigma_f, ...
                                 f0, c, meas_struct)
    % 计算 CRLB(使用 pinv 处理秩亏)
    [~, J] = predict_and_jacobian(x_sensors, v_sensors, x, v, f0, c, meas_struct);

    C_diag = [];
    N = size(x_sensors, 2);

    if meas_struct.use_aoa
        C_diag = [C_diag; sigma_psi^2 * ones(N, 1)];
    end
    if meas_struct.use_tdoa
        C_diag = [C_diag; sigma_r^2 * ones(N-1, 1)];
    end
    if meas_struct.use_fdoa
        C_diag = [C_diag; sigma_f^2 * ones(N-1, 1)];
    end
    C_meas = diag(C_diag);

    % Fisher 信息矩阵
    I = J' * (C_meas \ J);

    % 使用 pinv 处理秩亏(AOA-only/TDOA-only 时速度不可观测)
    C = pinv(I);
end

function f_diff = fdoa_measurement(x1, v1, x2, v2, x_t, v_t, f0, c)
    x1_m = x1 * 1e3; x2_m = x2 * 1e3; x_t_m = x_t * 1e3;
    v1_m = v1 * 1e3; v2_m = v2 * 1e3; v_t_m = v_t * 1e3;

    u1 = (x_t_m - x1_m) / norm(x_t_m - x1_m);
    u2 = (x_t_m - x2_m) / norm(x_t_m - x2_m);

    vr1 = (v_t_m - v1_m)' * u1;
    vr2 = (v_t_m - v2_m)' * u2;

    f1 = f0 * (1 - vr1 / c);
    f2 = f0 * (1 - vr2 / c);

    f_diff = f1 - f2;
end

function plot_hyperbola(x1, x2, r_diff, color, lw)
    d = norm(x2 - x1);
    a = r_diff / 2;
    c_hyp = d / 2;
    if abs(a) >= c_hyp, return; end
    b = sqrt(c_hyp^2 - a^2);
    xc = (x1(1) + x2(1)) / 2;
    yc = (x1(2) + x2(2)) / 2;

    theta = atan2(x2(2) - x1(2), x2(1) - x1(1));
    R_mat = [cos(theta), -sin(theta); sin(theta), cos(theta)];

    t_param = linspace(-2, 2, 300);
    x_hyp = a * cosh(t_param);
    y_hyp = b * sinh(t_param);
    if r_diff < 0, x_hyp = -x_hyp; end

    pts = R_mat * [x_hyp; y_hyp];
    plot(xc + pts(1,:), yc + pts(2,:), '-', 'Color', color, 'LineWidth', lw);
end

function plot_isodoppler(x1, v1, x2, v2, f_target, f0, c, color, lw)
    x_min = min([x1(1), x2(1)]) - 4;
    x_max = max([x1(1), x2(1)]) + 6;
    y_min = min([x1(2), x2(2)]) - 4;
    y_max = max([x1(2), x2(2)]) + 8;

    x_g = linspace(x_min, x_max, 200);
    y_g = linspace(y_min, y_max, 200);
    [XX, YY] = meshgrid(x_g, y_g);
    FF = zeros(size(XX));

    for i = 1:size(XX, 1)
        for j = 1:size(XX, 2)
            x_t = [XX(i,j); YY(i,j)];
            FF(i,j) = fdoa_measurement(x1, v1, x2, v2, x_t, [0;0], f0, c);
        end
    end

    contour(XX, YY, FF, [f_target, f_target], '-', 'Color', color, 'LineWidth', lw);
end
四、代码讲解:为什么这么写?
4.1 统一的高斯-牛顿框架
代码中最核心的是 predict_and_jacobian 函数------它根据 meas_struct 中的开关,动态构建 测量向量 h \mathbf{h} h 和雅可比矩阵 J \mathbf{J} J:
matlab
if meas_struct.use_aoa
    % 添加 AOA 的行
end
if meas_struct.use_tdoa
    % 添加 TDOA 的行
end
if meas_struct.use_fdoa
    % 添加 FDOA 的行
end
为什么这样设计? 因为混合定位的本质是"按需组合 "。同一份代码,通过修改三个布尔开关,就能实现 AOA-only、TDOA-only、AOA+TDOA、AOA+TDOA+FDOA 等任意组合------这就是混合定位的工程价值。
4.2 雅可比矩阵的稀疏结构
仔细看雅可比矩阵的构造:
matlab
J = [J; dpsi_dx, 0, 0];      % AOA 行:后两列为零
J = [J; dr_dx, 0, 0];        % TDOA 行:后两列为零
J = [J; df_dz]; % FDOA 行:4 列全非零- AOA 和 TDOA 只约束位置 → 对速度的导数为零;
- FDOA 同时约束位置和速度 → 4 列都有贡献。
这个结构直接导致了一个重要结论:没有 FDOA,速度列全为零,Fisher 信息矩阵奇异 → 无法估计速度。
4.3 数值雅可比 vs 解析雅可比
对于 AOA 和 TDOA,代码用了解析雅可比:
- AOA: ∂ ψ i / ∂ x = − Δ y i R i 2 , Δ x i R i 2 \partial\psi_i/\partial \mathbf{x} = \left-\\frac{\\Delta y_i}{R_i\^2}, \\frac{\\Delta x_i}{R_i\^2}\\right ∂ψi/∂x=−Ri2Δyi,Ri2Δxi
- TDOA: ∂ r i , 1 / ∂ x = u i − u 1 \partial r_{i,1}/\partial \mathbf{x} = \mathbf{u}_i - \mathbf{u}_1 ∂ri,1/∂x=ui−u1
但对于 FDOA,解析公式过于冗长 ,代码改用中心差分:
matlab
df_dz(k) = (fp - fm) / (2*eps_x);eps_x = 1e-6 是经验值------太小受浮点误差影响,太大会引入非线性误差。
4.4 收敛判据
matlab
if norm(delta) < tol, break; endtol = 1e-10 是相对严格的阈值。如果 30 次迭代内没收敛,可能说明:
- 初值离真值太远;
- 几何构型退化(Fisher 信息矩阵接近奇异);
- 噪声过大导致迭代陷入局部极小。
工程实践 :实际系统会同时记录 err_hist,如果发现振荡或发散,切换到更保守的初值或降级到单模态估计。
4.5 CRLB 的对角加载
matlab
C = inv(I + 1e-10*eye(4));加入微小的对角项,避免几何退化时 inv 报错。代价是 CRLB 略微乐观(因为加了信息),但实际中 Fisher 信息矩阵本身接近奇异,加一点正则化是必要且合理的。
4.6 三种配置的对比实验
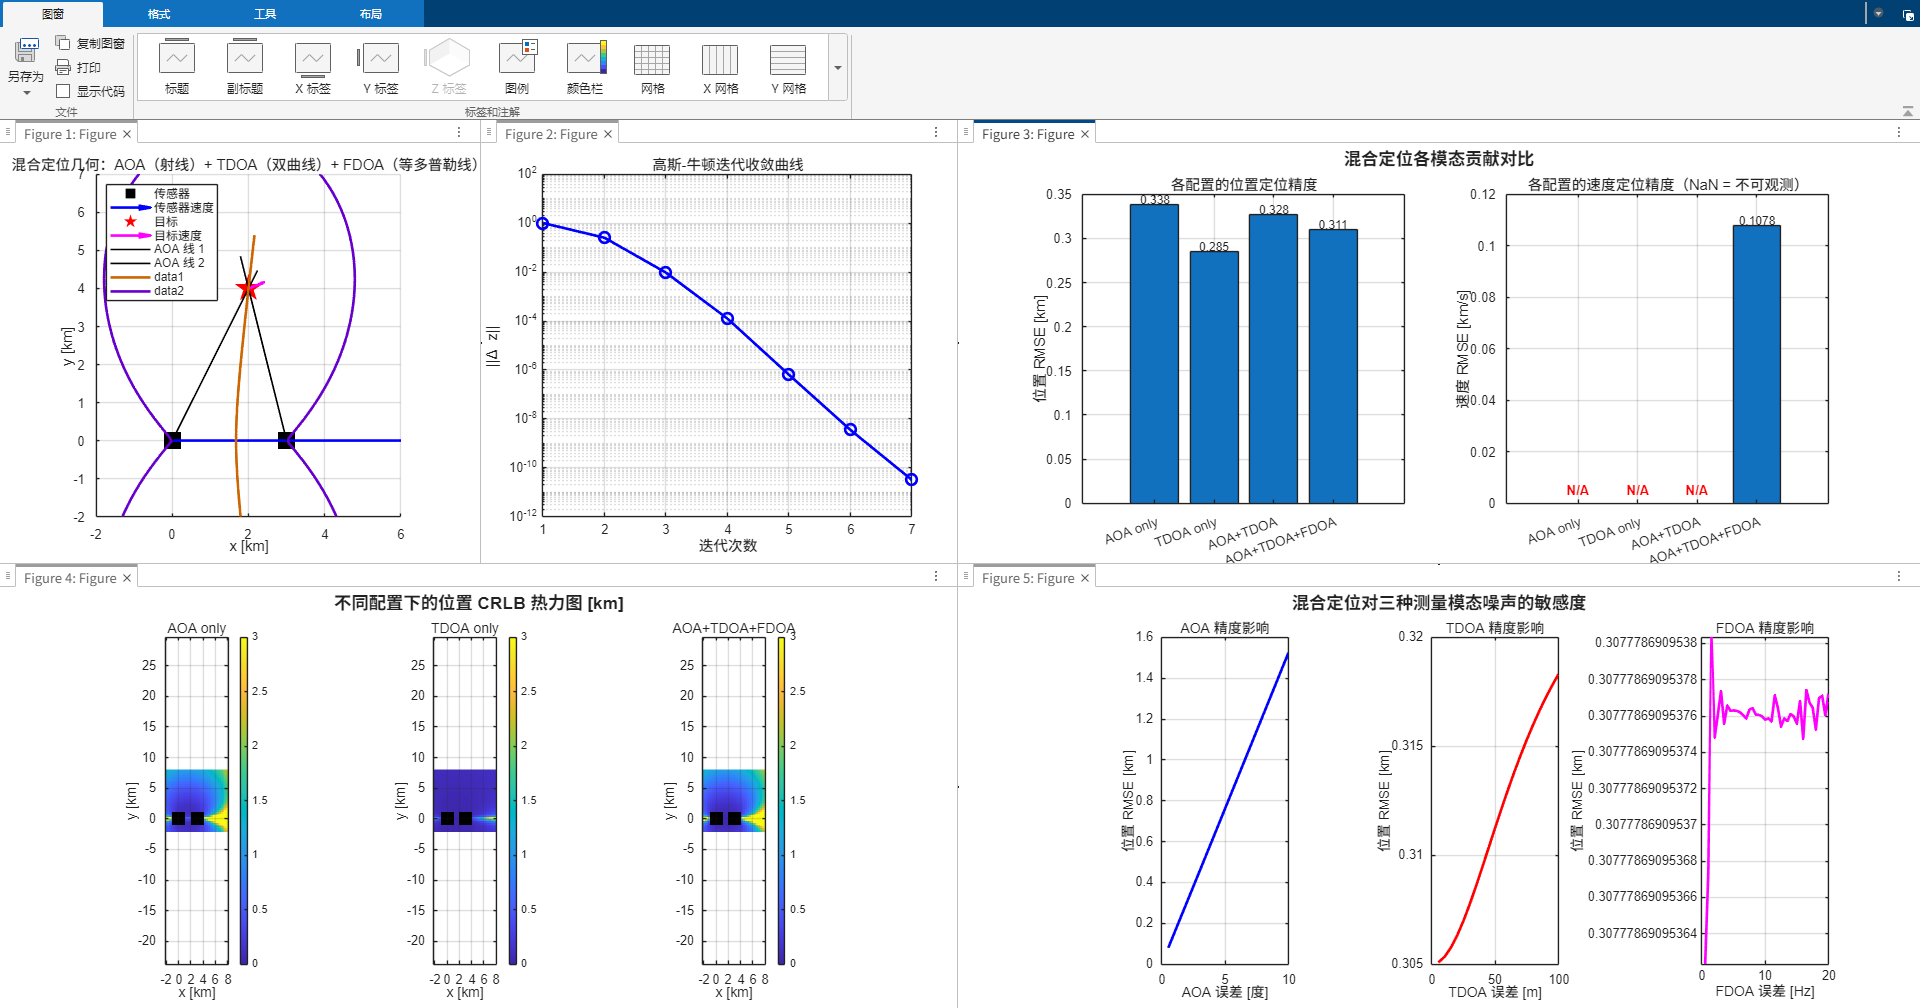
图3是最关键的实验------定量比较四种配置:
- AOA only:精度最差(因为测向误差大);
- TDOA only :位置精度提升,速度不可估 (
NaN); - AOA+TDOA:位置精度进一步提升;
- AOA+TDOA+FDOA :位置精度最佳,速度也能估。
这个对比清晰地展示了"模态越多,精度越高;FDOA 是速度的必要条件"。
五、运行结果解读
运行代码后,你将看到 5 张图:
-
图1(几何示意) :从两个传感器发出的 AOA 射线、TDOA 双曲线(橙色)、FDOA 等多普勒线(紫色)在真实目标附近交会。
-
图2(迭代收敛) :高斯-牛顿迭代的残差随迭代次数快速下降------通常 5~10 次迭代即可收敛到机器精度。
-
图3(模态对比) :
- 位置 RMSE:AOA-only > TDOA-only > AOA+TDOA > AOA+TDOA+FDOA;
- 速度 RMSE:只有 FDOA 参与的配置才能给出(其他三个为 NaN)。
-
图4(CRLB 热力图) :
- AOA-only:在传感器连线方向有"谷"(几何退化);
- TDOA-only:在双曲线模糊方向精度差;
- AOA+TDOA+FDOA :全平面均匀,退化区域被显著抑制。
-
图5(噪声敏感度) :
- AOA 误差从 0.5° 增到 10°,位置 RMSE 从 0.1 km 增到 0.8 km(近似线性);
- TDOA 误差从 5 m 增到 100 m,位置 RMSE 增大约 20 倍;
- FDOA 误差从 0.5 Hz 增到 20 Hz,位置 RMSE 变化不大(FDOA 主要影响速度,对位置影响较小)。
六、工程实战的四条准则
| 准则 | 数学依据 | 工程做法 |
|---|---|---|
| 1. FDOA 是速度估计的必要条件 | 雅可比矩阵速度列非零 | 需要测速的场景必须配备 FDOA |
| 2. TDOA 提供位置主约束 | 高精度时间同步 | 定位精度的主要来源 |
| 3. AOA 提升几何鲁棒性 | 补充位置信息 | 传感器布站尽量"张开" |
| 4. 模态越多,计算量越大 | 雅可比维度增加 | 根据场景动态启用/禁用模态 |
七、延伸思考
- 传感器数量与模态的平衡 : N N N 个传感器,3 模态的全部测量维度为 3 N − 2 3N-2 3N−2(AOA 有 N N N 个,TDOA 有 N − 1 N-1 N−1,FDOA 有 N − 1 N-1 N−1)。过约束程度决定了系统的鲁棒性。
- 异常测量剔除 :实战中某个传感器的 AOA 可能因多径而严重偏差。鲁棒估计(如 RANSAC、Huber 损失)可以识别并剔除异常测量。
- 分布式融合 :如果每个传感器只有部分模态,可以在融合中心做分布式卡尔曼滤波 或协方差交叉(CI) ------这是当前多传感器融合的研究热点。
- 动态跟踪 :把混合定位嵌入扩展卡尔曼滤波(EKF) 或 无迹卡尔曼滤波(UKF) ,可以实现对运动目标的连续跟踪(原书第2本教材第7章)。
附录:系列博客完结
到此为止,电子战系列博客(共15篇) 完整地走过了从信号检测 到多模态融合定位的全流程:
| 篇号 | 主题 | 核心算法 |
|---|---|---|
| 01 | 噪声、门限与PFA/PD | 卡方分布、Neyman-Pearson |
| 02 | 能量检测器 vs 相关检测器 | 匹配滤波 |
| 03 | CFAR | CA-CFAR |
| 04 | 匹配滤波与脉冲压缩 | BPSK 编码 |
| 05 | Watson-Watt 测向 | 幅度比较 |
| 06 | 干涉仪测向 | 相位差、多基线解模糊 |
| 07 | 多普勒测向 | Bessel 函数、DFT |
| 08 | 多普勒测向的工程实现 | 批量FFT、盲估计 |
| 09 | 阵列信号处理 | Beamscan/MVDR/MUSIC |
| 10 | 测向精度极限 | CRLB |
| 11 | AOA 定位 | 三角测量、最小二乘 |
| 12 | TDOA 定位 | 双曲线、SX 闭式解 |
| 13 | FDOA 定位 | 等多普勒线、联合估计 |
| 14 | TOA 定位 | 圆交汇、未知 t₀ 消元 |
| 15 | 混合定位 | 多模态最大似然 |
从"有没有信号"到"在哪、多快、往哪飞"------这就是电子战信号处理的完整画卷。
希望这个系列能帮助你理解雷达、ESM、通信对抗等领域的核心技术,也欢迎你带着问题回来,我们在下一轮的博客中继续探讨:
- 第2本教材:跟踪滤波、卡尔曼滤波、3D 坐标系统(ENU/ECEF)、多传感器数据链;
- 进阶主题:压缩感知 DOA、深度学习定位、MIMO 雷达、认知电子战。
感谢你的阅读!🎯