从"跑得动"到"跑得住"的验证鸿沟
做机器人研发的工程师可能都有类似体会:样机在实验室里能完成规定动作,不代表它能在这个动作上重复十万次不出问题。
机器人产品从原理样机到工程定型,中间隔着一道容易被低估的关卡------重复性耐久验证。工业机器人关节减速器在急停急启、变速变载条件下承受周期性冲击载荷,谐波减速器在重复执行任务过程中的启停冲击会导致性能突变。这些退化过程在单次功能测试中几乎不可见,只有在长时间、高重复度的工况激励下才会逐渐暴露。
传统验证方式面临一个结构性困境:真机跑耐久,成本高、周期长、故障归因难。 一台工业机器人关节的疲劳寿命试验如果按实际服役载荷谱进行,可能需要数月甚至更长时间。RV减速器领域的研究已经表明,基于服役工况载荷谱的加速寿命试验方法可以显著缩短疲劳寿命试验周期。这套方法论同样适用于更广泛的机器人零部件与整机验证场景。
重复工况验证的核心技术逻辑
重复工况测试的技术本质,是通过运动激励平台对被测对象(整机或零部件)施加可编程、可循环、可统计的动态载荷序列,从而在可控时间内复现长期服役中的累积损伤效应。
从工程实现角度看,这类测试对运动平台有几个区别于单次性能测试的要求:
- 第一,运动轨迹的精确可重复性。重复工况测试的核心在于"重复"------同一个动作序列需要被执行成千上万次,每次运动的幅值、速度、加速度曲线需要保持一致。轨迹重复性是ISO9283和GB/T12642规定的核心性能指标之一。如果平台自身的运动重复性不足,测试数据中就会混入平台误差,无法区分是被测对象的退化还是平台本身的漂移。
- 第二,长时间连续运行的稳定性。耐久验证往往需要连续运行数小时至数天。运动平台在长时间运行中的温升、机械磨损、控制参数漂移,都会影响测试工况的一致性。GB/T12642中专门规定了"位姿特性漂移"的测试方法,用于评估机器人在持续运行后的性能变化。
- 第三,运动谱的可编排与可统计。重复工况不等于简单正弦往复。真实服役中的载荷谱是变速、变载、含冲击的复杂时序信号。加速载荷谱编制方法(如基于马尔可夫链蒙特卡洛的时域重构、雨流计数法统计计数)提供了一套将实测载荷数据转化为可执行加载谱的工程方法。
六自由度平台在重复工况验证中的定位
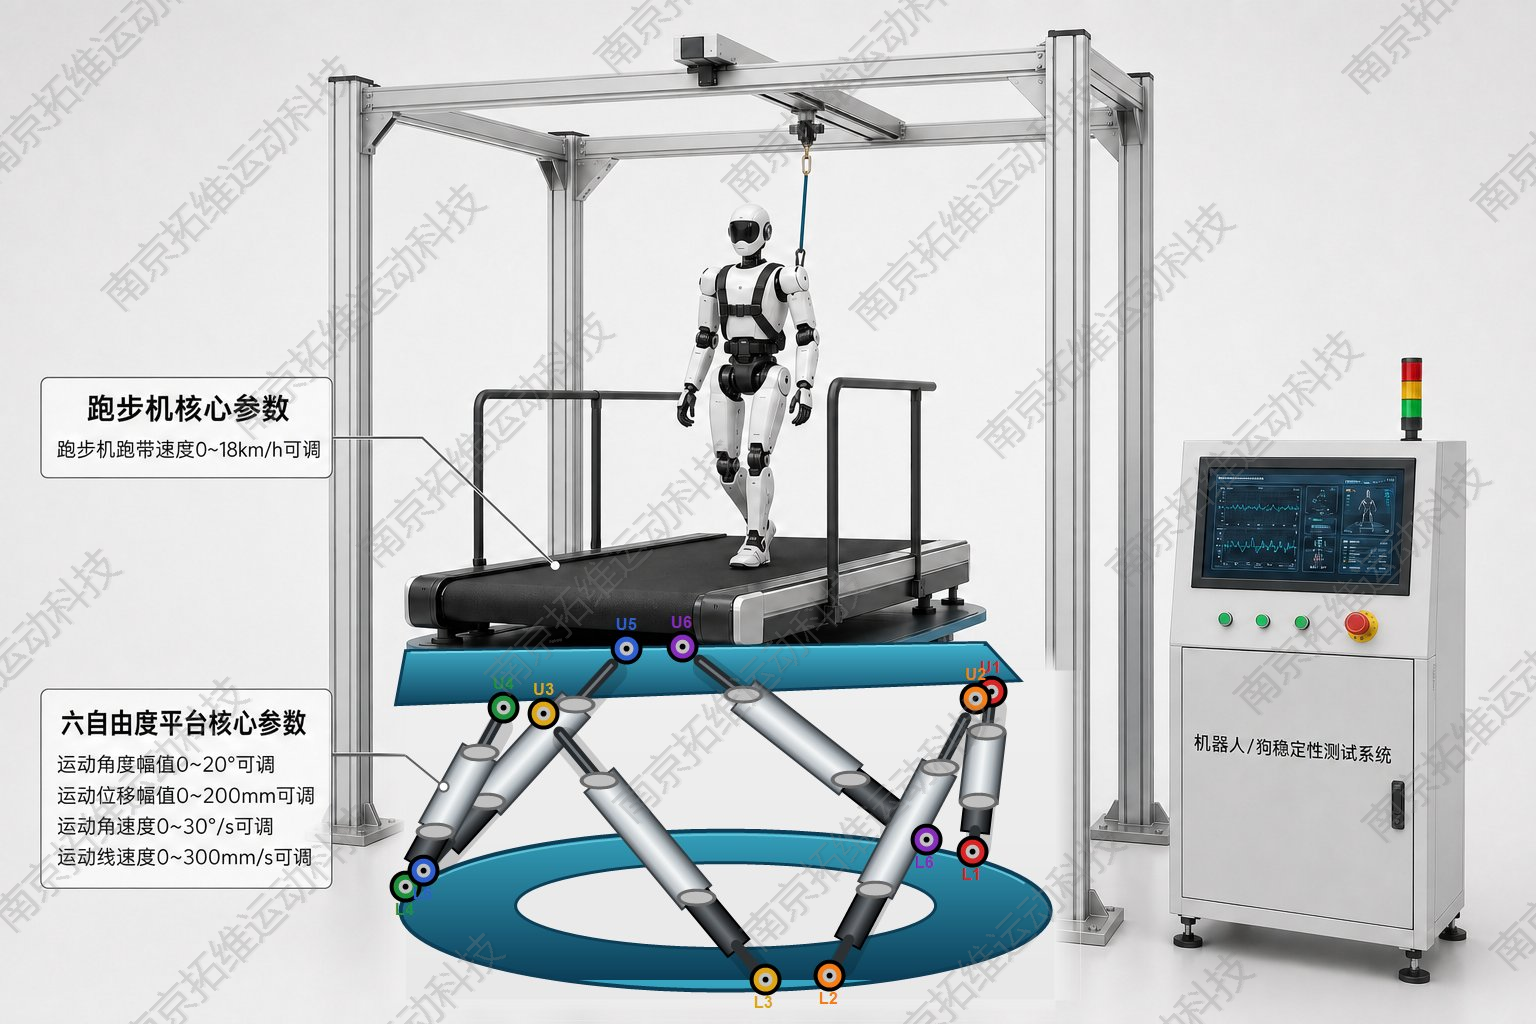
在机器人重复工况测试领域,六自由度并联运动平台承担的角色是:为被测机器人或零部件提供空间姿态与运动激励的基准输入。
以Stewart并联机构为例,其由六组伺服电动缸、万向铰副和上下平台构成。六支链协同伸缩,驱动承载台面完成俯仰、横滚、偏航、纵移、横移、升降六个自由度的复合运动。在重复工况测试场景中,平台可以:
模拟机器人行走/作业时的地面姿态变化,将"行走"这一动作从室外不可控环境迁移至室内标准化环境
为关节减速器、伺服电机等零部件提供循环负载激励,在台面上安装被测零部件,通过平台运动施加重复性动态载荷
复现实测载荷谱,将现场采集的机器人关节扭矩-时间数据、振动波形数据转化为平台运动指令,实现服役工况的室内复现
Stewart平台在振动测试与模拟领域已有成熟应用,包括航天器微振动抑制、车载多维振动抑制等场景。这些应用的技术积累可以直接迁移至机器人重复工况验证场景。
从"真机跑耐久"到"平台加速验证"的转变
传统真机耐久测试的模式是:让机器人按既定动作反复运行,观察何时出现故障或性能衰减。这种方式的问题在于测试周期与机器人自身的运行速度绑定------机器人跑多快,测试就需要多久。
引入六自由度运动平台后,验证模式发生了变化:平台负责施加动态激励,被测对象可以处于静止、空载或部分负载状态。这使得两件事成为可能:
一是工况解耦。 平台施加的姿态扰动与机器人自身的步态动作可以独立控制。研发人员可以固定机器人的行走速度,单独改变平台输出的地面倾斜角度或颠簸频率,考察单一变量对姿态控制算法的影响。
二是时间压缩。 对于零部件级别的耐久验证,可以通过提高平台运动频率、增大激励幅值(在合理范围内)来加速损伤累积。加速退化试验的核心思想就是在不改变失效机理的前提下,通过提高应力水平来缩短试验时间。
一点客观的说明
六自由度运动平台在机器人重复工况验证中的定位是提供可编程的空间姿态与运动激励,适用于整机姿态稳定性循环测试、零部件级动态载荷耐久验证、实测载荷谱室内复现等场景。它的运动参数(角度范围、位移行程、负载能力、运动频率)需要根据被测对象的实际工况谱进行匹配。
需要明确的是:平台本身不直接测量被测对象的性能退化。退化数据的采集依赖于被测机器人自身的传感器系统(关节编码器、IMU、力矩传感器)或外部测量设备(激光跟踪仪、运动捕捉系统)。平台提供的是受控的、可重复的工况输入,测试数据的有效性取决于输入工况与真实服役工况的等效程度。
此外,运动平台的动态响应能力存在物理边界。当目标工况谱中包含超出平台带宽或行程范围的高频、大幅值成分时,洗出算法会对信号进行滤波和限幅处理,此时平台输出的运动与实际载荷谱之间会存在偏差。选型时需要确认平台的动态性能是否覆盖目标工况谱的主要频率和幅值成分。
欢迎大家在评论区交流机器人耐久验证方法、载荷谱编制、运动平台选型等相关技术问题。