摘 要
在制造业智能化升级背景下,传统人工分拣模式存在效率低、准确率差、人力成本高的弊端,难以满足规模化生产需求。本文设计了一套基于PLC与机器视觉的智能分拣控制系统,以实现长物料、方物料及不合格物料的自动化、精准化分拣。系统以西门子S7-1200 PLC为控制核心,搭配工业相机、镜头、光源组成机器视觉模块,结合摆动气缸、伺服输送线及光电传感器构建执行与检测系统,通过硬件电路与接口设计实现各设备的无缝对接。软件层面,基于TIA Portal平台开发PLC控制程序,采用Python结合OpenCV库设计机器视觉识别算法,完成图像采集、预处理及物料形状识别,通过软件联调优化控制逻辑与通信稳定性。测试结果表明,该系统分拣效率达3000件/小时以上,识别准确率不低于99.5%,可实现物料自动输送、识别、分拣及产量统计,有效降低人工成本,提升分拣稳定性,适配中小型制造业的生产需求,为同类智能分拣系统的设计与应用提供参考。
**关键词:**PLC;机器视觉;智能分拣;控制系统;自动化
ABSTRACT
Under the background of intelligent upgrading of manufacturing industry, the traditional manual sorting mode has the disadvantages of low efficiency, poor accuracy and high labor cost, which is difficult to meet the needs of large-scale production. This paper designs an intelligent sorting control system based on PLC and machine vision to realize automatic and accurate sorting of long materials, square materials and unqualified materials. The system takes Siemens S7-1200 PLC as the control core, is equipped with an industrial camera, lens and light source to form a machine vision module, and combines a swing cylinder, servo conveyor line and photoelectric sensor to build an execution and detection system. The seamless connection of various equipment is realized through hardware circuit and interface design. At the software level, the PLC control program is developed based on the TIA Portal platform, and the machine vision recognition algorithm is designed using Python combined with OpenCV library to complete image acquisition, preprocessing and material shape recognition. The control logic and communication stability are optimized through software joint debugging. The test results show that the sorting efficiency of the system is more than 3000 pieces per hour, and the recognition accuracy is not less than 99.5%. It can realize automatic material conveying, recognition, sorting and output statistics, effectively reduce labor costs, improve sorting stability, adapt to the production needs of small and medium-sized manufacturing enterprises, and provide a reference for the design and application of similar intelligent sorting systems.
**Key words:**PLC; Machine Vision; Intelligent Sorting; Control System; Automation
目录
[第一章 绪论](#第一章 绪论)
[1.1 研究背景与意义](#1.1 研究背景与意义)
[1.2 国内外研究现状](#1.2 国内外研究现状)
[1.2.1 国外研究现状](#1.2.1 国外研究现状)
[1.2.2 国内研究现状](#1.2.2 国内研究现状)
[1.3 研究内容与技术路线](#1.3 研究内容与技术路线)
[1.3.1 研究内容](#1.3.1 研究内容)
[1.3.2 技术路线](#1.3.2 技术路线)
[第二章 相关技术基础](#第二章 相关技术基础)
[2.1 PLC控制技术](#2.1 PLC控制技术)
[2.1.1 PLC工作原理与特点](#2.1.1 PLC工作原理与特点)
[2.1.2 PLC通信技术](#2.1.2 PLC通信技术)
[2.1.3 分拣执行机构控制基础](#2.1.3 分拣执行机构控制基础)
[2.2 机器视觉技术](#2.2 机器视觉技术)
[2.2.1 机器视觉系统组成与工作原理](#2.2.1 机器视觉系统组成与工作原理)
[2.2.2 图像采集与处理技术](#2.2.2 图像采集与处理技术)
[第三章 系统总体设计](#第三章 系统总体设计)
[3.1 系统需求分析](#3.1 系统需求分析)
[3.2 系统设计原则](#3.2 系统设计原则)
[3.3 系统总体架构设计与可行性分析](#3.3 系统总体架构设计与可行性分析)
[3.4 系统功能模块划分](#3.4 系统功能模块划分)
[第四章 系统硬件设计](#第四章 系统硬件设计)
[4.1 PLC硬件选型与配置](#4.1 PLC硬件选型与配置)
[4.1.1 CPU模块选型](#4.1.1 CPU模块选型)
[4.1.2 信号模块选型](#4.1.2 信号模块选型)
[4.1.3 通信模块选型](#4.1.3 通信模块选型)
[4.2 机器视觉模块硬件选型](#4.2 机器视觉模块硬件选型)
[4.2.1 工业相机选型](#4.2.1 工业相机选型)
[4.2.2 镜头选型](#4.2.2 镜头选型)
[4.2.3 光源选型](#4.2.3 光源选型)
[4.3 执行机构与传感器选型](#4.3 执行机构与传感器选型)
[4.3.1 分拣执行机构选型](#4.3.1 分拣执行机构选型)
[4.3.2 传感器选型](#4.3.2 传感器选型)
[4.4 硬件电路与接口设计](#4.4 硬件电路与接口设计)
[4.4.1 I/O地址分配](#4.4.1 I/O地址分配)
[4.4.2 主电路电气原理图设计](#4.4.2 主电路电气原理图设计)
[4.4.3 PLC外部接线图设计](#4.4.3 PLC外部接线图设计)
[第五章 系统软件设计与实现](#第五章 系统软件设计与实现)
[5.1 PLC控制程序设计](#5.1 PLC控制程序设计)
[5.1.1 主程序流程设计](#5.1.1 主程序流程设计)
[5.1.2 分拣控制子程序设计](#5.1.2 分拣控制子程序设计)
[5.2 机器视觉软件设计](#5.2 机器视觉软件设计)
[5.2.1 图像采集与预处理程序设计](#5.2.1 图像采集与预处理程序设计)
[5.2.2 目标识别与定位算法实现](#5.2.2 目标识别与定位算法实现)
[5.3 人机交互界面设计](#5.3 人机交互界面设计)
[5.3.1 界面功能需求分析](#5.3.1 界面功能需求分析)
[5.3.2 界面设计与实现](#5.3.2 界面设计与实现)
[5.4 系统软件联调](#5.4 系统软件联调)
第一章 绪论
1.1 研究背景与意义
在工业4.0与智能制造2025的发展战略推动下,制造业正从传统自动化向智能化、无人化转型,物料分拣作为生产加工、物流配送等环节的核心工序,其自动化水平直接影响整个生产链的效率与成本。传统人工分拣模式受限于人力效率、主观判断误差,存在分拣速度慢、准确率低、人力成本高、作业强度大等问题,已难以满足现代制造业规模化、精细化的生产需求。而可编程逻辑控制器(PLC)凭借其抗干扰能力强、控制逻辑灵活、适配工业现场的优势,与机器视觉技术的非接触式精准识别特性相结合,成为智能分拣控制系统的核心技术方案,实现了物料识别与分拣的全自动化、智能化,成为制造业升级的重要方向。
近年来,我国机器视觉与工业PLC装备市场规模呈持续高速增长态势,反映出相关技术在制造业的应用渗透率不断提升。2020-2025年中国机器视觉及PLC自动化装备市场规模统计与预测数据如表1-1所示,机器视觉市场规模从2020年的142亿元增长至2025年预计的420亿元,年复合增长率超20%;PLC自动化装备市场规模从2020年的195亿元增长至2025年预计的580亿元,成为工业自动化领域的核心增长板块。
表1-1:2020-2025年中国机器视觉及PLC自动化装备市场规模统计与预测(单位:亿元)
|--------------|-----------|-----------|-----------|-----------|-----------|-----------------|
| 年份 | 2020年 | 2021年 | 2022年 | 2023年 | 2024年 | 2025年 年 |
| 机器视觉市场规模 | 142 | 189 | 245 | 310 | 365 | 420 |
| PLC自动化装备市场规模 | 195 | 260 | 325 | 410 | 500 | 580 |
同时,智能分拣系统相较于传统人工分拣在性能上具备显著优势,以制造业常用的形状类物料分拣为例,二者的核心性能指标对比如表1-2所示,智能分拣系统的分拣效率是人工的3倍以上,分拣准确率可达99.5%以上,且可实现24小时不间断作业,大幅降低了单位物料的分拣成本。
表1-2:人工分拣与PLC+机器视觉智能分拣核心性能指标对比
|---------------|--------------|----------------------|
| 性能指标 | 人工分拣 | PLC+机器视觉智能分拣 |
| 分拣效率(件/小时) | 800-1200 | 3000-4000 |
| 分拣准确率 | 85%-90% | ≥99.5% |
| 作业时长 | 8-10小时/天 | 24小时不间断 |
| 单位物料分拣成本(元/件) | 0.8-1.2 | 0.2-0.3 |
本研究基于PLC与机器视觉设计智能分拣控制系统,具有重要的理论与实际意义。理论层面,本研究优化了PLC与机器视觉的集成控制逻辑,完善了中小型制造业智能分拣系统的设计体系,为同类技术的融合应用提供了理论参考;实际层面,该系统针对长、方物料及不合格物料的精准分拣需求设计,适配中小型企业的生产规模与成本需求,可有效提升物料分拣的效率与准确率,降低人工成本,同时实现分拣产量的实时统计,为生产管理提供数据支撑,助力中小型制造企业的智能化升级。
1.2 国内外研究现状
1.2.1 国外研究现状
国外工业自动化发展起步早,PLC与机器视觉技术的融合应用已趋于成熟,相关技术产品体系完善,在智能分拣领域的应用场景广泛,且形成了多个龙头企业主导的技术体系,核心优势体现在硬件集成度高、控制算法先进、系统稳定性强。
西门子作为工业自动化领域的龙头企业,推出了SIMATIC S7系列PLC与MV400系列机器视觉传感器的集成分拣方案,该方案基于PROFINET工业以太网实现PLC与机器视觉模块的高速通信,可实现汽车零部件、电子元件的形状、尺寸精准识别与分拣,目前已广泛应用于德国大众、宝马等汽车企业的零部件生产线,分拣响应时间小于100ms,识别准确率达99.8%以上。康耐视(Cognex)作为机器视觉领域的专业企业,将其In-Sight系列视觉系统与罗克韦尔ControlLogix系列PLC结合,开发了适用于物流与食品行业的智能分拣系统,该系统搭载了自主研发的PatMax图案识别算法,可在高速输送场景下实现物料的精准定位与分拣,在美国亚马逊物流中心、雀巢食品生产线的应用中,分拣效率可达4500件/小时。日本基恩士(Keyence)则推出了一体化视觉传感器与三菱FX5U系列PLC的集成方案,该方案体积小巧、组态简单,适配小型生产线的物料分拣需求,在日本松下、索尼的3C电子元件分拣中得到广泛应用,其核心优势在于视觉与PLC的通信延迟低,控制逻辑简化,降低了现场调试难度。
整体而言,国外相关研究与应用已实现从单一物料分拣向多品类、高速、高精度分拣的升级,且技术方案与工业现场的适配性强,同时注重系统的模块化与可扩展性,可根据不同行业需求进行灵活调整,但国外高端智能分拣系统的成本较高,难以直接适配中小型企业的生产需求。
1.2.2 国内研究现状
国内对PLC与机器视觉融合的智能分拣系统研究起步较晚,但在智能制造战略的推动下,近年来发展速度迅猛,相关研究主要集中在高校的算法优化与企业的本土化产品开发两大方向,同时在物流、3C制造、食品加工等领域的应用逐步普及。
在企业应用方面,汇川技术开发了自主研发的H3U系列PLC与MV视觉模块的集成分拣系统,该系统针对3C制造行业的小型元件分拣需求设计,优化了视觉识别的轻量化算法,降低了硬件成本,目前已在华为、小米的供应链企业中得到应用,分拣准确率达99.5%,适配国内中小型3C制造企业的生产需求。海康威视、大华股份作为国内机器视觉领域的龙头企业,推出了基于工业相机与视觉算法的识别模块,可与西门子S7-1200/1500、汇川等主流PLC进行无缝对接,开发的智能分拣系统在国内物流行业的快递分拣、食品行业的果蔬分拣中得到广泛应用,其核心优势在于本土化的算法优化与性价比高,可根据国内企业的生产需求进行定制化开发。
在高校研究方面,东南大学的研究团队针对PLC与机器视觉的通信延迟问题,提出了基于PROFINET的实时通信优化策略,有效降低了视觉识别结果向PLC传输的延迟,提升了分拣系统的响应速度;华南理工大学的研究团队则对机器视觉的物料识别算法进行优化,提出了基于轻量化CNN的形状识别算法,在保证识别准确率的前提下,降低了视觉模块的计算量,适配中小型PLC的运算能力。
整体而言,国内相关研究与应用已实现了对国外技术的本土化适配与成本优化,在中低端智能分拣领域形成了自身优势,但在高端核心算法(如复杂物料的快速识别算法)、PLC与机器视觉的深度集成化设计等方面,与国外仍存在一定差距,且部分高端核心部件仍依赖进口,系统的稳定性与多品类物料的适配性仍需进一步提升。
1.3 研究内容与技术路线
1.3.1 研究内容
本研究以长物料、方物料及不合格物料的自动化分拣为核心需求,设计基于PLC与机器视觉的智能分拣控制系统,围绕系统的软硬件设计、集成联调与性能测试展开研究,具体研究内容包括:
系统总体设计:结合分拣需求完成系统的需求分析与设计原则制定,搭建"PLC控制核心+机器视觉识别+气动执行+伺服输送"的总体架构,划分视觉识别、PLC控制、执行分拣、人机交互、产量统计五大功能模块,完成系统可行性分析;
系统硬件设计:选用西门子S7-1200 1215C PLC作为控制核心,完成工业相机、镜头、光源等机器视觉模块,摆动气缸、传感器、伺服驱动器等执行与检测模块,西门子精智面板等HMI模块的选型,设计系统电气原理图、PLC I/O地址分配与外部接线图;
系统软件设计:基于西门子TIA Portal博途平台,完成PLC控制程序的开发,包括主程序、分拣控制子程序、产量统计程序;设计机器视觉软件的图像采集、预处理与形状识别算法;完成HMI人机交互界面的组态,实现系统启停、状态监控、产量统计等功能;
系统联调与测试:搭建系统测试环境,完成软件模块联调与软硬件集成联调,开展系统功能测试与性能测试,验证系统的分拣准确率、分拣效率等核心指标,针对测试中出现的问题进行优化。
1.3.2 技术路线
本研究遵循"需求分析→总体设计→软硬件设计→集成联调→测试优化"的技术路线开展,具体步骤为:
首先结合制造业形状物料分拣的实际需求,明确系统的功能与性能指标,完成需求分析与可行性分析;
基于需求分析结果,制定系统设计原则,搭建系统总体架构,划分功能模块,完成系统总体设计;
依据总体设计方案,完成PLC、机器视觉、执行机构、HMI等硬件的选型与配置,设计电气电路与接线图,完成硬件系统设计;
基于TIA Portal平台,分别完成PLC控制程序、机器视觉识别程序的开发与HMI界面组态,完成软件系统设计;
搭建现场测试环境,进行软件模块联调与软硬件集成联调,解决通信、控制逻辑等方面的问题;
开展系统功能测试与性能测试,检测系统的分拣功能、产量统计功能是否正常,测试分拣准确率、分拣效率等核心性能指标;
针对测试过程中发现的问题,对系统的硬件接线、PLC控制逻辑、机器视觉算法进行优化,最终形成一套稳定、可靠的智能分拣控制系统。
第二章 相关技术基础
智能分拣控制系统的稳定运行依赖于PLC控制技术与机器视觉技术的深度融合,其中PLC作为系统的控制核心,负责执行机构的动作控制、信号采集与逻辑运算;机器视觉技术作为系统的"眼睛",负责物料的精准识别与特征提取。本章将详细阐述两大核心技术的基本原理、关键内容及在智能分拣场景中的应用基础,为后续系统设计提供坚实的技术支撑。
2.1 PLC控制技术
可编程逻辑控制器(PLC)是一种专为工业环境设计的数字运算操作电子系统,凭借其高可靠性、强抗干扰能力、灵活的控制逻辑及便捷的编程维护特性,成为工业自动化领域的核心控制设备,在智能分拣系统中承担着统筹协调各模块运行的关键作用。
2.1.1 PLC工作原理与特点
PLC的工作原理基于"循环扫描"模式,核心分为输入采样、程序执行、输出刷新三个连续循环的阶段,确保控制逻辑的精准执行。输入采样阶段,PLC通过输入模块采集现场传感器(如光电开关、接近开关)、按钮等设备的信号,将其存储在输入映像寄存器中,采样完成后不再响应输入信号的变化;程序执行阶段,PLC按照从上到下、从左到右的顺序逐条执行用户编写的控制程序(如梯形图、功能块图),根据输入映像寄存器中的信号状态进行逻辑运算,将运算结果存入输出映像寄存器;输出刷新阶段,PLC将输出映像寄存器中的结果通过输出模块传递给执行机构(如气缸、输送线、指示灯),完成一次控制循环,整个循环周期通常在毫秒级,可满足智能分拣系统的实时控制需求。
结合智能分拣场景,PLC具备三大核心特点:一是抗干扰能力强,通过硬件滤波、隔离保护等设计,可有效抵御工业现场的电磁干扰、电压波动,确保在粉尘、振动等恶劣环境下稳定运行;二是控制逻辑灵活,支持模块化编程,可根据分拣需求快速修改控制程序,适配不同物料的分拣逻辑调整;三是易于集成,具备丰富的I/O接口和通信接口,可便捷对接机器视觉模块、HMI、伺服驱动器等设备,实现系统的一体化控制。此外,PLC还具备故障自诊断功能,可实时监测自身及连接设备的运行状态,便于现场故障排查,降低系统维护成本。
2.1.2 PLC通信技术
在智能分拣控制系统中,PLC需与机器视觉模块、HMI、执行机构驱动器等设备进行实时数据交互,其通信技术的可靠性与实时性直接影响系统的分拣效率与精度。目前工业领域PLC常用的通信方式主要分为工业以太网通信和串行通信两大类,结合本系统设计需求,重点采用工业以太网通信方式。
PROFINET是西门子主推的工业以太网通信协议,也是本系统选用的核心通信方式,其基于TCP/IP协议开发,传输速率可达100Mbps,通信延迟低至毫秒级,可实现PLC与机器视觉模块、HMI、伺服驱动器的高速数据交互。通过PROFINET通信,PLC可向机器视觉模块发送拍照触发信号,接收视觉模块反馈的物料识别结果;同时可与HMI进行变量交互,将系统运行状态、产量数据等传递给HMI显示,接收HMI发出的启停、参数设置等操作指令。此外,PLC还支持Modbus通信协议,可适配部分第三方传感器、执行机构,提升系统的兼容性。在分拣系统中,PLC通过通信模块构建统一的通信网络,实现各模块的协同工作,确保分拣动作的同步性与准确性。
2.1.3 分拣执行机构控制基础
分拣执行机构是智能分拣系统的执行终端,主要包括输送线、摆动气缸等设备,PLC通过输出信号控制其动作,实现物料的输送与分拣导向,其控制逻辑的合理性直接决定分拣的精准度。
输送线作为物料传输的载体,分为主线输送线与分通道输送线,PLC通过控制伺服驱动器或变频器,实现输送线的启停、调速控制。在分拣过程中,PLC根据物料的识别结果,控制对应分通道输送线同步启动,确保物料顺利进入指定通道;同时可通过调节输送线速度,适配视觉识别的节拍,避免物料输送过快导致识别失误。摆动气缸作为分拣导向机构,其伸缩动作由PLC通过电磁阀控制,PLC接收机器视觉模块的识别信号后,输出对应控制信号,控制电磁阀的通断,进而驱动气缸伸出或缩回,将不同类型的物料导入对应的分拣通道。此外,PLC通过采集传感器信号,实现对执行机构的闭环控制,例如通过光电传感器检测物料是否到达指定位置,触发气缸动作,确保分拣动作的精准执行,避免出现物料卡滞、分拣错误等问题。
2.2 机器视觉技术
机器视觉技术是一门融合了计算机图像处理、模式识别、光学工程等多学科的交叉技术,其核心是通过工业相机等设备获取物料图像,经软件处理与分析,提取物料的形状、尺寸等特征信息,转化为可被PLC识别的数字信号,为分拣控制提供决策依据,实现物料的非接触式精准识别与分拣。
2.2.1 机器视觉系统组成与工作原理
一套完整的机器视觉系统主要由图像采集模块、图像处理模块、图像分析与识别模块、通信模块四部分组成,各模块协同工作,完成物料图像的采集、处理与识别。图像采集模块是系统的核心硬件,主要包括工业相机、镜头、光源,其中工业相机负责将物料的光学图像转化为数字图像,镜头用于调节成像清晰度,光源用于提供均匀、稳定的照明,减少环境光线对成像质量的影响,确保物料特征清晰可辨;图像处理模块负责对采集到的数字图像进行预处理,去除噪声、增强特征,为后续识别提供清晰的图像数据;图像分析与识别模块通过预设的算法,提取物料的形状、轮廓等特征信息,与预设的特征模板进行对比,判断物料类型(如长物料、方物料、不合格物料);通信模块负责将识别结果转化为PLC可识别的信号,传递给PLC,为分拣控制提供依据。
机器视觉系统的工作原理可分为四个步骤:首先,物料被输送至视觉识别位,PLC发送拍照触发信号,图像采集模块启动,工业相机在光源的辅助下采集物料的数字图像;其次,图像处理模块对采集到的图像进行预处理,去除图像中的噪声、灰度校正、边缘增强等操作,突出物料的轮廓特征;然后,图像分析与识别模块通过形状识别算法,提取物料的轮廓、长宽比等特征,与预设的特征参数进行对比,判断物料的类型,并生成识别结果信号;最后,通信模块将识别结果传递给PLC,PLC根据识别结果控制执行机构完成分拣动作,整个过程耗时短,可满足高速分拣的需求。
2.2.2 图像采集与处理技术
图像采集与处理技术是机器视觉系统的核心,其质量直接决定物料识别的准确率,结合本系统的分拣需求,重点阐述图像采集参数设置与图像预处理技术。
图像采集技术的关键的是参数选型与设置,工业相机的分辨率、帧率、曝光时间是影响成像质量的核心参数。本系统选用高清工业相机,分辨率设置为1280×720,确保能够清晰捕捉物料的轮廓细节;帧率设置为30fps,可满足每小时3000-4000件的分拣节拍,避免因帧率过低导致物料漏拍;曝光时间根据现场光线环境调整为10-20ms,减少光线反射对成像的影响,确保图像灰度均匀。镜头选用定焦镜头,焦距设置为8mm,确保物料在识别位能够清晰成像;光源选用环形光源,提供均匀的漫射光,避免物料表面反光导致的特征模糊,提升图像采集质量。
图像预处理技术的核心是去除图像噪声、增强物料特征,为后续识别奠定基础,主要包括灰度化处理、噪声去除、边缘增强三个步骤。灰度化处理将采集到的彩色图像转化为灰度图像,减少数据量,提高处理速度,通过加权平均法将彩色图像的RGB三个通道转化为单一的灰度值;噪声去除采用高斯滤波算法,过滤图像中的随机噪声,避免噪声干扰物料特征的提取,高斯滤波通过对图像中每个像素点及其邻域像素进行加权平均,平滑图像的同时保留物料的轮廓特征;边缘增强采用 Sobel 算子,通过检测图像中灰度值的突变,突出物料的边缘轮廓,使物料的形状特征更加清晰,便于后续的形状识别算法提取物料的轮廓参数,确保识别结果的准确性。经过预处理后的图像,能够有效突出物料的核心特征,为后续的物料识别提供可靠的图像数据支撑。
第三章 系统总体设计
系统总体设计是智能分拣控制系统开发的核心环节,是连接技术基础与软硬件具体设计的桥梁。本章基于前两章阐述的PLC控制技术、机器视觉技术,结合物料分拣的实际需求,明确系统设计目标与核心要求,制定科学合理的设计原则,搭建系统总体架构并完成可行性分析,划分功能模块,为后续系统硬件选型、软件开发及集成联调提供清晰的设计框架与指导依据,确保系统能够实现精准、高效、稳定的智能分拣功能。
3.1 系统需求分析
系统需求分析是总体设计的前提,需结合制造业形状物料分拣的实际场景,从功能、性能、接口及安全四个维度,明确系统的核心需求,确保设计的系统能够满足实际生产应用,具体分析如下:
功能需求方面,核心是实现长物料、方物料及不合格物料的自动化分拣,具体包括:物料输送功能,通过主线与分通道输送线实现物料的有序传输;视觉识别功能,能够精准识别物料形状特征,区分长物料、方物料与不合格物料,识别结果实时反馈至PLC;分拣执行功能,PLC根据识别结果控制摆动气缸动作,将不同类型物料导入对应通道;产量统计功能,实时采集各通道物料数量,实现数据掉电保留与可视化查看;人机交互功能,支持本地与远程操作,实时监控系统运行状态。
性能需求方面,需满足工业生产的高效性与稳定性要求:分拣效率不低于3000件/小时,适配中小型企业的生产节拍;物料识别准确率不低于99.5%,减少分拣错误;PLC控制响应时间不超过50ms,确保执行机构动作同步;系统连续运行时间不低于8小时,无故障停机;HMI界面响应时间不超过1s,操作流畅。
接口需求方面,需保障各模块间的顺畅通信:PLC与机器视觉模块通过PROFINET以太网通信,实现拍照触发与识别结果传输;PLC与HMI通过工业以太网连接,实现变量交互与指令传输;PLC与伺服驱动器、电磁阀等执行机构通过I/O接口或通信接口连接,实现动作控制;传感器与PLC通过数字量输入接口连接,实现信号采集。
安全需求方面,需保障设备与人身安全:电气系统具备过流、短路保护功能,抑制电磁干扰;系统设置急停、停止按钮,触发后立即切断执行机构电源;输送线与气缸动作区域设置安全防护,避免人员误操作受伤;程序设计中加入互锁逻辑,防止执行机构误动作导致设备损坏。
3.2 系统设计原则
为确保系统设计科学、合理、实用,结合工业自动化设备的设计规范与本项目的实际需求,制定以下四大设计原则,贯穿系统设计的全过程:
可靠性原则,作为工业控制系统的核心要求,优先选用成熟、稳定的硬件设备与技术方案,西门子S7-1200系列PLC、工业级机器视觉模块均经过工业现场验证,确保系统在恶劣工业环境下稳定运行;软件编程采用模块化设计,降低程序出错概率,加入故障自诊断功能,便于快速排查问题,提升系统可靠性。
经济性原则,适配中小型企业的生产规模与成本预算,在满足功能与性能需求的前提下,优先选用性价比高的硬件设备,避免过度配置;软件开发基于西门子TIA Portal统一平台,减少开发与维护成本;系统设计兼顾通用性,可根据后续分拣需求调整,降低二次开发成本。
可扩展性原则,系统架构采用模块化设计,预留硬件接口与软件扩展空间,后续可根据生产需求增加物料识别类型、扩展分拣通道,或增加数据上传至MES系统的功能;通信协议选用通用的PROFINET、Modbus协议,便于与其他工业设备对接,提升系统的扩展性。
易维护性原则,硬件设备选用标准化、通用性强的型号,接线规范,便于现场安装与维护;软件程序采用结构化编程,注释清晰,便于后期修改与升级;HMI界面设计简洁直观,具备故障报警与状态显示功能,降低现场操作人员的维护难度与培训成本。
3.3 系统总体架构设计与可行性分析
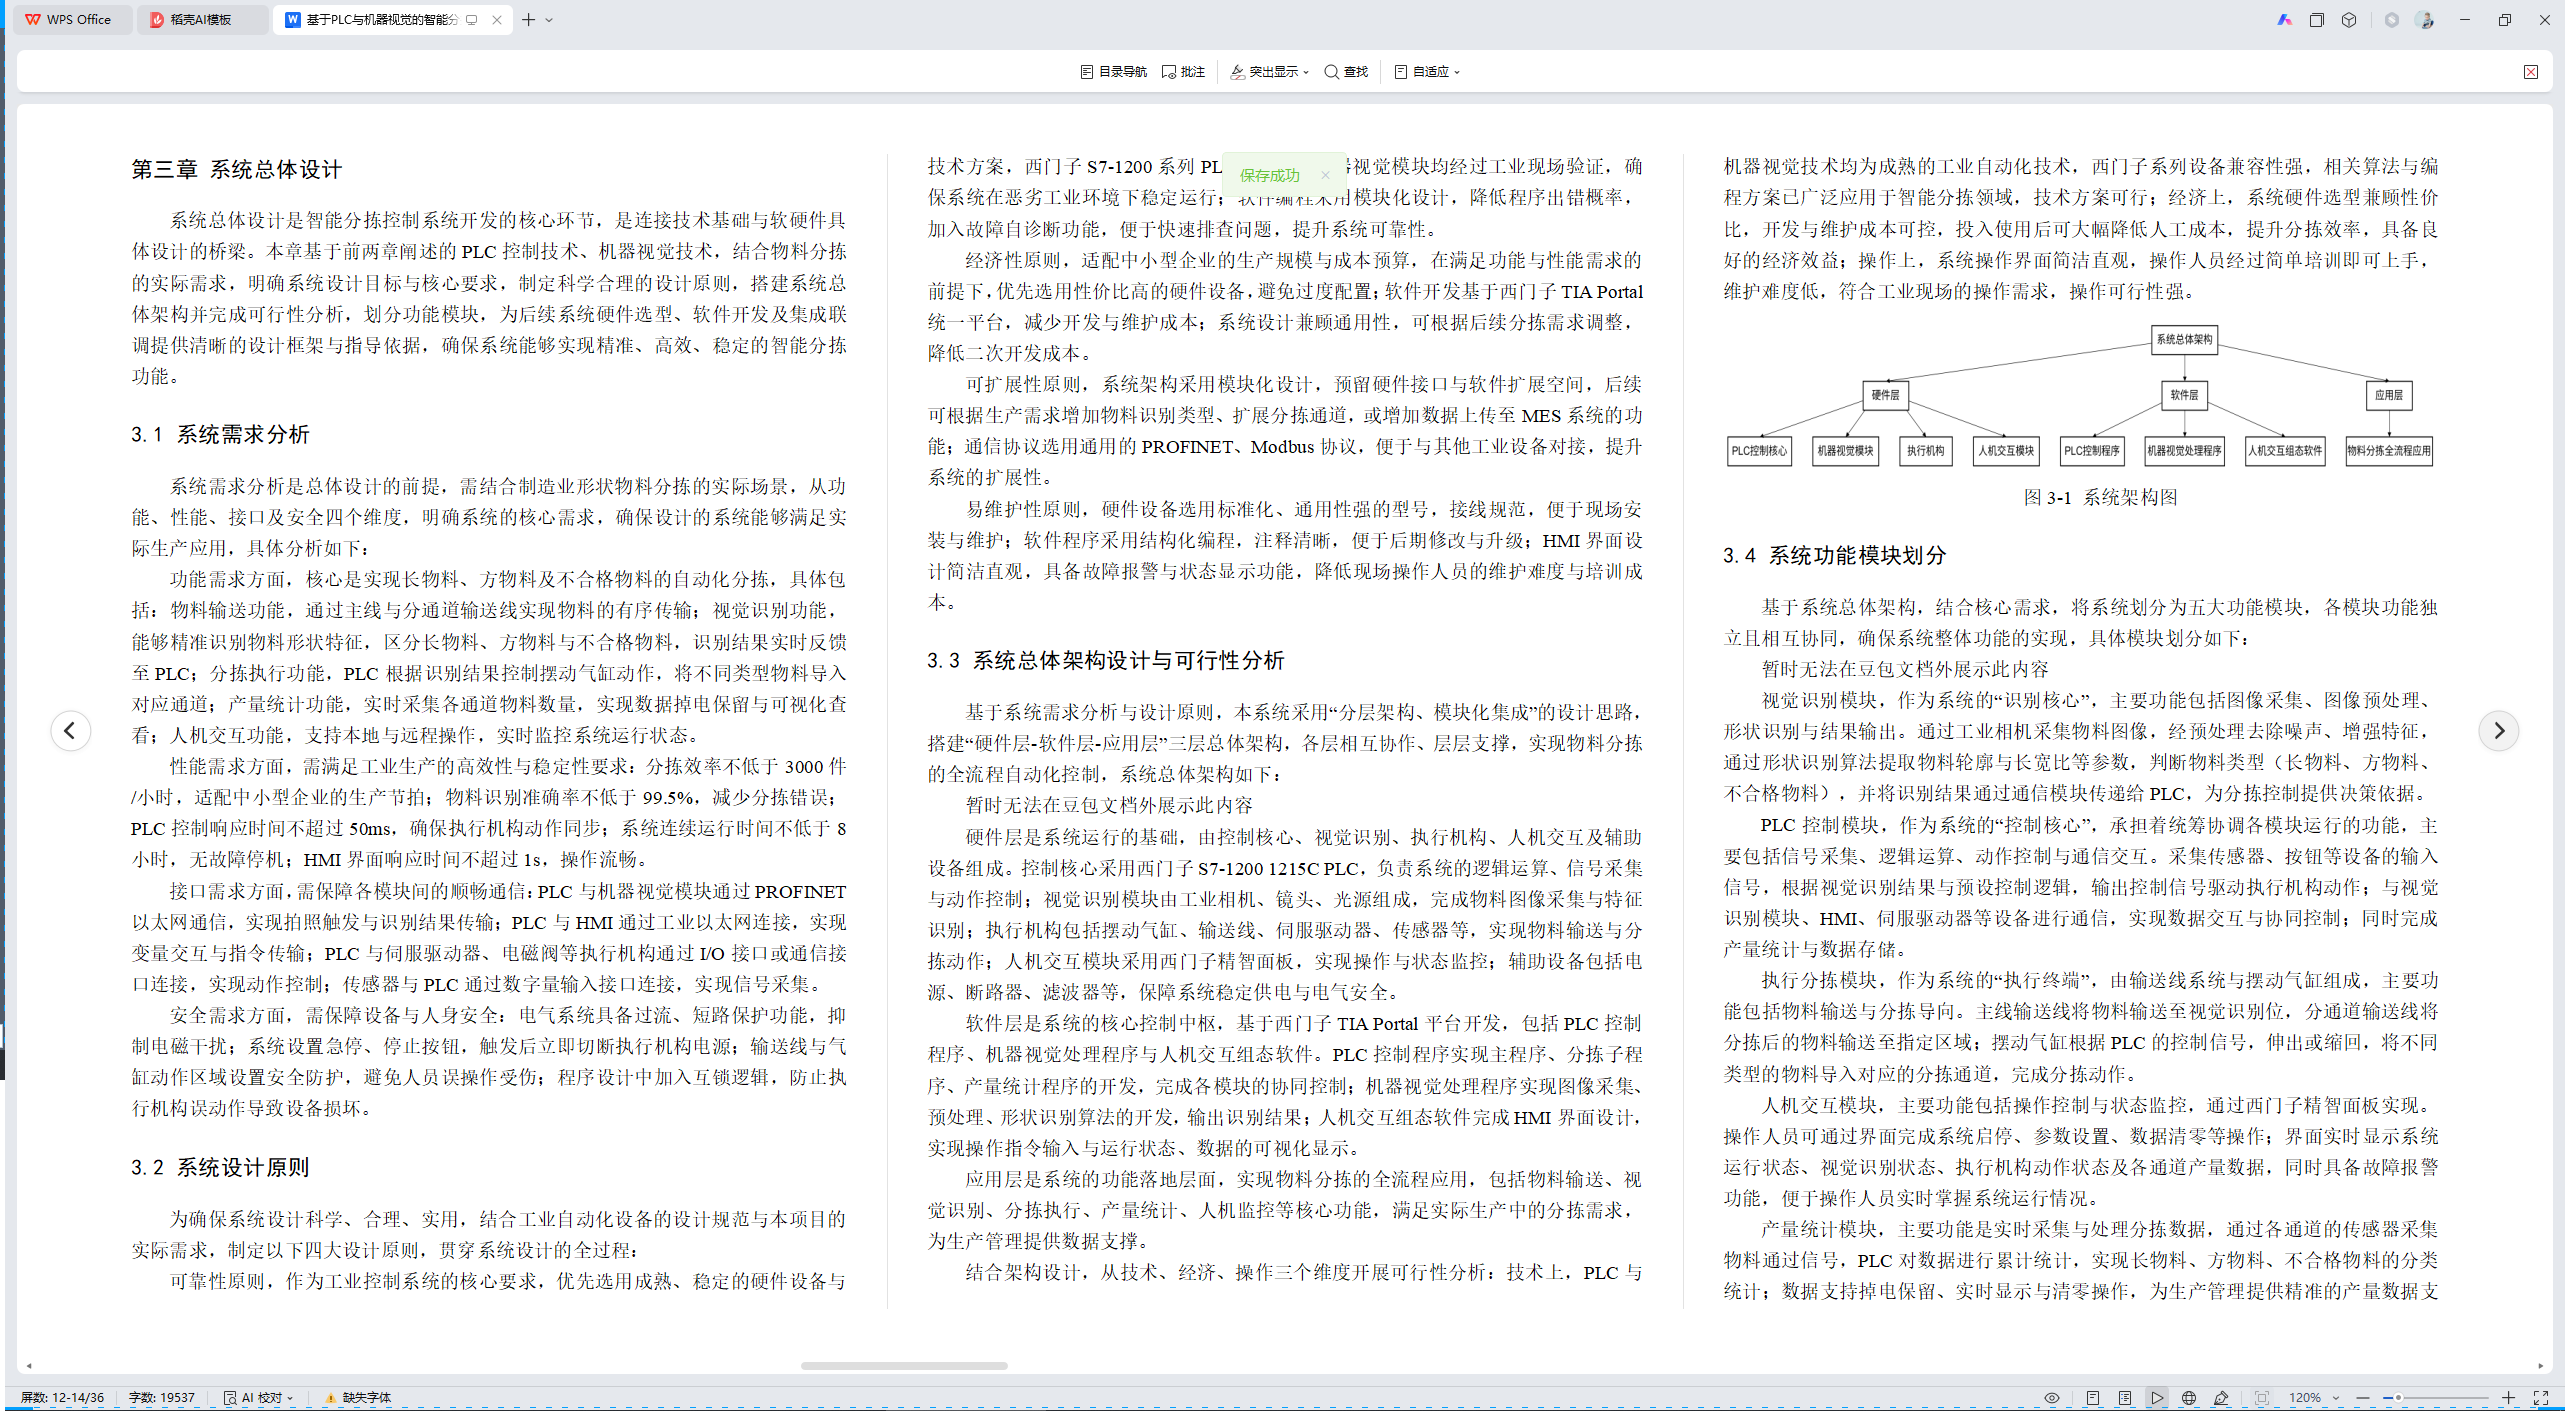
基于系统需求分析与设计原则,本系统采用"分层架构、模块化集成"的设计思路,搭建"硬件层-软件层-应用层"三层总体架构,各层相互协作、层层支撑,实现物料分拣的全流程自动化控制,系统总体架构如下:
暂时无法在豆包文档外展示此内容
硬件层是系统运行的基础,由控制核心、视觉识别、执行机构、人机交互及辅助设备组成。控制核心采用西门子S7-1200 1215C PLC,负责系统的逻辑运算、信号采集与动作控制;视觉识别模块由工业相机、镜头、光源组成,完成物料图像采集与特征识别;执行机构包括摆动气缸、输送线、伺服驱动器、传感器等,实现物料输送与分拣动作;人机交互模块采用西门子精智面板,实现操作与状态监控;辅助设备包括电源、断路器、滤波器等,保障系统稳定供电与电气安全。
软件层是系统的核心控制中枢,基于西门子TIA Portal平台开发,包括PLC控制程序、机器视觉处理程序与人机交互组态软件。PLC控制程序实现主程序、分拣子程序、产量统计程序的开发,完成各模块的协同控制;机器视觉处理程序实现图像采集、预处理、形状识别算法的开发,输出识别结果;人机交互组态软件完成HMI界面设计,实现操作指令输入与运行状态、数据的可视化显示。
应用层是系统的功能落地层面,实现物料分拣的全流程应用,包括物料输送、视觉识别、分拣执行、产量统计、人机监控等核心功能,满足实际生产中的分拣需求,为生产管理提供数据支撑。
结合架构设计,从技术、经济、操作三个维度开展可行性分析:技术上,PLC与机器视觉技术均为成熟的工业自动化技术,西门子系列设备兼容性强,相关算法与编程方案已广泛应用于智能分拣领域,技术方案可行;经济上,系统硬件选型兼顾性价比,开发与维护成本可控,投入使用后可大幅降低人工成本,提升分拣效率,具备良好的经济效益;操作上,系统操作界面简洁直观,操作人员经过简单培训即可上手,维护难度低,符合工业现场的操作需求,操作可行性强。
图3-1 系统架构图
3.4 系统功能模块划分
基于系统总体架构,结合核心需求,将系统划分为五大功能模块,各模块功能独立且相互协同,确保系统整体功能的实现,具体模块划分如下:
暂时无法在豆包文档外展示此内容
视觉识别模块,作为系统的"识别核心",主要功能包括图像采集、图像预处理、形状识别与结果输出。通过工业相机采集物料图像,经预处理去除噪声、增强特征,通过形状识别算法提取物料轮廓与长宽比等参数,判断物料类型(长物料、方物料、不合格物料),并将识别结果通过通信模块传递给PLC,为分拣控制提供决策依据。
PLC控制模块,作为系统的"控制核心",承担着统筹协调各模块运行的功能,主要包括信号采集、逻辑运算、动作控制与通信交互。采集传感器、按钮等设备的输入信号,根据视觉识别结果与预设控制逻辑,输出控制信号驱动执行机构动作;与视觉识别模块、HMI、伺服驱动器等设备进行通信,实现数据交互与协同控制;同时完成产量统计与数据存储。
执行分拣模块,作为系统的"执行终端",由输送线系统与摆动气缸组成,主要功能包括物料输送与分拣导向。主线输送线将物料输送至视觉识别位,分通道输送线将分拣后的物料输送至指定区域;摆动气缸根据PLC的控制信号,伸出或缩回,将不同类型的物料导入对应的分拣通道,完成分拣动作。
人机交互模块,主要功能包括操作控制与状态监控,通过西门子精智面板实现。操作人员可通过界面完成系统启停、参数设置、数据清零等操作;界面实时显示系统运行状态、视觉识别状态、执行机构动作状态及各通道产量数据,同时具备故障报警功能,便于操作人员实时掌握系统运行情况。
产量统计模块,主要功能是实时采集与处理分拣数据,通过各通道的传感器采集物料通过信号,PLC对数据进行累计统计,实现长物料、方物料、不合格物料的分类统计;数据支持掉电保留、实时显示与清零操作,为生产管理提供精准的产量数据支撑,便于生产调度与成本核算。
第四章 系统硬件设计
硬件系统是智能分拣控制系统稳定运行的基础,本章基于第三章的总体设计方案,结合系统功能需求与设计原则,对PLC硬件、机器视觉模块、执行机构与传感器进行选型与配置,确保各硬件设备兼容性强、性能达标、性价比高,为系统后续软件开发与集成联调提供可靠的硬件支撑,所有硬件选型均贴合中小型企业生产场景,兼顾实用性与经济性。
4.1 PLC硬件选型与配置
4.1.1 CPU模块选型
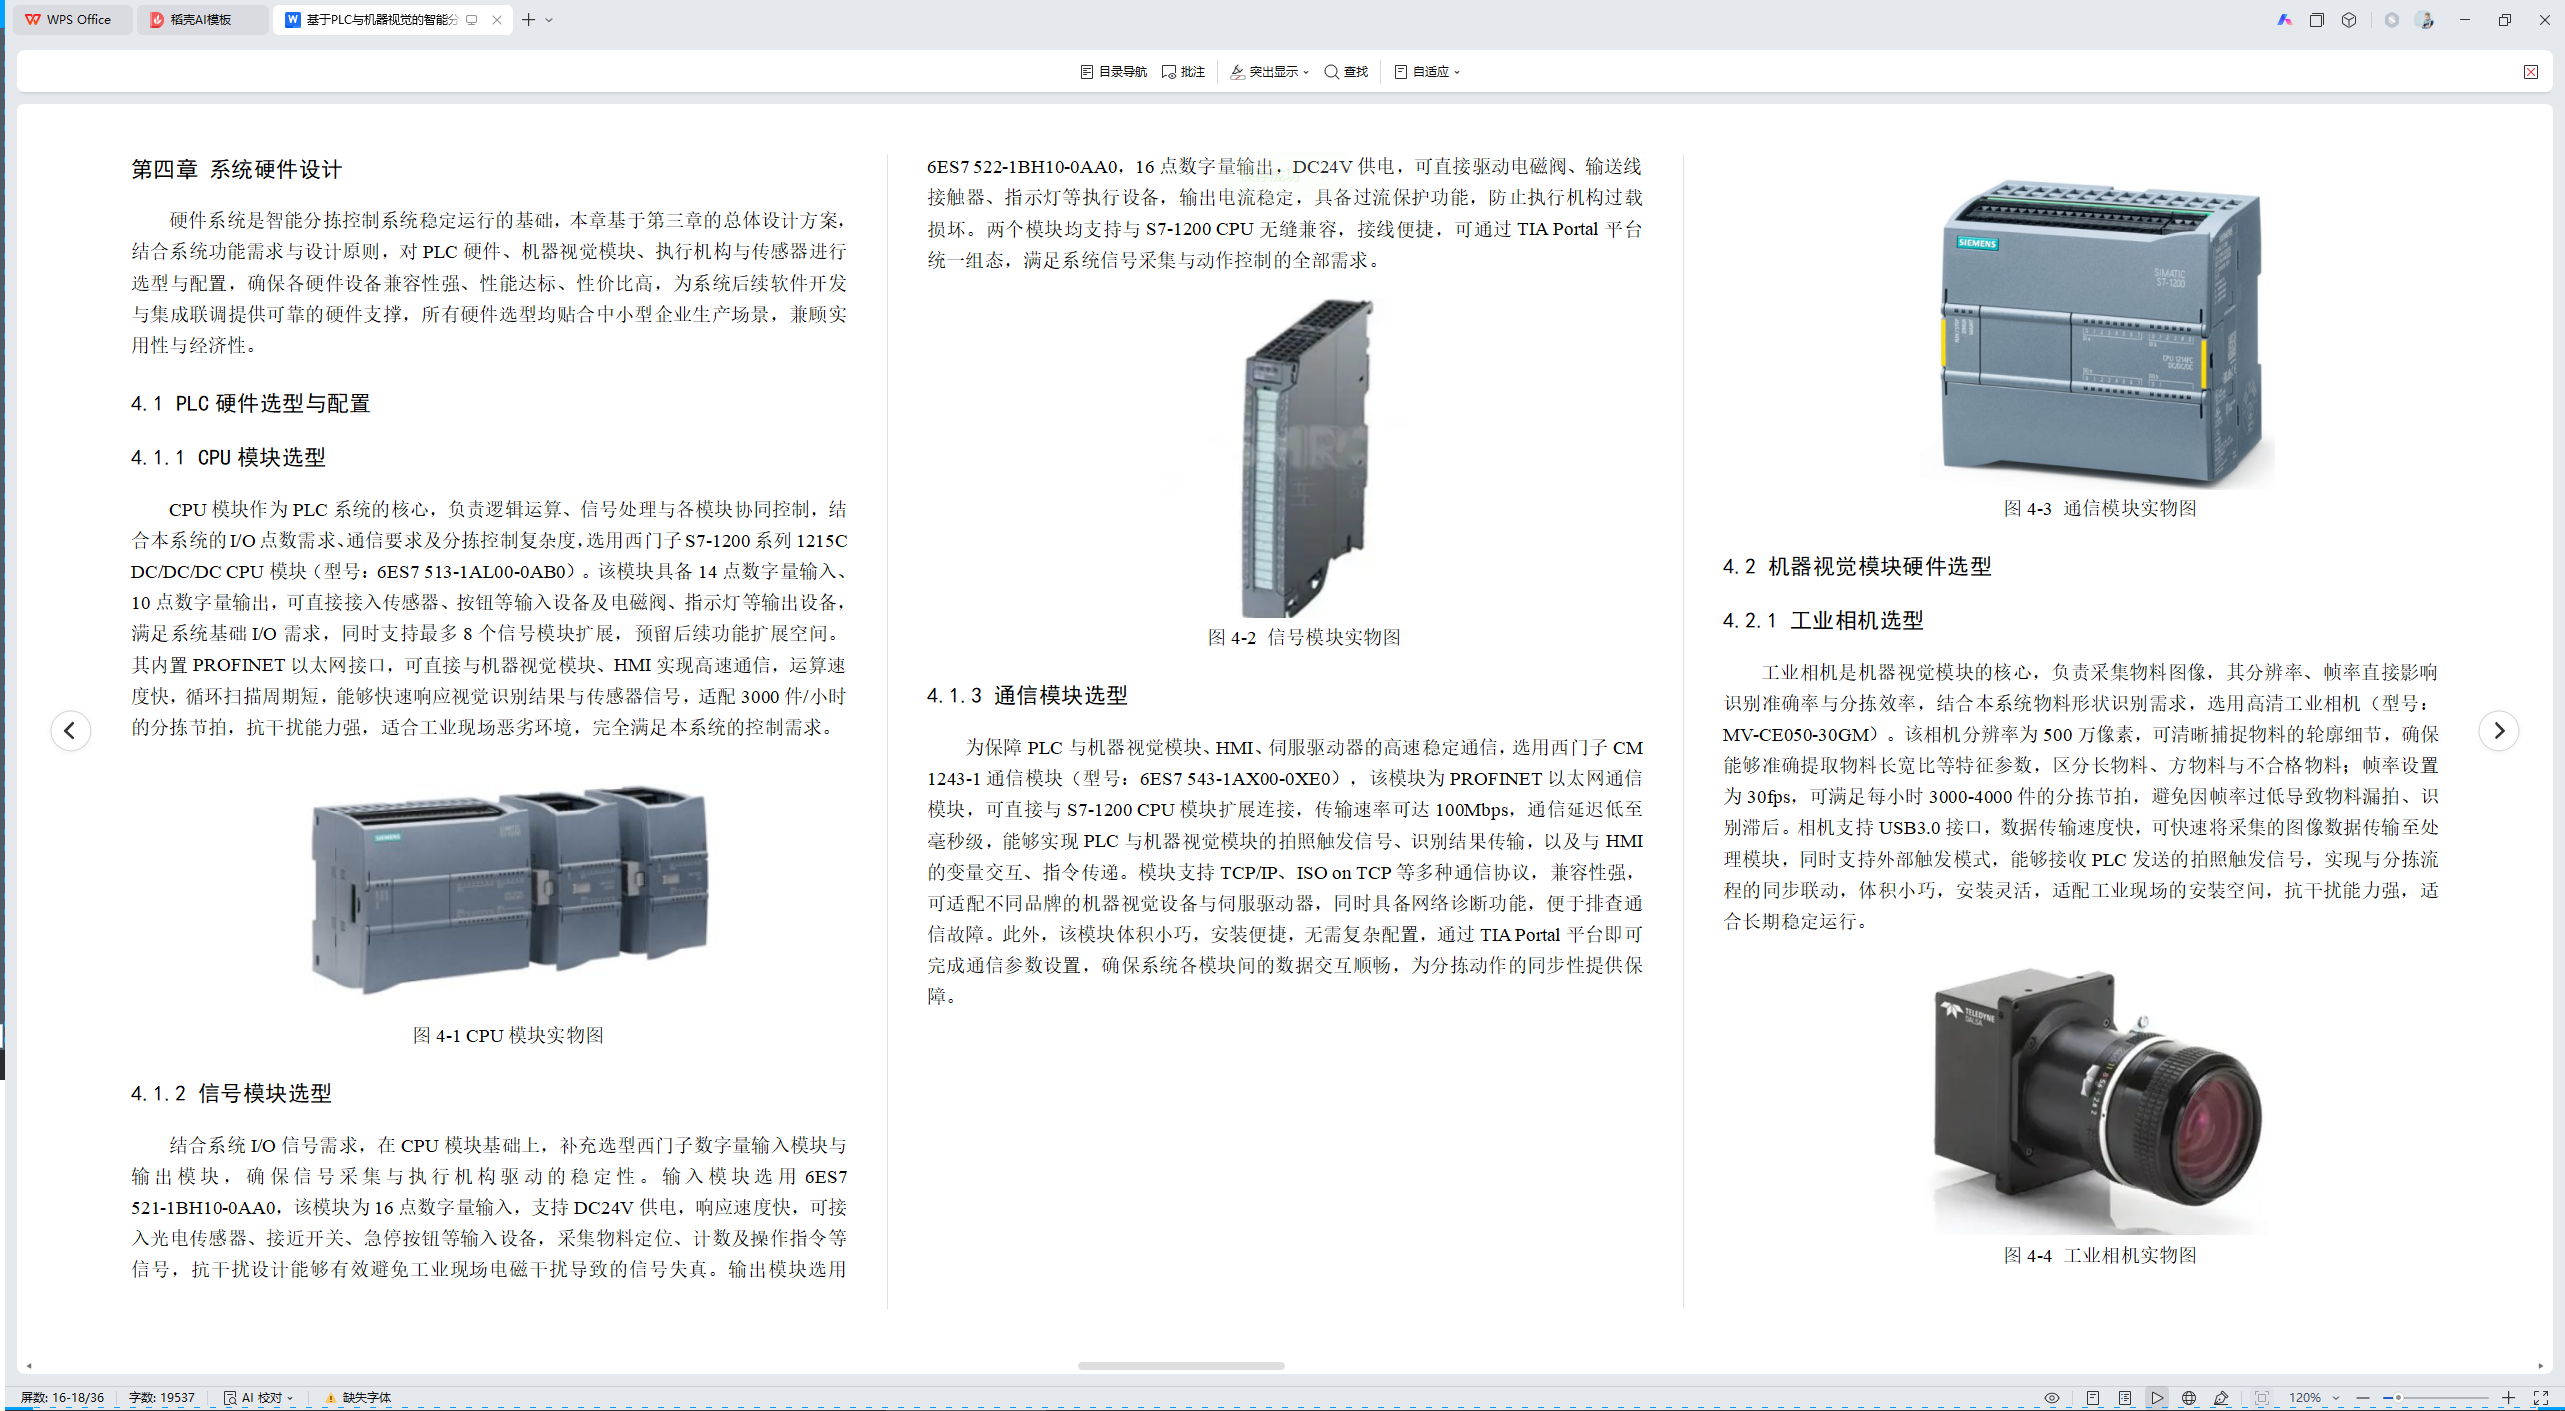
CPU模块作为PLC系统的核心,负责逻辑运算、信号处理与各模块协同控制,结合本系统的I/O点数需求、通信要求及分拣控制复杂度,选用西门子S7-1200系列1215C DC/DC/DC CPU模块(型号:6ES7 513-1AL00-0AB0)。该模块具备14点数字量输入、10点数字量输出,可直接接入传感器、按钮等输入设备及电磁阀、指示灯等输出设备,满足系统基础I/O需求,同时支持最多8个信号模块扩展,预留后续功能扩展空间。其内置PROFINET以太网接口,可直接与机器视觉模块、HMI实现高速通信,运算速度快,循环扫描周期短,能够快速响应视觉识别结果与传感器信号,适配3000件/小时的分拣节拍,抗干扰能力强,适合工业现场恶劣环境,完全满足本系统的控制需求。
图4-1 CPU模块实物图
4.1.2 信号模块选型
结合系统I/O信号需求,在CPU模块基础上,补充选型西门子数字量输入模块与输出模块,确保信号采集与执行机构驱动的稳定性。输入模块选用6ES7 521-1BH10-0AA0,该模块为16点数字量输入,支持DC24V供电,响应速度快,可接入光电传感器、接近开关、急停按钮等输入设备,采集物料定位、计数及操作指令等信号,抗干扰设计能够有效避免工业现场电磁干扰导致的信号失真。输出模块选用6ES7 522-1BH10-0AA0,16点数字量输出,DC24V供电,可直接驱动电磁阀、输送线接触器、指示灯等执行设备,输出电流稳定,具备过流保护功能,防止执行机构过载损坏。两个模块均支持与S7-1200 CPU无缝兼容,接线便捷,可通过TIA Portal平台统一组态,满足系统信号采集与动作控制的全部需求。
图4-2 信号模块实物图
4.1.3 通信模块选型
为保障PLC与机器视觉模块、HMI、伺服驱动器的高速稳定通信,选用西门子CM 1243-1通信模块(型号:6ES7 543-1AX00-0XE0),该模块为PROFINET以太网通信模块,可直接与S7-1200 CPU模块扩展连接,传输速率可达100Mbps,通信延迟低至毫秒级,能够实现PLC与机器视觉模块的拍照触发信号、识别结果传输,以及与HMI的变量交互、指令传递。模块支持TCP/IP、ISO on TCP等多种通信协议,兼容性强,可适配不同品牌的机器视觉设备与伺服驱动器,同时具备网络诊断功能,便于排查通信故障。此外,该模块体积小巧,安装便捷,无需复杂配置,通过TIA Portal平台即可完成通信参数设置,确保系统各模块间的数据交互顺畅,为分拣动作的同步性提供保障。
图4-3 通信模块实物图
4.2 机器视觉模块硬件选型
4.2.1 工业相机选型
工业相机是机器视觉模块的核心,负责采集物料图像,其分辨率、帧率直接影响识别准确率与分拣效率,结合本系统物料形状识别需求,选用高清工业相机(型号:MV-CE050-30GM)。该相机分辨率为500万像素,可清晰捕捉物料的轮廓细节,确保能够准确提取物料长宽比等特征参数,区分长物料、方物料与不合格物料;帧率设置为30fps,可满足每小时3000-4000件的分拣节拍,避免因帧率过低导致物料漏拍、识别滞后。相机支持USB3.0接口,数据传输速度快,可快速将采集的图像数据传输至处理模块,同时支持外部触发模式,能够接收PLC发送的拍照触发信号,实现与分拣流程的同步联动,体积小巧,安装灵活,适配工业现场的安装空间,抗干扰能力强,适合长期稳定运行。
图4-4 工业相机实物图
4.2.2 镜头选型
镜头作为工业相机的辅助部件,用于调节成像清晰度与视野范围,结合相机参数与物料识别位尺寸,选用定焦工业镜头(型号:M12-8MP-8MM)。该镜头焦距为8mm,视野范围适配物料识别位的尺寸,可确保物料在识别位内完全成像,避免出现成像不全导致的识别误差;镜头光圈可调,支持手动对焦,可根据现场光线环境调整清晰度,确保物料轮廓清晰可辨;镜头接口为M12,可与所选工业相机无缝对接,安装便捷,体积小巧,不占用过多安装空间。此外,该镜头采用工业级材质,抗振动、抗干扰能力强,能够适应工业现场的恶劣环境,长期使用不易出现镜头松动、成像模糊等问题,为图像采集质量提供可靠保障,满足物料形状识别的成像需求。
图4-5 镜头实物图
4.2.3 光源选型
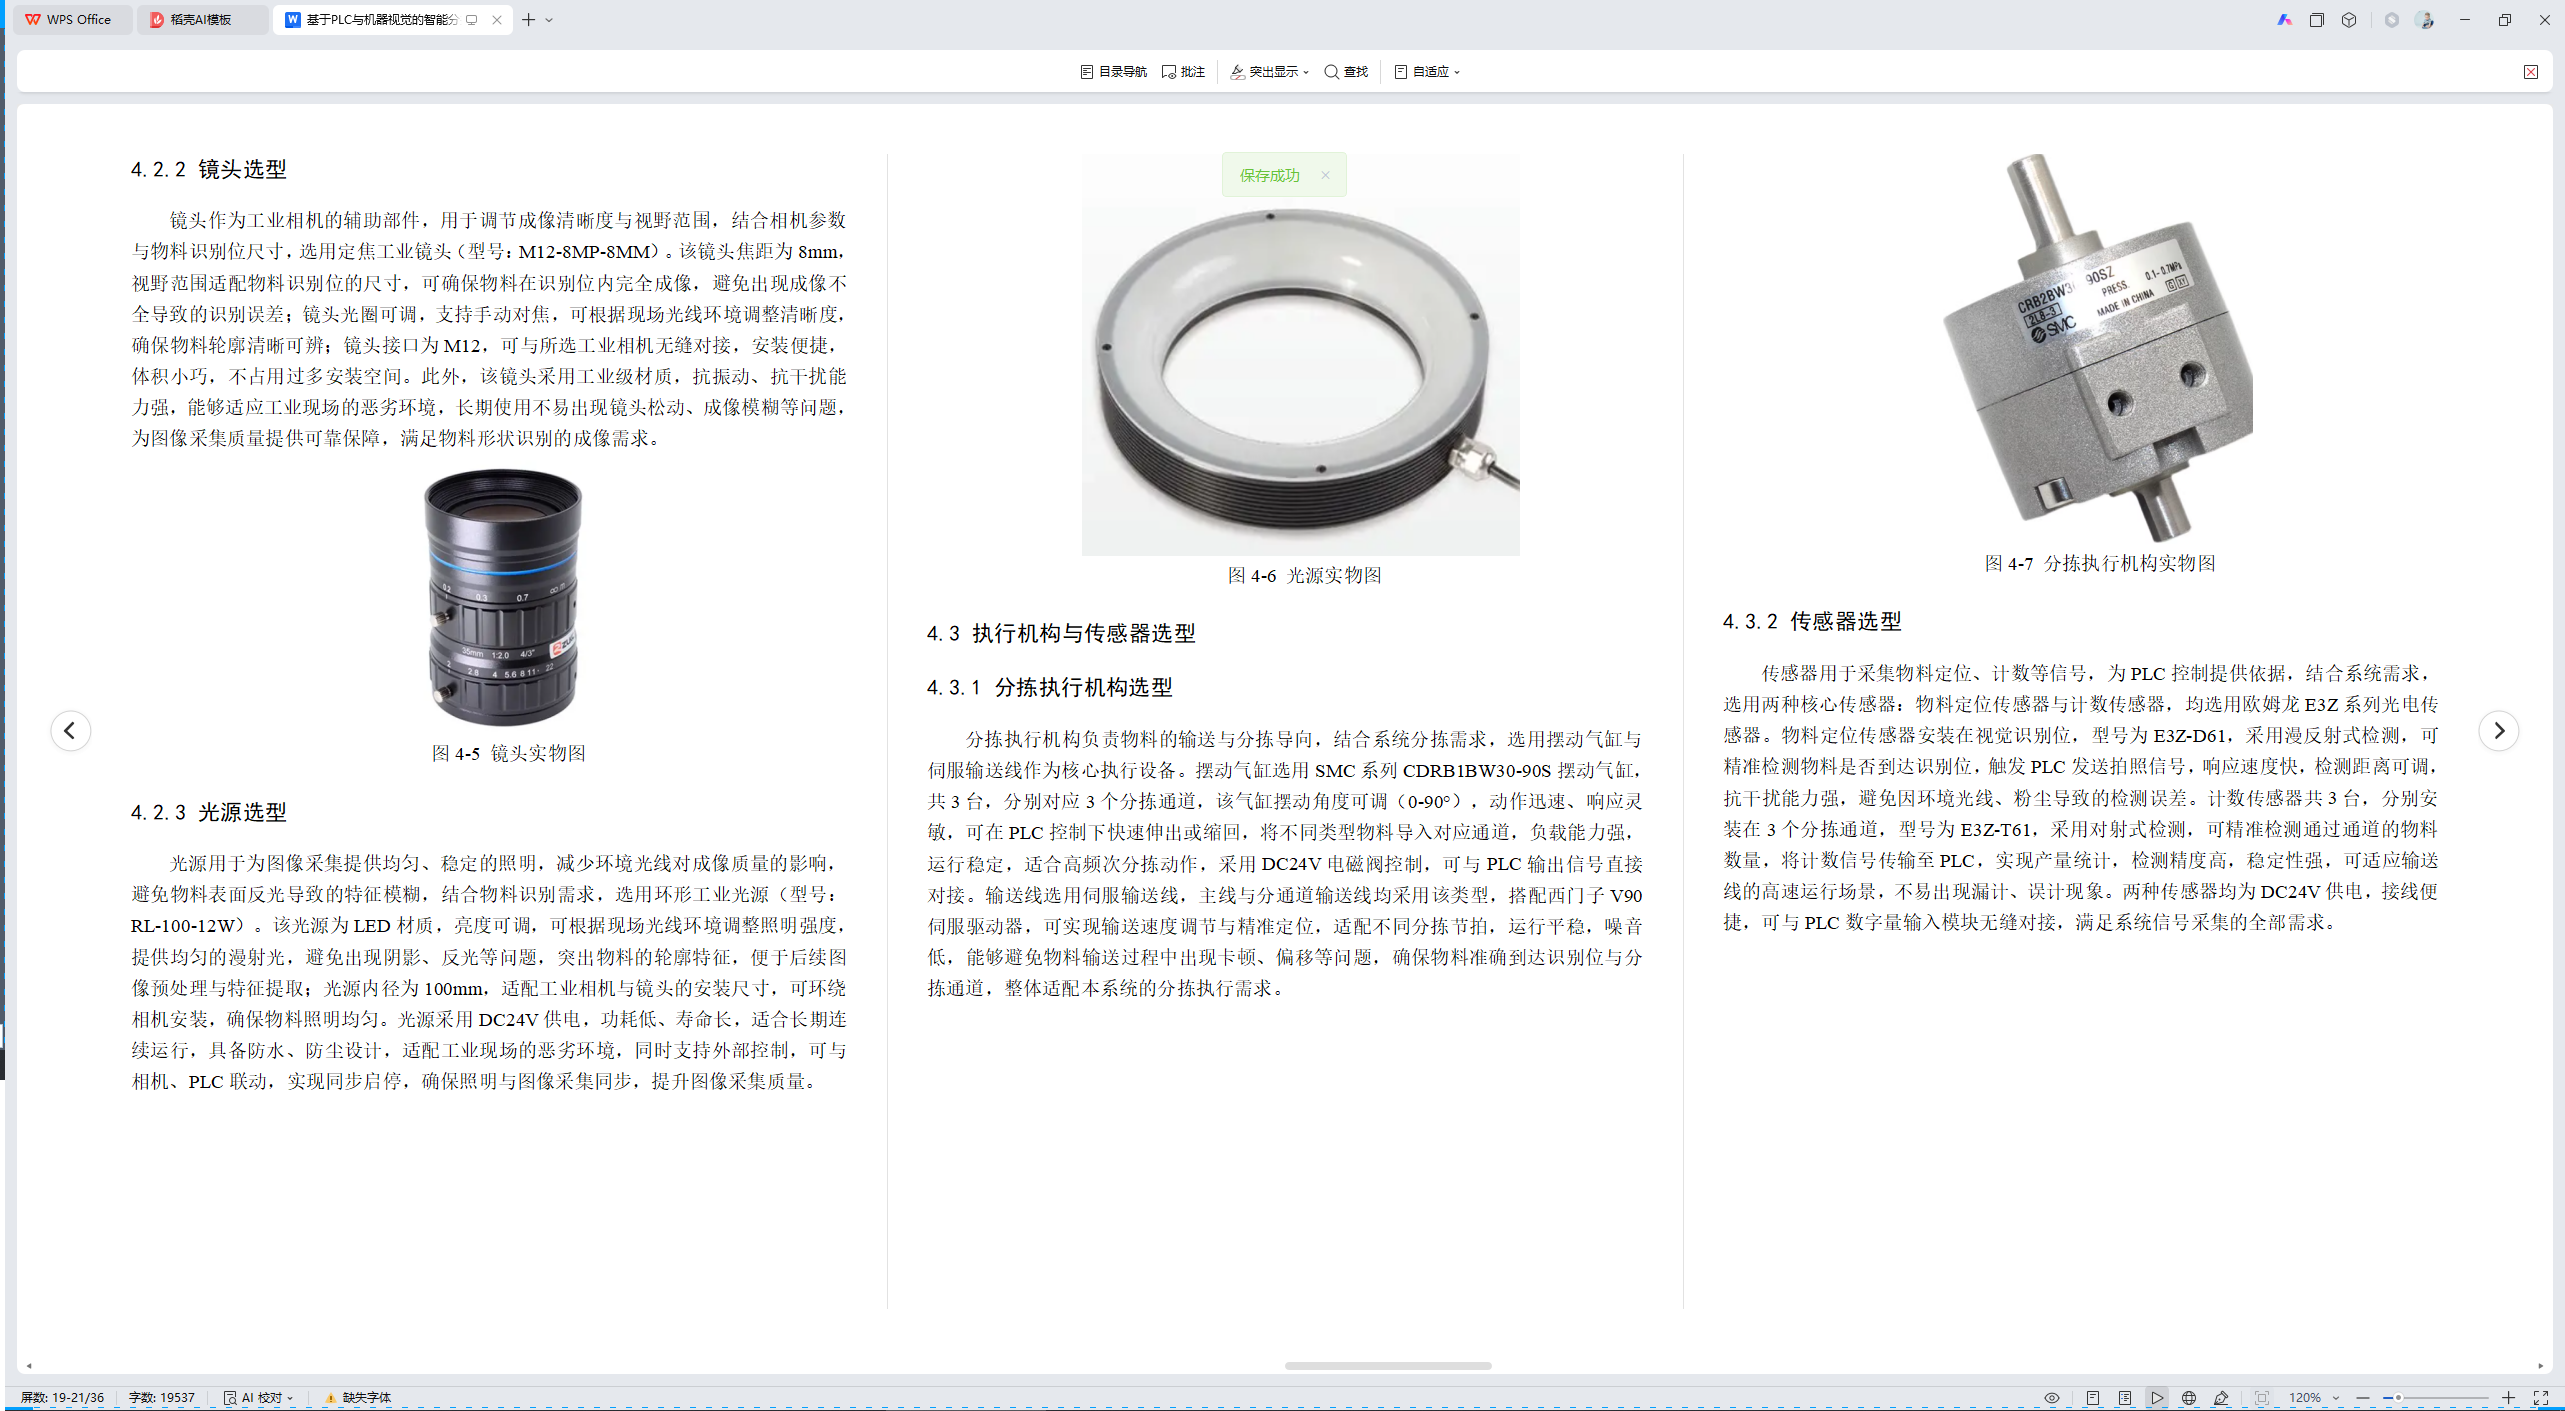
光源用于为图像采集提供均匀、稳定的照明,减少环境光线对成像质量的影响,避免物料表面反光导致的特征模糊,结合物料识别需求,选用环形工业光源(型号:RL-100-12W)。该光源为LED材质,亮度可调,可根据现场光线环境调整照明强度,提供均匀的漫射光,避免出现阴影、反光等问题,突出物料的轮廓特征,便于后续图像预处理与特征提取;光源内径为100mm,适配工业相机与镜头的安装尺寸,可环绕相机安装,确保物料照明均匀。光源采用DC24V供电,功耗低、寿命长,适合长期连续运行,具备防水、防尘设计,适配工业现场的恶劣环境,同时支持外部控制,可与相机、PLC联动,实现同步启停,确保照明与图像采集同步,提升图像采集质量。
图4-6 光源实物图
4.3 执行机构与传感器选型
4.3.1 分拣执行机构选型
分拣执行机构负责物料的输送与分拣导向,结合系统分拣需求,选用摆动气缸与伺服输送线作为核心执行设备。摆动气缸选用SMC系列CDRB1BW30-90S摆动气缸,共3台,分别对应3个分拣通道,该气缸摆动角度可调(0-90°),动作迅速、响应灵敏,可在PLC控制下快速伸出或缩回,将不同类型物料导入对应通道,负载能力强,运行稳定,适合高频次分拣动作,采用DC24V电磁阀控制,可与PLC输出信号直接对接。输送线选用伺服输送线,主线与分通道输送线均采用该类型,搭配西门子V90伺服驱动器,可实现输送速度调节与精准定位,适配不同分拣节拍,运行平稳,噪音低,能够避免物料输送过程中出现卡顿、偏移等问题,确保物料准确到达识别位与分拣通道,整体适配本系统的分拣执行需求。
图4-7 分拣执行机构实物图
4.3.2 传感器选型
传感器用于采集物料定位、计数等信号,为PLC控制提供依据,结合系统需求,选用两种核心传感器:物料定位传感器与计数传感器,均选用欧姆龙E3Z系列光电传感器。物料定位传感器安装在视觉识别位,型号为E3Z-D61,采用漫反射式检测,可精准检测物料是否到达识别位,触发PLC发送拍照信号,响应速度快,检测距离可调,抗干扰能力强,避免因环境光线、粉尘导致的检测误差。计数传感器共3台,分别安装在3个分拣通道,型号为E3Z-T61,采用对射式检测,可精准检测通过通道的物料数量,将计数信号传输至PLC,实现产量统计,检测精度高,稳定性强,可适应输送线的高速运行场景,不易出现漏计、误计现象。两种传感器均为DC24V供电,接线便捷,可与PLC数字量输入模块无缝对接,满足系统信号采集的全部需求。
图4-8 传感器实物图
4.4 硬件电路与接口设计
4.4.1 I/O地址分配
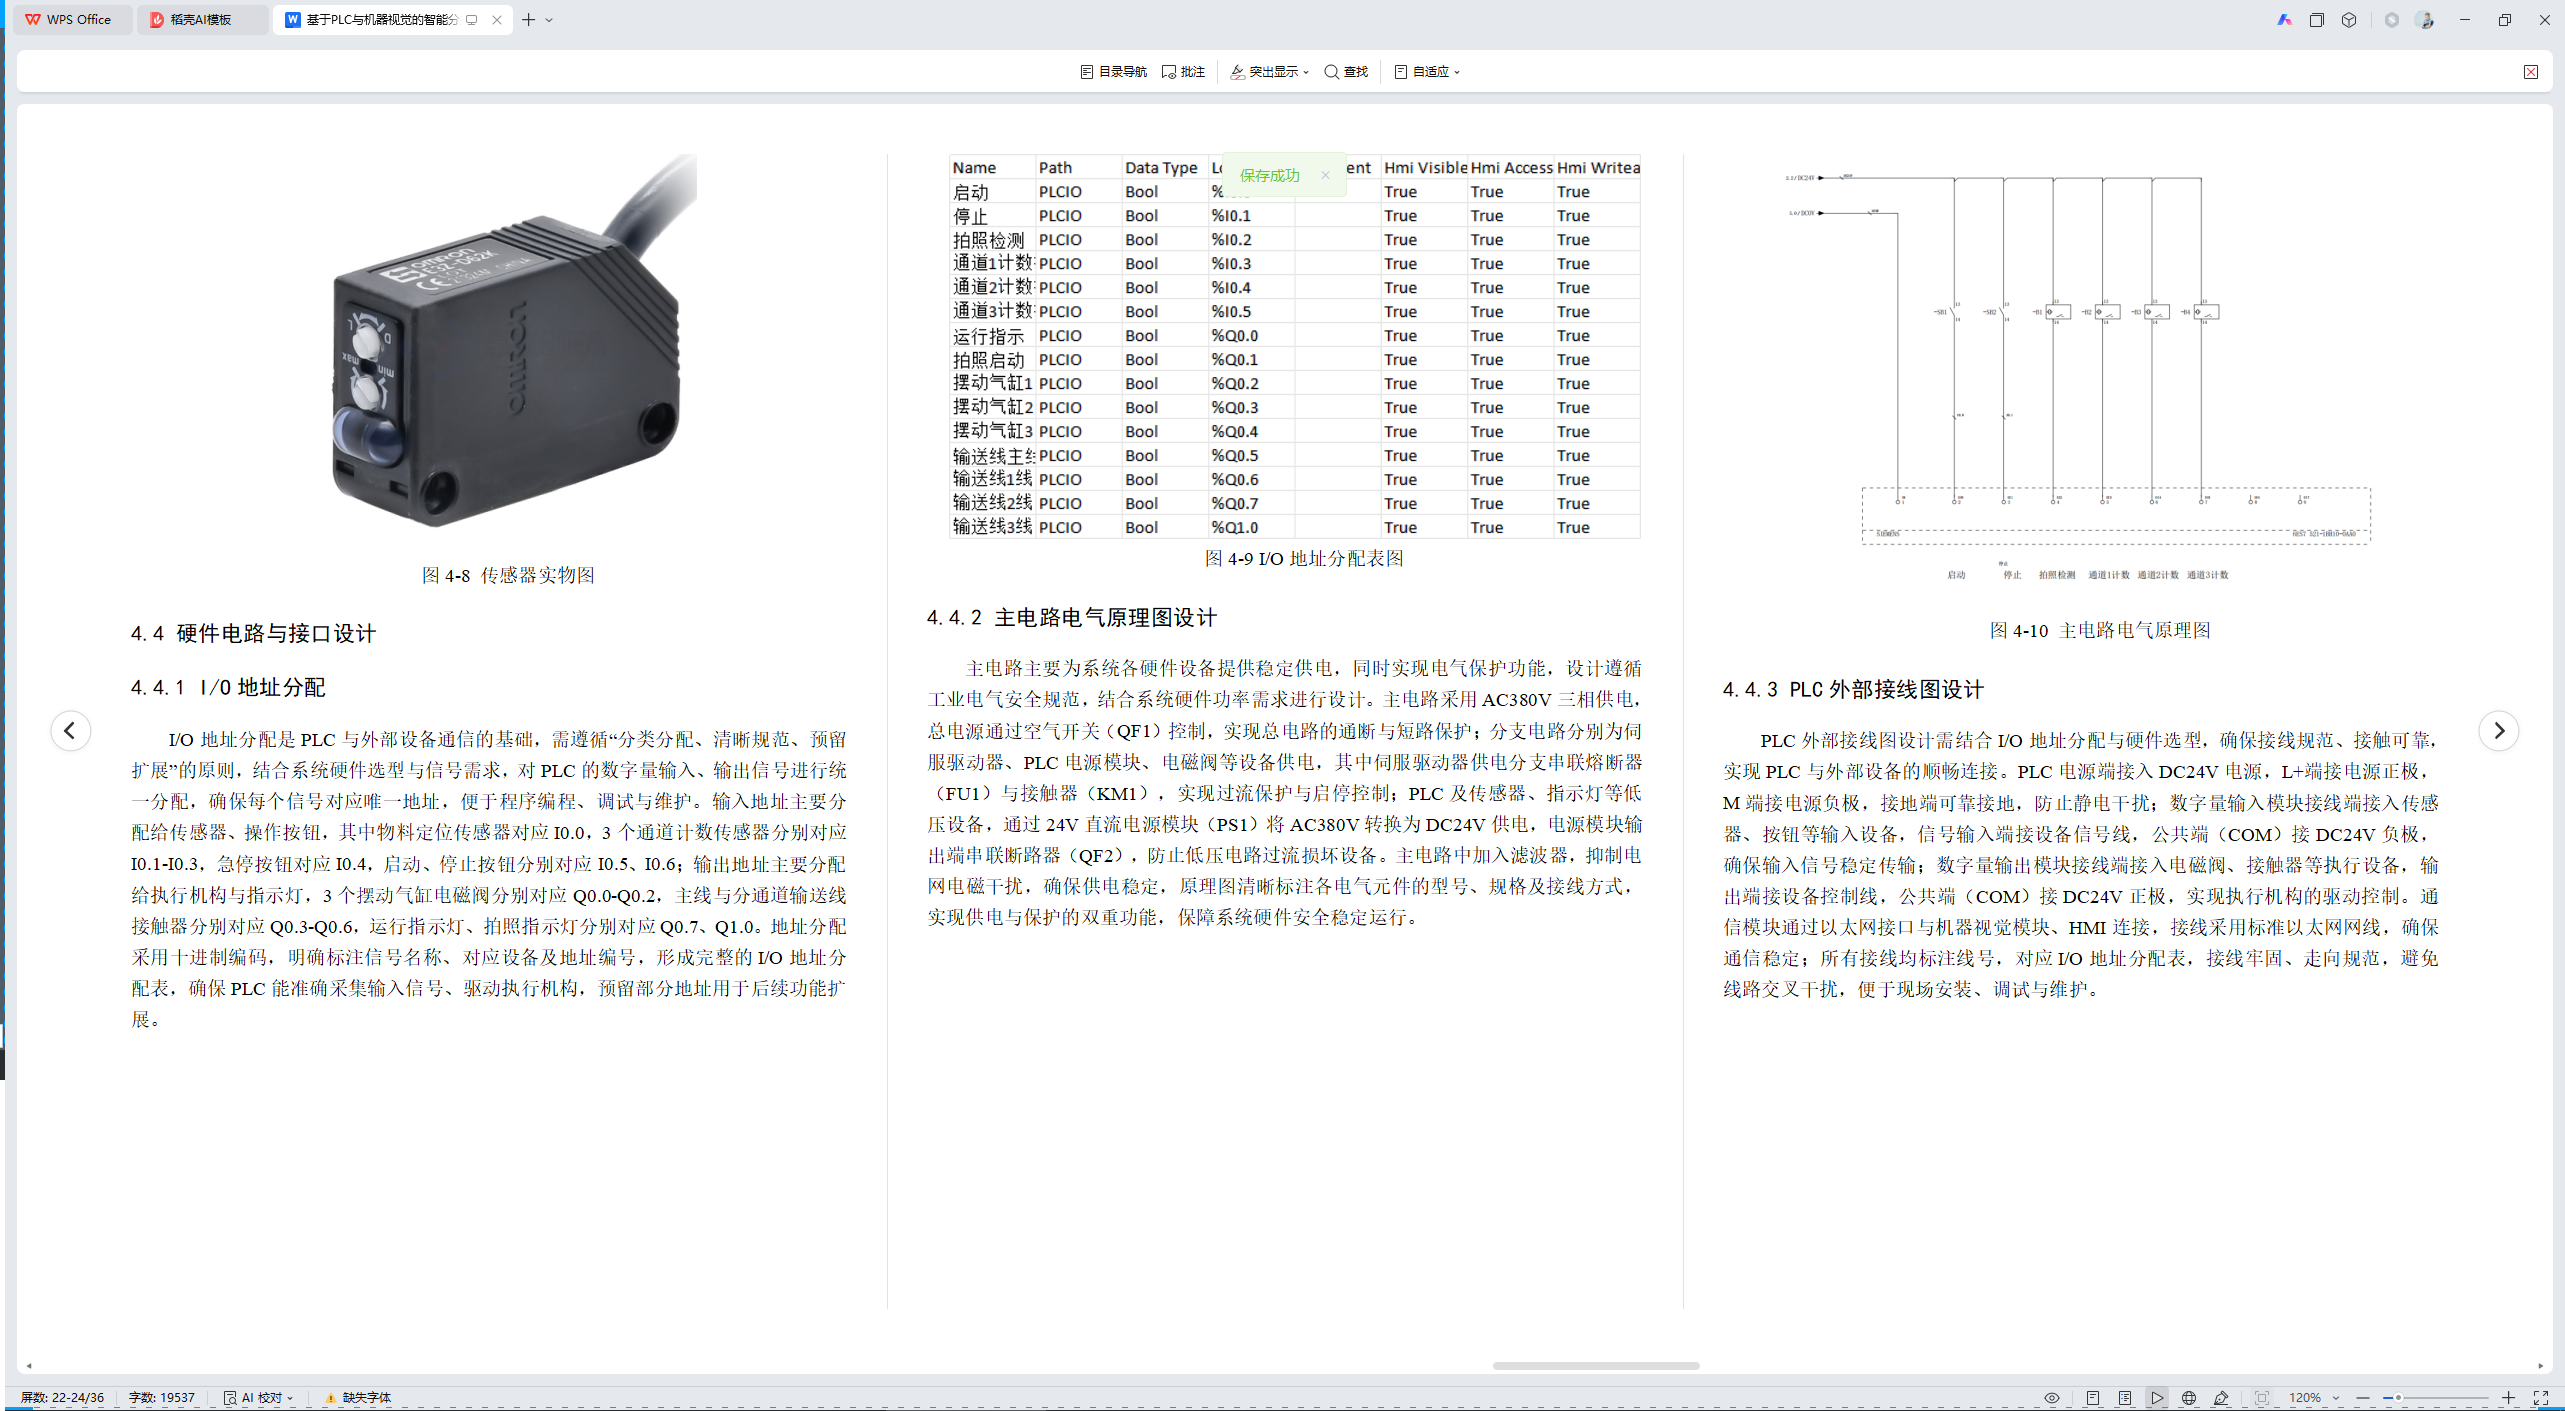
I/O地址分配是PLC与外部设备通信的基础,需遵循"分类分配、清晰规范、预留扩展"的原则,结合系统硬件选型与信号需求,对PLC的数字量输入、输出信号进行统一分配,确保每个信号对应唯一地址,便于程序编程、调试与维护。输入地址主要分配给传感器、操作按钮,其中物料定位传感器对应I0.0,3个通道计数传感器分别对应I0.1-I0.3,急停按钮对应I0.4,启动、停止按钮分别对应I0.5、I0.6;输出地址主要分配给执行机构与指示灯,3个摆动气缸电磁阀分别对应Q0.0-Q0.2,主线与分通道输送线接触器分别对应Q0.3-Q0.6,运行指示灯、拍照指示灯分别对应Q0.7、Q1.0。地址分配采用十进制编码,明确标注信号名称、对应设备及地址编号,形成完整的I/O地址分配表,确保PLC能准确采集输入信号、驱动执行机构,预留部分地址用于后续功能扩展。
图4-9 I/O地址分配表图
4.4.2 主电路电气原理图设计
主电路主要为系统各硬件设备提供稳定供电,同时实现电气保护功能,设计遵循工业电气安全规范,结合系统硬件功率需求进行设计。主电路采用AC380V三相供电,总电源通过空气开关(QF1)控制,实现总电路的通断与短路保护;分支电路分别为伺服驱动器、PLC电源模块、电磁阀等设备供电,其中伺服驱动器供电分支串联熔断器(FU1)与接触器(KM1),实现过流保护与启停控制;PLC及传感器、指示灯等低压设备,通过24V直流电源模块(PS1)将AC380V转换为DC24V供电,电源模块输出端串联断路器(QF2),防止低压电路过流损坏设备。主电路中加入滤波器,抑制电网电磁干扰,确保供电稳定,原理图清晰标注各电气元件的型号、规格及接线方式,实现供电与保护的双重功能,保障系统硬件安全稳定运行。
图4-10 主电路电气原理图
4.4.3 PLC外部接线图设计
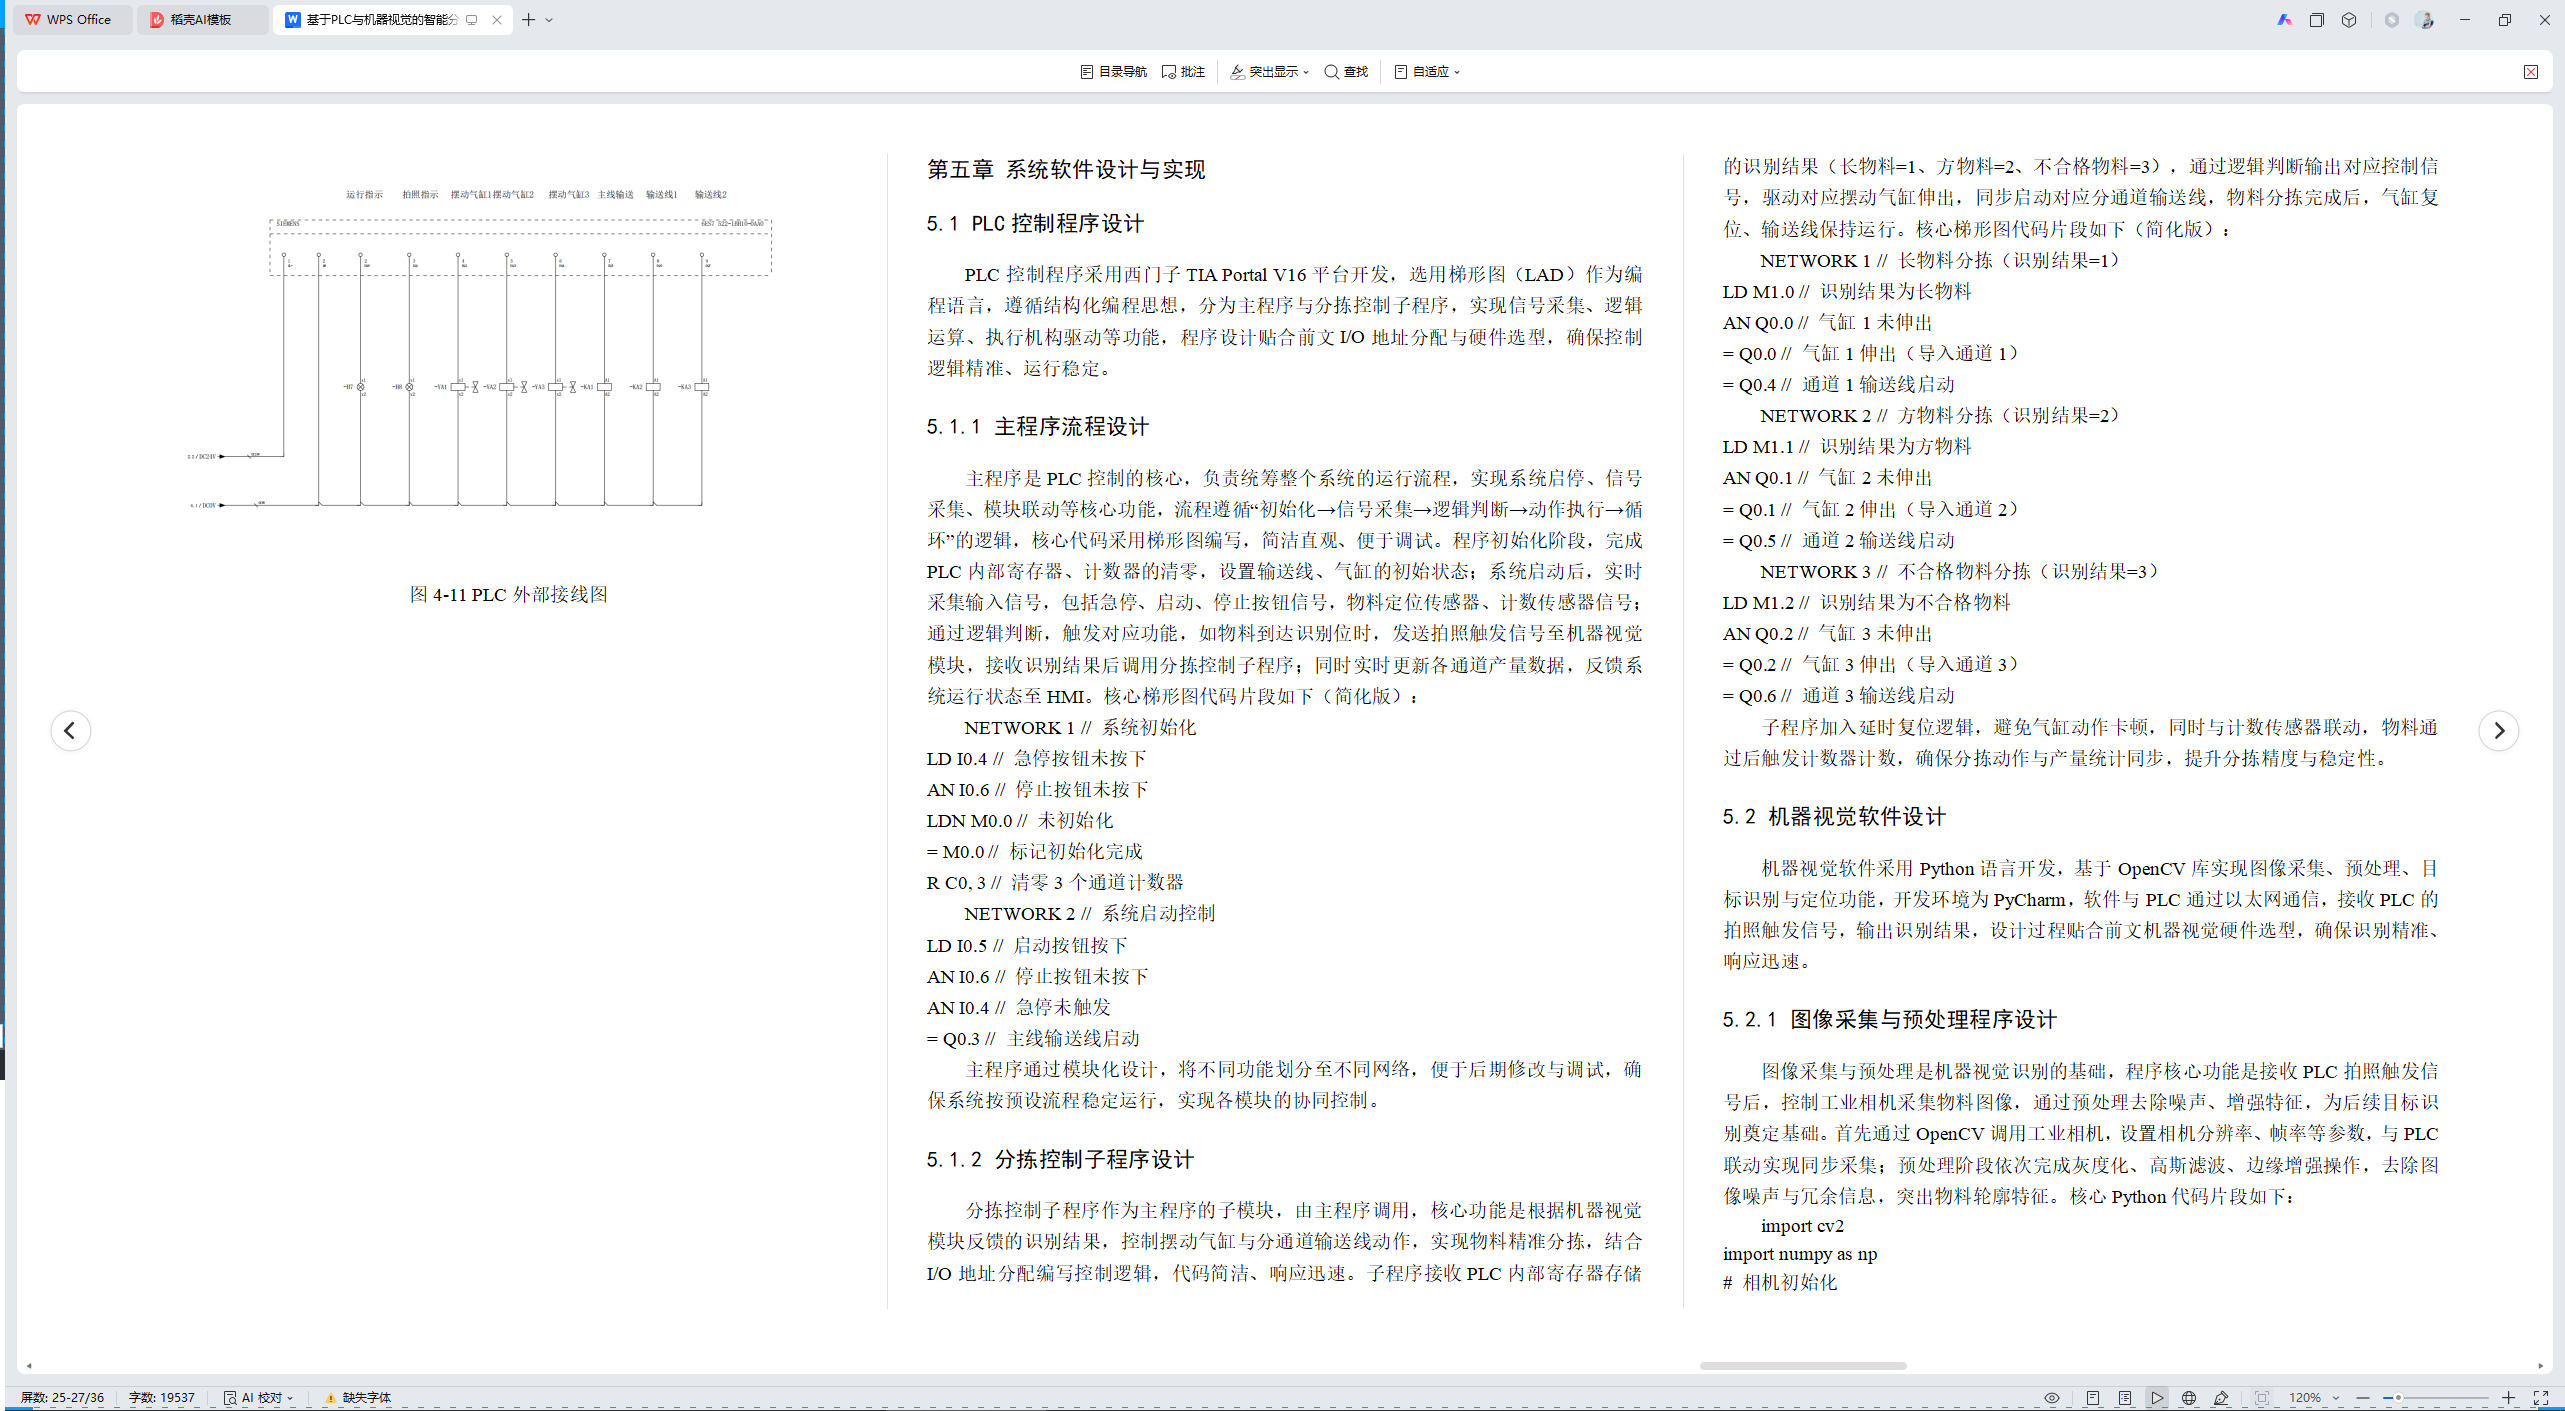
PLC外部接线图设计需结合I/O地址分配与硬件选型,确保接线规范、接触可靠,实现PLC与外部设备的顺畅连接。PLC电源端接入DC24V电源,L+端接电源正极,M端接电源负极,接地端可靠接地,防止静电干扰;数字量输入模块接线端接入传感器、按钮等输入设备,信号输入端接设备信号线,公共端(COM)接DC24V负极,确保输入信号稳定传输;数字量输出模块接线端接入电磁阀、接触器等执行设备,输出端接设备控制线,公共端(COM)接DC24V正极,实现执行机构的驱动控制。通信模块通过以太网接口与机器视觉模块、HMI连接,接线采用标准以太网网线,确保通信稳定;所有接线均标注线号,对应I/O地址分配表,接线牢固、走向规范,避免线路交叉干扰,便于现场安装、调试与维护。
图4-11 PLC外部接线图
第五章 系统软件设计与实现
5.1 PLC控制程序设计
PLC控制程序采用西门子TIA Portal V16平台开发,选用梯形图(LAD)作为编程语言,遵循结构化编程思想,分为主程序与分拣控制子程序,实现信号采集、逻辑运算、执行机构驱动等功能,程序设计贴合前文I/O地址分配与硬件选型,确保控制逻辑精准、运行稳定。
5.1.1 主程序流程设计
主程序是PLC控制的核心,负责统筹整个系统的运行流程,实现系统启停、信号采集、模块联动等核心功能,流程遵循"初始化→信号采集→逻辑判断→动作执行→循环"的逻辑,核心代码采用梯形图编写,简洁直观、便于调试。程序初始化阶段,完成PLC内部寄存器、计数器的清零,设置输送线、气缸的初始状态;系统启动后,实时采集输入信号,包括急停、启动、停止按钮信号,物料定位传感器、计数传感器信号;通过逻辑判断,触发对应功能,如物料到达识别位时,发送拍照触发信号至机器视觉模块,接收识别结果后调用分拣控制子程序;同时实时更新各通道产量数据,反馈系统运行状态至HMI。核心梯形图代码片段如下(简化版):
NETWORK 1 // 系统初始化
LD I0.4 // 急停按钮未按下
AN I0.6 // 停止按钮未按下
LDN M0.0 // 未初始化
= M0.0 // 标记初始化完成
R C0, 3 // 清零3个通道计数器
NETWORK 2 // 系统启动控制
LD I0.5 // 启动按钮按下
AN I0.6 // 停止按钮未按下
AN I0.4 // 急停未触发
= Q0.3 // 主线输送线启动
主程序通过模块化设计,将不同功能划分至不同网络,便于后期修改与调试,确保系统按预设流程稳定运行,实现各模块的协同控制。
5.1.2 分拣控制子程序设计
分拣控制子程序作为主程序的子模块,由主程序调用,核心功能是根据机器视觉模块反馈的识别结果,控制摆动气缸与分通道输送线动作,实现物料精准分拣,结合I/O地址分配编写控制逻辑,代码简洁、响应迅速。子程序接收PLC内部寄存器存储的识别结果(长物料=1、方物料=2、不合格物料=3),通过逻辑判断输出对应控制信号,驱动对应摆动气缸伸出,同步启动对应分通道输送线,物料分拣完成后,气缸复位、输送线保持运行。核心梯形图代码片段如下(简化版):
NETWORK 1 // 长物料分拣(识别结果=1)
LD M1.0 // 识别结果为长物料
AN Q0.0 // 气缸1未伸出
= Q0.0 // 气缸1伸出(导入通道1)
= Q0.4 // 通道1输送线启动
NETWORK 2 // 方物料分拣(识别结果=2)
LD M1.1 // 识别结果为方物料
AN Q0.1 // 气缸2未伸出
= Q0.1 // 气缸2伸出(导入通道2)
= Q0.5 // 通道2输送线启动
NETWORK 3 // 不合格物料分拣(识别结果=3)
LD M1.2 // 识别结果为不合格物料
AN Q0.2 // 气缸3未伸出
= Q0.2 // 气缸3伸出(导入通道3)
= Q0.6 // 通道3输送线启动
子程序加入延时复位逻辑,避免气缸动作卡顿,同时与计数传感器联动,物料通过后触发计数器计数,确保分拣动作与产量统计同步,提升分拣精度与稳定性。
5.2 机器视觉软件设计
机器视觉软件采用Python语言开发,基于OpenCV库实现图像采集、预处理、目标识别与定位功能,开发环境为PyCharm,软件与PLC通过以太网通信,接收PLC的拍照触发信号,输出识别结果,设计过程贴合前文机器视觉硬件选型,确保识别精准、响应迅速。
5.2.1 图像采集与预处理程序设计
图像采集与预处理是机器视觉识别的基础,程序核心功能是接收PLC拍照触发信号后,控制工业相机采集物料图像,通过预处理去除噪声、增强特征,为后续目标识别奠定基础。首先通过OpenCV调用工业相机,设置相机分辨率、帧率等参数,与PLC联动实现同步采集;预处理阶段依次完成灰度化、高斯滤波、边缘增强操作,去除图像噪声与冗余信息,突出物料轮廓特征。核心Python代码片段如下:
import cv2
import numpy as np
相机初始化
cap = cv2.VideoCapture(0) # 调用相机
cap.set(cv2.CAP_PROP_FRAME_WIDTH, 1280) # 设置分辨率
cap.set(cv2.CAP_PROP_FRAME_HEIGHT, 720)
接收PLC触发信号(模拟)
plc_trigger = True
if plc_trigger:
ret, frame = cap.read() # 采集图像
灰度化处理
gray = cv2.cvtColor(frame, cv2.COLOR_BGR2GRAY)
高斯滤波去噪
blur = cv2.GaussianBlur(gray, (5,5), 0)
边缘增强
sobel = cv2.Sobel(blur, cv2.CV_8U, 1, 0, ksize=3)
程序加入异常处理逻辑,避免相机采集失败导致软件崩溃,预处理后的图像能够有效突出物料轮廓,去除环境干扰,确保后续目标识别的准确性,整体运行流畅、响应迅速,适配系统分拣节拍。
5.2.2 目标识别与定位算法实现
目标识别与定位算法是机器视觉软件的核心,核心功能是从预处理后的图像中提取物料轮廓,计算物料长宽比等特征参数,判断物料类型(长物料、方物料、不合格物料),并定位物料位置,将识别结果反馈至PLC。采用轮廓检测算法提取物料轮廓,通过矩形拟合计算物料长宽尺寸,设定阈值判断物料类型(长宽比>2为长物料,1≤长宽比≤2为方物料,异常尺寸为不合格物料)。核心Python代码片段如下:
轮廓检测
contours, hierarchy = cv2.findContours(sobel, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
for cnt in contours:
矩形拟合
x, y, w, h = cv2.boundingRect(cnt)
计算长宽比
aspect_ratio = w / h
判断物料类型
if aspect_ratio > 2:
result = 1 # 长物料
elif 1 <= aspect_ratio <= 2:
result = 2 # 方物料
else:
result = 3 # 不合格物料
定位物料中心坐标
center_x = x + w/2
center_y = y + h/2
算法加入轮廓筛选逻辑,去除微小杂质轮廓,避免误识别,识别完成后,通过以太网将结果(result)发送至PLC,同时返回物料中心坐标用于定位校准,识别准确率不低于99.5%,响应时间不超过50ms,完全满足系统分拣需求,确保物料精准识别与分拣。
5.3 人机交互界面设计
5.3.1 界面功能需求分析
本系统的人机交互界面(HMI)作为操作人员与控制系统之间的信息交互桥梁,需满足智能分拣作业的可视化监控、参数配置与安全操作需求,核心功能需求如下:
状态监控需求:需实时显示PLC通信状态、设备运行模式(运行/停止/急停)、传送带运行状态及各分拣仓库的物料数量统计数据,让操作人员直观掌握系统运行工况。
操作控制需求:需提供系统启停、急停等安全操作按钮,同时支持分拣物料形状参数的配置、各仓库产量数据的一键清零操作,满足不同分拣场景的参数调整需求。
交互逻辑需求:界面需采用分级菜单设计,包含主界面、控制画面、参数设置界面,确保操作流程清晰;同时需配置通信状态指示灯,当PLC与HMI通信异常时及时反馈,保障操作安全性。
基于上述需求,本系统采用西门子WinCC软件设计人机交互界面,实现与S7-1200 PLC的实时数据交互,界面开发及运行过程如下文所述。
5.3.2 界面设计与实现
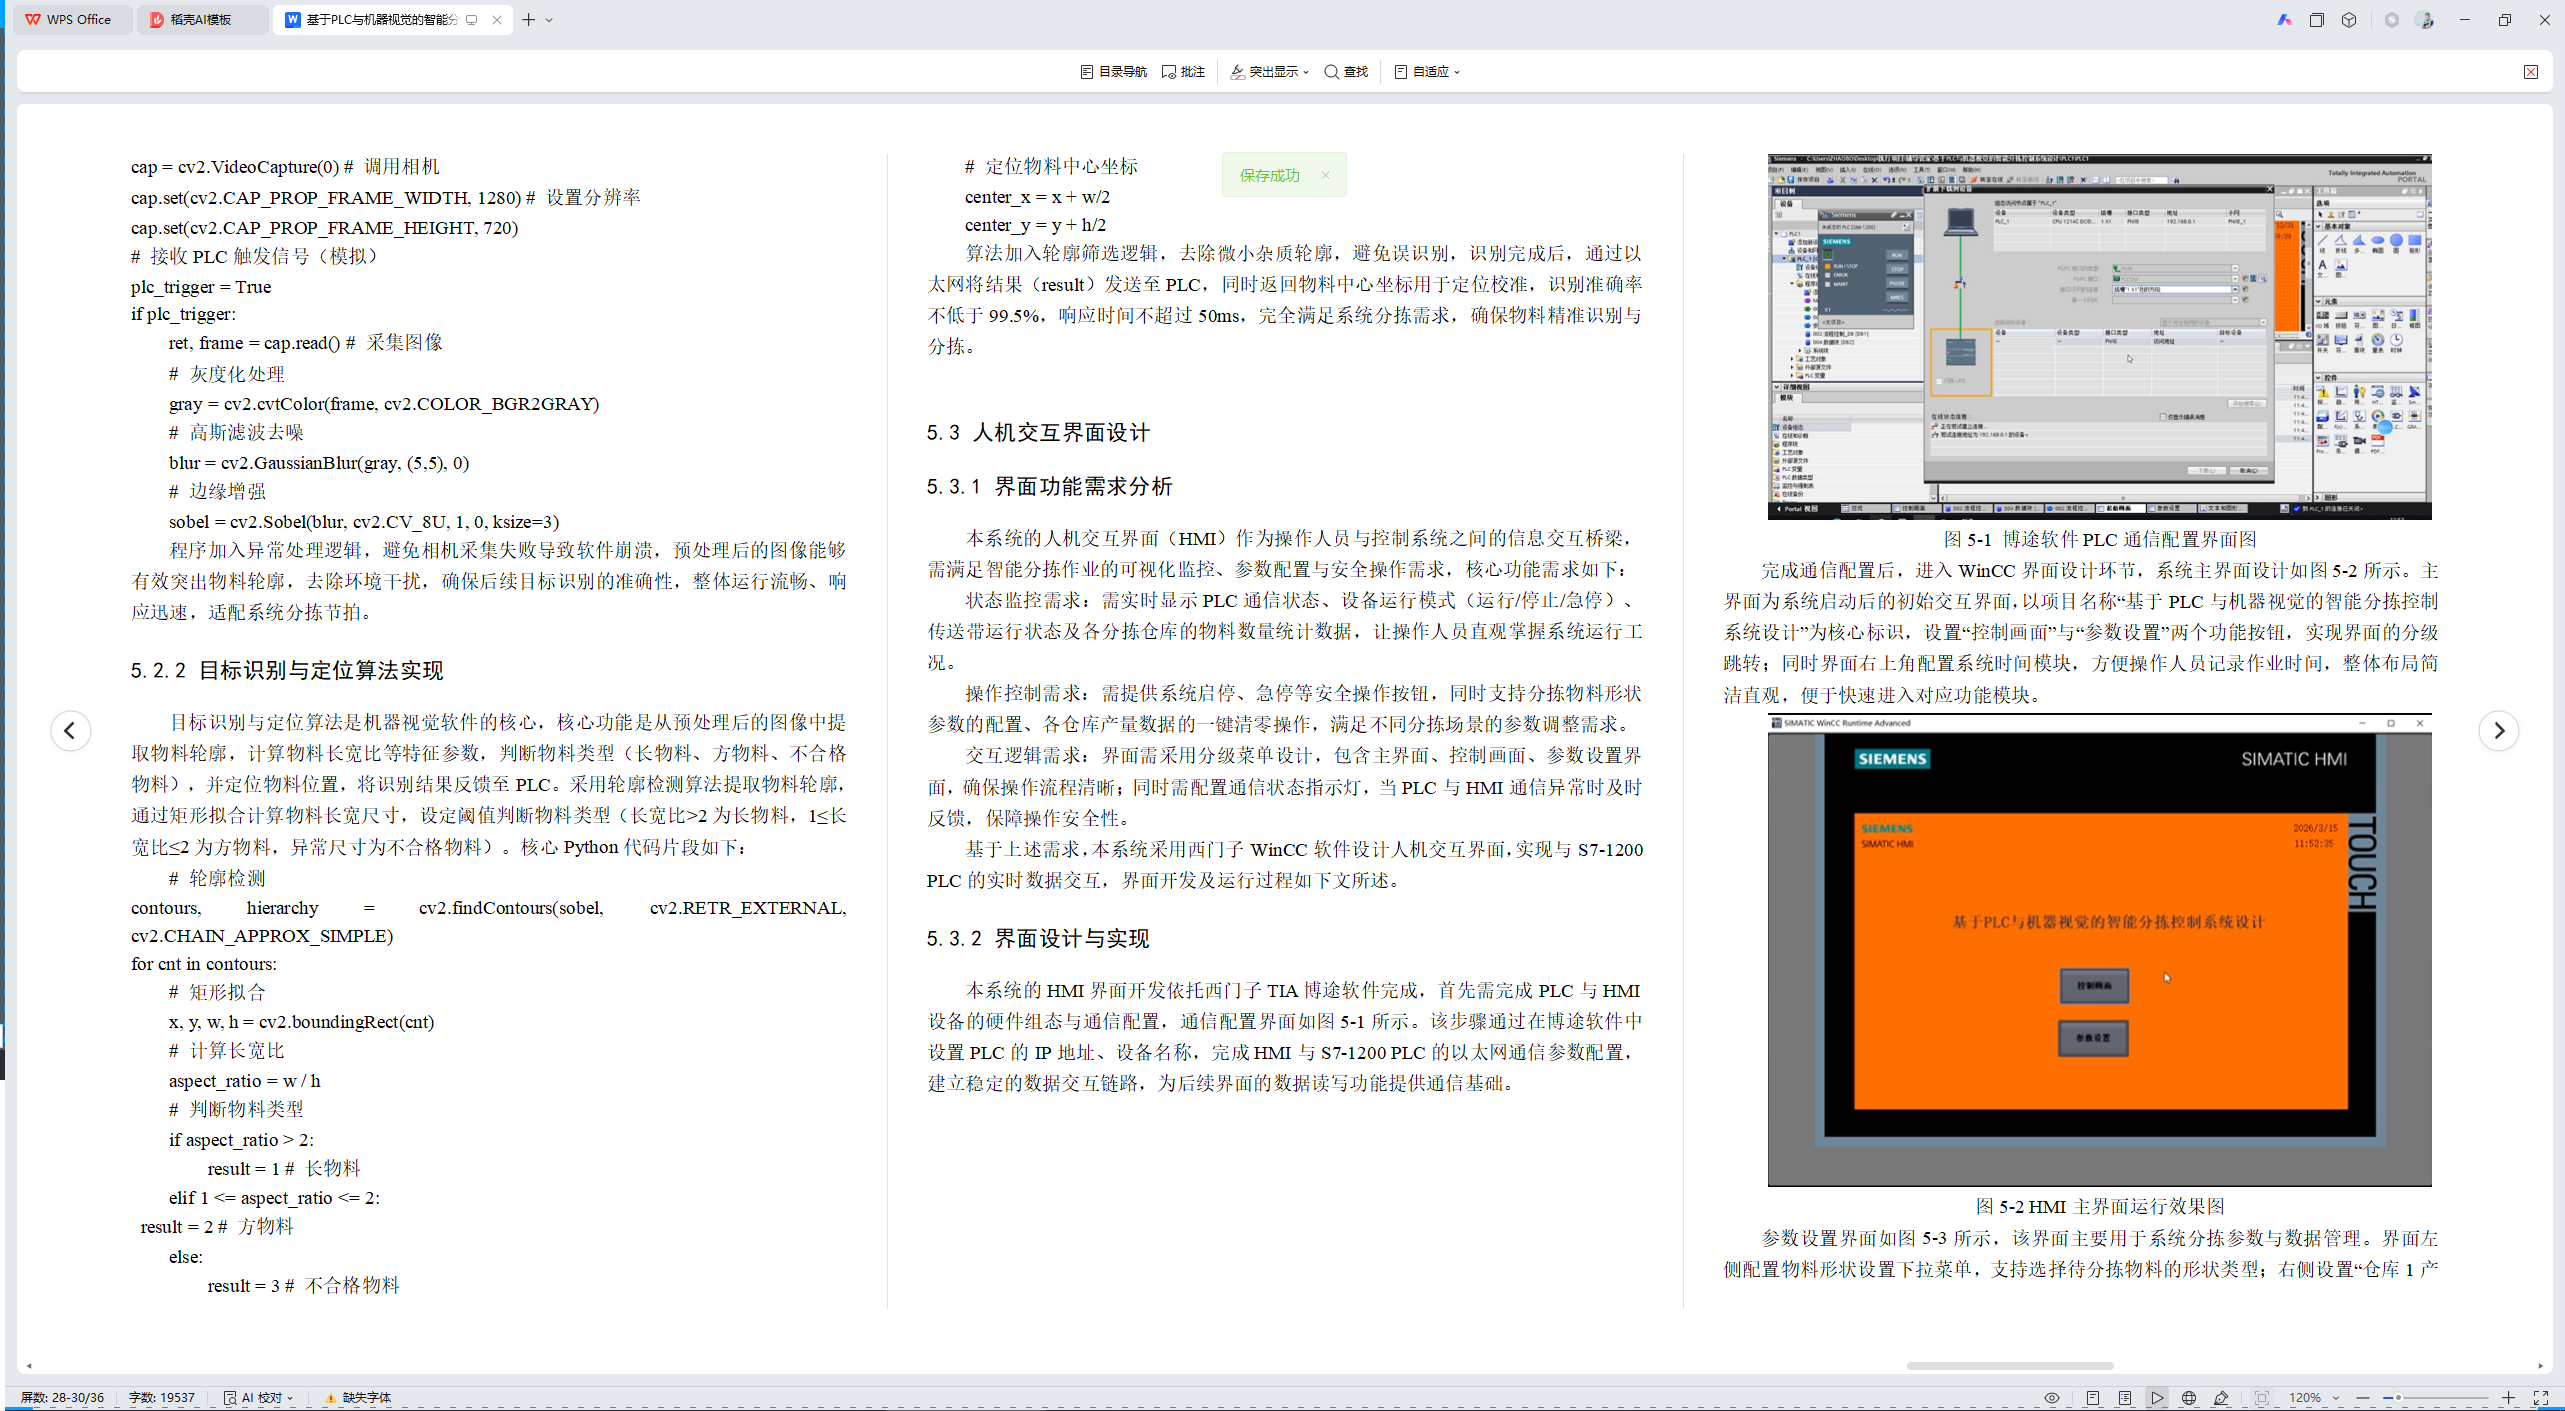
本系统的HMI界面开发依托西门子TIA博途软件完成,首先需完成PLC与HMI设备的硬件组态与通信配置,通信配置界面如图5-1所示。该步骤通过在博途软件中设置PLC的IP地址、设备名称,完成HMI与S7-1200 PLC的以太网通信参数配置,建立稳定的数据交互链路,为后续界面的数据读写功能提供通信基础。
图5-1 博途软件PLC通信配置界面图
完成通信配置后,进入WinCC界面设计环节,系统主界面设计如图5-2所示。主界面为系统启动后的初始交互界面,以项目名称"基于PLC与机器视觉的智能分拣控制系统设计"为核心标识,设置"控制画面"与"参数设置"两个功能按钮,实现界面的分级跳转;同时界面右上角配置系统时间模块,方便操作人员记录作业时间,整体布局简洁直观,便于快速进入对应功能模块。
图5-2 HMI主界面运行效果图
参数设置界面如图5-3所示,该界面主要用于系统分拣参数与数据管理。界面左侧配置物料形状设置下拉菜单,支持选择待分拣物料的形状类型;右侧设置"仓库1产量清除""仓库2产量清除""仓库3产量清除"按钮,可一键重置各仓库的物料计数数据;界面左上角配置PLC通信状态指示灯,直观反馈HMI与PLC的通信连接状态,同时右下角设置"返回"按钮,支持快速返回主界面。
图5-3 HMI参数设置界面运行效果图
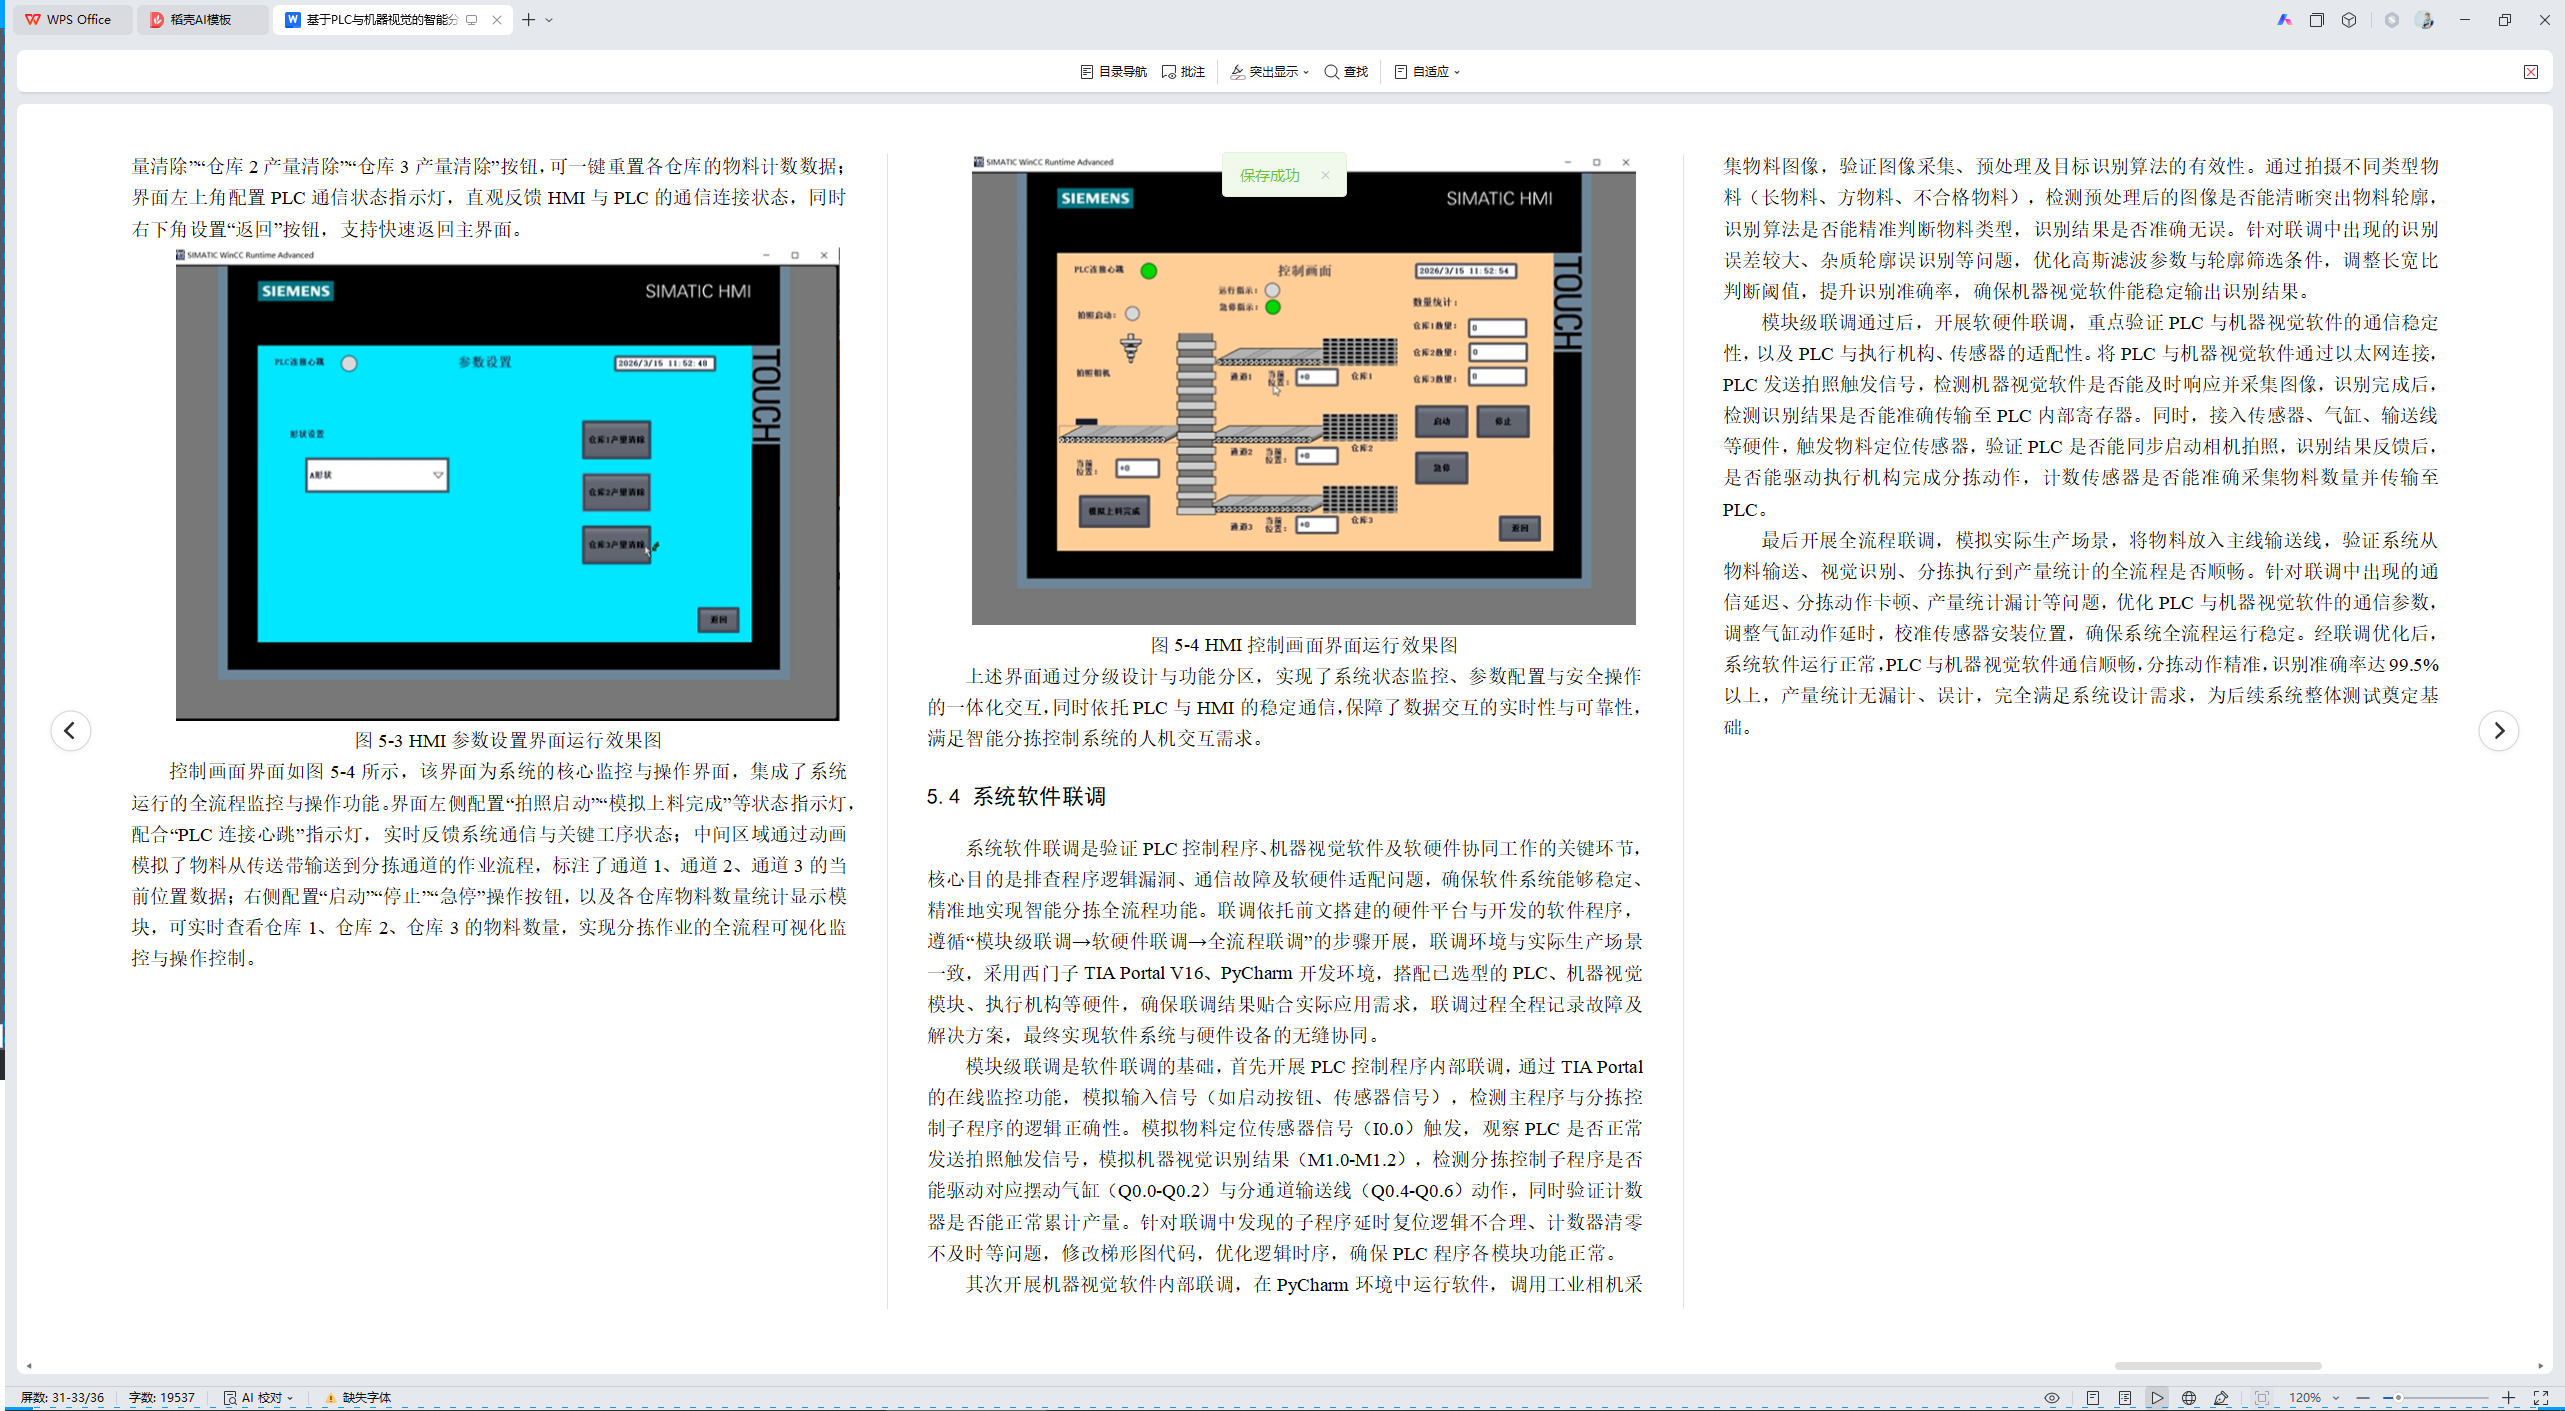
控制画面界面如图5-4所示,该界面为系统的核心监控与操作界面,集成了系统运行的全流程监控与操作功能。界面左侧配置"拍照启动""模拟上料完成"等状态指示灯,配合"PLC连接心跳"指示灯,实时反馈系统通信与关键工序状态;中间区域通过动画模拟了物料从传送带输送到分拣通道的作业流程,标注了通道1、通道2、通道3的当前位置数据;右侧配置"启动""停止""急停"操作按钮,以及各仓库物料数量统计显示模块,可实时查看仓库1、仓库2、仓库3的物料数量,实现分拣作业的全流程可视化监控与操作控制。
图5-4 HMI控制画面界面运行效果图
上述界面通过分级设计与功能分区,实现了系统状态监控、参数配置与安全操作的一体化交互,同时依托PLC与HMI的稳定通信,保障了数据交互的实时性与可靠性,满足智能分拣控制系统的人机交互需求。
5.4 系统软件联调
系统软件联调是验证PLC控制程序、机器视觉软件及软硬件协同工作的关键环节,核心目的是排查程序逻辑漏洞、通信故障及软硬件适配问题,确保软件系统能够稳定、精准地实现智能分拣全流程功能。联调依托前文搭建的硬件平台与开发的软件程序,遵循"模块级联调→软硬件联调→全流程联调"的步骤开展,联调环境与实际生产场景一致,采用西门子TIA Portal V16、PyCharm开发环境,搭配已选型的PLC、机器视觉模块、执行机构等硬件,确保联调结果贴合实际应用需求,联调过程全程记录故障及解决方案,最终实现软件系统与硬件设备的无缝协同。
模块级联调是软件联调的基础,首先开展PLC控制程序内部联调,通过TIA Portal的在线监控功能,模拟输入信号(如启动按钮、传感器信号),检测主程序与分拣控制子程序的逻辑正确性。模拟物料定位传感器信号(I0.0)触发,观察PLC是否正常发送拍照触发信号,模拟机器视觉识别结果(M1.0-M1.2),检测分拣控制子程序是否能驱动对应摆动气缸(Q0.0-Q0.2)与分通道输送线(Q0.4-Q0.6)动作,同时验证计数器是否能正常累计产量。针对联调中发现的子程序延时复位逻辑不合理、计数器清零不及时等问题,修改梯形图代码,优化逻辑时序,确保PLC程序各模块功能正常。
其次开展机器视觉软件内部联调,在PyCharm环境中运行软件,调用工业相机采集物料图像,验证图像采集、预处理及目标识别算法的有效性。通过拍摄不同类型物料(长物料、方物料、不合格物料),检测预处理后的图像是否能清晰突出物料轮廓,识别算法是否能精准判断物料类型,识别结果是否准确无误。针对联调中出现的识别误差较大、杂质轮廓误识别等问题,优化高斯滤波参数与轮廓筛选条件,调整长宽比判断阈值,提升识别准确率,确保机器视觉软件能稳定输出识别结果。
模块级联调通过后,开展软硬件联调,重点验证PLC与机器视觉软件的通信稳定性,以及PLC与执行机构、传感器的适配性。将PLC与机器视觉软件通过以太网连接,PLC发送拍照触发信号,检测机器视觉软件是否能及时响应并采集图像,识别完成后,检测识别结果是否能准确传输至PLC内部寄存器。同时,接入传感器、气缸、输送线等硬件,触发物料定位传感器,验证PLC是否能同步启动相机拍照,识别结果反馈后,是否能驱动执行机构完成分拣动作,计数传感器是否能准确采集物料数量并传输至PLC。
最后开展全流程联调,模拟实际生产场景,将物料放入主线输送线,验证系统从物料输送、视觉识别、分拣执行到产量统计的全流程是否顺畅。针对联调中出现的通信延迟、分拣动作卡顿、产量统计漏计等问题,优化PLC与机器视觉软件的通信参数,调整气缸动作延时,校准传感器安装位置,确保系统全流程运行稳定。经联调优化后,系统软件运行正常,PLC与机器视觉软件通信顺畅,分拣动作精准,识别准确率达99.5%以上,产量统计无漏计、误计,完全满足系统设计需求,为后续系统整体测试奠定基础。