一、相机基本概念
1.1、相机焦距,真实的物理距离,
焦距一般是相机上的mm单位的参数,是相机光学中心到成像单元,也就是cmos的距离,数据越小,表示焦距越短,视角会越宽;数字越大,焦距越长,我们的视角就会越窄;视角就是取景器中能看到多少东西。
根据焦距,可以把镜头分为3大类,广角镜头 < 35mm,标准镜头 50mm;长焦镜头 > 85mm
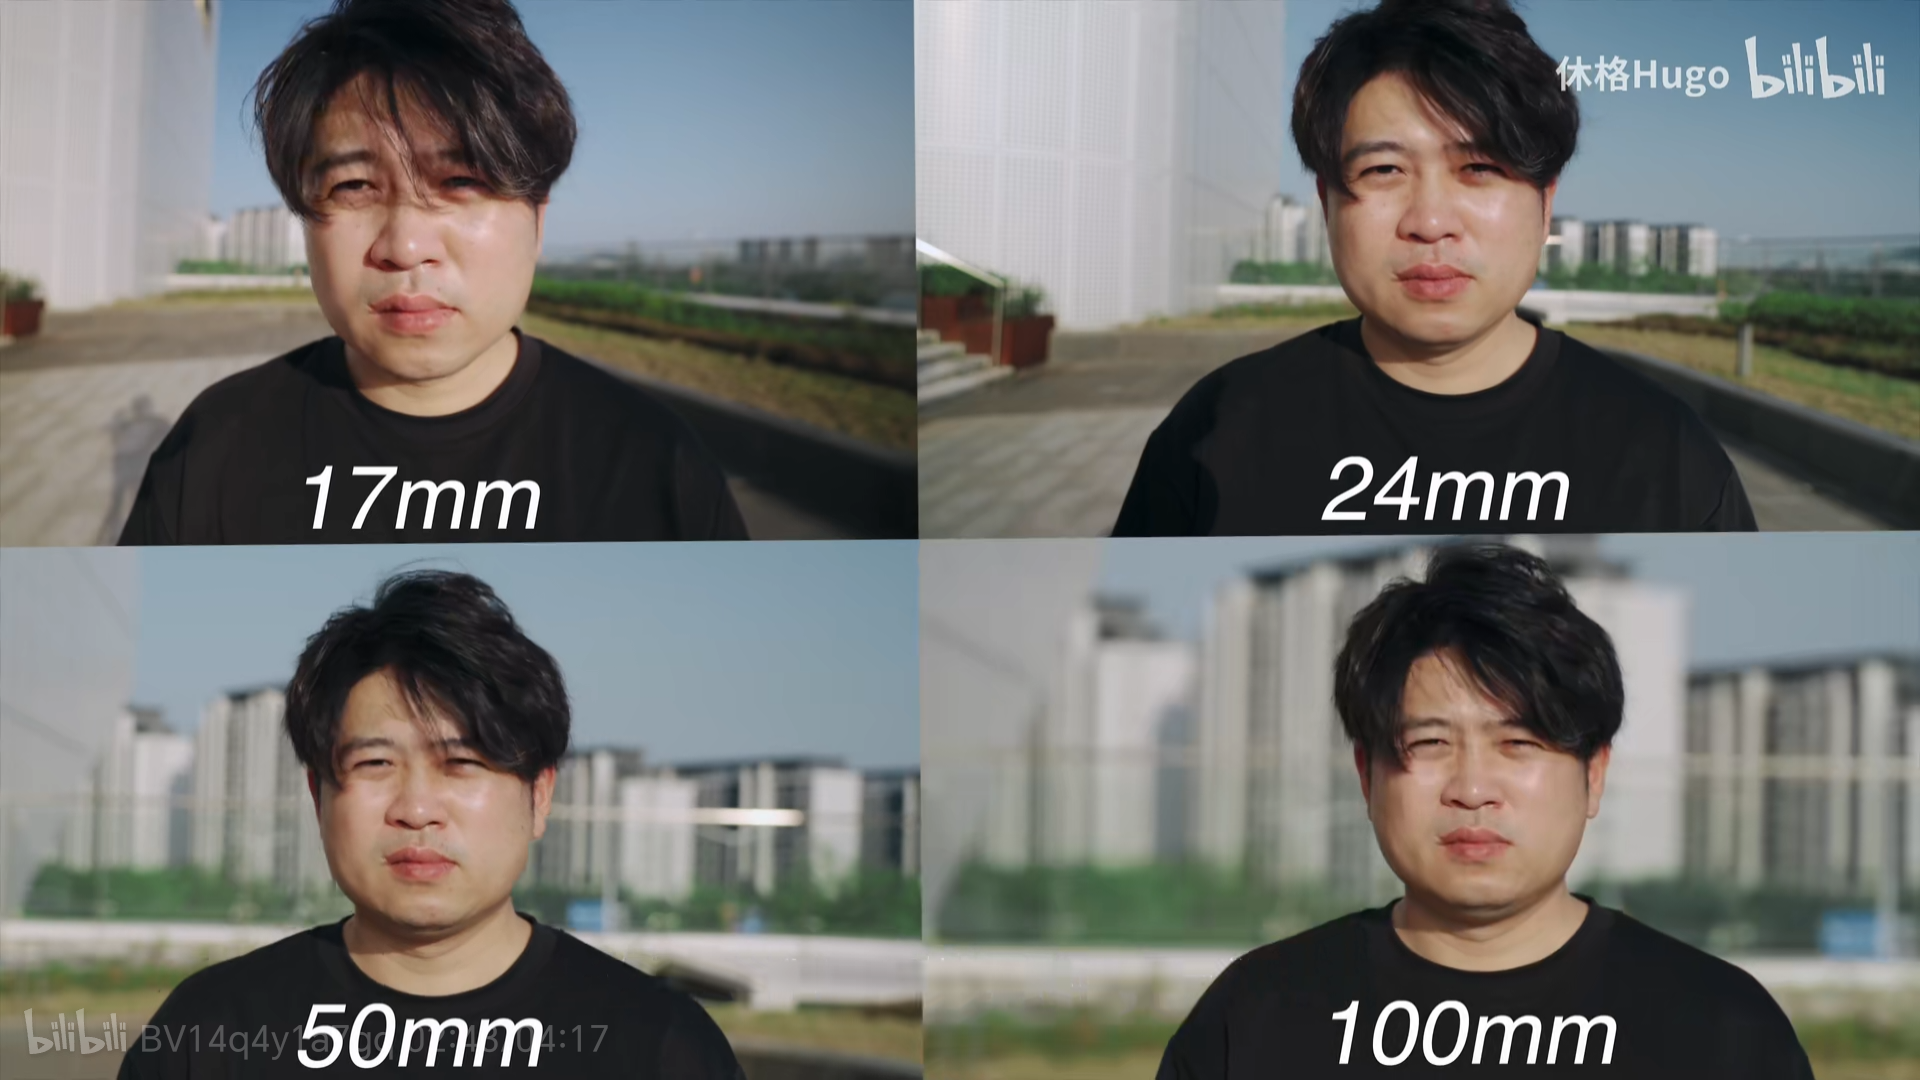
1.2、像素焦距,把物理焦距换算为像素
就是同样的东西,例如 5.3 mm, 用像素来表示,例如某一款传感器为1/2.8" Progressive Scan CMOS,搜到传感器的宽度为 6.4mm, 成像大小为 1980 x 1080, 那么在水平方向上,一个下个尿素对应 6.4 / 1920 = 0.00333mm, 那么焦距 5.3mm 换算到像素焦距,就是5.3mm / 0.00333mm = 1590 pixel。二、运动模糊
运动模糊只有一个核心原因:在一次曝光时间内,目标和相机发生了明显位移。可以把一张图片的形成过程理解为:快门打开后,在曝光时间内持续收集光线,目标在这段时间内移动,不同位置的光都被累积到同一张图片上,从而形成拖影或模糊。
2.1、物体在感光期间的位移
比如速度是 10km/h,大约是 2.78 m/s;如果快门是 1/500s,物体的运动距离大约为 2.78 / 500 = 5.56mm;如果快门是 1/1000s,物体的运动距离大约为 2.78 / 1000 = 2.78mm。
2.2、物体在感光期间在像素的位移
针孔相机模型 核心公式:
xf≈XZ\frac{x}{f} ≈ \frac{X}{Z}fx≈ZX
- 物体距离相机Z
- 物体实际高度X
- 镜头焦距f
- 物体在传感器上形成的像高x
也即是:
像的大小焦距≈物体的大小物体的距离\frac{像的大小}{焦距} ≈ \frac{物体的大小}{物体的距离}焦距像的大小≈物体的距离物体的大小
目标距离镜头1米:
所以上面的问题,相机快门为 1/1000时,物体移动的距离2.78mm,相机距离目标1米,即1000mm,以及焦距5.3mm,就可以得到物体在CMOS上移动的距离:
(2.78mm1000mm)∗5.3mm≈0.014734mm( \frac{2.78mm}{1000mm}) * 5.3mm ≈ 0.014734mm(1000mm2.78mm)∗5.3mm≈0.014734mm
将CMOS上的移动距离转换为像素,之前计算过像素焦距,如果这个款相机的感光器款为5mm,那么像素位移为 :
0.014734mm5/1920≈6个像素\frac{0.014734mm}{5 / 1920} ≈ 6个像素5/19200.014734mm≈6个像素
目标距离镜头70cm:
速度是 10km/h,大约是 2.78 m/s
(2.78mm700mm)∗5.3mm≈0.02105mm( \frac{2.78mm}{700mm}) * 5.3mm ≈ 0.02105mm(700mm2.78mm)∗5.3mm≈0.02105mm
0.02105mm5/1920≈8个像素\frac{0.02105mm}{5 / 1920} ≈ 8个像素5/19200.02105mm≈8个像素