在工业遥操作领域,很多从业者都曾遇到过这样的困境:操作员盯着高清屏幕,动作指令已经同步传到远端机械手,却因为无法感知接触阻力,要么用力过猛压坏精密工件,要么力度不足导致抓取脱落,哪怕反复调试视觉和动作同步,作业精度始终卡在瓶颈里。而Haption Virtuose系列力反馈设备的出现,正在打破这一长期存在的行业痛点,为遥操作机器人补上双向交互的关键一环。
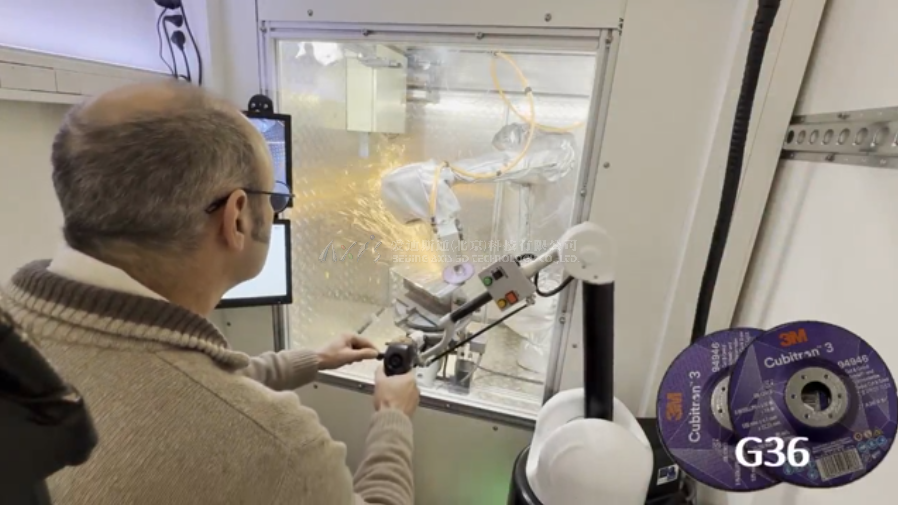
作为拥有二十余年专业力反馈技术沉淀的产品系列,Virtuose从设计之初就瞄准了工业级精准操控的核心需求。主流的Virtuose 6D TAO型号搭载7主动自由度力反馈架构,既能精准捕捉操作员的手部平移、旋转全维度动作,又能同步输出稳定的反向力反馈,让操作者在本地就能清晰感知远端机器人接触物体的受力状态。针对大负载工业机器人的操控场景,专门推出的高力版本,力反馈输出能力达到标准款的三倍,完全适配负载6公斤以上的重型工业机器人遥操作需求。
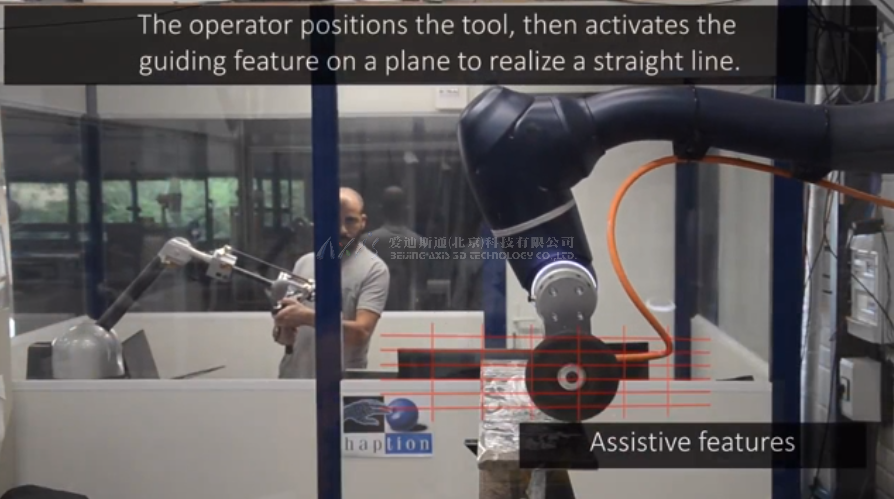
过去很多遥操作方案都陷入了"动作捕捉归动作捕捉,力反馈归力反馈"的碎片化困境,多设备联动不仅要经过数小时的校准调试,运行中还容易出现数据错位、反馈滞后的问题,根本无法适配高频次的工业作业场景。而Virtuose系列从底层打通了软硬件协同逻辑,不仅可以直接对接主流CAD软件完成虚拟装配仿真,还能无缝适配各类3D引擎搭建沉浸式遥操作环境,搭配同体系的TREX遥操作框架后,整套系统可以快速完成部署,无需复杂的二次开发,操作员经过短时间培训就能上手使用。
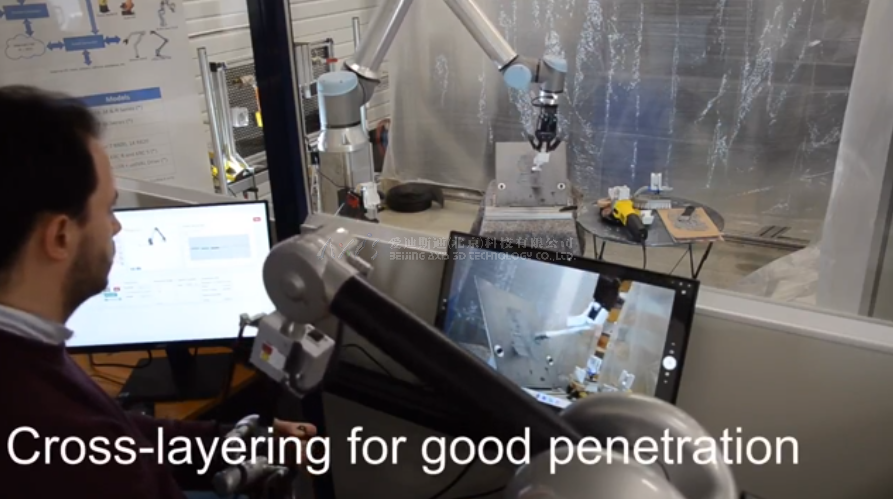
在核电运维、高压巡检、深海作业这类高危受限场景中,Virtuose的价值体现得尤为明显。操作员无需亲临危险现场,就能通过力反馈设备精准操控远端机器人,在处理辐射环境下的精密部件拆装、高压线路的细微检修等任务时,实时传回的力感信息能让操作者像在现场亲手操作一样,精准控制施力大小,既避免了人员暴露在风险中,又把远程作业的精度提升到了新的层级。
从早期的6自由度桌面款设备,到如今面向大负载场景的高力版本,Haption始终在力反馈的精准度、延迟控制和工业适配性上持续迭代。这套通过ISO 9001质量体系认证的专业级方案,正在把遥操作从"看得见、动得了"的单向指令阶段,推向"感得到、控得准"的双向交互新阶段,让更多复杂、高危的远程作业任务,真正从实验室演示走向常态化工业落地。