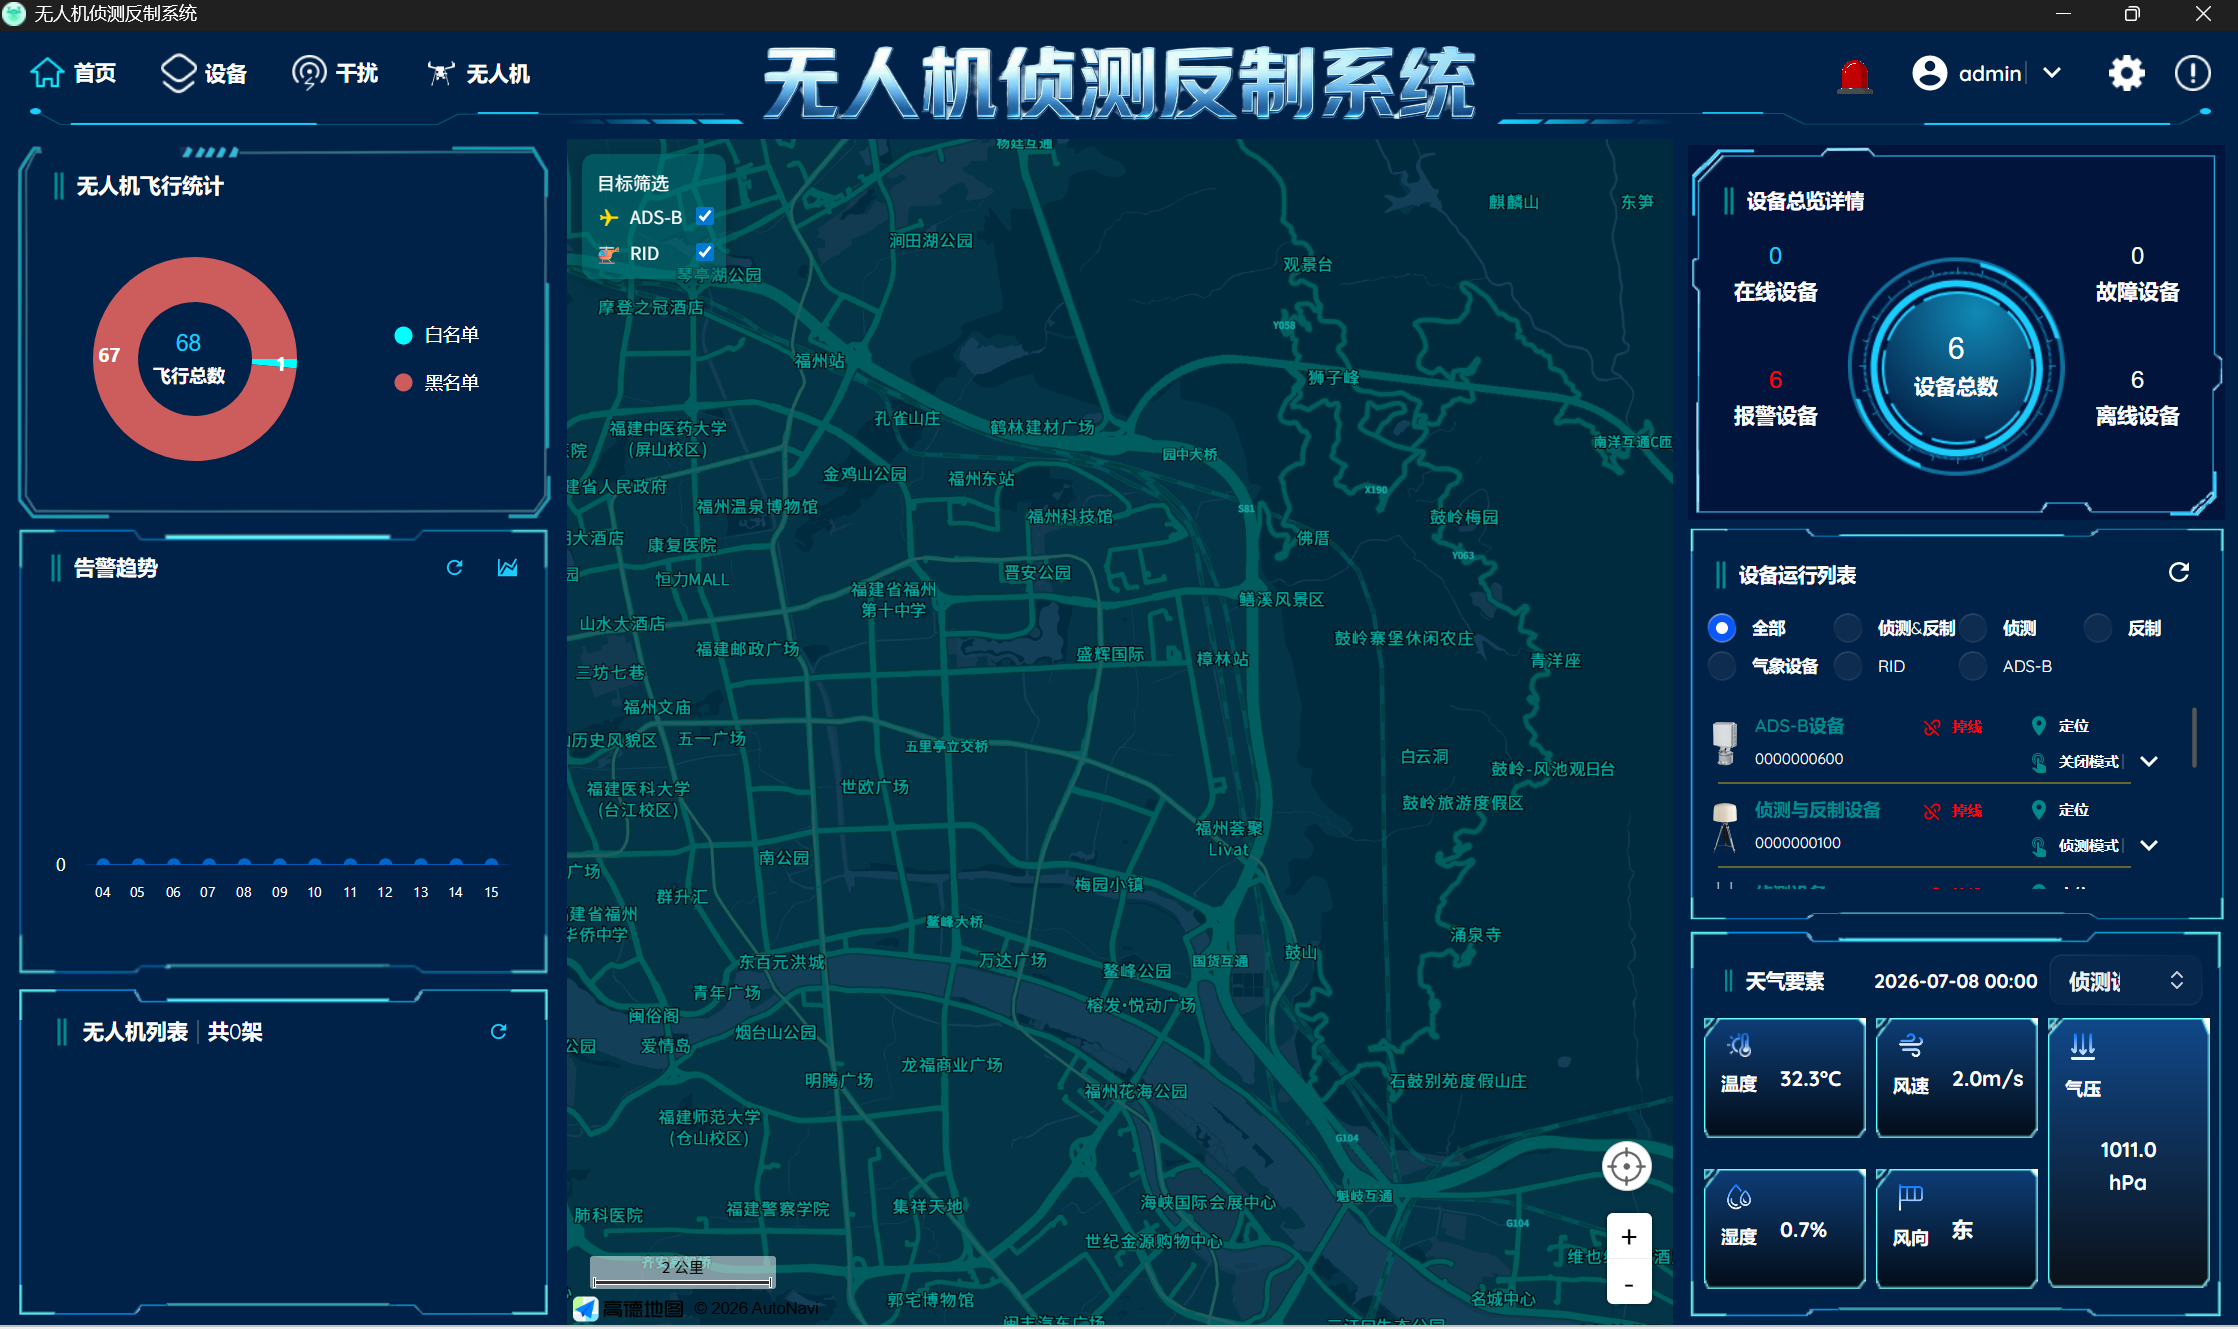
这套系统从立项到验收,前后大概填写实际周期。甲方催得紧,中间有段时间基本是连轴转。功能不算复杂,就是把雷达、频谱、光电这些设备的数据接进来,识别出无人机,跟踪航迹,判断威胁等级,最后联动干扰设备做处置。地图上要能实时看到目标在哪、设备什么状态、干扰范围覆盖到哪。
说起来简单。
地图这块,是真的难
整个系统里,地图模块花的时间最多。监测和干扰要在地图上统一呈现,不是画个点、拉个圈就完事。
坐标系的事,一开始想简单了
雷达给的是极坐标,距离加方位角。频谱设备是无源定位解算出来的坐标。光电又是像素坐标。这些东西要统一到地图上的经纬度,中间还得过投影变换。
我一开始以为写个转换函数就完了。结果不同设备的定位误差不一样,坐标系基准也有偏差,投影之后还有变形。同一个目标,雷达和频谱在地图上显示的位置能差出几十米。目标在地图上跳来跳去,有时候还会出现两个点。
后来加了一层坐标转换中间件,又补了误差补偿,才勉强把多源目标归到一条线上。这个问题不是一次性能解决的,现场调试的时候还在微调参数。
目标一多,地图就卡
无人机飞得快,雷达更新频率高的时候一秒好几次。同时来几十个目标,如果每个更新都让地图重绘,浏览器直接卡死。轨迹拖影、目标闪烁,体验很差。
试过几个方案,最后是把目标图层单独拆出来,底图和干扰图层不动,只对变化的部分做局部刷新。轨迹用插值补一下,看起来顺一点。这样改完,流畅度才上来。
干扰范围不是画个圆就完事
射频干扰有方向性,功率会衰减,地形还会遮挡。有效范围随天线朝向、功率、频段变,不是固定半径的圆。
地图上要画出干扰扇区、波束方向、覆盖半径,还要能看出衰减梯度。这个既要物理模型对,又要在地图上画得直观,还得跟着设备状态实时变。
我把干扰模型参数化,结合地图的几何绘制做渐变渲染。扇区角度、半径、衰减色带都是动态算的。这块调了很久,主要是模型和渲染之间的匹配,参数稍微不对,画出来就很怪。
监测和干扰对不上
监测目标的位置和干扰设备的指向、作用范围,必须在地图同一时空基准下联动。目标进了某个干扰设备的扇区,地图上要能实时高亮,提示可以处置。
但监测数据和干扰设备状态来自不同子系统,时间戳不一样,更新频率也不一样。经常出现目标已经飞到位置了,地图上干扰范围还没更新过来。后来统一了时基,加了事件总线和状态同步,才把这个问题按住。
底图和图层打架
底图要用卫星影像或者矢量地图,上面还要叠目标、设备、干扰、轨迹、区域一堆图层。底图加载慢,图层多了交互就卡。
最后是分级加载,矢量瓦片,按需渲染。精度和流畅度之间找了个平衡点,不是最优解,但能用。
其他一些事
设备接入层一开始设计得太理想化,实际设备协议乱七八糟,改了好几版。威胁评估的规则引擎也是,纸上写的逻辑和现场情况差很远,后来加了不少经验参数。
整个项目下来,最大的感受是:地图这块,理论上能讲清楚的东西,工程上往往要花几倍时间。坐标系、实时性、干扰建模、时空同步,每一个单独拎出来都不算新问题,但叠在一起,再放到实际设备环境里,就变得很麻烦。
系统现在能跑,现场也部署验证过了。不算完美,但该有的功能都有,地图上的监测和干扰联动也基本达到预期。
如果后面有人要接这套东西,地图模块的坐标转换和干扰渲染部分,建议先花时间吃透,不然后面改起来很痛苦