一辆无人车沿着道路前进,前方出现障碍物。它什么时候该减速,什么时候该转向,绕开障碍物后又怎样回到原来的路线?
简单的避障需要车辆模型 、道路环境 、距离感知 、控制算法 和真实硬件共同完成。
一、无人车避障控制实验平台
无人车避障控制实验平台以 MWORKS 为底座,内置动力学、道路、控制算法等全套数字模型,配套代码生成、传感器驱动等开发工具和模块,并提供丰富的典型实验案例,贯通避障控制系统的建模、仿真、部署与验证全过程。
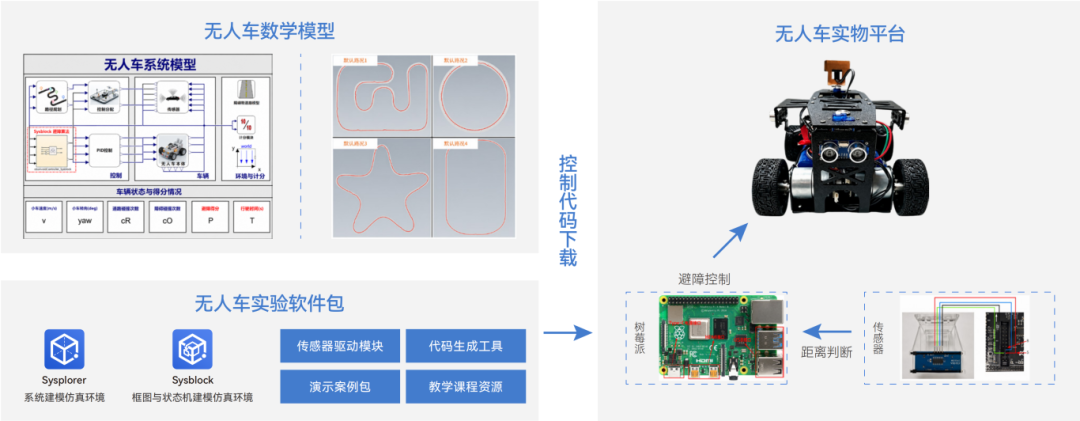
无人车避障控制实验平台集成数字模型、实验软件包、控制器与实物平台
下面以一次无人车自主避障实验为例,看如何从数字模型搭建开始,完成自主避障仿真、控制算法验证和代码生成,并最终将控制逻辑部署到实车上,完成从仿真到实物的完整验证。
1.搭建数字模型:让无人车先在数字世界中跑起来
实验的第一步,是先在 MWORKS.Sysplorer 中搭起一辆"数字无人车",完整的无人车自主避障数字实验模型由车辆动力学、控制、传感器、道路与障碍等模块组成。
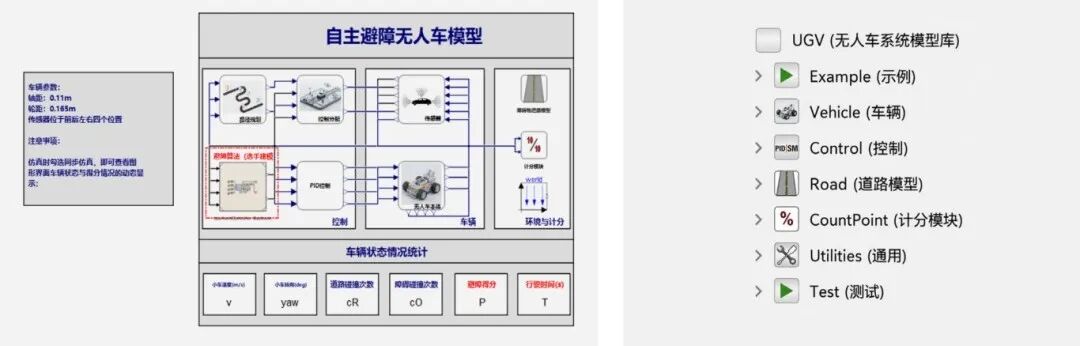
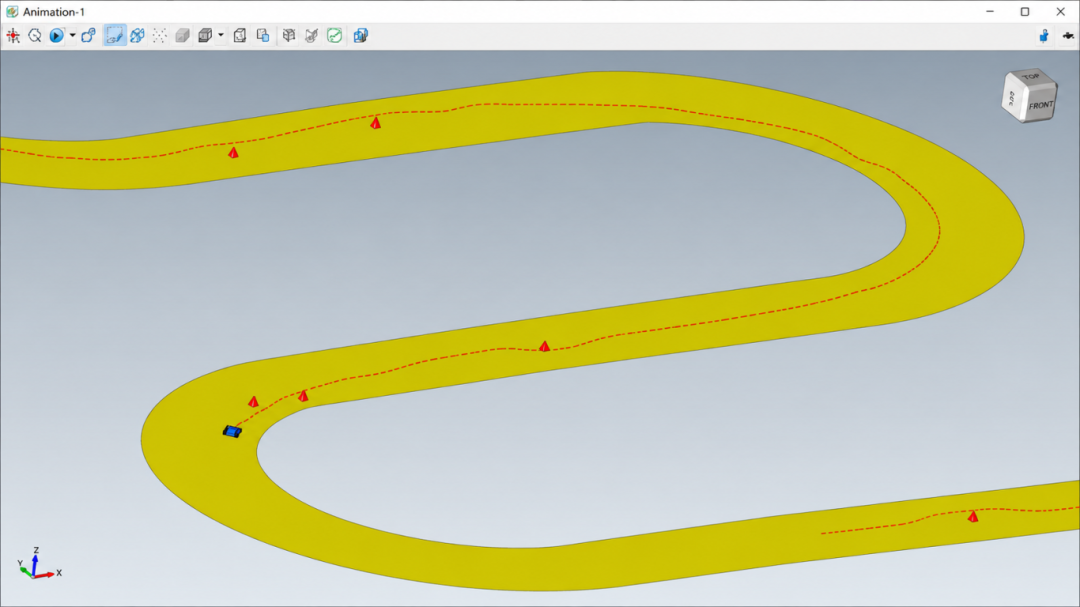
无人车自主避障数字实验模型
其中,车辆动力学模型 负责模拟前轮转向、后轮驱动和车身运动;道路与障碍物模型 构成车辆的运行环境;传感器模型持续计算车辆与道路边界、障碍物之间的距离,并将这些信息送入控制模块;控制模型根据感知结果和路径规划需求生成速度与转向控制指令,驱动车辆完成循迹和避障动作。
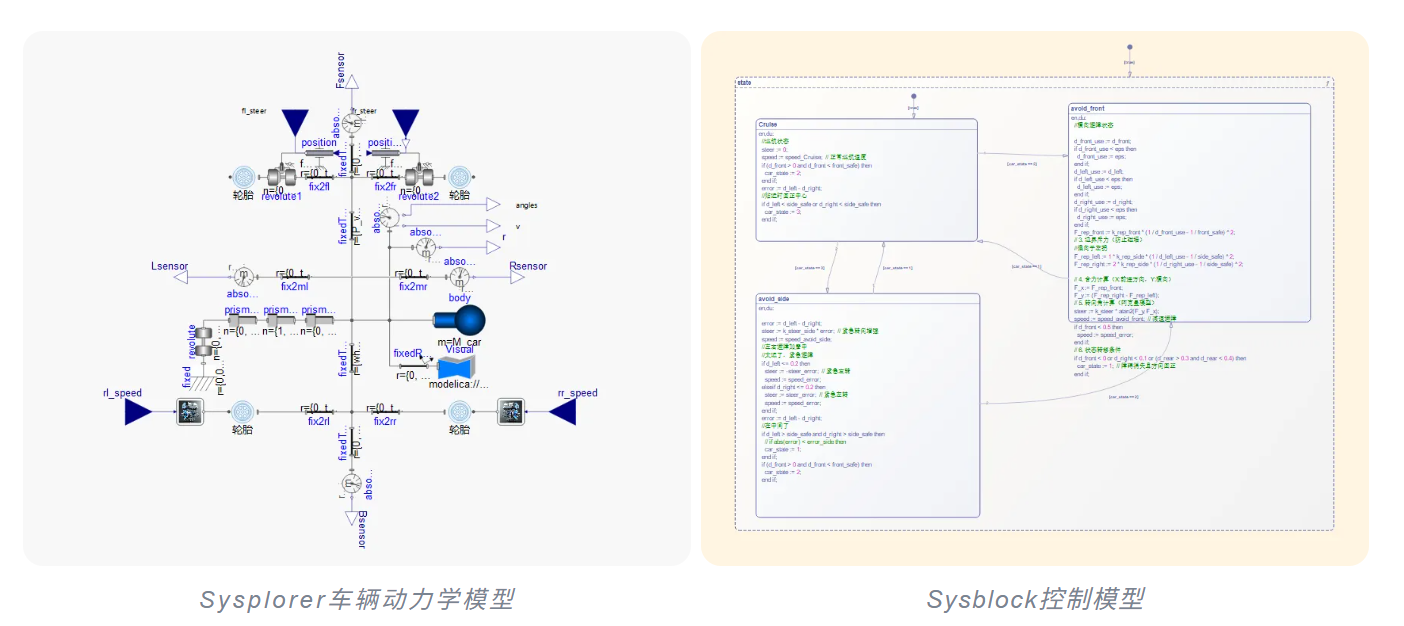
平台预置了多种道路模型,也支持按需自定义道路和障碍物布局。本次实验采用一条不规则环形道路,由 288 个采样点构成,全长约 220.83 米,沿线设置 20 个障碍物,无人车以 2 米/秒的初始速度出发。
数字实验模型搭建完成后,就可以让无人车"跑起来",观察它如何完成循迹和自主避障。
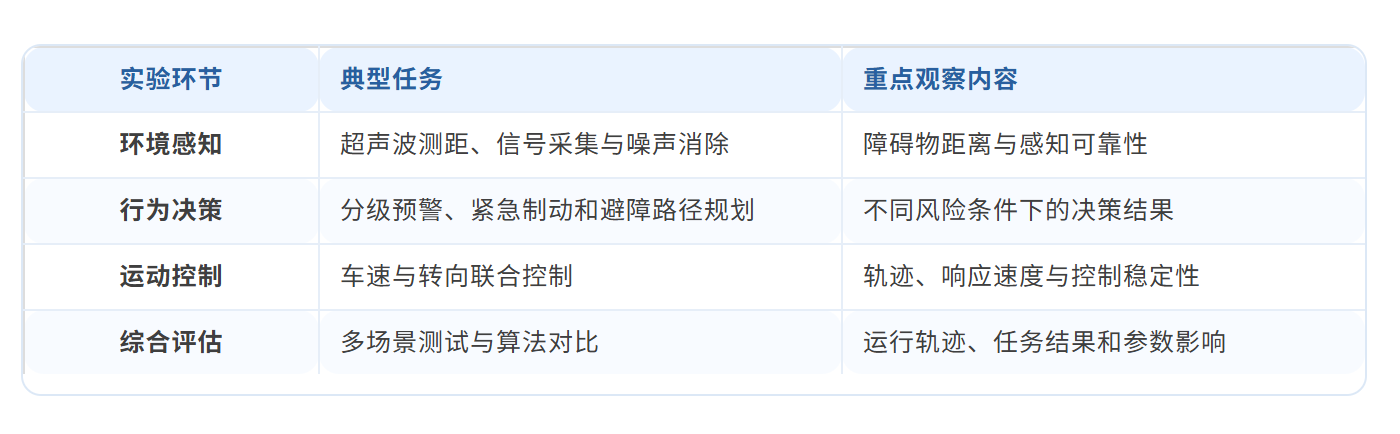
2.自主避障仿真:无人车如何感知、判断并完成控制
模型开始仿真后,会持续记录无人车的运行状态。除了最终是否成功避障,速度、航向、传感器距离和得分等数据也会沿时间轴同步保存,用于观察车辆在不同阶段的变化。
在正常循迹阶段,路径规划模块 会根据前方道路形状和前视距离生成期望速度与转向指令 ,车辆控制模块 再将其转换为左右后轮速度和左右前轮转角,驱动车辆沿道路行驶。
当车辆逐渐接近障碍物,距离感知结果随之变化,避障模块开始介入,根据障碍物距离给出减速或绕行指令。随后,控制指令融合模块将循迹和避障两部分指令合成为最终动作,控制车辆完成速度和方向调整。
这样,在平台中不仅能看到"小车有没有成功绕过去",还能结合运行数据进一步判断每一步控制是怎样发生的。
3.多场景对比验证:换一条路,避障效果有什么变化?
为了验证同一套控制策略在不同道路条件下的表现,实验设置了不规则环形、圆形、矩形和五角星形四种道路场景,并对车辆轨迹、速度、安全间距等指标进行对比。
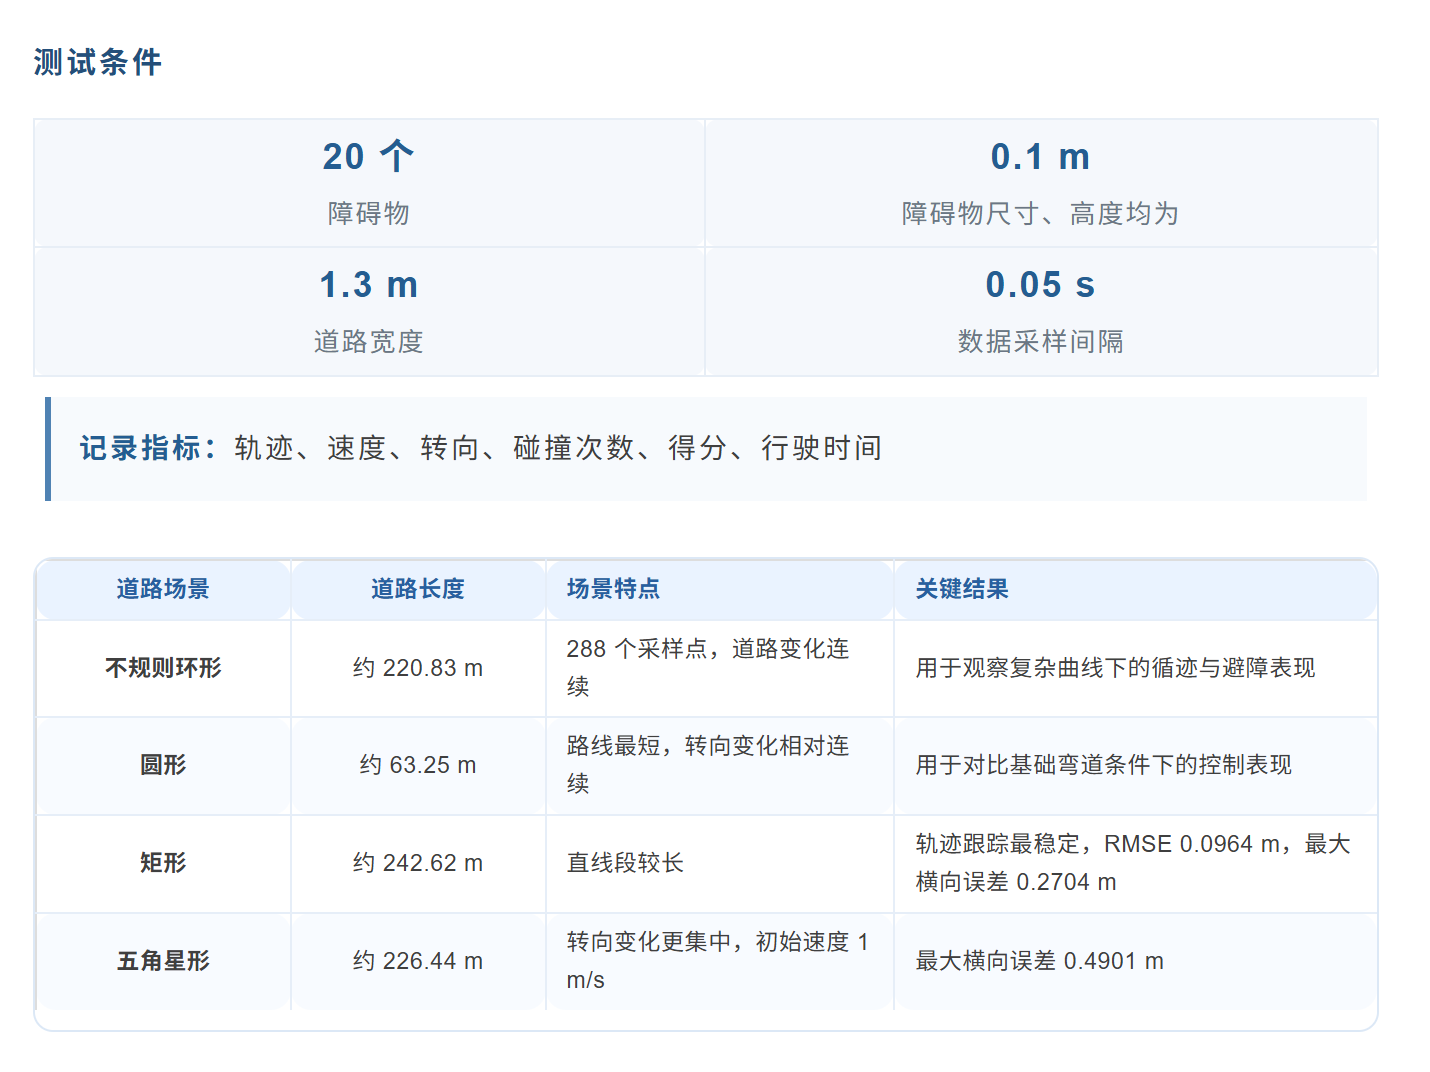
对比结果可以看到,道路几何形态的变化会直接影响轨迹跟踪和避障表现。
评分模块还会分别统计道路碰撞和障碍物碰撞,每次碰撞扣 0.4 分,并结合完成时间给出最终得分。
会分别统计道路碰撞和障碍物碰撞,每次碰撞扣 0.4 分,并结合完成时间给出最终得分。
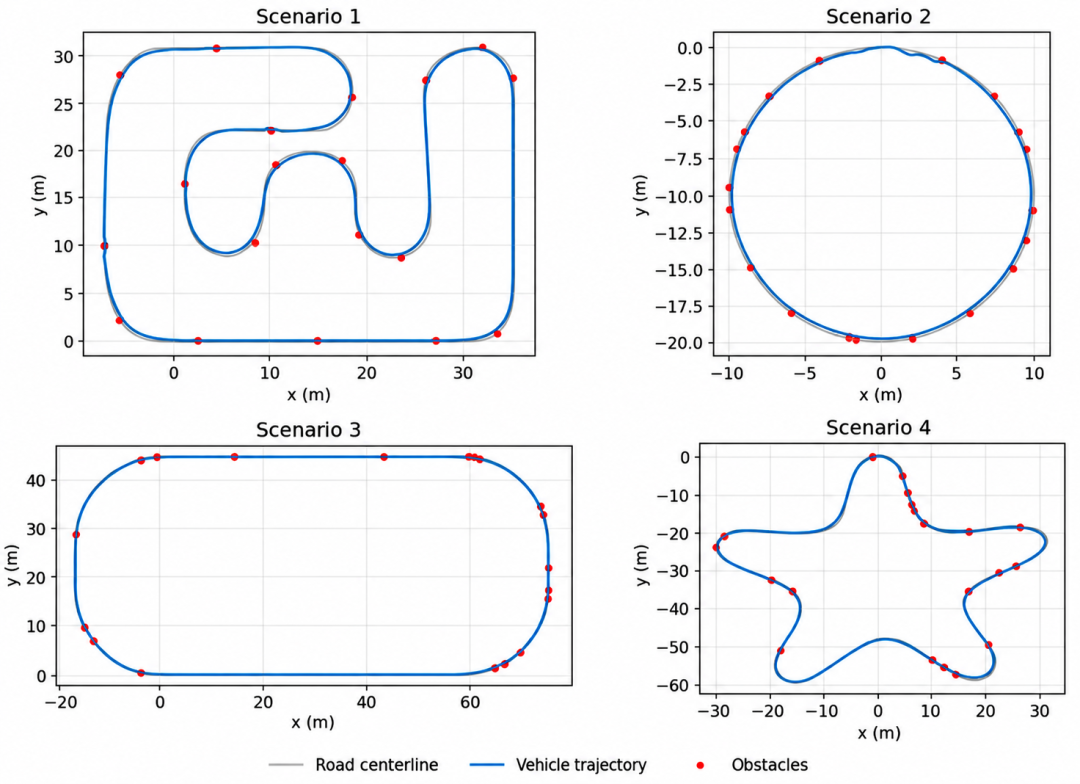
四组场景下的避障轨迹与车辆运行状态
道路形状和障碍物布局的变化,会直接反映在轨迹误差、平均车速和安全间距上
多场景仿真先验证了控制逻辑在数字环境中的运行表现 。但真实车辆还会受到传感器噪声、通信延迟和机械响应等因素影响,因此仿真完成后,还需要把同一套控制逻辑部署到实物平台继续验证。
4.代码生成与实车部署:将仿真中的控制逻辑部署到真实小车上
仿真跑通后,通过Sysblock外部模式工具,将避障控制模型生成标准C 代码 ,并部署到 树莓派 4B上运行。
在仿真环境中,车辆与障碍物之间的距离由数字模型计算;到了真实小车上,这部分信息则由 5 个 HC-SR04 超声波传感器采集。控制器接收到距离信息后,再将控制指令发送给后轮电机和前轮转向舵机。
于是,仿真中看到的**"距离变小、速度下降、方向改变"**,在真实小车上都有明确的传感器和执行器与之对应。
部署完成后,无人车进入封闭赛道。我们可以观察它能不能再次完成检测障碍物、触发预警、减速或制动、绕行这一连贯动作,再把实车轨迹与仿真结果放在一起对照。出现差异时,就回到预警阈值、车辆参数或控制算法中定位问题,下一轮实验也有了明确的修改方向。
在教学中,这套实验平台可用于智能车辆技术、自动驾驶导论、嵌入式系统设计、传感器与检测技术、自动控制原理等课程。完成基础实验后,同学们还可以继续修改模型、算法和硬件接口,把一次避障实验延伸到课程设计、毕业设计、学科竞赛和科研训练中。
如果想继续增加难度,还可以尝试更复杂的道路与障碍物环境,引入多传感器融合或新的运动规划方法,先在仿真中比较不同策略,再通过实车验证实际效果。