摘要: 图书馆机器人与工业机器人不同,需要在低噪声、人员密集和长期开放环境中运行。机器人梯控系统不仅要完成电梯协同,还需要适应公共空间中的运行约束。
导语: 在智慧图书馆场景中,盘点机器人通常需要覆盖多个楼层完成书籍扫描、库存管理和区域巡检任务。相比工厂环境,图书馆更加关注运行声音、人员体验以及设备改造影响。因此,机器人梯控系统设计需要同时满足可靠性和低干扰要求。
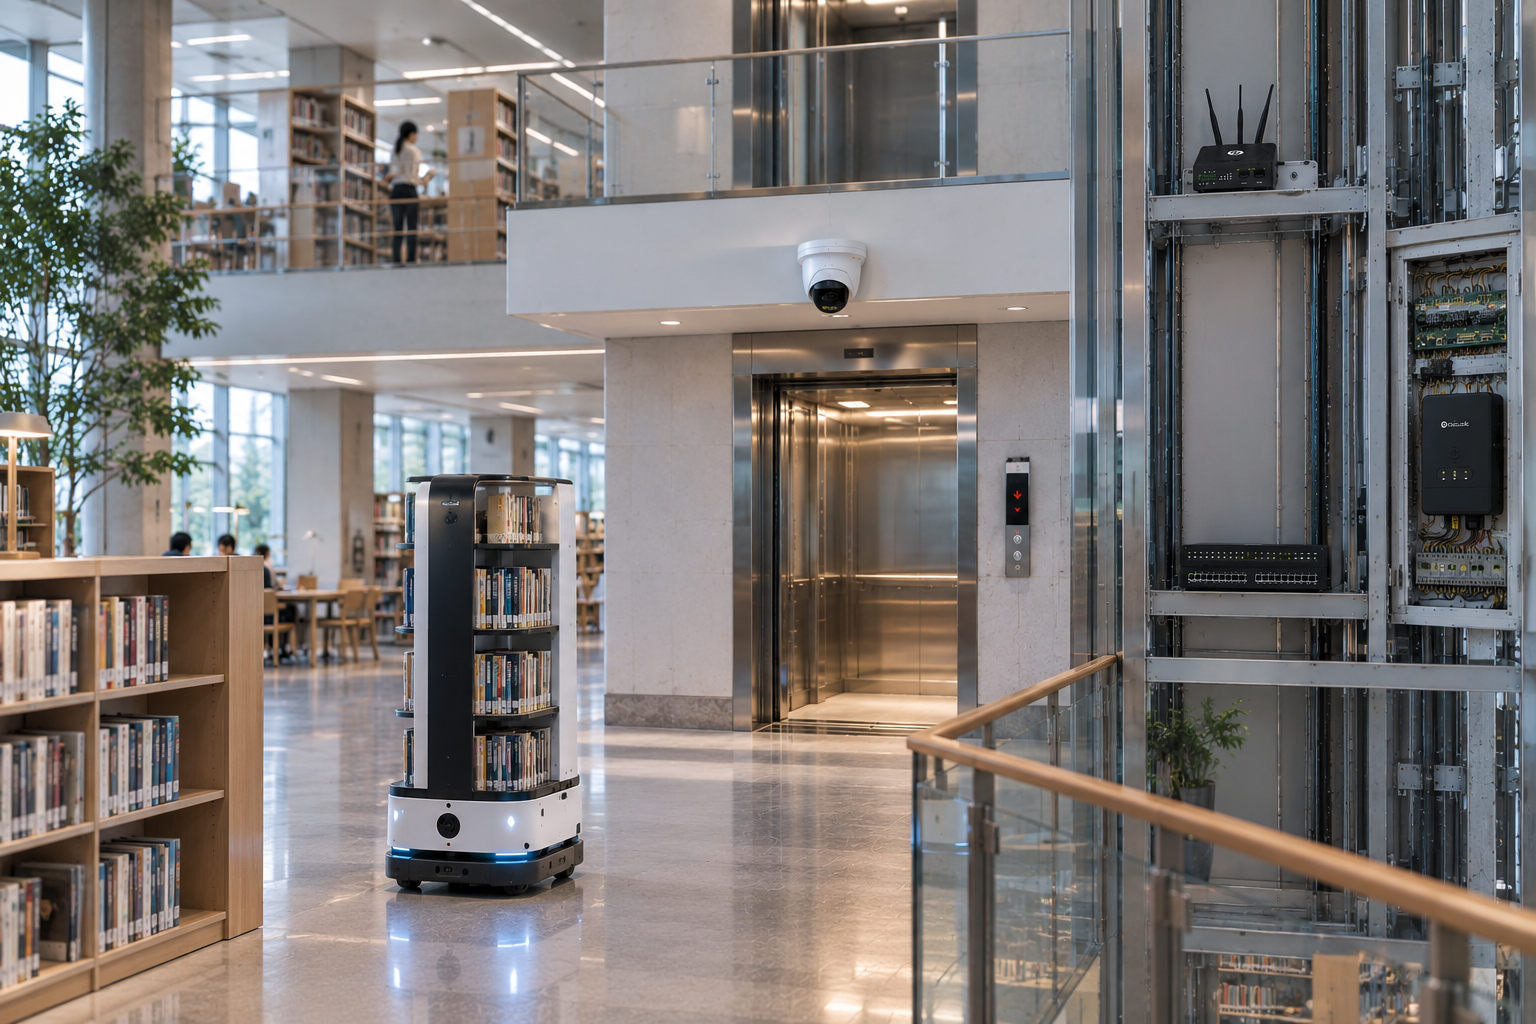
一、图书馆机器人跨楼层的核心挑战
盘点机器人执行任务时,通常需要:
- 根据任务路线移动;
- 到达指定区域;
- 完成数据采集;
- 跨楼层切换任务区域。
其中,跨楼层是影响连续运行的重要环节。
如果机器人无法稳定获取电梯状态,就可能出现:
- 到达电梯但无法确认状态;
- 电梯运行过程中任务无法同步;
- 到达目标楼层后无法确认退出条件。
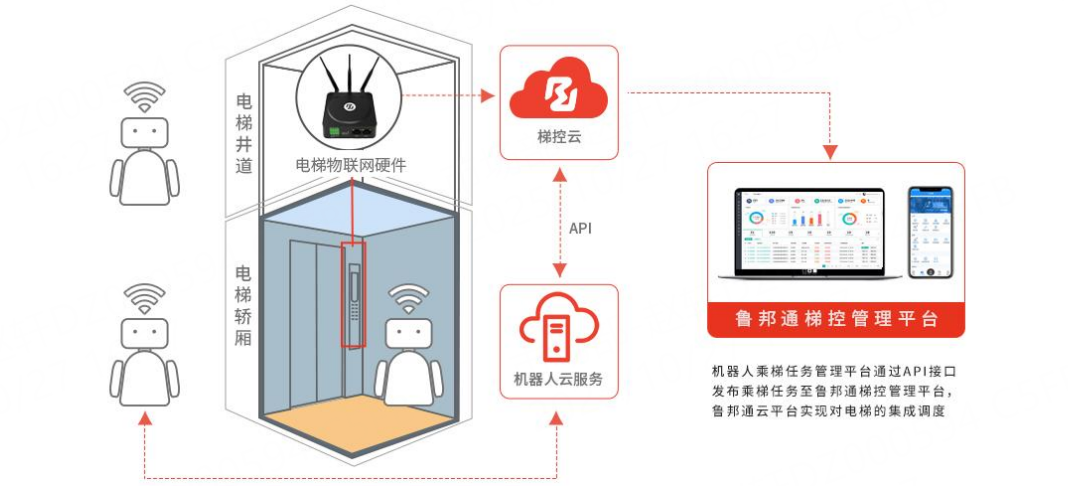
因此,机器人梯控需要建立可靠的信息交互机制。
二、低噪环境下的任务设计
图书馆最大的特点是安静环境。
机器人运行过程中需要减少:
- 不必要等待;
- 重复动作;
- 无效移动;
- 高频任务切换。
因此,梯控系统不能只关注控制结果,还需要关注任务流程。
例如:
Request Elevator

↓

Confirm Arrival

↓

Check Door State

↓

Enter

↓

Reach Target Floor

↓

Exit
每个阶段都需要明确状态。
如果状态不明确,机器人可能重复请求或者停留在公共区域。
三、状态感知比简单控制更重要
传统设备控制关注:
"发送指令"。
机器人应用关注:
"确认结果"。
例如机器人请求进入电梯后,需要确认:
- 电梯是否到达;
- 门是否满足进入条件;
- 当前任务是否继续。
因此,机器人梯控需要提供:
Floor_State

Door_State

Movement_State

Task_State
让机器人根据真实状态执行动作。
四、多机器人场景下的资源管理
大型图书馆未来可能同时存在:
- 盘点机器人;
- 清洁机器人;
- 巡检机器人。
多个机器人共享电梯时,需要考虑:
任务优先级;
等待顺序;
电梯资源分配。
否则机器人数量增加后,电梯可能成为新的任务瓶颈。
五、异常状态处理
公共环境中的机器人不能简单按照固定流程运行。
例如:
电梯临时不可用;
人员阻挡通道;
任务超时。
系统需要支持:
RUNNING

↓

WAITING

↓

RECHECK

↓

RESUME
通过状态恢复保证任务连续性。
FAQ:
问题1:为什么图书馆机器人需要低噪设计?
答:因为图书馆属于安静公共空间,机器人运行需要减少对人员环境影响。
问题2:机器人梯控和普通电梯控制有什么区别?
答:机器人梯控更关注任务状态、设备状态和机器人行为之间的协同。
问题3:多机器人如何共享电梯?
答:需要通过任务调度和资源管理协调不同机器人使用电梯。
总结: 图书馆盘点机器人跨楼层运行,本质是机器人任务系统与建筑设备之间的协同问题。机器人梯控需要同时考虑状态准确、任务连续和环境适应,才能支撑公共空间中的长期运行。