大家好,我是一名在嵌入式&FPGA和工控领域摸爬滚打20年的"老兵"。
最近在做基于 STM32H7 + FPGA/ZYNQ 的EtherCAT主站开发,市面上现有的开源方案(如SOEM、IgH)虽然好用,但在高实时性、多轴DC同步稳定性以及底层硬件协同上,往往存在"黑盒"问题。遇到抖动大、丢包、状态机死锁等"玄学"问题时,很难从根源解决。
为了解决这些问题,我重新梳理了从物理层到应用层的完整逻辑。这不是一个简单的Demo,而是我对过去20年底层经验的一次系统性复盘。
今天,我决定将这套开发过程中的核心文档目录整理出来分享给大家。我不怕"教会徒弟饿死师父",因为我相信:代码可以复制,但解决现场问题的工程化思维无法复制。
如果你也在做EtherCAT主站,或者对FPGA高速接口设计感兴趣,希望这份目录能给你一些参考。
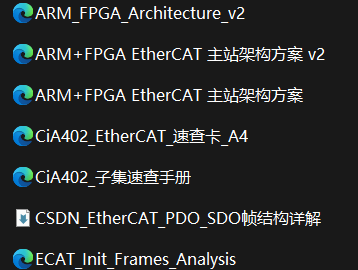
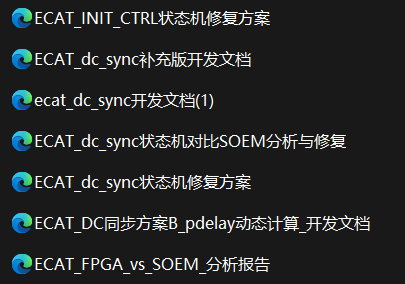
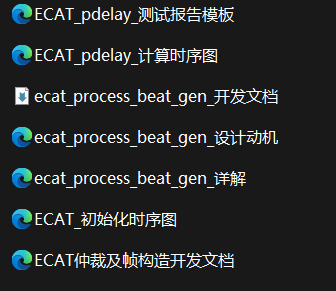
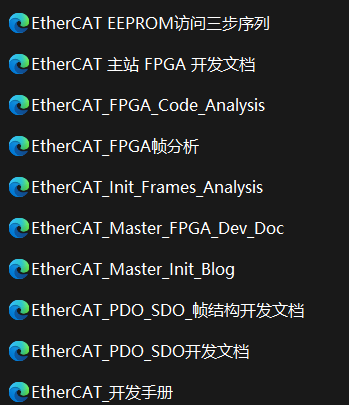
核心文档体系概览
这套文档涵盖了从理论分析、FPGA逻辑设计到ARM端控制的全流程,重点解决了以下几个工业级痛点。整体阅读路径建议:先看架构方案建立全局观,再深入状态机与同步细节,最后用测试报告验证效果。
🔧 1. 攻克DC同步与实时性难题
- ECAT_DC_SYNC方案B_pdelay动态计算:不仅仅是调用API,而是从数学层面动态计算传播延迟,确保多轴同步精度。适合正在被同步抖动困扰、想从根因下手的开发者。
- ECAT_pdelay测试报告模板 & 时序图:实测数据说话,拒绝理论空谈。可直接套用模板,快速定位抖动来源。
- ECAT_FPGA_vs_SOEM分析报告:深度对比纯软实现与软硬协同的差异,告诉你为什么FPGA才是正解。适合在方案选型阶段纠结软硬架构的读者。。🧠 2. 重构健壮的状态机逻辑
- ECAT_FRAME_GEN状态机修复方案:这是最值钱的部分。记录了在复杂工况下,标准协议栈容易出现的状态死锁问题及我的修复思路。建议配合实际抓包日志一起阅读,理解会更透彻。
- ECAT_INIT初始化控制器深度分析:初始化顺序错了,后面全是坑。这份文档避开了90%新手会踩的雷,建议在动手写代码前先通读一遍。雷🏗️ 3. 软硬协同的架构设计
- ARM+FPGA_EtherCAT主站架构方案:如何分配ARM和FPGA的任务?如何设计共享内存?这是系统稳定性的基石,建议作为整个体系的第一份阅读文档。
- EEPROM_Read_Process :从站配置读取的三步序列,细节决定成败。看似简单,却是现场排障时最容易忽略的环节。成
阅读建议与后续规划
如果你时间有限,建议优先阅读「ECAT_INIT状态机修复方案」和「ARM+FPGA_EtherCAT主站架构方案」这两份,它们分别对应了实时性与稳定性两大核心痛点。后续我还会陆续补充实际调试中的抓包案例、功能仿真,抖动波形分析以及多轴联动实测数据,欢迎持续关注。