在现代物流体系的庞大网络中,每一个包裹的精准送达背后,都隐藏着一道极其复杂的数学难题------车辆路径问题(Vehicle Routing Problem, VRP)。这不仅仅是将货物从A点运到B点,而是一个涉及多维约束的组合优化噩梦。如果我们将物流比作人体的血液循环,那么VRP就是规划血管网络的最优拓扑结构。其核心挑战在于:给定一组客户点,每一点都有其特定的需求qiq_iqi,如何调度一支容量为QQQ的车队,从配送中心(Depot)出发,在满足所有约束的前提下,以最低的成本完成配送并返回?
从数学角度看,这是一个典型的NP−hardNP-hardNP−hard问题。最基础的模型------带容量约束的车辆路径问题(CVRP),其目标函数旨在最小化总行驶距离,我们可以形式化为:minZ=∑k∈K∑i∈N∪{0}∑j∈N∪{0}cijxijk \min Z = \sum_{k \in K} \sum_{i \in N \cup \{0\}} \sum_{j \in N \cup \{0\}} c_{ij} x_{ijk} minZ=k∈K∑i∈N∪{0}∑j∈N∪{0}∑cijxijk 其中,cijc_{ij}cij代表从节点iii到节点jjj的成本,xijkx_{ijk}xijk是一个二元决策变量,指示车辆kkk是否选择了弧(i,j)(i, j)(i,j)。然而,现实世界远比数学模型骨感。当我们在模型中引入时间维度,VRP便进化为更具挑战性的带时间窗车辆路径问题(VRPTW)。在VRPTW中,每个客户iii不再仅仅是一个坐标点,而是一个时空实体,拥有服务时间窗ei,lie_i, l_iei,li和服务时长sis_isi。这意味着车辆必须在eie_iei之后(含等待)且在lil_ili之前到达,否则将面临违约。
这种时空耦合的约束使得问题的解空间变得异常复杂。为了处理时间递推,我们需要引入时间变量tikt_{ik}tik,并建立如下的时序约束: tjk≥tik+si+dijv−M(1−xijk) t_{jk} \geq t_{ik} + s_i + \frac{d_{ij}}{v} - M(1 - x_{ijk}) tjk≥tik+si+vdij−M(1−xijk) 这里的MMM是一个极大的常数(Big M法),用于逻辑判断。面对这样的复杂度,精确的求解器往往在几十个客户点面前就败下阵来,因此,启发式和元启发式算法成为了工业界的主力军。
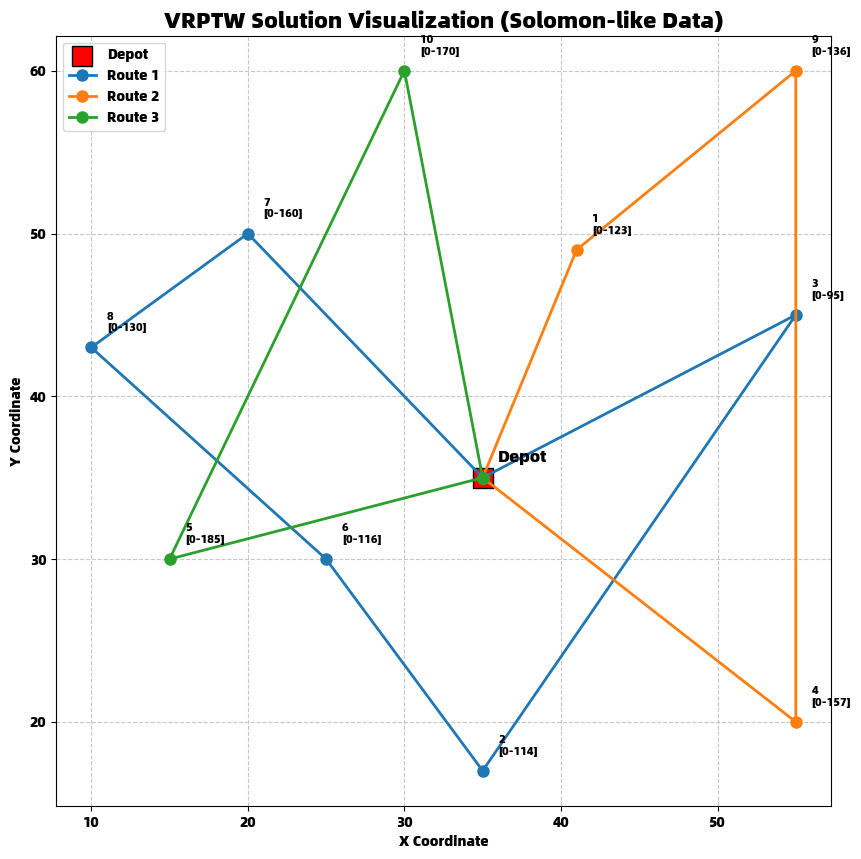
为了将理论落地,我们将目光投向具体的算法实现。下面提供了一份完整的Python代码,它融合了数据生成、贪心插入启发式算法(Greedy Insertion Heuristic)以及结果可视化。这段代码不仅仅是打印几行文字,它模拟了车辆在时空中的穿梭,检查每一个潜在动作是否符合物理世界的规则。
python
import math
import random
import matplotlib.pyplot as plt

# ==========================================
# 1. 数据结构与基础定义
# ==========================================
class Customer:
    def __init__(self, id, x, y, demand, ready_time, due_time, service_time):
        self.id = id
        self.x = x
        self.y = y
        self.demand = demand
        self.ready_time = ready_time  # $e_i$: 最早开始服务时间
        self.due_time = due_time      # $l_i$: 最晚开始服务时间
        self.service_time = service_time # $s_i$: 服务耗时
        self.angle = math.atan2(y, x) # 用于扫描算法的角度辅助

    def __repr__(self):
        return f"C{self.id}"

def euclidean_distance(c1, c2):
    """计算欧几里得距离 $d_{ij}$"""
    return math.sqrt((c1.x - c2.x)**2 + (c1.y - c2.y)**2)

# ==========================================
# 2. 核心逻辑:时空可行性检查
# ==========================================
def check_route_feasibility(route, depot, vehicle_capacity):
    """
    模拟车辆沿路径行驶,检查容量与时间窗。
    返回: (total_dist, total_demand, is_feasible, schedule)
    """
    if not route:
        return 0, 0, True, []

    current_time = 0
    current_load = 0
    total_dist = 0
    schedule = [(depot, 0)] # 记录轨迹:(节点, 到达时间)

    prev_node = depot
    for cust in route:
        dist = euclidean_distance(prev_node, cust)
        total_dist += dist
        current_load += cust.demand

        # 时间轴推进
        arrival = current_time + dist

        # 时间窗硬约束检查
        if arrival < cust.ready_time:
            arrival = cust.ready_time # 早到必须等待
        if arrival > cust.due_time:
            return total_dist, current_load, False, [] # 迟到,不可行

        schedule.append((cust, arrival))
        current_time = arrival + cust.service_time
        prev_node = cust

    # 返回仓库
    total_dist += euclidean_distance(prev_node, depot)

    # 容量检查
    if current_load > vehicle_capacity:
        return total_dist, current_load, False, []

    return total_dist, current_load, True, schedule

# ==========================================
# 3. 求解器:基于时间紧迫度的贪心算法
# ==========================================
def solve_vrptw_greedy(customers, depot, vehicle_capacity, num_vehicles):
    """
    采用类似Solomon算法的启发式策略:按时间窗紧迫度排序,依次插入。
    """
    # 按截止时间 $l_i$ 排序,优先服务时间窗紧的客户
    unvisited = sorted(list(customers), key=lambda c: c.due_time)
    routes = []
    used_vehicles = 0

    while unvisited and used_vehicles < num_vehicles:
        current_route = []
        last_node = depot
        current_time = 0
        current_demand = 0

        # 尝试构建一条新路径
        to_remove = []
        for cust in unvisited:
            if cust in current_route: continue

            # 模拟插入
            temp_route = current_route + [cust]
            dist, demand, feasible, _ = check_route_feasibility(temp_route, depot, vehicle_capacity)

            if feasible:
                current_route.append(cust)
                current_demand += cust.demand
                last_node = cust
                to_remove.append(cust)

        # 清理已安排客户
        for cust in to_remove:
            unvisited.remove(cust)

        if current_route:
            routes.append(current_route)
            used_vehicles += 1
        else:
            break

    return routes, unvisited

# ==========================================
# 4. 主程序:运行与结果展示
# ==========================================
if __name__ == "__main__":
    # 模拟Solomon标准数据集的特征
    depot = Customer(0, 35, 35, 0, 0, 230, 0)
    customers = [
        Customer(1, 41, 49, 10, 0, 123, 10),
        Customer(2, 35, 17, 7, 0, 114, 10),
        Customer(3, 55, 45, 13, 0, 95, 10),
        Customer(4, 55, 20, 19, 0, 157, 10),
        Customer(5, 15, 30, 26, 0, 185, 10),
        Customer(6, 25, 30, 3, 0, 116, 10),
        Customer(7, 20, 50, 5, 0, 160, 10),
        Customer(8, 10, 43, 9, 0, 130, 10),
        Customer(9, 55, 60, 16, 0, 136, 10),
        Customer(10, 30, 60, 22, 0, 170, 10),
    ]

    VEHICLE_CAPACITY = 50
    NUM_VEHICLES = 5

    print("--- 开始求解 VRPTW ---")
    print(f"客户数量: {len(customers)}, 车辆容量: {VEHICLE_CAPACITY}, 可用车辆: {NUM_VEHICLES}\n")

    final_routes, remaining = solve_vrptw_greedy(customers, depot, VEHICLE_CAPACITY, NUM_VEHICLES)

    total_system_cost = 0

    if remaining:
        print(f"警告: 仍有 {len(remaining)} 个客户未被服务 (可能由于车辆不足或时间冲突)\n")

    for i, route in enumerate(final_routes):
        dist, demand, feasible, schedule = check_route_feasibility(route, depot, VEHICLE_CAPACITY)
        total_system_cost += dist
        print(f"路径 {i+1}: 仓库 -> {' -> '.join(map(str, route))} -> 仓库")
        print(f"  状态: {'可行 ✓' if feasible else '不可行 ✗'}")
        print(f"  总距离: {dist:.2f}")
        print(f"  总载重: {demand}/{VEHICLE_CAPACITY}")
        print(f"  时间安排: ")
        for node, time in schedule:
            print(f"    - {node} (到达:{time:.1f})")
        print("-" * 40)

    print(f"\n>>> 系统总行驶距离 (Total Cost $Z$): {total_system_cost:.2f}")

    # 可视化
    plt.figure(figsize=(10, 10))
    plt.scatter(depot.x, depot.y, c='red', marker='s', s=200, label='Depot', edgecolors='black')
    plt.text(depot.x + 1, depot.y + 1, "Depot", fontsize=12, fontweight='bold')

    colors = ['#1f77b4', '#ff7f0e', '#2ca02c', '#d62728', '#9467bd']

    for i, route in enumerate(final_routes):
        color = colors[i % len(colors)]
        xs = [depot.x]
        ys = [depot.y]

        for cust in route:
            xs.append(cust.x)
            ys.append(cust.y)
            plt.text(cust.x + 1, cust.y + 1, f"{cust.id}\n[{cust.ready_time}-{cust.due_time}]", fontsize=8)

        xs.append(depot.x)
        ys.append(depot.y)

        plt.plot(xs, ys, c=color, marker='o', linewidth=2, label=f'Route {i+1}', markersize=8)

    plt.title("VRPTW Solution Visualization (Solomon-like Data)", fontsize=16)
    plt.xlabel("X Coordinate")
    plt.ylabel("Y Coordinate")
    plt.legend()
    plt.grid(True, linestyle='--', alpha=0.7)
plt.show()这段代码的核心在于check_route_feasibility函数,它实际上是在模拟一辆虚拟车辆的行驶过程。它计算了从配送中心出发,经过一系列客户点,最终返回的累积时间和距离。在这个过程中,算法必须严格遵守不等式 tik≤lit_{ik} \leq l_itik≤li。如果车辆到达时间 tikt_{ik}tik 超过了 lil_ili,这条路径就会被判定为不可行。
运行上述代码,您将看到控制台输出的具体路径安排、每个客户的到达时间以及系统总距离。更重要的是,它会弹出一个可视化窗口,清晰地展示不同车辆(不同颜色)在空间中的行驶轨迹。这种视觉化的反馈帮助我们直观理解算法是如何在时间窗的逼迫下,将客户分配给不同的车辆的。
当然,贪心算法虽然快速,但往往陷入局部最优,无法保证全局最优解。在学术界和工业界,为了解决大规模的VRPTW,人们通常会采用自适应大邻域搜索(ALNS)或混合遗传算法,利用"破坏-修复"机制不断跳出局部陷阱。但无论算法多么复杂,其底层逻辑依然离不开对上述数学模型的忠实执行。
如果您希望进一步探讨如何将这段代码扩展为能够处理标准Solomon数据文件(.txt格式)的通用求解器,或者想了解如何利用强化学习(Reinforcement Learning) 来训练一个智能体自动生成路径,我可以为您继续深入展开。