3DGS 重建的输入不只是"一组照片"。每一帧还要与对应的相机内参、位姿和采集顺序保持一致。画面本身清晰、尺寸也满足要求,如果中途切换了相机裁剪策略,却继续沿用旧内参;或者图像与位姿来自相邻两个时刻,系统接口仍可能收到格式完整的数据,最终模型却出现重影、拉伸和局部漂移。
本文用 PoseLatch 演示工程,把问题放在调用 HMS_SpatialRecon_PushFrame 之前解决。示例任务为 RECON-CALIB-0077,会话为 recon_g31。文中的统计是为说明门禁设计准备的演示向量,不代表真实设备跑分;能力支持范围、结构体字段与 SDK 版本以当前官方文档和本地头文件为准。
一、格式合法与语义一致是两回事
官方资料对 3DGS 输入给出了明确边界:开发前检查设备支持;输入图像使用规定尺寸和格式;普通帧需要相机内参以及四元数加平移构成的位姿;所有帧推送完成后再启动重建。它们构成接入的硬边界,却不会替业务决定"这一张图和这一组参数是否真的属于同一采集时刻"。
PoseLatch 的异常样本很典型。采集开始时使用 calib-r4,图像保持 1080 × 1440 RGB。第 73 帧后预览链调整了裁剪区域,图像尺寸在输出端仍被恢复成规定尺寸,但主点位置已经变化。若仅检查 width、height 和数据指针,帧可以继续向下流动,内参却不再描述当前图像。
另一个问题来自异步管线。图像、相机位姿和 UI 预览往往由不同线程产生。队列拥塞时,图像时间 captureTs 与位姿时间 poseTs 可能错配;四元数也可能包含非有限值或未归一化数据。重建接口返回成功只能说明调用被接受,不能替代应用自己的输入语义校验。
因此本例在系统接口前设置 FrameCoherenceGate。它不修改 Spatial Recon Kit 的行为,只检查应用准备的数据包是否符合当前会话合同。通过后才填充 SDK 结构并推送;被拒绝的帧进入诊断记录,不进入重建会话。
二、先把会话合同钉死
本次任务 RECON-CALIB-0077 在 13:21 创建,诊断页电量显示 68%。会话固定为 recon_g31,输入合同是 1080 × 1440、RGB、calib-r4。图像与位姿的最大允许配对偏差为 8 ms,帧序号必须严格递增,四元数模长允许落在 [0.98, 1.02]。
演示共观察 186 个候选帧,181 帧进入系统会话,5 帧被应用门禁拒绝:2 帧 INTRINSICS_REV_MISMATCH,1 帧 POSE_NOT_FINITE,1 帧 QUATERNION_NORM,1 帧 FRAME_ORDER_REGRESSION。已接受帧的图像/位姿配对偏差 P95 为 4.6 ms。门禁状态从 CAPTURING 进入 SEALED,之后才进入 RECONSTRUCTING;示例进度为 72%。
calib-r4 不是 SDK 参数,而是应用为一组内参定义的版本标识。只要分辨率、裁剪、数字变焦、镜头或图像方向会改变像素坐标与光线之间的关系,就生成新 revision。会话合同不接受混用 revision;需要切换时,结束当前采集段并创建新段,而不是把新旧帧塞进同一包。
最大偏差 8 ms 也是项目阈值,不是官方固定值。它应由相机帧率、运动速度、位姿来源和验收数据决定。本文保留这一数值,是为了让代码、图片和诊断页共享同一套可核对事实。
内参 revision 需要跟着像素几何变化,而不是跟着"相机是否还是同一个"变化。假设原图先裁掉左侧 40 像素,再缩放回 1080 × 1440,即使镜头和焦距没有改变,principalX 也必须按裁剪与缩放重新计算。若图像旋转了 90 度,焦距和主点的轴关系也会变化。把输出尺寸恢复正确,并不能自动恢复内参语义。
因此采集链必须把图像变换写成可追踪元数据。每次 crop、resize、rotate 都产生新的几何变换记录,最终内参由原始标定和这条记录推导;推导结果生成 revision。若某个图像处理节点无法给出变换参数,这一段输出就不进入普通帧重建。与其猜测主点,不如改用成套 AR 帧接口或重新建立可验证的采集链。
位姿合同还要写清坐标系约定:四元数分量顺序、左手或右手系、平移单位、相机到世界还是世界到相机。本文示例只验证有限值与模长,不宣称完成坐标系转换。实际项目应准备一个静止相机和一段沿单轴平移的黄金序列,用可观察运动方向验证外参语义。字段齐全却坐标系相反,比空指针更难排查。
三、用显式数据包承载图像与位姿
这段代码解决什么问题。 它把图像信息、内参、位姿、两个时间戳和 revision 收敛到一个不可含糊的数据包中,避免后续函数再从多个可变对象临时拼装。
cpp
struct IntrinsicsSnapshot {
    double focalX;
    double focalY;
    double principalX;
    double principalY;
    uint32_t revision;
};

struct PoseSnapshot {
    double qx;
    double qy;
    double qz;
    double qw;
    double tx;
    double ty;
    double tz;
    int64_t poseTsNs;
};

struct FrameEnvelope {
    uint64_t sequence;
    int64_t captureTsNs;
    uint32_t width;
    uint32_t height;
    const uint8_t* rgbData;
    size_t rgbBytes;
    IntrinsicsSnapshot intrinsics;
    PoseSnapshot pose;
};应用层结构的价值是把"同一帧"定义清楚。captureTsNs 与 poseTsNs 都来自同一单调时钟域;如果上游无法保证这一点,不能直接相减,而应先做时钟域转换或改用同源序号。rgbData 的所有权也必须明确:门禁和推帧期间缓冲区保持有效,调用完成后再由生产者回收。
这里没有把示例结构说成 Spatial Recon Kit 的官方结构。通过门禁后,适配层再按当前 SDK 头文件把字段写入 HMS_SpatialRecon_DataFrame。这样既避免编造系统字段,也让应用的质量合同可以独立测试。
易错点是保存"指向当前内参对象的指针"。相机配置变化后,旧帧看到的内容会被新配置覆盖。这里复制四个数值和 revision,确保异步队列中的每个 envelope 都保留采集当时的快照。
四、门禁按不可恢复程度排序
这段代码解决什么问题。 它在进入系统接口之前检查指针、尺寸、字节数、内参 revision、时间配对、有限值、四元数模长与序号单调性,并返回稳定的拒绝码。
cpp
enum class GateCode {
    ACCEPTED,
    EMPTY_IMAGE,
    INVALID_SIZE,
    INTRINSICS_REV_MISMATCH,
    PAIR_SKEW_EXCEEDED,
    POSE_NOT_FINITE,
    QUATERNION_NORM,
    FRAME_ORDER_REGRESSION
};

class FrameCoherenceGate {
public:
    explicit FrameCoherenceGate(uint32_t calibrationRevision)
        : calibrationRevision_(calibrationRevision) {}

    GateCode Check(const FrameEnvelope& f) {
        if (f.rgbData == nullptr || f.rgbBytes == 0) return GateCode::EMPTY_IMAGE;
        if (f.width != 1080 || f.height != 1440) return GateCode::INVALID_SIZE;
        if (f.intrinsics.revision != calibrationRevision_) {
            return GateCode::INTRINSICS_REV_MISMATCH;
        }
        const int64_t skew = std::llabs(f.captureTsNs - f.pose.poseTsNs);
        if (skew > 8'000'000) return GateCode::PAIR_SKEW_EXCEEDED;
        if (!PoseIsFinite(f.pose)) return GateCode::POSE_NOT_FINITE;
        const double norm = QuaternionNorm(f.pose);
        if (norm < 0.98 || norm > 1.02) return GateCode::QUATERNION_NORM;
        if (hasLast_ && f.sequence <= lastSequence_) {
            return GateCode::FRAME_ORDER_REGRESSION;
        }
        lastSequence_ = f.sequence;
        hasLast_ = true;
        return GateCode::ACCEPTED;
    }

private:
    uint32_t calibrationRevision_;
    uint64_t lastSequence_ = 0;
    bool hasLast_ = false;
};
排序很重要。空指针和尺寸错误没有继续计算的价值;revision 不匹配意味着整帧语义不属于当前会话;时间偏差超限说明图像与位姿不再是一对;最后才做数学约束。这样诊断码稳定,不会因为一帧同时存在多个问题而随机变化。
四元数模长不在范围内时,本例直接拒绝,而不是静默归一化。轻微浮点误差可以归一化,但明显偏离可能说明字段顺序、内存布局或数据来源错误。自动修复会把输入故障伪装成正常帧。若项目决定允许归一化,也应在诊断里记录 NORMALIZED,并限制可修复区间。
序号只在帧被接受后推进。被拒绝帧不会改变 lastSequence_,后续正常帧仍可继续。门禁自身属于采集会话,不能跨 session 复用;销毁或重新创建 recon_g31 时,序号状态也要一起重置。
有限值检查要覆盖内参和位姿全部标量。focalX、focalY 应为正数,主点应落在可解释范围;平移分量和四元数都不能出现 NaN 或 Infinity。项目还可以根据场景定义相邻帧位移与旋转速度上限,用于发现时间错配,但这类阈值不能凭感觉写死。缓慢扫房间与快速绕拍小物体的运动分布完全不同,应分别建立验收样本。
时间偏差只是配对质量的一部分。即使两个时间戳只差 2 ms,如果它们来自不同单调时钟,数值也没有可比性。FrameEnvelope 的构造点必须证明两个时间属于同一时钟域;否则保存 sourceClockId,并在上游做同步。门禁遇到未知时钟域直接拒绝,不能把"数字很接近"当成同源证据。
五、通过门禁后才调用系统接口
HMS_SpatialRecon_PushFrame 是系统边界,不应该承担应用数据整理。适配层只做两件事:把通过门禁的 envelope 映射到当前 SDK 的数据结构,并记录系统返回码。所有帧推送结束后,先封存采集,再调用 HMS_SpatialRecon_StartSession。
这段代码解决什么问题。 它把"校验、推帧、封存、启动"变成不可逆的阶段,防止启动重建后仍有采集线程继续推送。
cpp
class ReconIngress {
public:
    GateCode Push(const FrameEnvelope& envelope) {
        if (phase_ != Phase::CAPTURING) return GateCode::FRAME_ORDER_REGRESSION;
        GateCode code = gate_.Check(envelope);
        if (code != GateCode::ACCEPTED) {
            audit_.RecordRejected(envelope.sequence, code);
            return code;
        }

        HMS_SpatialRecon_DataFrame sdkFrame{};
        FillSdkFrameFromEnvelope(envelope, sdkFrame); // 按本地 SDK 头文件映射
        HMS_SpatialReconStatus status =
            HMS_SpatialRecon_PushFrame(session_, &sdkFrame);
        audit_.RecordPush(envelope.sequence, status);
        return status == SPATIAL_RECON_STATUS_SUCCESS
            ? GateCode::ACCEPTED : GateCode::EMPTY_IMAGE;
    }

    HMS_SpatialReconStatus SealAndStart() {
        phase_ = Phase::SEALED;
        HMS_SpatialReconStatus status =
            HMS_SpatialRecon_StartSession(session_, nullptr, OnFinished);
        if (status == SPATIAL_RECON_STATUS_SUCCESS) phase_ = Phase::RECONSTRUCTING;
        return status;
    }
};
示例用 FillSdkFrameFromEnvelope 明确隔离 SDK 映射。文章不展开未核对的结构体字段;开发时应以安装的 API 26/当前 SDK 头文件为准。StartSession 是异步操作,成功返回不代表重建已完成,完成状态由回调或进度查询确认。
本例把 CAPTURING → SEALED 设置成单向转换。封存后,生产线程即使晚到也只能收到拒绝,不会与重建并发修改输入集合。若启动失败,可以保留已封存清单用于诊断,但不能直接回到采集状态追加几帧;更安全的做法是关闭本轮会话、生成新 generation,并重新建立合同。
系统返回码与应用拒绝码要分开记录。INTRINSICS_REV_MISMATCH 是应用在调用前发现的问题,SPATIAL_RECON_STATUS_INVALID_FRAME_DATA 则来自系统边界。两者不能合并成 PUSH_FAILED,否则统计无法判断应修采集链还是核对 SDK 结构。日志字段至少包括 sequence、gateCode、sdkStatus、sessionId 和 generation。
会话启动前还应生成一份不可变清单,写入 accepted sequence 范围、calibration revision、帧数、拒绝摘要和时间偏差统计。重建完成后把清单与结果关联。这样模型出现问题时,可以判断它用了哪一批输入,而不是依赖内存中的最后状态。清单不需要保存原图内容,可保存受控摘要和必要元数据。
若 StartSession 成功后应用退到后台,不要销毁并重建会话。官方资料提供 running mode 用于前后台资源调度,调用时机位于启动之后、完成之前。页面销毁与重建会话也不是同一个概念:UI 可以离开,Native 任务继续;UI 返回时通过 sessionId 查询,而不是再创建 recon_g31 的第二个实例。
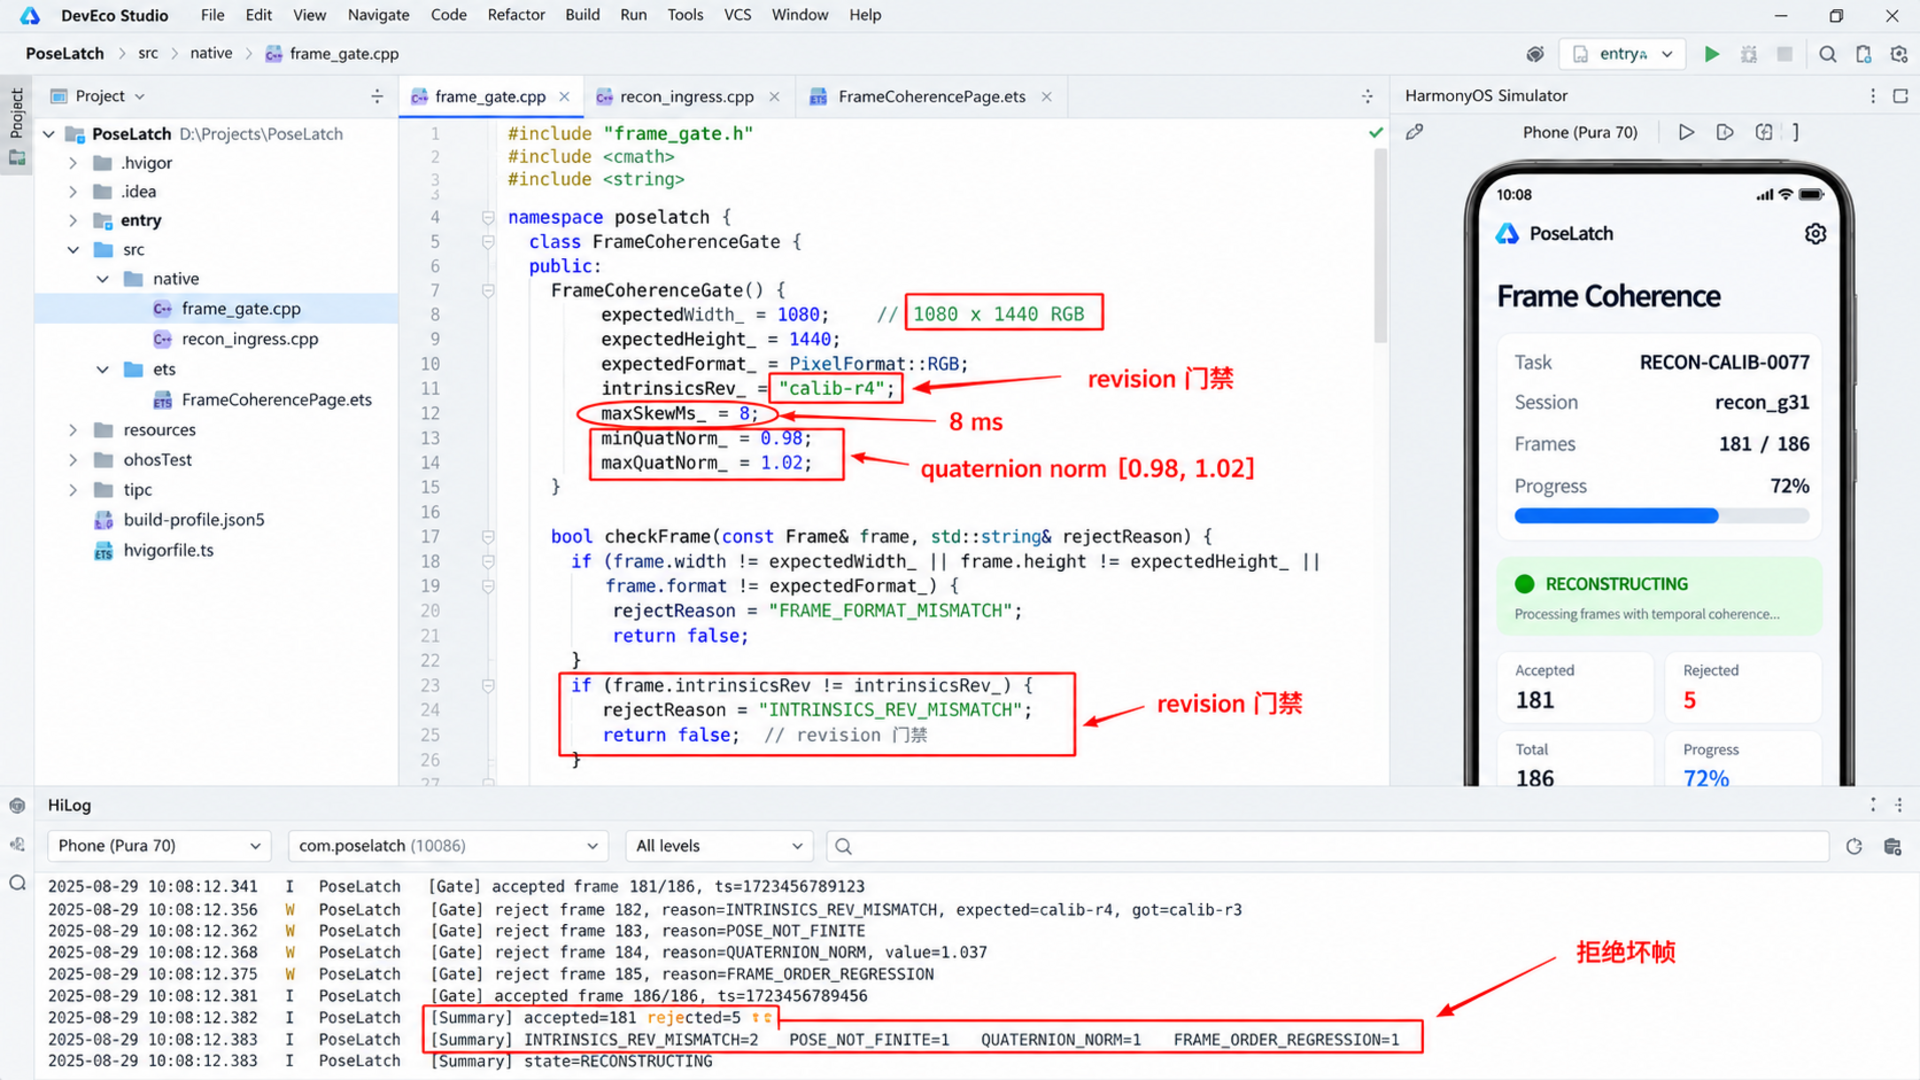
图中的 DevEco Studio 画面是演示配图。左侧为 PoseLatch 工程,中间 C++ 代码显示 calib-r4、8 ms、四元数模长范围和 revision 检查,右侧模拟器展示 181 / 186,底部日志列出 5 类拒绝结果。它用于对应文章逻辑,不冒充真实 IDE 截图或实机测试证据。
六、ArkTS 只接收稳定快照
采集和重建核心位于 C++,页面不应该持有原始指针,也不应根据零散回调自己累加统计。Native 层把审计快照一次性返回 ArkTS,页面只渲染状态,并使用 generation 隔离旧会话。
这段代码解决什么问题。 它让页面在切换会话或离开后忽略旧进度,同时保证轮询定时器与页面生命周期成对释放。
arkts
interface ReconAuditSnapshot {
  taskId: string
  sessionId: string
  phase: 'CAPTURING' | 'SEALED' | 'RECONSTRUCTING' | 'COMPLETED' | 'FAILED'
  observed: number
  accepted: number
  rejected: number
  progress: number
  calibrationRevision: string
}

@Entry
@Component
struct FrameCoherencePage {
  @State audit?: ReconAuditSnapshot
  private generation: number = 0
  private timerId: number = -1

  aboutToAppear(): void {
    const current = ++this.generation
    this.timerId = setInterval(async () => {
      const next = await PoseLatchNative.queryAudit('recon_g31')
      if (current === this.generation) this.audit = next
    }, 500)
  }

  aboutToDisappear(): void {
    this.generation++
    if (this.timerId >= 0) clearInterval(this.timerId)
    this.timerId = -1
  }
}
页面状态不会反向驱动 Native 会话。启动、暂停、恢复和销毁都通过单独命令进入状态机,查询只返回不可变快照。这样可以避免 UI 重组时重复调用 StartSession。进度显示 72% 只是当前快照;回调晚到时先比较 generation,再决定是否刷新。
资源释放需要特别克制。定时器要清除;Native 会话在确定不再使用时调用 HMS_SpatialRecon_DestroySession;图像缓冲区按所有权回收;完成回调里避免执行耗时任务。若应用切换前后台,应在 StartSession 之后、重建完成之前按当前状态调用 HMS_SpatialRecon_SetRunningMode,而不是重新创建会话。
七、运行页展示门禁结果而不是漂亮模型
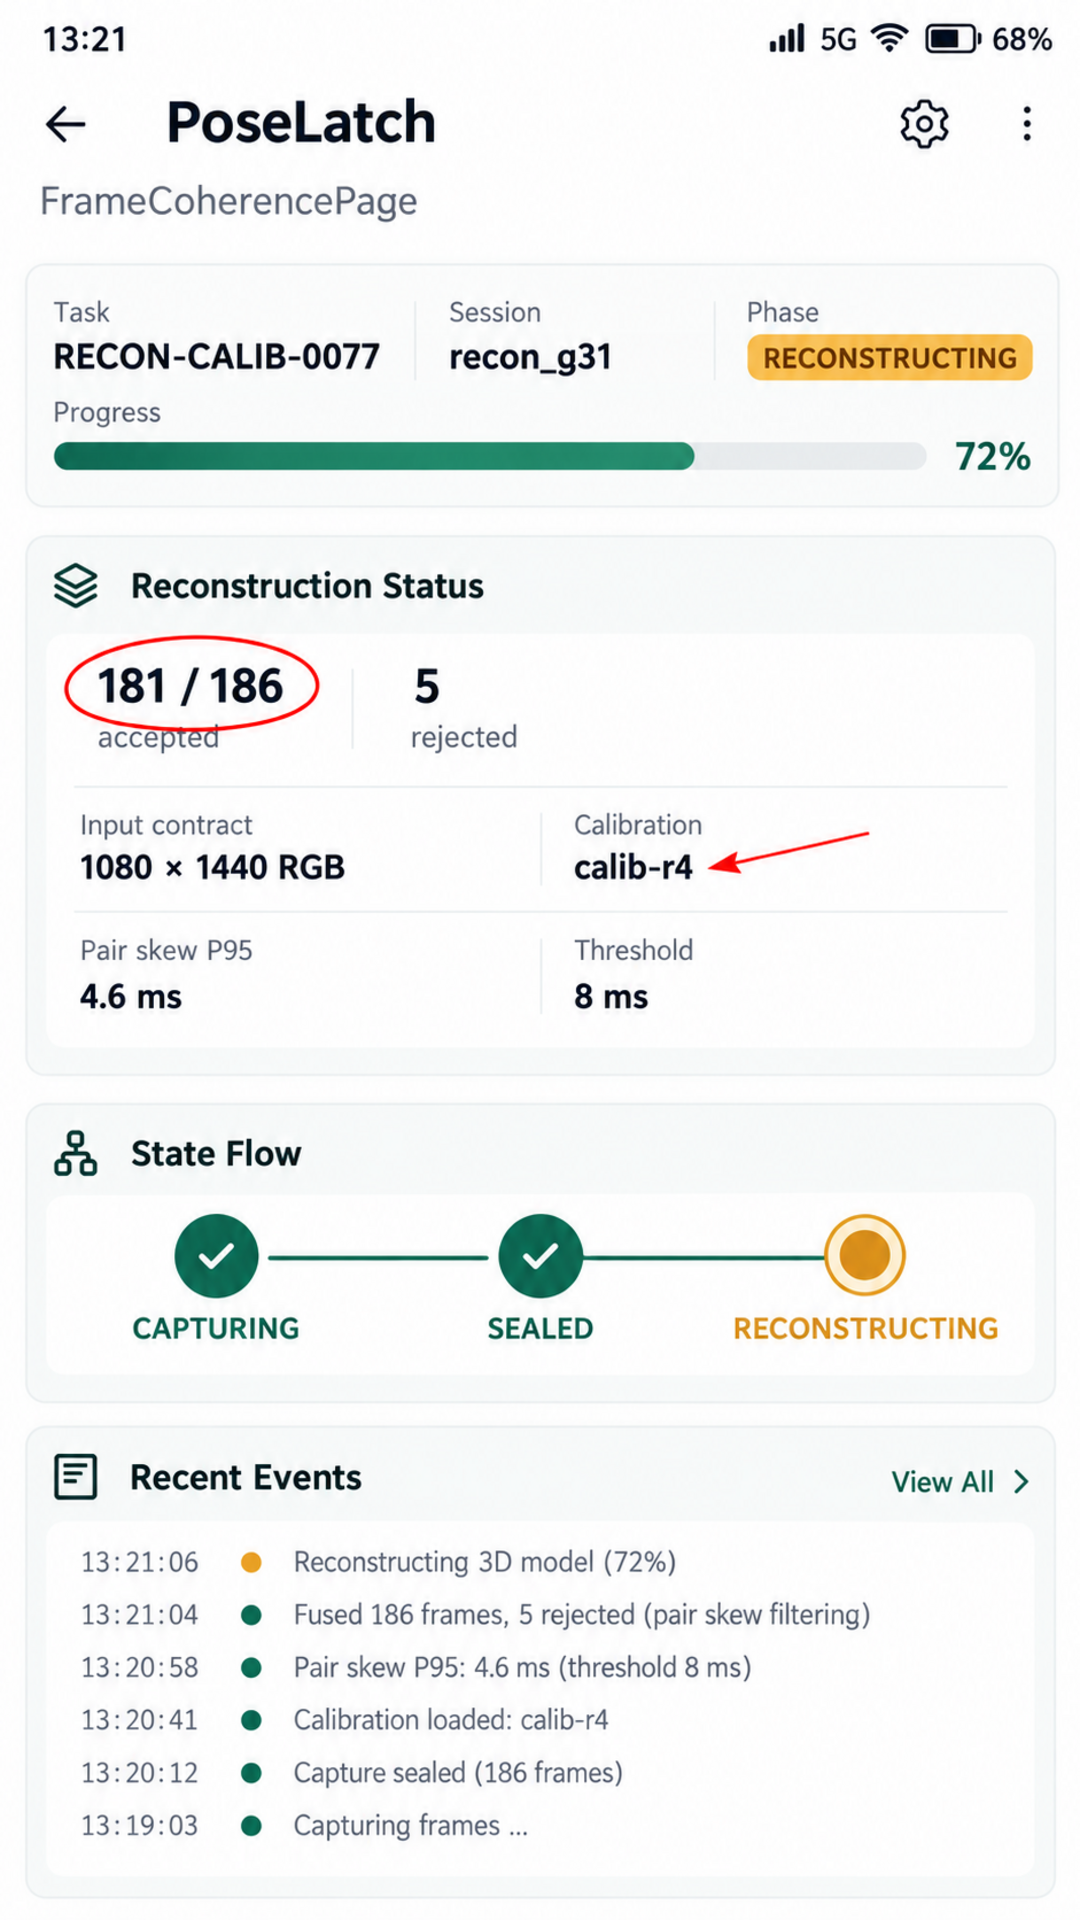
运行页时间为 13:21,状态栏显示 5G、Wi-Fi、信号和 68% 电量。任务 RECON-CALIB-0077、会话 recon_g31、合同 1080 × 1440 RGB / calib-r4 均在首屏可见。进度卡显示 72%,阶段为 RECONSTRUCTING,帧统计为 181 / 186 accepted。
把门禁结果放在主页面,是为了让采集人员在开始重建前就看到异常。如果 5 个拒绝全部集中在某次相机配置变化后,继续采更多帧并不能改善数据集;应先固定内参 revision。页面不会显示"自动修复成功",因为本文策略没有静默修复。
P95 配对偏差 4.6 ms 是已接受集合的统计。被拒绝的超限样本不应混入这个数字,否则指标会被门禁行为本身扭曲。诊断报告同时保存阈值 8 ms、样本数和时间单位,避免后续只看到一个没有上下文的 P95。
页面还可以显示输入覆盖的序号范围,例如 1--186,并标记缺口。缺口本身不一定错误,因为应用主动拒绝坏帧;真正需要关注的是缺口是否连续集中。如果 5 个拒绝散落在整段采集中,可能只是个别异常;如果都集中在 revision 切换点,则说明采集状态机没有正确分段。统计的目的不是把数字做得漂亮,而是帮助决定是否值得启动重建。
在用户点击"开始重建"前,页面应明确给出门禁判断:本例 181 帧可用、5 帧已隔离、合同保持 calib-r4,允许继续。若有效帧不足或关键角度桶缺失,可以要求补采;但补采仍必须发生在 CAPTURING 阶段。已经 SEALED 的会话不允许为追求数量而重新打开。
八、详情页解释五帧为何被挡住
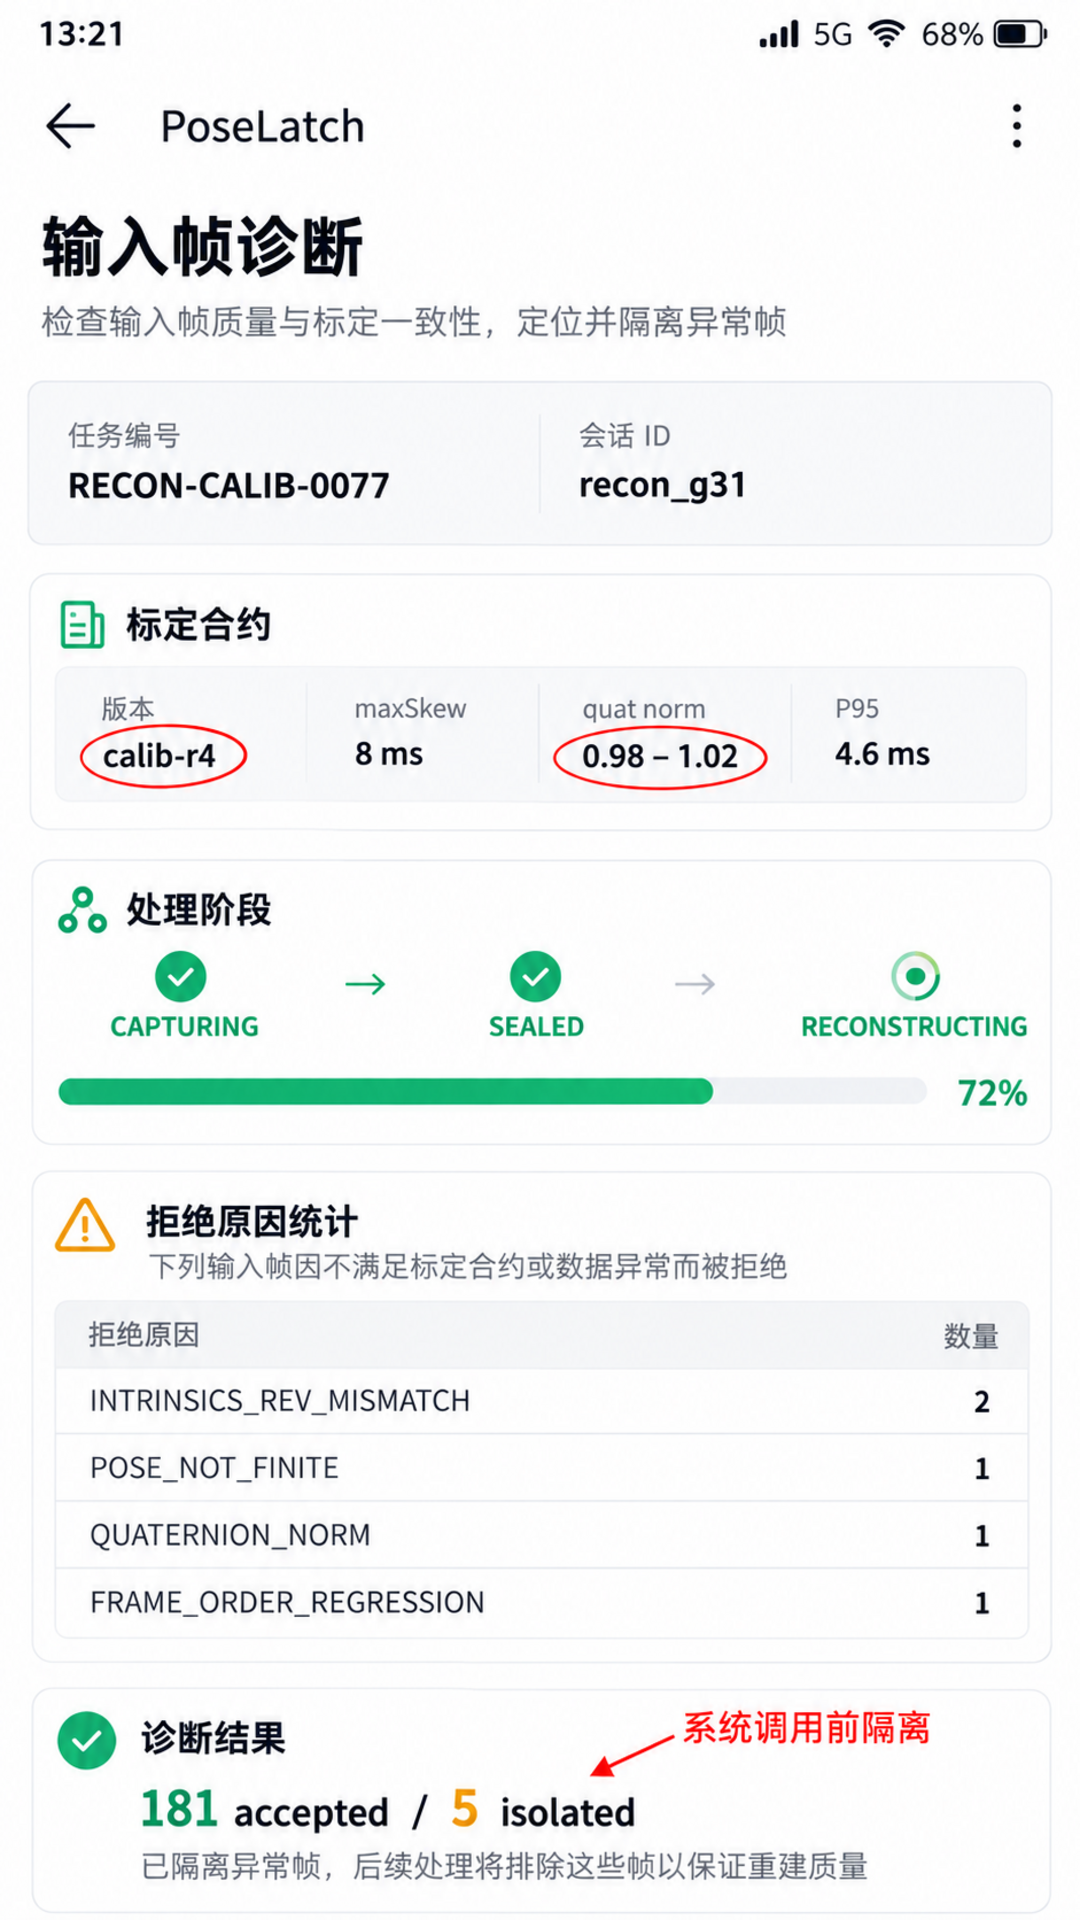
详情页与运行页内容明显不同。它列出:INTRINSICS_REV_MISMATCH=2、POSE_NOT_FINITE=1、QUATERNION_NORM=1、FRAME_ORDER_REGRESSION=1。红色标注集中在 calib-r4 与四元数范围 [0.98,1.02],用于说明系统调用前的应用门禁。
每条拒绝记录只保存 sequence、原因、revision 和必要数值,不保存完整图像。对于 POSE_NOT_FINITE,记录哪个分量非法;对于四元数模长异常,记录 norm;对于 revision 不匹配,记录 expected/actual;对于序号回退,记录 last/current。这样的诊断足以定位上游,不必把原始用户场景长期留在日志里。
详情页还显示状态链:CAPTURING → SEALED → RECONSTRUCTING。如果出现 StartSession 失败,状态停在 SEALED 并记录系统返回码;不会把页面强行推进到运行中。若用户取消,先停止生产者,再等待正在执行的推帧调用退出,最后销毁会话,避免句柄与缓冲区的交叉释放。
九、验证需要人工构造坏帧
仅用正常相机流很难覆盖门禁。单元测试应构造明确坏包:把 calib-r4 改成 calib-r5;让 poseTs 比 captureTs 晚 9 ms;把 qw 设为 NaN;把四元数模长改成 0.90;重复上一帧序号;把宽度改为 1079;把 RGB 指针设为空。每个向量都应得到唯一稳定拒绝码。
集成测试再验证阶段边界:封存后调用 Push 必须拒绝;StartSession 只能执行一次;页面离开后旧快照不能刷新新页面;前后台变化只调整 running mode;重建完成或失败后才允许销毁。还要模拟回调与取消同时发生,确认回调不访问已释放对象。
并发测试应让图像生产者、位姿生产者和封存命令故意交错。门禁需要保证 envelope 在进入队列前已经完整,不能让消费者看到一半旧字段、一半新字段。封存动作先阻止新 envelope 入队,再等待队列排空,最后改变 phase。若先改变 phase 再等待,仍在执行的 Push 可能被误记为封存后调用;若只等待不关入口,队列则永远排不空。
故障注入还要覆盖内存所有权。让生产者在 Push 返回前提前复用 RGB 缓冲区,检查测试是否能捕获内容摘要变化;让 Native 会话销毁后触发完成回调,确认 generation 防护生效。此类测试不一定进入日常冒烟,但在调整相机或 NAPI 适配层时应重复执行。
真正的设备验收应使用官方支持设备和适用地域,模拟器不能替代 Spatial Recon Kit 实机验证。验收记录要区分三层结果:应用门禁是否通过、系统接口是否接受、最终模型是否满足业务质量。三者不能合并成一个"成功"。模型质量问题也不能反推所有输入都非法,需要结合优化后相机参数、日志和重建结果继续分析。
十、把不确定性挡在系统边界之前
3DGS 输入管线最危险的错误不是明显崩溃,而是"每个字段看起来都像真的"。图片清晰、尺寸正确、四元数有四个值、平移也有三个值,但它们并不属于同一时刻或同一标定版本。等模型出现重影后再查,往往已经失去原始关联证据。
本文的取舍是把输入变成可审计合同:一个 envelope 对应一张图、一组内参、一组位姿、一个序号和一对时间;session 只接受一个 calibration revision;采集封存后不再追加。门禁不能保证模型一定优秀,却能排除一类可重复、可解释的输入污染。
实际项目应根据相机链路重新标定阈值,不照搬 8 ms 和 [0.98,1.02]。如果使用 HMS_SpatialRecon_PushARFrame 让 AR Engine 提供成套帧,也仍要管理 ARSession 与重建 Session 的生命周期,确保在 StartSession 前完成推送。应用自建数据管线则更需要把 revision、时钟域和缓冲区所有权写进设计,而不是留给调用点猜测。
门禁也有边界。它能证明输入满足已声明合同,不能证明纹理足够丰富、曝光稳定或视角覆盖充分;这些属于另一层采集质量问题。不要把所有模型缺陷都归因于内参与位姿,也不要因为门禁通过就声称重建已成功。输入一致性、系统执行结果和模型验收必须分别给出证据。
最终可交付的不是一句"PushFrame 返回成功",而是一条完整证据链:官方规格已核对,应用合同有版本,坏帧有拒绝码,接受集合有清单,启动后阶段可观测,完成后结果可追溯。做到这些,模型异常才有机会被定位,而不是在相机、Native、算法和渲染之间反复猜测。
官方参考: