4D成像雷达通过引入俯仰角与MIMO级联、稀疏阵列技术,实现毫米波雷达从"点探测"到"成像级感知"的跃迁,具备高分辨率3D点云与目标识别能力,弥补传统雷达短板。结合压缩感知算法,有效抑制栅瓣,提升精度。在自动驾驶中,其全天候优势使其成为L3/L4安全核心;在智慧交通领域,凭借多目标跟踪、排队检测与事件预警能力,成为车路协同的关键感知节点,推动交通系统智能化升级。
在自动驾驶的传感器套件中,毫米波雷达一直被视为"配角"(只负责测速和防撞)。但随着 4D 成像雷达 的横空出世,它正在挑战激光雷达(LiDAR)的主角地位。
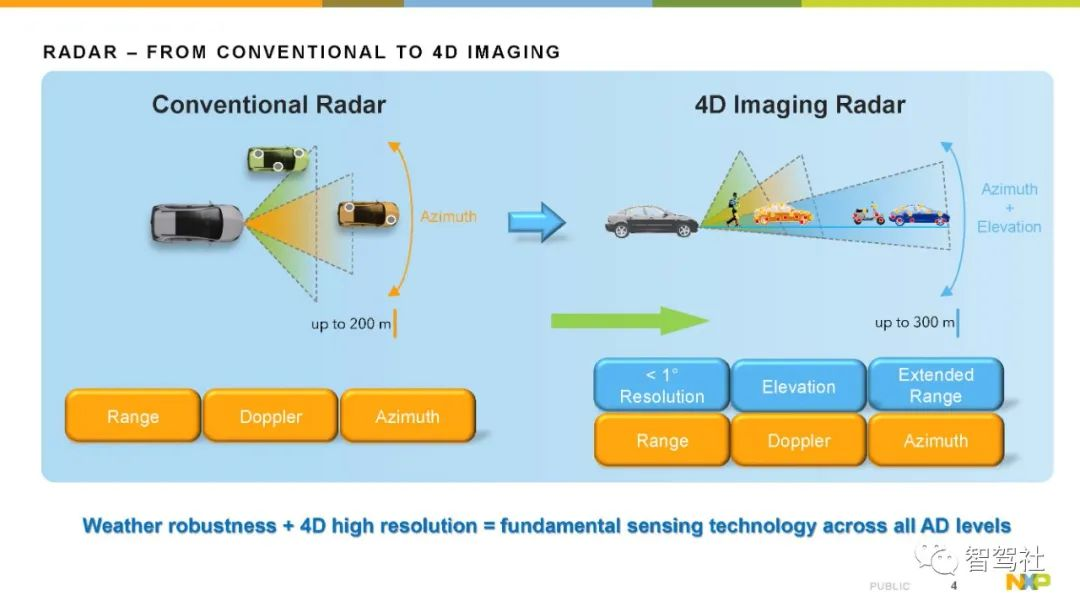
传统雷达只能看到"有个障碍物",4D 雷达能看到"这是一辆卡车,旁边还站着一个人"。这种从点到面的进化,核心在于 MIMO 级联 与 稀疏阵列。
12.1 4D 成像雷达:在毫米波段重构世界
1. 什么是 4D?
- 传统 3D 雷达 :距离 (RR)、速度 (vv)、方位角 (θazθaz)。
- 缺陷 :没有高度信息 (θelθel)。它分不清前方的障碍物是路面上的静止车辆 (必须刹车),还是横跨马路的龙门架/路牌(可以直接开过去)。这导致了大量 AEB 误刹车或漏检。
- 4D 成像雷达 :增加了 俯仰角 (Elevation, θelθel) 。
- 有了高度,雷达就能构建出真实的 3D 空间点云(加上速度维,共 4D)。
- 成像级分辨率:角分辨率从 5∘5∘ 提升到 1∘1∘ 甚至更低。能看清物体的轮廓。
2. MIMO 级联 (Cascading):把芯片串起来
单颗雷达芯片(如 TI AWR2243)通常只有 3发4收 (3TX 4RX),虚拟孔径 12 个,分辨率太低。
为了获得高分辨率,我们需要更大的孔径。
- 级联原理 :
- 将 2 颗或 4 颗雷达芯片通过 LO (本振) 同步 信号连接在一起,让它们像一颗大芯片一样工作。
- 4 片级联 (4-Chip Cascade) :
- 规模:12 TX×16 RX12 TX×16 RX。
- 虚拟孔径:12×16=19212×16=192 个通道。
- 效果:这相当于拥有了一个 192 像素的"摄像头"。虽然比不上百万像素的视觉,但在雷达领域已经是质的飞跃。
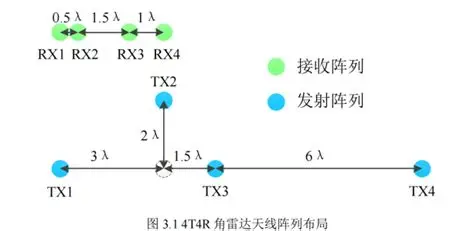
3. 稀疏阵列优化:用数学换硬件
即使用了级联,192 个通道如果排成均匀面阵(14×1414×14),孔径还是很小。
为了获得更高的分辨率(更窄的波束),我们需要把天线拉得更开。
- 稀疏布阵 (Sparse Array) :
- 故意不按 λ/2λ/2 的标准间距排布,而是按随机或互质间距排布。
- 优点:孔径变大了,分辨率提高了。
- 副作用:栅瓣(Grating Lobes)升高,能量泄漏到错误的方向。
- 算法修补 :
- 利用压缩感知 (CS) 或深度学习算法,在数学上消除栅瓣,重构出干净的点云。
总结 :
4D 成像雷达是雷达技术向**"视觉化"迈进的关键一步。
它保留了雷达 全天候**(不惧雨雪雾、不惧强光)的优势,又补齐了分辨率的短板。在 L3/L4 自动驾驶中,它是最可靠的安全底座。
交通雷达(挂在红绿灯杆子上的那个盒子)是智慧交通的眼睛。
它不像车载雷达那样需要极高的分辨率,但它面临着独特的挑战:超多目标 、超长跟踪 、复杂逻辑。
12.2 交通流检测:上帝视角的车流管控
1. 多车道多目标跟踪 (Multi-Lane Multi-Target Tracking)
- 场景:一个十字路口,双向 8 车道,可能有 50-100 辆车同时在动。
- 挑战 :
- 目标密集:车辆排队时,前后车距离很近,雷达容易把它们看成一长条。
- 遮挡:大卡车会挡住旁边的小轿车。
- 算法 :
- GNN (Global Nearest Neighbor) 或 JPDA (Joint Probabilistic Data Association):解决数据关联问题(这个点迹到底属于哪辆车)。
- 车道约束 (Lane Constraints):利用地图先验信息。如果不确定车怎么走,大概率它是顺着车道走的。这能极大提高跟踪稳定性。
2. 排队长度检测 (Queue Length Estimation)
- 痛点:红灯时,车辆是静止的。普通雷达(MTI/MTD)会滤除静止目标。
- 技术 :
- FMCW 的直流分量:保留零频附近的能量。
- 轨迹记忆:虽然车停了,但雷达记得它"刚才开到了这里停下"。
- 逻辑拼接:检测到第一辆车停在停止线,第二辆车停在它后面 5 米......以此类推,计算出排队长度,实时反馈给信号机调整红绿灯时长(自适应信控)。
3. 事件检测 (Incident Detection)
交通雷达不仅要数车,还要报警。
- 逆行检测 :
- 利用多普勒速度的正负号。如果某条车道的速度方向与规定方向相反,且持续一定时间,立刻报警。
- 异常停车 :
- 在非路口区域(如高速公路),如果发现有目标速度突然降为 0 且不消失,判定为事故或抛锚。
- 行人横穿 :
- 检测横向移动的低速小目标(RCS 小)。
总结 :
交通雷达是**"业务逻辑"最重的雷达。它的底层信号处理可能不如军用雷达复杂,但上层的数据处理和事件逻辑却极其繁琐。它是构建车路协同 (V2X)** 的核心感知节点。