AUTOSAR CAN 配置详解:CanHardwareObjects、CanIfInitHohCfg 与 CanIfRxPduCfg
一、概述
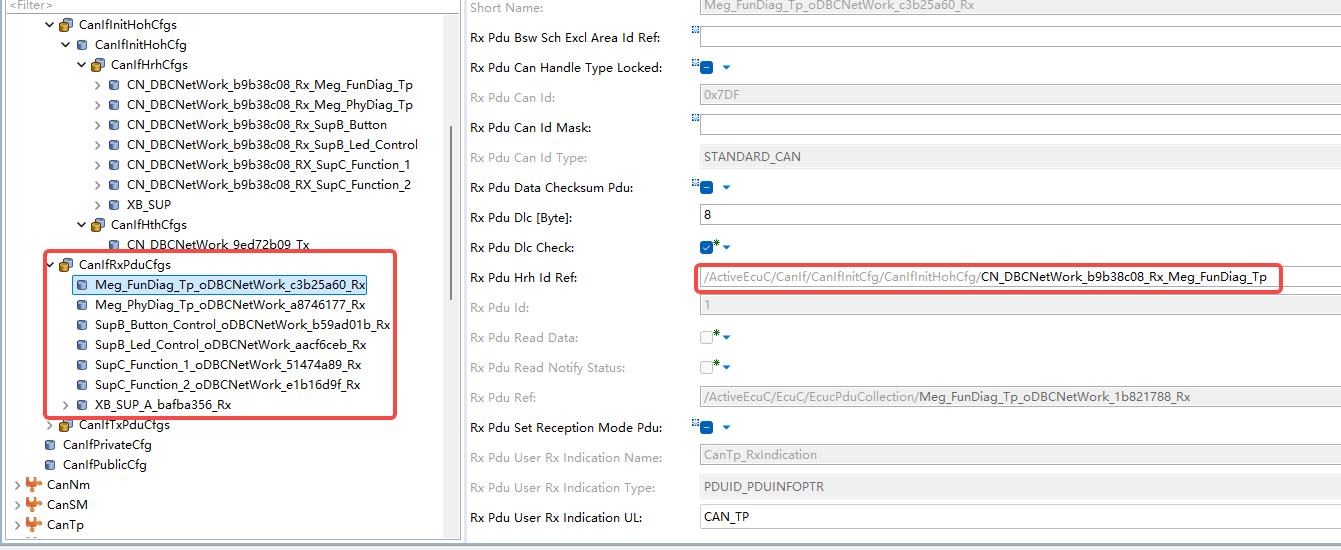
在 AUTOSAR CAN 通信栈中,CanHardwareObjects、CanIfInitHohCfg 和 CanIfRxPduCfg 是 CAN 收发配置中的三个重要部分。
它们分别位于 CAN Driver 和 CanIf 层,负责不同的工作:
- CanHardwareObjects:定义 CAN 驱动层的硬件收发对象。
- CanIfInitHohCfg:配置 CanIf 使用的硬件对象句柄(HRH/HTH),建立与 CAN Driver 的关联。
- CanIfRxPduCfg:定义接收 PDU 的 CAN ID、HRH 关联及相关接收配置。
二、davinci 配置具体模块
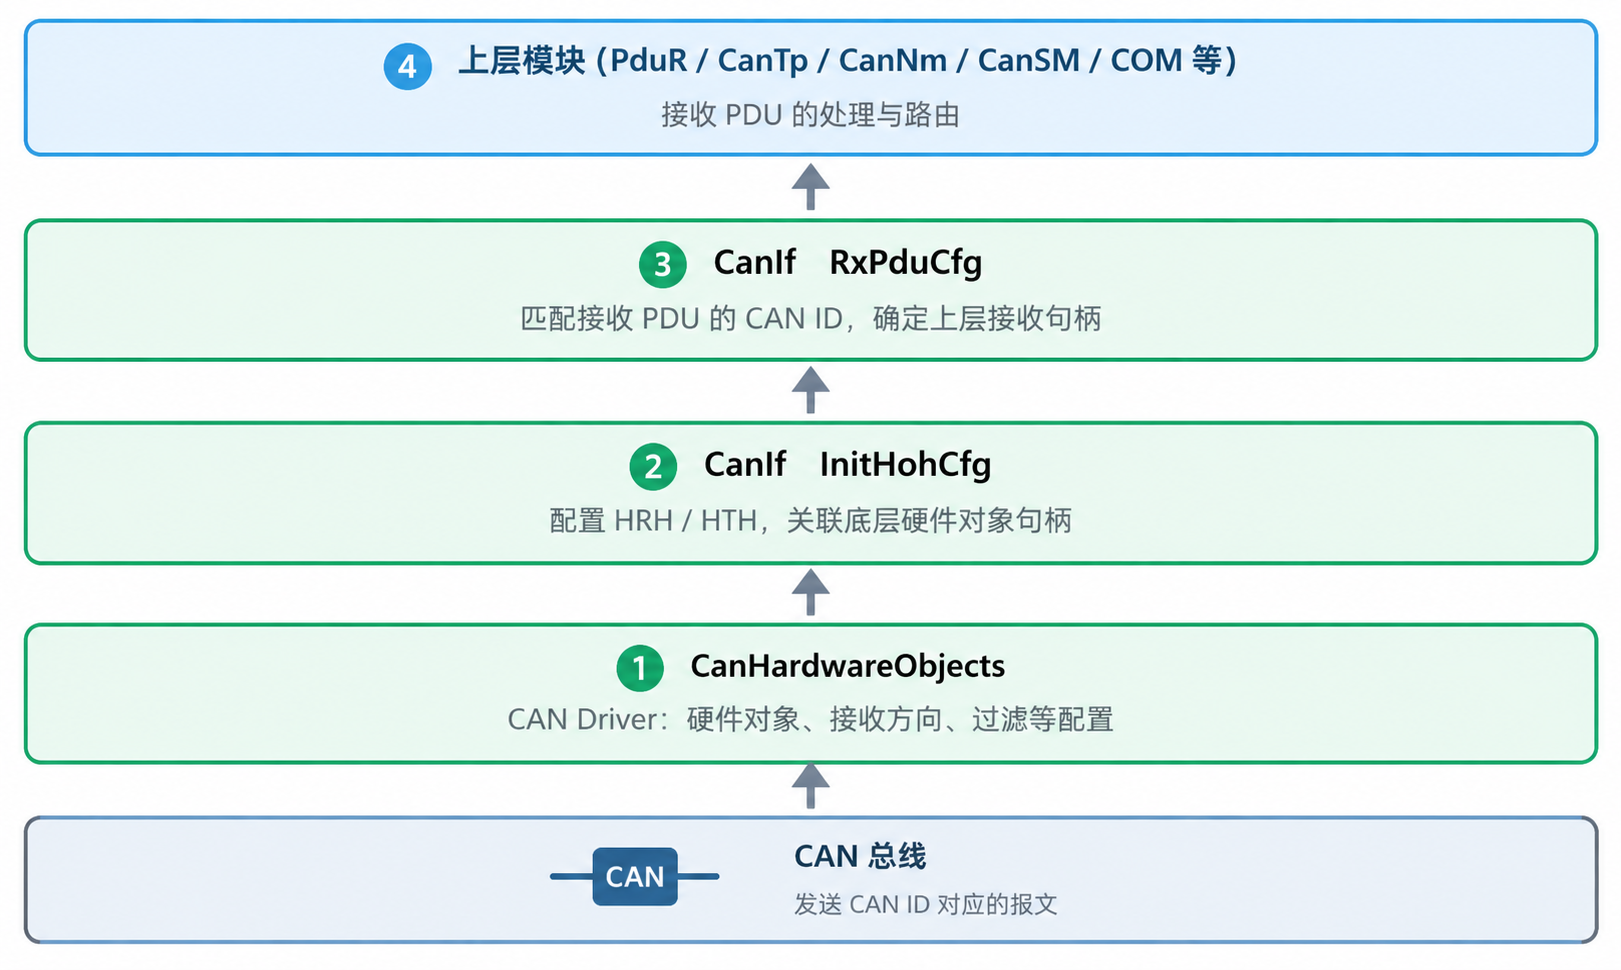
1. CanHardwareObjects
将原来的单个 rx_mailbox 根据接收报文数量和属性增加 6 个 mailbox,XB 网络管理报文配置为 basic,其他的都配置为 FULL。
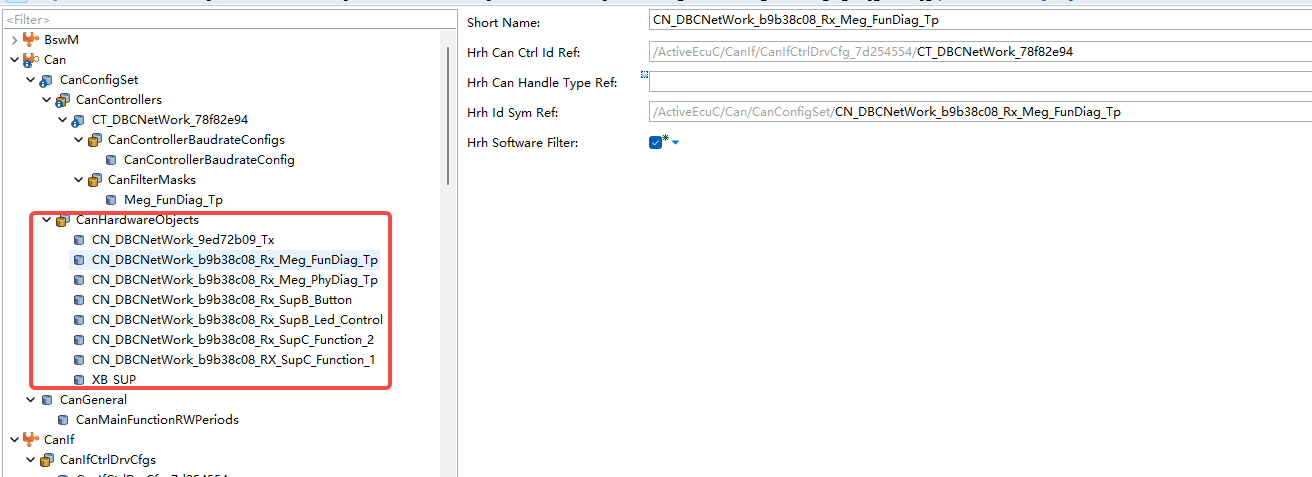
2. CanIfRxPduCfg
同上,并且绑定步骤1添加的硬件对象。见下图 2。
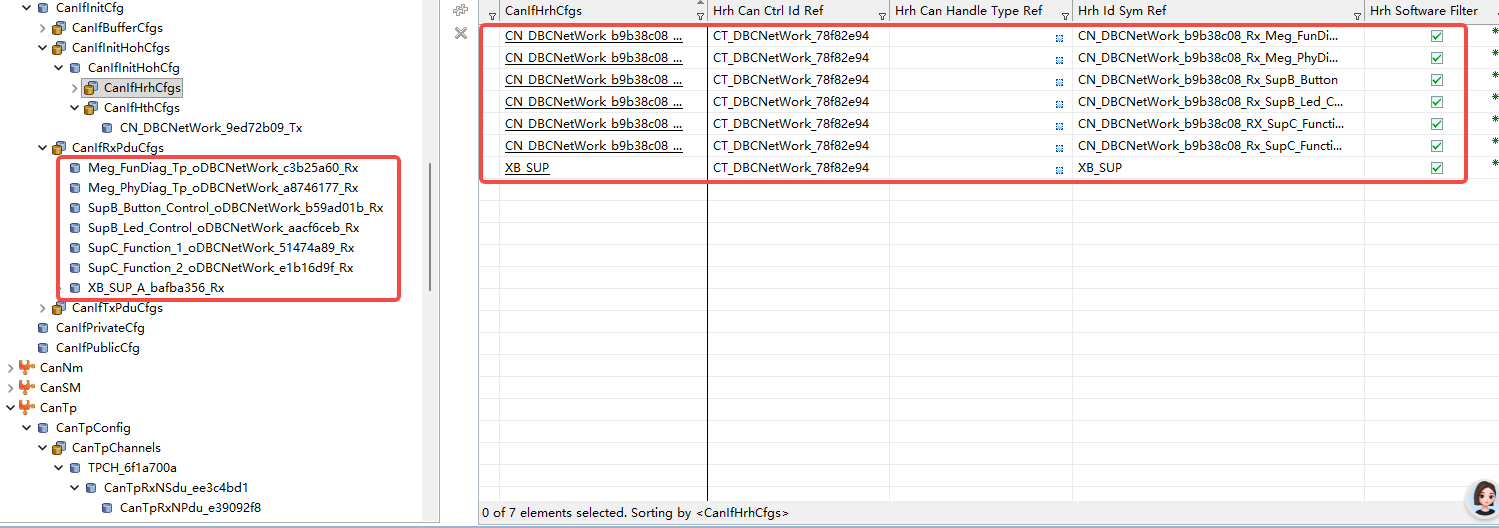
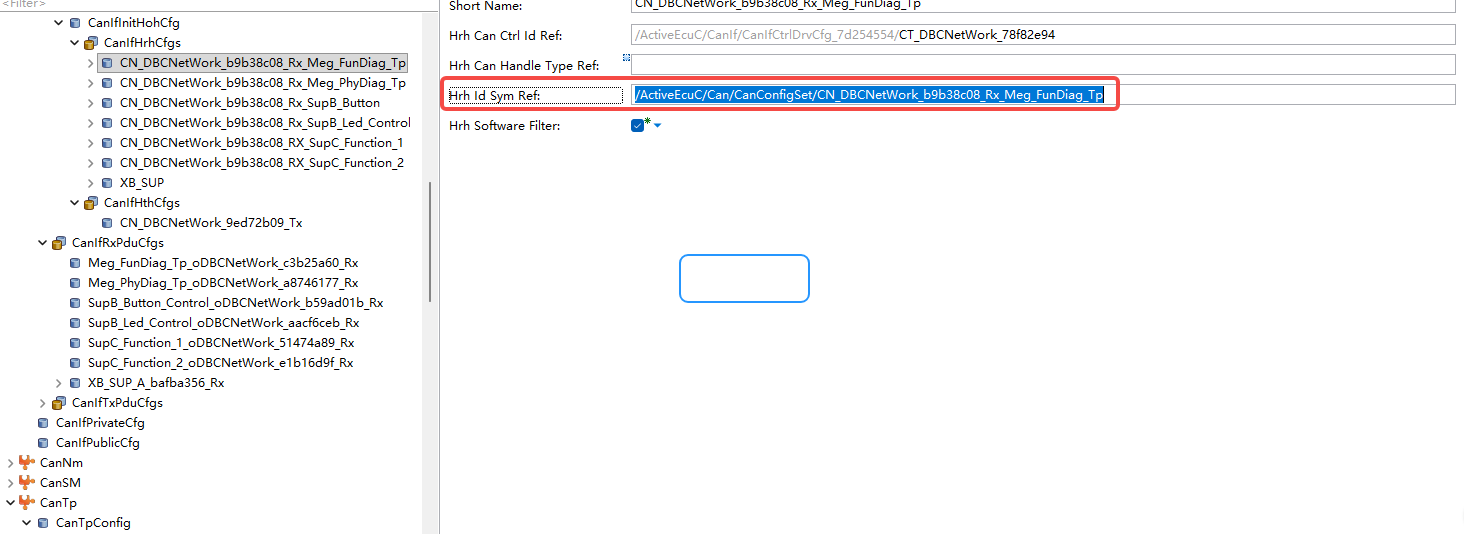
3. CanIfRxPduCfg
同上,并且绑定步骤1添加的硬件对象。