关于电机控制的一些笔试题分享
永磁同步电机d、q轴
题目
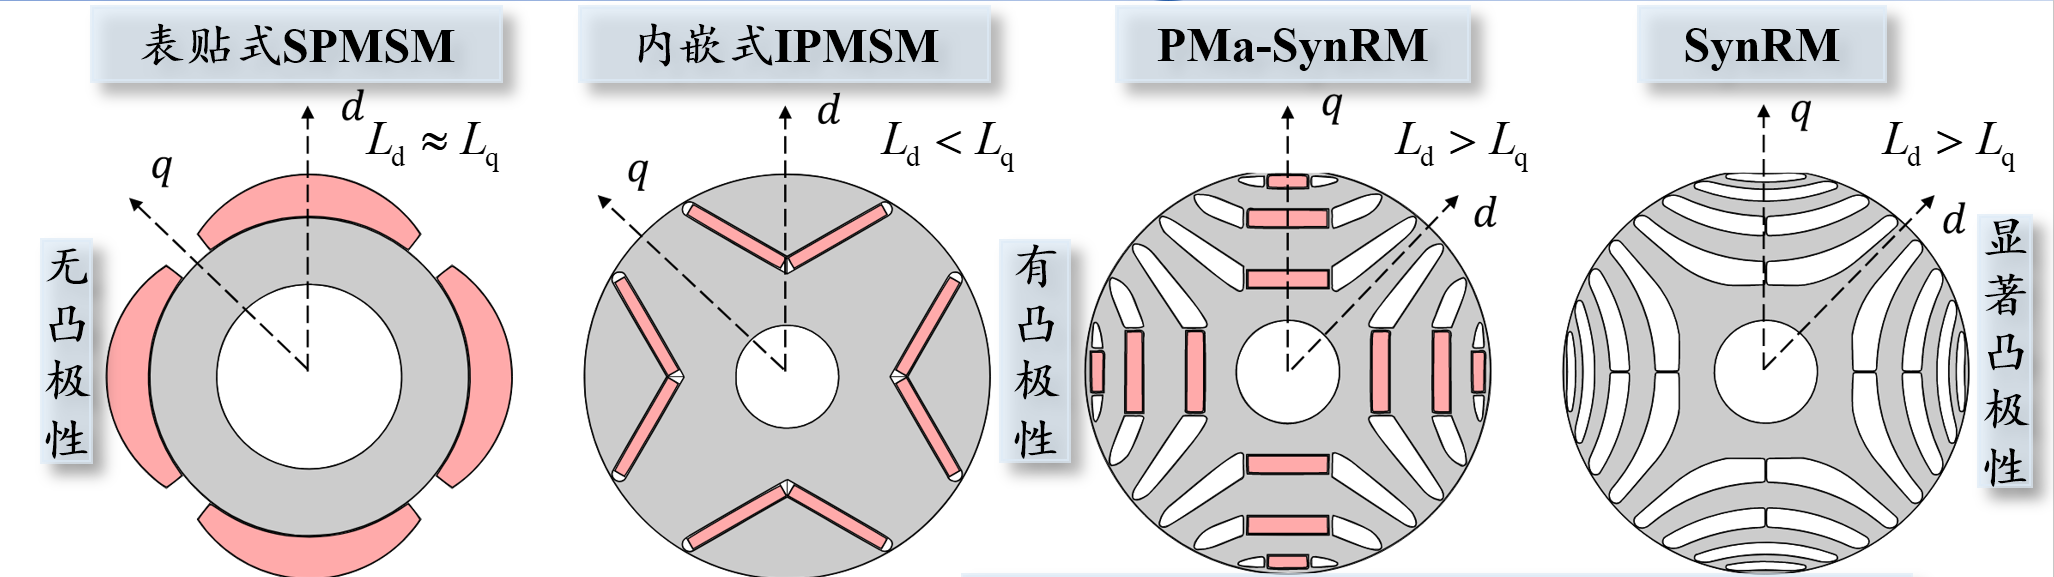
永磁同步电机在dq旋转坐标系下,d轴电感LdL_dLd与q轴电感LqL_qLq的关系通常为LdL_dLd 1 LqL_qLq,对于表贴式PMSM,二者近似 2 。内置式PMSM由于转子磁路不对称,可利用 3 转矩提高功率密度。
解析与答案
- 空1(内置式电感关系):对于常见的内置式永磁同步电机(IPMSM),由于转子永磁体嵌入导致d轴磁路磁阻较大,而q轴磁阻较小,因此通常 Ld<LqL_d < L_qLd<Lq(d轴电感小于q轴电感)。
- 空2(表贴式电感关系):表贴式PMSM(SPMSM)的永磁体贴在转子表面,气隙均匀,磁路对称,因此d轴和q轴电感差异极小,二者近似 相等(Ld≈LqL_d \approx L_qLd≈Lq)。
- 空3(磁阻转矩利用):内置式PMSM因磁路不对称(Ld≠LqL_d \neq L_qLd=Lq),除了永磁体产生的电磁转矩外,还会产生额外的 磁阻转矩(公式体现为 ∝(Lq−Ld)\propto (L_q - L_d)∝(Lq−Ld))。利用这部分磁阻转矩可以提升总输出转矩和功率密度。
SVPWM
题目
SVPWM中,参考电压矢量位于第III扇区时,其合成需用到的基本电压矢量为 1‾\underline{1}1、2‾\underline{2}2 和零矢量。若直流母线电压为 UdcU_{dc}Udc,则基本电压矢量的幅值为 3‾\underline{3}3。
答案与解析
- 空1:U3U_3U3(或 V3\boldsymbol{V_3}V3)
- 空2:U4U_4U4(或 V4\boldsymbol{V_4}V4)
- 空3:23Udc\dfrac{2}{3}U_{dc}32Udc
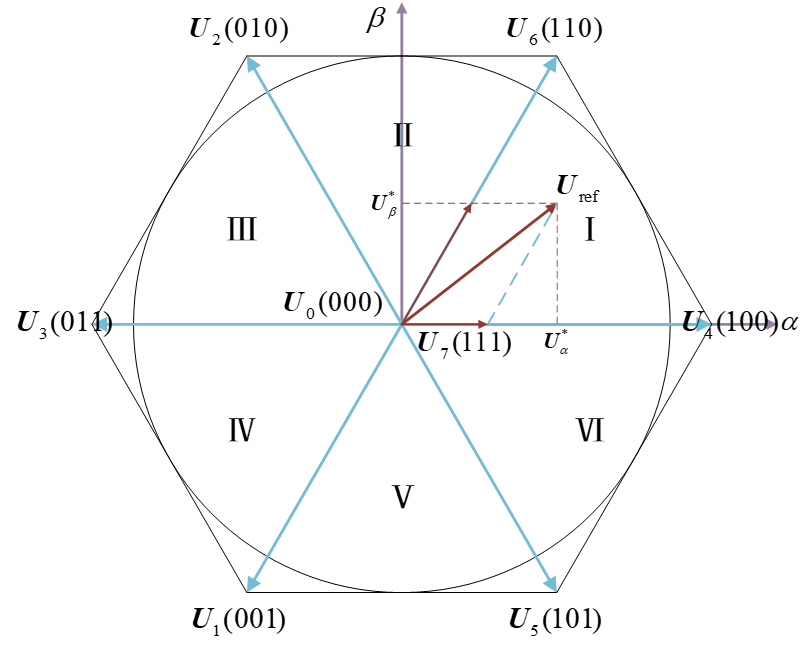
注, 不同的定义方式会导致不同的结果, 比如这里的扇区按照逆时针旋转依次为Ⅰ到Ⅵ.
对于两电平三相逆变器,相电压幅值推导可得每个有效矢量的空间矢量模长为:
∣Vk∣=23Udc|V_k|=\frac{2}{3}U_{dc}∣Vk∣=32Udc
推导简述:以 V1=(1,0,0)V_1=(1,0,0)V1=(1,0,0) 为例,相电压 Uan=+Udc/3U_{an}=+U_{dc}/3Uan=+Udc/3 体系下,空间矢量 V⃗=23(Uan+Ubnej120∘+Ucnej240∘)\vec{V}=\frac{2}{3}(U_{an}+U_{bn}e^{j120^\circ}+U_{cn}e^{j240^\circ})V =32(Uan+Ubnej120∘+Ucnej240∘),代入可得模 23Udc\frac{2}{3}U_{dc}32Udc。
Clarke变换与Park变换
题目
电机FOC控制中,Clarke变换将三相静止坐标系变换到两相静止坐标系,其等幅值变换下:iα=i_\alpha =iα= 【1】 。Park变换中,若转子位置角为θ\thetaθ,则 id=i_d =id= 【2】 。
答案与解析
{iα=iaiβ=13 ia+23 ib=23(ib+ia2) \begin{cases} i_\alpha = i_a\\4pt i_\beta = \dfrac{1}{\sqrt{3}}\,i_a+\dfrac{2}{\sqrt{3}}\,i_b = \dfrac{2}{\sqrt{3}}\left(i_b+\dfrac{i_a}{2}\right) \end{cases} ⎩ ⎨ ⎧iα=iaiβ=3 1ia+3 2ib=3 2(ib+2ia)
$$
\begin{bmatrix}i_d\ i_q\end{bmatrix}
\begin{bmatrix}
\cos\theta & \sin\theta\
-\sin\theta & \cos\theta
\end{bmatrix}
\begin{bmatrix}i_\alpha\ i_\beta\end{bmatrix}
$$
电流环
题目
电流环PI调节器设计中,通常希望将电流环校正为典型的 1‾\underline{1}1 型系统,工程上将电流环带宽设计为开关频率的 2‾\underline{2}2 倍左右。
答案与解析
- 空1:Ⅰ(或「一」/ 典型I型系统)
- 空2:15∼110\dfrac{1}{5} \sim \dfrac{1}{10}51∼101(通常填 15\boldsymbol{\dfrac{1}{5}}51 / 五分之一,最常见表述为开关频率的 1/5~1/10,默认工程取值 1/5)
-
典型I型系统校正电流环
电流环属于快速随动内环,要求超调小、响应快、跟随性能好,标准做法是把被控对象(大惯性小的逆变器+电机电枢/直轴回路,近似为一阶惯性环节 K/(Ts+1)K/(Ts+1)K/(Ts+1))搭配PI调节器后,抵消大惯性,校正为典型I型系统(开环传递函数为 G(s)=Ks(Ts+1)\displaystyle G(s)=\frac{K}{s(Ts+1)}G(s)=s(Ts+1)K,即二阶系统,可实现最优阻尼/最小超调)。
而转速外环才是校正为典型II型系统(抗扰优先)。
-
电流环带宽与开关频率的关系
电流环采样/更新频率等于开关频率 fsf_sfs ,为避免控制离散化带来的混叠、以及PWM调制带来的谐波扰动,要求电流环闭环带宽 fbw,if_{bw,i}fbw,i 远低于开关频率:
工程经验值为 fbw,i=(1/5∼1/10)fsf_{bw,i} = (1/5 \sim 1/10)f_sfbw,i=(1/5∼1/10)fs ,也就是带宽取开关频率的1/5~1/10倍,最常提的默认值为 1/5(即5倍裕度,保证环路相位裕度足够,避免振荡)。
高频方波注入法
题目
高频方波注入法用于零低速下的无感控制时,通常在 1 轴注入高频信号,通过检测 2 轴的高频电流响应来提取转子位置信息。
解析与答案
- 空1:估计的 d 轴(或 d^\hat{d}d^ 轴 / 旋转坐标系下的估计直轴),常简写为 d(或"估计d轴/d^\hat dd^")
- 空2:估计的 q 轴(或 q^\hat{q}q^ 轴),常简写为 q
高频注入法(含高频正弦注入、高频方波/电压脉冲注入)利用内置式永磁电机 Ld≠LqL_d \ne L_qLd=Lq 的凸极性(磁阻各向异性)来辨识转子位置。
做法:
在估计的直轴 d^\hat dd^ 上叠加一个高频方波电压(或正弦电压);
由于实际转子位置 θ\thetaθ 与估计位置 θ^\hat\thetaθ^ 存在误差 Δθ=θ−θ^\Delta\theta=\theta-\hat\thetaΔθ=θ−θ^,高频电流会在估计的交轴 q^\hat qq^ 上产生与 sin(2Δθ)\sin(2\Delta\theta)sin(2Δθ) 成正比的分量;
提取 q^\hat qq^ 轴高频电流,经解调得到位置误差信号,用锁相环/观测器收敛到 Δθ→0\Delta\theta\to 0Δθ→0,从而估计出真实转子位置。
因此答案为 d(估计d轴)→ q(估计q轴)。
PWM死区补偿
题目
在PWM逆变器中,死区时间的设置会导致输出电压的 1 效应,死区补偿的常用方法是根据 2 方向来调整PWM占空比。
答案与解析
- 空1:畸变(或"死区畸变/误差电压/基波损失/零点钳位"),最标准的说法是 "死区导致的输出电压畸变(误差/损失)效应",通常填 "畸变"(也可表述为"误差电压"或"基波幅值减小/失真"效应)。
- 空2:相电流(或负载电流/输出电流)
即:死区引起 输出电压畸变(误差),补偿时根据 电流(相电流/负载电流)的方向(极性) 来修正占空比。
原理说明
PWM逆变器上下桥臂需要插入死区时间防止直通短路。但死区使实际输出电压与理想指令存在偏差:
偏差极性取决于该相电流的实际流向(电流为正或负时,实际导通的是上管续流二极管还是下管,导致电压被钳位到 +Udc+U_{dc}+Udc 或 0/−Udc0/-U_{dc}0/−Udc)。
结果造成每相输出存在宽度为死区时间的 误差脉冲电压,叠加后使输出电压基波幅值下降、产生低次谐波与电流畸变(尤其低频时明显)。
死区补偿:检测(或估算)各相电流方向/极性,据此在 PWM 占空比上增加或减少一个与死区时间成正比的补偿量(正电流补正、负电流补负),抵消误差电压。
MTPA
题目
对于SPMSM,MTPA控制等价于 1 控制;而对于IPMSM,MTPA控制需要满足d轴电流 idi_did 与q轴电流 iqi_qiq 满足关系式:id=i_d=id= 2 (用 Ld、Lq、ψfL_d、L_q、\psi_fLd、Lq、ψf 表示)。
答案与解析
- 空1:id=0i_d=0id=0(或"零直轴电流 / id=0")控制
因为表贴式永磁同步电机 SPMSM 有 Ld=LqL_d=L_qLd=Lq,电磁转矩 Te=32pψfiqT_e=\frac{3}{2}p\psi_f i_qTe=23pψfiq,与 idi_did 无关,最大转矩/电流比自然就是让 id=0i_d=0id=0,只用 iqi_qiq 产生转矩,故 MTPA ≡ id=0i_d=0id=0 控制。 - 空2:id=ψf−ψf2+4(Lq−Ld)2iq22(Lq−Ld)\displaystyle i_d=\frac{\psi_f-\sqrt{\psi_f^2+4(L_q-L_d)^2 i_q^2}}{2(L_q-L_d)}id=2(Lq−Ld)ψf−ψf2+4(Lq−Ld)2iq2
或常用更简洁的标准 MTPA 关系式(对 IPMSM,Lq>LdL_q>L_dLq>Ld):
id=ψf−ψf2+4(Lq−Ld)2iq22(Lq−Ld)\boxed{i_d=\frac{\psi_f-\sqrt{\psi_f^2+4(L_q-L_d)^2 i_q^2}}{2(L_q-L_d)}}id=2(Lq−Ld)ψf−ψf2+4(Lq−Ld)2iq2
等价地写成显式关系:
id=−ψf+ψf2+4(Lq−Ld)2iq22(Ld−Lq)i_d=\frac{-\psi_f+\sqrt{\psi_f^2+4(L_q-L_d)^2 i_q^2}}{2(L_d-L_q)}id=2(Ld−Lq)−ψf+ψf2+4(Lq−Ld)2iq2
因为 Ld<LqL_d<L_qLd<Lq,分母为负,整体 id<0i_d<0id<0。
更常见的 MTPA 条件直接写成:
(Lq−Ld)id+ψf2=−(Lq−Ld)id2+iq2iq⋅?(L_q-L_d)i_d+\frac{\psi_f}{2}=-(L_q-L_d)\frac{i_d^2+i_q^2}{i_q}\cdot\frac{?}{}(Lq−Ld)id+2ψf=−(Lq−Ld)iqid2+iq2⋅?
其实由 ∂Te/∂id∂Te/∂iq=diqdid\frac{\partial T_e/\partial i_d}{\partial T_e/\partial i_q}=\frac{di_q}{di_d}∂Te/∂iq∂Te/∂id=diddiq(约束 id2+iq2=i_d^2+i_q^2=id2+iq2= const 的拉格朗日),得标准结论:
id=ψf2(Lq−Ld)−(ψf2(Lq−Ld))2+iq2\boxed{i_d=\frac{\psi_f}{2(L_q-L_d)}-\sqrt{\left(\frac{\psi_f}{2(L_q-L_d)}\right)^2+i_q^2}}id=2(Lq−Ld)ψf−(2(Lq−Ld)ψf)2+iq2
这是最常用形式。
两种写法等价,推荐填:
id=ψf−ψf 2+4(Lq−Ld)2iq 22(Lq−Ld)i_d=\frac{\psi_f-\sqrt{\psi_f^{\,2}+4(L_q-L_d)^2 i_q^{\,2}}}{2(L_q-L_d)}id=2(Lq−Ld)ψf−ψf2+4(Lq−Ld)2iq2
原理简述
IPMSM 电磁转矩:
Te=32pψfiq+(Ld−Lq)idiqT_e=\frac{3}{2}p\left\\psi_f i_q+(L_d-L_q)i_d i_q\\rightTe=23pψfiq+(Ld−Lq)idiq
MTPA 即在给定转矩下最小化 is2=id2+iq2i_s^2=i_d^2+i_q^2is2=id2+iq2。
令 dTedid/dTediq\frac{d T_e}{d i_d}/\frac{d T_e}{d i_q}diddTe/diqdTe 满足沿等电流圆优化,推导得:
(Lq−Ld)id+ψf2=−(Lq−Ld)iq2iq...(L_q-L_d)i_d+\frac{\psi_f}{2}=-(L_q-L_d)\frac{i_q^2}{i_q}\dots(Lq−Ld)id+2ψf=−(Lq−Ld)iqiq2...
最终解为上式。