1. 引言
Carsim 2024.1 是 车辆动力学仿真软件最新版本,广泛应用于整车开发、底盘调校、智能驾驶算法验证以及高校科研教学等领域。本文将从软件定位、核心功能、新增特性、典型应用场景以及与其他工具的协同方式等方面,对 Carsim 2024.1 进行系统介绍。
2. 核心价值
Carsim 是一款基于高精度车辆动力学模型的仿真平台,能够模拟车辆在多种道路工况、驾驶操作和环境条件下的动态响应。其核心价值在于:
- 高保真建模:内置经过大量实车验证的车辆模型,覆盖悬架、转向、轮胎、动力总成等子系统。
- 实时仿真能力:支持实时运行,可与硬件在环(HIL)、驾驶模拟器无缝对接。
- 开放接口:提供 MATLAB/Simulink、Python、C 等多种外部接口,便于算法开发和联合仿真。
3. Carsim 2024.1 新增与改进特性
相较于早期版本,Carsim 2024.1 在以下几个方面进行了重点升级:
Carsim 2024.1 下载含安装
https://p.kdocs.cn/s/IE5ZAJZKAAAGO
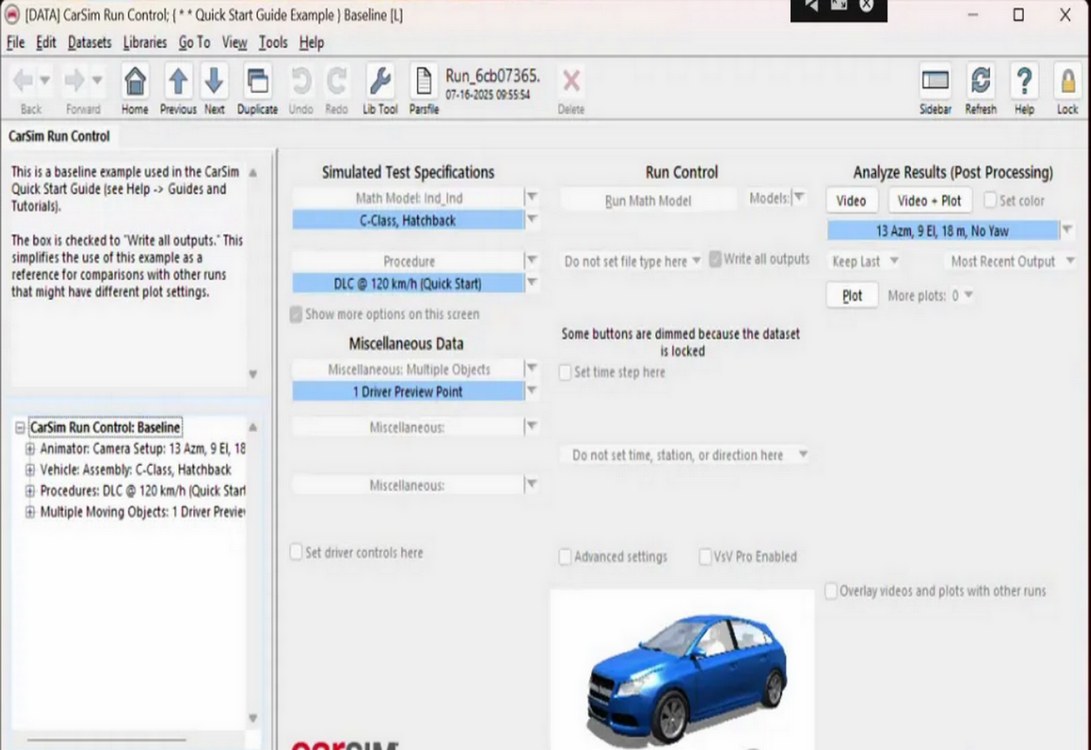
3.1 界面与工作流优化
新版对图形用户界面进行了重构,项目配置、工况设置和结果后处理流程更加直观,减少了重复操作,提升了建模效率。
3.2 轮胎模型增强
2024.1 扩展了轮胎模型库,支持更多规格的轮胎数据导入,并优化了侧偏、纵滑耦合工况下的计算精度,对极限工况仿真更加友好。
3.3 智能驾驶场景支持
针对自动驾驶仿真需求,新版增强了传感器模型、交通流场景编辑以及多车道道路建模能力,便于开展感知、规划与控制算法的闭环验证。
3.4 联合仿真接口升级
更新了与 Simulink、CarSim RT 以及第三方实时平台的接口配置,简化了 HIL 测试环境的搭建流程。
4. 典型应用场景
4.1 整车性能开发
在概念设计阶段,工程师可通过 Carsim 快速建立整车模型,评估操纵稳定性、平顺性和制动性能,为底盘硬点设计和参数匹配提供依据。
4.2 底盘电控系统开发
结合 Simulink 搭建 ESC、ABS、主动悬架等控制策略,利用 Carsim 提供的车辆模型进行控制算法验证和参数标定,缩短开发周期。
4.3 智能驾驶算法验证
通过场景编辑器构建高速公路、城市道路、交叉路口等典型工况,配合传感器模型,验证感知融合、路径规划和决策控制算法的有效性。
4.4 高校教学与科研
Carsim 在高校车辆工程专业教学中应用广泛,可用于课程设计、毕业设计和科研课题,帮助学生理解车辆动力学理论并开展仿真实验。
5. 与其他工具的协同
Carsim 2024.1 支持多种外部工具协同工作,常见组合包括:
| 协同工具 | 典型用途 |
|---|---|
| MATLAB/Simulink | 控制策略建模与联合仿真 |
| Python | 批量仿真、数据处理与算法集成 |
| Prescan / VTD | 自动驾驶场景与传感器仿真 |
| dSPACE / NI 实时平台 | 硬件在环测试 |
6. 总结
Carsim 2024.1 在车辆动力学仿真精度、智能驾驶场景支持以及联合仿真接口方面均有明显提升,能够覆盖从整车性能开发到自动驾驶算法验证的完整研发链条。无论是企业工程师还是高校研究人员,都可以借助该平台高效开展仿真工作。