【构想】基于多Agent协同的园区级PRT交通调度系统仿真设计
1. 背景与痛点
目前的城市交通系统存在明显的资源浪费与效率瓶颈:
- 载具冗余:大部分通勤场景为单人出行,但普遍使用5座轿车,道路空间利用率低。
- 人驾不可控:人为驾驶的反应延迟与不规范操作是交通事故的主要诱因。
- 调度缺失:现有导航仅解决"单车最优路径",缺乏全局视角的"全局流量最优"调度。
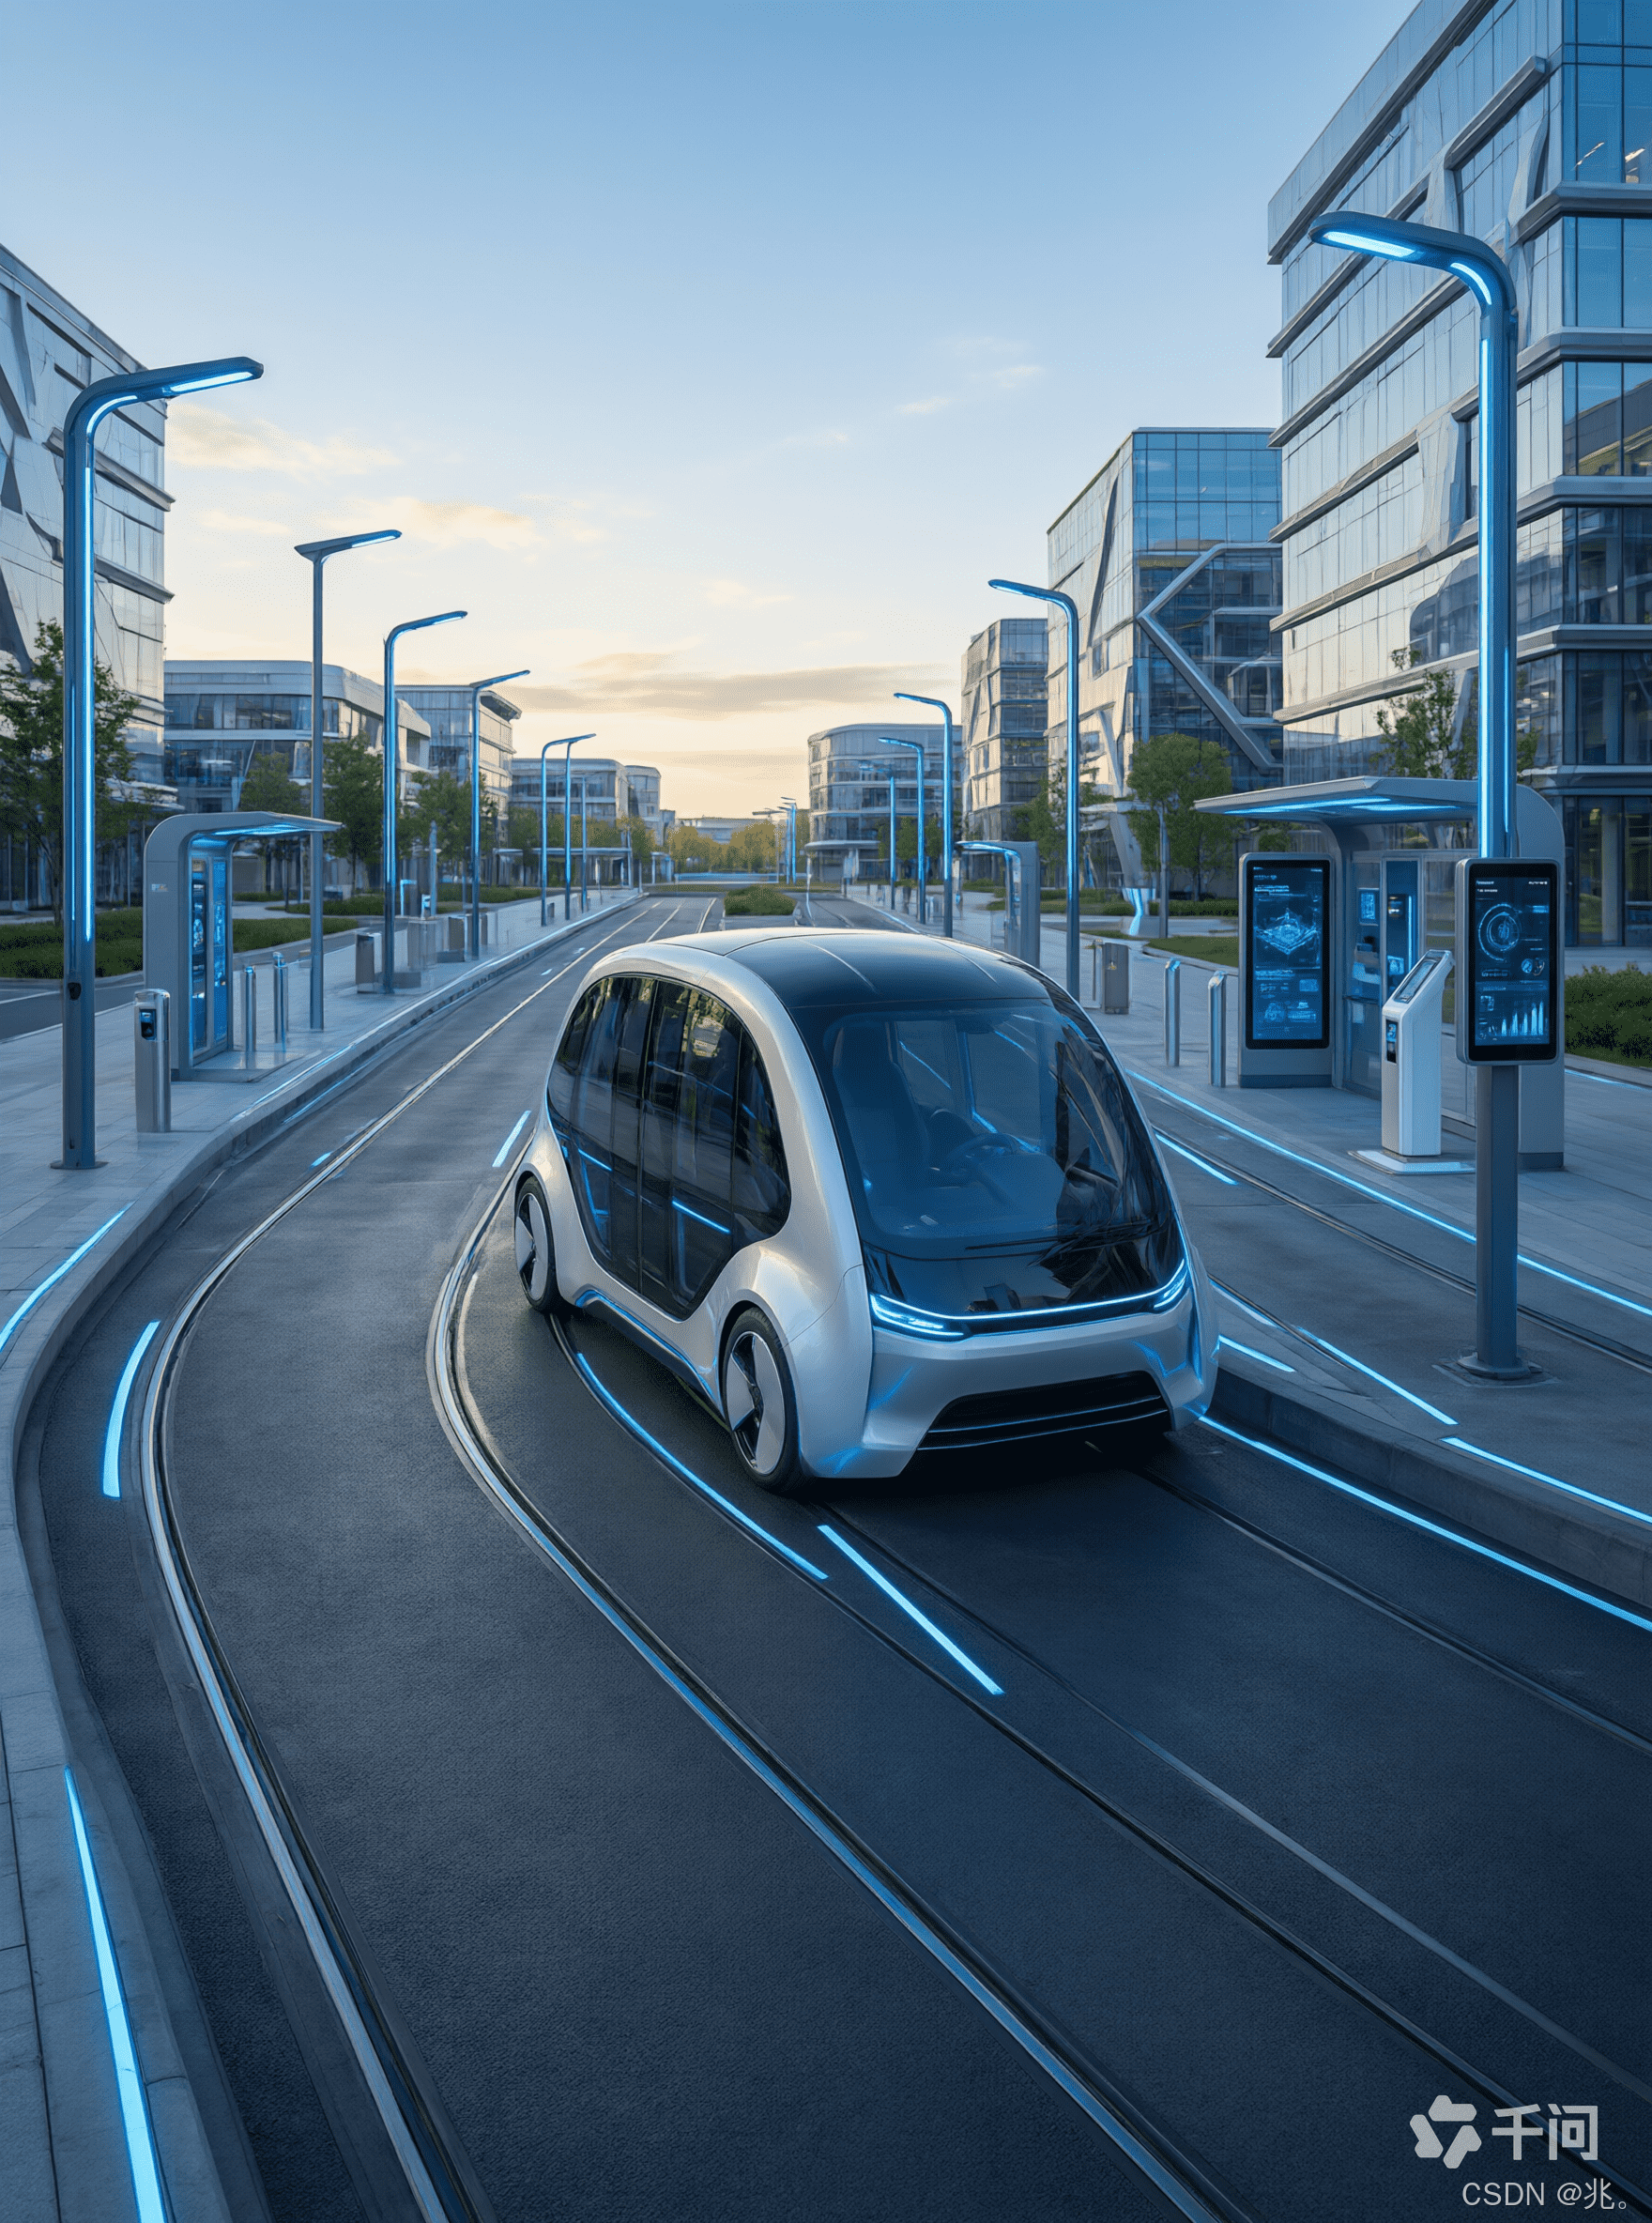
受矿区无人作业、港口自动化物流的启发,我认为在封闭/半封闭场景(如大型园区、校园、景区)率先落地一套单人座、全自动驾驶、统一调度的个人快速交通系统(PRT)是可行的。
2. 核心构想:软件定义的交通流
本方案不侧重硬件制造,而是探讨如何通过软件算法与Agent架构重构交通逻辑。
2.1 系统架构设计
我们将整个交通系统视为一个多智能体协同网络:
- 中央调度大脑 (Central Coordinator) :
- 负责全局路径规划与流量控制。
- 类似于 LangGraph 中的 State Graph,维护全局交通状态。
- 车辆智能体 (Vehicle Agent) :
- 每个载具作为一个独立的 Agent。
- 具备感知(GPS/IMU/雷达)、决策(避障/加减速)和执行能力。
- 通过物联网模块与中央大脑实时通信。
- 基础设施层 (Infrastructure) :
- 道路侧部署传感器与通信基站(V2X)。
- 可选配动态无线充电或接触式供电导轨,实现能源自给。
2.2 关键技术栈(软件侧)
作为开发者,我们可以通过以下技术栈进行仿真实现:
| 模块 | 技术选型建议 | 作用 |
|---|---|---|
| 仿真环境 | Python / Unity / SUMO | 构建虚拟地图与车辆模型 |
| Agent框架 | LangChain / LangGraph | 构建车辆决策逻辑与状态流转 |
| 路径规划 | A*算法 / Dijkstra / 强化学习 | 解决多车路径冲突与最优分配 |
| 通信协议 | MQTT / WebSocket | 实现车-云实时低延迟通信 |
| 数据可视化 | React / ECharts | 实时监控车辆位置与系统热力图 |
3. 仿真场景设计:以"腾讯大厦/胖东来园区"为例
假设在一个封闭园区内,我们部署50辆单人自动驾驶舱。
3.1 业务流程
- 用户请求:员工在小程序发起用车请求(起点A -> 终点B)。
- 任务分发:中央大脑计算全局最优解,指派距离最近且空闲的车辆 Agent。
- 路径规划 :
- 系统基于图论算法规划无冲突路径。
- 若发生路径交叉,通过时间窗(Time Window)算法错峰通行,实现"零等待"路口。
- 执行与反馈:车辆 Agent 实时上报位置与状态,中央大脑动态调整后续指令。
3.2 预期效果
- 零事故:消除了人为失误,所有车辆动作均由代码精确控制。
- 高效率:通过全局调度,消除红绿灯等待时间,道路吞吐量提升300%。
- 低成本:单人座舱体积仅为传统汽车1/3,大幅降低制造与能耗成本。
4. 难点与挑战
虽然软件逻辑可以闭环,但落地仍面临挑战:
- 硬件成本:激光雷达、算力芯片及车规级传感器的成本依然较高。
- 网络延迟:5G在偏远地区覆盖不足,车-云通信的高可靠性是安全底线。
- 长尾场景:极端天气、传感器故障等边缘情况的鲁棒性处理。
5. 总结
这是一个典型的Cyber-Physical Systems (CPS) 问题。虽然完全自动驾驶的普及尚需时日,但在特定园区场景下,利用现有的 Agent技术 和 物联网能力 进行小规模仿真与试运营,是验证这一"未来交通模型"的最佳路径。
注:本文仅为个人技术构想与系统设计练习,旨在探索软件技术在智慧交通中的应用边界。