一个人背对镜头,戴着口罩、帽子压得很低,距离摄像头 50 米,人脸完全不可见。在传统生物识别体系里,这几乎是一个"识别盲区"------但他走路的样子出卖了他:步幅多大、摆臂幅度多高、重心如何左右转移、膝盖弯曲的节奏如何,这些全身运动特征构成了一串难以伪装的"活体密码"。这就是步态识别(Gait Recognition)。
在所有生物特征识别技术中,步态识别是最特殊的一个:指纹需要接触、虹膜需要 60 厘米以内、人脸需要 3 米以内且最好正脸,而步态识别可以在几十米外、无需配合、侧脸背影甚至低分辨率画面下完成身份判断。正因如此,它在公共安全、刑侦追踪、智慧园区、医疗康复等领域持续升温,深度学习更把它的准确率从"实验室玩具"推到了"可工程落地"的水平。
本文将系统拆解步态识别算法:从"为什么走路能认出人"的生物力学基础,到剪影提取、周期检测、步态能量图(GEI)的完整处理流程;从 GaitSet、GaitPart 等经典深度模型,到跨视角识别难题、主流数据集评测、系统部署架构,再到真实挑战与未来趋势。全文面向算法工程师、安防从业者与技术管理者,目标是让你读完之后,能独立判断一个步态识别方案的技术成色。
一、什么是步态识别:一种 " 远距离、非配合 " 的生物特征
步态识别,是指通过人行走的姿态与运动模式来识别个体身份的生物特征技术。它的输入通常是一段普通监控视频,输出是"这个人是谁"(1:N 检索)或"是不是某人"(1:1 验证)。
1.1 步态识别的四个独特优势
与指纹、人脸、虹膜等主流生物特征相比,步态识别的差异化优势集中在四点:
|--------|---------|----------|----------|-----------------|
| 对比维度 | 指纹 | 人脸 | 虹膜 | 步态 |
| 有效距离 | 需接触 | 约 3 米内 | 约 60 厘米内 | 可达 50 米甚至更远 |
| 是否需要配合 | 需要主动按压 | 需正对、无遮挡 | 需注视采集设备 | 无需配合,自然行走即可 |
| 视角要求 | 接触式 | 正脸为主 | 正面注视 | 侧脸、背影均可,支持 360° |
| 分辨率要求 | 高 | 较高 | 高 | 低分辨率下仍可能有效 |
| 伪装难度 | 易被手套等干扰 | 口罩帽子即可遮挡 | 墨镜即可干扰 | 改变走路模式较难 |
| 光照依赖 | 接触式光源 | 较敏感 | 红外补光 | 可见光/红外均可 |
需要强调的是,步态识别不是要取代人脸识别,而是补全"远距离、非配合、遮挡"场景下的识别能力。真实系统中,步态与人脸、人体ReID(行人重识别)往往是融合工作的。
1.2 一个常见误区:步态识别靠的只是"怎么走"吗
很多人直觉认为步态识别的关键是动态特征------摆臂节奏、步频快慢。但研究表明,步态特征是"静态形体 + 动态运动"的复合体:身高、腿长、肩宽、躯干比例等静态形体信息,同样强烈地编码在每一帧剪影里,且在很多数据集上贡献显著。理解这一点很重要:它解释了为什么换一件厚外套(改变形体轮廓)往往比改变步频更能干扰识别,也解释了后续算法为什么同时建模空间形体与时间动态。
二、为什么走路能认出人:步态唯一性的生物力学基础
步态能作为身份标识,根源在于人体行走是一个高度个性化的生物力学过程。
2.1 行走是一个周期性的双摆运动
正常行走由重复的"步态周期"构成:从一只脚跟着地,到同一只脚再次跟着地,为一个完整周期。每个周期又分为支撑相(脚与地面接触)和摆动相(脚向前摆动)。双腿交替,形成稳定的周期节律。而每个人的腿长比例、关节灵活性、肌肉力量、重心高度、骨盆旋转方式都不同,最终反映为步幅、步频、摆臂幅度、躯干侧移、膝关节角度曲线等参数的个体差异。
2.2 哪些因素塑造了独特步态
|-------|-----------------|--------------------|
| 因素类别 | 具体变量 | 对步态的影响 |
| 形体结构 | 身高、腿长、肩宽、骨盆宽度 | 决定步幅与轮廓比例,属强静态特征 |
| 运动习惯 | 步频、摆臂幅度、外八字/内八字 | 长期形成,稳定且难以刻意改变 |
| 关节与肌肉 | 膝/髋关节灵活性、肌力分布 | 决定关节角度曲线与重心起伏 |
| 健康状态 | 伤病、疼痛代偿、神经系统状态 | 形成特征性代偿步态(也会随病情变化) |
| 心理状态 | 情绪、紧张程度 | 轻快/沉重等短时变化,属于干扰变量 |
2.3 步态既是"密码",也是"会变的密码"
步态的唯一性建立在统计意义上:大量人群中,完整步态模式重复的概率极低。但它不像指纹那样终身不变------换鞋、背包、穿厚外套、走路速度变化、路面坡度、受伤、甚至情绪,都会让同一个人的步态发生偏移。这正是步态识别算法设计中"协变量鲁棒性"(covariate robustness)要解决的核心问题,后文会展开。
三、步态识别的完整技术流程
一套完整的步态识别系统,从原始视频到输出身份,通常经过六个阶段:视频采集、目标检测与分割、剪影归一化、步态周期检测、特征提取、特征匹配与检索。下面逐段拆解。
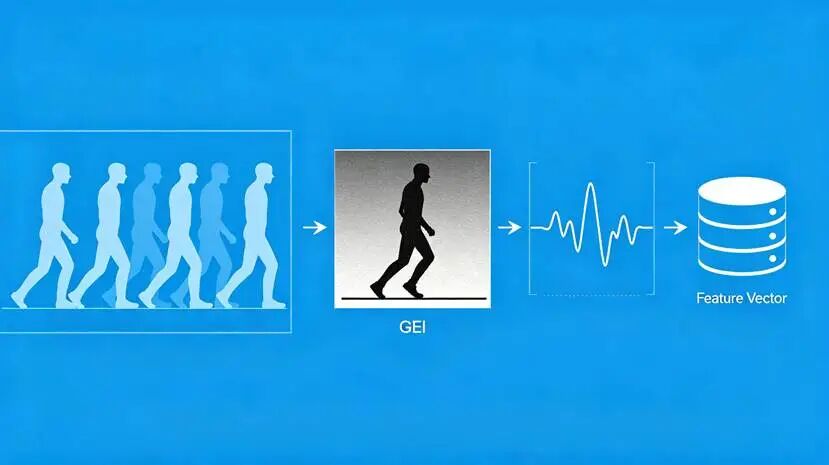
从连续剪影帧到步态能量图,再到特征向量与数据库匹配,是步态识别的经典数据链路。
3.1 第一阶段:视频采集
输入是固定机位的监控视频。与一般动作识别不同,步态识别对机位稳定性要求较高------相机抖动会把"相机运动"误当成"人的运动"。实际部署中,枪机、球机、高点全景相机都可作为采集端,远距离场景常用长焦。红外/热成像相机则用于夜间与低照度场景,形成红外步态识别分支。
3.2 第二阶段:目标检测与人体分割
这一阶段要把"人"从背景里抠出来,得到二值剪影(silhouette)。经典方法是背景建模(如高斯混合模型 GMM)做前景提取;深度学习时代则普遍使用行人检测(YOLO 等)+ 人体分割网络(语义分割/Matting)直接得到人体掩膜。剪影质量直接决定上限:分割边缘的毛刺、阴影误检、其他行人粘连,都会污染后续特征。
3.3 第三阶段:剪影归一化
原始剪影大小不一、位置漂移,需要做空间归一化:以人体几何重心或头顶---脚底为基准对齐,统一缩放到固定尺寸(经典做法是裁剪为固定高宽,如64×44 或128×88),并保持纵横比。归一化消除"人在画面中的位置"干扰,只保留形体与姿态。
3.4 第四阶段:步态周期检测
行走是周期运动,找到周期边界才能切出有意义的序列。常用信号是"剪影宽度/前景像素数随时间的变化曲线":人在双腿并拢时身体投影较窄、双腿迈开时较宽,该曲线近似周期波动,连续三个波峰(或波谷)之间的跨度即一个步态周期。也有研究用正弦函数拟合或小型CNN 直接做周期分类。周期检测把长视频切成若干等长周期序列,既降低计算量,也为周期对齐提供基准。
3.5 第五阶段:特征提取(算法核心)
这是不同流派分野的地方,总体分为两条路线:
①基于模板的手工特征路线:把一个周期的剪影压缩成一张二维模板(最典型就是 GEI 步态能量图),再用分类器或模板距离匹配。优点是轻量、可解释;缺点是对视角、衣着变化敏感。
②基于深度学习的路线:直接把剪影序列(或骨架序列)送入 CNN / 图网络 / Transformer,端到端学习判别性特征。这是当前主流,GaitSet、GaitPart 等都属于这一路线,第五章详细展开。
3.6 第六阶段:特征匹配与身份检索
提取到的步态特征(通常是一个固定维向量)进入比对环节。1:1 验证计算两段特征的相似度(余弦距离/欧氏距离),判断是否同一人;1:N 识别则在底库中做最近邻检索,输出相似度排序。大规模场景会配合向量检索引擎(如Faiss)实现毫秒级底库搜索。训练时常用三元组损失(Triplet Loss)拉近同人特征、推远异人特征,配合交叉熵分类损失。
|------|-------------|-------------------------------|------------|
| 阶段 | 输入 → 输出 | 关键技术 | 常见问题 |
| 采集 | 场景 → 视频流 | 固定机位、长焦/红外 | 机位抖动、低照度 |
| 检测分割 | 视频帧 → 人体掩膜 | 背景建模 / 检测+分割网络 | 阴影、多人粘连、遮挡 |
| 归一化 | 掩膜 → 标准剪影 | 重心对齐、固定尺寸缩放 | 纵横比失真 |
| 周期检测 | 剪影序列 → 周期片段 | 宽度曲线极值、正弦拟合 | 变速行走、周期不完整 |
| 特征提取 | 周期片段 → 特征向量 | GEI / CNN / GCN / Transformer | 视角、衣着、携物干扰 |
| 匹配检索 | 特征 → 身份 ID | 距离度量、Triplet Loss、向量检索 | 底库规模、阈值设定 |
四、经典表示:步态能量图 GEI
在深度学习普及之前,步态能量图(Gait Energy Image, GEI)是最有影响力的表示方法,至今仍是理解步态识别的最佳入口。
4.1 GEI 的计算
把一个步态周期内归一化后的 N 帧二值剪影 B_t(x,y) 逐像素平均,得到一张灰度图:
G(x,y) = (1/N) × Σ B_t(x,y)
其中 G(x,y) 是像素位置 (x,y) 处的能量值。直观理解:在一个周期里,某个位置被人体占据的时间比例越高,该位置越亮。双腿频繁扫过的区域呈现中等灰度,躯干始终占据的区域最亮。于是一段视频被压缩成一张图,既保留了静态形体轮廓,又以灰度分布编码了运动频率信息。
4.2 GEI 为什么有效,又为什么不够
GEI 的优势明显:数据量从一段视频降为一张图,对单帧噪声不敏感(平均即降噪),计算极快,可解释性强。但它的短板同样明显:把时间维度"平均掉"之后,细微的时序动态(摆臂与迈腿的相位关系)被抹平;对衣着变化(轮廓整体改变)和跨视角(侧面GEI 与正面GEI 形态差异巨大)鲁棒性有限。后续研究者提出了一系列变体:按时间分通道的CGI(时序保持的步态图)、刻画帧间差异的GFI/GEI 差分模板、基于骨架的PoseGait 等,都是在补GEI 的短板。
五、深度学习算法演进:从 GaitSet 到 Transformer
深度学习彻底改写了步态识别的性能曲线。下面按技术脉络梳理几个里程碑式工作,理解它们就掌握了这条技术线的主干。
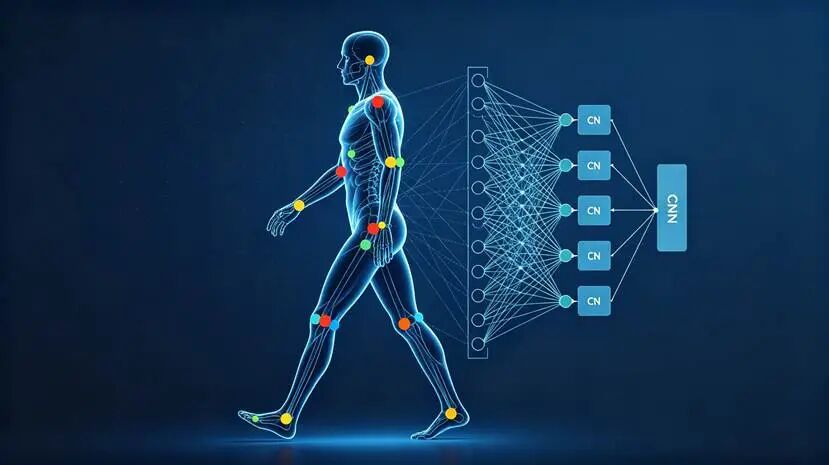
基于骨架关键点与神经网络的表示路线,是剪影路线之外的另一大分支。
5.1 GaitSet:把步态序列看成一个"集合"
GaitSet(发表于 PAMI,复旦大学团队)是近年最有影响力的步态方法之一,也是大量后续工作的性能基线。它的核心洞察非常反直觉:识别身份并不依赖帧的先后顺序,步态序列可以被视为一个无序"集合"(Set),而非严格时序。网络对每一帧剪影独立提取空间特征,再通过集合池化(Set Pooling,本质是max pooling 等置换不变操作)把帧级特征压缩成序列级表示,最后用水平金字塔映射(Horizontal Pyramid Mapping,把特征按水平条带切分,类似行人ReID 的思路)增强空间判别力。
这一设计带来两大好处:一是训练时不要求严格的周期对齐,任意数量、任意顺序的帧都能输入,工程上极其友好;二是在CASIA-B、OU-MVLP上都取得了领先成绩。GaitSet证明了"集合级表示 + 水平条带特征"这条简洁路线的有效性。
5.2 GaitPart:聚焦局部微动作
GaitPart 认为人体不同部位的运动节奏不同(腿在高频摆动、躯干相对稳定),全局卷积会把这些局部细节平均掉。它把剪影按水平局部分块,对每个局部用"微动作捕捉模块"建模时间依赖,再聚合局部特征,从而更精细地刻画局部动态。
5.3 GaitGL:全局与局部的解耦融合
GaitGL 指出,空间上全局特征(整体形体)与局部特征(肢体细节)、时间上的长短程依赖应当解耦再融合,通过全局-局部时序聚合结构同时建模两类信息,进一步提升跨视角与协变量鲁棒性。
5.4 基于骨架的路线:GaitGraph 与 PoseGait
剪影路线会被衣着、携物改变轮廓,骨架路线则绕开这一问题:先用姿态估计提取人体关节点序列,再用图卷积网络(GCN)在"人体骨架图"上学习运动模式(GaitGraph 是代表)。骨架天然对衣着变化不敏感(衣服再厚,关节运动规律仍在),但代价是姿态估计本身在远距离、遮挡、低分辨率下可能不准,误差会向上游传播。
5.5 Transformer 与最新进展
随着 Transformer 进入视觉领域,步态识别也出现了时空自注意力模型(如 GaitFormer 类工作),用时间注意力捕捉周期特性、用跨视角注意力融合多视角信息。2025-2026年的新工作还在持续推进:TrackletGait用随机短轨迹采样提升野外场景鲁棒性,DepthGait引入从RGB 估计的深度图作为新模态,PSGait用人体解析骨架替代粗糙剪影,多分支残差融合网络(如LSTCN、SE-ResAutoNet等)在CASIA-B 正常行走条件下达到97% 量级准确率。
|--------------|---------|---------------------|-----------------|-------------|
| 算法/模型 | 输入表示 | 核心思想 | 优势 | 局限 |
| GEI 模板法 | 周期剪影平均图 | 逐像素平均压缩为二维模板 | 轻量、可解释、快 | 丢时序、怕换衣/跨视角 |
| GaitSet | 剪影集合 | 无序集合 + 集合池化 + 水平金字塔 | 无需严格对齐、工程友好、基线强 | 时序建模相对弱 |
| GaitPart | 剪影局部分块 | 局部微动作捕捉 | 局部动态刻画细 | 结构更复杂 |
| GaitGL | 剪影序列 | 全局-局部解耦融合 | 跨视角表现好 | 计算量上升 |
| GaitGraph | 骨架关键点 | 图卷积建模骨架运动 | 抗衣着变化 | 依赖姿态估计精度 |
| GaitFormer 类 | 剪影/骨架序列 | 时空自注意力 | 长程依赖、多视角融合 | 数据与算力需求高 |
六、跨视角识别:步态落地的第一道难关
实验室里,人正对相机走;现实中,人相对相机的角度千变万化------0°(正面)、90°(侧面)、180°(背面)以及各种斜角。同一个人在不同视角下的剪影形态差异极大,而注册底库通常只有某个固定视角,这就是跨视角步态识别(cross-view gait recognition)难题。
6.1 视角为什么难
侧面视角能看清双腿交替(时序信息强),正面视角却只能看到左右摆动与肩宽(形体信息强);不同视角看到的是同一步态的不同投影,特征空间错位严重。直接拿侧面注册、正面识别,准确率会大幅下滑。
6.2 三类主流解法
|--------|--------------------------|----------------------|------------|
| 技术路线 | 思路 | 代表方法 | 取舍 |
| 视角转换 | 学习不同视角间的映射,把任意视角"转"到注册视角 | GAN 视角生成类 | 直观但生成误差会传导 |
| 视角不变特征 | 学习对视角不敏感的判别特征 | GaitSet/GaitGL 多视角训练 | 主流、端到端、效果稳 |
| 三维重建 | 多相机重建 3D 步态再识别 | PoseGait、3D 骨架类 | 理论最优但部署成本高 |
工程上最常见的做法是"多视角数据训练 + 视角不变特征学习":训练集覆盖 11 个甚至 14 个视角(CASIA-B 有 11 视角、OU-MVLP 有 14 视角),让网络在训练中见过足够多的角度,从而对部署时的未知视角具备泛化能力。
七、主流数据集与评测协议
判断一个步态算法的成色,必须回到数据集和评测协议上。步态识别领域有几个公认基准。
7.1 五大主流数据集
|---------|-------------------|--------|--------------|-------------|
| 数据集 | 规模 | 视角 | 协变量/特点 | 定位 |
| CASIA-B | 124 人、13640 序列 | 11 个视角 | 正常/携包/换衣三种条件 | 使用最广泛的学术基准 |
| OU-MVLP | 10307 人、288596 序列 | 14 个视角 | 超大样本规模 | 全球规模领先的多视角库 |
| GREW | 大规模野外数据 | 真实街头视角 | 自然场景、干扰复杂 | 检验野外实战能力 |
| Gait3D | 野外 + 3D 标注 | 真实监控 | 带 3D 信息 | 支撑 3D 步态研究 |
| CASIA-E | 多视角大规模 | 多视角 | 条件更丰富 | 大规模扩展基准 |
7.2 CASIA-B 的三种测试条件
CASIA-B 之所以成为"标配考场",是因为它把现实干扰拆成了三种标准条件,论文通常分别报告 Rank-1 准确率:
|--------------|---------------|----|-------------|
| 条件 | 含义 | 难度 | 考察能力 |
| NM(Normal) | 正常行走、无携物、普通衣着 | 最低 | 基础跨视角识别 |
| BG(Bag) | 携带包/背包行走 | 中等 | 轮廓局部形变鲁棒性 |
| CL(Clothing) | 换穿厚外套等衣物 | 最高 | 整体轮廓改变下的鲁棒性 |
当前较优模型在 NM 条件下普遍可达 96%-98% 量级,BG 条件约 91%-94%,而 CL(换衣)条件仍是最难的一关,不同模型差距明显------这也是为什么"换衣识别率"比"正常识别率"更能体现算法真实水平。以 2026 年公开的 LSTCN 为例,其在 CASIA-B 的 NM/BG/CL 平均准确率分别约为 97.3%、93.7%、83.8%,OU-MVLP 约 85.8%;SE-ResAutoNet 类工作在 CASIA-B 达到约 97.1%、OU-MVLP 约 96.32%,单帧推理约 11ms(约 77 FPS)。这些数值来自公开论文,口径随训练/测试划分而变,引用时需注明协议。
7.3 关键评测指标
步态识别主要看:Rank-1 准确率(首位命中率,最常用)、Rank-5、mAP(检索场景)、EER(等错误率,验证场景),以及推理时延与算力开销(FLOPs、FPS)。安防落地还要额外关注"野外退化程度"------实验室 GREW/Gait3D 上的成绩往往明显低于受控的 CASIA-B,这正是从论文到产品的鸿沟。
八、系统部署架构:从摄像头到身份告警
一套可落地的步态识别系统通常采用"端-边-云"分层架构。
8.1 三层架构
|-------|-----------------|------------------|
| 层级 | 承担任务 | 关键模块 |
| 前端采集层 | 视频采集、点位规划 | 枪机/球机/高点相机/红外相机 |
| 边缘计算层 | 检测、分割、轨迹跟踪、特征提取 | 边缘盒子、GPU/NPU、跟踪器 |
| 云端服务层 | 底库管理、向量检索、告警、台账 | 向量数据库、检索引擎、业务平台 |
8.2 在线识别链路
摄像头视频流进入边缘盒子后,先做行人检测与多目标跟踪(MOT),为每个行人维护一条连续轨迹(tracklet);沿轨迹逐帧分割剪影、归一化、周期切分;积累到足够的一个或多个周期后,提取步态特征向量上传云端;云端在目标底库中做最近邻检索,若最高相似度超过阈值则输出候选身份与置信度,触发告警或入库。轨迹质量评估是工程关键:只有当目标连续行走距离足够、剪影清晰、周期完整时才提特征,避免用"半截轨迹"误判。
8.3 部署中的工程要点
①点位规划:尽量让相机光轴与行走方向形成合适夹角,侧面视角步态信息最丰富,纯正面/背面信息较少;②多相机接力:单相机视场有限,跨相机轨迹拼接可延长有效步态片段;③红外补盲:夜间切换红外步态分支;④底库建设:注册阶段需采集目标在多视角、多条件下的步态模板;⑤阈值与复核:步态用于大范围筛选时,通常以"候选名单 + 人工复核"方式使用,而非单独作为唯一法律证据。
九、应用场景:步态识别落在哪里
|----------|--------------------|---------------|
| 场景 | 解决的问题 | 步态的独特价值 |
| 公共安全/刑侦 | 远距离、蒙面、背对摄像头的嫌疑人排查 | 50 米外、非配合、难伪装 |
| 重点区域布控 | 机场、车站、园区周界的人员筛查 | 低分辨率、侧脸背影仍可用 |
| 智慧园区/社区 | 人员轨迹、陌生人预警、老人看护 | 无感通行,无需停留配合 |
| 医疗康复 | 帕金森、术后步态评估、跌倒风险 | 量化步频、对称性等运动参数 |
| 体育科学 | 运动员动作分析、伤病预防 | 关节角度与发力时序分析 |
| 机器人/智能家居 | 家庭成员识别、人机交互 | 普通摄像头即可、无感化 |
在民航安防等场景,步态识别被用于远距离旅客身份辅助核验;在刑侦领域,它更多作为"缩小排查范围"的技术手段,与人脸、DNA、轨迹数据协同。需要强调:步态识别涉及个人生物信息,落地必须遵守个人信息保护相关法律法规,明确告知、最小必要、依法授权。
十、技术挑战与未来趋势
10.1 当前五大挑战
①协变量干扰:换鞋、背包、厚外套会改变轮廓与运动,CL(换衣)条件至今是最难考场;走路速度变化、路面坡度、疲劳状态也会带来偏移。
②遮挡:人群密集时行人相互遮挡,剪影残缺、轨迹断裂,单视角难以补全。步态识别全身信息的优势,在严重遮挡下同样受限。
③野外域偏移:实验室数据背景干净、机位固定、配合行走;真实监控存在运动模糊、低分辨率、复杂背景、非配合行走,模型从CASIA-B 迁移到GREW 这类野外集会明显掉点。
④跨年龄与长期漂移:人的步态会随年龄、体重、伤病缓慢变化,底库模板需要更新机制。
⑤防伪与对抗:理论上可以通过刻意模仿、对抗样本或视频回放攻击步态系统,活体检测与防伪不可忽视。
|---------|------------|-----------------|
| 挑战 | 成因 | 主流应对方向 |
| 衣着/携物变化 | 轮廓整体或局部形变 | 骨架路线、局部解耦、多条件训练 |
| 遮挡 | 人群交错、剪影残缺 | 多相机接力、轨迹补全、部分特征 |
| 野外域偏移 | 实验室与真实场景差异 | 野外数据集、域适应、难例挖掘 |
| 视角变化 | 投影形态随角度改变 | 视角不变特征、3D 重建 |
| 防伪攻击 | 模仿、回放、对抗样本 | 多模态融合、活体检测 |
10.2 未来四大趋势
①多模态融合成为主线:可见光 + 红外解决全天候,步态 + 人脸 + 人体 ReID 解决"远中近"全距离身份确认,深度图/毫米波雷达补充三维信息,单模态的短板由多模态互补。
②从剪影走向骨架与 3D:基于人体解析骨架、3D 姿态重建的方法对衣着更鲁棒,随着姿态估计精度提升,这条路线的占比会继续上升。
③大模型与自监督:利用大规模无标注监控视频做自监督预训练,再在少量标注数据上微调,缓解野外标注稀缺;多模态大模型也在尝试统一"检测---跟踪---识别---描述"。
④端侧化与隐私合规:轻量网络(如 1.5 GFLOPs 量级、77 FPS)让特征提取下沉到边缘盒子;同时,步态作为生物信息,其采集、存储、使用将在更严格的合规框架下进行,"可用"与"合规"必须同步设计。
十一、总结:如何判断一套步态识别方案的成色
步态识别的本质,是把"人怎么走路"这一连续的时空运动,转化为可计算、可比对的身份特征。技术链路上,它从视频采集出发,经检测分割、剪影归一化、周期检测,进入特征提取这一核心环节------从经典的 GEI 步态能量图,到 GaitSet 的集合表示、GaitPart 的局部建模、GaitGraph 的骨架图卷积,再到 Transformer 与多模态融合,算法演进的主线始终是"在视角、衣着、携物、遮挡等干扰下保持判别力"。
对于算法工程师,建议用三把尺子评估方案:一看评测协议是否规范(是否分别报告 NM/BG/CL、是否在 GREW/Gait3D 等野外集验证);二看工程链路是否完整(轨迹质量控制、周期完整性、底库更新机制往往比单点准确率更决定实战效果);三看是否正视边界(换衣、遮挡、速度变化下的退化曲线,以及合规与防伪设计)。
对于安防与行业用户,步态识别的正确定位是"远距离、非配合场景下的身份筛查与范围缩小工具",它与人脸识别互补而非替代,最佳实践是多模态协同 + 人工复核。
当多模态融合、自监督预训练与端侧部署持续成熟,步态这串"藏在走路姿势里的活体密码",会在公共安全之外,走向医疗康复、智慧养老、人机交互等更广阔的场景。理解它的原理与边界,才能真正用好它。