AiBrainBox "高校算法创新"与"真实无人系统"的国产化智能端侧科研平台-高校 × 企业:构建面向低空与具身智能的产学研协同创新平台
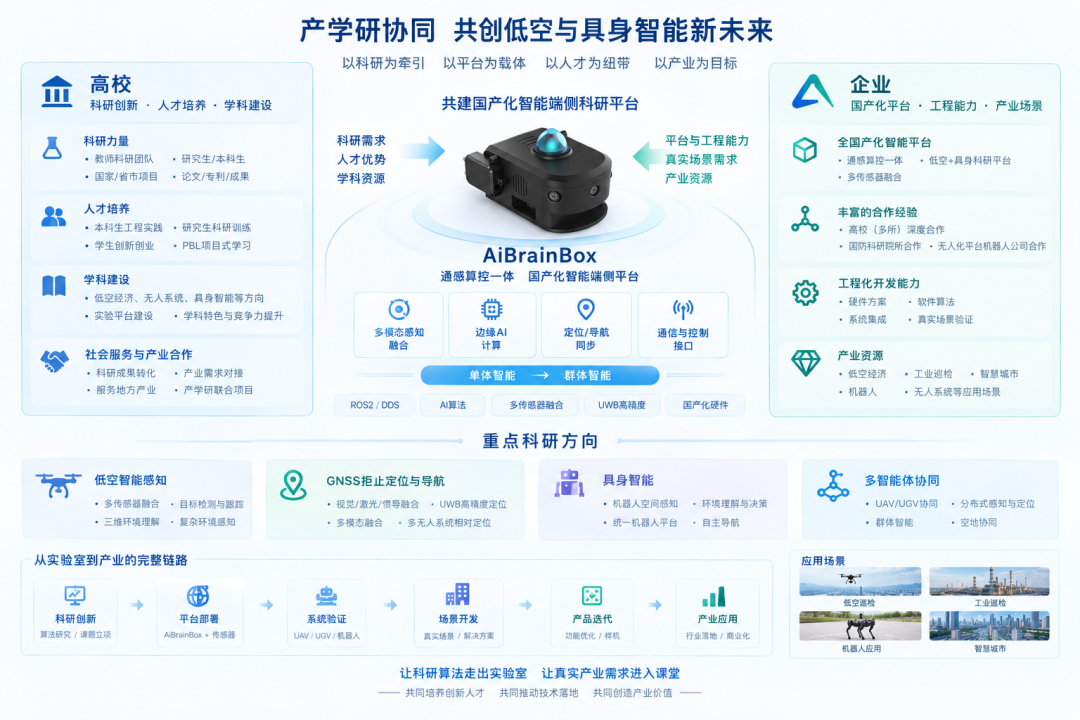
以科研平台为载体,以低空经济与具身智能为方向,以真实场景和产业需求为牵引,以教师科研、学生PBL和企业产品迭代形成闭环。
高校提供科研创新和人才优势,企业提供国产化智能端侧平台、工程能力和产业场景,双方共同把科研、人才培养和产业化连接起来。
让科研算法走出实验室,让真实产业需求进入实验室。
AiBrainBox 清晰角色:
连接"高校算法创新"与"真实无人系统"的国产化智能端侧科研平台。
高校侧
承担几类任务:
-
科研创新
-
教师科研项目
-
国家/省市科研项目
-
学科前沿技术研究
-
论文、专利、科研成果
-
-
人才培养
-
本科生工程实践
-
研究生科研训练
-
学生创新创业
-
PBL项目式学习
-
-
学科建设
-
建设低空经济、无人系统、具身智能等新方向
-
建立实验平台
-
形成具有学院特色的科研方向
-
提升科研成果工程化和产业化能力
-
-
社会服务与产业合作
-
与企业共同解决实际工程问题
-
科研成果转化
-
服务地方产业和新兴产业
-
企业侧
面向低空经济、具身智能和无人系统科研的国产化智能端侧基础平台。
以 AiBrainBox 为核心,逐步形成:
感知 → 时间同步 → 定位/导航 → 多模态融合 → 边缘AI → 单体智能 → 群体协同 → 通信 → 控制接口
的一体化科研基础设施。
进一步提供:
-
国产化软硬件平台
-
多传感器融合平台
-
低空无人系统平台
-
具身智能平台
-
UWB高精度测距/时间同步
-
边缘AI计算框架
-
ROS2/DDS软件环境
-
多机协同/群体智能基础设施
-
实际无人机、无人车、机器狗等应用载体
-
工程化开发经验
-
企业真实场景和产业需求
企业与高校之间不是简单的:
"学校买设备 → 老师做实验"
形成:
"企业提供平台 + 高校提供科研能力 + 师生共同研发 + 真实场景验证 + 成果产业化"
合作核心结合点-"五个共同"
1、共同平台
共同建设:
国产化低空与具身智能科研平台
2、共同科研
围绕:
感知、定位、导航、AI、多智能体
共同申报和承担科研项目。
3、共同育人
企业真实工程项目进入:
课程 / PBL / 毕业设计 / 创新创业 / 竞赛
4、共同产品
教师科研成果与企业工程能力结合:
科研成果 → 产品功能 → 场景产品
5、共同产业化
利用企业产业链和客户资源,把高校成果进一步推向:
样机 → 产品 → 行业应用
科研合作:企业平台承载高校科研创新
高校
发挥:
-
教师科研团队
-
博士/硕士研究生
-
算法研究能力
-
理论研究能力
-
学科交叉能力
企业
提供:
-
AiBrainBox科研平台
-
无人机/无人车/机器狗等载体
-
多传感器
-
国产化计算平台
-
通信和时间同步
-
软件开发环境
-
实际工程问题
形成:
"高校负责创新,企业负责平台与工程化,两者共同完成验证。"
低空科研方向
方向一:低空智能感知
基于AiBrainBox构建:
相机 + LiDAR + IMU + GNSS/UWB + AI计算
多模态感知平台。
开展:
-
UAV视觉感知
-
多传感器融合
-
目标检测与跟踪
-
空间目标感知
-
三维环境理解
-
动态障碍物检测
-
视觉/激光融合
-
低空复杂环境感知
方向二:GNSS拒止环境定位与导航
围绕:
GNSS/RTK + IMU + VIO/LIO/LVIO + UWB
建立统一科研验证平台。
研究:
-
GNSS拒止环境定位
-
视觉惯性导航
-
激光惯性导航
-
多模态融合定位
-
UWB辅助定位
-
UWB高精度时间同步
-
多无人系统相对定位
-
空地协同定位
这样学校可以直接在同一个硬件平台上比较不同算法,而不需要每个课题重新搭建硬件。
方向三:低空无人系统自主飞行
例如:
-
自主避障
-
视觉降落
-
精准着陆
-
复杂环境导航
-
路径规划
-
动态目标跟踪
-
低空自主飞行
尤其可以形成:
"算法研究 → AiBrainBox部署 → 真机飞行 → 实际场景验证"
的完整闭环。
具身智能方向
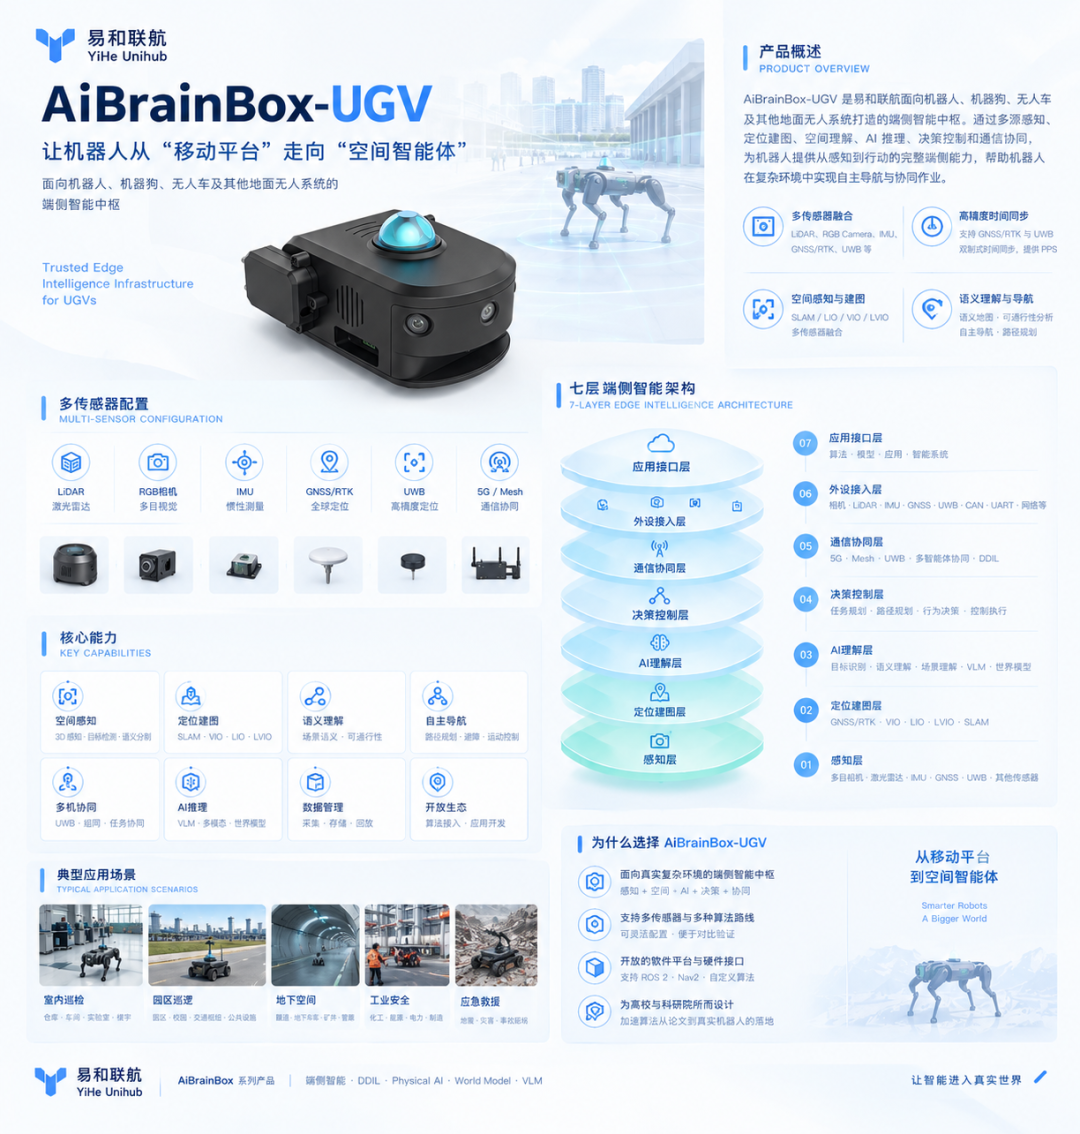
AiBrainBox定位成:
具身智能的端侧物理世界接口。
即:
Sensors → AiBrainBox → AI → Decision → Control → Physical World
开展:
1. 机器人空间感知
-
RGB
-
LiDAR
-
IMU
-
UWB
-
GNSS
-
多模态融合
形成机器人空间认知基础。
2. 机器人环境理解
结合:
-
YOLO
-
CLIP
-
VLM
-
Semantic Mapping
-
Spatial AI
实现:
"机器人看到什么 → 理解什么 → 知道自己在哪里 → 决定做什么。"
3. 机器人自主导航
例如:
-
机器狗
-
UGV
-
无人车
-
无人机
统一使用AiBrainBox作为端侧智能节点。
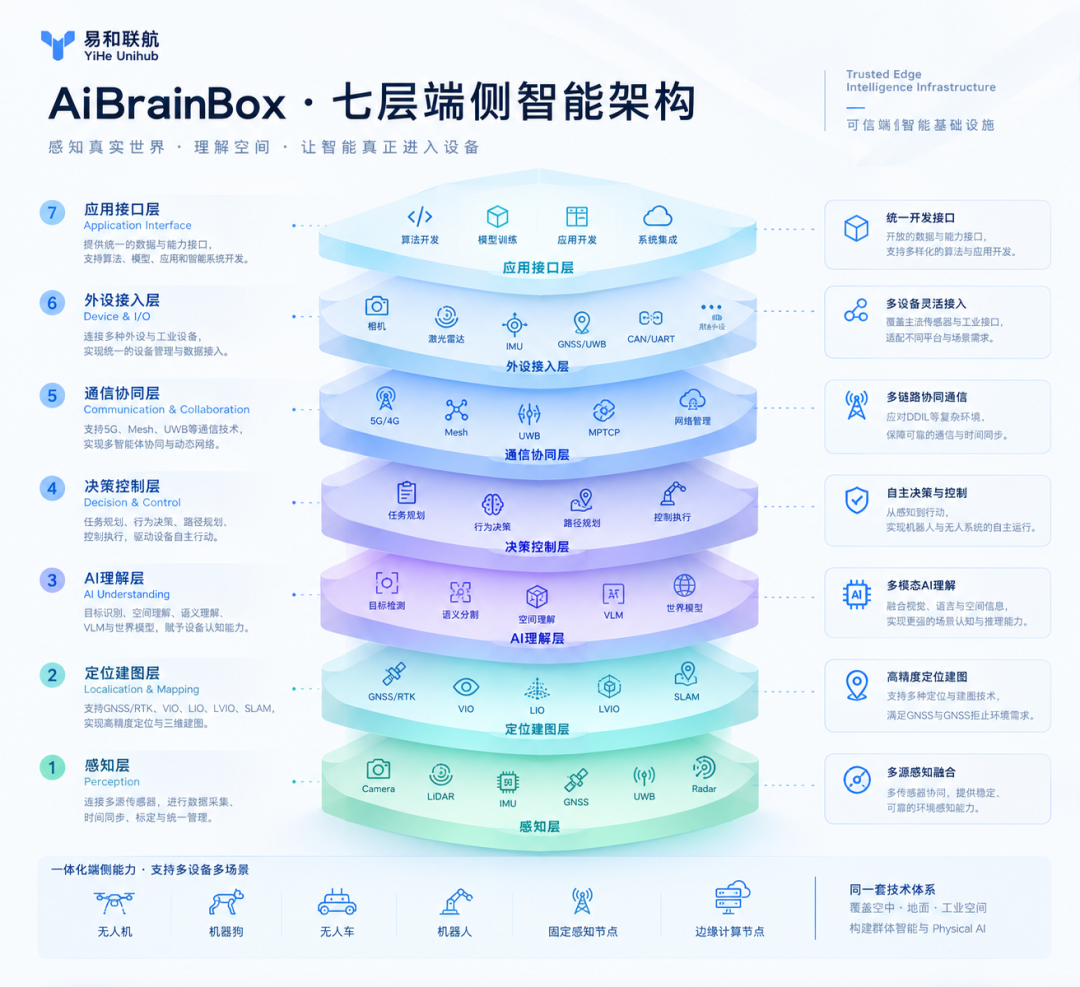
从"单体智能"进一步走向"群体智能"
AiBrainBox不仅是:
一个机器人一个盒子
而是:
多个AiBrainBox形成分布式智能节点。
例如:
UAV 1
UAV 2
UGV 1
UGV 2
通过:
-
UWB
-
Mesh
-
5G
-
DDS
-
时间同步
-
分布式通信
实现:
位置共享 → 状态共享 → 环境信息共享 → 空间语义共享 → 协同决策
非常适合研究的:
多智能体系统
-
Multi-Agent
-
UAV Swarm
-
UAV-UGV协同
-
空地协同
-
多机器人协同
-
分布式感知
-
分布式定位
-
群体智能
AiBrainBox:
多智能体科研基础设施。
产业合作:从"科研原型"走向"产品"
典型合作模式
第一阶段:科研
教师提出:
"我要研究一种新的多模态定位算法。"
企业提供:
AiBrainBox + 传感器 + 数据 + 软件接口。
学生完成:
算法开发。
第二阶段:系统验证
把算法部署到:
-
UAV
-
UGV
-
Robot Dog
进行实际测试。
形成:
算法 → 端侧部署 → 实机测试
第三阶段:场景开发
企业提供真实需求,例如:
-
隧道
-
电力巡检
-
工业安全
-
低空巡检
-
复杂环境导航
-
多机器人协同
高校团队进行算法和系统优化。
第四阶段:产品化
最终形成:
高校科研成果 + 企业工程平台 + 实际应用场景
共同形成:
-
专利
-
软件
-
算法
-
样机
-
产品
-
行业解决方案
学生培养:把PBL真正做成"真实工程项目"
传统教学:
老师讲课 → 学生做实验 → 写报告
而双方可以探索:
企业真实问题 → 教师指导 → 学生组队 → AiBrainBox平台 → 实际设备 → 实际场景 → 最终Demo
例如一个学生项目:
PBL项目:无人机自主避障
学生团队:
-
算法组
-
感知组
-
嵌入式组
-
ROS组
-
飞控组
使用:
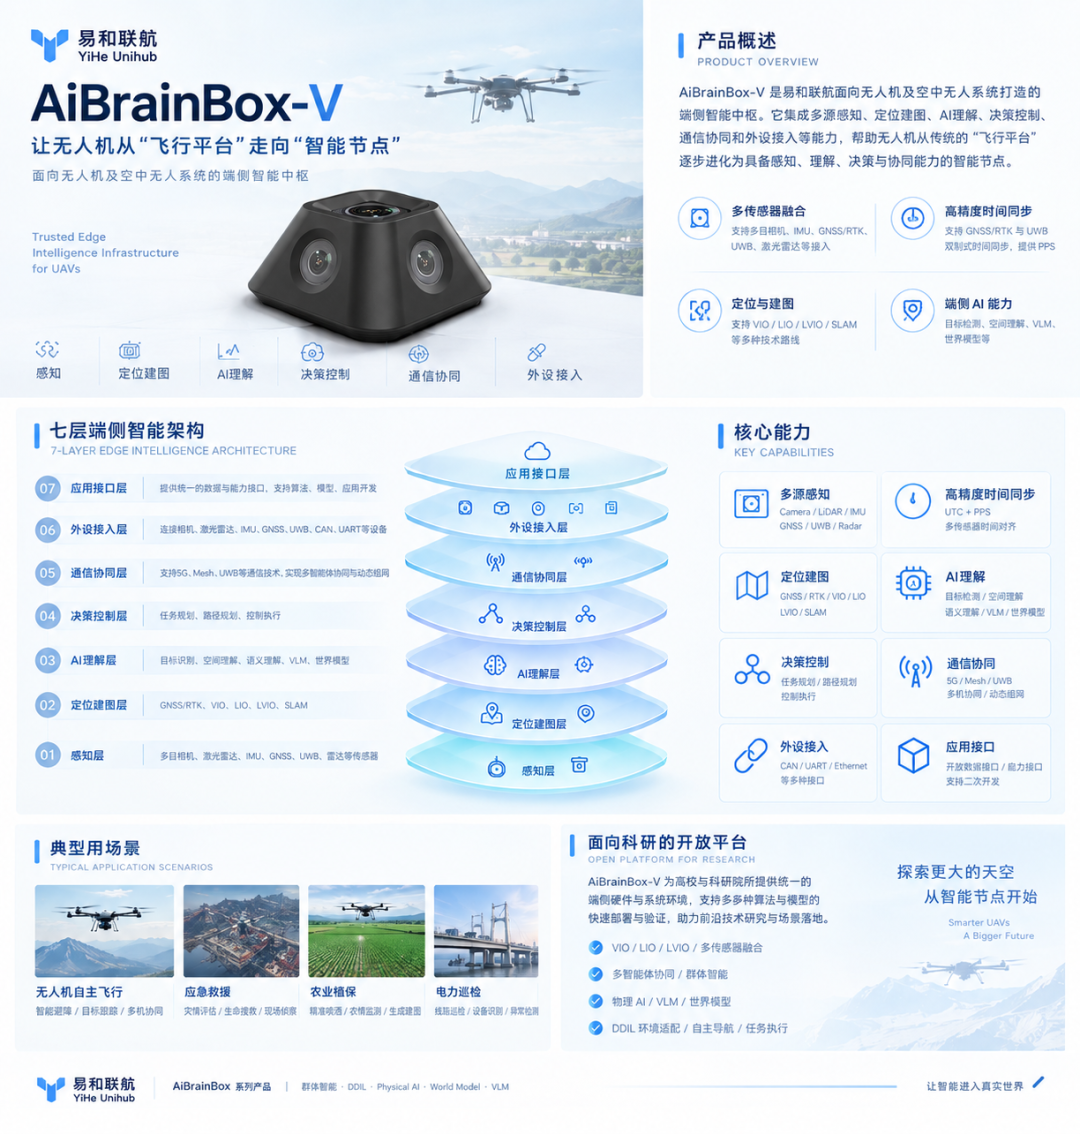
AiBrainBox-V + Camera + LiDAR + IMU
完成:
-
数据采集
-
目标检测
-
三维感知
-
位姿估计
-
障碍物建模
-
避障算法
-
ROS2部署
-
真机飞行
-
最终Demo
这样学生得到的不是一个课程实验,而是一套完整的:
"从算法到产品"的工程能力。
进一步可以形成"学生创新实验室"
"低空智能与具身智能联合创新实验室"
沉淀成:
一个平台
AiBrainBox实验平台
↓
一批项目
低空智能、具身智能、多智能体
↓
一批学生
本科生 + 硕士 + 博士
↓
一批成果
论文 + 专利 + 软件 + Demo
↓
一批产品
企业产品迭代
↓
一批应用
产业场景验证
双方合作闭环
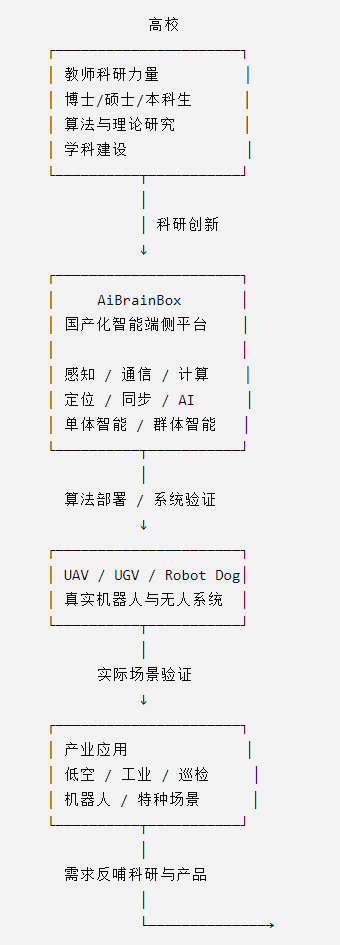
形成:
科研 → 教学 → 工程 → 产业 → 再科研
的循环。
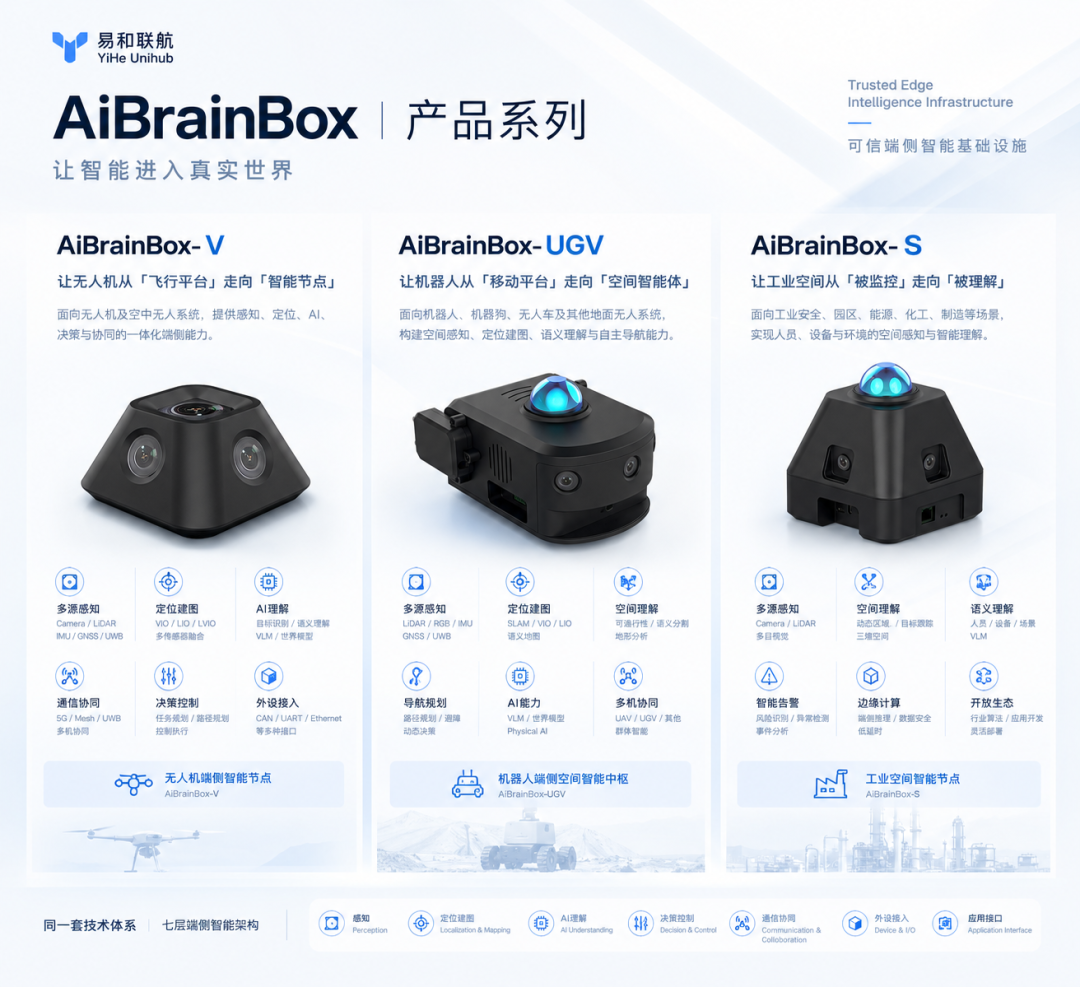
AiBrainBox高校科研合作方案
A. 科研平台
AiBrainBox-V
低空无人系统科研平台
AiBrainBox-UGV
机器人/具身智能科研平台
AiBrainBox-S
空间安全智能
B. 软件平台
-
Ubuntu
-
ROS2
-
DDS
-
AI推理
-
多传感器融合
-
SLAM/VIO/LIO
-
多智能体通信
-
数据采集与回放
C. 科研方向
低空智能
具身智能
空间智能
多模态感知
自主导航
多智能体协同
D. 学生实践
-
PBL
-
科创项目
-
毕业设计
-
学科竞赛
-
创新创业
-
工程实践
E. 产业转化
科研算法 → Demo → 产品 → 场景