军事仿真中的原子行为建模:分层框架与战术级建模示例
在军事体系仿真领域,行为建模是连接作战规则、装备模型与仿真引擎的核心枢纽。长期以来,行业内普遍面临行为粒度不统一、模型复用性差、跨系统协同困难、战术逻辑迭代维护成本高等痛点。不同仿真项目各自定义动作粒度,导致同一型装备的行为模型无法在不同场景间复用,分布式联合仿真时也频繁出现行为同步偏差。
而**原子行为(Atomic Behavior)**正是解决上述问题的核心抓手:它是行为建模的"最小标准化单元",如同软件工程中的原子函数、硬件电路中的基础门电路,是构建可组合、可复用、可协同的军事行为模型的基石。本文将从核心概念、体系框架、多场景适配到完整工程案例,系统讲解原子行为建模的方法论与分层建模实践。
一、核心概念:什么是军事仿真中的"原子行为"
1.1 原子行为的标准定义
原子行为也常称为原子动作、原子行为动作,指对作战任务与作战流程逐层拆解后,得到的最小、不可再分的可执行行为单元,是仿真引擎能够直接识别、调度与执行的最细粒度动作指令。
它不是对装备机械运动的无限细分,而是面向作战语义的最小封装:在当前仿真层级下,无需进一步拆解即可被调度执行,且具备完整的作战意义。
1.2 四大核心特征
判断一个行为是否属于原子行为,可依据以下四个核心特征:
-
不可再分性 :在当前仿真层级与建模目标下,无法继续拆解为更小的独立作战动作,是行为分解的"最小颗粒"。这一约束作用于作战语义层,而非执行过程。
-
确定性:具备明确的执行主体、输入参数(如目标标识、作用强度、持续时间)、执行时序与可量化的输出效果,无模糊语义。
-
原子性:语义上不再包含更小的独立作战动作;执行上允许跨越多个仿真步,期间状态可观测(如"执行中"),若被上层逻辑抢占或中止,必须具备明确定义的回退/收尾语义。换言之,"原子"指不可再分,而非绝对不可中断。
-
可复用性:可作为基础积木单元,通过时序编排、条件组合,灵活构成更高层级的复杂行为。
1.3 概念辨析:容易混淆的相似概念
在仿真领域有多个相近概念,需明确边界避免混淆:
-
原子行为 vs DEVS 原子模型 :二者都以"最小可组合单元"为出发点,但"不可再分"的语义所在维度不同。DEVS 原子模型的不可分是结构耦合 意义上的(其内部仍包含完整细粒度的状态迁移与连续动力学);原子行为的不可分是作战语义意义上的。一个原子模型可以产生并执行多个原子行为。
-
原子行为 vs 底层控制指令:原子行为面向作战语义,比如"雷达开机";底层控制指令面向装备模型驱动,比如"发射机功率设置为 100%"。前者是后者的作战语义封装,后者是前者的实现细节。
二、体系框架:军事仿真行为的完整划分体系
军事仿真中的行为体系可从纵向粒度层级 和横向功能域两个维度构建,原子行为是整个体系的底层基础。
2.1 纵向维度:按粒度层级划分(自下而上)
纵向体系遵循"分解-聚合"的建模思想,上下层为包含与被包含关系,支持自顶向下的任务分解与自底向上的行为组合,共分为四个层级:
-
原子行为(原子动作)
最底层的最小执行单元,对应单一、独立的基础作战操作,是所有复杂行为的基本构成元件,例如雷达开机、发射单枚导弹、单次目标测距。
-
组合行为(战术动作)
由多个原子行为按照固定时序、逻辑条件组合而成,能够完成一项完整的单一战术功能,是连接原子行为与作战任务的中间层级。例如"空中拦截动作"由引导指令生成、航路机动、雷达开机、目标锁定、发射导弹等原子行为串联组成。
-
聚合行为(作战任务 / 编队行为)
由多个组合行为、或多个作战实体的行为协同聚合而成,用于达成编队级、战术级的作战目标,体现多单元、多动作的协同效果。例如编队对空防御任务、装甲排交替掩护跃进。
-
战役 / 战略级行为
更高层级的聚合行为,对应战役、战略层面的大规模作战行动,由多个战术任务聚合而成,侧重于整体态势控制与战略目标达成。
四级包含关系与典型示例见图 1。
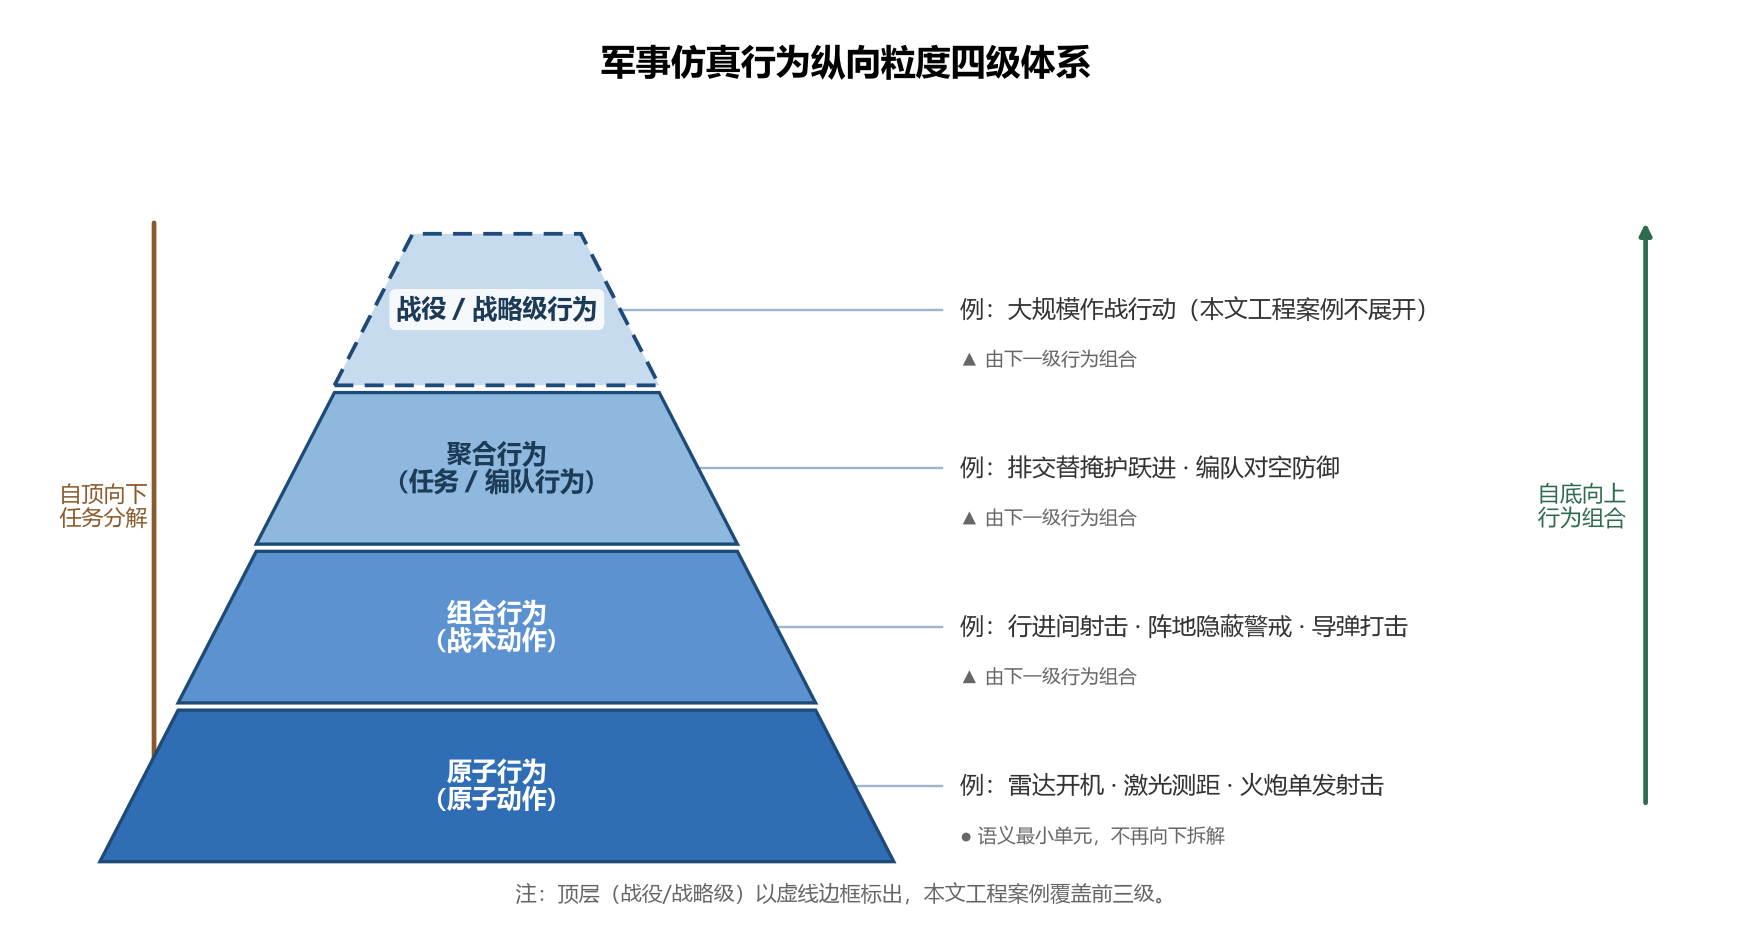
图 1 纵向粒度四级体系:自顶向下为任务分解方向,自底向上为行为组合方向;顶层(战役/战略级)以虚线标出,本文工程案例覆盖前三级。
2.2 横向维度:按作战功能域划分
从作战职能角度,同属原子行为粒度的动作通常划分为五大功能范畴,每类包含若干具体的原子动作:
-
机动类:与平台运动相关的基础动作,如航路机动、阵地转移、变速转向、升降高度等;
-
侦察预警类:与态势感知相关的基础动作,如雷达开机 / 关机、传感器探测、目标搜索、信息上报、威胁告警等;
-
指挥控制类:与指挥控制相关的基础动作,如引导指令生成、目标分配、任务下达、状态上报等;
-
火力打击类:与火力输出相关的基础动作,如武器发射、弹药装填、目标跟踪打击、火力转移等;
-
电子对抗类:与电磁对抗相关的基础动作,如激活电磁干扰、发射干扰弹、通信静默、频率捷变等。
五大功能域汇总见表 1。
表 1 原子行为五大功能域与代表动作
| 功能域 | 定义侧重 | 文中代表原子动作 |
|---|---|---|
| 机动类 | 平台运动 | 航路机动、原地转向、变速转向、升降高度 |
| 侦察预警类 | 态势感知 | 雷达开机 / 关机、目标搜索、激光测距、威胁告警 |
| 指挥控制类 | 指挥控制 | 引导指令生成、目标分配、任务下达、状态上报 |
| 火力打击类 | 火力输出 | 弹药装填、火炮单发射击、武器发射、火控解算、双向稳定激活 |
| 电子对抗类 | 电磁对抗 | 电磁干扰、发射干扰弹、通信静默、频率捷变 |
三、场景适配:四类主流仿真场景中的原子行为
原子行为的粒度并非绝对,而是随仿真场景的定位、层级与目标动态适配。四类场景的定位差异汇总见表 2,以下分述各场景中原子行为的定位与典型形态。
表 2 四类仿真场景中的原子行为对照
| 场景 | 原子行为定位 | 粒度判据 | 典型形态 |
|---|---|---|---|
| CGF | 实体自主决策的最小执行单元 | 战术级装备单次完整操作 | 雷达开机、单枚导弹发射 |
| 兵棋推演 | 规则内最小可执行算子 | 不可再拆为独立结算步骤 | 1 格机动、一次射击结算 |
| HLA/DIS | 语义层行为单元(非 PDU,PDU 为交互载体) | 作战语义不可再分 | 行为结果经一条或多条报文发布 |
| 行为树 | 任务规划最小执行单元,可作叶子或封装为子树 | 语义不可再分 + 可被调度 | 转向→开机→锁定→发射 |
3.1 计算机生成兵力(CGF)场景
CGF 是原子行为建模应用最成熟、最典型的领域。
-
定位:CGF 实体自主决策的最小执行单元,直接驱动仿真模型的状态更新与动作输出。
-
粒度标准:对应战术级装备的单次完整操作,不拆解到装备内部机械结构细节。
-
典型实例:
-
战斗机:定速定高巡航、雷达开机、导弹导引头开机、单枚导弹发射、箔条干扰弹发射;
-
主战坦克:原地转向、激光测距、弹药装填、火炮单发射击、烟幕弹发射;
-
导弹驱逐舰:单舵角转向、对空搜索雷达开机、防空导弹单发发射、舰载有源干扰开启。
-
3.2 兵棋推演仿真场景
兵棋中的原子行为与推演规则、回合机制深度绑定。
-
定位:推演规则中最小的可执行算子动作,与推演回合、结算机制强绑定,具备明确的资源消耗与量化效果判定。
-
粒度标准:在当前兵棋规则体系内,无法继续拆解为独立的结算步骤,即为原子行为。
-
层级差异:
-
战术级兵棋(营连级):1 格地形机动、一次侦察判定、一次直瞄射击结算、一次工程破障;
-
战役级兵棋(师旅级):旅级单位战役机动、航空兵单架次出击、导弹旅一轮齐射、雷达站对空警戒值班;
-
战略级兵棋(战区及以上)另行讨论,其原子行为粒度由战略规则集界定。
-
3.3 分布式交互仿真(HLA/DIS)场景
在基于 HLA/DIS 协议的分布式联合仿真中,需要区分"行为单元"与"交互载体"两个不同层面的概念。
-
定位 :原子行为是作战语义层的最小行为单元;PDU 是仿真节点间交互的最小不可拆传输单元。原子行为的执行结果与状态变化通过一条或多条 DIS PDU / HLA 交互发布到全网,报文是行为的外部体现而非行为本身。例如"雷达开机"在网络上可能同时表现为实体状态更新与相应的交互事件;反之,周期性的位姿更新报文并不对应任何决策行为。
-
核心特性:单条报文作为不可拆分的传输单元整体生效,为各节点解析行为事件提供统一粒度。全网状态一致性并非由报文粒度天然保障:DIS 基于无连接 UDP,本身不提供一致性保障;一致性依赖 HLA/RTI 的时间管理与联邦成员协调机制,或应用层容错设计。
-
典型协议对应(行为结果的网络体现):
-
实体状态同步:对应 DIS Entity State PDU 的周期性状态发布,刷新各节点对实体位置 / 姿态 / 速度的视图;
-
武器发射事件:对应 DIS Fire PDU,向全网广播一次武器发射事件;
-
毁伤效果结算:对应 DIS Detonation PDU,向全网通报一次命中 / 毁伤效果的结算结果。
-
3.4 行为树 / 任务规划场景
在基于行为树的军事行为建模中,行为树的末端是被调度的最终执行/判定点。
-
定位:原子行为是任务规划的最小执行单元,在行为树中作为叶子动作节点存在。工程实践中叶子节点可以承载不同粒度的动作:除原子行为外,组合行为常被封装为可复用的复合叶子或子树,由建模工具或引擎按既定机制向下细化。
-
调度逻辑:由上层的顺序、选择、并行、装饰等控制节点调度,仿真引擎直接调用执行;纯判定逻辑也可直接作为条件叶子使用(不少行为树实现即以布尔判定动作作为末端节点)。
-
典型形态:例如攻击序列中的"转向目标方位→雷达开启→目标锁定→发射导弹",每一步都是一个原子行为叶子节点。
四、工程建模示例:从原子行为到分队战术的完整建模链路
下面以陆军装甲分队作战仿真为背景,完整演示"原子行为清单→组合行为拆解→分队级行为树建模"的建模流程,可作为工程建模的参考起点(示例为纸面建模链路,接入具体引擎时还需补充接口定义与运行验证)。本文工程案例覆盖原子行为、组合行为、聚合行为前三个层级,战役 / 战略级行为另行建模。
4.1 底层:主战坦克原子行为清单
本节清单为战术级 CGF 仿真的原子行为全集,即当前层级下不可再分的最小执行单元,按五大功能域划分;第 4.2 节的组合行为引用其中的子集并补充时序与条件约束,组合行为可跨功能域引用原子行为:
-
机动类:原地转向、定速巡航、档位切换、单次越障动作、加速冲刺、减速停车、短距阵地转移;
-
侦察预警类:车载搜索雷达开机 / 关机、炮长镜搜索、车长周视镜扫描、激光测距、目标身份识别、车载威胁告警上报;
-
火力打击类:弹药装填、火炮单发射击、并列机枪连射启停、炮射导弹发射、火控解算、目标稳定跟踪、引信模式切换、火炮双向稳定系统激活;
-
指挥控制类:车长战术指令下达、单车状态上报、车炮长目标交接、射击模式切换;
-
电子对抗类:烟幕弹发射、光电干扰机启停、通信静默执行、电台跳频切换。
4.2 中层:典型组合行为拆解
组合行为由多个原子行为按固定时序 + 逻辑条件组合而成,具备独立战术意义。以下选取三个装甲仿真核心战术动作进行完整拆解;三个组合行为的控制结构(顺序、条件分支、周期循环、跨步可抢占)拆解见图 2。
(1)组合行为:行进间射击
-
战术定位:坦克核心火力战术动作,在运动中完成对目标的瞄准与射击。
-
触发条件:发现可打击目标、车速 ≤ 火控稳定阈值、火炮系统无故障。
-
原子行为时序:
-
航向调整至便于火力展开的接近轴线(双向稳定使火炮射向与车体航向解耦,不要求精确对准目标方位);
-
火炮双向稳定系统激活(工程上通常前置为全程开启的模式设定);
-
炮长瞄准镜切换至自动跟踪模式;
-
激光测距仪启动,完成单次目标测距;
-
火控计算机完成射击诸元解算;
-
执行火炮单发射击;
-
炮长镜观测射击偏差与命中效果(命中判定由武器模型与引擎结算,平台侧接收结果事件)。
-
(2)组合行为:阵地隐蔽警戒
-
战术定位:占领隐蔽阵地后的持续警戒动作,兼顾射频静默与态势感知。
-
触发条件:到达指定阵地、地形满足隐蔽条件。
-
原子行为逻辑(进入阵地的有限序列):
-
减速制动,车体停稳;
-
车体转向至预设警戒扇区;
-
条件分支:若暴露风险 > 阈值,则发射烟幕弹;
-
关闭车载搜索雷达,进入射频静默;
-
启动车长周视镜,进入警戒扇区循环扫描状态。
-
-
周期动作(不纳入有限时序,由循环 / 事件驱动承载):警戒持续期间,每 30 秒执行一次【单车状态上报】原子行为;在行为树上由循环装饰节点(或引擎侧的周期性评估间隔机制)表达。
(3)组合行为:炮射反坦克导弹打击
-
战术定位:远距离精确打击的完整火力动作,包含制导全程。
-
触发条件:目标进入导弹射程、目标稳定跟踪。
-
原子行为时序:
-
激活目标稳定跟踪模式;
-
导弹导引头通电开机;
-
发射炮射导弹;
-
维持照射 / 指令制导,向导弹持续发送制导修正指令(跨多个仿真步的原子动作,可被上层逻辑抢占中止,中止时执行停止照射、恢复常规跟踪等收尾语义);
-
接收武器模型与仿真引擎结算的导弹命中 / 脱靶自毁结果事件;
-
执行【打击效果评估与上报】原子行为。
-
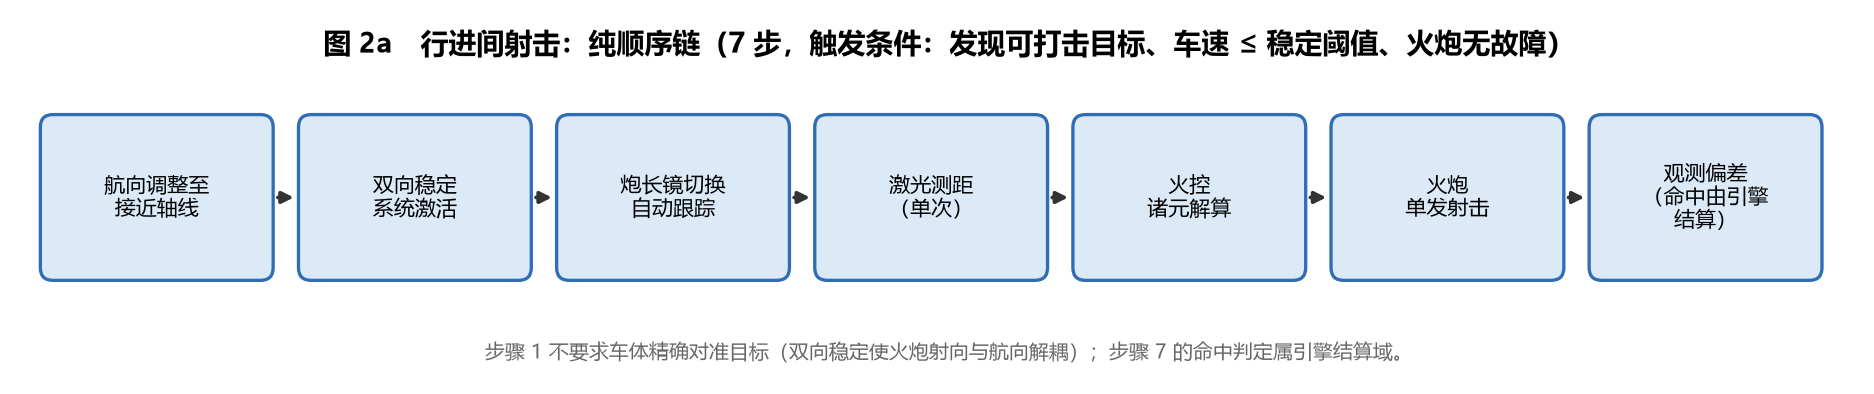
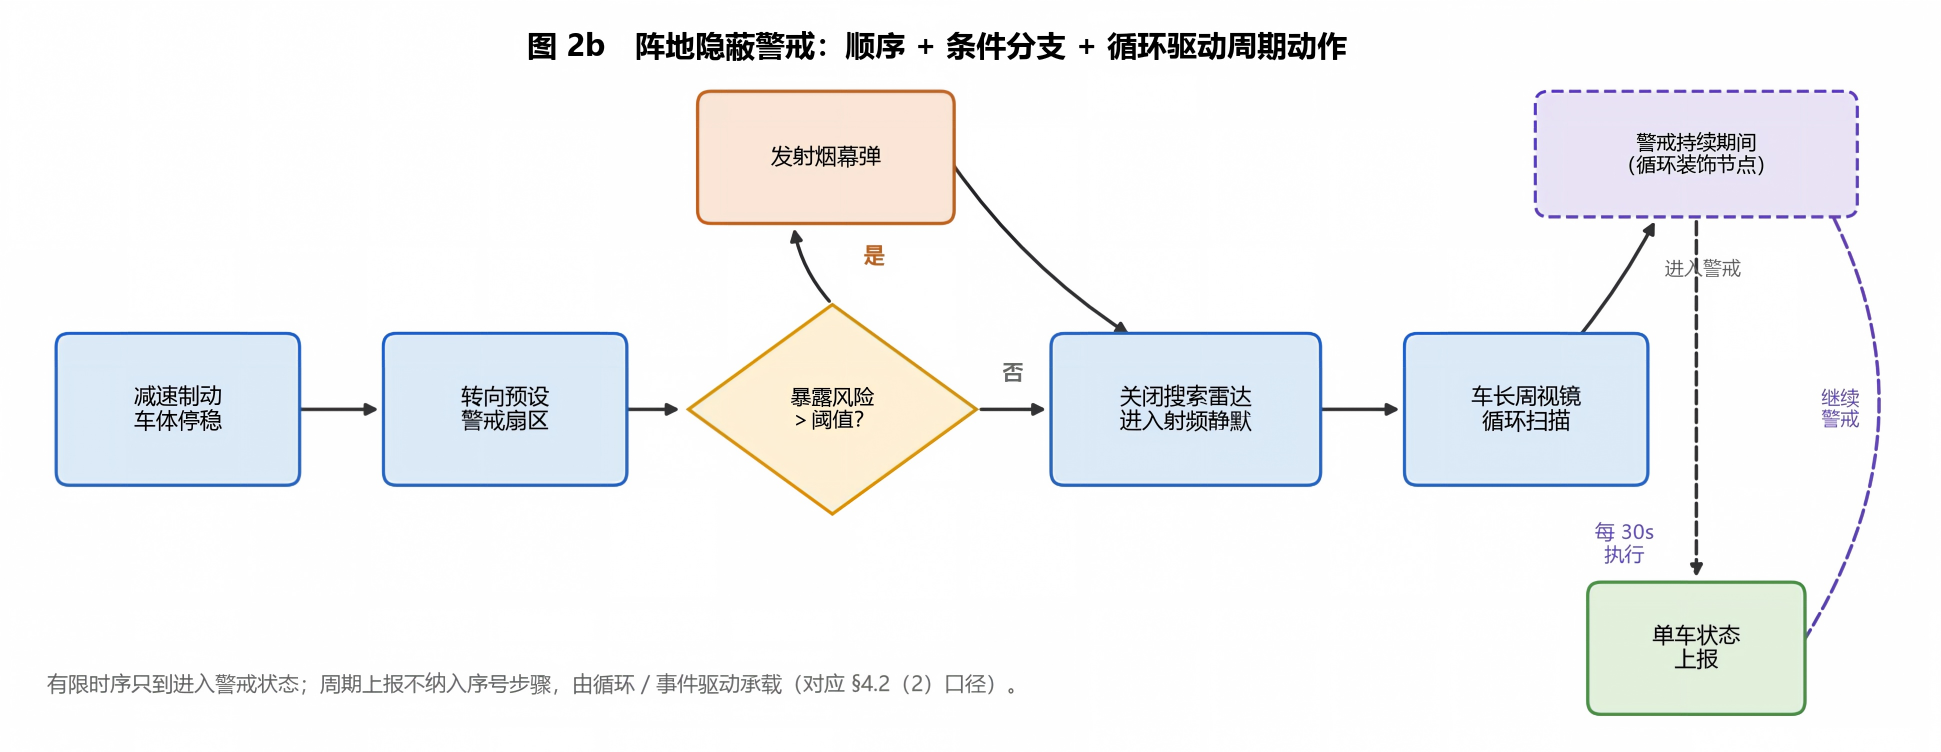
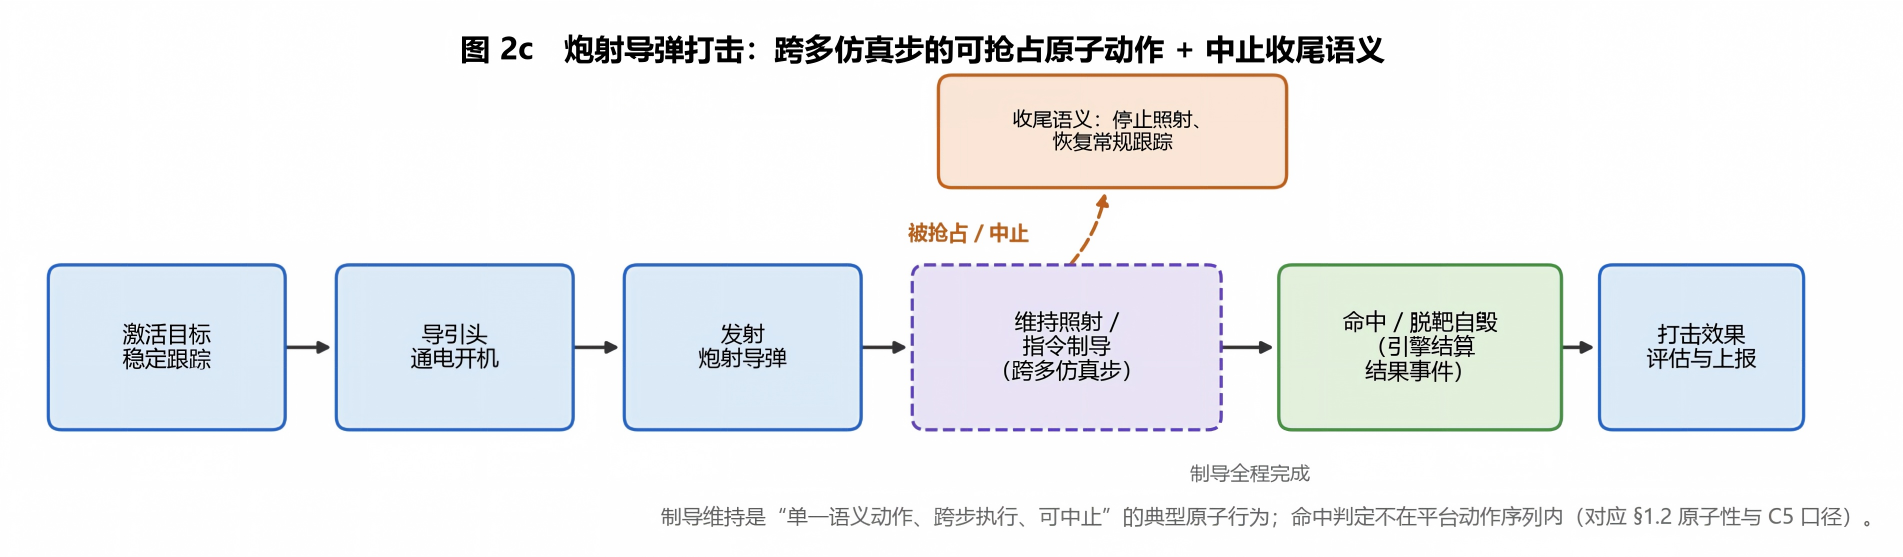
图 2 三个组合行为的控制结构拆解:2a 为纯顺序链;2b 含条件分支与循环装饰承载的周期动作(对应第 4.2(2)节"周期动作不纳入有限时序"的口径);2c 含跨多仿真步的可抢占原子动作与中止收尾语义(对应第 1.2 节对"原子性"的界定),命中判定位于引擎结算域而非平台动作序列。
4.3 上层:装甲排进攻战斗行为树建模
分队级战术行为对应聚合行为层级,其叶子节点由单车组合行为与必要的原子行为构成,所有组合行为均可向下拆解为原子行为,形成"原子行为→组合行为→分队聚合行为"的完整链路。
建模思路
以 3 车坦克排进攻战斗为背景,按照"前沿展开→接敌运动→冲击突破→阵地巩固"四阶段战术流程构建行为树,节点类型包括顺序节点、选择节点、并行节点、循环装饰节点与条件节点。
完整行为树结构
根节点(循环装饰节点:直到进攻任务完成/失败)
└── 顺序节点:装甲排进攻主流程
    ├── 顺序节点:前沿展开阶段
    │   ├── 条件节点:到达进攻出发线
    │   ├── 【聚合行为】排战斗队形展开(楔形队形)
    │   └── 并行节点:全车组分扇区警戒
    │       ├── 【组合行为】1号车左翼警戒
    │       ├── 【组合行为】2号车正面警戒
    │       └── 【组合行为】3号车右翼警戒
    ├── 选择节点:接敌运动分支
    │   ├── 顺序节点:火力压制与机动规避(条件:遭敌反坦克火力阻击)
    │   │   ├── 【原子行为】排目标分配指令下发
    │   │   ├── 并行节点:压制+规避同步执行
    │   │   │   ├── 【组合行为】1号车定点火力压制
    │   │   │   ├── 【组合行为】2号车烟幕遮蔽机动
    │   │   │   └── 【组合行为】3号车侧翼迂回
    │   │   └── 【原子行为】分队打击效果上报
    │   └── 顺序节点:高速接敌(默认分支,未遭敌阻击火力时执行)
    │       ├── 【聚合行为】排交替掩护跃进
    │       └── 【组合行为】全车组雷达对地面搜索
    ├── 顺序节点:冲击突破阶段
    │   ├── 条件节点:敌前沿火力点已压制
    │   ├── 【聚合行为】排集火突击敌核心工事
    │   ├── 【组合行为】全车组行进间射击
    │   └── 【聚合行为】冲击通过敌前沿阵地
    └── 顺序节点:阵地巩固阶段
        ├── 【聚合行为】占领阵地并划分警戒区域
        ├── 并行节点:阵地肃清与警戒
        │   ├── 【组合行为】1号车左翼区域肃清
        │   ├── 【组合行为】2号车核心阵地警戒
        │   └── 【组合行为】3号车右翼区域肃清
        └── 【原子行为】分队任务完成上报
层级映射说明
-
纵向粒度贯通:所有【组合行为】节点均可映射为原子行为序列。工程上二选一并在模型元数据中声明其机制:由建模工具在执行前静态展开为原子动作序列,或以显式子树形式挂载、由引擎逐级调度;不存在未定义的"自动展开"。
-
原子行为直接嵌入:指挥控制类的单条指令下发、单次状态上报本身就是原子行为,可直接作为叶子节点存在于分队级行为树中。
-
混合层级编排:本树在同一序列节点下混合编排了不同实体层级的行为(如排级聚合行为"交替掩护跃进"与车组级组合行为"雷达对地面搜索"并列),父子节点不要求逐级递增;若需强化层级约束,可改为经"排→车"两层子树组织。
-
条件叶子口径:树中"条件节点"作为纯判定的叶子使用,与第 3.4 节"纯判定逻辑可作为条件叶子"的口径一致,不与控制节点定义冲突。
-
战术参考:流程参考了装甲分队进攻的一般打法(交替掩护、分扇区警戒、集火突击均为通行做法),具体编成与动作须按相应条令与装备实际能力校核后采用。
五、建模原则与常见误区
5.1 核心建模原则
-
粒度相对性原则
不存在绝对意义上的"原子",只存在当前仿真层级下的原子行为。战术级仿真中"雷达开机"是原子行为,装备级仿真中则可拆解为"天线启动、发射机通电、波束形成"等更细粒度动作。建模时需匹配仿真目标,无需过度细分。
-
单一职责原则
单个原子行为只对应一项基础作战功能,避免将多个动作打包进一个"原子行为",否则会丧失组合灵活性,也破坏语义上的不可再分性。
-
接口标准化原则
同一仿真体系内,所有原子行为的输入输出参数、执行回调、状态返回格式必须统一标准化,这是保障可复用性、支持跨系统组合的前提。
5.2 常见误区
-
粒度过细:陷入机械细节
过度拆解到装备内部机械动作(如"转向电机启动""炮闩弹簧复位"),会导致仿真计算量指数级增长,且对战术层面的行为建模没有实际价值,反而降低开发效率。
-
粒度过粗:战术动作直接原子化
将"行进间射击""对空防御"这类组合动作直接定义为原子行为,会丧失模型的灵活性与复用性,不同战术场景下无法重新编排组合,最终退化为"硬编码式"行为模型。
-
破坏原子性:中断缺乏收尾语义
原子行为可以跨多个仿真步执行,也可以被上层逻辑抢占或中止,这是行为建模引擎的正常能力(本引擎高级行为树即以"执行中"返回值与中止(Halt)语义支撑抢占式行为)。真正的风险在于:中止时缺乏明确定义的回退/补偿语义。例如"弹药装填"被强行中止后若不回装填进度、不复位机构状态,就会导致仿真状态不一致、行为逻辑混乱,在分布式仿真中还会引发同步偏差。因此建模时每个跨时原子行为都必须声明其收尾语义。
结语
原子行为是军事仿真行为建模的"基础积木块",而标准化的粒度体系与分层建模方法,则是提升建模效率、支撑跨系统协同、降低维护成本的关键。从单一装备的动作定义,到编队级的战术行为编排,只有守住"原子化、标准化、可组合"的底线,才能构建出灵活、高效、可扩展的军事行为仿真体系。
随着 AI 大模型在军事仿真领域的渗透,由大模型辅助完成作战任务到原子行为的拆解与编排,是一个值得关注的可能方向;其前提是行为粒度与接口标准先统一,并解决生成结果的决策可追溯与可验证问题。