摘要:2026 年下半年,人形机器人与灵巧手赛道触觉传感器融资密集,末端触觉成为量产前的关键卡点;医疗康复的足底压力分布、术后步态监测也在批量导入柔性薄膜压力传感器。FSR(Force Sensing Resistor)正从"可选方案"变成"标配方案"。本文从原理出发,梳理 FSR 的选型边界(力程、阵列一致性、温漂、响应)、国产替代成熟度判断方法,以及常见工程问题。
一、背景:触觉为什么成为量产卡点
人形机器人和灵巧手要落地,末端触觉是绕不开的一环------没有接触感知,抓取力控就只能靠开环估计。同一时期,医疗康复领域的足底压力分布采集、术后步态监测也在批量导入柔性薄膜压力传感器。
从采购端看,FSR 柔性薄膜压力传感器正从"可选"走向"标配",但很多团队选型时仍停留在参数表层面,对精度边界、国产替代成熟度和批量一致性缺乏判断依据。
二、人形机器人为什么选 FSR 柔性薄膜方案
2.1 FSR 的核心优势
- 薄型可弯:厚度可做到 0.2mm 以下,能贴合手指曲面和夹爪弧面;
- 力程覆盖宽:从轻触到较大压力可用同一技术路线覆盖;
- 响应快:响应时间通常在 5ms 以内,适合接触确认和抓取力粗略反馈。
2.2 FSR 与应变片的对比
添加到对话
| 维度 | FSR 柔性薄膜 | 传统应变片 |
|---|---|---|
| 厚度 / 贴合 | 极薄、可弯曲,贴合曲面 | 较厚,贴合曲面困难 |
| 响应时间 | 通常 < 5ms | 相对更快(动态) |
| 长期精度 | 漂移较大 | 更稳定 |
| 适用定位 | 有无接触、大概多大力 | 高精度称重、计量 |
结论 :FSR 更适合做"有没有碰到、大概用了多大力"的检测,而非高精度称重计量。这也是人形机器人夹爪普遍用 FSR 做基础层触觉感知、再配合电流环做精细力控的原因。
2.3 阵列设计要点
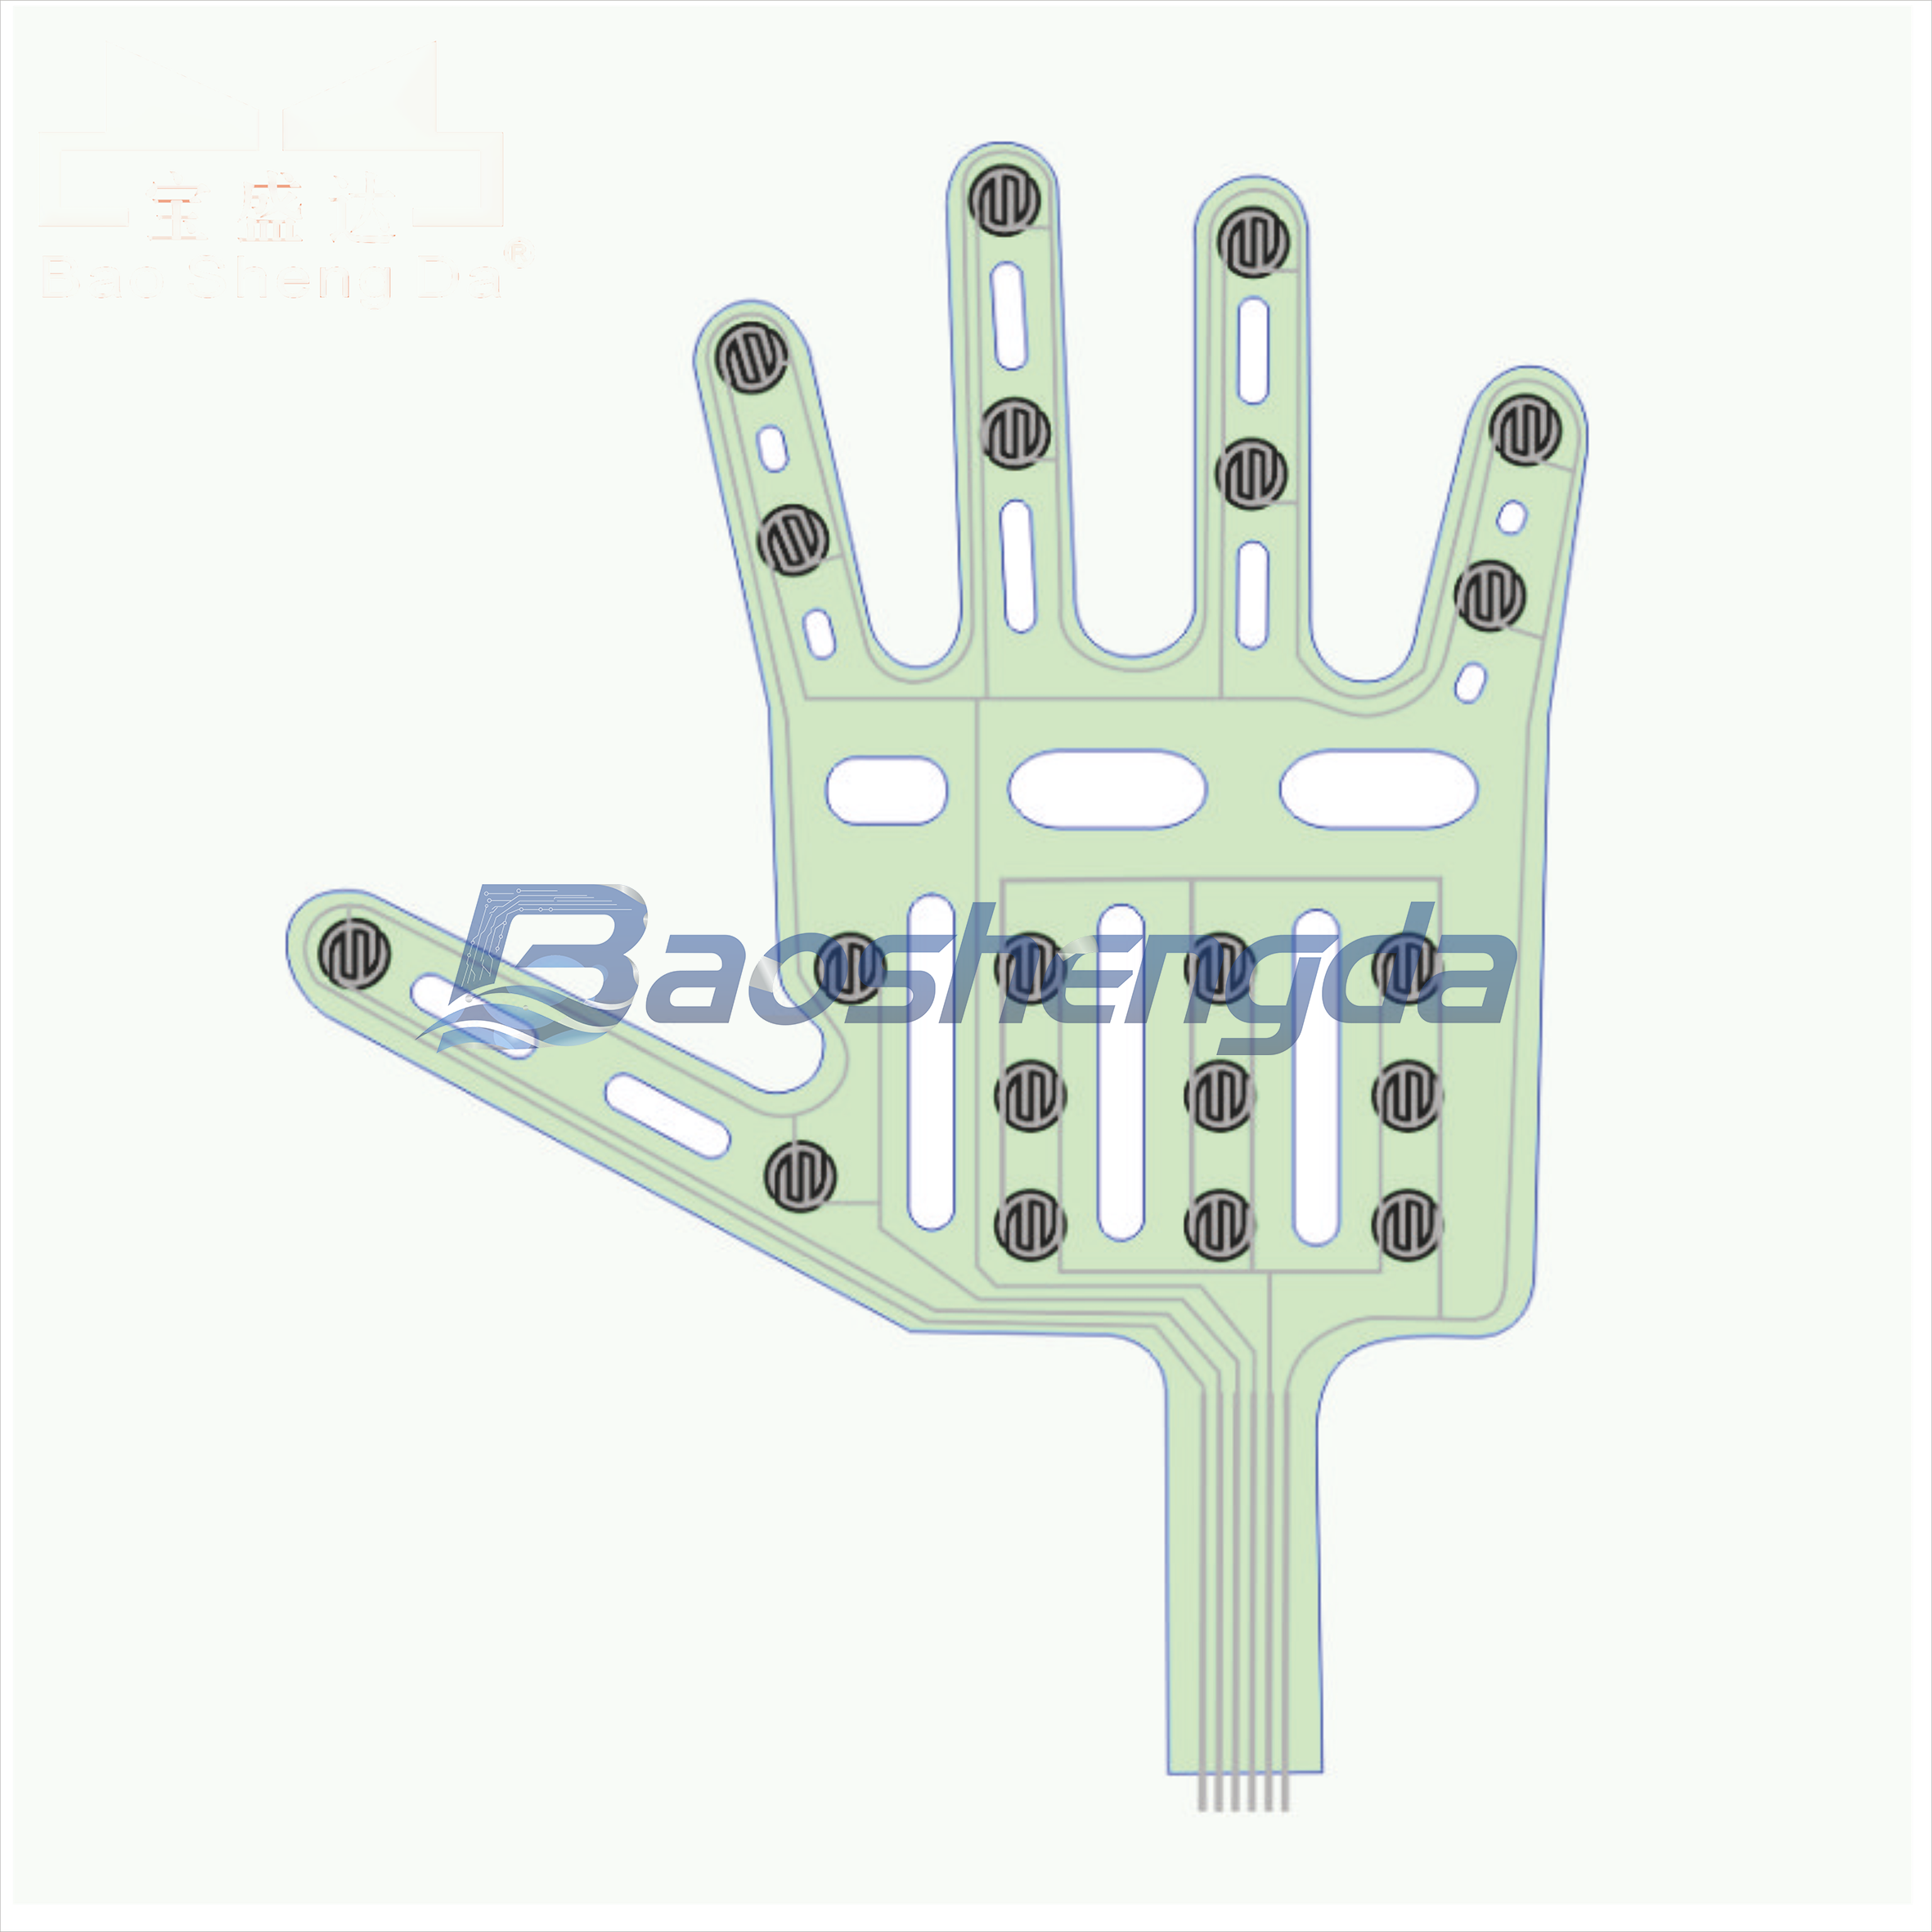
在做机器人夹爪和智能座椅的 FSR 阵列时,通常需要先确认力程范围、采样率和安装曲面,再决定感压区域布局和分压电阻方案,而不是直接套用通用型号。
三、选型边界:力程、一致性、温漂、响应
3.1 最容易踩的坑:只看灵敏度,不看阵列一致性
单颗 FSR 在常温下读数往往很漂亮,但多颗组成阵列后,若相邻通道初始离散度超过 ±10%,后端算法就要花大量精力做逐点标定。工业和医疗场景通常要求同批次阵列通道偏差控制在更窄范围内------这直接决定标定成本和后期维护难度。
3.2 力程选择
添加到对话
| 应用场景 | 推荐力程区间 |
|---|---|
| 机器人夹爪接触确认 | 低压程 |
| 足底压力分布 | 中压程 |
| 智能床垫分区监测 | 覆盖人体重量的高压程 |
3.3 响应时间与采样率
添加到对话
| 场景 | 建议采样率 |
|---|---|
| 静态坐姿监测 | 10~50ms 足够 |
| 高速翻身 / 步态捕捉 | 不低于 50Hz |
3.4 温漂与补偿
FSR 本身存在温度系数。宽温场景必须在硬件选低温漂分压电阻 的同时,配合软件曲线补偿,否则标定好的阈值在高温或低温下会整体偏移。
四、医疗压力传感器国产替代到了哪一步
从落地情况看:
- 消费级和一般工业场景 :国产 FSR 已可批量替代进口,成本比进口低 30%~50% ,交付周期从十周以上压缩到 四周左右;
- 高精密医疗测量、计量级称重:国产器件在长期稳定性、批次一致性上仍有差距,需配合严格分选和标定。
判断国产替代是否成熟,看三件事
- 供应商能否提供同批次多通道的实测离散度数据,而不是只给单颗典型值;
- 能否配合做温区标定和软件补偿方案;
- 是否有稳定的产能和版本管理,避免换批次后参数漂移。
成熟的 FSR 阵列项目会把硬件版本号和调校参数绑定,换批次或换固件时能追溯对应标定数据,减少系统性误报。
五、常见问题 FAQ
Q1:FSR 柔性薄膜压力传感器一般多少钱起订?
A:FSR 按感压区域、外形、排线和通道数量定制,没有统一零售价,需要根据图纸和用量核算。小批量打样和批量量产分别报价,建议先提供应用场景和大致指标获取选型建议。
Q2:进口 FSR 和国产 FSR 在性能上差多少?
A:常规检测场景差距已经缩小,主要差异在长期漂移和批次一致性上。高精密场景建议先拿国产样品做温区和寿命验证,再决定是否切换。
Q3:多通道 FSR 阵列采购时要注意什么?
A:重点要求供应商提供同批次通道离散度实测数据、温漂曲线和安装配合尺寸,不要只看单颗传感器参数。阵列的一致性比单颗性能更影响后端算法成本。
Q4:座椅占用传感器 ODS 用 FSR 方案成熟吗?
A:智能座舱座椅占用和离座检测是 FSR 的成熟应用方向,关键在臀部分区布局和阈值标定方法,需要结合坐垫硬度和乘员体重区间现场调校。
六、小结
FSR 柔性薄膜压力传感器的价值不在"高精度",而在薄、柔、快、成本可控------这正是人形机器人末端触觉和可穿戴/医疗压力采集需要的。选型时把力程、阵列一致性、温漂补偿和国产替代验证这四件事想清楚,比对着参数表挑单颗型号更重要。