一、测试背景
在实时操作系统中,任务切换不仅发生在时间片轮转或主动延时期间,也会发生在任务等待事件、事件触发唤醒等场景中。
事件机制是任务间同步的重要组成部分。当任务等待的事件尚未发生时,任务进入阻塞状态,调度器可以选择其他就绪任务运行;当事件发生后,等待任务被唤醒,并根据调度规则获得运行机会。
本文基于 HRTOS 4.0,在 8051 硬件平台上对事件阻塞切换和事件唤醒后的运行时间进行实测,并使用逻辑分析仪记录关键时间间隔。
二、测试环境
| 项目 | 配置 |
|---|---|
| 操作系统 | HRTOS 4.0 |
| 处理器架构 | 8051 |
| 晶振频率 | 11.0592 MHz |
| 测试机制 | 事件等待与事件通知 |
| 测试仪器 | 逻辑分析仪 |
| 测试方式 | GPIO 电平变化与时间间隔测量 |
三、事件阻塞切换测试
3.1 测试原理
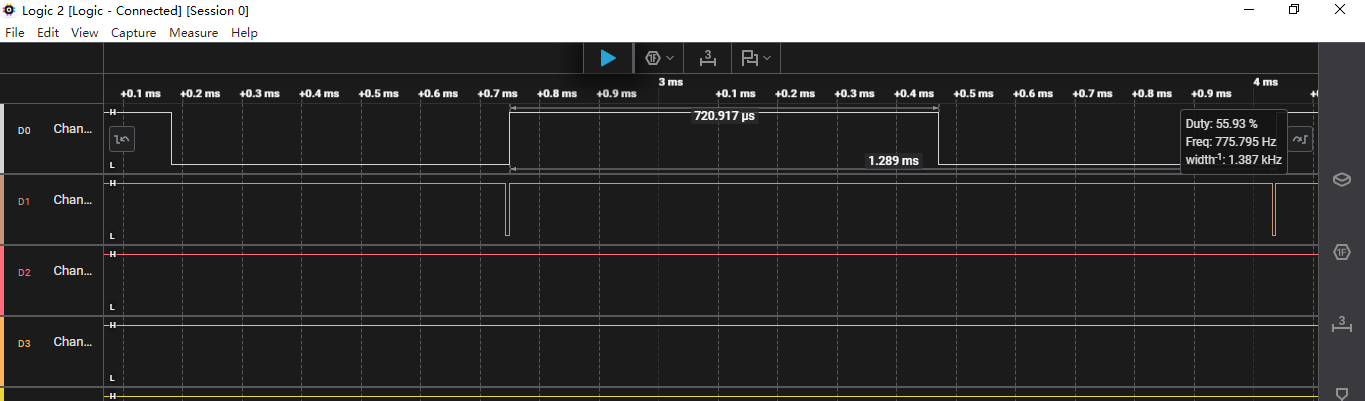
测试程序创建两个任务,并初始化事件对象。任务 A 调用 os_event_wait(1, 0) 等待事件;任务 B 通过 os_event_write(1) 写入事件,触发相应的事件处理流程。
当任务 A 因等待事件而阻塞后,调度器切换到其他就绪任务运行。通过逻辑分析仪观察 GPIO 信号变化,可以测量本次测试中从任务阻塞相关标记到下一个任务运行标记之间的时间间隔。
3.2 实测结果
图 1:任务事件阻塞与切换的逻辑分析仪截图
实测结果:
任务通过事件阻塞,到下一个任务运行:720.917 μs
该结果反映了本次测试条件下,事件等待引起任务阻塞后,调度器完成任务切换并使另一个任务运行所对应的测量时间。
四、事件唤醒到任务运行测试
4.1 测试原理
当任务 B 调用 os_event_write(1) 后,HRTOS 进入事件处理流程。等待该事件的任务可能因此转为就绪状态,随后根据系统调度规则获得运行机会。
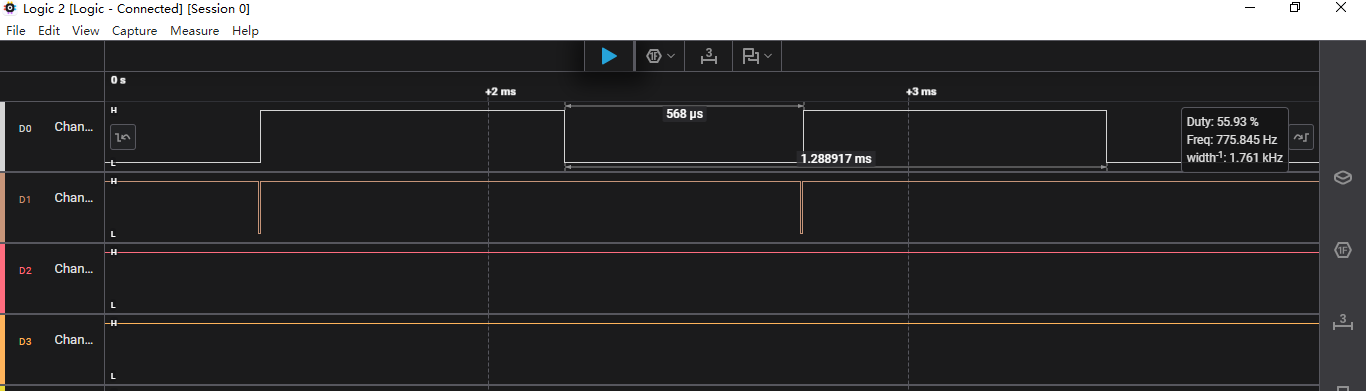
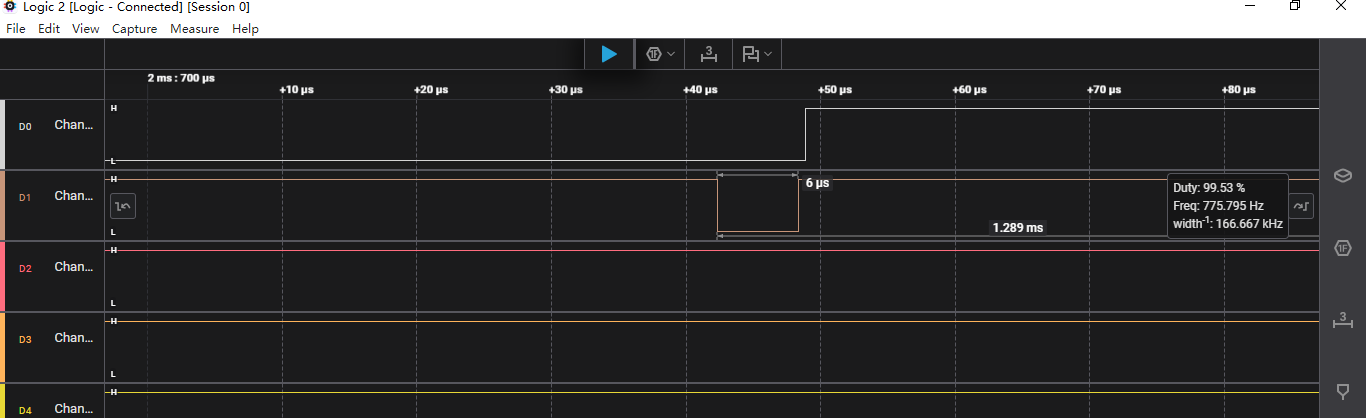
本次测试测量事件唤醒到相应任务恢复运行之间的时间,并进一步区分事件处理函数自身的执行开销。
4.2 实测结果
图 2:事件唤醒到任务运行的逻辑分析仪截图
本次测量结果如下:
| 测量项目 | 时间 |
|---|---|
| 唤醒到运行的原始测量值 | 568 μs |
os_event_delete(1) 的测量开销 |
约 6 μs |
| 去除上述开销后的结果 | 562 μs |
因此,在扣除 os_event_delete(1) 约 6 μs 的执行开销后,本次测得的事件唤醒到任务运行时间为 562 μs。
需要说明,这里的 562 μs 是基于当前测量方法和开销扣除方式得到的结果,并不自动等同于所有运行条件下的纯调度延迟。
五、测试结果汇总
| 测试项目 | 实测时间 |
|---|---|
| 事件阻塞到下一个任务运行 | 720.917 μs |
| 事件唤醒到任务运行(原始值) | 568 μs |
扣除 os_event_delete(1) 开销后 |
562 μs |
从两组数据可以看出,在本次测试配置下,事件阻塞切换与事件唤醒后的运行过程均处于数百微秒量级。
六、结果分析
1. 事件阻塞涉及多个处理环节
任务通过事件等待进入阻塞状态,不只是一次普通函数调用。内核需要处理任务状态、等待对象及调度决策,并将执行权交给其他就绪任务。因此,测得的 720.917 μs 应理解为当前测试路径的整体时间表现,而不是单独某条指令或某个函数的执行时间。
2. 事件唤醒涉及状态更新与重新调度
事件通知不仅需要处理事件本身,还可能涉及等待任务的状态变化、就绪任务选择以及上下文切换。本次原始测量值为 568 μs,扣除约 6 μs 的事件删除操作开销后,得到 562 μs 的调整值。
这一调整值可以作为当前测试方法下的参考数据,但要将其作为严格定义的调度延迟指标,还需要确保测量起点、终点以及扣除的执行路径都经过明确验证。
3. 硬件实测的意义
通过逻辑分析仪观察 GPIO 波形,可以直接记录任务运行过程中的实际时间间隔。这种方法有助于分析事件同步、任务状态变化和调度切换等机制的运行表现。
不过,测量结果会受到测试代码、GPIO 操作、任务优先级、系统时基和内核执行路径等因素影响。本文数据适用于所述测试条件,不应直接视为 HRTOS 4.0 在所有场景下的最坏情况延迟。
七、总结
本次测试对 HRTOS 4.0 的事件阻塞切换和事件唤醒调度进行了硬件测量,得到以下结果:
-
任务通过事件阻塞,到下一个任务运行:720.917 μs
-
事件唤醒到任务运行:原始测量 568 μs
-
扣除
os_event_delete(1)约 6 μs 的开销后:562 μs
本次测试为 HRTOS 4.0 的事件同步与任务调度性能提供了实际硬件数据。通过持续开展针对不同内核路径的实测,可以逐步建立更完整的系统性能参考,为后续文档完善和工程应用提供依据。