矿区场景的目标检测部署,绕不开三个工程问题:模型能不能跑得动、画质损耗可不可控、现场维护成本高不高。本文从量化、裁剪和推理优化三个角度聊聊边缘部署的实操要点。
一、量化:从FP32到INT8
浮点模型在AI算法分析盒子上跑不满帧率,INT8量化是第一步。量化后模型体积缩小约4倍,推理速度提升2-3倍,精度损失通常控制在1-3%以内。矿区光线复杂,建议对夜晚低照度样本单独做校准集,避免量化误差放大。
二、裁剪:剪掉冗余通道
行为识别类模型通道冗余较多,结构化剪枝可去掉对输出影响小的通道。实践中剪掉20-30%通道,mAP下降通常不超过1%,配合自训练平台重训练,可恢复到原精度。
三、推理优化:多路复用与异步
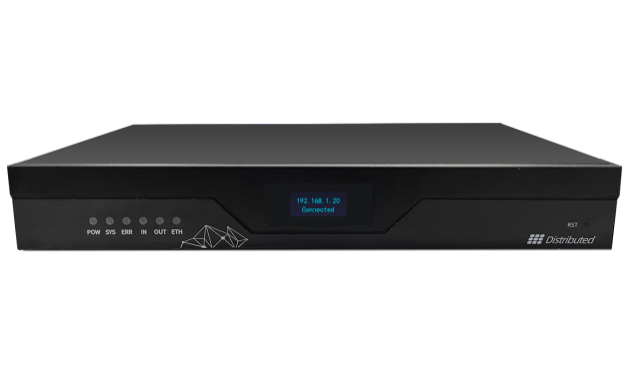
边缘端常需同时处理多路视频,建议采用流水线式异步推理,把采集、前处理、推理、后处理拆成独立队列。配合NPU/GPU加速,单台AI算法分析盒子可稳定处理多路1080P视频流,报警延迟控制在毫秒级。
部署验证建议先跑小范围试点,对比检测率与误报率,再逐步铺开。欢迎留言交流部署经验。
#边缘AI #目标检测 #模型量化 #矿山智能化 #AI布控球 #智慧矿山