STM32C5开发LSM6DSK320X .6--倾斜度检测
- 概述
- 视频教学
- 样品申请
- 源码下载
- 硬件准备
- 参考程序
- 串口配置
- IIC配置
- CS和SA0设置
- INT设置
- 生成项目
- 导入STM32CubeIDE
- 设置工程编码
- [串口 printf 重定向](#串口 printf 重定向)
- 参考程序
- CMake设置
- 驱动接口与中断回调配置
- 传感器接口初始化与设备检查
- 加速度计与中断输出配置
- 使能倾斜检测
- 切换到嵌入式功能寄存器页
- 配置嵌入式功能中断锁存
- [初始化 Tilt 算法](#初始化 Tilt 算法)
- 恢复主寄存器页
- [将倾斜事件路由到 INT1](#将倾斜事件路由到 INT1)
- 主循环
.6--倾斜度检测)
概述
IMU内置倾斜检测(Tilt)功能,通过加速度计感知设备姿态变化,并在满足内部算法判定条件时产生倾斜事件。例如,将设备放在裤子前口袋中,从坐姿变为站姿或从站姿变为坐姿,可触发检测。 Tilt 输出的是倾斜变化事件,不直接提供具体的倾斜角度。
视频教学
样品申请
https://www.wjx.top/vm/OhcKxJk.aspx#
源码下载
硬件准备
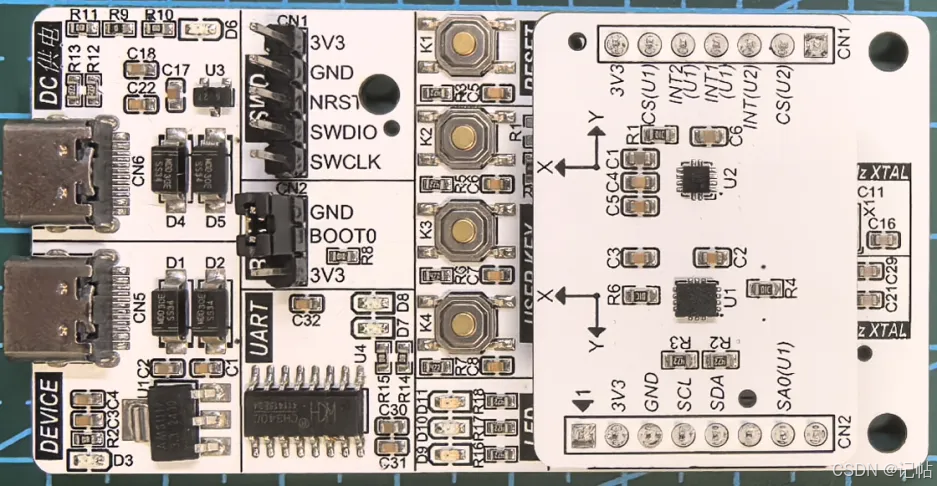
首先需要准备一个开发板,这里我准备的是自己绘制的开发板,需要的可以进行申请。
主控为STM32C542CCT6,陀螺仪为LSM6DSK320X,磁力计为LIS2MDL。
参考程序
https://github.com/CoreMaker-lab/STM32C542_LSM6DSK320X_LIS2MDL
https://gitee.com/CoreMaker/STM32C542_LSM6DSK320X_LIS2MDL
串口配置
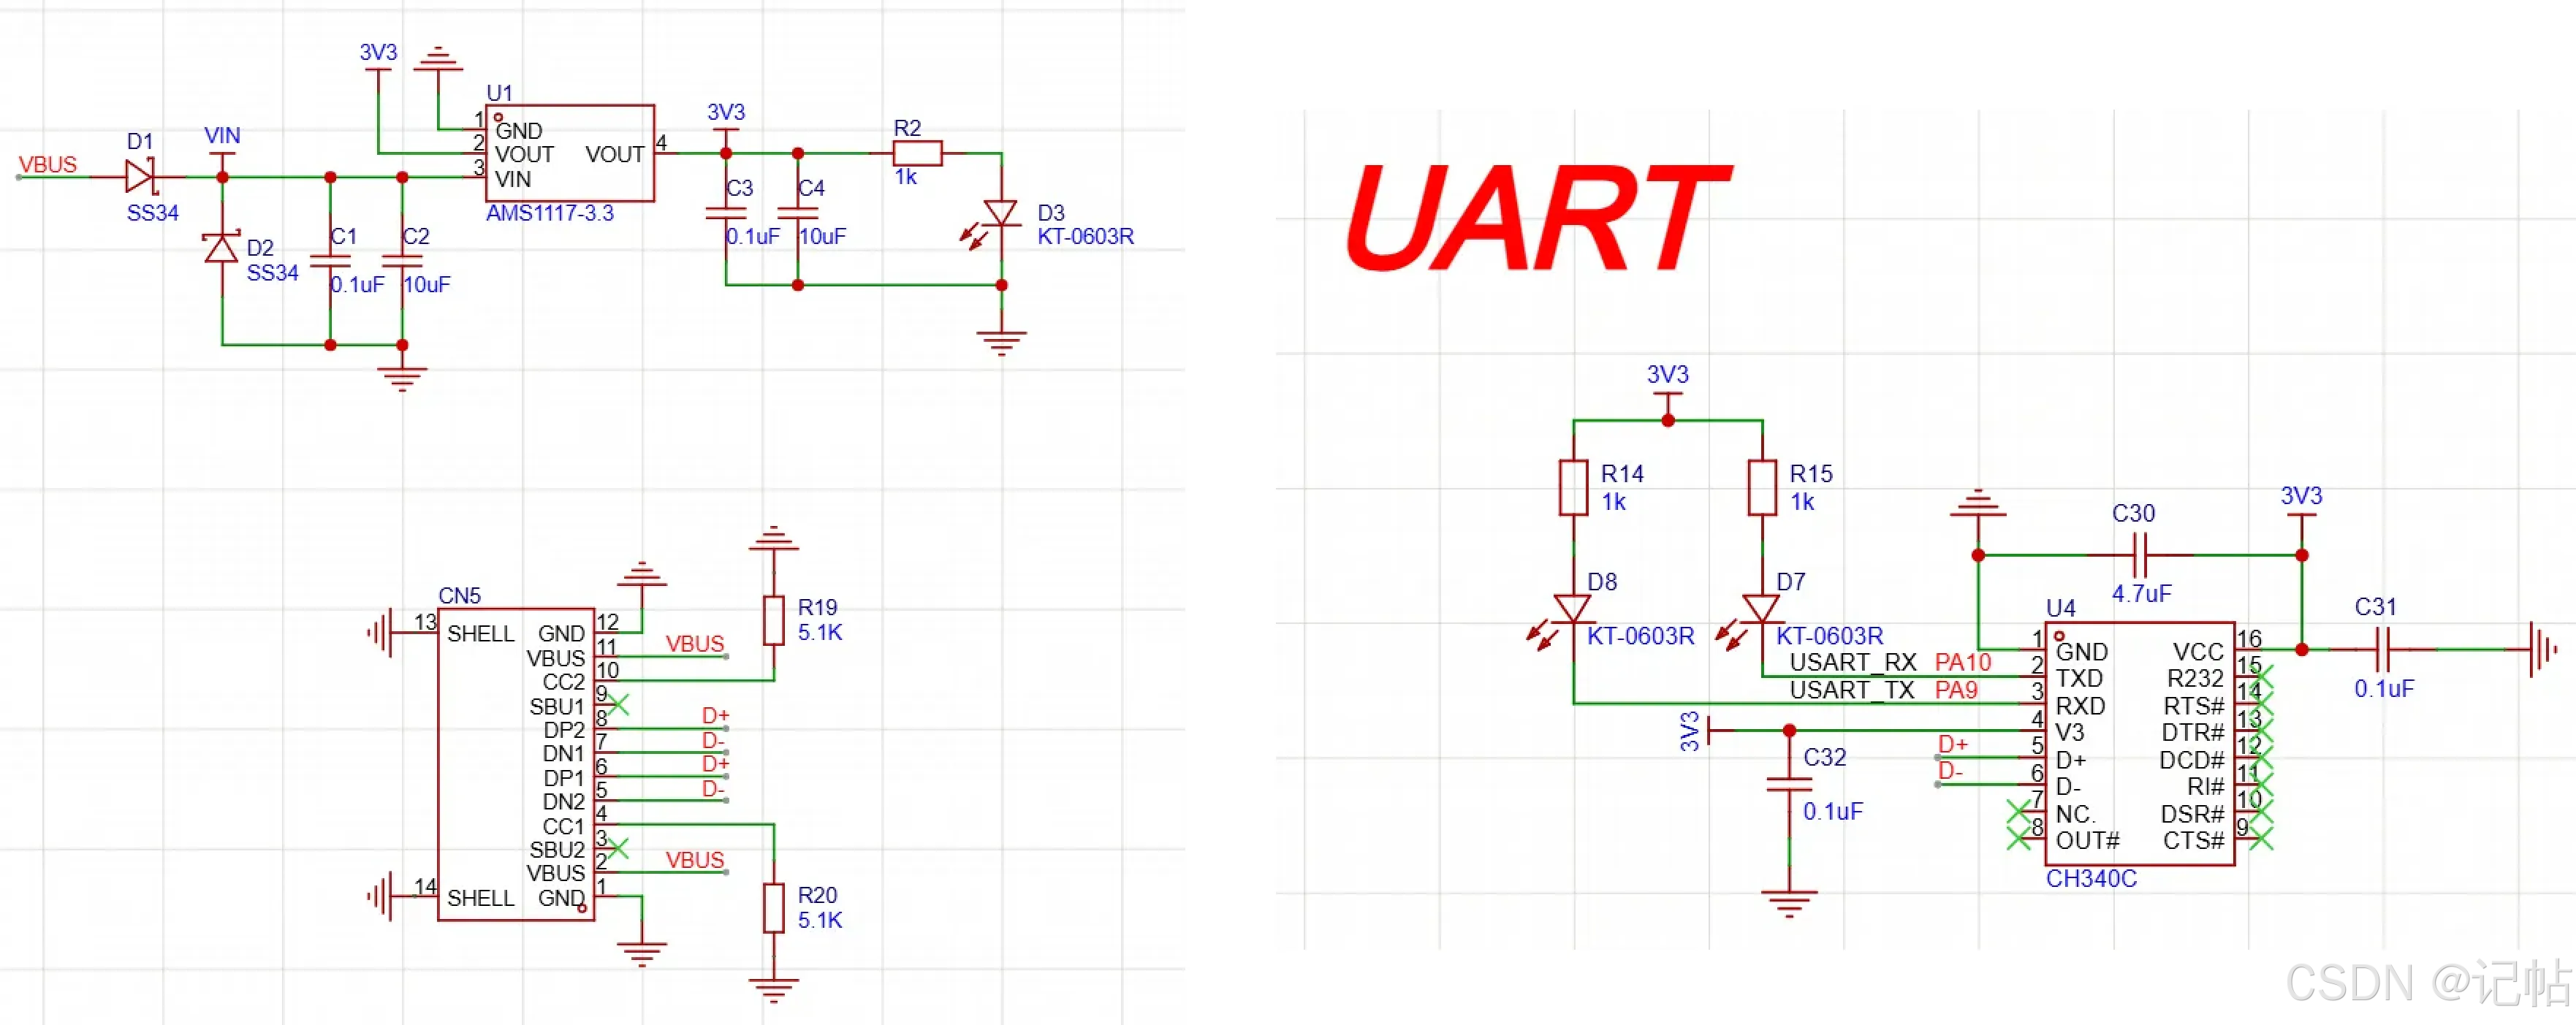
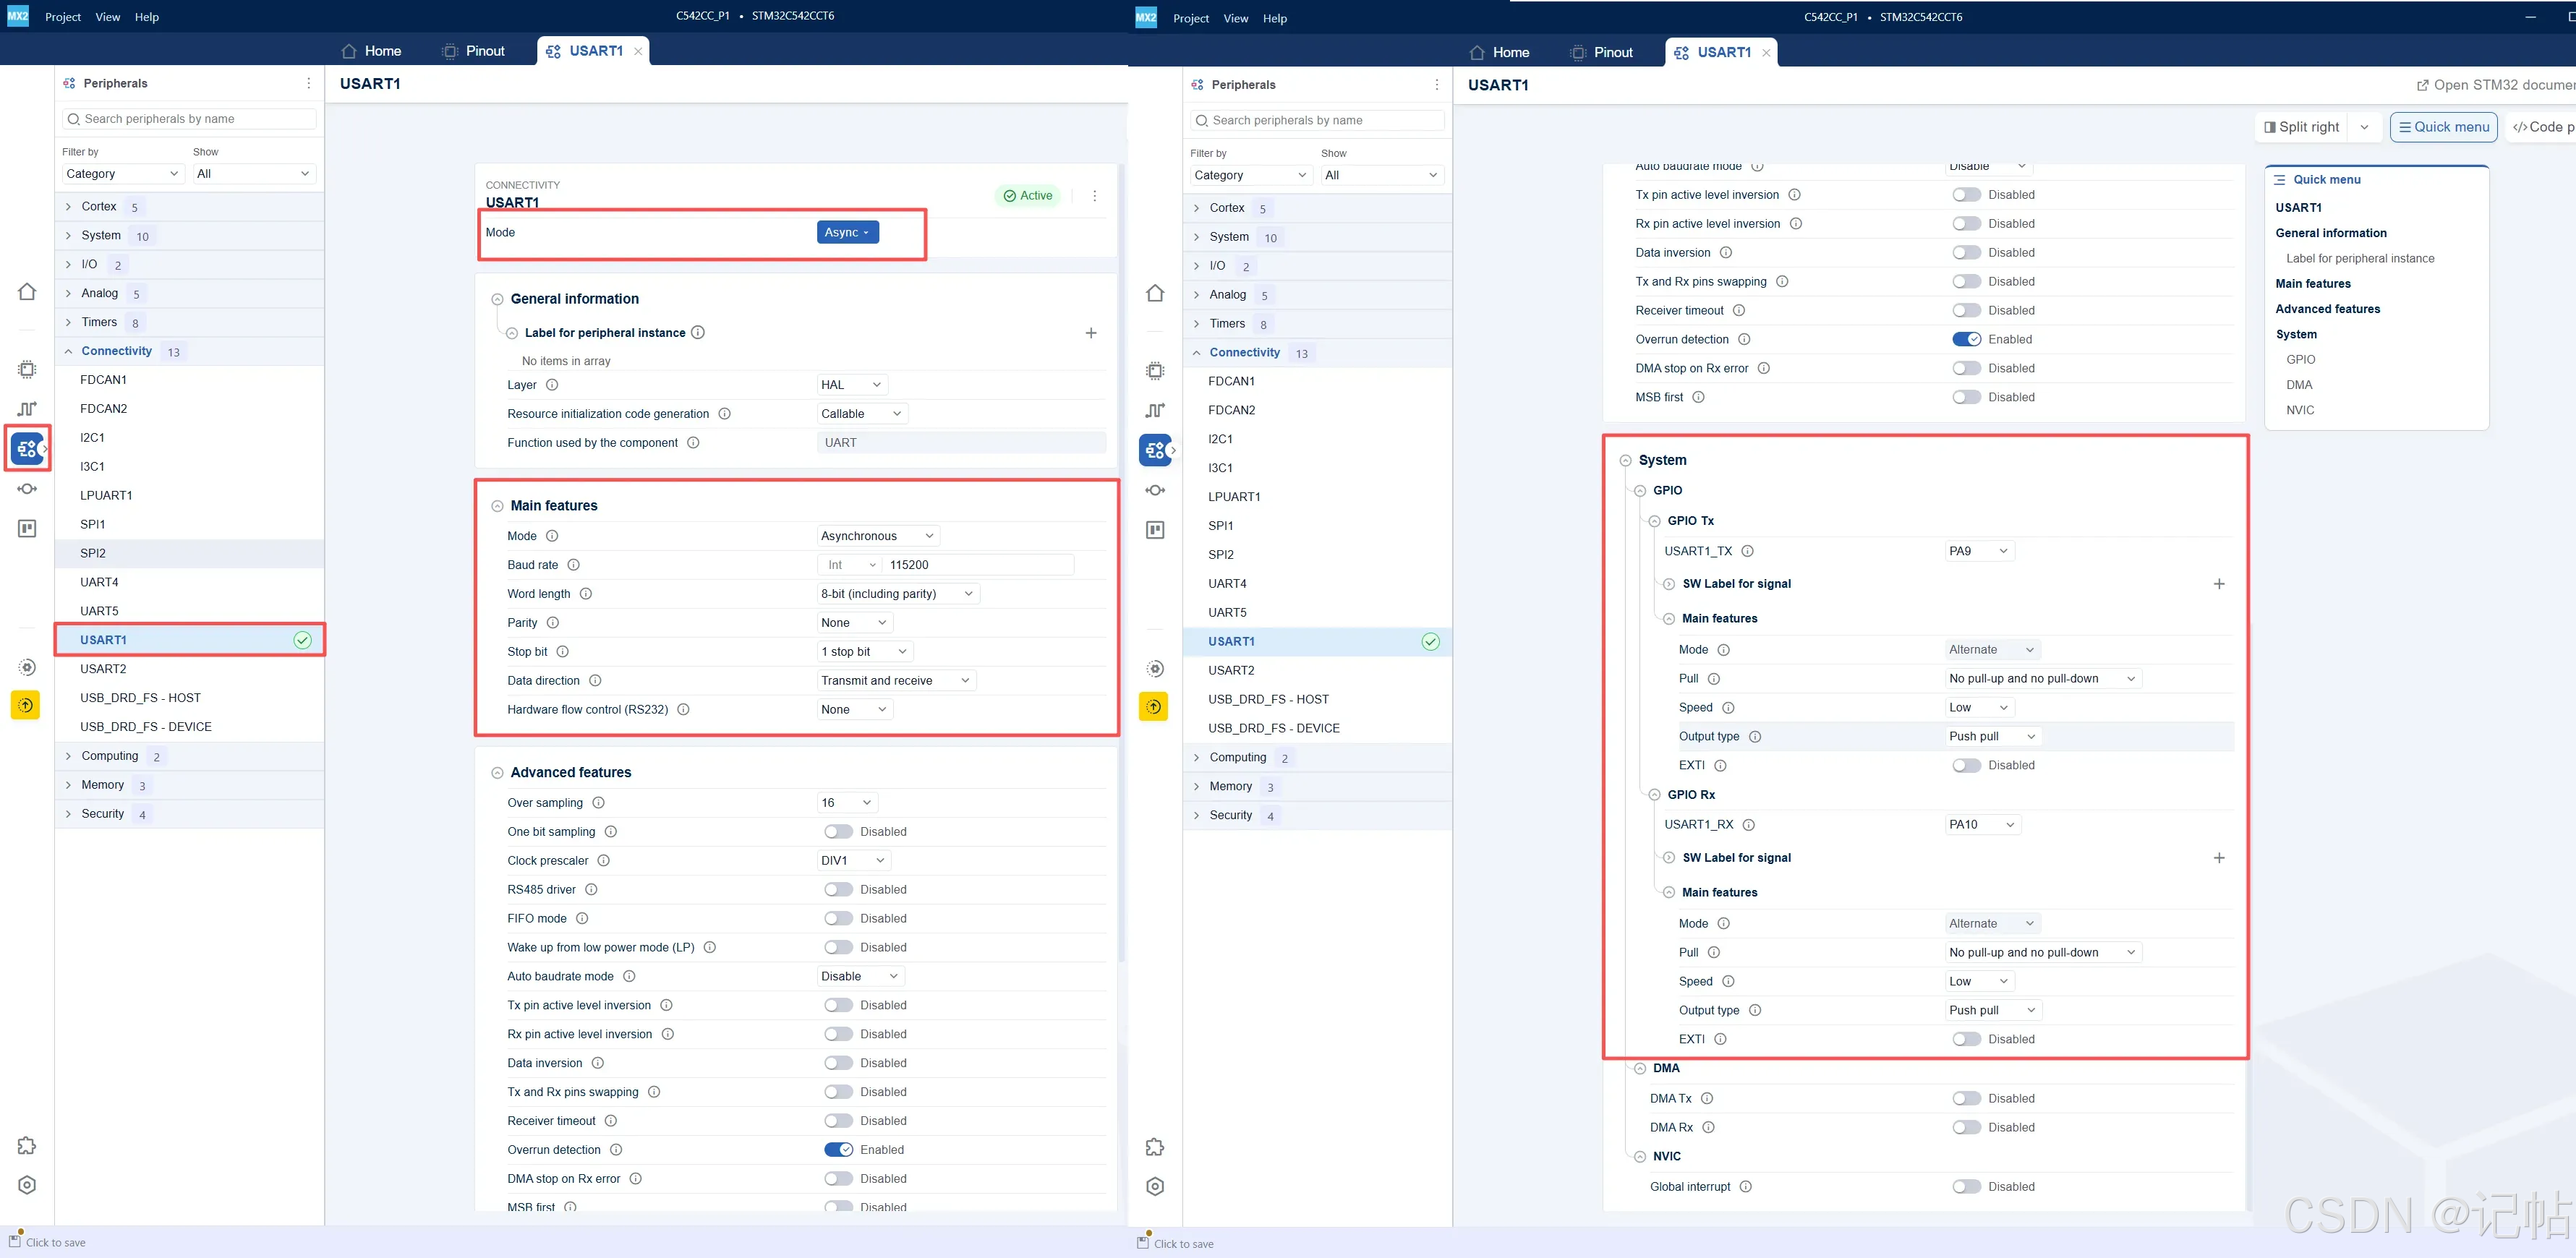
查看原理图,PA9和PA10设置为开发板的串口。
选择 Connectivity → USART1,设置为 Async 异步模式,波特率 115200、8 位数据、无校验、1 位停止位,启用收发模式。
串口的TX、RX 分别选择 PA9、PA10,均设置为复用模式(Alternate)、无上下拉、推挽输出,速度选择 Low。
IIC配置
STM32C542CCT6通过扩展接口与传感器模块连接,其中PB6作为I²C时钟线SCL,PB7作为I²C数据线SDA
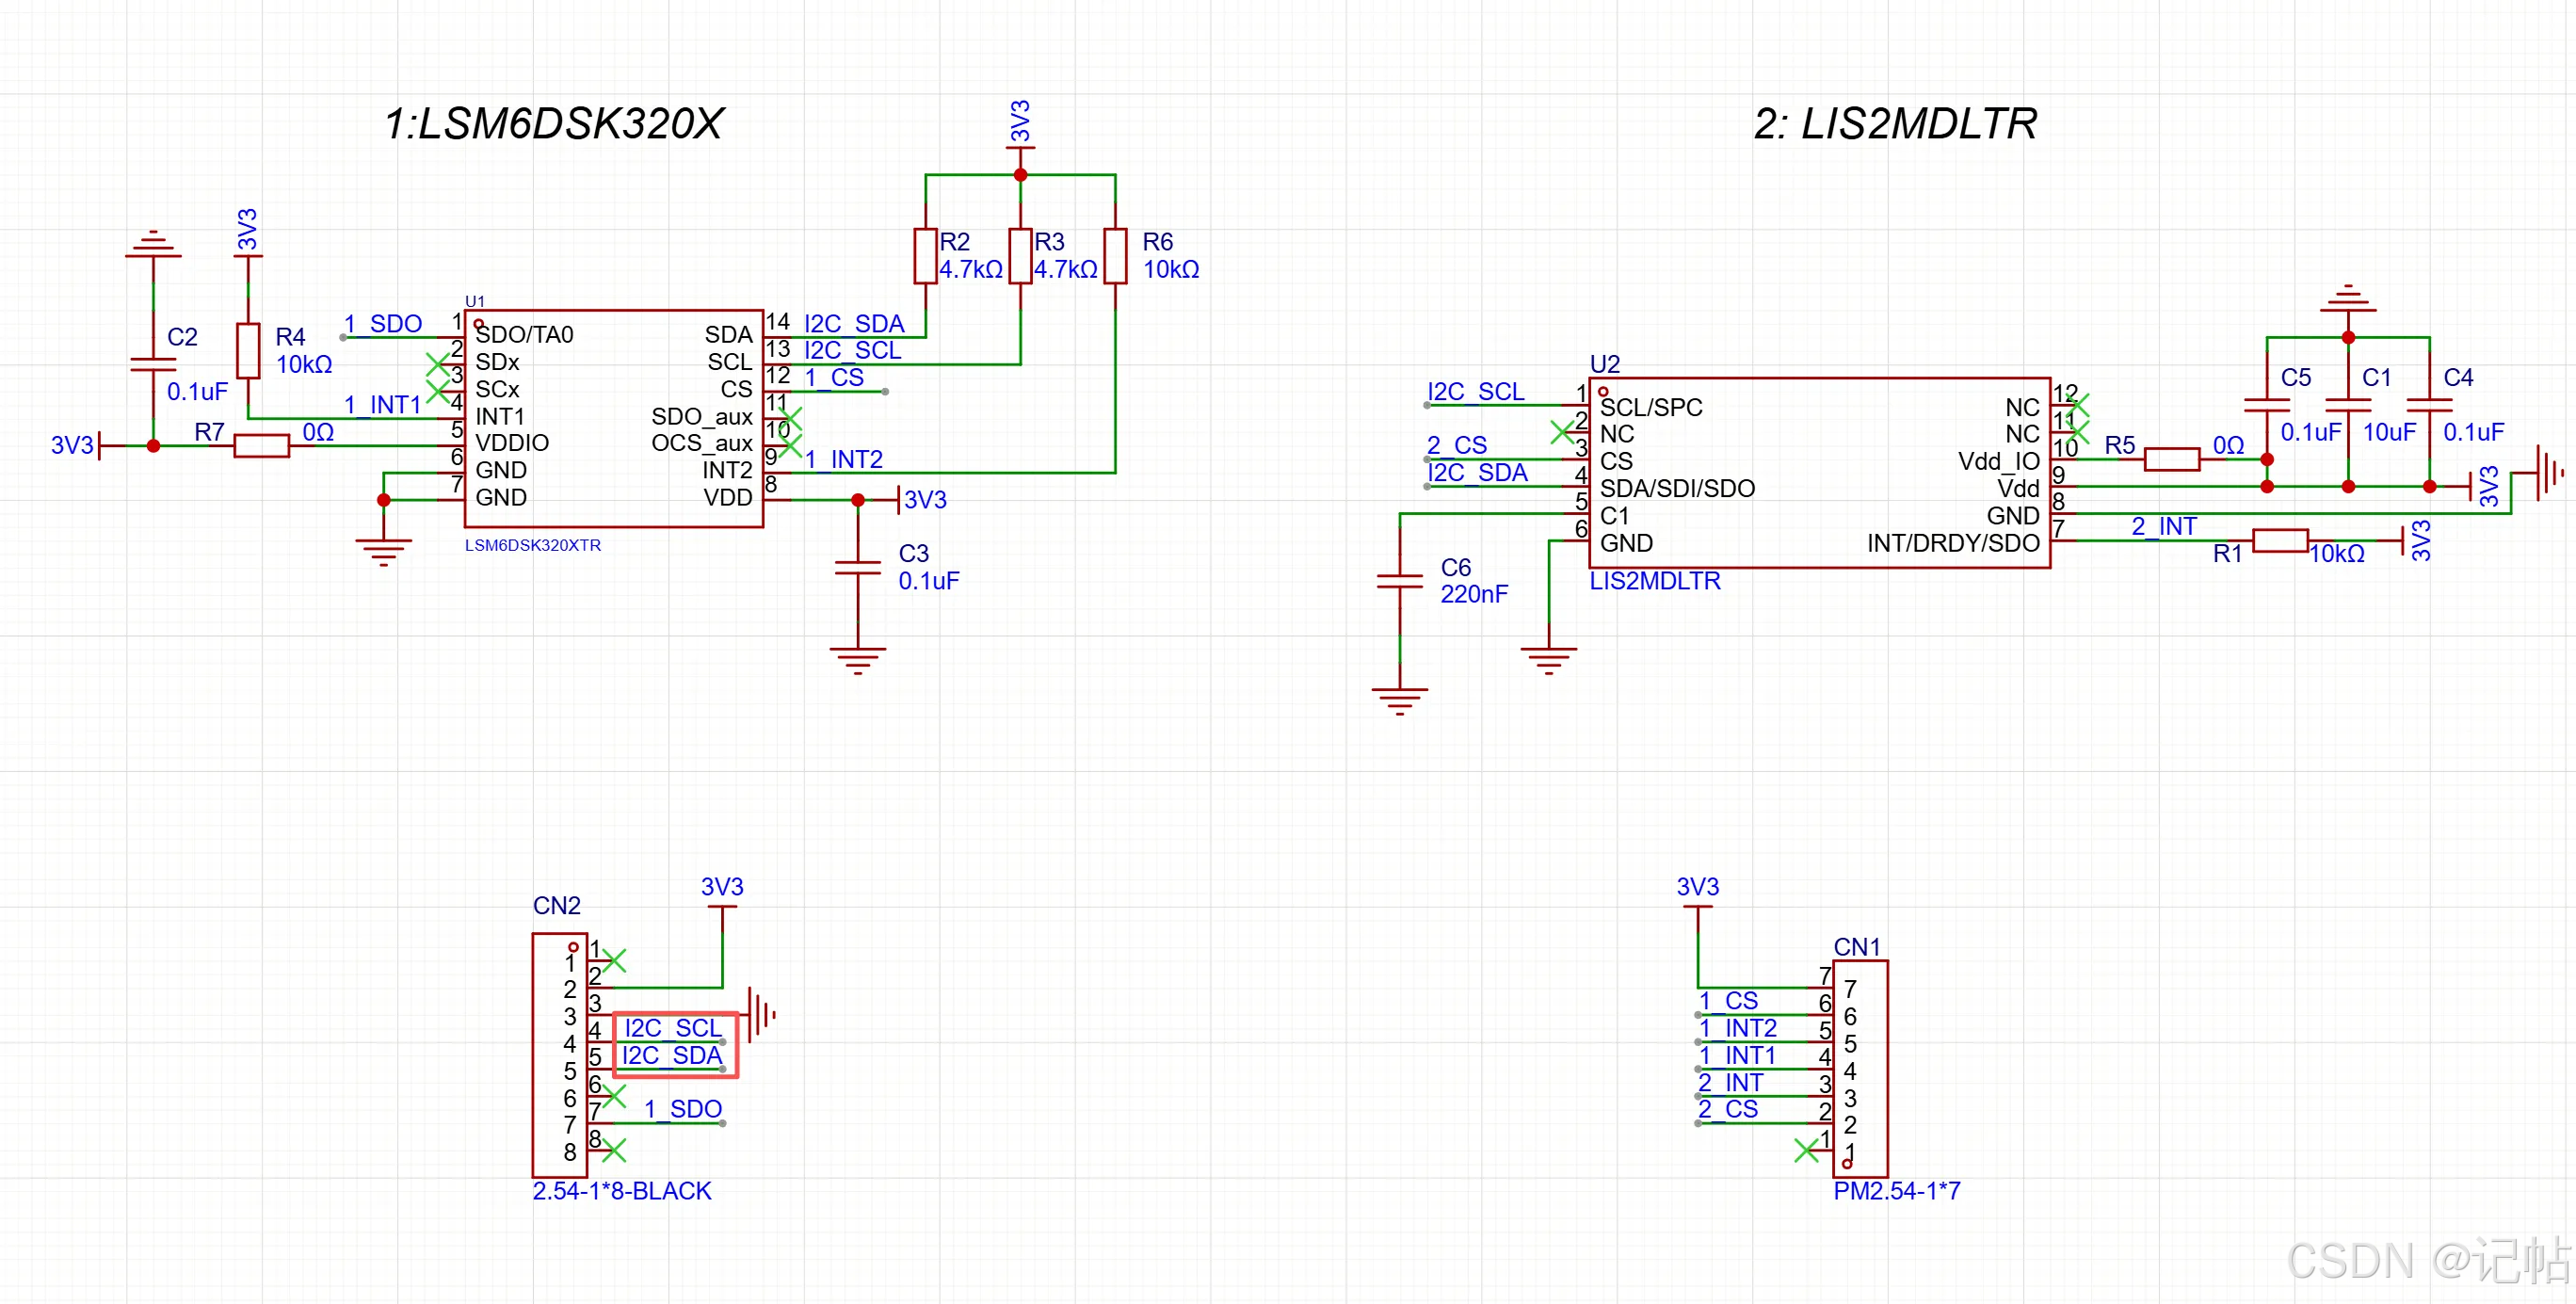

首先在 STM32CubeMX2 中进入 Peripherals 外设配置页面,在 Connectivity 分类中选择 I2C1,并将 I2C1 外设使能。
如图所示,本实验的 I2C1 配置步骤如下:
- 点击左侧 Peripherals 外设配置入口
- 在 Connectivity 分类中选择 I2C1
- 将 I2C1 Mode 设置为 I2C,并确认 I2C1 显示为 Active
- Speed frequency 设置为 Fast mode - 400 kHz
- 确认 I2C1 的 GPIO 引脚映射,SCL 为 PB6,SDA 为 PB7

CS和SA0设置
确认I2C 模式选择和地址选择:
CS 需要处于 I2C 模式对应电平
SA0 需要固定为高电平或低电平
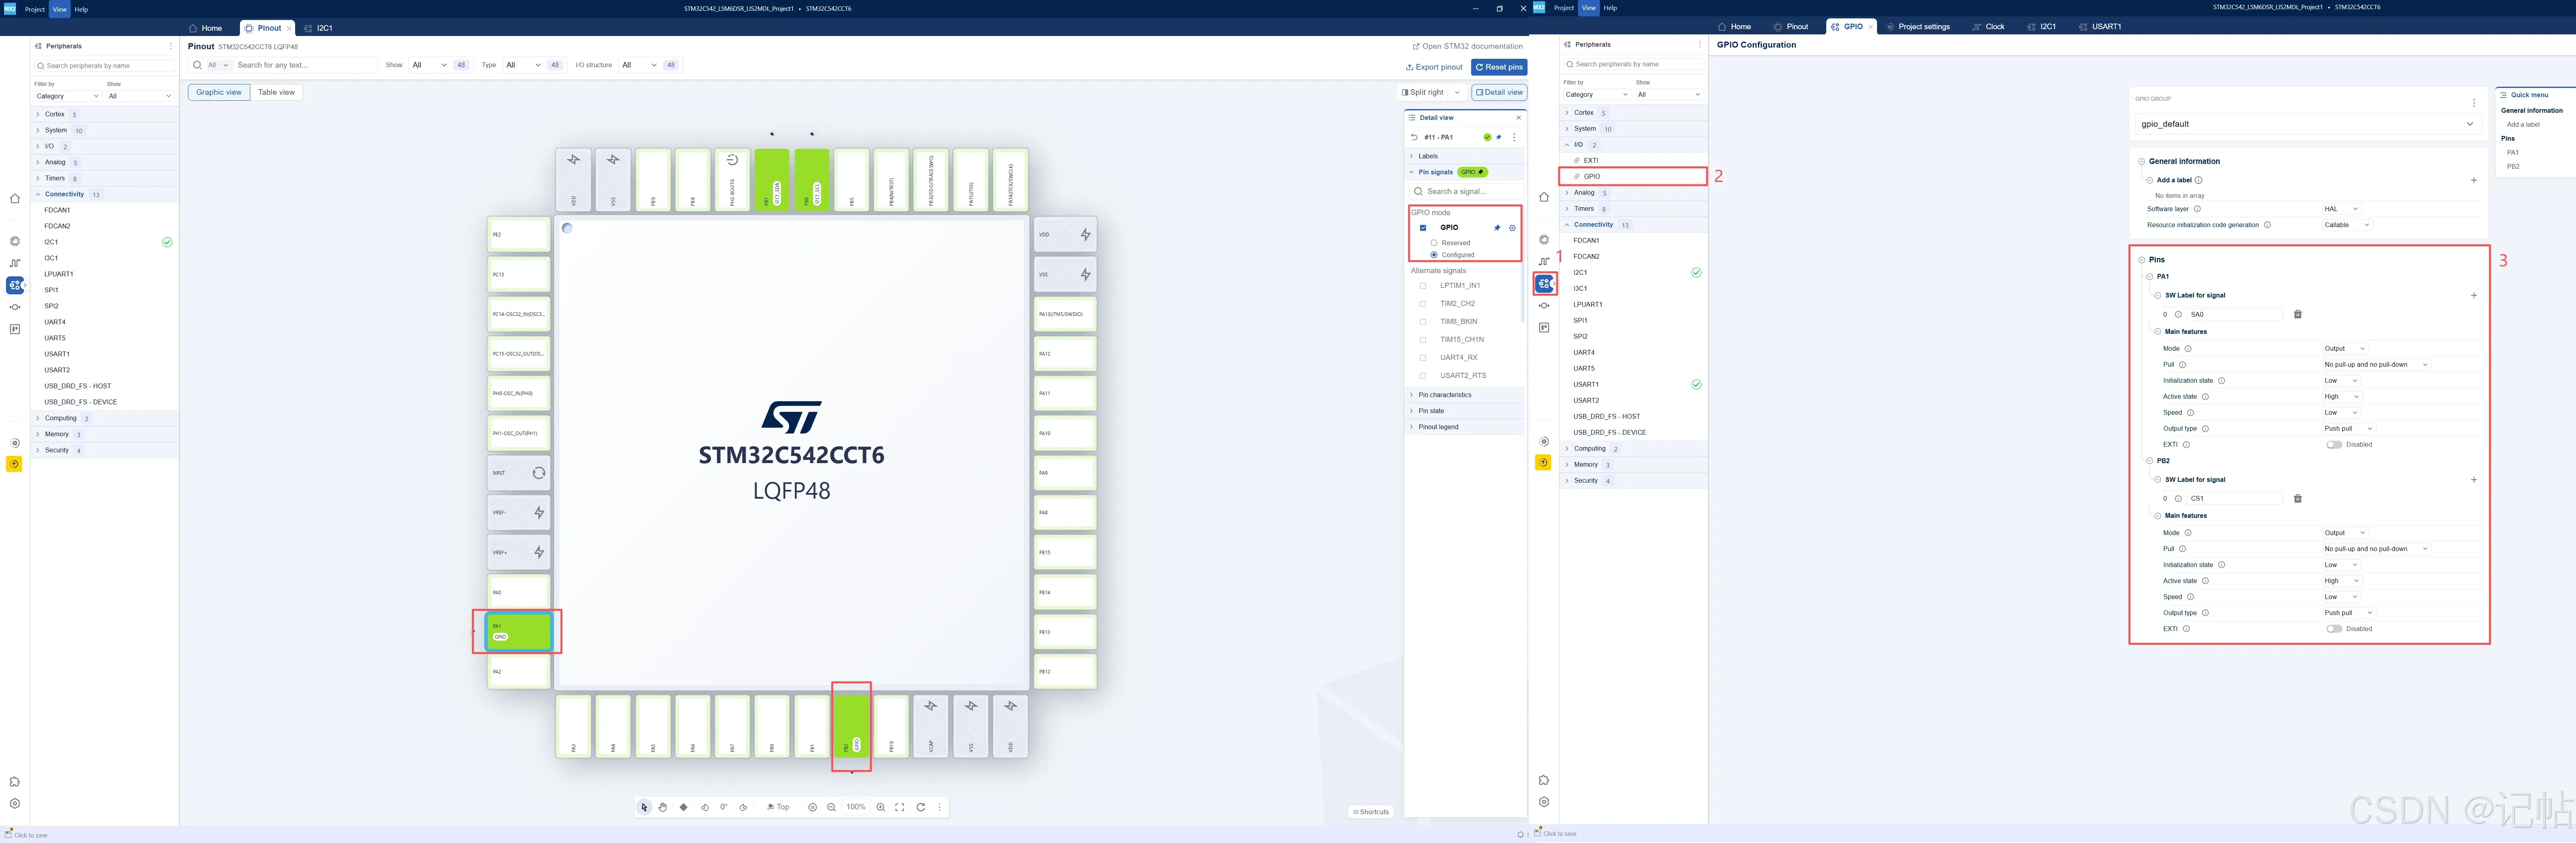
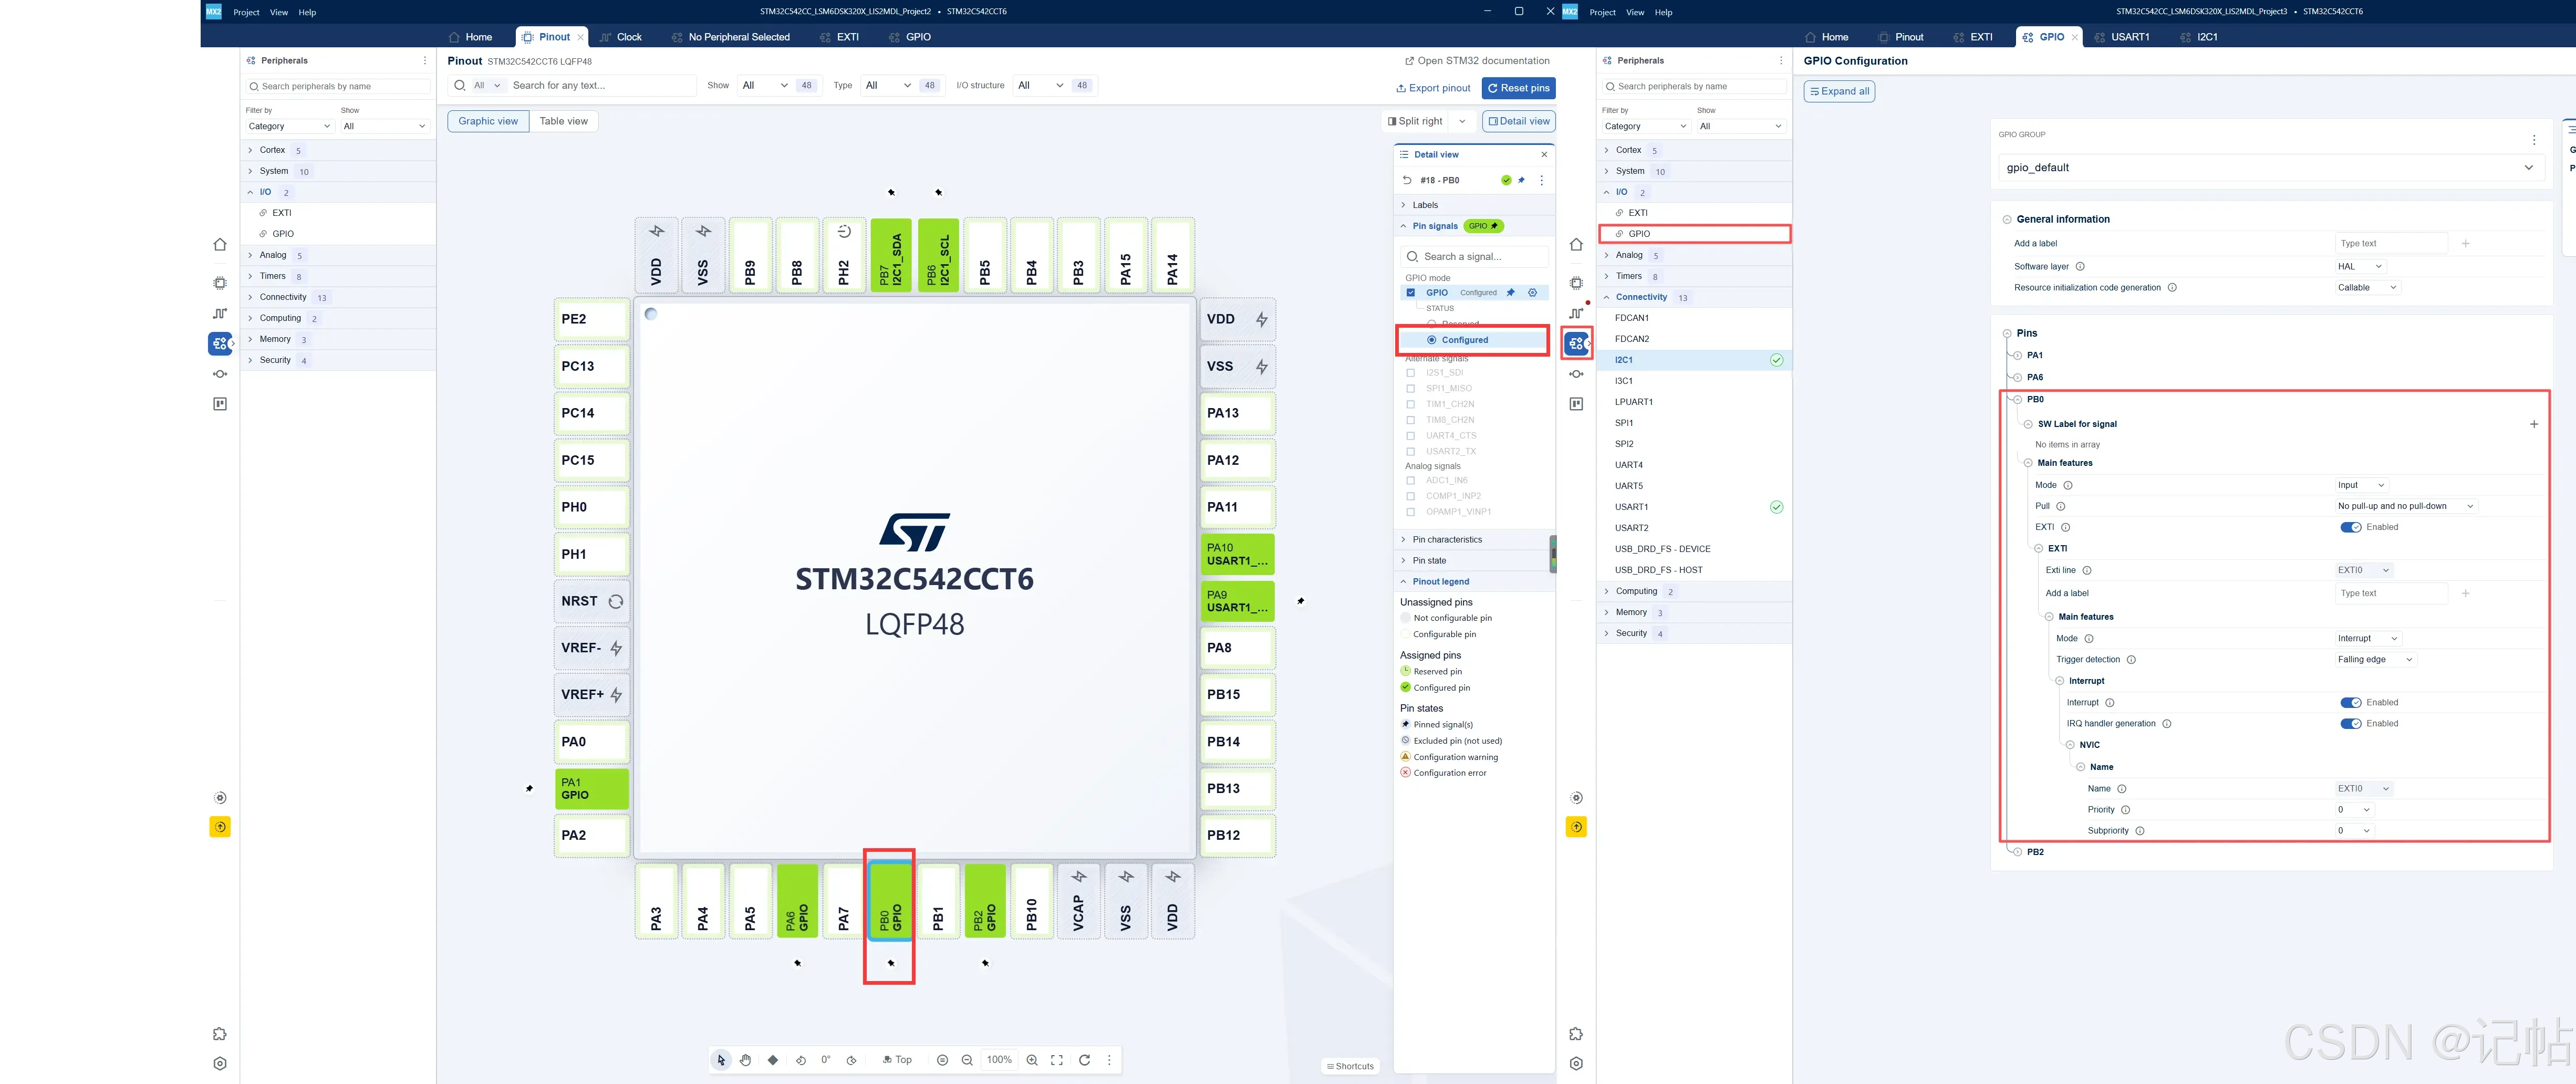
将 PA1 和 PB2 配置为普通 GPIO。
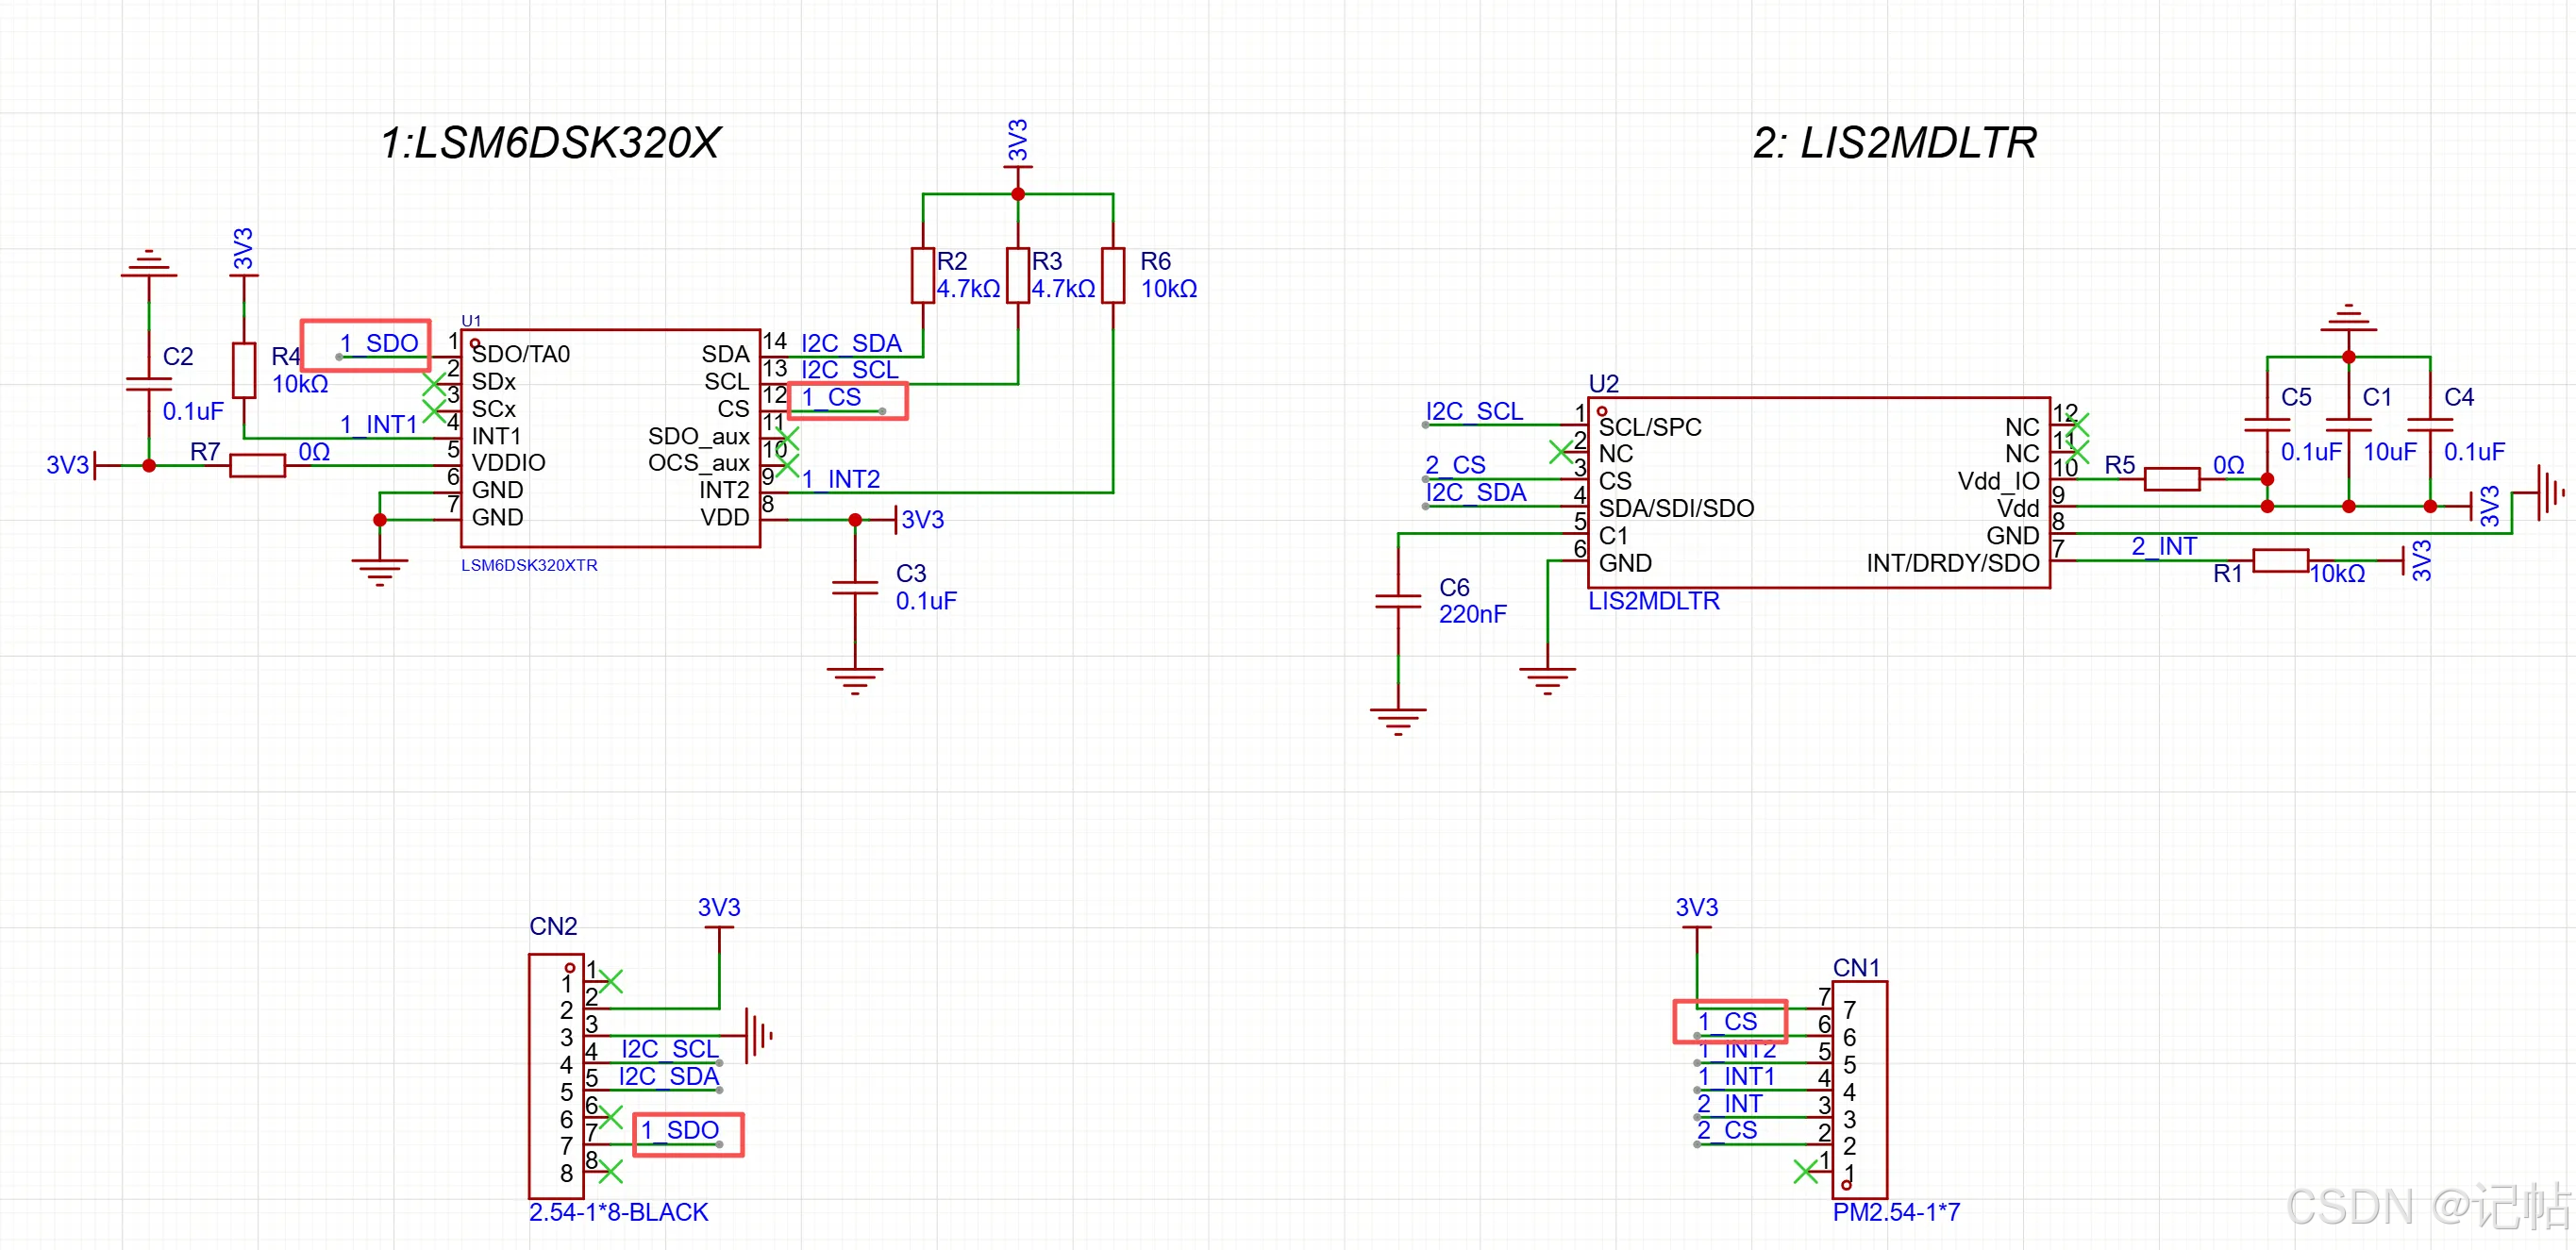

在 Pinout 页面,将 PA1、PB2 设置为 GPIO → Configured,分别用于 SA0(I²C 地址选择)和 CS(通信接口选择)。
进入 System → GPIO,将 PA1、PB2 设置为推挽输出、无上下拉、低速,由程序控制输出电平。
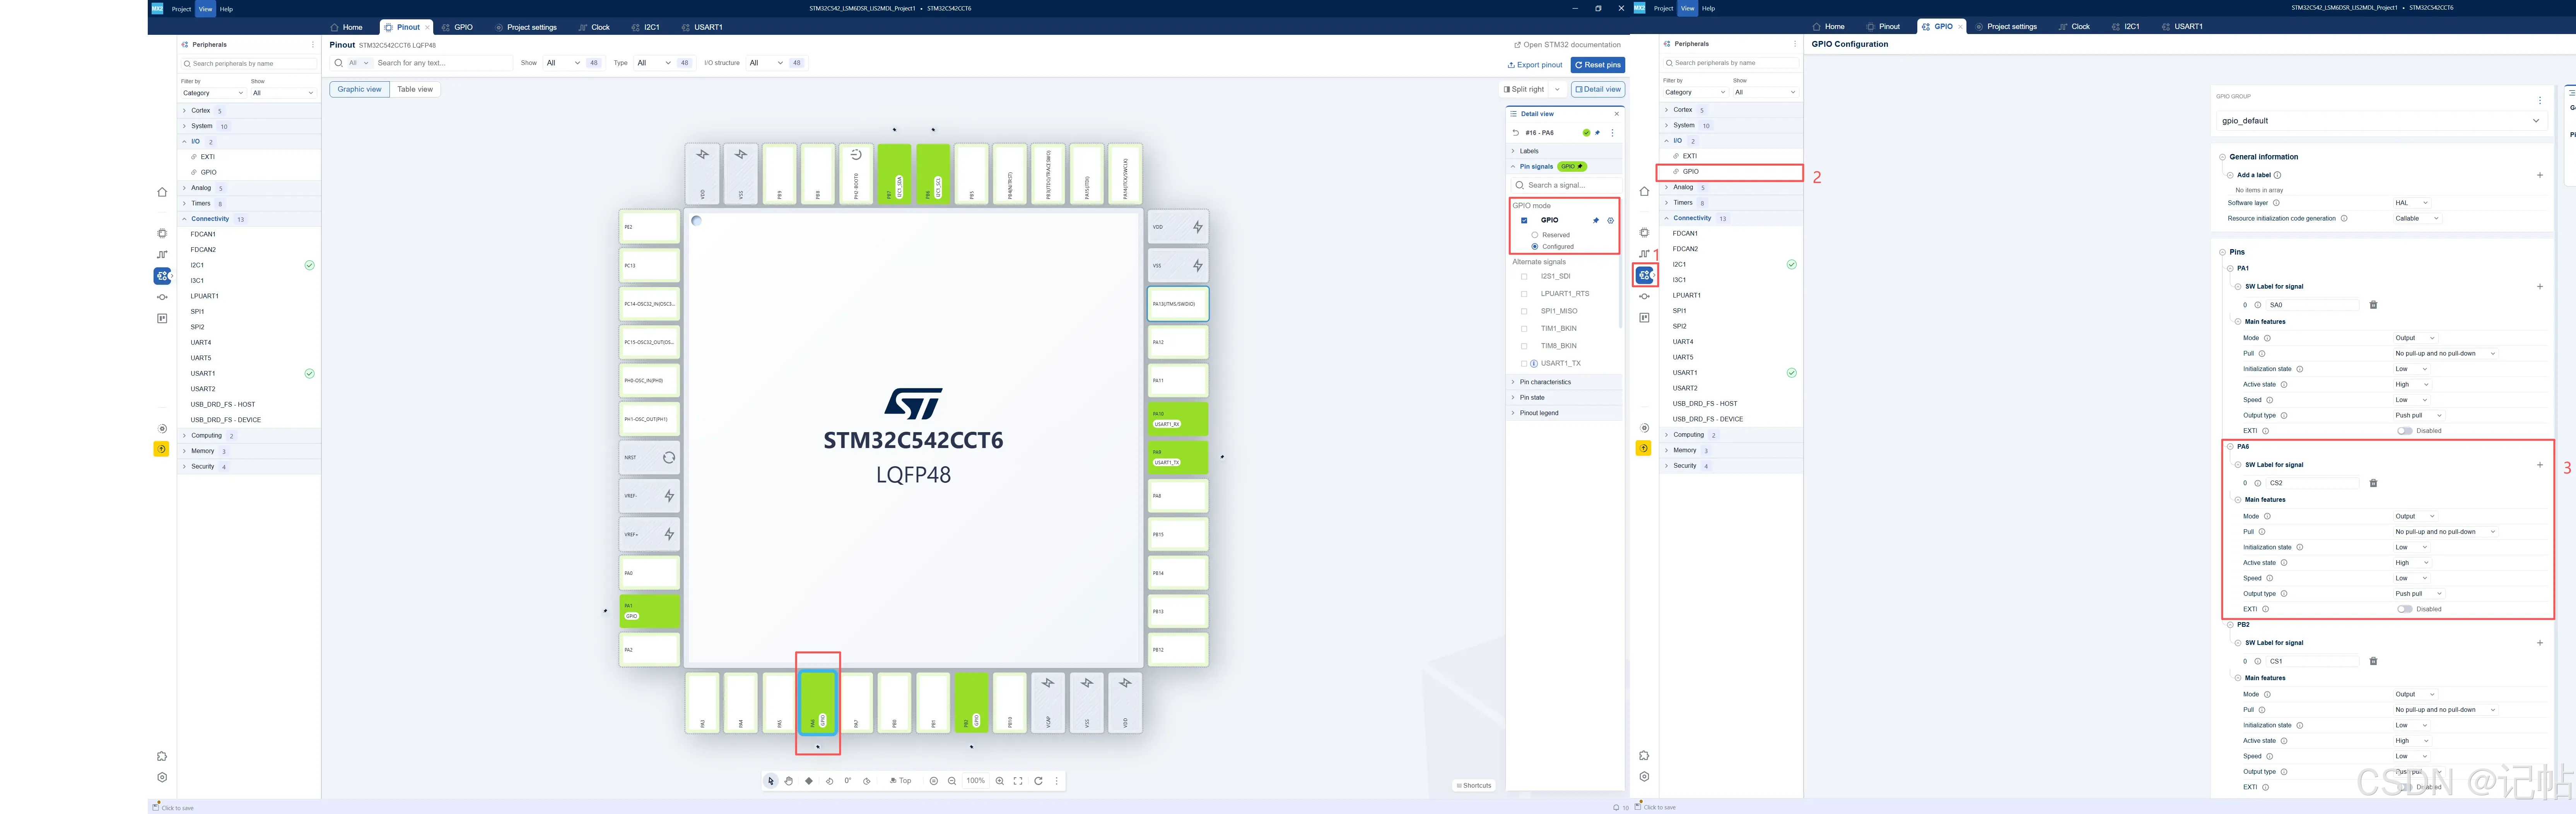
板载 LIS2MDL 的 CS 引脚连接 PA6。在 Pinout 页面,将 PA6 设置为 GPIO → Configured。
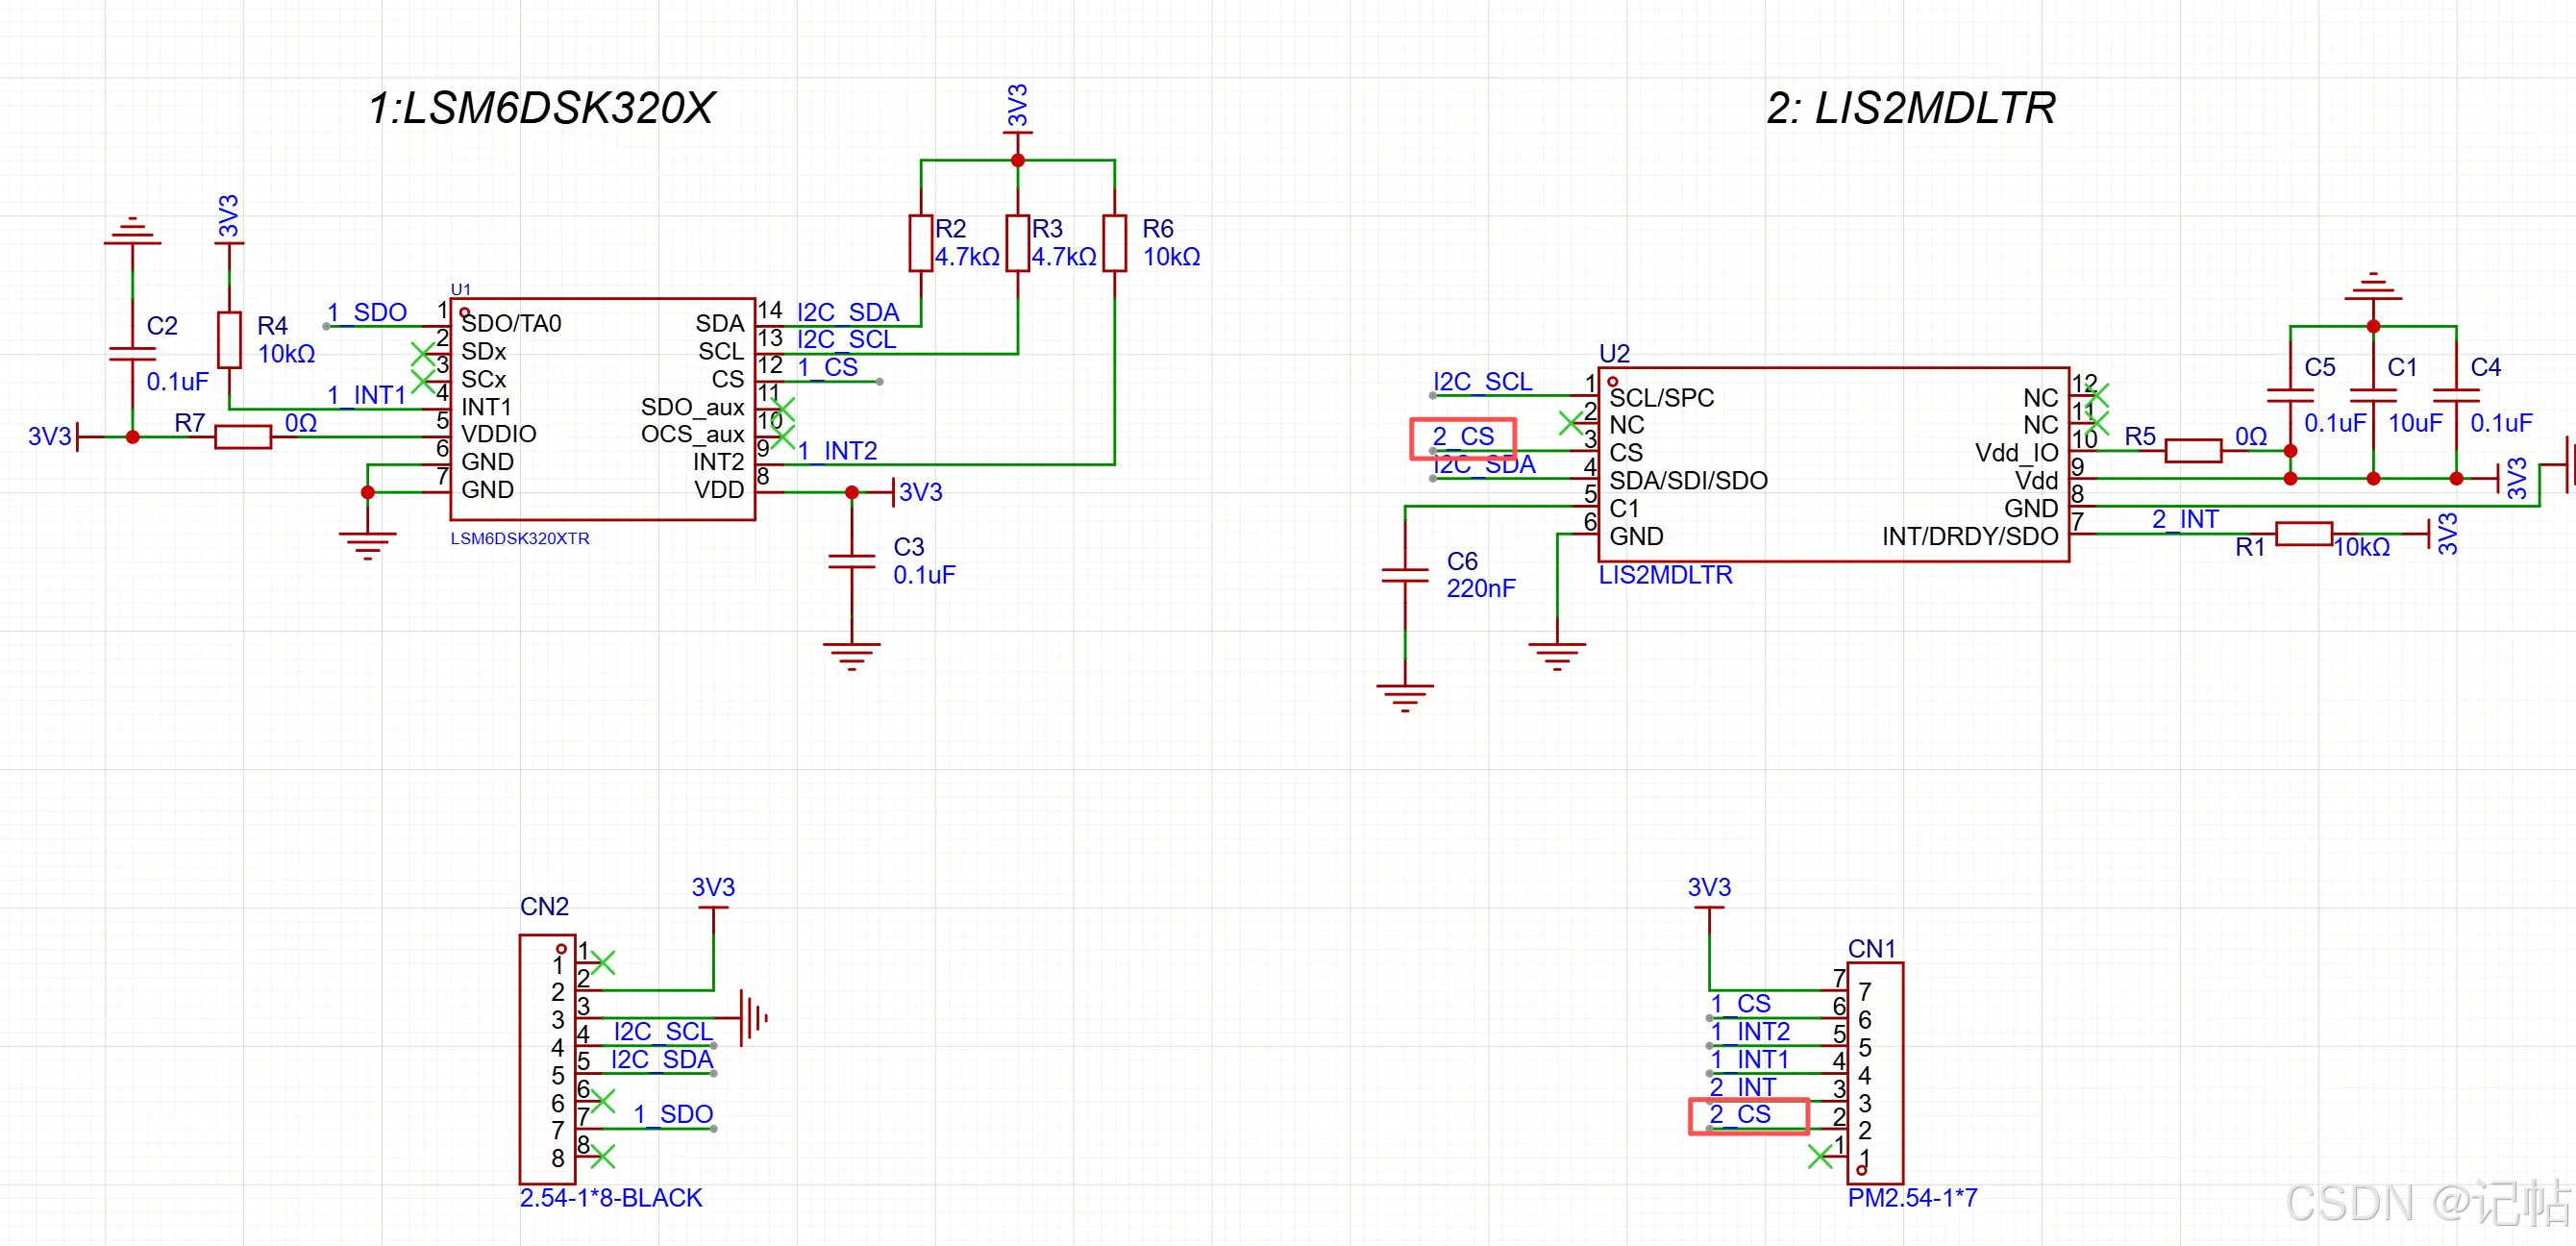

进入 System → GPIO,将 PA6 命名为 CS2,设置为推挽输出、无上下拉、低速,由程序控制输出电平。
INT设置
IMU 的 INT1(Pin4)连接 STM32C542 的 PB0,用于接收陀螺仪数据就绪中断。
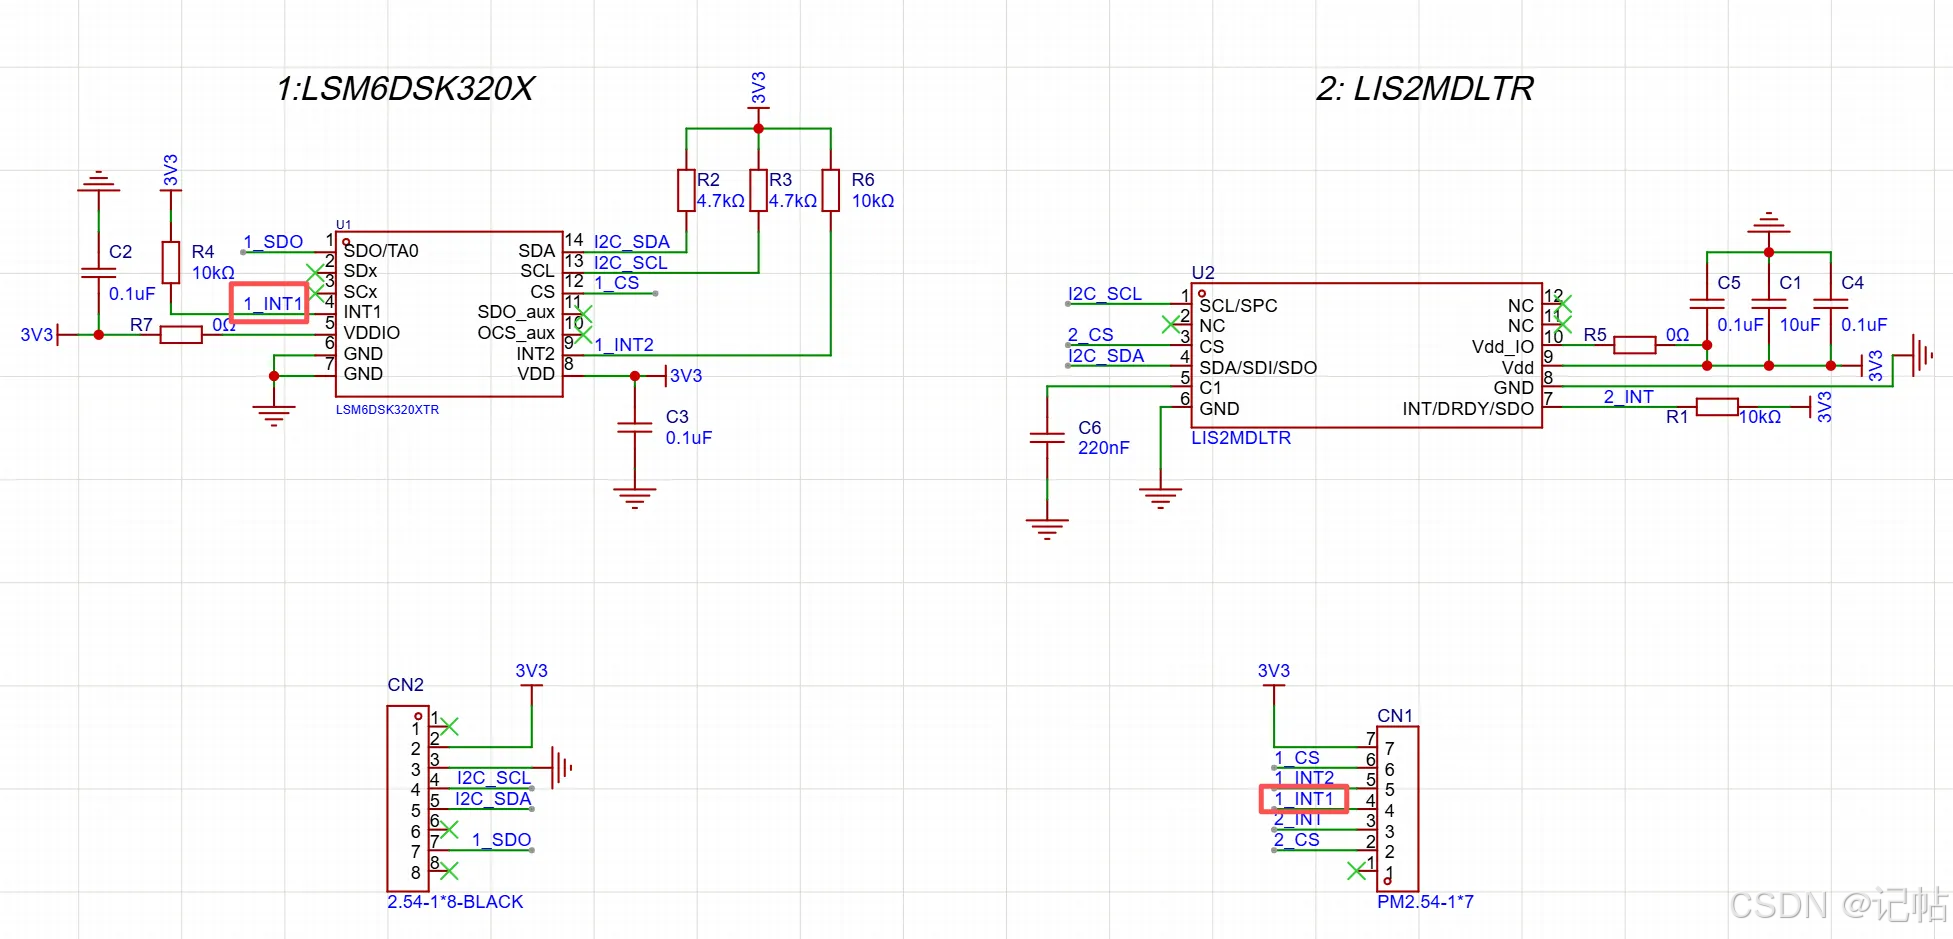
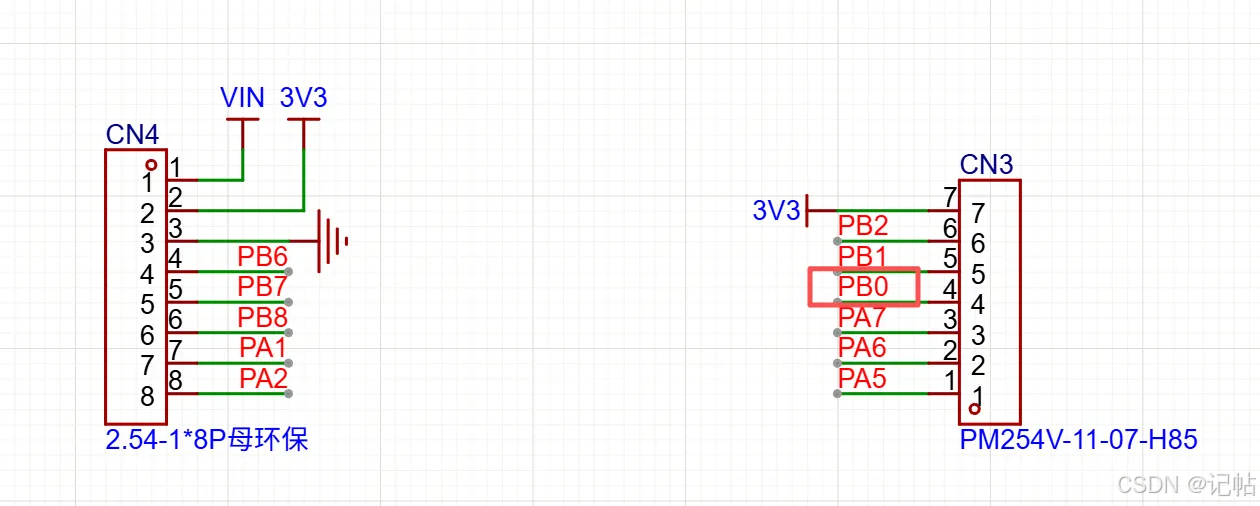
将 PB0 配置为输入、无上下拉,开启 EXTI0,选择下降沿触发(Falling edge),使能中断及 IRQ Handler 生成。
生成项目
- 修改配置后,左下角会提示 Click to save,需要先保存当前工程配置
- 点击左侧 Project settings,进入工程生成设置页面
- 在 IDE Project Generation 中选择工程格式和工具链,本例选择 CMake + GCC,然后点击 Generate IDE project 生成工程

导入STM32CubeIDE
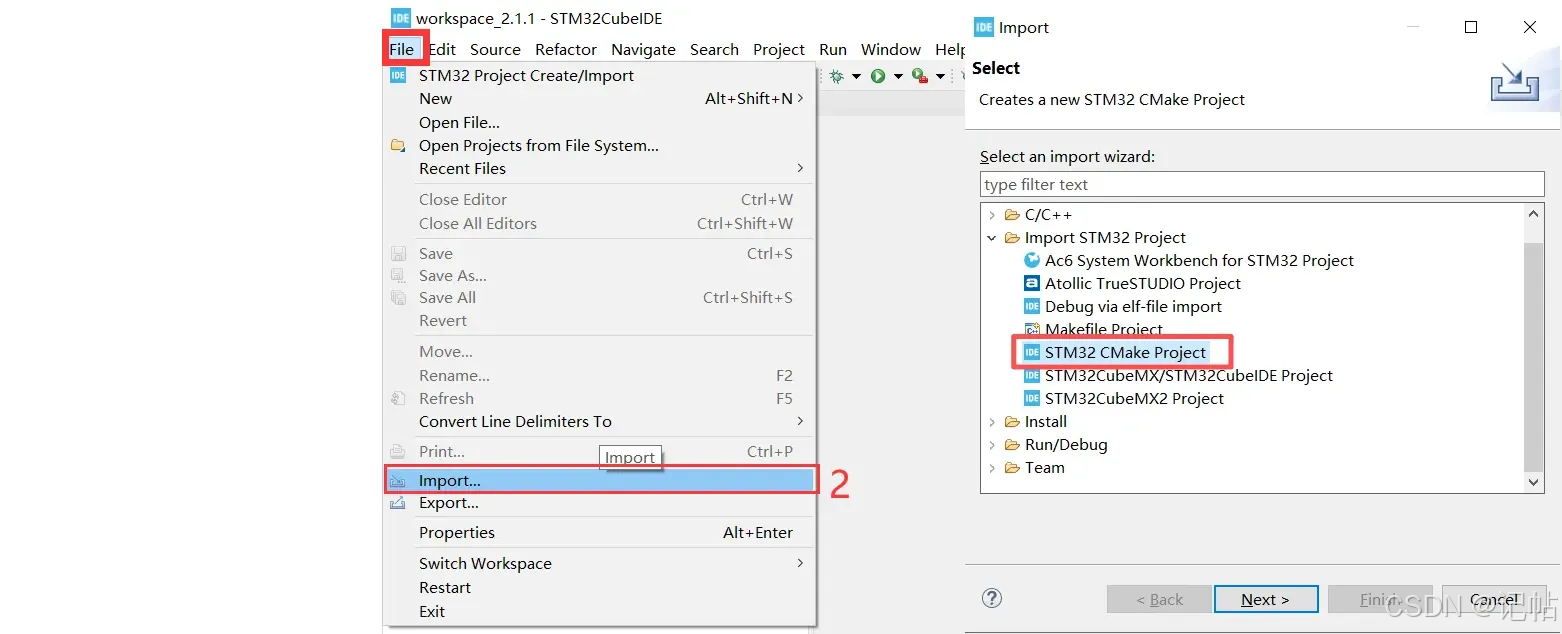
打开 STM32CubeIDE,选择 File → Import,导入 STM32CubeMX2 生成的 CMake 工程。
展开 Import STM32 Project,选择 STM32 CMake Project,点击 Next,进入工程路径选择页面。
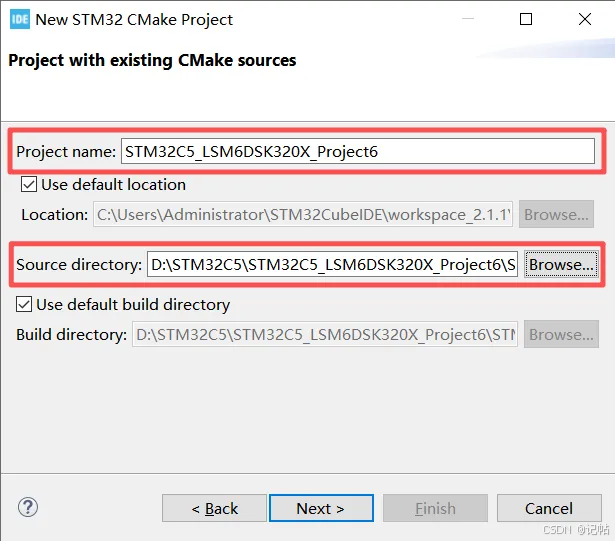
- Project name:填写导入到 STM32CubeIDE 中显示的工程名称
- Source directory:选择 STM32CubeMX2 生成的 CMake 工程目录
- 点击 Next,继续完成工程导入
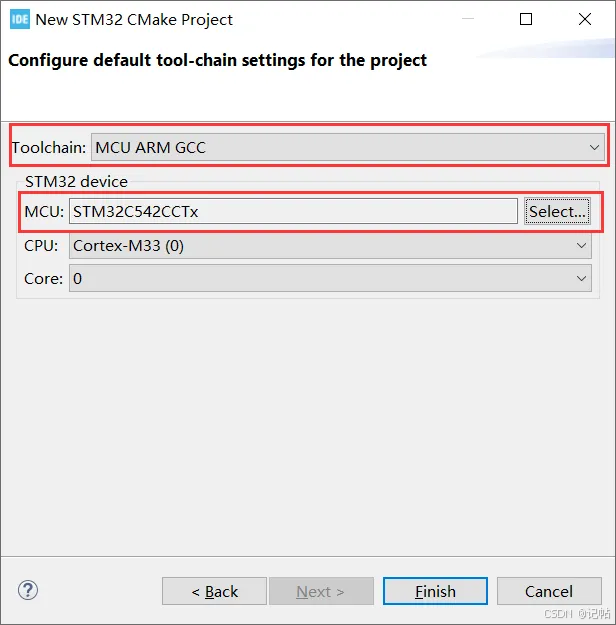
- Toolchain:选择 MCU ARM GCC,表示使用 ARM GCC 工具链进行编译
- MCU:确认芯片型号为 STM32C542CCTx,与前面 STM32CubeMX2 中选择的 MCU 保持一致
- CPU/Core:确认内核为 Cortex-M33,Core 为 0
- 点击 Finish,完成 CMake 工程导入
设置工程编码
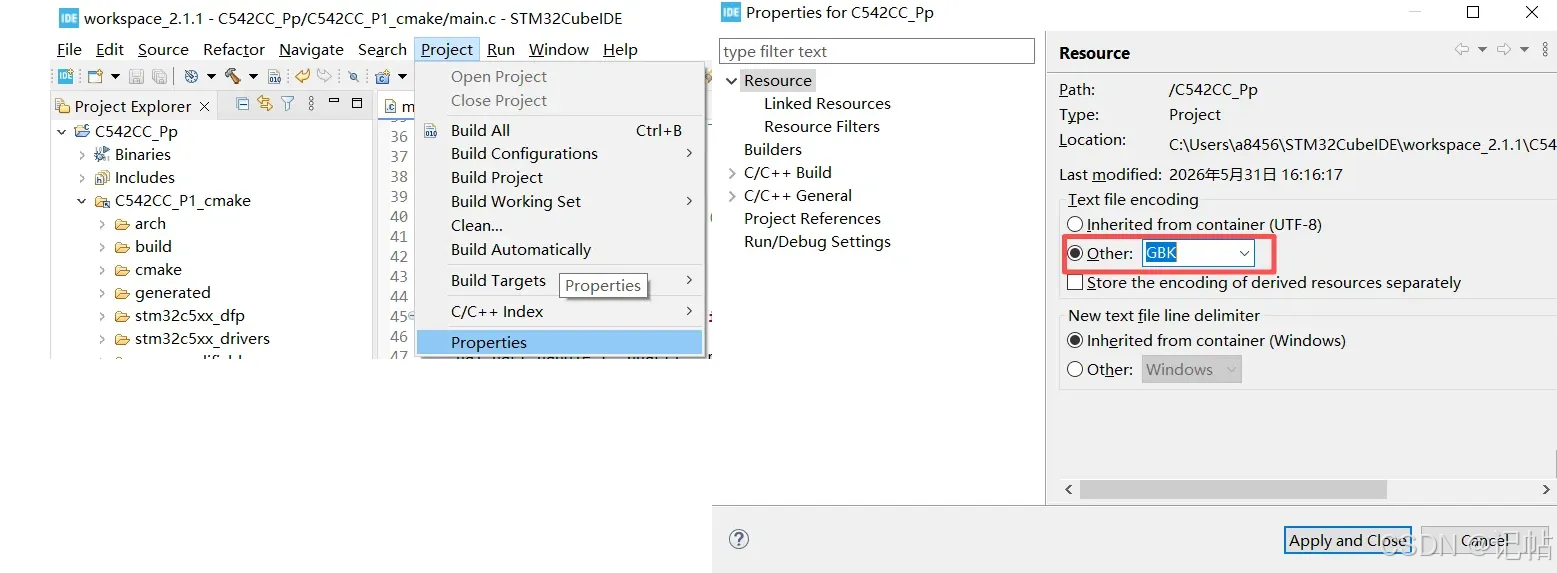
在 Project Explorer 中选中工程,点击 Project → Properties。
选择 Resource,将 Text file encoding 设置为 Other → GBK,点击 Apply and Close 保存。
串口 printf 重定向
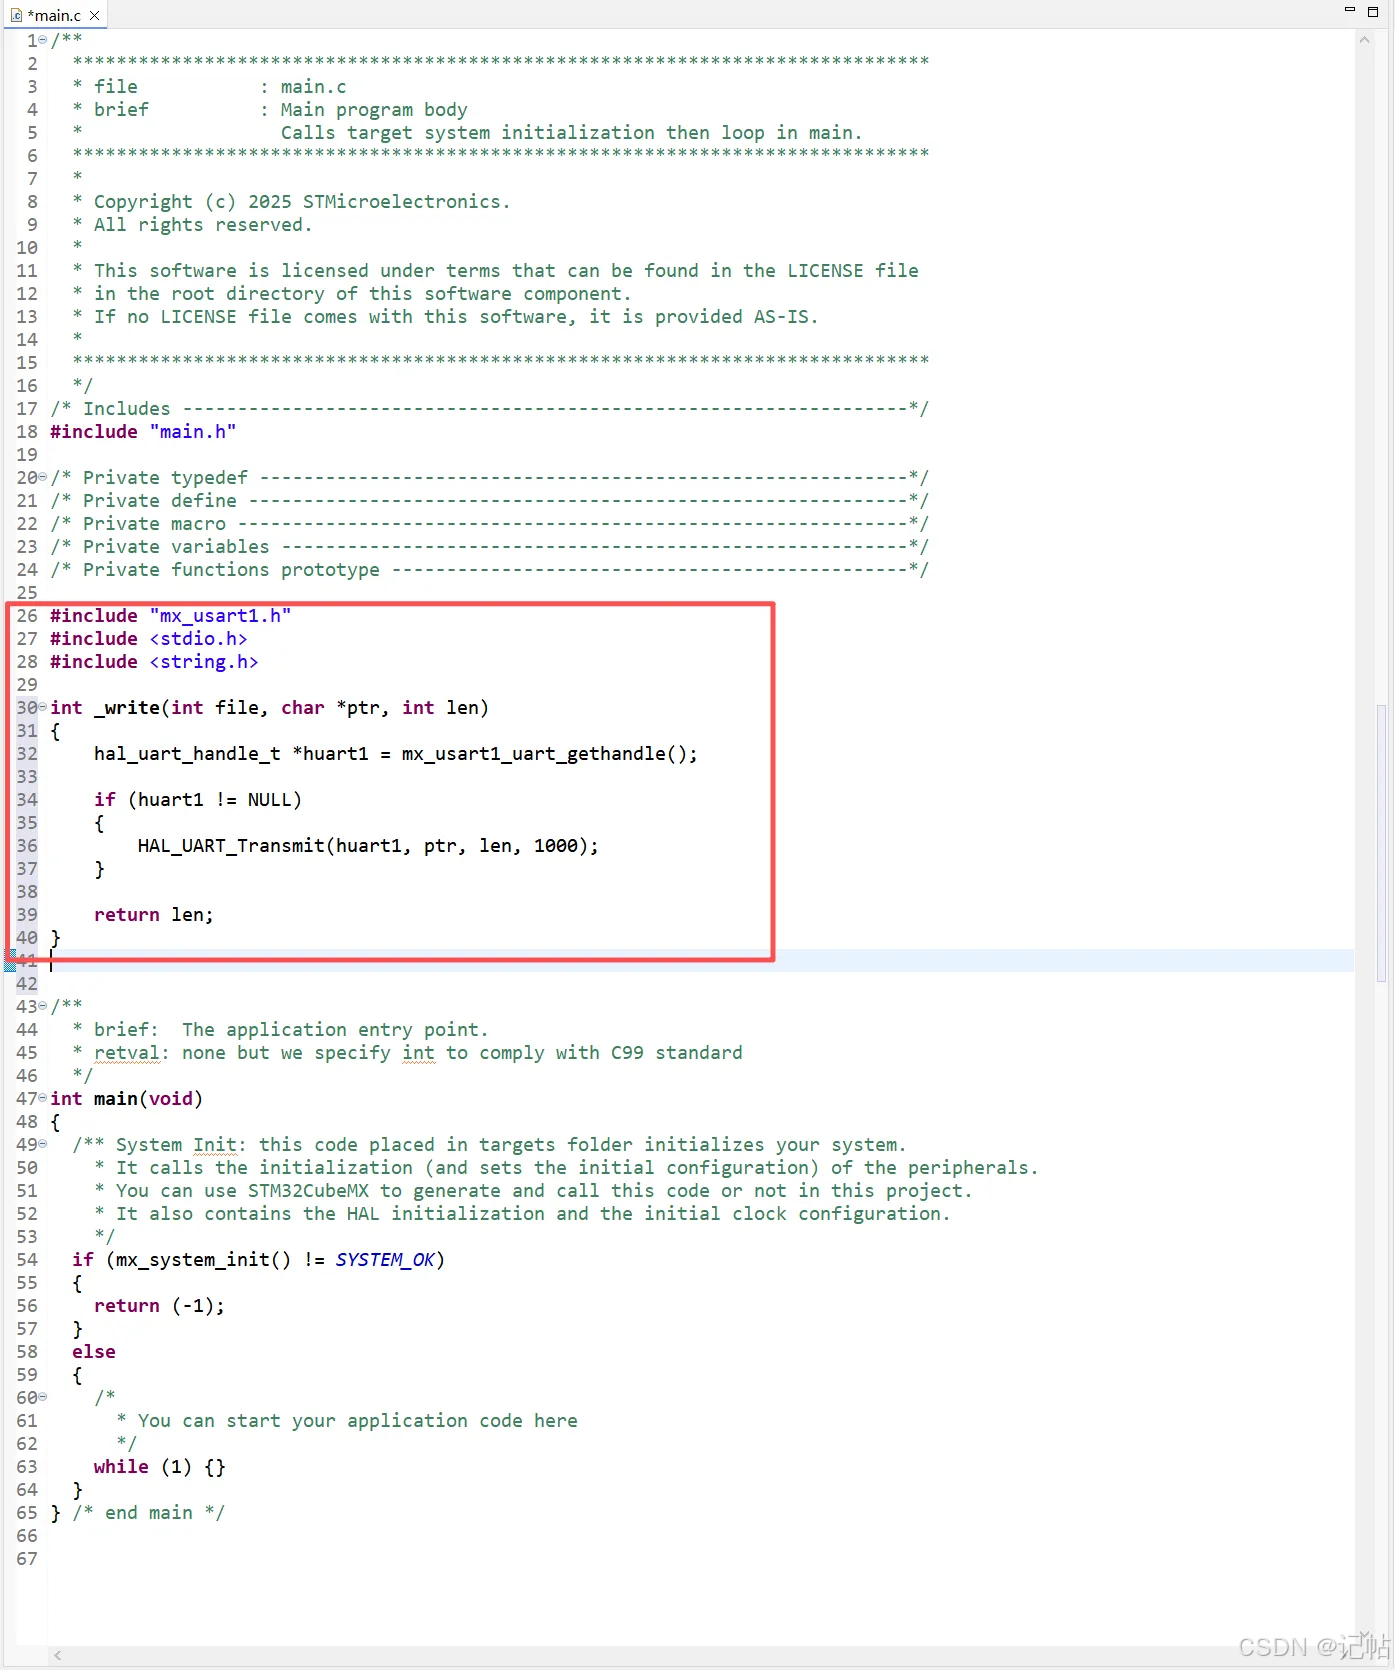
在 main.c 中添加以下头文件,并在 main() 前实现 _write(),将 printf() 输出重定向到 USART1,用于打印 MEMS 数据和调试信息。
c
#include "mx_usart1.h"
#include <stdio.h>
#include <string.h>

int _write(int file, char *ptr, int len)
{
    hal_uart_handle_t *huart1 = mx_usart1_uart_gethandle();

    if (huart1 != NULL)
    {
        HAL_UART_Transmit(huart1, ptr, len, 1000);
    }

    return len;
}
参考程序
https://github.com/STMicroelectronics/lsm6dsv320x-pid
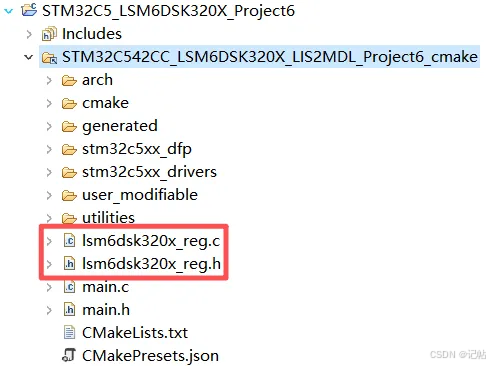
添加对应驱动程序。
CMake设置
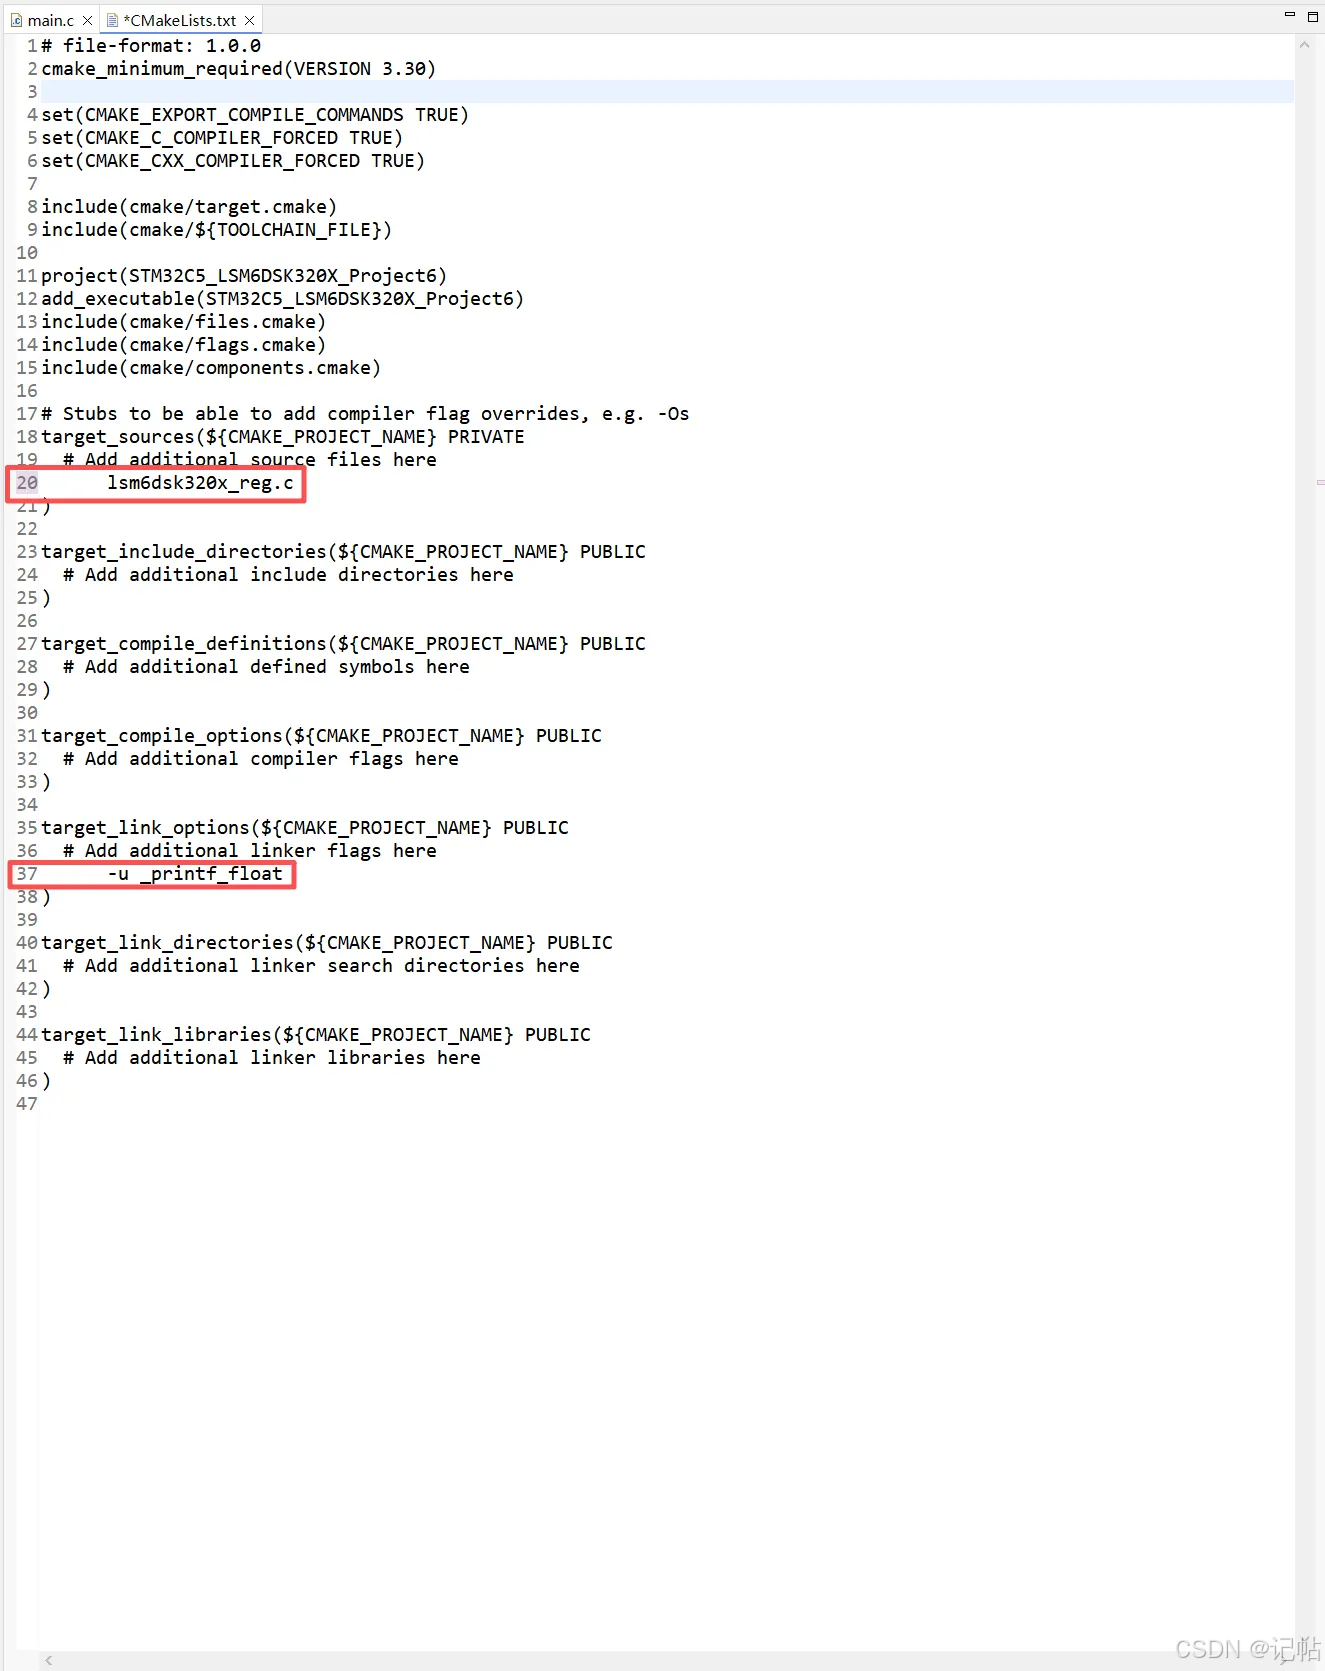
在 CMakeLists.txt 中,将 .c 加入编译,并添加 -u _printf_float,启用 printf() 浮点输出支持。
c
target_sources(${CMAKE_PROJECT_NAME} PRIVATE
    lsm6dsk320x_reg.c
)

target_link_options(${CMAKE_PROJECT_NAME} PUBLIC
    -u _printf_float
)
驱动接口与中断回调配置
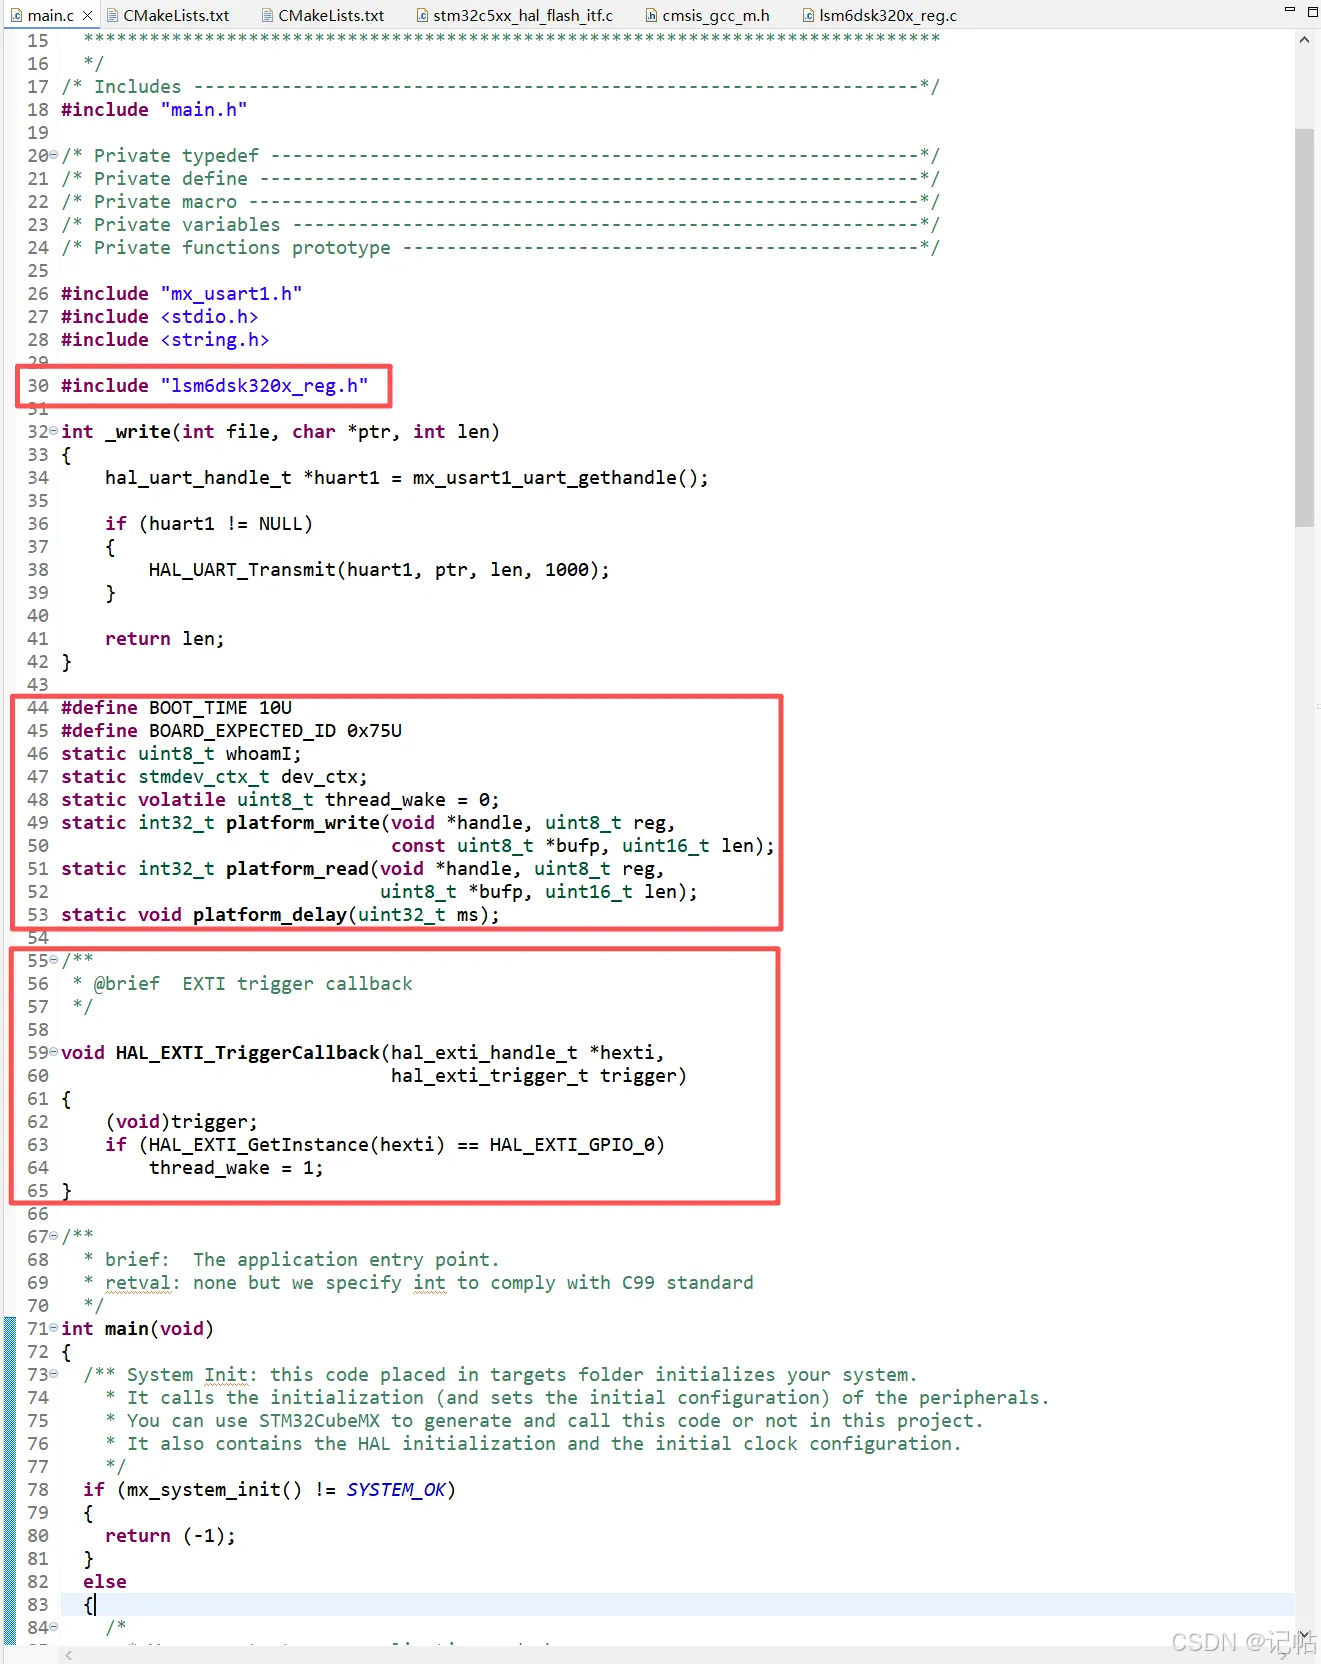
在 main.c 中引入 .h,并定义启动等待时间 BOOT_TIME 为 10 ms、读取ID。变量 whoamI 用于保存读取到的设备 ID,dev_ctx 用于绑定底层通信接口,thread_wake 用于标记中断事件。
声明 platform_write()、platform_read() 和 platform_delay(),分别实现寄存器写入、读取及延时。同时,通过 _write() 将 printf() 重定向至 USART1,方便输出检测结果。
在外部中断回调 HAL_EXTI_TriggerCallback() 中,判断中断是否来自 GPIO EXTI0,若匹配则将 thread_wake 置为 1。主循环随后读取传感器状态,判断是否发生事件。回调中仅设置标志位,寄存器读取和串口输出均在主循环中完成。
c
#include "lsm6dsk320x_reg.h"

#define BOOT_TIME 10U
#define BOARD_EXPECTED_ID 0x75U
static uint8_t whoamI;
static stmdev_ctx_t dev_ctx;
static volatile uint8_t thread_wake = 0;
static int32_t platform_write(void *handle,uint8_t reg,const uint8_t *bufp,uint16_t len);
static int32_t platform_read(void *handle, uint8_t reg,uint8_t *bufp,uint16_t len);
static void platform_delay(uint32_t ms);

/**
 * @brief  EXTI trigger callback
 */
void HAL_EXTI_TriggerCallback(hal_exti_handle_t *hexti, hal_exti_trigger_t trigger) {
    (void)trigger;
    if (HAL_EXTI_GetInstance(hexti) == HAL_EXTI_GPIO_0)
    {
        thread_wake = 1;
    }
}
传感器接口初始化与设备检查
系统初始化完成后,设置 CS1、CS2 为高电平,SA0 为低电平,并将寄存器读写函数、延时函数及 I²C1 句柄绑定到 dev_ctx,建立传感器通信接口。
等待 10 ms 后,读取并通过串口打印设备 ID。当 ID 不匹配 时,程序停止运行;检查通过后,执行软件复位并再次等待 10 ms,随后使能 BDU(块数据更新),为后续检测配置做好准备。
c
printf("HELLO\n");
HAL_GPIO_WritePin(CS1_PORT, CS1_PIN, HAL_GPIO_PIN_SET);
HAL_GPIO_WritePin(SA0_PORT, SA0_PIN, HAL_GPIO_PIN_RESET);
HAL_GPIO_WritePin(CS2_PORT, CS2_PIN, HAL_GPIO_PIN_SET);

lsm6dsk320x_if_cfg_t if_cfg = {0};
lsm6dsk320x_page_rw_t page_rw = {0};
lsm6dsk320x_emb_func_init_a_t emb_init = {0};
lsm6dsk320x_pin_int_route_t pin_int = {0};

/* Initialize mems driver interface */
dev_ctx.write_reg = platform_write;
dev_ctx.read_reg = platform_read;
dev_ctx.mdelay = platform_delay;
dev_ctx.handle = mx_i2c1_i2c_gethandle();
platform_delay(BOOT_TIME);

/* Check device ID */
printf("LSM6DSK320X_ID=0x%x,id=0x%x\n", 0x75, whoamI);

if (whoamI != 0x75)
    while (1);

/* Reset Device*/
lsm6dsk320x_sw_reset(&dev_ctx);
platform_delay(BOOT_TIME);

/* Enable Block Data Update */
lsm6dsk320x_block_data_update_set(&dev_ctx, PROPERTY_ENABLE);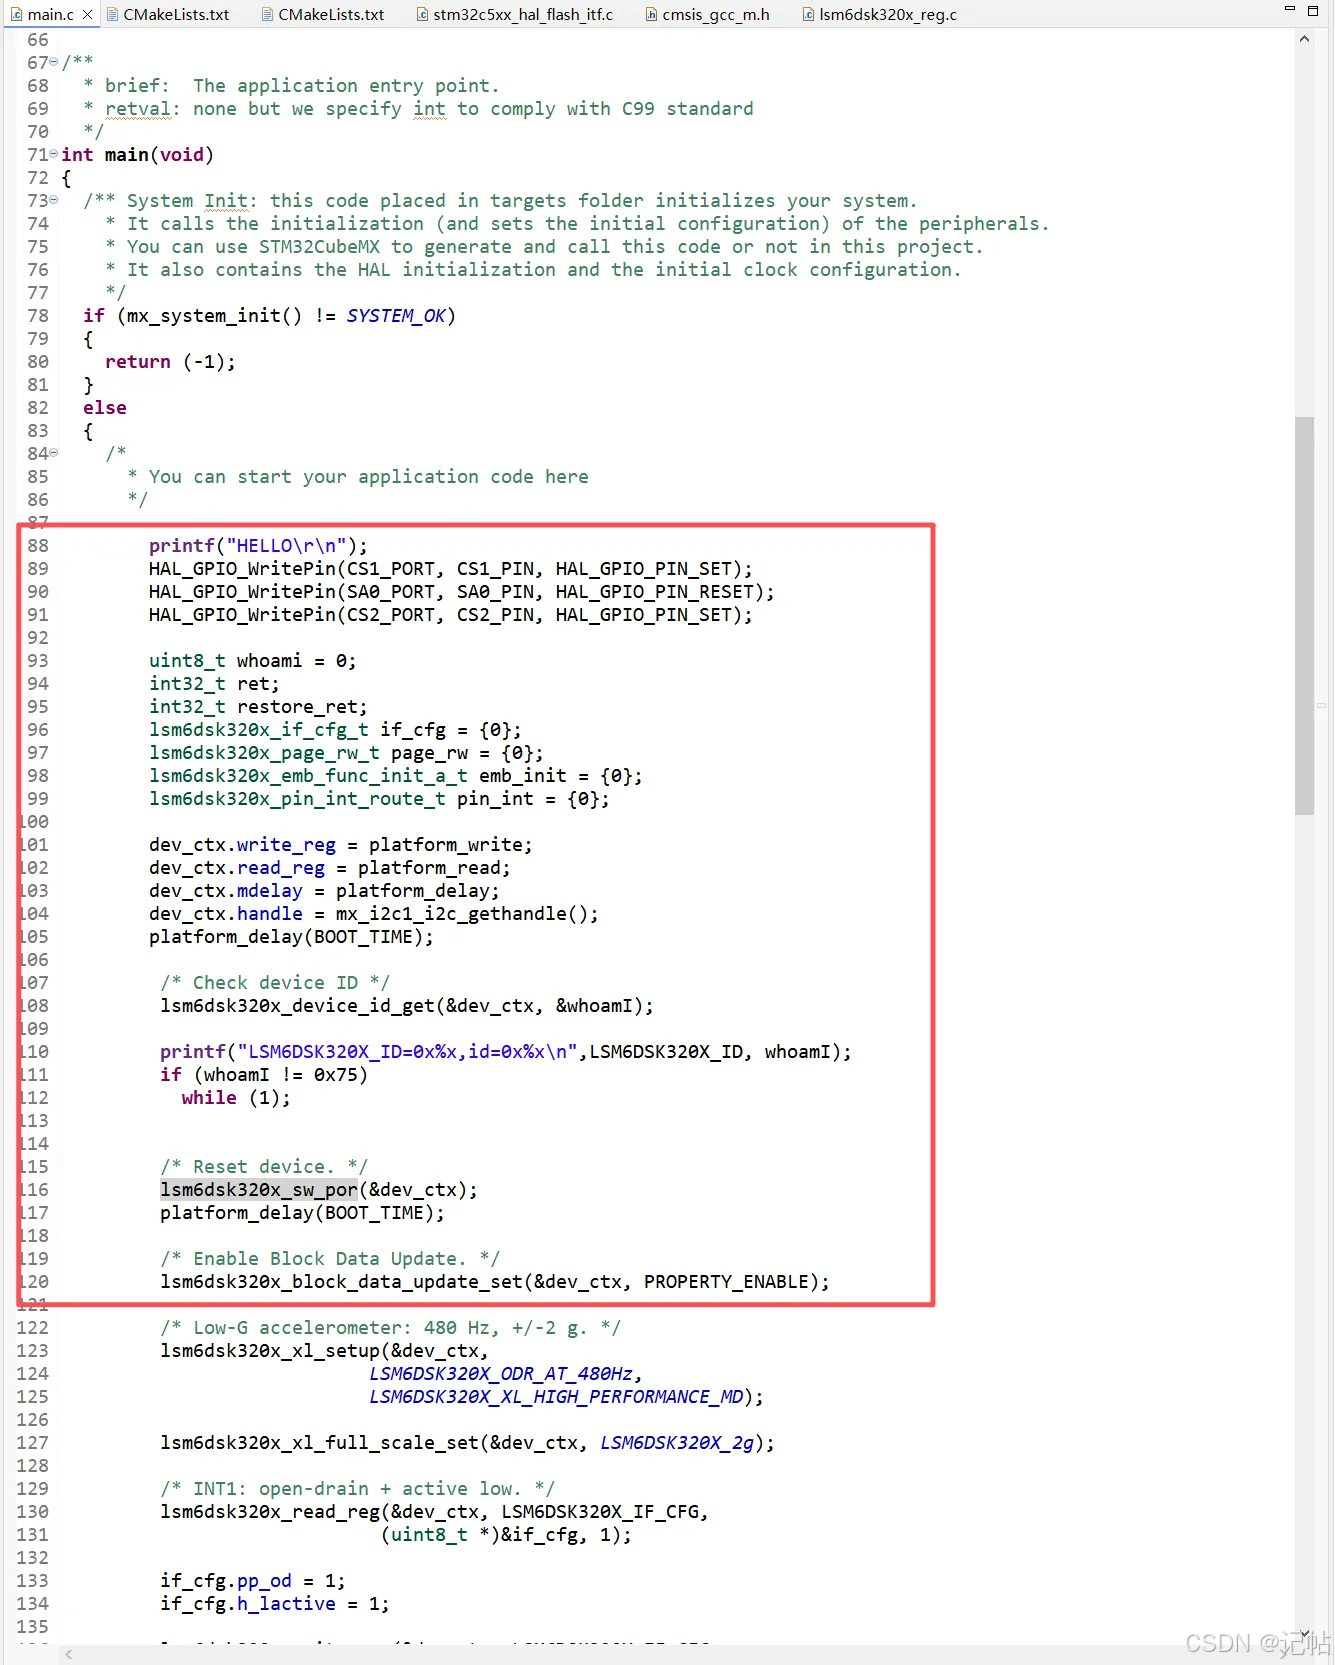
加速度计与中断输出配置
将低量程加速度计设置为高性能模式,输出数据率(ODR)为 480 Hz,量程为 ±2 g,为检测提供加速度数据。
随后读取 IF_CFG 寄存器,将 pp_od 和 h_lactive 均设置为 1,再写回寄存器,使中断引脚采用开漏输出、低电平有效方式。对应的 MCU 输入引脚需配置上拉,并使用下降沿触发外部中断。
c
/* Low-G accelerometer: 480 Hz, +/-2 g. */
lsm6dsk320x_xl_setup(&dev_ctx,
                     LSM6DSK320X_ODR_AT_480Hz,
                     LSM6DSK320X_XL_HIGH_PERFORMANCE_MD);

lsm6dsk320x_xl_full_scale_set(&dev_ctx, LSM6DSK320X_2g);

/* INT1: open-drain + active low. */
lsm6dsk320x_read_reg(&dev_ctx, LSM6DSK320X_IF_CFG,
                     (uint8_t *)&if_cfg, 1);

if_cfg.pp_od = 1;
if_cfg.h_lactive = 1;

lsm6dsk320x_write_reg(&dev_ctx, LSM6DSK320X_IF_CFG,
                      (uint8_t *)&if_cfg, 1);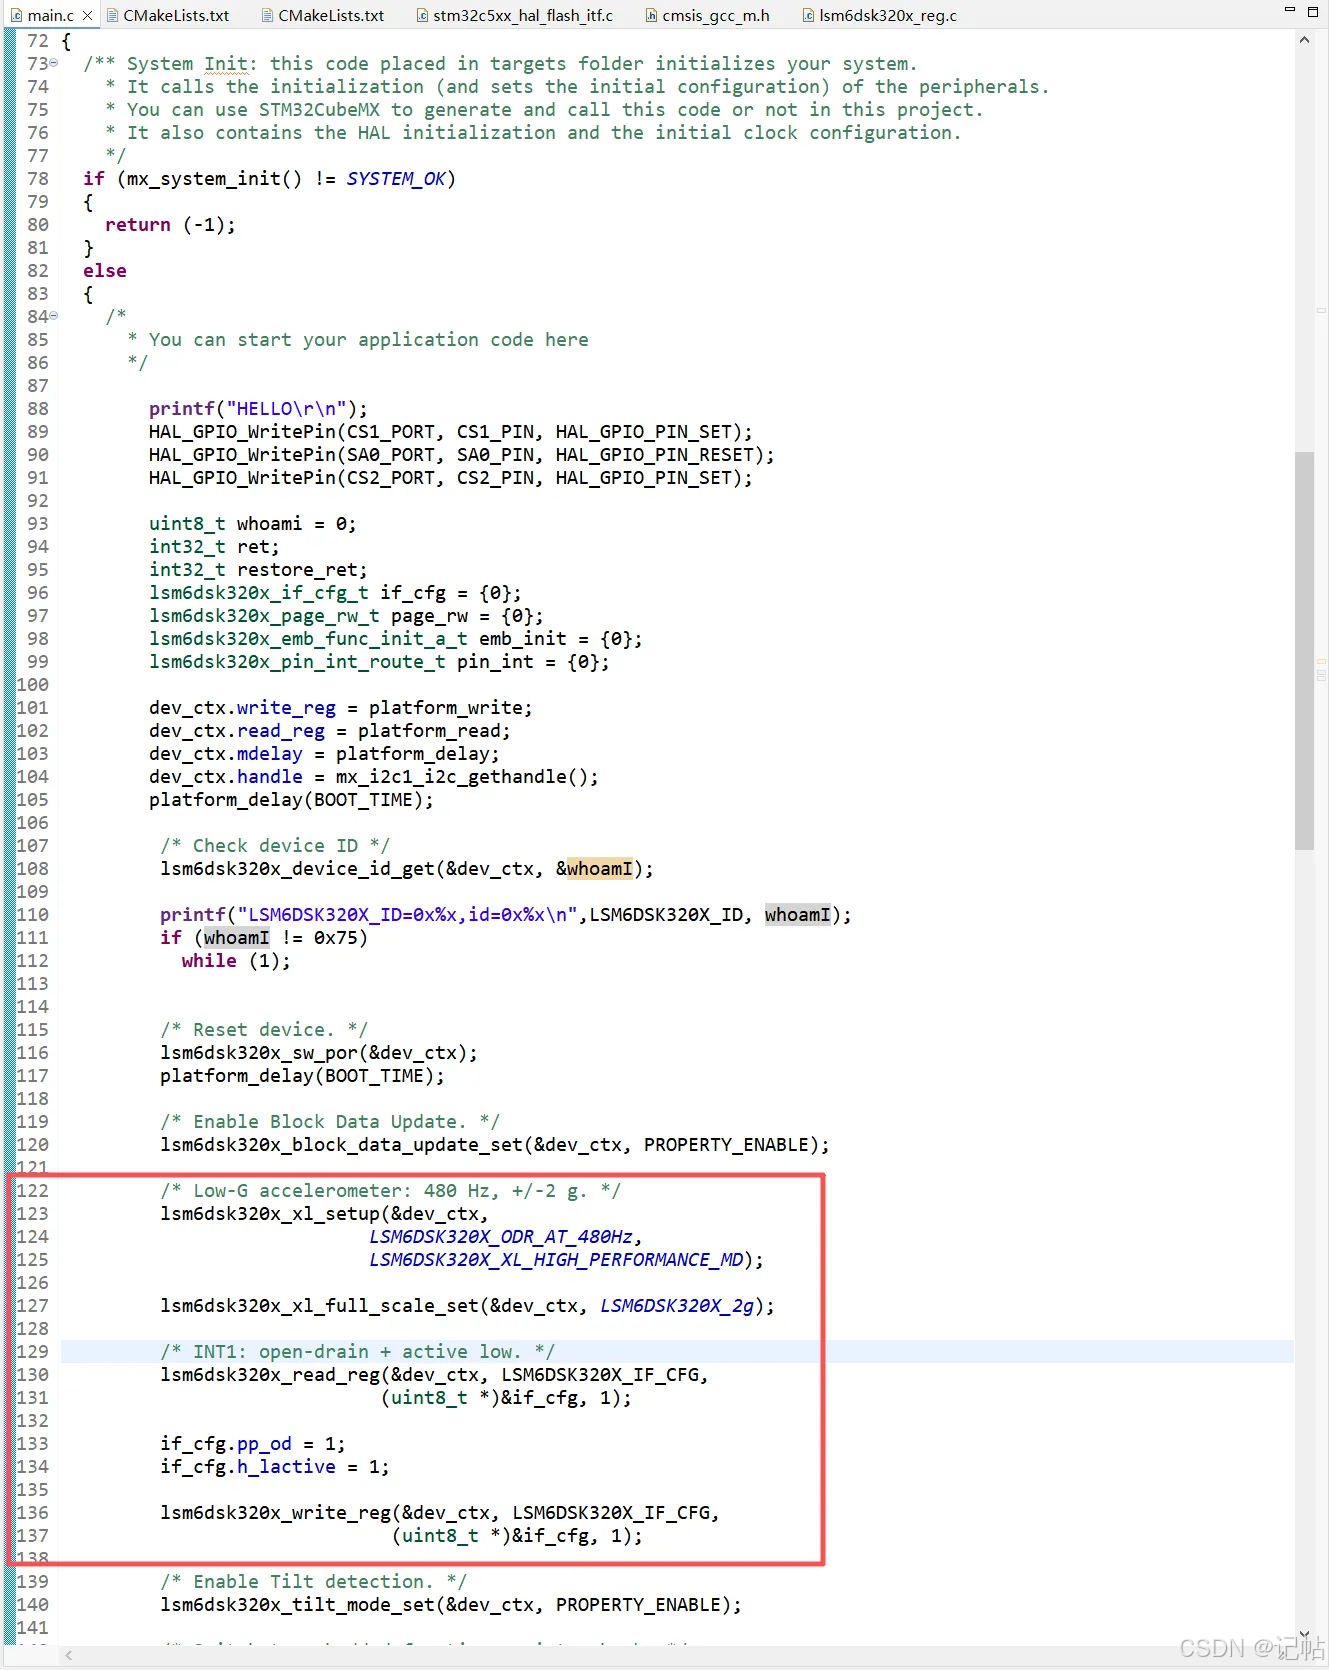
使能倾斜检测
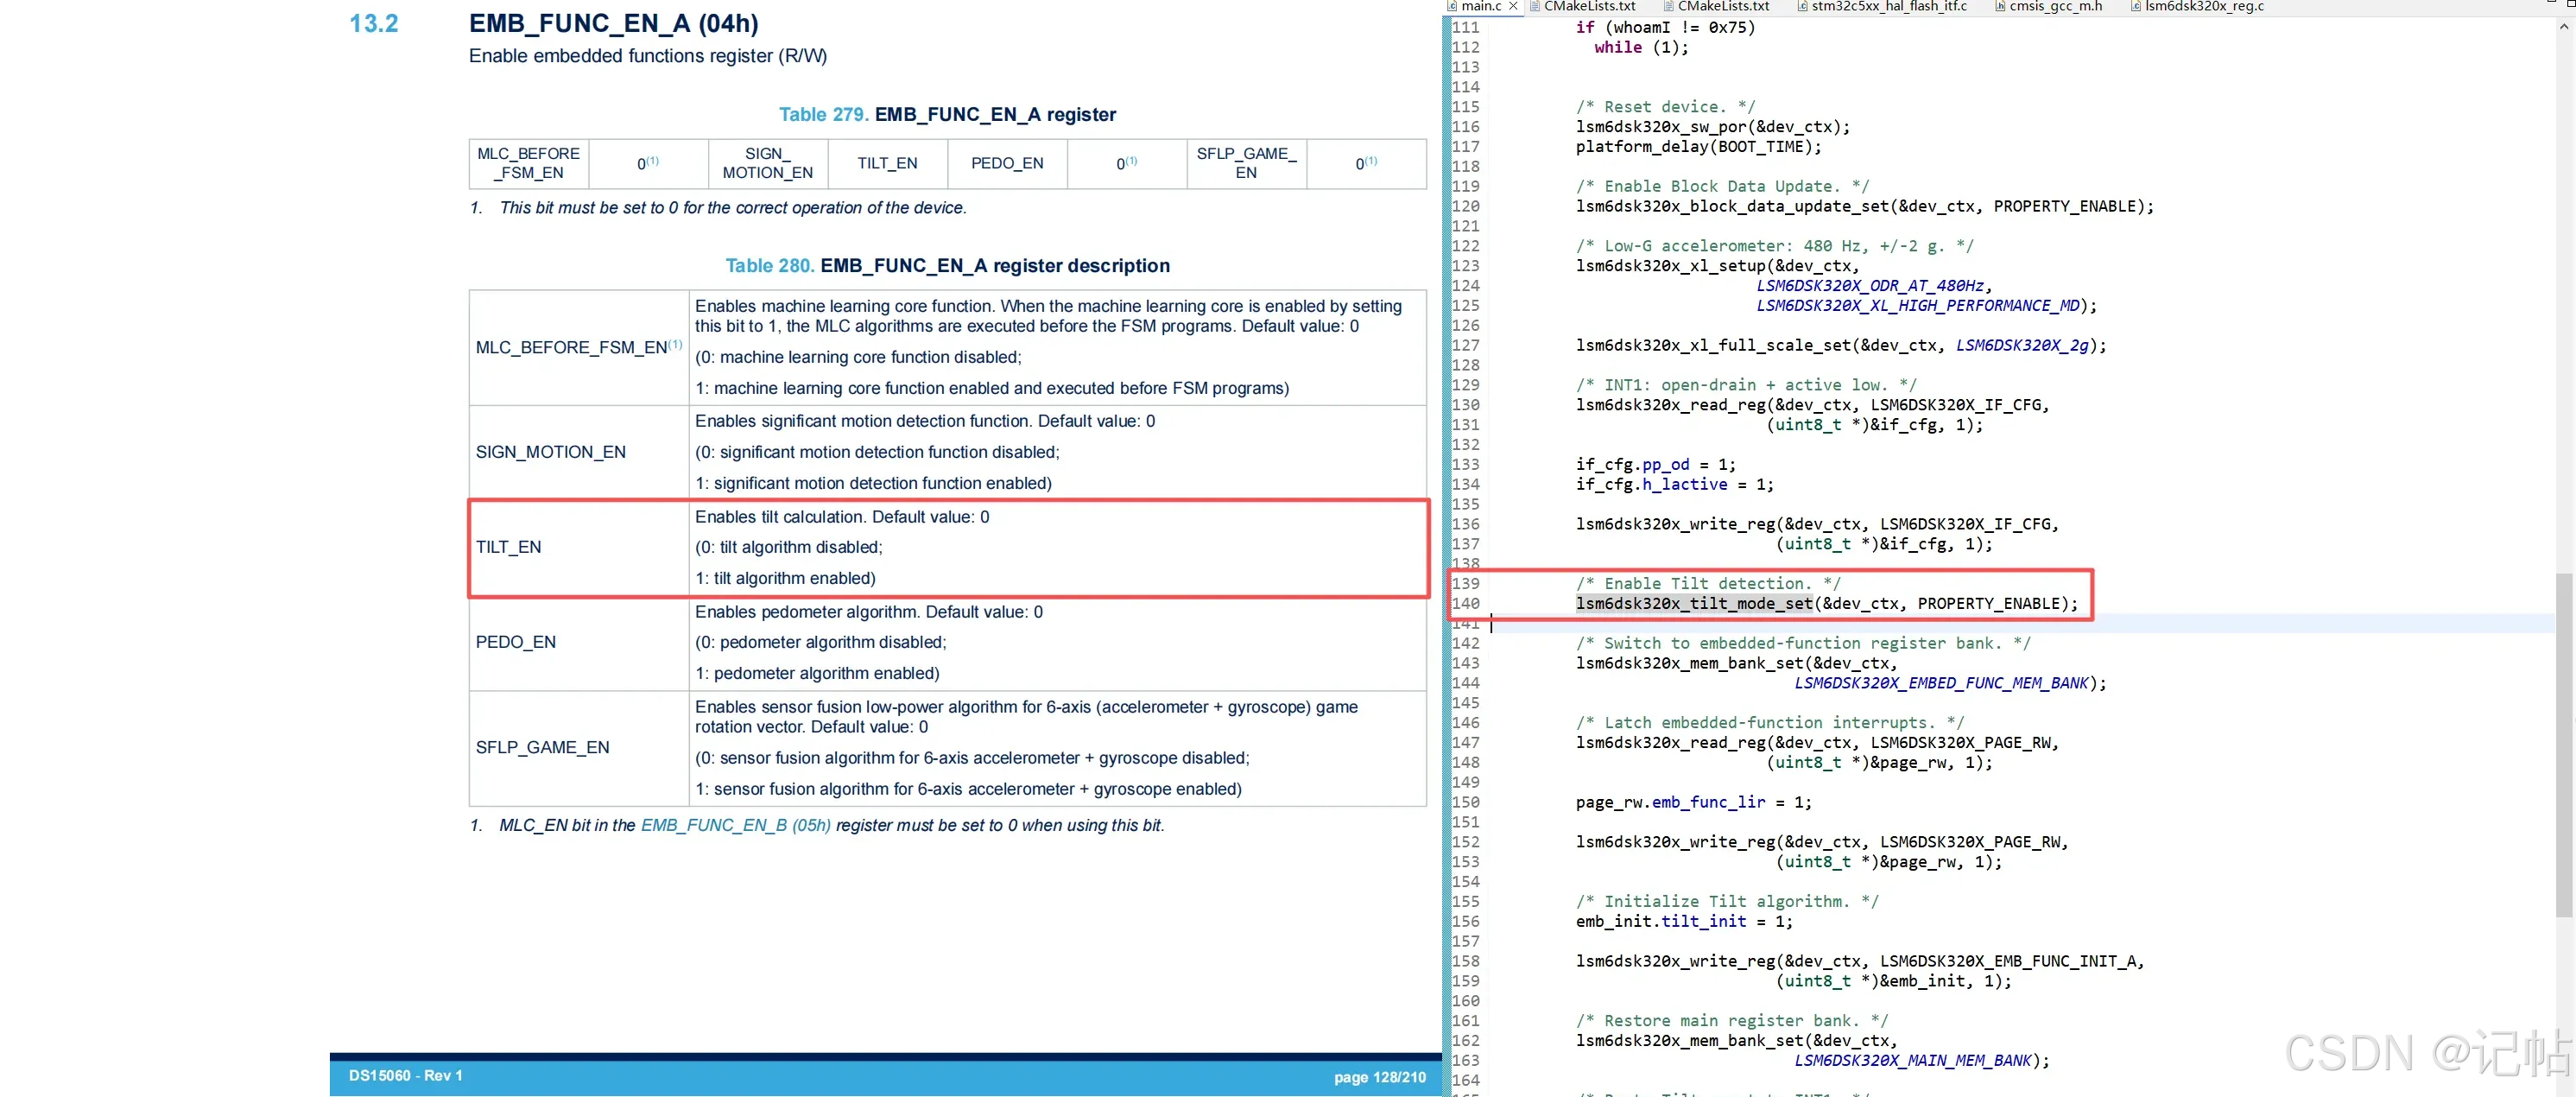
Tilt 利用加速度计检测倾斜姿态变化。例如,手机放在裤子前口袋中,用户由坐姿变为站姿,或由站姿变为坐姿,可产生倾斜事件。
这里检测的是倾斜变化事件,不直接输出具体角度。 本条语句仅使能算法,中断输出还需要后续路由配置。
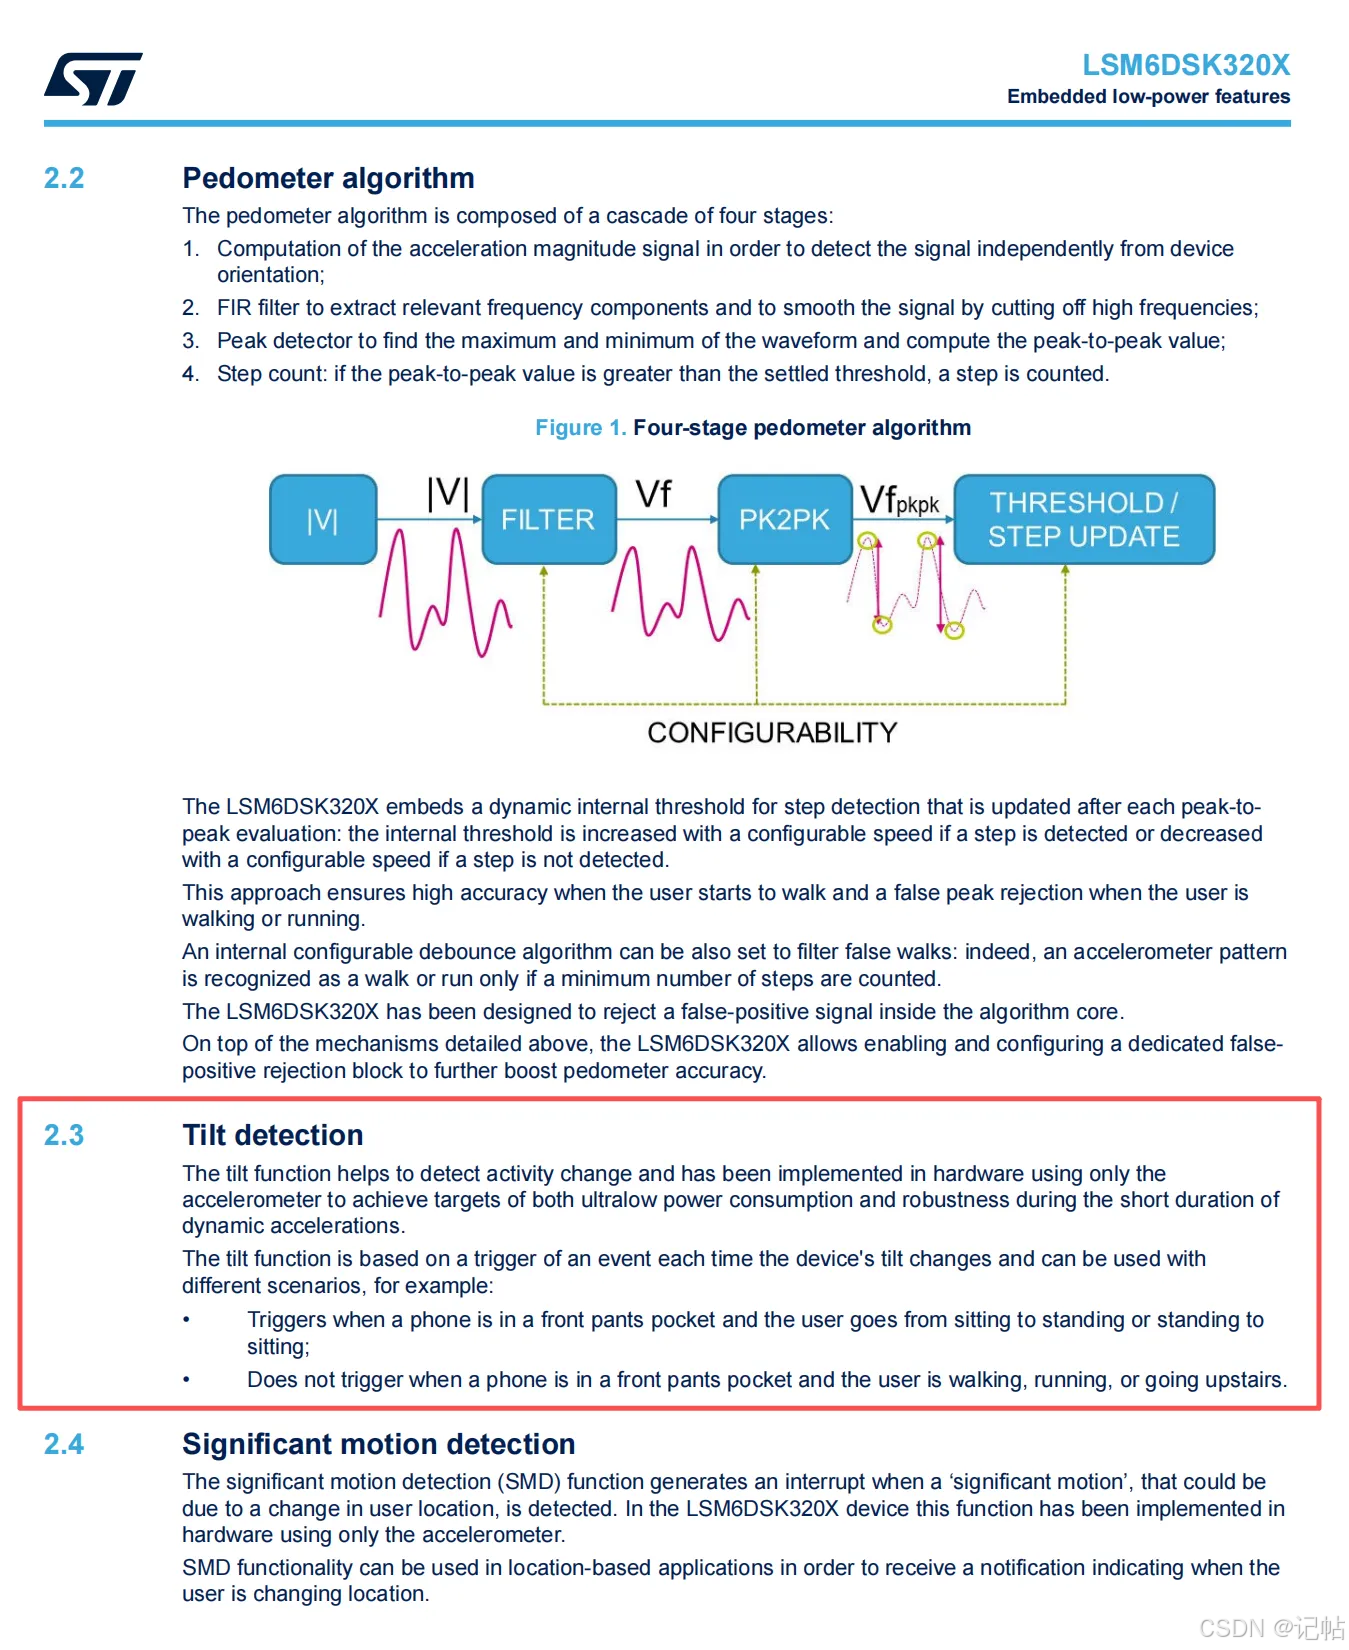
这一步将嵌入式功能寄存器 EMB_FUNC_EN_A(04h)中的 TILT_EN 位置为 1,启用芯片内部的倾斜检测算法。
c
/* Enable Tilt detection. */
lsm6dsk320x_tilt_mode_set(&dev_ctx, PROPERTY_ENABLE);
切换到嵌入式功能寄存器页
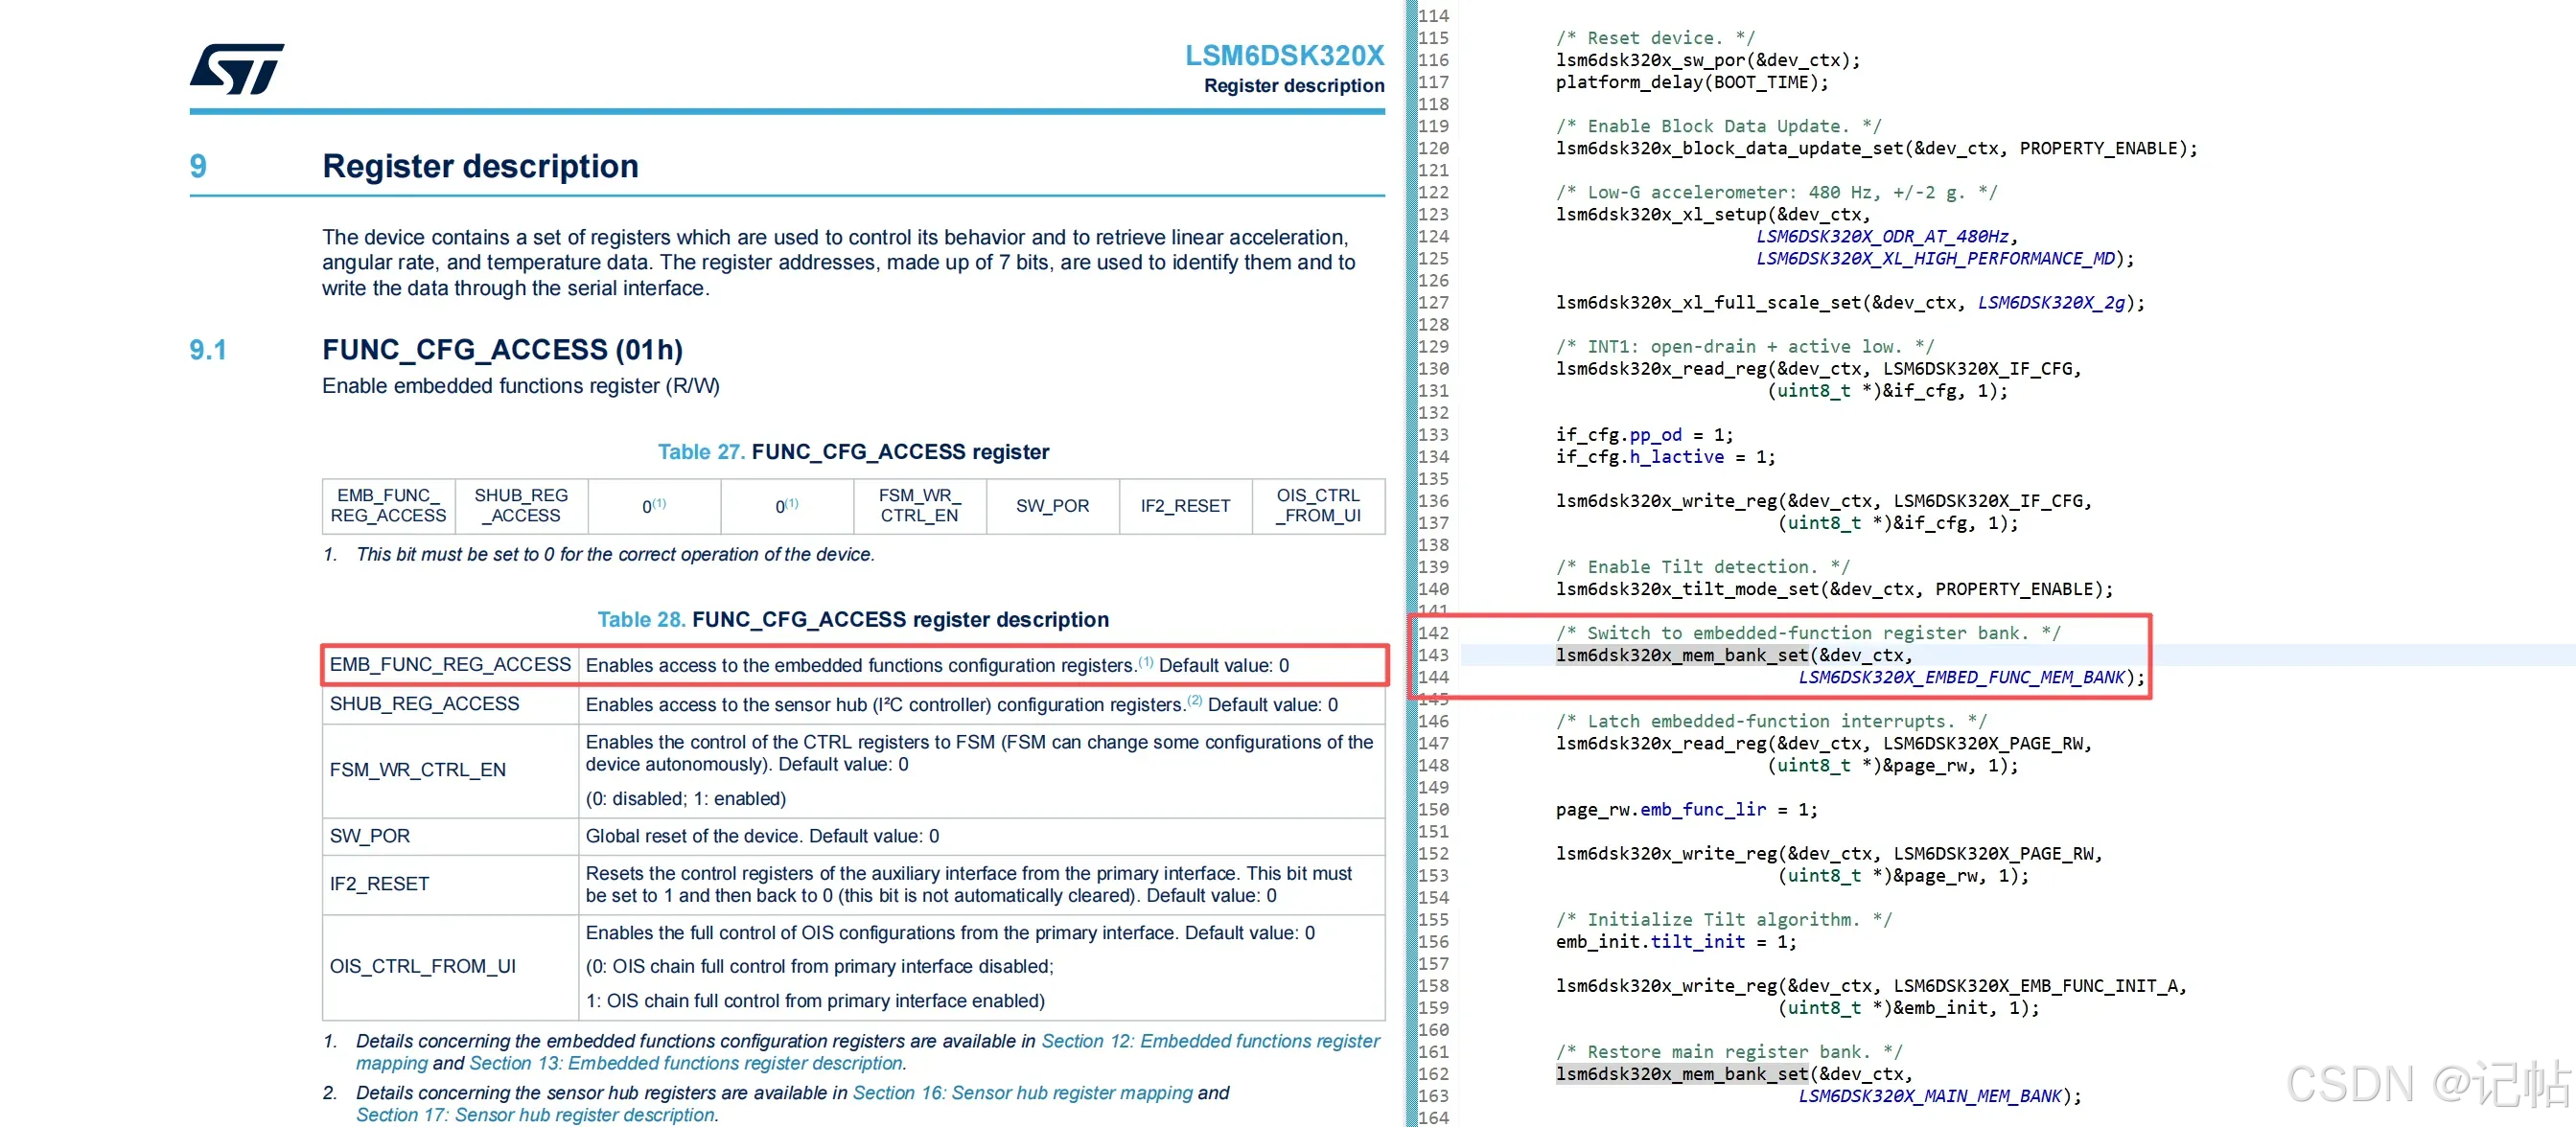
传感器的寄存器分为不同的寄存器页。接下来要访问的 PAGE_RW 和 EMB_FUNC_INIT_A 均属于嵌入式功能寄存器页,因此需要先切换访问区域。
该操作对应 FUNC_CFG_ACCESS(01h)中的 EMB_FUNC_REG_ACCESS 位。
c
  /* Switch to embedded-function register bank. */
	     lsm6dsk320x_mem_bank_set(&dev_ctx, LSM6DSK320X_EMBED_FUNC_MEM_BANK);
配置嵌入式功能中断锁存
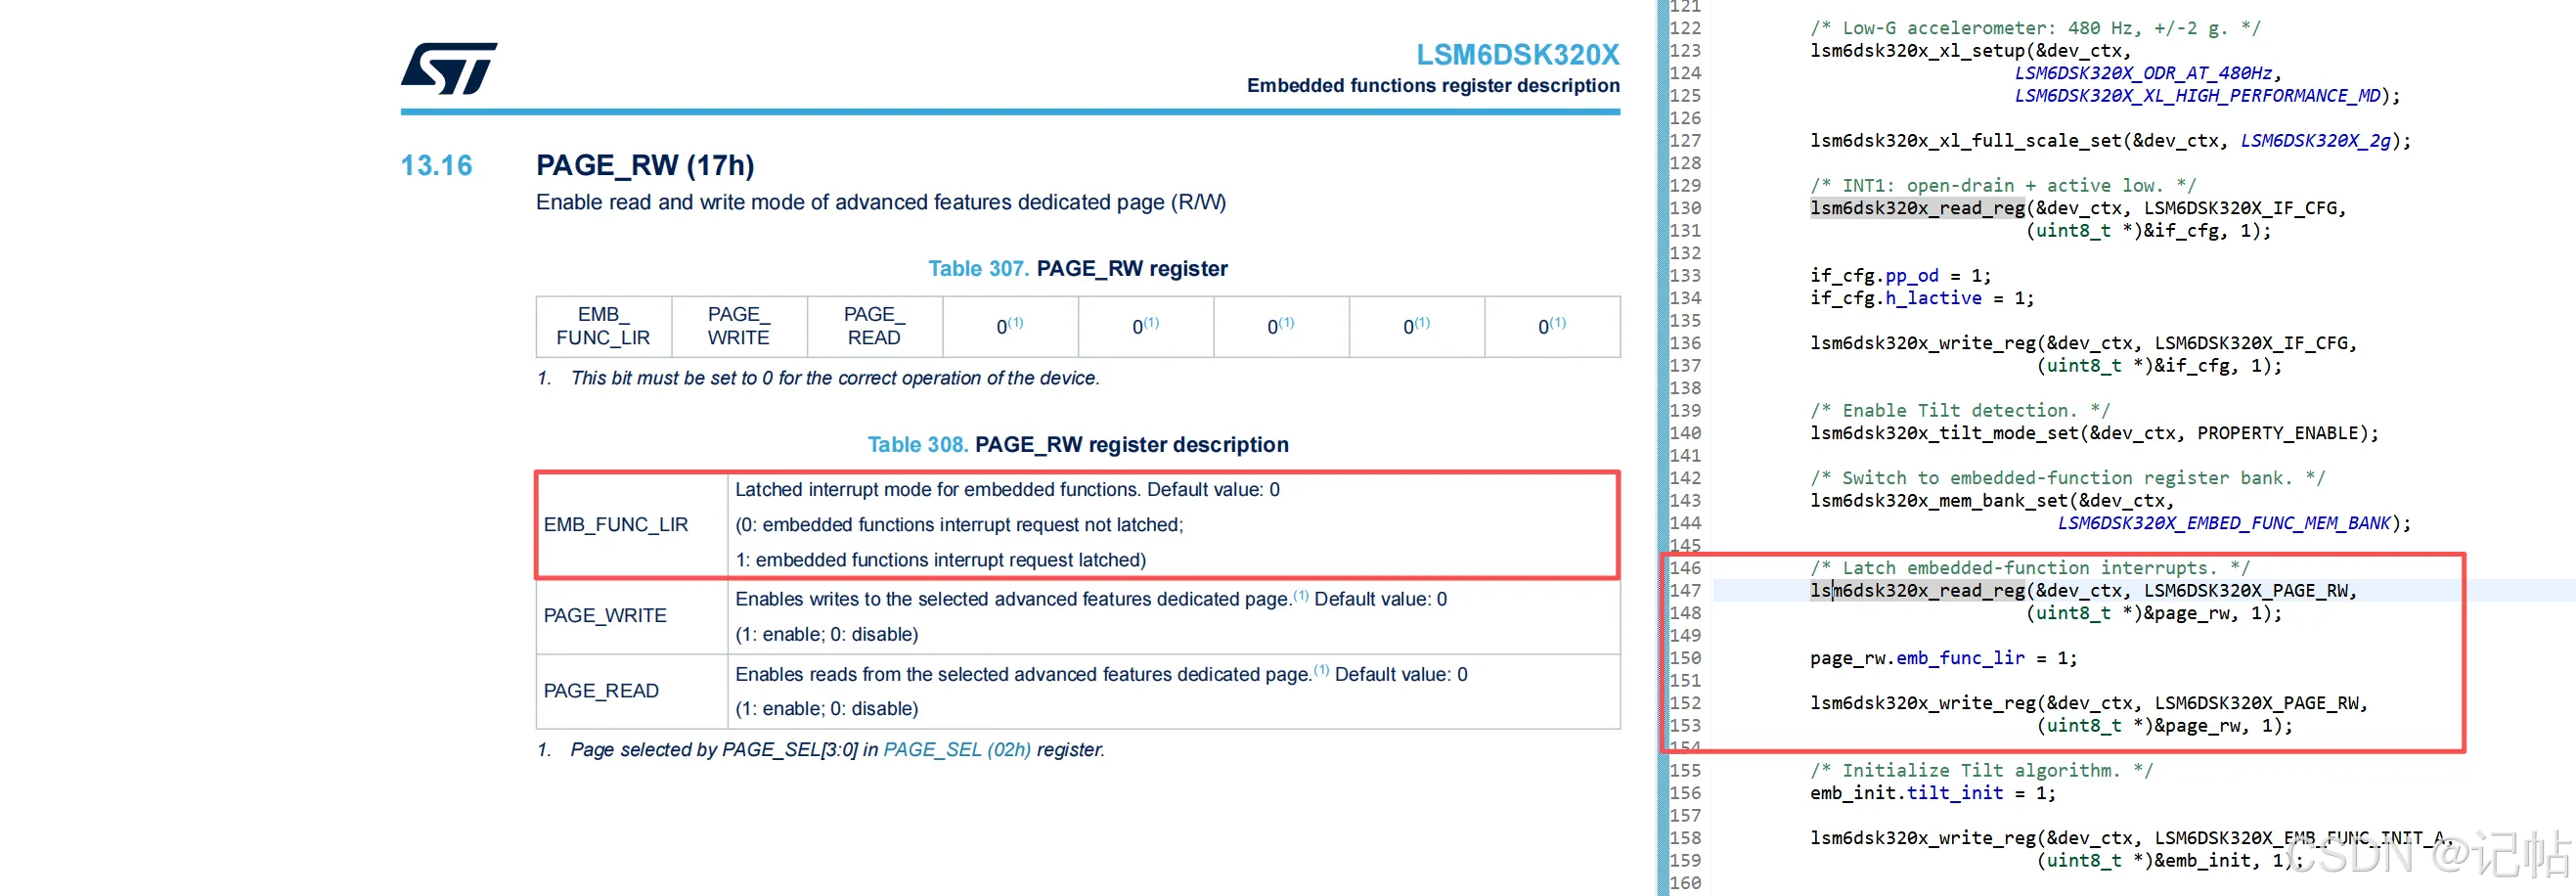
将 PAGE_RW(17h)中的 EMB_FUNC_LIR 位置为 1,同时保留寄存器中的其他配置。
开启锁存后,倾斜事件产生的中断请求会被保留,便于 MCU 在主循环中读取处理。结合前面设置的低电平有效模式,事件触发后 INT1 进入有效低电平状态。
在默认 INT_ACK_MASK.IACK_MASK4 = 0 的情况下,读取 EMB_FUNC_STATUS_MAINPAGE 或 EMB_FUNC_STATUS,会清除对应的 Tilt 锁存状态。如果没有其他中断源仍处于有效状态,INT1 随后释放。
c
 /* Latch embedded-function interrupts. */
     lsm6dsk320x_read_reg(&dev_ctx, LSM6DSK320X_PAGE_RW,
                         (uint8_t *)&page_rw, 1);

     page_rw.emb_func_lir = 1;

     lsm6dsk320x_write_reg(&dev_ctx, LSM6DSK320X_PAGE_RW,
                          (uint8_t *)&page_rw, 1);
初始化 Tilt 算法
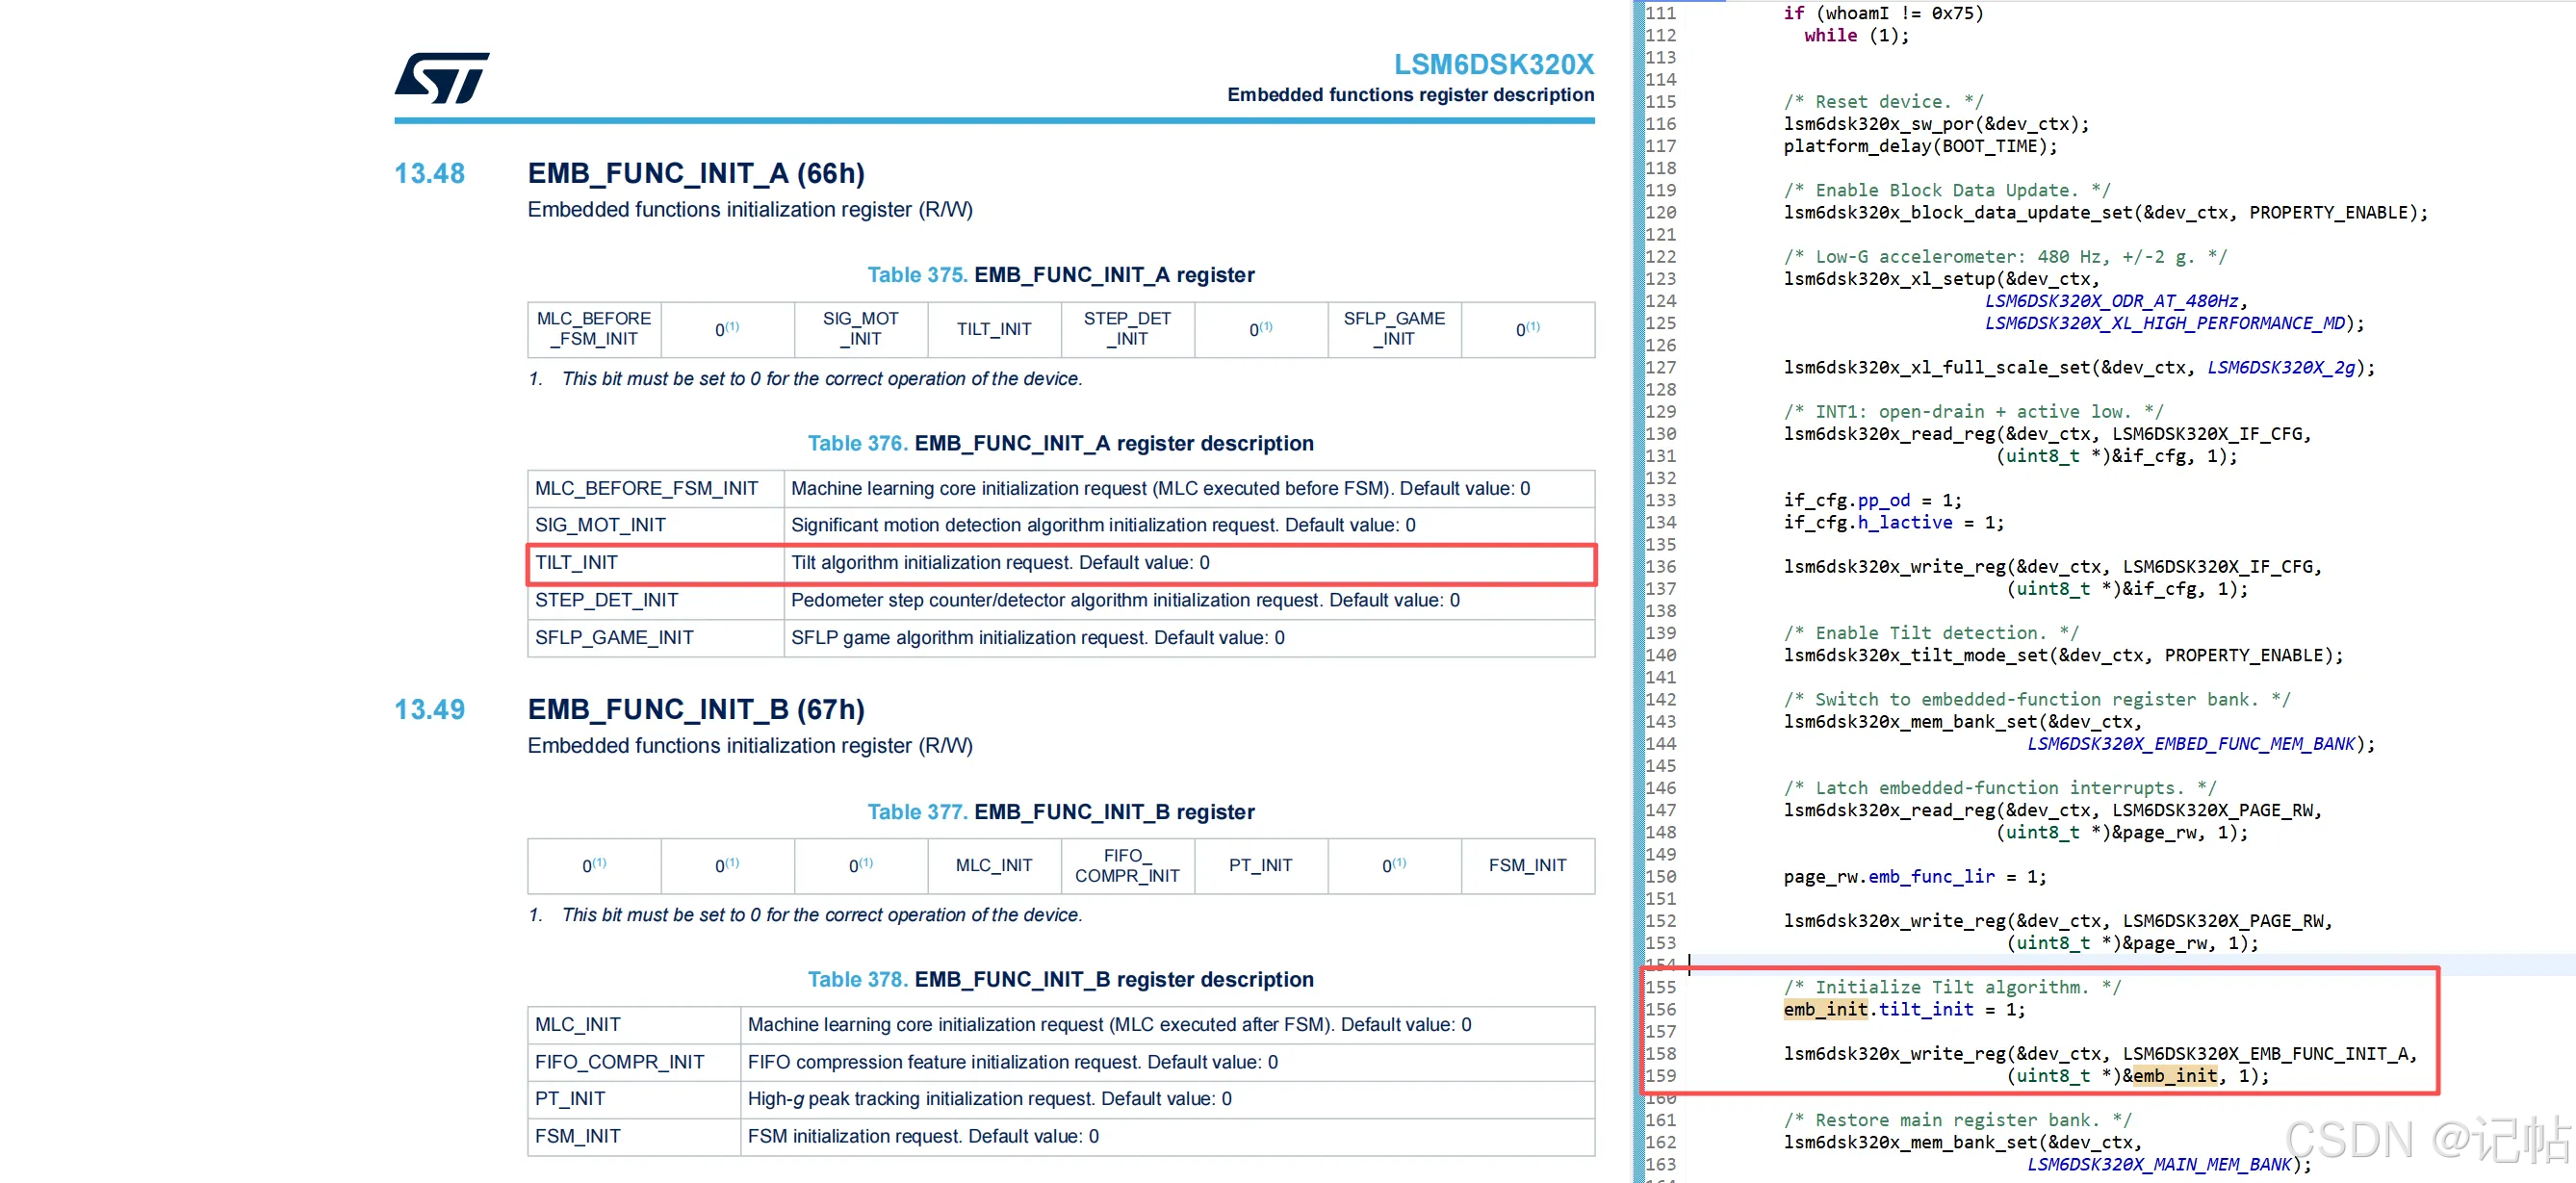
这一步向 EMB_FUNC_INIT_A(66h)寄存器的 TILT_INIT 位写入 1,发出倾斜检测算法初始化请求。
这不是整颗芯片的软件复位,也不是将当前姿态标定为 0°。 手册将该位定义为算法初始化请求,没有将其定义为用户倾角零点校准。
c
/* Initialize Tilt algorithm. */
     emb_init.tilt_init = 1;

     lsm6dsk320x_write_reg(&dev_ctx, LSM6DSK320X_EMB_FUNC_INIT_A,
                          (uint8_t *)&emb_init, 1);
恢复主寄存器页
嵌入式寄存器配置完成后,恢复主寄存器页,为后续中断路由和状态读取做好准备。
c
/* Restore main register bank. */
     lsm6dsk320x_mem_bank_set(&dev_ctx,
                            LSM6DSK320X_MAIN_MEM_BANK);
将倾斜事件路由到 INT1
先设置软件结构体,随后调用驱动接口,将配置写入芯片,使倾斜事件能够通过 INT1 引脚通知 MCU。
c
   /* Route Tilt event to INT1. */
	     pin_int.tilt = PROPERTY_ENABLE;

	     lsm6dsk320x_pin_int1_route_embedded_set(&dev_ctx, &pin_int);
主循环
主循环持续检查软件标志 thread_wake。当标志为 1 时,先将其清零,再读取 EMB_FUNC_STATUS_MAINPAGE 寄存器,获取嵌入式功能的中断状态。在已开启锁存且中断确认屏蔽保持默认配置的情况下,读取该寄存器会清除对应的锁存事件。
c
while (1)
 {
     if (thread_wake)
     {
         lsm6dsk320x_emb_func_status_mainpage_t status = {0};

         thread_wake = 0;

         /* Read Tilt status and clear the latched event. */
         if (lsm6dsk320x_read_reg(&dev_ctx,
                 LSM6DSK320X_EMB_FUNC_STATUS_MAINPAGE,
                 (uint8_t *)&status, 1) != 0)
         {
             thread_wake = 1;
             platform_delay(100);
             continue;
         }

         if (status.is_tilt)
         {
             printf("Tilt detected\r\n");
         }
     }
 }
演示
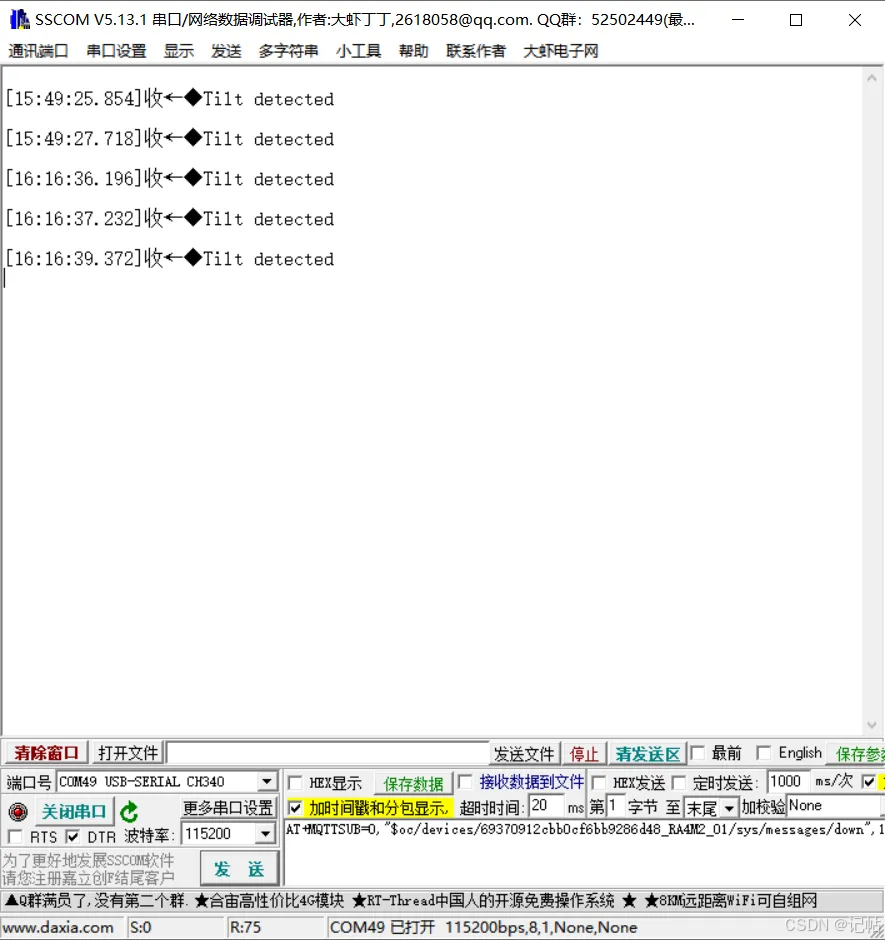
改变开发板的倾斜姿态,当满足芯片内部 Tilt 算法的判定条件时,串口输出 Tilt detected。