STM32C5开发ISM330DHCX .2--中断获取陀螺仪数据
- 概述
- 视频教学
- 样品申请
- 源码下载
- 硬件准备
- 参考程序
- 串口配置
- IIC配置
- CS和SA0设置
- INT设置
- 生成项目
- 导入STM32CubeIDE
- 设置工程编码
- 添加头文件
- [printf 重定向](#printf 重定向)
- 参考程序
- CMake设置
- 头文件设置
- 初始换管脚
- 变量定义
- 获取ID
- 复位传感器
- BDU设置
- 配置输出数据率与测量量程
- 配置加速度计低通滤波器
- 外部中断回调函数
- 中断配置
- 读取传感器数据
- 演示
.2--中断获取陀螺仪数据)
概述
本章节介绍基于 STM32C542 的 ISM6HG256X 陀螺仪中断采集功能。通过配置 INT1 数据就绪中断,当陀螺仪产生新数据时触发 MCU 中断,读取三轴角速度数据并进行单位转换,实现高实时性的运动数据采集。

视频教学
样品申请
源码下载
硬件准备
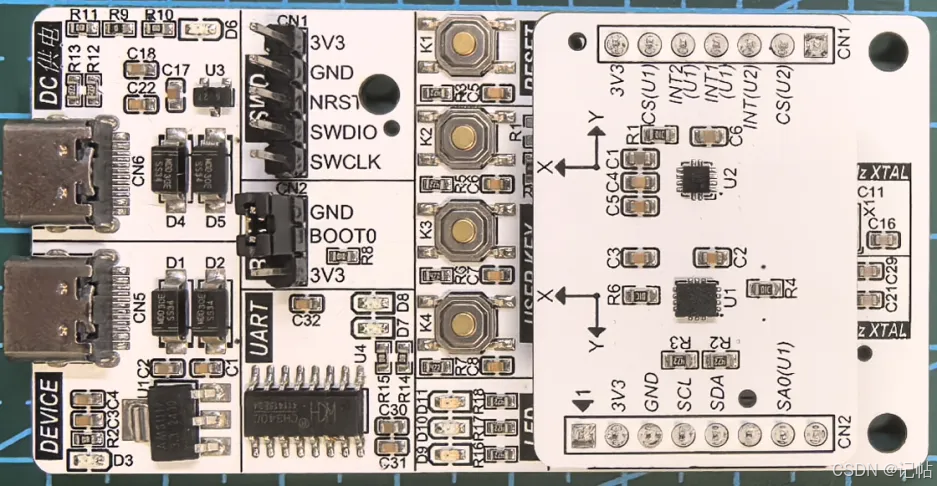
首先需要准备一个开发板,这里我准备的是自己绘制的开发板,需要的可以进行申请。
主控为STM32C542CCT6,陀螺仪为ISM330DHCX,磁力计为LIS2MDL。
参考程序
https://github.com/CoreMaker-lab/STM32C542_ISM330DHCX_LIS2MDL
https://gitee.com/CoreMaker/STM32C542_ISM330DHCX_LIS2MDL
串口配置
查看原理图,PA9和PA10设置为开发板的串口。


-
在左侧 Peripherals 中选择 Connectivity → USART1
-
Mode 选择 Async,表示配置为异步串口模式
-
unction used by the component 显示为 UART,说明 USART1 在异步模式下使用 UART HAL 驱动
-
串口参数配置为:115200 波特率、8 位数据位、无校验、1 位停止位、收发模式

-
GPIO Tx:USART1_TX 选择 PA9
-
GPIO Rx:USART1_RX 选择 PA10
-
PA9 / PA10 均配置为 Alternate 复用功能模式
-
Pull 选择 No pull-up and no pull-down,Output type 选择 Push pull,Speed 选择 Low

IIC配置
STM32C542CCT6通过扩展接口与传感器模块连接,其中PB6作为I²C时钟线SCL,PB7作为I²C数据线SDA


首先在 STM32CubeMX2 中进入 Peripherals 外设配置页面,在 Connectivity 分类中选择 I2C1,并将 I2C1 外设使能。
如图所示,本实验的 I2C1 配置步骤如下:
- 点击左侧 Peripherals 外设配置入口
- 在 Connectivity 分类中选择 I2C1
- 将 I2C1 Mode 设置为 I2C,并确认 I2C1 显示为 Active
- Speed frequency 设置为 Fast mode - 400 kHz
- 确认 I2C1 的 GPIO 引脚映射,SCL 为 PB6,SDA 为 PB7

CS和SA0设置
确认I2C 模式选择和地址选择:
CS 需要处于 I2C 模式对应电平
SA0 需要固定为高电平或低电平
将 PA1 和 PB2 配置为普通 GPIO。


在 STM32CubeMX2 的 Pinout 页面中,将 PA1 和 PB2 配置为普通 GPIO。
SA0:用于选择 I2C 地址
CS:用于选择通信接口模式
在右侧 Pin signals 中,将对应引脚设置为 GPIO → Configured,表示该引脚将作为普通 GPIO 使用,由用户程序控制输出高低电平。

进入 System → GPIO 配置页面,可以看到 PA1 和 PB2 已经被加入 GPIO 配置列表。
本实验中将 PB2 作为 CS 控制脚 , 将 PA1 作为 SA0 控制脚 。

由于还有一个磁力计,需要把该CS也使能。


在 STM32CubeMX2 的 Pinout 页面中,将 PA6配置为普通 GPIO。

进入 System → GPIO 配置页面, PA6 作为 CS2 控制脚 。

INT设置
硬件连接中,IMU 的 INT1(Pin4)连接至 MCU 的 PB0,用于触发陀螺仪数据更新中断。


在 Pinout 页面中,将 PB0 配置为 GPIO 输入,并开启 EXTI 功能。
在 GPIO 配置页面中,PB0 对应 EXTI0 中断线,触发方式选择 Falling edge。
开启 EXTI0 Interrupt,并生成 IRQ Handler。


生成项目
- 修改配置后,左下角会提示 Click to save,需要先保存当前工程配置
- 点击左侧 Project settings,进入工程生成设置页面
- 在 IDE Project Generation 中选择工程格式和工具链,本例选择 CMake + GCC,然后点击 Generate IDE project 生成工程

导入STM32CubeIDE
-
打开 STM32CubeIDE,点击菜单栏 File
-
选择 Import...,准备导入 STM32CubeMX2 生成的 CMake 工程

-
在 Import 窗口中展开 Import STM32 Project
-
选择 STM32 CMake Project
-
点击 Next,进入 CMake 工程路径选择页面

-
Project name:填写导入到 STM32CubeIDE 中显示的工程名称
-
Source directory:选择 STM32CubeMX2 生成的 CMake 工程目录
-
点击 Next,继续完成工程导入

- Toolchain:选择 MCU ARM GCC,表示使用 ARM GCC 工具链进行编译
- MCU:确认芯片型号为 STM32C542CCTx,与前面 STM32CubeMX2 中选择的 MCU 保持一致
- CPU/Core:确认内核为 Cortex-M33,Core 为 0
- 点击 Finish,完成 CMake 工程导入

设置工程编码
-
在 Project Explorer 中选中当前工程
-
点击菜单栏 Project
-
选择 Properties,进入工程属性设置

-
在工程属性中选择 Resource
-
Text file encoding 选择 Other
-
编码格式输入 GBK
-
点击 Apply and Close 保存设置

添加头文件
在 main.c 中添加头文件
c
#include "mx_usart1.h"
#include <stdio.h>
#include <string.h>
printf 重定向
为了让 printf() 输出到 USART1,需要重写 _write() 函数。GCC 工程中,printf() 底层会调用 _write() 输出字符,因此只需要在 _write() 中调用 HAL_UART_Transmit(),就可以把 printf() 的内容通过串口发送出去。
c
int _write(int file, char *ptr, int len)
{
    hal_uart_handle_t *huart1 = mx_usart1_uart_gethandle();

    if (huart1 != NULL)
    {
        HAL_UART_Transmit(huart1, ptr, len, 1000);
    }

    return len;
}
参考程序
https://github.com/CoreMaker-lab/STM32C542_ISM330DHCX_LIS2MDL
添加对应驱动程序。

CMake设置
把ism330dhcx_reg.c 加入 CMake 编译 。
c
# Stubs to be able to add compiler flag overrides, e.g. -Os
target_sources(${CMAKE_PROJECT_NAME} PRIVATE
  # Add additional source files here
  ism330dhcx_reg.c
)
printf 输出浮点数需要额外开启 float printf 支持。
CMake 官方说明 target_link_options() 就是给可执行目标添加 linker options 的命令。
c
target_link_options(${CMAKE_PROJECT_NAME} PUBLIC
  # Add additional linker flags here
  -u _printf_float
)
头文件设置
添加头文件。
c
#include "ism330dhcx_reg.h"
初始换管脚
由于需要向ISM330DHCX_I2C_ADD_L写入以及为IIC模式。

所以使能CS为高电平,配置为IIC模式。
配置SA0为低电平。
c
printf("HELLO\n");
HAL_GPIO_WritePin(CS1_PORT, CS1_PIN, HAL_GPIO_PIN_SET);
HAL_GPIO_WritePin(SA0_PORT, SA0_PIN, HAL_GPIO_PIN_RESET);
HAL_GPIO_WritePin(CS2_PORT, CS2_PIN, HAL_GPIO_PIN_SET);
变量定义
c
/* Private macro -------------------------------------------------------------*/
#define    BOOT_TIME            15 //ms
#define    CNT_FOR_OUTPUT       100

/* Private variables ---------------------------------------------------------*/
static int16_t data_raw_motion[3];
static int16_t data_raw_temperature;
static float_t acceleration_mg[3];
static float_t angular_rate_mdps[3];
static float_t temperature_degC;
static uint8_t whoamI;

static int32_t platform_write(void *handle, uint8_t reg, const uint8_t *bufp, uint16_t len);
static int32_t platform_read(void *handle, uint8_t reg, uint8_t *bufp, uint16_t len);
static void platform_delay(uint32_t ms);

static   uint8_t lg_xl_data_valid = 0;
static   uint8_t gyro_data_valid = 0;
static   uint8_t temp_data_valid = 0;
static   volatile uint8_t thread_wake = 0;
获取ID
我们可以向WHO_AM_I (0Fh)获取固定值,判断是否为0x6B。

对应的获取ID驱动程序,如下所示。
c
stmdev_ctx_t dev_ctx;
double_t lowg_xl_sum[3], gyro_sum[3], temp_sum;
uint16_t lowg_xl_cnt = 0, gyro_cnt = 0, temp_cnt = 0;

/* Initialize mems driver interface */
dev_ctx.write_reg = platform_write;
dev_ctx.read_reg = platform_read;
dev_ctx.mdelay = platform_delay;
dev_ctx.handle = mx_i2c1_i2c_gethandle();

/* Wait sensor boot time */
platform_delay(BOOT_TIME);

/* Check device ID */
ism330dhcx_device_id_get(&dev_ctx, &whoamI);
printf("ISM330DHCX_ID=0x%x,id=0x%x\n", ISM330DHCX_ID, whoamI);
if (whoamI != ISM330DHCX_ID)
    while (1);
复位传感器
该代码首先对 传感器 进行软件复位。
c
/* Perform device power-on-reset */
uint8_t rst;
ism330dhcx_reset_set(&dev_ctx, PROPERTY_ENABLE);
do {
  ism330dhcx_reset_get(&dev_ctx, &rst);
} while (rst);
BDU设置
在很多传感器中,数据通常被存储在输出寄存器中,这些寄存器分为两部分:MSB和LSB。这两部分共同表示一个完整的数据值。例如,在一个加速度计中,MSB和LSB可能共同表示一个加速度的测量值。
连续更新模式(BDU = '0'):在默认模式下,输出寄存器的值会持续不断地被更新。这意味着在你读取MSB和LSB的时候,寄存器中的数据可能会因为新的测量数据而更新。这可能导致一个问题:当你读取MSB时,如果寄存器更新了,接下来读取的LSB可能就是新的测量值的一部分,而不是与MSB相对应的值。这样,你得到的就是一个"拼凑"的数据,它可能无法准确代表任何实际的测量时刻。
块数据更新(BDU)模式(BDU = '1'):当激活BDU功能时,输出寄存器中的内容不会在读取MSB和LSB之间更新。这就意味着一旦开始读取数据(无论是先读MSB还是LSB),寄存器中的那一组数据就被"锁定",直到两部分都被读取完毕。这样可以确保你读取的MSB和LSB是同一测量时刻的数据,避免了读取到代表不同采样时刻的数据。
简而言之,BDU位的作用是确保在读取数据时,输出寄存器的内容保持稳定,从而避免读取到拼凑或错误的数据。这对于需要高精度和稳定性的应用尤为重要。
可以向CTRL3_C(12h)的BDU寄存器写入1进行开启。

对应的驱动程序,如下所示
c
/* Enable Block Data Update */
ism330dhcx_block_data_update_set(&dev_ctx, PROPERTY_ENABLE);
配置输出数据率与测量量程
该代码用于配置加速度计和陀螺仪的基本采样参数:
● 将加速度计和陀螺仪的输出数据率均设置为 104 Hz,即每秒产生约 104 组新的传感器数据
● 将加速度计量程设置为 ±2 g。
● 将陀螺仪量程设置为 ±2000 dps。
对应程序如下所示。
c
/* Set Output Data Rate */
ism330dhcx_xl_data_rate_set(&dev_ctx, ISM330DHCX_XL_ODR_104Hz);
ism330dhcx_gy_data_rate_set(&dev_ctx, ISM330DHCX_GY_ODR_104Hz);

/* Set full scale */
ism330dhcx_xl_full_scale_set(&dev_ctx, ISM330DHCX_2g);
ism330dhcx_gy_full_scale_set(&dev_ctx, ISM330DHCX_2000dps);
配置加速度计低通滤波器
该代码用于配置数字滤波链,选择 LPF1 + LPF2 低通滤波路径:
c
/* Configure filtering chain */
ism330dhcx_xl_filter_lp2_set(&dev_ctx, PROPERTY_ENABLE);
ism330dhcx_gy_filter_lp1_set(&dev_ctx, PROPERTY_ENABLE);
ism330dhcx_gy_lp1_bandwidth_set(&dev_ctx, ISM330DHCX_ULTRA_LIGHT);

lowg_xl_sum[0] = lowg_xl_sum[1] = lowg_xl_sum[2] = 0.0;
gyro_sum[0] = gyro_sum[1] = gyro_sum[2] = 0.0;
temp_sum = 0.0;
外部中断回调函数
当 传感器 的 INT1 引脚产生中断信号后,MCU 进入 EXTI 中断处理流程,并调用 HAL_EXTI_TriggerCallback()。
c
void HAL_EXTI_TriggerCallback(hal_exti_handle_t *hexti,
                              hal_exti_trigger_t trigger)
{
    if (HAL_EXTI_GetInstance(hexti) == HAL_EXTI_GPIO_0)
    {
        thread_wake = 1;
    }
}
中断配置
传感器 支持 High-G 加速度计独立数据就绪中断。通过配置 drdy_hg_xl 使能 High-G XL 数据更新中断,并将中断信号映射到 INT1 引脚。当传感器完成一次高 G 加速度采样后,INT1 输出中断信号,MCU 通过 EXTI 外部中断响应,并读取最新 High-G 加速度数据。
c
ism330dhcx_pin_int1_route_t pin_int = {0};

/* INT1: open-drain + active low (matches falling-edge EXTI on PB0) */
ism330dhcx_pin_mode_set(&dev_ctx, ISM330DHCX_OPEN_DRAIN);
ism330dhcx_pin_polarity_set(&dev_ctx, ISM330DHCX_ACTIVE_LOW);
/* latch interrupt until status registers are read */
ism330dhcx_int_notification_set(&dev_ctx, ISM330DHCX_ALL_INT_LATCHED);
/* enable data ready interrupt on INT1 */
pin_int.int1_ctrl.int1_drdy_xl = PROPERTY_ENABLE;
pin_int.int1_ctrl.int1_drdy_g = PROPERTY_ENABLE;
ism330dhcx_pin_int1_route_set(&dev_ctx, &pin_int);
读取传感器数据
当 INT1 中断触发后,thread_wake 被置位。主循环检测到该标志后,通过 ism330dhcx_status_reg_get() 读取传感器数据就绪状态,并分别判断 Low-G 加速度、High-G 加速度、陀螺仪以及温度数据是否更新。
c
while (1) {
    if (thread_wake) {
      ism330dhcx_status_reg_t status;


      thread_wake = 0;

      /* Read output only if new xl value is available */
      ism330dhcx_status_reg_get(&dev_ctx, &status);

      lg_xl_data_valid = status.xlda;
      gyro_data_valid = status.gda;
      temp_data_valid = status.tda;

      if (lg_xl_data_valid) {
        lg_xl_data_valid = 0;

        /* Read acceleration field data */
        memset(data_raw_motion, 0x00, 3 * sizeof(int16_t));
        ism330dhcx_acceleration_raw_get(&dev_ctx, data_raw_motion);
        acceleration_mg[0] = ism330dhcx_from_fs2g_to_mg(data_raw_motion[0]);
        acceleration_mg[1] = ism330dhcx_from_fs2g_to_mg(data_raw_motion[1]);
        acceleration_mg[2] = ism330dhcx_from_fs2g_to_mg(data_raw_motion[2]);

        lowg_xl_sum[0] += acceleration_mg[0];
        lowg_xl_sum[1] += acceleration_mg[1];
        lowg_xl_sum[2] += acceleration_mg[2];
        lowg_xl_cnt++;
      }

      /* Read output only if new gyro value is available */
      if (gyro_data_valid) {
        gyro_data_valid = 0;

        /* Read angular rate field data */
        memset(data_raw_motion, 0x00, 3 * sizeof(int16_t));
        ism330dhcx_angular_rate_raw_get(&dev_ctx, data_raw_motion);
        angular_rate_mdps[0] = ism330dhcx_from_fs2000dps_to_mdps(data_raw_motion[0]);
        angular_rate_mdps[1] = ism330dhcx_from_fs2000dps_to_mdps(data_raw_motion[1]);
        angular_rate_mdps[2] = ism330dhcx_from_fs2000dps_to_mdps(data_raw_motion[2]);

        gyro_sum[0] += angular_rate_mdps[0];
        gyro_sum[1] += angular_rate_mdps[1];
        gyro_sum[2] += angular_rate_mdps[2];
        gyro_cnt++;
      }

      if (temp_data_valid) {
        temp_data_valid = 0;

       /* Read temperature data */
        memset(&data_raw_temperature, 0x00, sizeof(int16_t));
        ism330dhcx_temperature_raw_get(&dev_ctx, &data_raw_temperature);
        temperature_degC = ism330dhcx_from_lsb_to_celsius(data_raw_temperature);
        temp_sum += temperature_degC;
        temp_cnt++;
      }
    }

    if (lowg_xl_cnt >= CNT_FOR_OUTPUT) {
      /* print avg low-g xl data */
      acceleration_mg[0] = lowg_xl_sum[0] / lowg_xl_cnt;
      acceleration_mg[1] = lowg_xl_sum[1] / lowg_xl_cnt;
      acceleration_mg[2] = lowg_xl_sum[2] / lowg_xl_cnt;

      printf("lg xl (avg of %d samples) [mg]:%4.2f\t%4.2f\t%4.2f\r\n",
              lowg_xl_cnt, acceleration_mg[0], acceleration_mg[1], acceleration_mg[2]);
      lowg_xl_sum[0] = lowg_xl_sum[1] = lowg_xl_sum[2] = 0.0;
      lowg_xl_cnt = 0;

      /* print avg gyro data */
      angular_rate_mdps[0] = gyro_sum[0] / gyro_cnt;
      angular_rate_mdps[1] = gyro_sum[1] / gyro_cnt;
      angular_rate_mdps[2] = gyro_sum[2] / gyro_cnt;

      printf("gyro (avg of %d samples) [mdps]:%4.2f\t%4.2f\t%4.2f\r\n",
              gyro_cnt, angular_rate_mdps[0], angular_rate_mdps[1], angular_rate_mdps[2]);
      gyro_sum[0] = gyro_sum[1] = gyro_sum[2] = 0.0;
      gyro_cnt = 0;

      /* print avg temperature data */
      temperature_degC = temp_sum / temp_cnt;
      printf("Temperature (avg of %d samples) [degC]:%6.2f\r\n\r\n",
              temp_cnt, temperature_degC);
      temp_cnt = 0;
      temp_sum = 0.0;
   }
}
演示
实测平放时Low-g输出约1g,而High-g通道因优化于冲击检测,不适合作为重力测量使用。

