面向端侧空间安全AI节点AiBrainBox-S应用于电力行业:多模态空间融合、动态风险区、身份-视觉轨迹关联、设备级实时安全推理
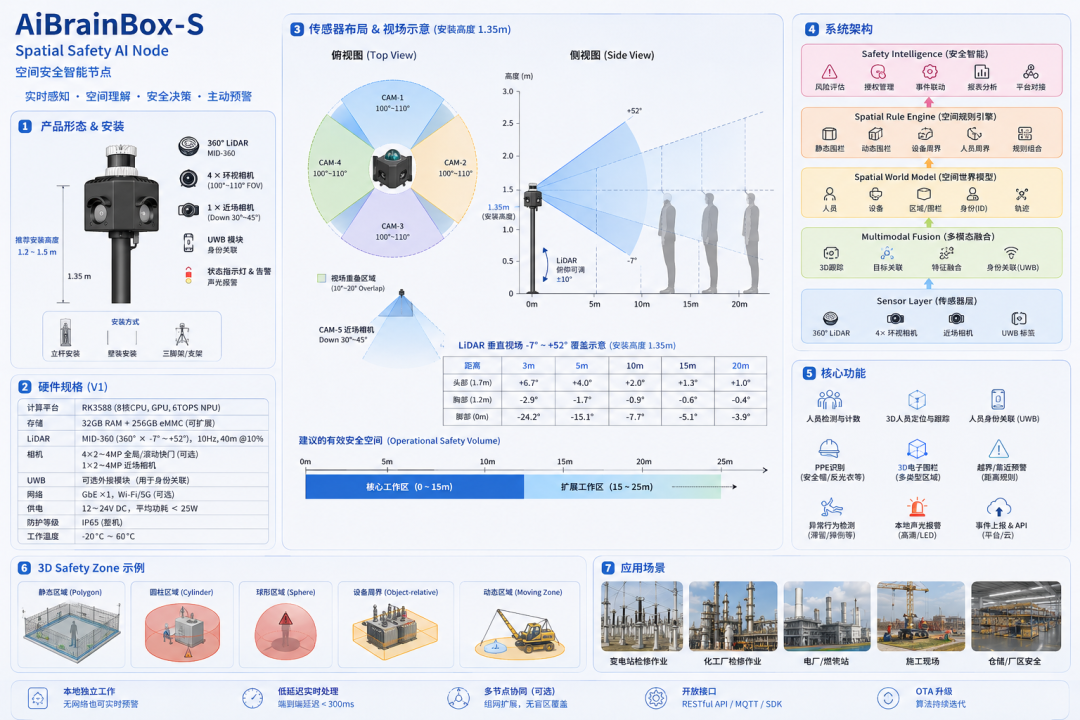
"面向端侧空间安全AI节点的 Industrial Scene Knowledge Package"
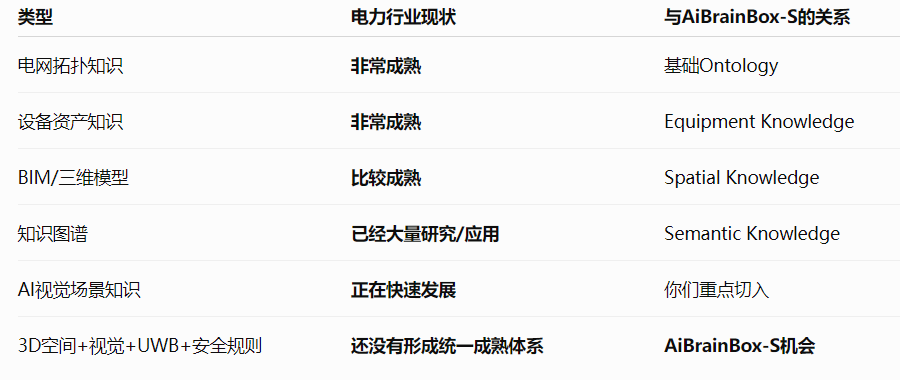
- 目前电力行业已经有哪些"知识"?
分成5类:
2. 最成熟的是"电网拓扑知识"
电力行业其实很早就在做类似Ontology的事情。
例如:
变电站
 │
 ├── 主变压器
 │
 ├── GIS
 │
 ├── 断路器
 │
 ├── 隔离开关
 │
 ├── 母线
 │
 └── 电缆
以及:
Transformer
     │
     ├── connectedTo → Busbar
     ├── connectedTo → Switchgear
     ├── protectedBy → Relay
     └── locatedIn → Substation
这类知识已经非常成熟。
公开研究中甚至直接采用 Ontology + Knowledge Graph 来表达变电站设备、回路、端子以及设备之间的关系。明确建立领域Ontology,并将设备、信息流、动作、从属关系等转换成知识图谱。
3. 国家电网已经在做更大的"知识图谱"
国网公开报道的雄安调度系统中,已经把:
1160个电力调度规范
通过大模型转化为可计算的知识图谱,并用于故障场景检索、历史工单匹配和调度方案推演。
这说明:
电力行业已经不是简单的"文档知识库"。
而是在向:
可计算知识
发展。
"云端建立知识库,然后给端侧提供场景知识"
4. 另外一个非常重要的方向是:数字孪生
这个领域电力行业实际上投入非常大。
中国电力科学研究院等单位已经在研究电网数字孪生体系和共性服务。最新公开论文提出了电网数字孪生的"五力"描述模型以及所谓 Auto Twins 自编码服务框架,目标就是让数字孪生能力能够大范围复用。
而变电站也已经存在:
BIM → 三维模型 → 设备 → 状态 → 业务
这样的体系。
例如国网相关研究已经把:
三维实景、BIM、激光扫描、SLAM、设备状态感知
作为电力设备数字孪生的基础数据来源。
5. 甚至已经出现"变电站数字孪生 + 北斗/UWB + 安全管控"
《基于数字孪生及北斗/UWB定位的变电站安全管控研究》
提出:
变电站三维可视化模型 + 数字孪生 + 北斗 + UWB
对:
-
进站人员
-
高风险设备
进行定位,并结合:
-
变电站规程
-
工作任务
进行安全判别。
6. 但是和AiBrainBox-S还有一个非常重要的区别
他们的路线更接近:
已有变电站
      ↓
三维数字孪生模型
      ↓
北斗 / UWB定位
      ↓
人员 + 高风险设备
      ↓
平台安全管控
而AiBrainBox-S实现的是:
一个小型AI节点
       ↓
RGB + LiDAR + UWB
       ↓
自动感知现场
       ↓
自动识别设备
       ↓
自动建立Local World Model
       ↓
自动生成Safety Zone
       ↓
实时执行安全规则
区别非常大。
前者是:
Digital Twin First
后者是:
Perception First
这恰恰是AiBrainBox-S最重要的差异化。
7. 电力行业还已经有"设备知识图谱"
例如配电变压器数字孪生研究中,已经明确把:
-
监测数据
-
试验数据
-
运维数据
-
设计数据
-
运维记录
-
标准规范
等知识组织起来形成知识图谱,用于状态评估和故障诊断。相关研究还特别指出,电气装备知识图谱的特点是知识量相对有限但知识深度非常高,适合自上而下构建。
对于变电站这种垂直工业场景:
Ontology + 专家知识 + 少量高质量视觉数据
比:
海量通用互联网图片
更有价值。
8. 甚至现在已经开始出现"BIM + Knowledge Graph + LLM"
2025年的一项输变电工程研究已经把:
Qwen2.5 + 电力规范 + 知识图谱 + BIM + 向量知识库 + RAG
组合起来,并在徐州变电站进行了验证。论文报告了规范知识图谱、BIM构件映射以及RAG问答等结果。
这说明电力行业已经在形成:
Regulation
     +
Knowledge Graph
     +
BIM
     +
LLM
的知识体系。
9. 所以真正缺的是什么?
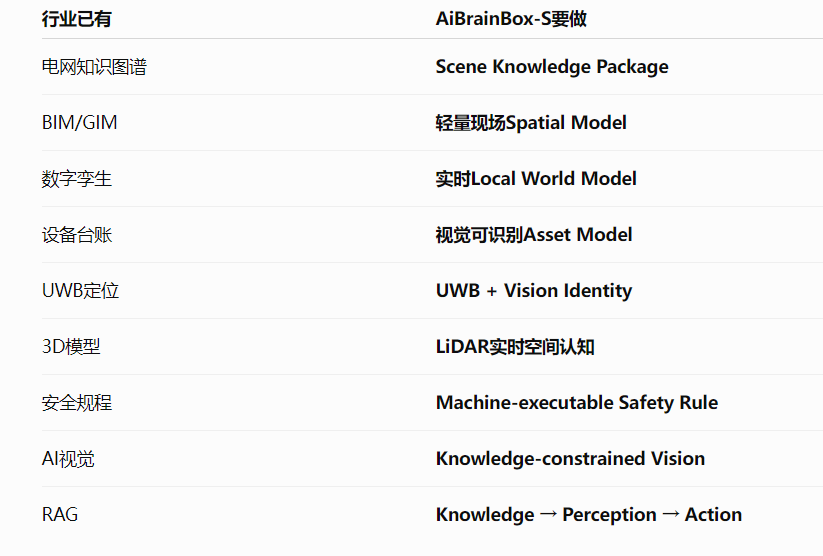
现在行业里大致是:
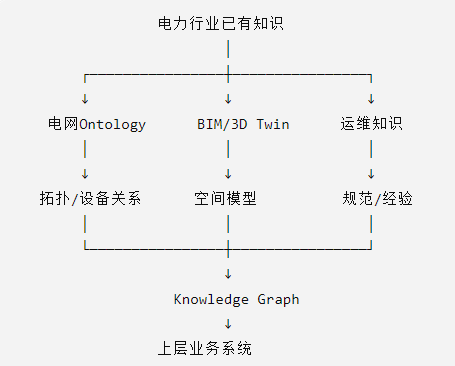
AiBrainBox-S增加:
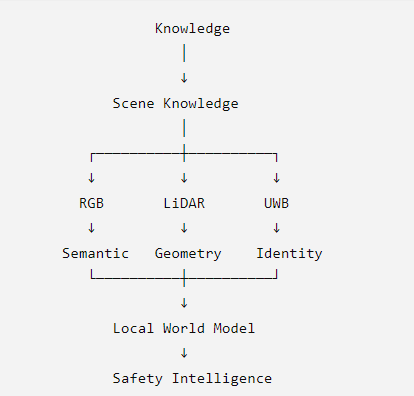
这个中间层目前并没有看到一个行业统一成熟的标准产品。
10. AiBrainBox-S定义的不是"Knowledge Graph"
而是:
Industrial Scene Knowledge Model
它应该是Knowledge Graph的上层应用模型。
AiBrainBox-S定义成:
Industrial Scene Knowledge
│
├── 1. Scene Ontology
│
├── 2. Asset Knowledge
│
├── 3. Visual Knowledge
│
├── 4. Spatial Knowledge
│
├── 5. Relationship Knowledge
│
├── 6. Safety Knowledge
│
├── 7. Operational Knowledge
│
└── 8. Scene Templates
11. 其中最关键的是电力行业现有知识里缺的"Visual Knowledge"
例如传统知识库知道:
T001 = 220kV Transformer
但AiBrainBox-S需要知道:
"从这个摄像头角度看到的这个东西,为什么应该认为它是T001?"
所以要增加:
T001
│
├── Semantic Class
│     Transformer
│
├── Visual Features
│     ├── Shape
│     ├── Color
│     ├── Structure
│     └── Components
│
├── Image Embeddings
│
├── LiDAR Shape
│
└── Camera Views
      ├── Front
      ├── Side
      └── Rear
这个才是:
Vision-Ready Knowledge
12. 更重要的是"Spatial Knowledge"
例如:
传统知识:
T001是变压器。
AiBrainBox-S知识:
T001位于Site-A / Zone-03,坐标是X,Y,Z,周围有围栏、GIS设备和母线。
甚至:
T001
│
├── Location
├── BoundingBox
├── Height
├── Orientation
│
├── Near
│    ├── GIS-01
│    └── Fence-02
│
└── SafetyZone
     ├── Warning 5m
     └── Restricted 3m
13. 再往前一步,就是"Scene Template"
例如:
Substation_220kV_Template
里面不是某一个具体变电站,而是:
Substation
│
├── Typical Equipment
│
├── Typical Spatial Relations
│
├── Typical Visual Features
│
├── Typical Hazards
│
├── Typical Safety Zones
│
├── Typical Work Types
│
└── Safety Rules
现场部署的时候:
Template
   ↓
Site Scan
   ↓
Object Detection
   ↓
Object Association
   ↓
Site-specific Scene
于是:
模板负责"先验知识"
现场LiDAR/RGB负责"现实观察"
两者融合成为:
Site World Model
电力行业已经有:
① 电网Ontology
② 设备知识图谱
③ BIM/GIM三维模型
④ 数字孪生
⑤ 运维/规范知识库
⑥ 北斗/UWB人员安全管控
⑦ AI视觉设备识别
⑧ LLM + KG + RAG
AiBrainBox-S:
不是重新建设电力行业知识,而是把已有的电力行业知识"编译"为机器视觉、3D空间感知和安全规则可以实时执行的 Industrial Scene Knowledge。
17. 更进一步,不是从零构建"变电站知识"
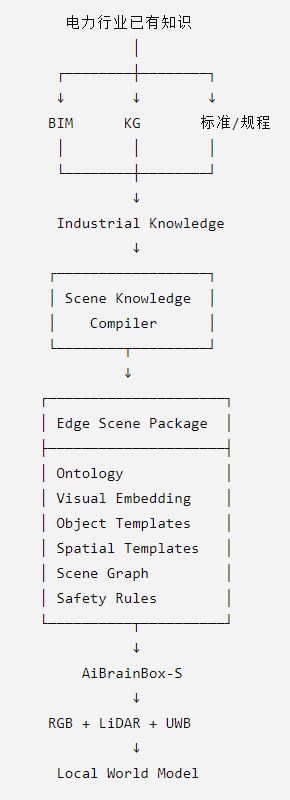
采取:
"行业知识继承 + Scene Knowledge Compiler"
架构:
因为模型最终可能被替代,但:
行业Ontology + Scene Template + Visual Knowledge + Spatial Relationship + Safety Rule + Deployment Toolchain
一旦积累起来,就会越来越难复制。
AiBrain Knowledge Platform → Mission Intelligence → Edge Physical AI