一、大疆无人机整机硬件板卡划分
典型分为 5 块独立 PCB 板,板间用 FPC 软排线 + 连接器互联:
1、飞控主板(Flight Controller Board) ------ 飞行大脑
2、感知板(Sensing Board) ------ 视觉 / 雷达感知
3、图传板(OcuSync Video Transceiver) ------O 系列无线图传
4、云台主板(Gimbal Controller) ------ 三轴云台控制
5、动力电调板(ESC Board) ------ 电机驱动
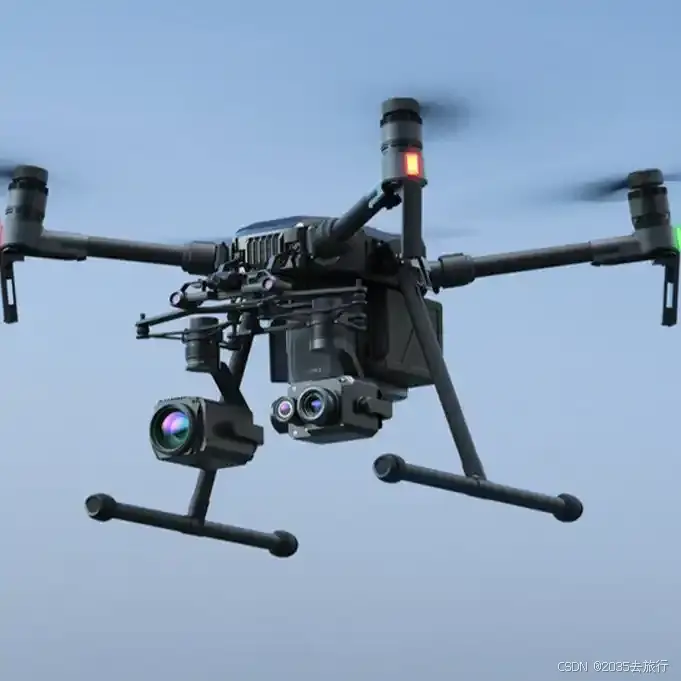
1、飞控主板 FC Board
①核心功能:
姿态解算、导航融合、飞行逻辑、安全保护、外设调度。
②核心器件
- 主 MCU:大疆自研多核 SoC(RTOS 系统),不是通用 STM32,内部集成浮点单元、高速 SPI/I2C。
- IMU(惯性测量单元):高精度六轴 / 九轴 IMU(陀螺仪 + 加速度计 + 磁力计),高频采样(几千 Hz),做姿态解算。
- 定位模块:GPS / 北斗双模;行业版额外增加RTK 模块(厘米级差分定位)。
- 存储:SPI Flash,存放飞行日志、固件、参数。
- 外设接口:SPI、I2C、UART,连接感知板、云台、图传、电调。
③核心算法
卡尔曼滤波、姿态解算、航线控制、失控保护、电子围栏。
系统:自研 RTOS,不开放源码,无法自定义内核调度。对外仅上层 MSDK/PSDK。
2、感知板 Sensing Board(APAS 避障系统)
多目视觉 + 雷达融合板,用于障碍物检测、VIO 视觉里程计。
- 组成:多路双目摄像头、红外补光灯、毫米波雷达(高端机型)
- 处理芯片:机载视觉 SoC,做图像预处理、特征点提取、深度图计算。
- 输出结果:障碍物距离、点云、VIO 视觉里程信息,通过高速链路发给飞控主板融合。
- 工作模式:
- VIO:无 GPS 环境,依靠视觉 + IMU 实现定位;
- APAS 避障:识别障碍物,规划绕行路径。
消费机多为双目视觉;高端行业机增加激光雷达,输出三维点云用于测绘。
3、OcuSync 图传板 O 系列
O4/O4 + 图传集成板,无线双向通信链路。
- 射频:2.4G+5.8G 双频,四天线分集接收,自适应跳频。
- 链路:
- 上行:遥控器控制指令 → 无人机
- 下行:相机视频流 + 无人机状态数据 → 遥控器
- 视频通路:云台相机原始图像 → ISP 预处理 → H.264/H.265 编码 → 图传板无线发射。
- 行业机型支持 4G 模块,蜂窝网络作为备用链路,远距离 / 遮挡环境兜底。
4、云台主板 Gimbal Board
三轴云台控制器,FOC 无刷电机驱动。
- 三轴独立 FOC 驱动芯片,分别控制俯仰、横滚、偏航电机。
- 板载小 IMU,实时采集云台姿态,毫秒级补偿机身抖动。
- 接收飞控指令,控制相机指向;读取相机传感器参数。
核心难点:高动态、极低角度抖动控制,FOC 电流环闭环控制频率极高。
5、电调板 ESC
无刷电机驱动板,一般集成在机臂上。
- 每轴独立 FOC 电调;飞控下发 PWM / 数字指令,电调控制电机推力。
- 采集电机电流、转速,反馈给飞控做动力闭环。
- 消费机多合一集成电调;行业大载重机型独立大功率电调。
二、电源系统架构
1、智能锂电池(内置 BMS 保护板)
BMS:
- 电芯电压、温度、均衡、过流 / 过放保护;
- 高端机型带低温自加热。
2、电源管理 PMIC 板
- 多路 DC-DC/LDO,把电池高压转换成各板卡所需电压:
- 飞控、感知、图传、云台、摄像头、传感器各自独立供电域;
- 各模块独立电源使能,低功耗控制,故障隔离。
三、嵌入式开发切入机会
1、PSDK 负载开发(最推荐)
不用碰飞控底层,在大疆行业机上开发自定义挂载设备:气体传感器、高光谱、红外模块,通过 PSDK 和大疆主机通信,读取飞行位置、触发拍照、回传数据。
2、MSDK 移动端 APP 开发
手机 / 平板端开发地面站 APP,下发航线、读取飞行状态、接收图传流。