在智慧园区、工厂、城市数字孪生等项目中,经常会遇到这样的需求:
既要看到园区或厂区的整体地理环境,又要查看其中建筑物的 BIM 模型;既要在地图上定位建筑,也希望进一步查看建筑内部构件,甚至结合地形开展一些空间分析。
于是,一个直观的方案出现了:把 BIM 模型加载到地图场景中,让建筑与地图显示在一起。
但模型能够显示在地图上,只能说明视觉叠加这一步已经实现。要让它真正服务于业务,还需要解决坐标定位、场景渲染、数据组织、对象关联以及空间分析等一系列问题。
因此,判断一个 BIM+GIS 方案是否满足项目需求,不能只看模型能不能叠加到地图上,还要看叠加之后,系统是否具备持续定位、交互、关联数据和开展业务分析的能力。
本文从 Web BIM 应用开发的角度,梳理这几个容易被忽略的问题,并结合 minBIM GIS 扩展说明一种具体的实现路线。
一、模型显示在地图上,只是第一步
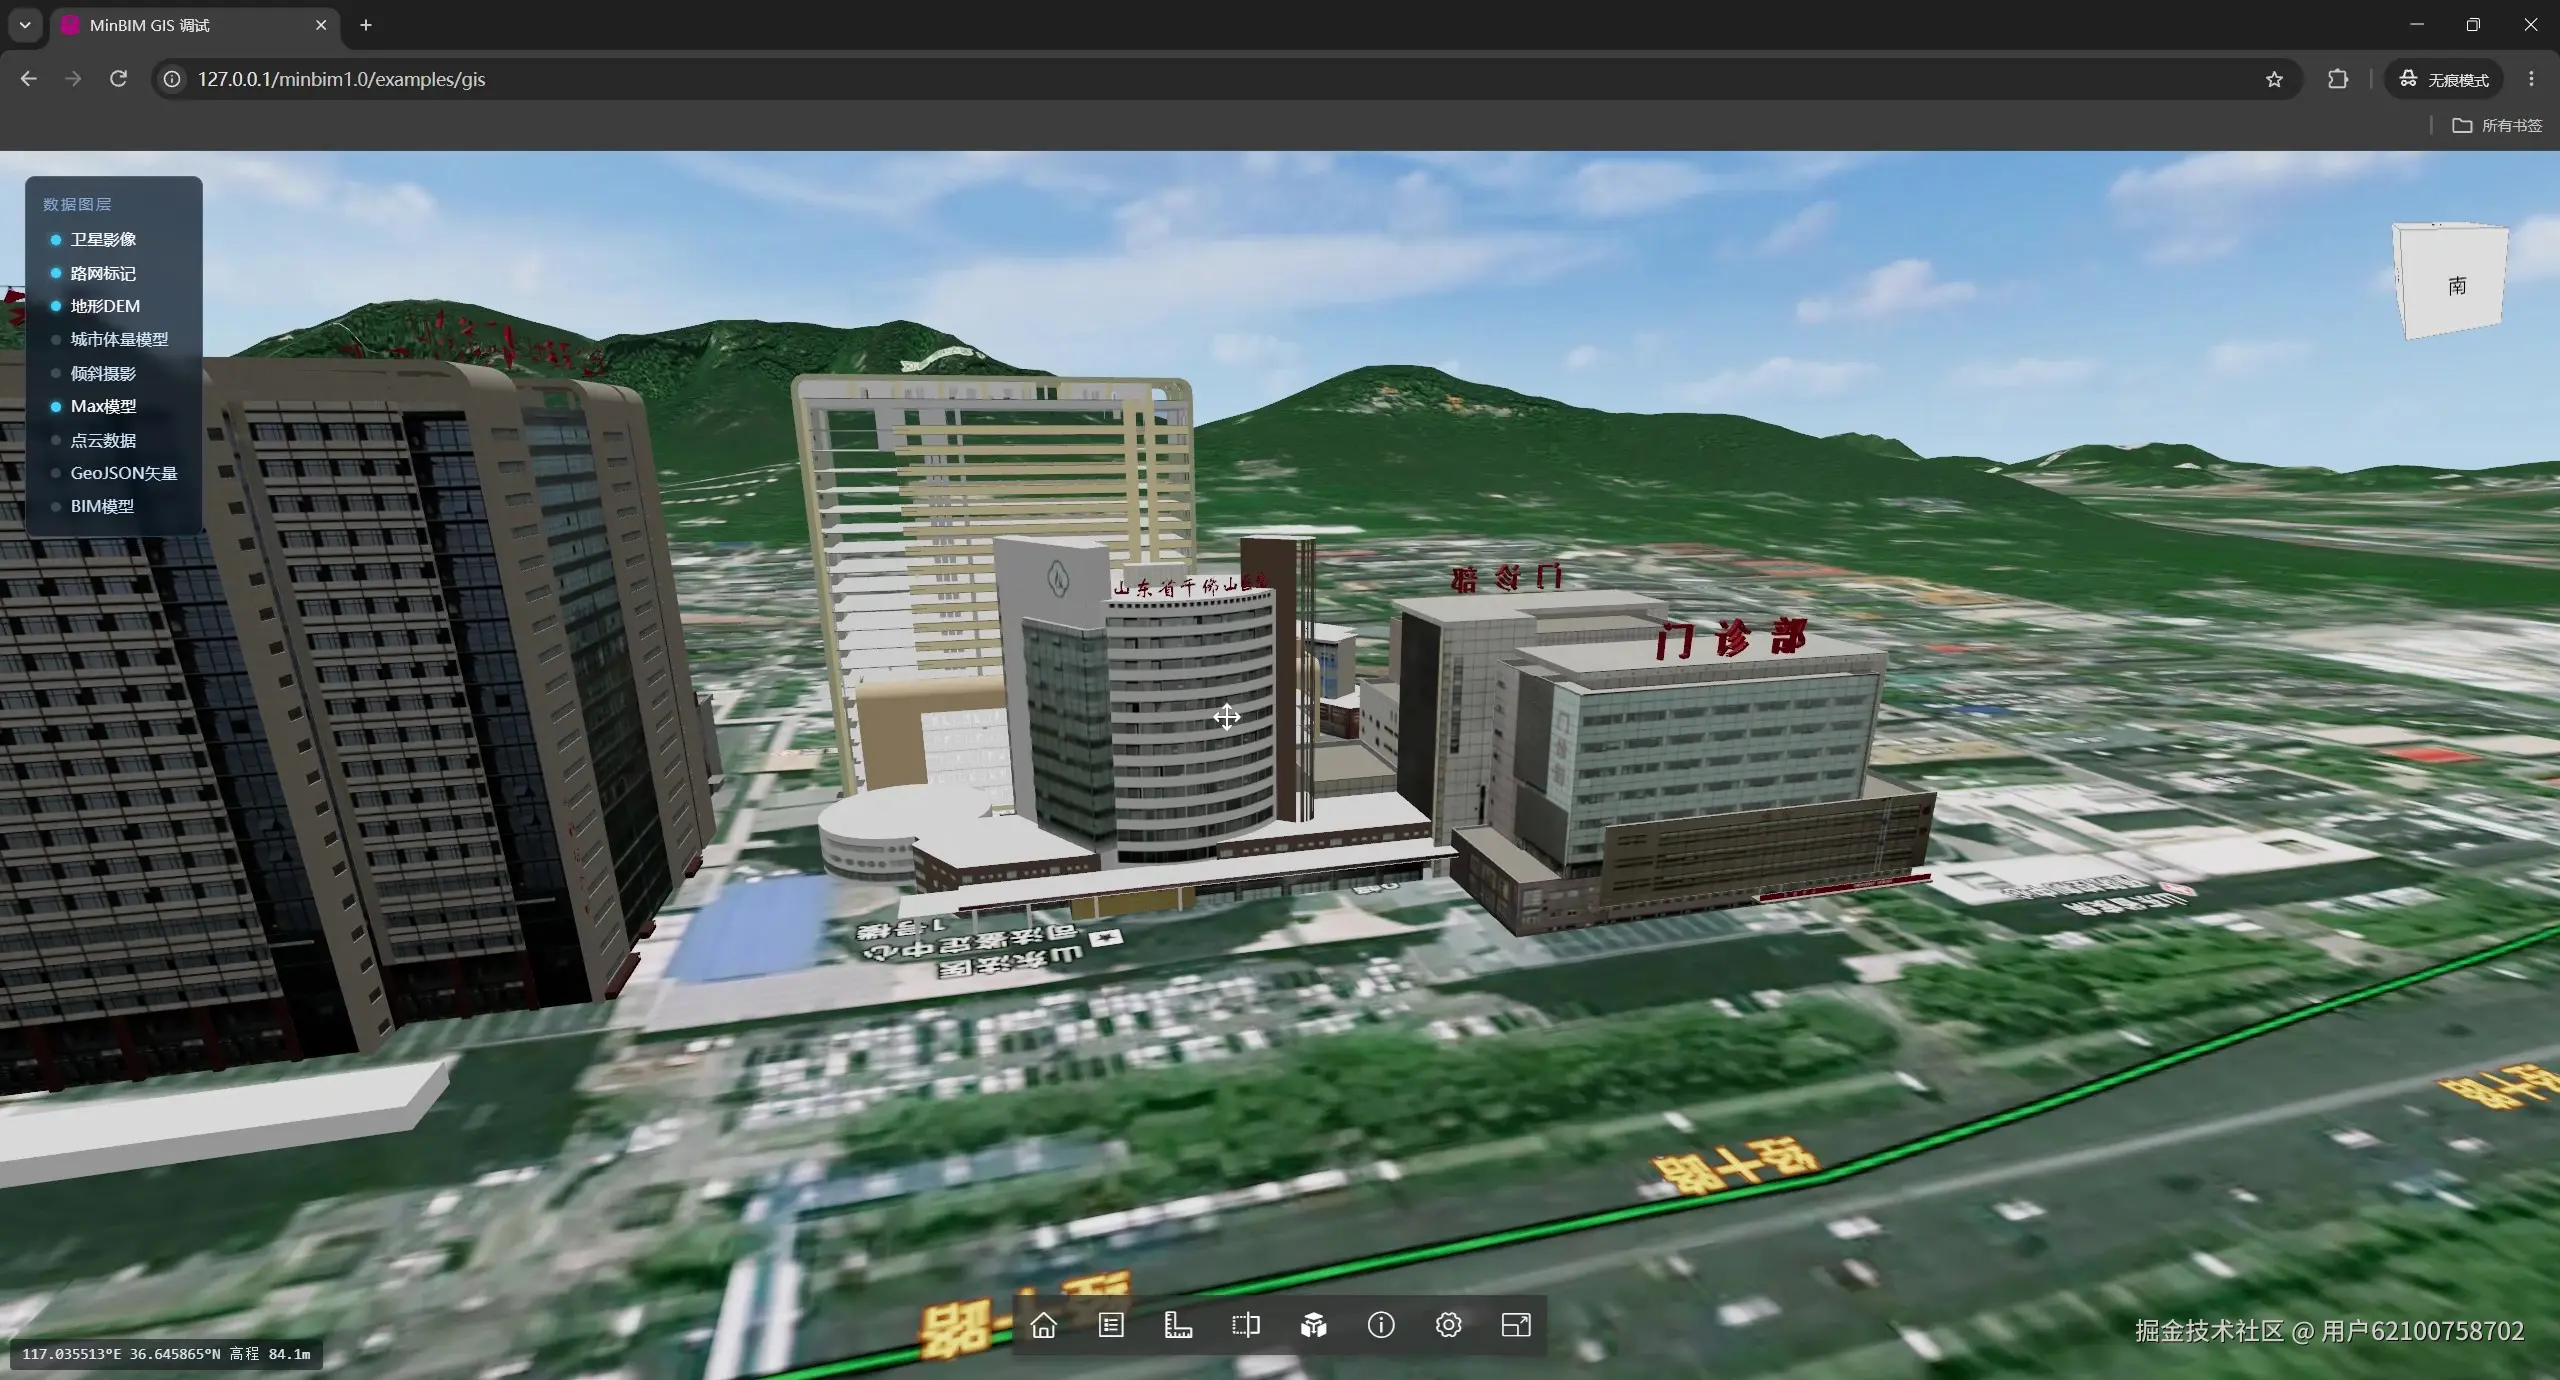
在讨论 BIM+GIS 之前,需要先区分三个不同层次的问题。
1. 视觉叠加:模型能不能出现在正确的位置?
这是最直观的一层。
地图提供地理环境,例如卫星影像、地形或倾斜摄影模型;BIM 提供建筑物及其内部构件。两者显示在同一个场景中,用户就可以从地理环境逐步进入具体建筑。
但视觉上能够叠加,不代表模型已经准确落位。
如果 BIM 模型使用局部工程坐标,而 GIS 场景使用经纬度对应的地理坐标,就需要建立两者之间的坐标转换关系。即使转换公式正确,如果原始坐标、模型定位信息或高程基准不正确,最终位置仍可能出现偏差。
因此,第一步要解决的是:BIM 模型的坐标与 GIS 场景之间,是否建立了正确、可重复使用的定位关系?
2. 场景融合:不同类型的数据能否协调工作?
在简单的演示中,模型只需要显示出来。
但在实际项目中,场景往往还包含地形、影像、倾斜摄影、矢量数据以及多个 BIM 模型。这些数据可能采用不同的组织方式和加载机制。
例如:
- 地图缩放时,影像和地形需要根据视野加载合适精度的数据。
- BIM 模型需要保留构件级选择、隐藏、显示和属性查看等交互能力。
- 倾斜摄影或 3D Tiles 数据需要独立的空间定位和细节层级管理。
- 不同图层之间需要处理高程关系、遮挡和显示顺序等问题。
如果不同引擎分别管理各自的场景,就需要考虑相机同步、坐标转换、交互传递和渲染协调等问题。这些问题并不意味着双引擎方案不可行,而是意味着系统集成需要额外设计。
3. 业务融合:叠加之后,能不能完成实际工作?
这是更容易被忽略的一层。
例如,用户在园区地图上找到一栋建筑,希望进一步查看其中的设备;设备面板还需要展示运行状态、维护记录和责任人。
这时,地图定位、BIM 构件、模型属性和业务系统数据就需要形成一条完整链路。
类似地,如果项目需要通视、淹没或日照分析,还必须确认系统是否具备相应的分析算法、数据输入和精度条件。
模型显示在一起,不代表这些数据和能力已经自动打通。
二、BIM+GIS 融合,需要重点解决哪些技术问题?
1. 坐标与高程:模型为什么会偏移或悬空?
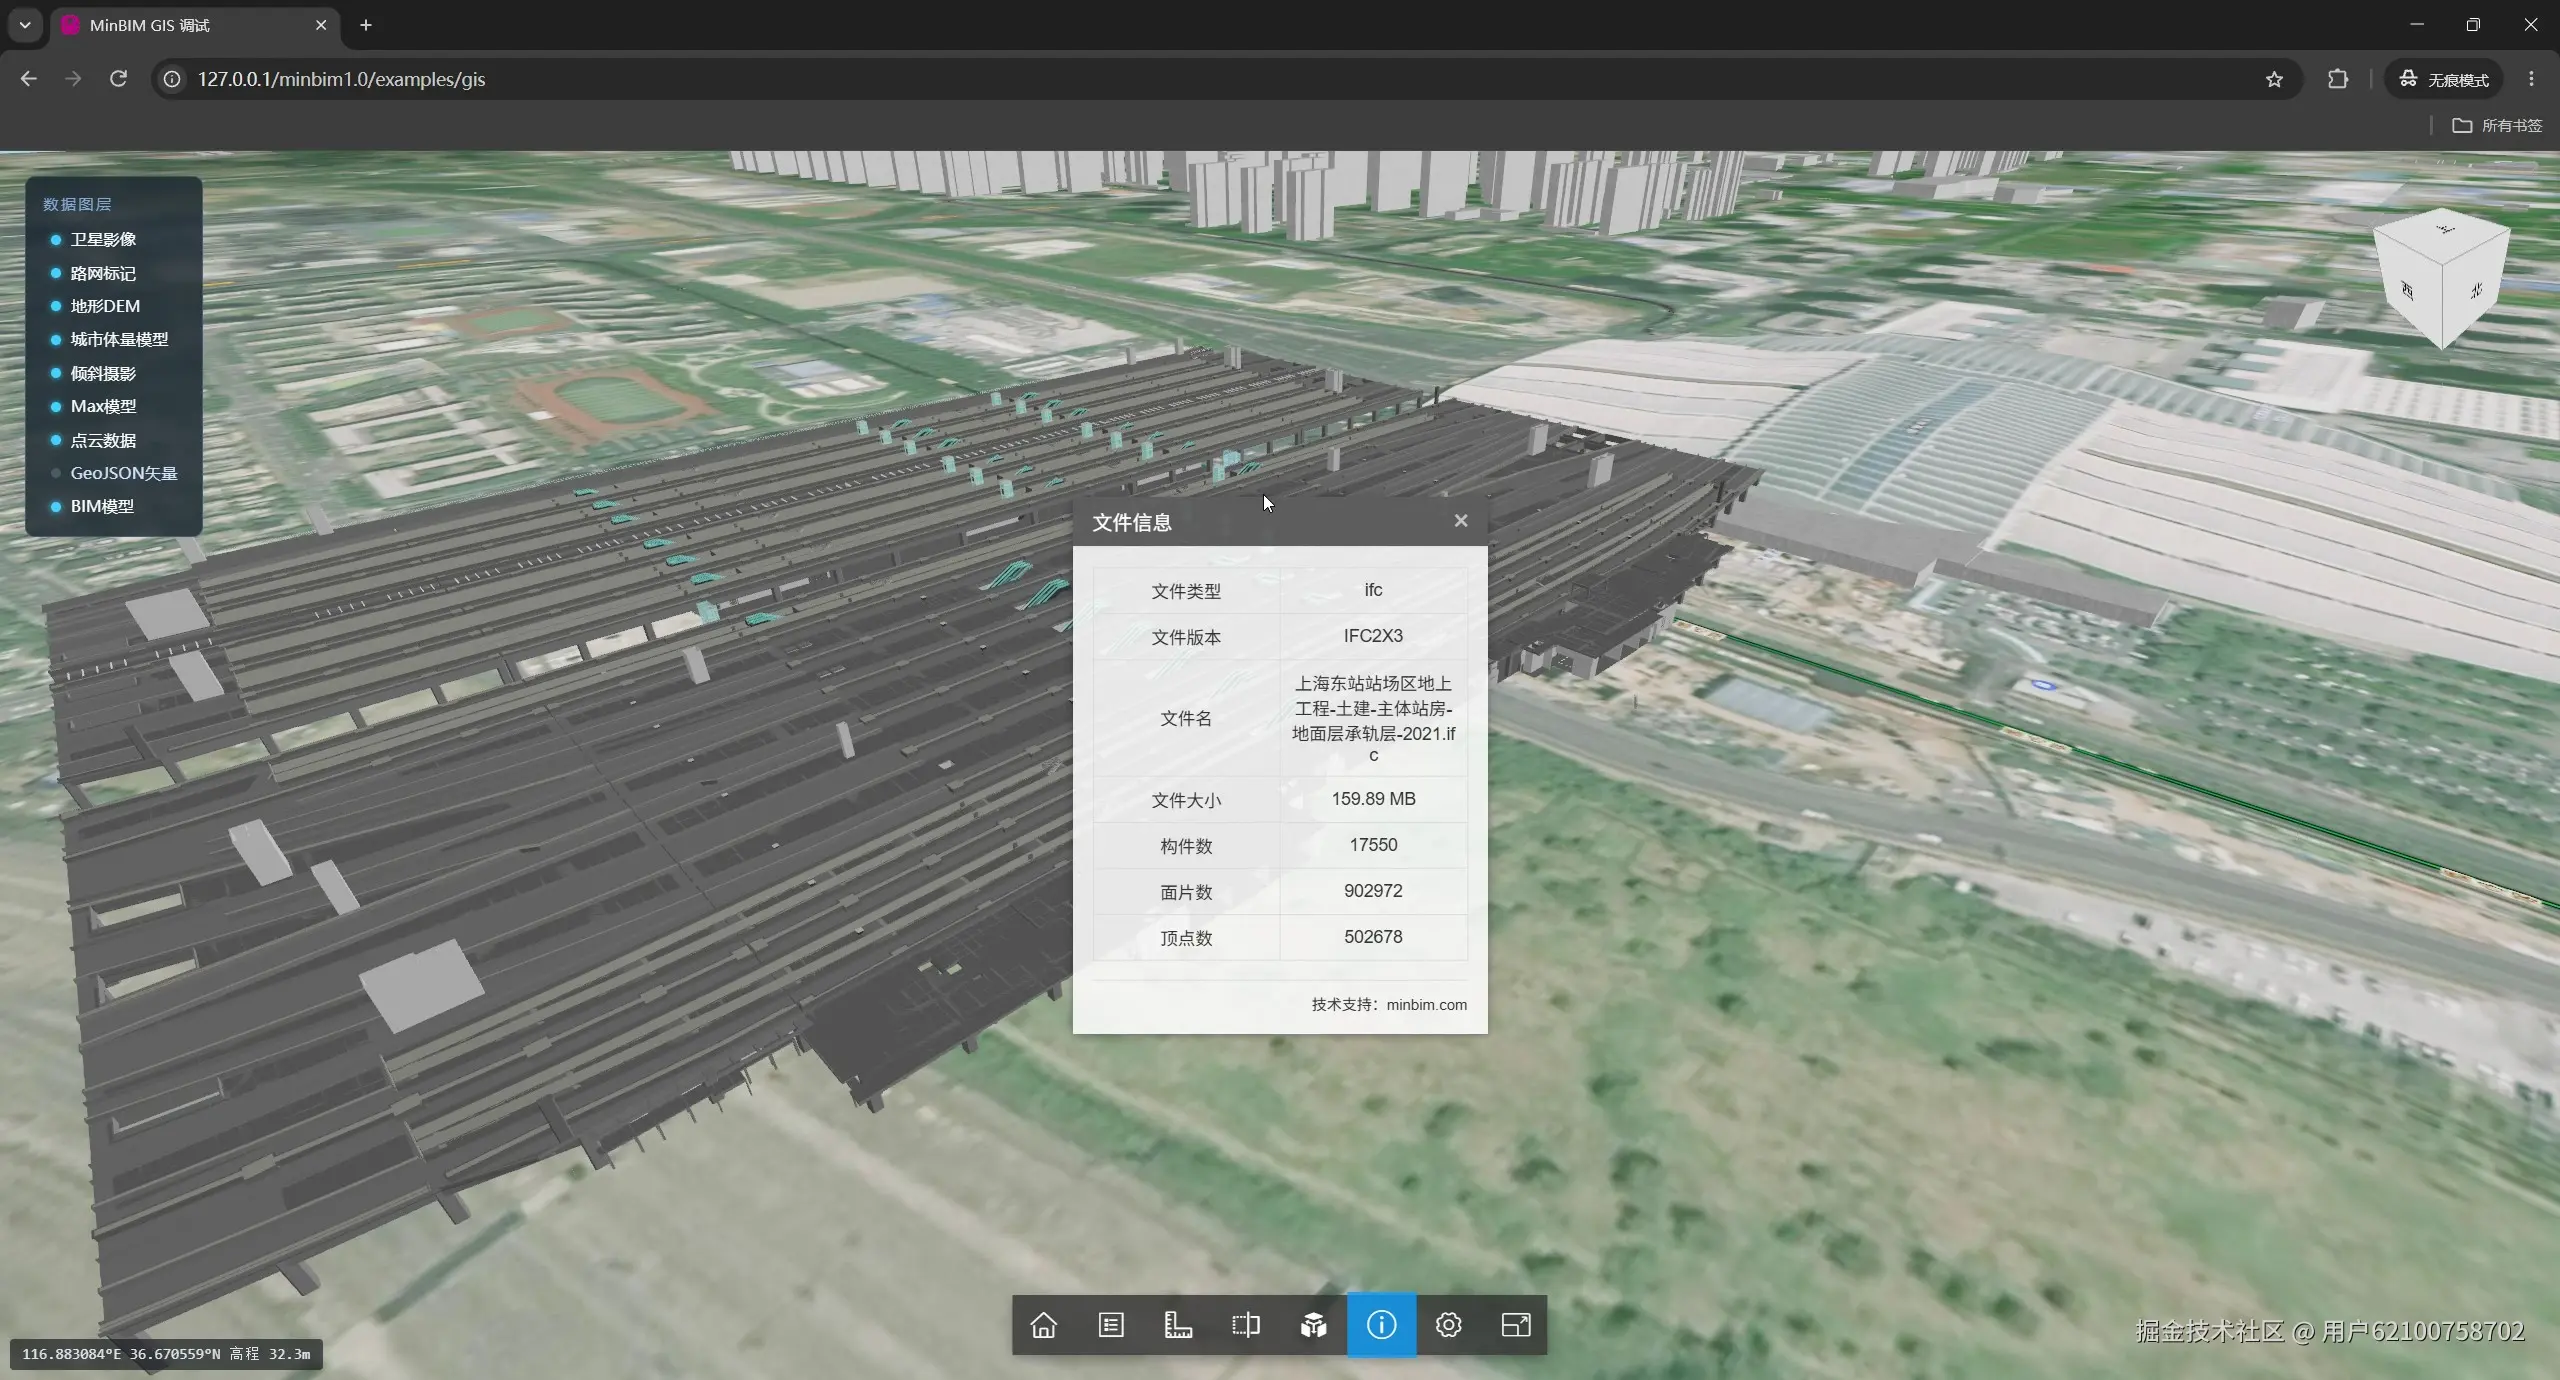
BIM 模型与 GIS 数据可能来自不同的软件、测绘成果或数据转换流程。进入 Web 场景之前,需要明确各自的坐标和定位信息。
实际排查时,至少应关注以下几个方面:
- 坐标参考: BIM 使用的是局部工程坐标、投影坐标,还是已经完成地理定位的坐标?
- 原点与方向: 模型原点在哪里?模型的轴向和 GIS 场景的坐标轴是否一致?
- 单位: 模型坐标使用米、毫米,还是其他单位?
- 高程基准: 模型标高与地形高程是否采用一致的参考基准?
- 定位信息: 模型是否包含可用的地理位置、旋转或其他转换信息?
这些问题不能仅靠调整模型的 position 就一概解决。手动移动模型有时能让画面暂时对齐,但如果缺少明确的坐标转换关系,后续加载其他模型或切换数据集时仍可能出现偏差。
在采用局部 ENU 坐标的方案中,可以设置一个地理原点,将经纬度与场景内的局部坐标建立转换关系。ENU 通常指东、北、天三个方向构成的局部坐标框架;具体实现仍需明确引擎实际采用的轴向约定。
以 minBIM GIS 扩展为例,公开 API 提供了 setOrigin() 和 lonLatToLocal(),用于设置本地地理原点以及将经纬度、高程转换为场景局部坐标。
以下代码展示的是模型落位的核心步骤:
javascript
const gis = MinBIMGIS.attach(viewer, { intro: true });

// 设置本地地理原点,必须在添加图层之前执行
gis.setOrigin(117.12, 36.65, 0);

// 将目标经纬度和高程转换为场景内的局部坐标
const p = gis.lonLatToLocal(117.115, 36.65, 122);

// 将模型放置到对应位置
loader.load('../model/rvm').then((model) => {
    model.position.set(p.x, p.y, p.z);
});
这里的 viewer 和 loader 需要由实际应用按照主引擎的加载方式准备。示例重点在于 GIS 原点设置、坐标转换与模型定位之间的关系,并不意味着任意 BIM 文件都能在不处理自身坐标、单位和轴向的情况下直接完成准确落位。
此外,代码中的原点与模型坐标只是示例值。实际项目需要使用真实的地理定位数据,并验证模型与底图、地形之间的对齐情况。
2. 渲染与图层管理:同一个场景就一定更好吗?
BIM 和 GIS 可以通过不同的技术架构组合。常见思路包括:
- 双引擎集成: BIM 与 GIS 分别由各自的引擎负责,再通过坐标转换、相机同步和交互接口进行整合。
- 同一引擎扩展: BIM 与 GIS 数据由同一个场景和渲染体系管理,统一协调相机、渲染循环和图层交互。
两种方案各有适用场景,不能简单地认为其中一种在所有项目中都更好。
双引擎方案可以利用成熟的专业能力,但需要承担跨引擎集成的复杂度。同一引擎方案有机会减少部分协调工作,但也需要评估 GIS 数据格式、加载机制、渲染能力和分析功能是否满足项目要求。
以 minBIM 为例,其 GIS 扩展采用与 BIM 主引擎共享坐标系和渲染循环的设计。影像、地形、3D Tiles 和 GeoJSON 等数据通过图层形式加入场景,而不是再嵌入一个独立的 Cesium 场景。
这意味着,项目可以在同一场景中组织 BIM 模型与 GIS 图层,减少自行协调两套渲染体系所需的部分工作。
不过,同一渲染循环不等于性能一定更好。实际性能仍取决于模型复杂度、瓦片层级、纹理和显存占用、数据请求、可见对象数量以及具体硬件环境。对于大型混合场景,仍然需要用真实数据进行验证。
3. 模型属性与 GIS 数据:显示在一起不等于数据已经关联
地图、BIM 模型和业务系统的数据,通常承担不同的职责。
| 数据类型 | 主要作用 |
|---|---|
| GIS 数据 | 描述地理位置、地形、影像和空间要素 |
| BIM 数据 | 描述建筑及构件的几何、层级和模型属性 |
| 业务系统数据 | 描述设备台账、运行状态、维护记录、责任人等业务信息 |
它们可以在同一个三维场景中显示,但数据之间的对应关系仍需要设计。
例如,模型中的设备构件可能具有设备编码,而业务系统中也有对应的设备记录。应用需要明确通过什么标识找到这条记录,并处理模型更新、数据缺失和权限等问题。
如果业务需要从地图上的建筑进入 BIM 构件,再查看设备状态,就需要建立从地理对象到 BIM 对象、再到业务记录的关联路径。
这不是简单地把两个模型加载到同一场景中就能自动完成的。
同样,采用双引擎也不意味着无法实现业务数据联动。只要对象标识、坐标关系和接口设计合理,不同系统之间仍然可以建立完整的业务流程。
4. 空间分析:有地形、有模型,就意味着可以直接分析吗?
BIM+GIS 项目经常会涉及通视、可视域、淹没、日照或土方计算等需求。
但需要注意:这些功能并不是模型叠加后自然产生的。
不同分析依赖的数据和算法并不相同。例如:
- 地形剖面需要可用的地形高程数据。
- 通视分析需要明确观察点、目标点以及参与遮挡计算的地形或模型。
- 淹没分析需要水位、地形高程和相应的计算逻辑。
- 日照分析需要太阳位置、分析区域及相关遮挡条件。
即使系统已经加载了 BIM 模型和地形,也要确认分析功能是否真正实现,以及哪些对象参与计算、数据精度如何、结果适用于什么用途。
以 minBIM GIS 扩展的公开 API 为例,部分分析功能依赖带 DEM 数据的地形图层;不同分析功能的依赖并不完全相同。官方文档也明确指出,部分栅格分析结果属于方案或演示级精度,结果精度取决于 DEM 分辨率等条件。
因此,在项目选型时,不能只看功能名称列表,而应检查具体算法、输入数据、精度口径和适用边界。
三、以 minBIM GIS 扩展为例:一种同源场景的实现路线
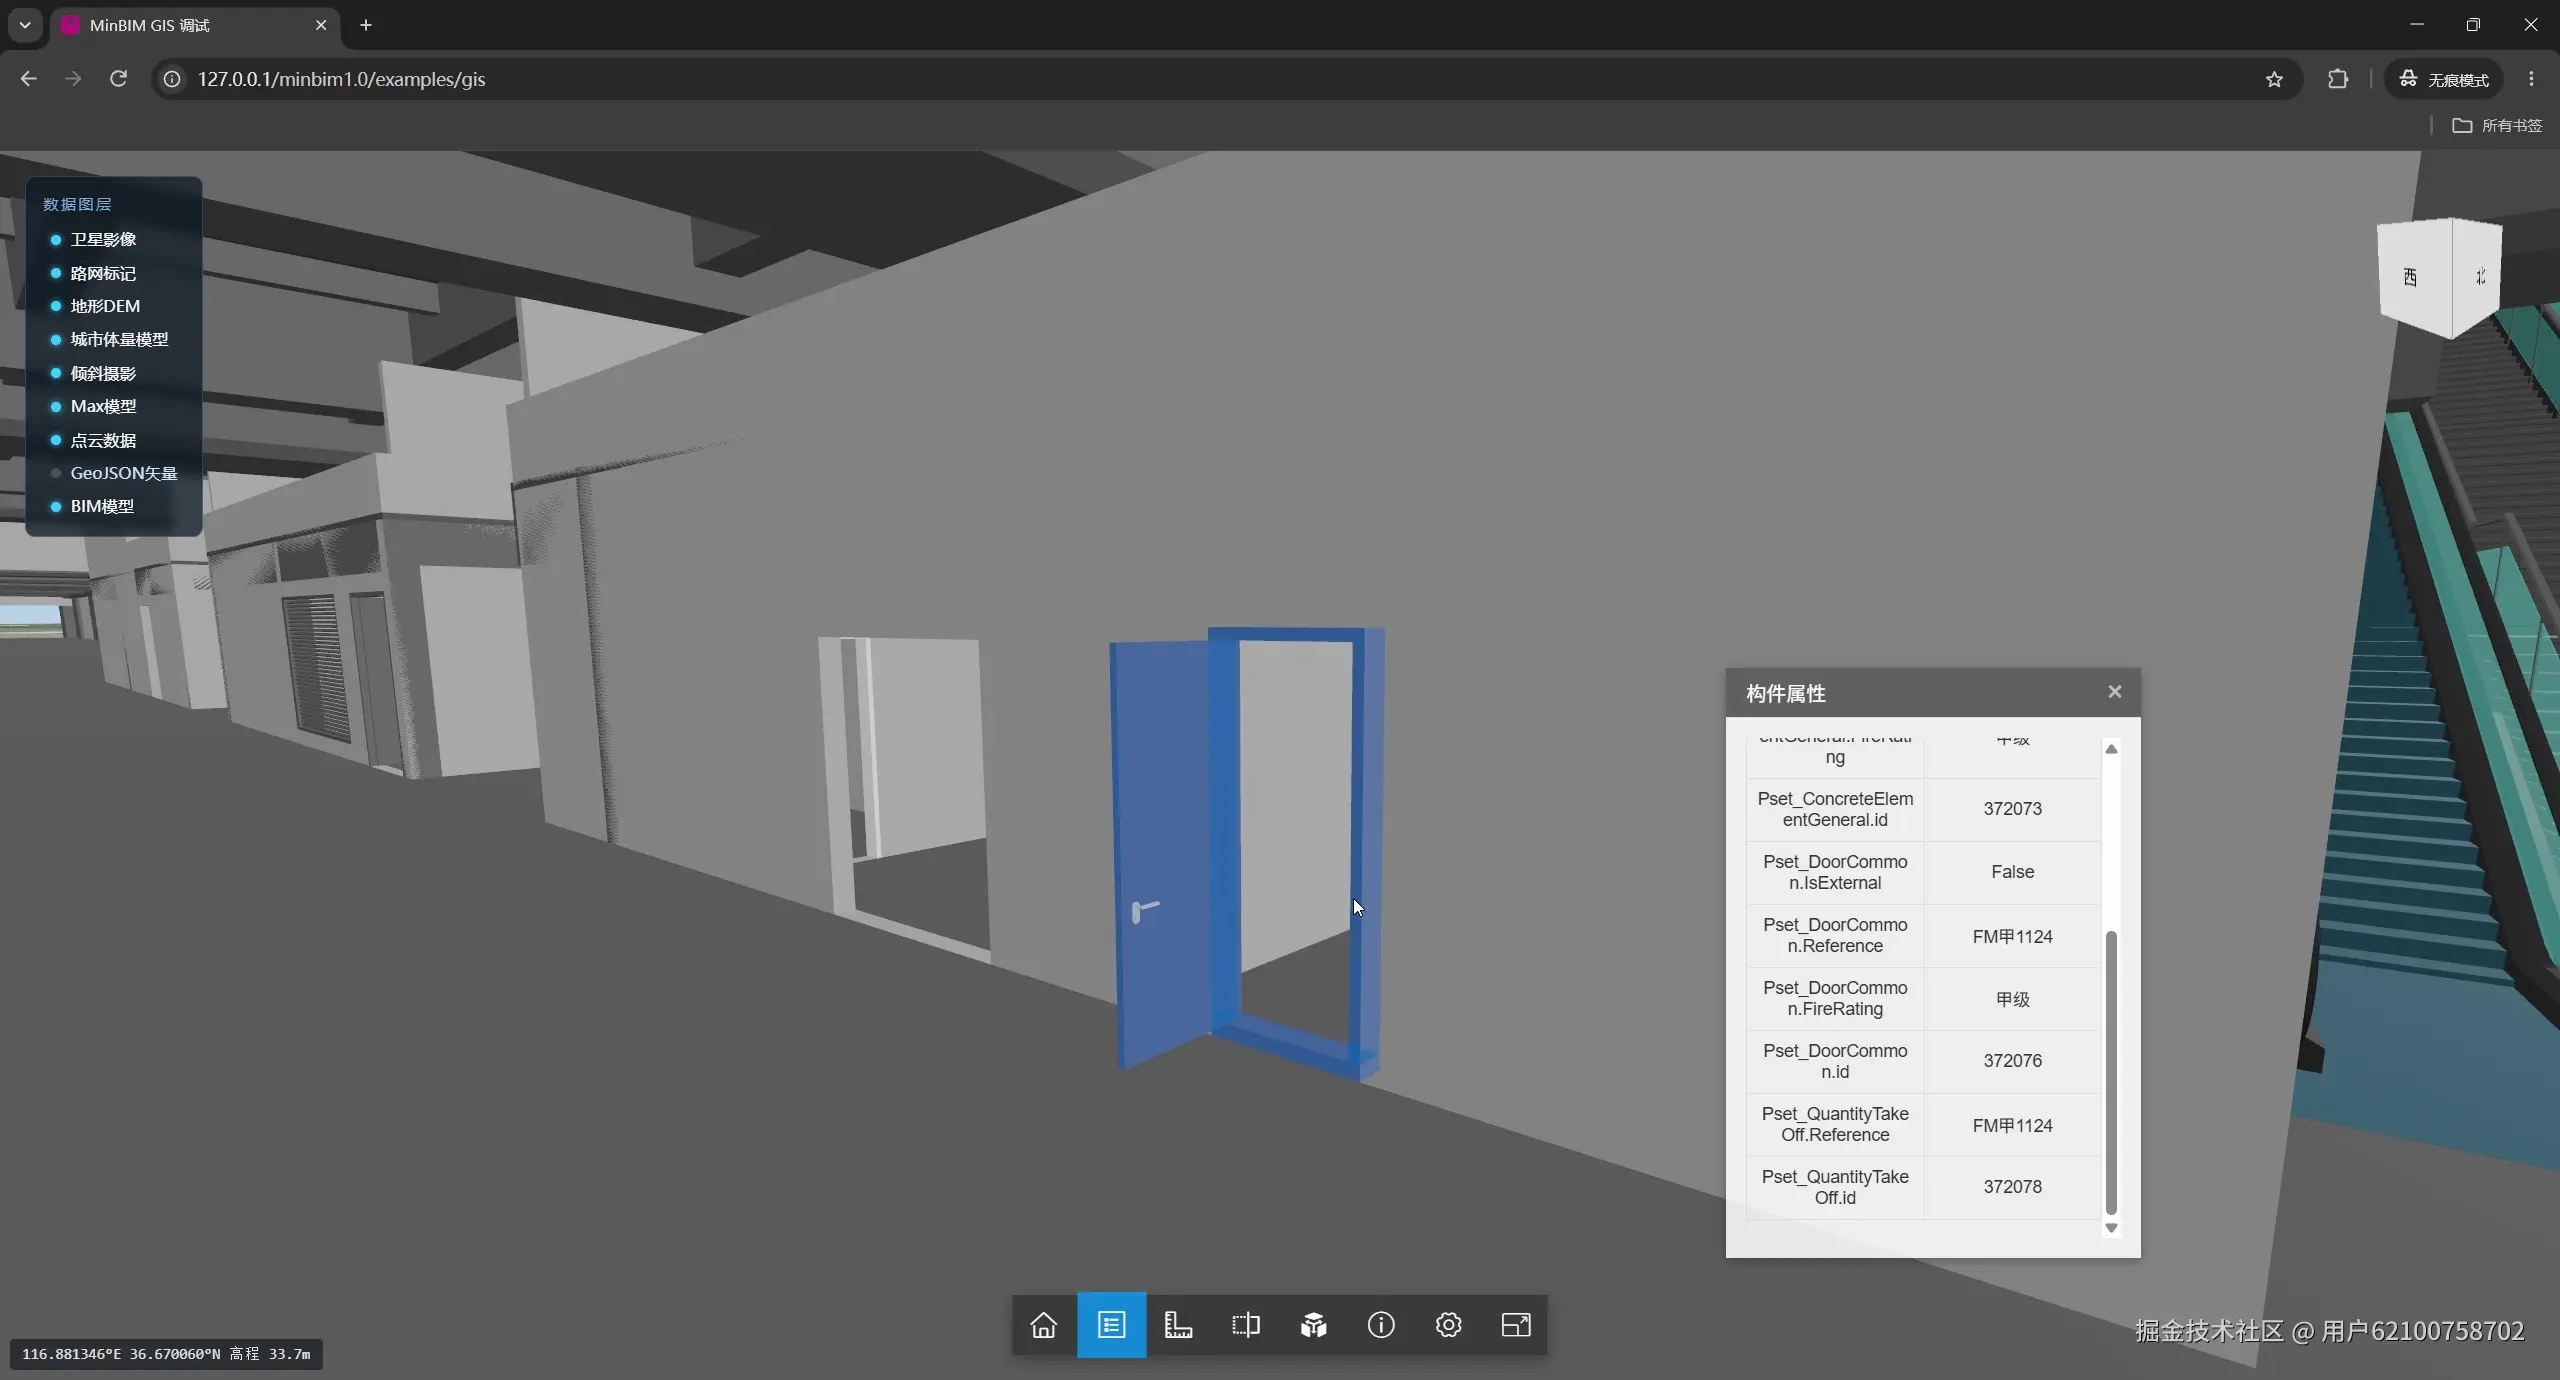
前面讨论的是 BIM+GIS 项目普遍需要考虑的问题。接下来以 minBIM GIS 扩展为例,说明同一引擎管理 BIM 与 GIS 数据时,开发流程可以如何组织。
根据当前公开的 GIS API 文档,基本流程包括:
- 加载 minBIM 主引擎及 GIS 扩展。
- 设置本地地理原点。
- 创建影像、地形或其他 GIS 图层,并加入场景。
- 根据实际地理定位数据,将 BIM 模型放置到相应位置。
- 根据项目需求,继续接入构件交互、业务数据和空间分析。
例如,影像与地形图层可以通过 TileLayer 创建:
javascript
const gis = MinBIMGIS.attach(viewer, { intro: true });

gis.setOrigin(117.12, 36.65);

const tileLayer = new MinBIMGIS.TileLayer({
    terrain: {
        url: 'http://localhost:8080/terrain'
    },
    imagery: [
        {
            index: 0,
            url: 'http://localhost:8080/tianditu/img_w',
            minZoom: 3,
            maxZoom: 18
        },
        {
            index: 1,
            url: 'http://localhost:8080/tianditu/cia_w',
            minZoom: 3,
            maxZoom: 18
        }
    ]
});

gis.addLayer(tileLayer);
这里的本地服务地址仅用于说明图层配置方式。实际项目需要部署相应的数据服务,并确保影像、地形等资源可以通过配置的地址访问。minBIM GIS 的公开文档提供了本地 GIS 服务路由示例,天地图相关请求也通过服务端托管,而不是将服务端密钥直接下发到浏览器。
GIS 图层准备好后,再按照前面的方式将 BIM 模型转换到场景坐标并完成定位。
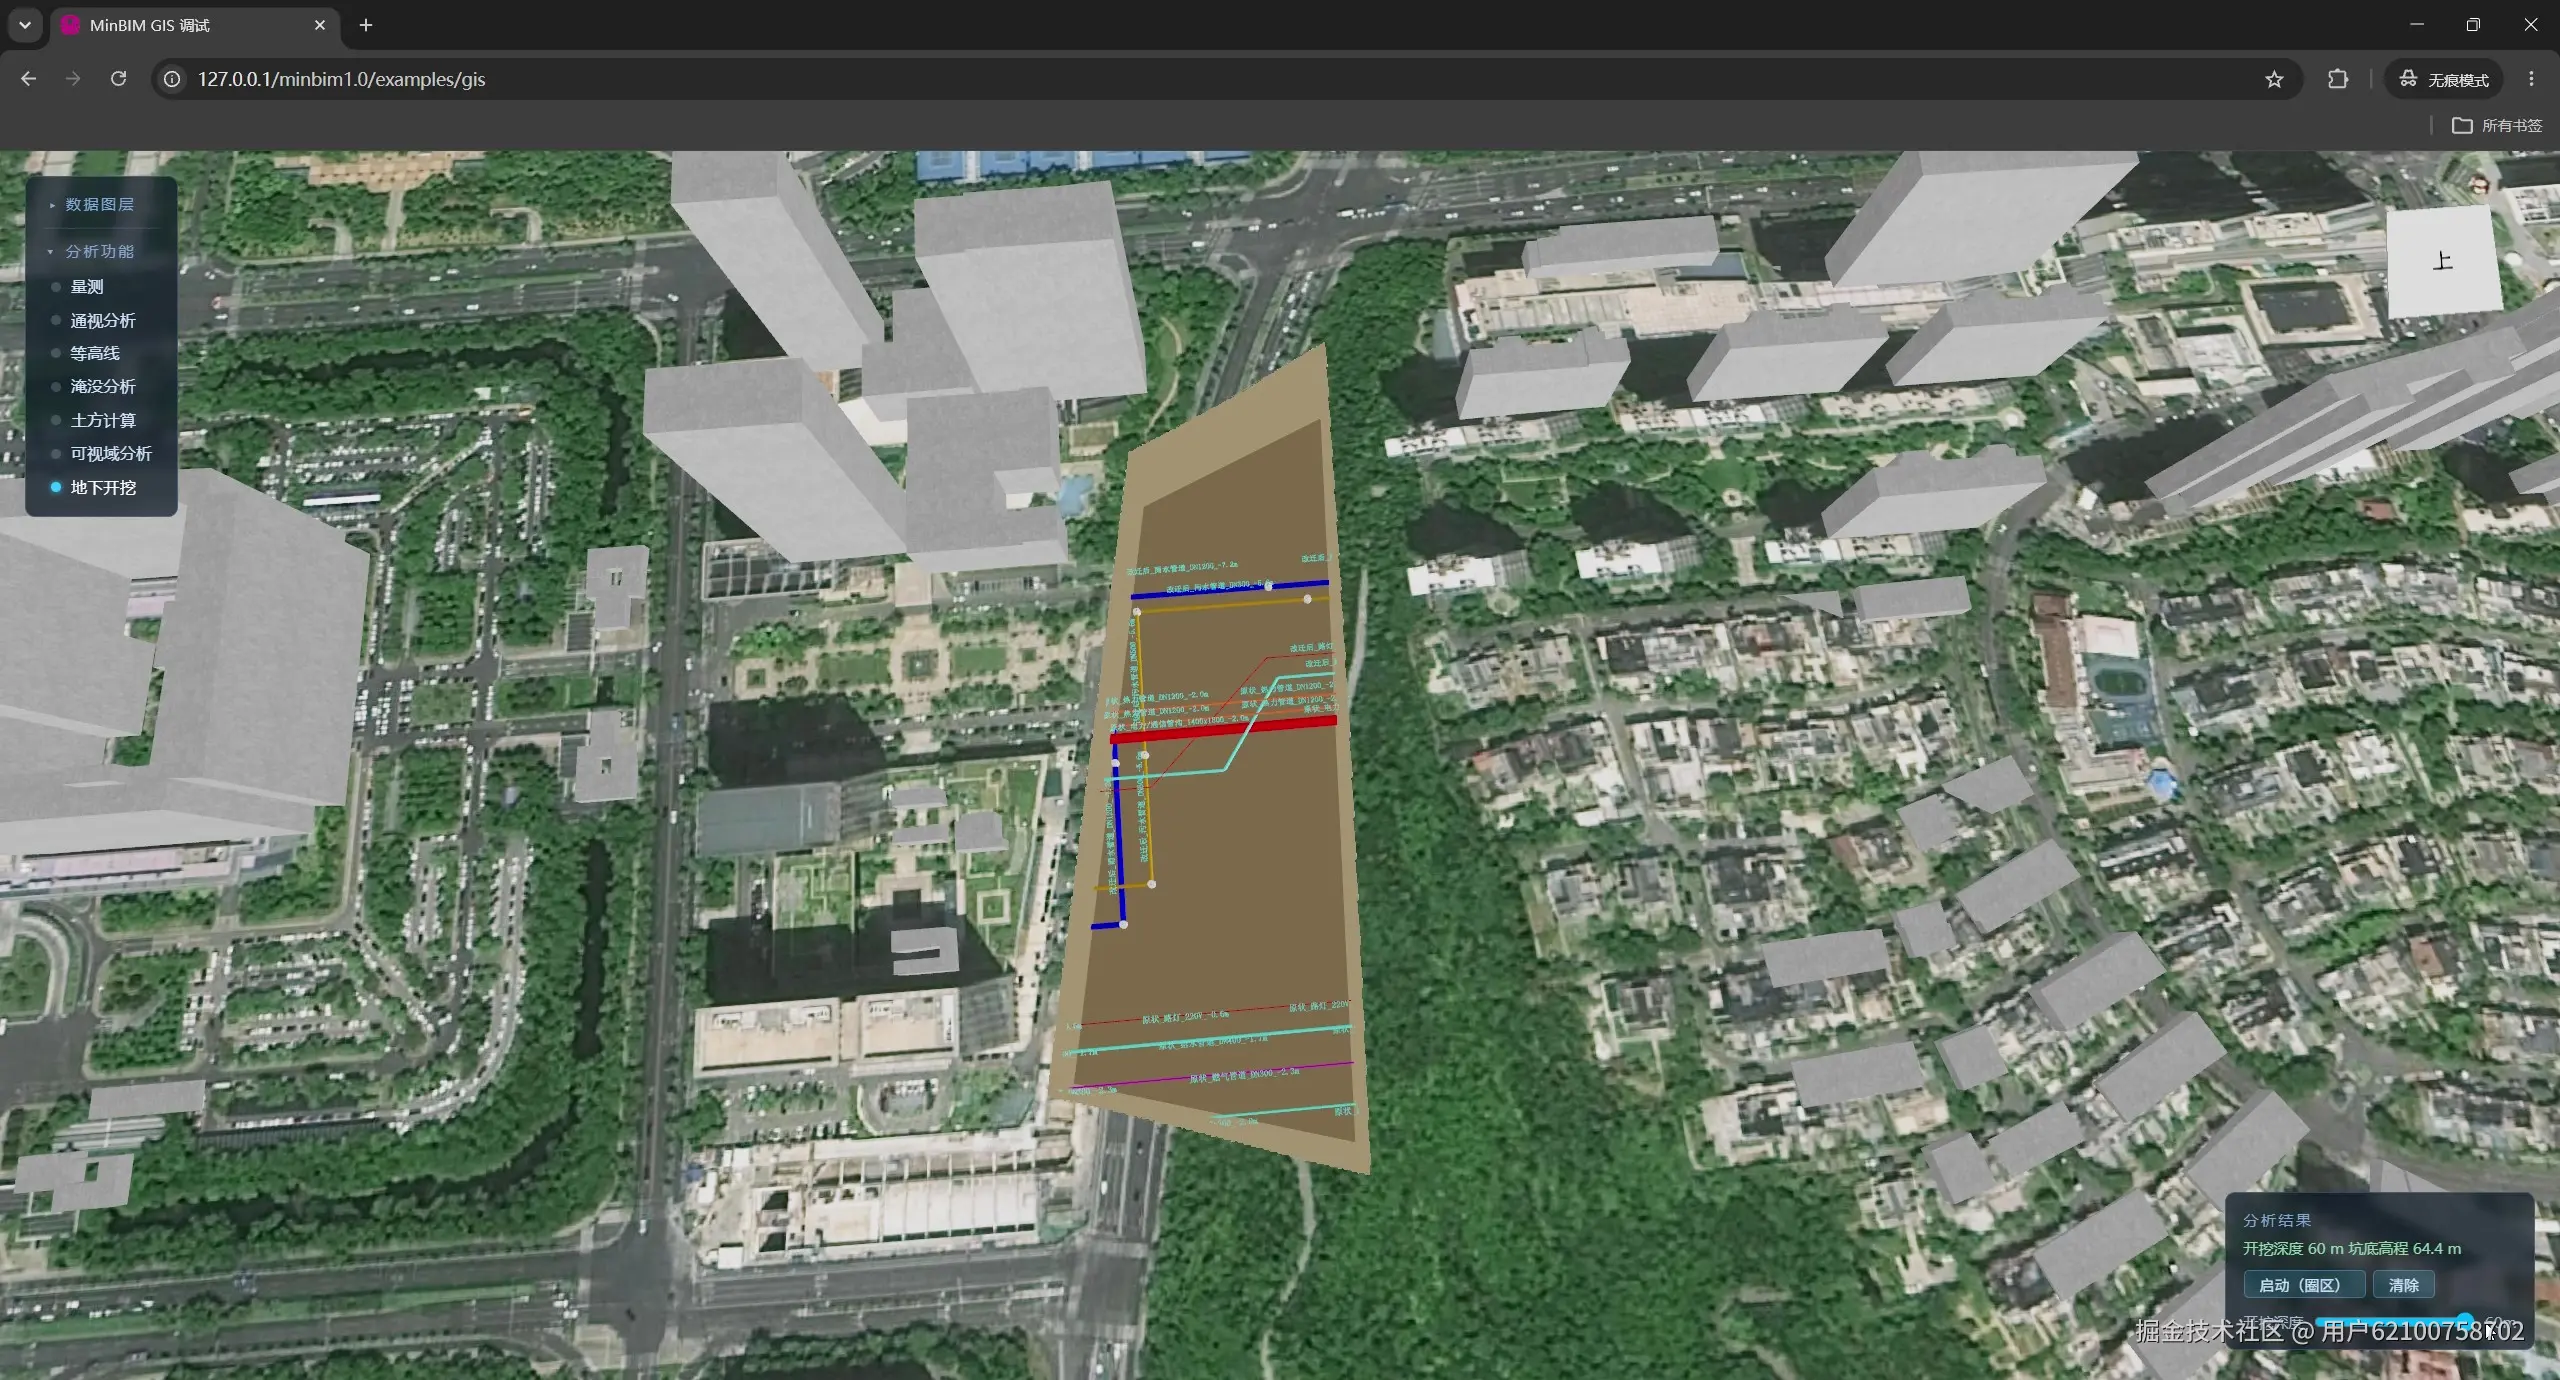
这套流程的价值,在于 BIM 与 GIS 图层共享同一个场景管理和渲染体系,开发者可以在同一场景中组织不同来源的数据。
但这只是基础集成路径。对于实际项目,还需要继续处理模型坐标核验、图层加载策略、业务对象映射、权限、异常状态和性能测试等问题。
相关文档:
四、项目选型时,应该怎么判断?
评估 BIM+GIS 方案时,与其只问"能不能加载 BIM 模型和地图",不如结合项目目标检查以下事项。
第一,坐标定位是否可靠。 是否能够明确 BIM 与 GIS 的坐标关系,是否处理单位、轴向、高程和定位信息,模型换批次或增加其他建筑后能否重复使用。
第二,场景管理是否适合业务规模。 多种数据是否能够稳定加载,图层和相机如何协调,模型构件级交互是否仍然可用,性能是否经过真实场景验证。
第三,数据是否能够关联。 BIM 构件、地理对象和业务记录之间是否有清晰的标识与映射机制,能否支持项目所需的查询、定位和业务操作。
第四,空间分析是否真正满足需求。 不要只看有没有"通视""淹没"或"日照"等功能名称,还要检查输入数据、算法口径、精度和适用范围。
第五,技术路线是否符合团队的维护能力。 双引擎方案可能需要自行维护跨引擎的协调机制;同源方案则需要确认现有引擎的 GIS 能力是否足够。最终选择应基于项目需求和验证结果,而不是单一的架构标签。
五、总结
BIM 模型叠加到地图上,是 BIM+GIS 应用的重要起点,但并不是全部。
真正决定系统能否用于业务的,是模型能否准确定位,不同数据能否协调管理,构件和业务记录能否关联,以及空间分析是否具备可靠的数据和算法基础。
同源场景是一种可行的技术路线,它有机会简化 BIM 与 GIS 之间的部分集成工作;双引擎方案也可以通过合理的接口设计完成融合。两者都需要结合具体需求进行验证。
对于 Web BIM 开发者而言,最重要的不是给某一种架构贴上"真正融合"的标签,而是明确项目需要解决哪些问题,再选择能够以合理成本满足这些需求的技术方案。