目录
- 一、实验原理
- 二、实验步骤
-
- [1. 图像读取与预处理](#1. 图像读取与预处理)
- [2. 边缘检测](#2. 边缘检测)
- [3. 轮廓检测](#3. 轮廓检测)
- [4. 标记轮廓序号](#4. 标记轮廓序号)
- 三、实验结果
- 四、完整代码
Hi,大家好,我是半亩花海。 本实验旨在利用 Python 和 OpenCV 库,通过图像处理和边缘检测算法实现黄豆图像的自动识别和计数,并在图像上标记每个黄豆的轮廓 和序号。
一、实验原理
- 灰度转换:将彩色图像转换为灰度图像,减少计算复杂度。
- 高斯平滑:使用高斯模糊来减少图像噪声。
- Canny边缘检测:检测图像中的边缘。
- 轮廓查找:使用OpenCV的findContours函数检测图像中的轮廓。
- 绘制轮廓和标记:在原始图像上绘制检测到的轮廓,并标记每个轮廓的序号。
二、实验步骤
1. 图像读取与预处理
python
import cv2
import matplotlib.pyplot as plt

# 读取图像
image = cv2.imread('soybean.jpg')

# 转换为灰度图像
gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)

# 平滑处理
blurred = cv2.GaussianBlur(gray, (11, 11), 0)
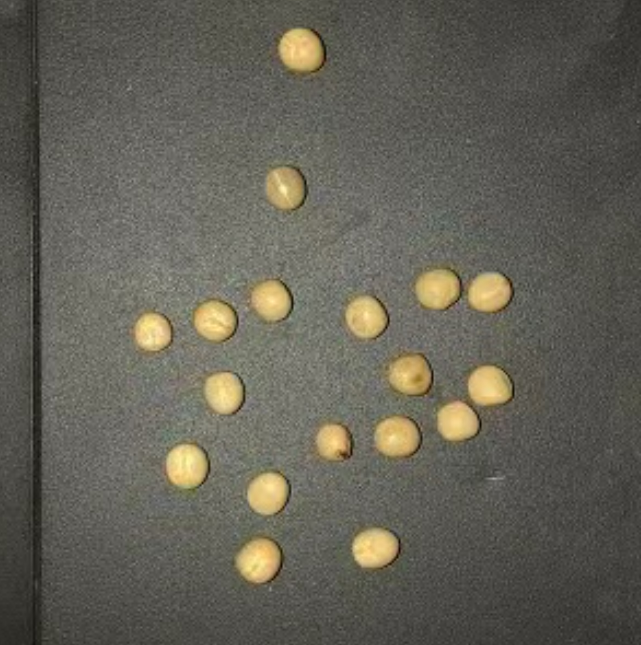
soybean.jpg 图片如下所示,可自取:
2. 边缘检测
- cv2.Canny(blurred, 30, 150):使用Canny算法进行边缘检测,参数30和150分别是低阈值和高阈值。
python
# 使用Canny边缘检测
edges = cv2.Canny(blurred, 30, 150)
3. 轮廓检测
- cv2.findContours(edges.copy(), cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE):查找图像中的轮廓。RETR_EXTERNAL表示只检测外部轮廓,CHAIN_APPROX_SIMPLE表示使用简单的链式近似方法。
python
# 查找轮廓
contours, _ = cv2.findContours(edges.copy(), cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
4. 标记轮廓序号
- cv2.boundingRect(contour):计算轮廓的边界框,用于确定标注位置。
- cv2.drawContours(image, contour, -1, (0, 255, 0), 2):绘制轮廓,绿色线条,线宽为2像素。
- cv2.putText(image, str(i + 1), (x + w // 2, y + h // 2), cv2.FONT_HERSHEY_SIMPLEX, 0.5, (255, 0, 0), 2):在每个轮廓的中心位置标注序号,红色字体,字体大小为0.5,线宽为2像素。
python
# 绘制轮廓并标记序号
for i, contour in enumerate(contours):
    # 计算轮廓的边界框,用于确定标注位置
    x, y, w, h = cv2.boundingRect(contour)

    # 绘制轮廓
    cv2.drawContours(image, [contour], -1, (0, 255, 0), 2)

    # 在轮廓内标注序号
    cv2.putText(image, str(i + 1), (x + w // 2, y + h // 2), cv2.FONT_HERSHEY_SIMPLEX, 0.5, (255, 0, 0), 2)
三、实验结果
- plt.figure(figsize=(10, 10)):创建一个显示窗口,大小为10x10英寸。
- plt.imshow(cv2.cvtColor(image, cv2.COLOR_BGR2RGB)):将处理后的图像转换为RGB格式并显示。
- plt.axis('off'):关闭坐标轴显示。
- plt.show():显示图像。
- print(f"黄豆数量: {len(contours)}"):输出检测到的黄豆数量。
python
# 显示结果图像
plt.figure(figsize=(10, 10))
plt.imshow(cv2.cvtColor(image, cv2.COLOR_BGR2RGB))
plt.axis('off')
plt.show()

# 输出黄豆数量
print(f"黄豆数量: {len(contours)}")
实验结果表明:图像中的所有18个黄豆都被成功识别和标记,每个黄豆的轮廓被绿色线条清晰绘制,序号标记在轮廓中心位置附近。
四、完整代码
python
import cv2
import matplotlib.pyplot as plt

# 读取图像
image = cv2.imread('soybean.jpg')

# 转换为灰度图像
gray = cv2.cvtColor(image, cv2.COLOR_BGR2GRAY)

# 平滑处理
blurred = cv2.GaussianBlur(gray, (11, 11), 0)

# 使用Canny边缘检测
edges = cv2.Canny(blurred, 30, 150)

# 查找轮廓
contours, _ = cv2.findContours(edges.copy(), cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

# 绘制轮廓并标记序号
for i, contour in enumerate(contours):
    # 计算轮廓的边界框,用于确定标注位置
    x, y, w, h = cv2.boundingRect(contour)

    # 绘制轮廓
    cv2.drawContours(image, [contour], -1, (0, 255, 0), 2)

    # 在轮廓内标注序号
    cv2.putText(image, str(i + 1), (x + w // 2, y + h // 2), cv2.FONT_HERSHEY_SIMPLEX, 0.5, (255, 0, 0), 2)

# 显示结果图像
plt.figure(figsize=(10, 10))
plt.imshow(cv2.cvtColor(image, cv2.COLOR_BGR2RGB))
plt.axis('off')
plt.show()

# 输出黄豆数量
print(f"黄豆数量: {len(contours)}")