本人算法萌新,为秋招找工作开始磨炼算法,算法题均用python实现,如果我有哪些地方做的有问题的,还请大家不吝赐教.
1.题干
一个机器人位于一个
m x n网格的左上角 (起始点在下图中标记为 "Start" )。机器人每次只能向下或者向右移动一步。机器人试图达到网格的右下角(在下图中标记为 "Finish")。
现在考虑网格中有障碍物。那么从左上角到右下角将会有多少条不同的路径?
网格中的障碍物和空位置分别用
1和0来表示。示例 1:
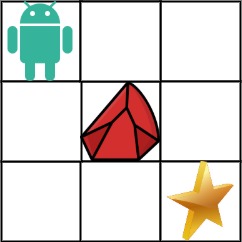
输入:obstacleGrid = [[0,0,0],[0,1,0],[0,0,0]]
输出:2
解释:3x3 网格的正中间有一个障碍物。
从左上角到右下角一共有 2 条不同的路径:
1. 向右 -> 向右 -> 向下 -> 向下
2. 向下 -> 向下 -> 向右 -> 向右
示例 2:
输入:obstacleGrid = [[0,1],[0,0]]
输出:1
提示:
m == obstacleGrid.lengthn == obstacleGrid[i].length1 <= m, n <= 100obstacleGrid[i][j]为0或1

2.思考
这道题也是多维动态规划,不同的是,他要计算到达该节点的路径数量,在只允许向下或者向右走的情况下,对于一个点的路径数,应该等于他左边点的路径数加上上方点的路径数,如果有障碍物,那么该点的路径数为0
3.代码
python
from typing import List


class Solution:
    def uniquePathsWithObstacles(self, obstacleGrid: List[List[int]]) -> int:
        if obstacleGrid[0][0] == 1:
            return 0
        m = len(obstacleGrid)
        n = len(obstacleGrid[0])
        dp = [[0 for _ in range(n)] for _ in range(m)]
        for i in range(m):
            for j in range(n):
                if obstacleGrid[i][j]:
                    dp[i][j] = 0
                elif i == 0 and j == 0:
                    dp[i][j] = 1
                else:
                    if i == 0:
                        dp[i][j] = dp[i][j - 1]
                    elif j == 0:
                        dp[i][j] = dp[i - 1][j]
                    else:
                        dp[i][j] = dp[i - 1][j] + dp[i][j - 1]
        return dp[m - 1][n - 1]


if __name__ == "__main__":
    solution = Solution()
    obstacleGrid = [[0, 1], [1, 0]]
    print(solution.uniquePathsWithObstacles(obstacleGrid))
4.总结
这道题还是比较有意思的,加深了对dp的理解