【机器人工具箱Robotics Toolbox开发笔记(十八)】SCARA机器人的gui界面:正运动学仿真实例

本文通过机器人工具箱实现SCARA机器人的GUI界面以进行正运动学分析,主要涉及到MATLAB的Robotics Toolbox以及GUI工具箱的使用。以下是一个概括性的步骤和要点说明:

matlab仿真代码(附详细注释):

复制代码
clc% D-H参数:d0=165;a1=225;a2=175;d3=95;a4=0;%DH = [THETA D A ALPHA SIGMA]L1 = Link([0,d0,0,0]);L2 = Link([0,0,a1,0]);%设置第三个关节为平移关节(改变sigma值为1),并设置关节限位0-2(移动范围)L3 = Link([0,0,a2,pi]); %L3.qlim = [0 2];L4 = Link([0,d3,0,0]);scara=SerialLink([L1 L2 L3 L4], 'name', 'SCARA');scara.plot([0 0 0 0])   %显示机器人,初始q1至q4都为0scara.teach %打开各关节的驱动,用于调节各关节变量值

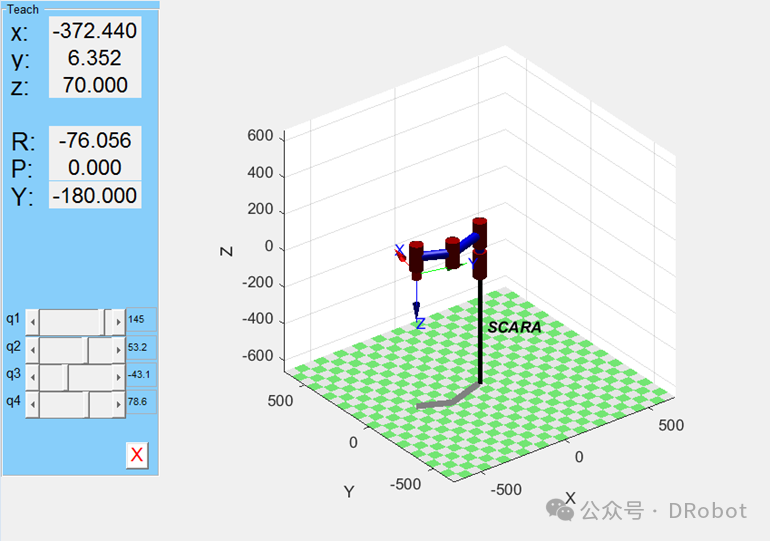
仿真结果:

相关推荐
Sakura_j_h_1 分钟前
MCP SDK 2.0 实战:用 MCPServer 搭本地笔记检索服务
开发语言·笔记·python·qt·ai工具·mcp·mcpserver
前进的李工3 小时前
Agent 学习笔记 15:Agent 怎样响应事件与中途打断?
人工智能·笔记·agent·openclaw·工具设计·gpt-6 astra·原生异步
天树星智源4 小时前
记忆该记「赔率跳变」:机器人长时程十连任务,事件记忆 88.0%,删掉失败记录只剩 1.7%
论文阅读·人工智能·机器人
kyle~6 小时前
因子图优化(Factor Graph Optimization)
c++·算法·机器人·传感器
希和20277 小时前
51 单片机学习笔记:LCD1602、独立按键、I2C 与 AT24C02 掉电存储(江科大课程小白笔记)
笔记·单片机·学习
北风toto7 小时前
Spring Boot 常用注解 · 概要笔记
spring boot·笔记·后端
硅谷秋水7 小时前
MorphMimic 方法分析
人工智能·机器学习·计算机视觉·机器人
下一站春风里8 小时前
Spring IoC 控制反转 完整技术笔记
java·spring boot·笔记·spring
万俟淋曦9 小时前
[ROS 系列学习教程] 建模与仿真 - 使用 ros_control 控制六轴串联机械臂
人工智能·ai·机器人·ros·机械臂·robotics·具身智能
一只大鸽子20 小时前
游戏开发笔记4-像素画基础 轮廓-直线和曲线
笔记