1.题目基本信息
1.1.题目描述
在无限的平面上,机器人最初位于 (0, 0) 处,面朝北方。注意:
-
北方向 是y轴的正方向。
-
南方向 是y轴的负方向。
-
东方向 是x轴的正方向。
-
西方向 是x轴的负方向。
机器人可以接受下列三条指令之一:
-
"G":直走 1 个单位
-
"L":左转 90 度
-
"R":右转 90 度
机器人按顺序执行指令 instructions,并一直重复它们。
只有在平面中存在环使得机器人永远无法离开时,返回 true。否则,返回 false。
1.2.题目地址
https://leetcode.cn/problems/robot-bounded-in-circle/description
2.解题方法
2.1.解题思路
模拟:只有一种情况,机器人无限循环下不能到达起点,即为假如开始是向北走,那么一次循环后,机器人不在起点并且方向还是向北。其余情况经过有限次循环,都能到达起点。
2.2.解题步骤
第一步,构建方向数组并初始化当前的方向和位置
第二步,遍历步骤,并更新当前的方向和位置
第三步,根据一次循环后的位置和方向判断无限循环下是否能到达起点
3.解题代码
Python代码
python
class Solution:
    # 模拟:只有一种情况,机器人无限循环下不能到达起点,即为假如开始是向北走,那么一次循环后,机器人不在起点并且方向还是向北。其余情况经过有限次循环,都能到达起点。
    def isRobotBounded(self, instructions: str) -> bool:
        # 第一步,构建方向数组并初始化当前的方向和位置
        directions=[[0,1],[-1,0],[0,-1],[1,0]]
        directIndex=0
        x,y=0,0
        # 第二步,遍历步骤,并更新当前的方向和位置
        for c in instructions:
            if c=="G":
                x+=directions[directIndex][0]
                y+=directions[directIndex][1]
            elif c=="L":
                directIndex=(directIndex+1)%4
            elif c=="R":
                directIndex=(directIndex-1)%4
        # 第三步,根据一次循环后的位置和方向判断无限循环下是否能到达起点
        return False if directIndex==0 and (x!=0 or y!=0) else True
C++代码
cpp
class Solution {
public:
    bool isRobotBounded(string instructions) {
        vector<vector<int>> directions={{0,1},{-1,0},{0,-1},{1,0}};
        int directIndex=0;
        int x=0,y=0;
        for(char c:instructions){
            if(c=='G'){
                x+=directions[directIndex][0];
                y+=directions[directIndex][1];
            }else if(c=='L'){
                directIndex=(directIndex+1)%4;
            }else if(c=='R'){
                directIndex=(directIndex-1+4)%4;
            }
        }
        return directIndex==0 && (x!=0 || y!=0) ? false : true;
    }
};
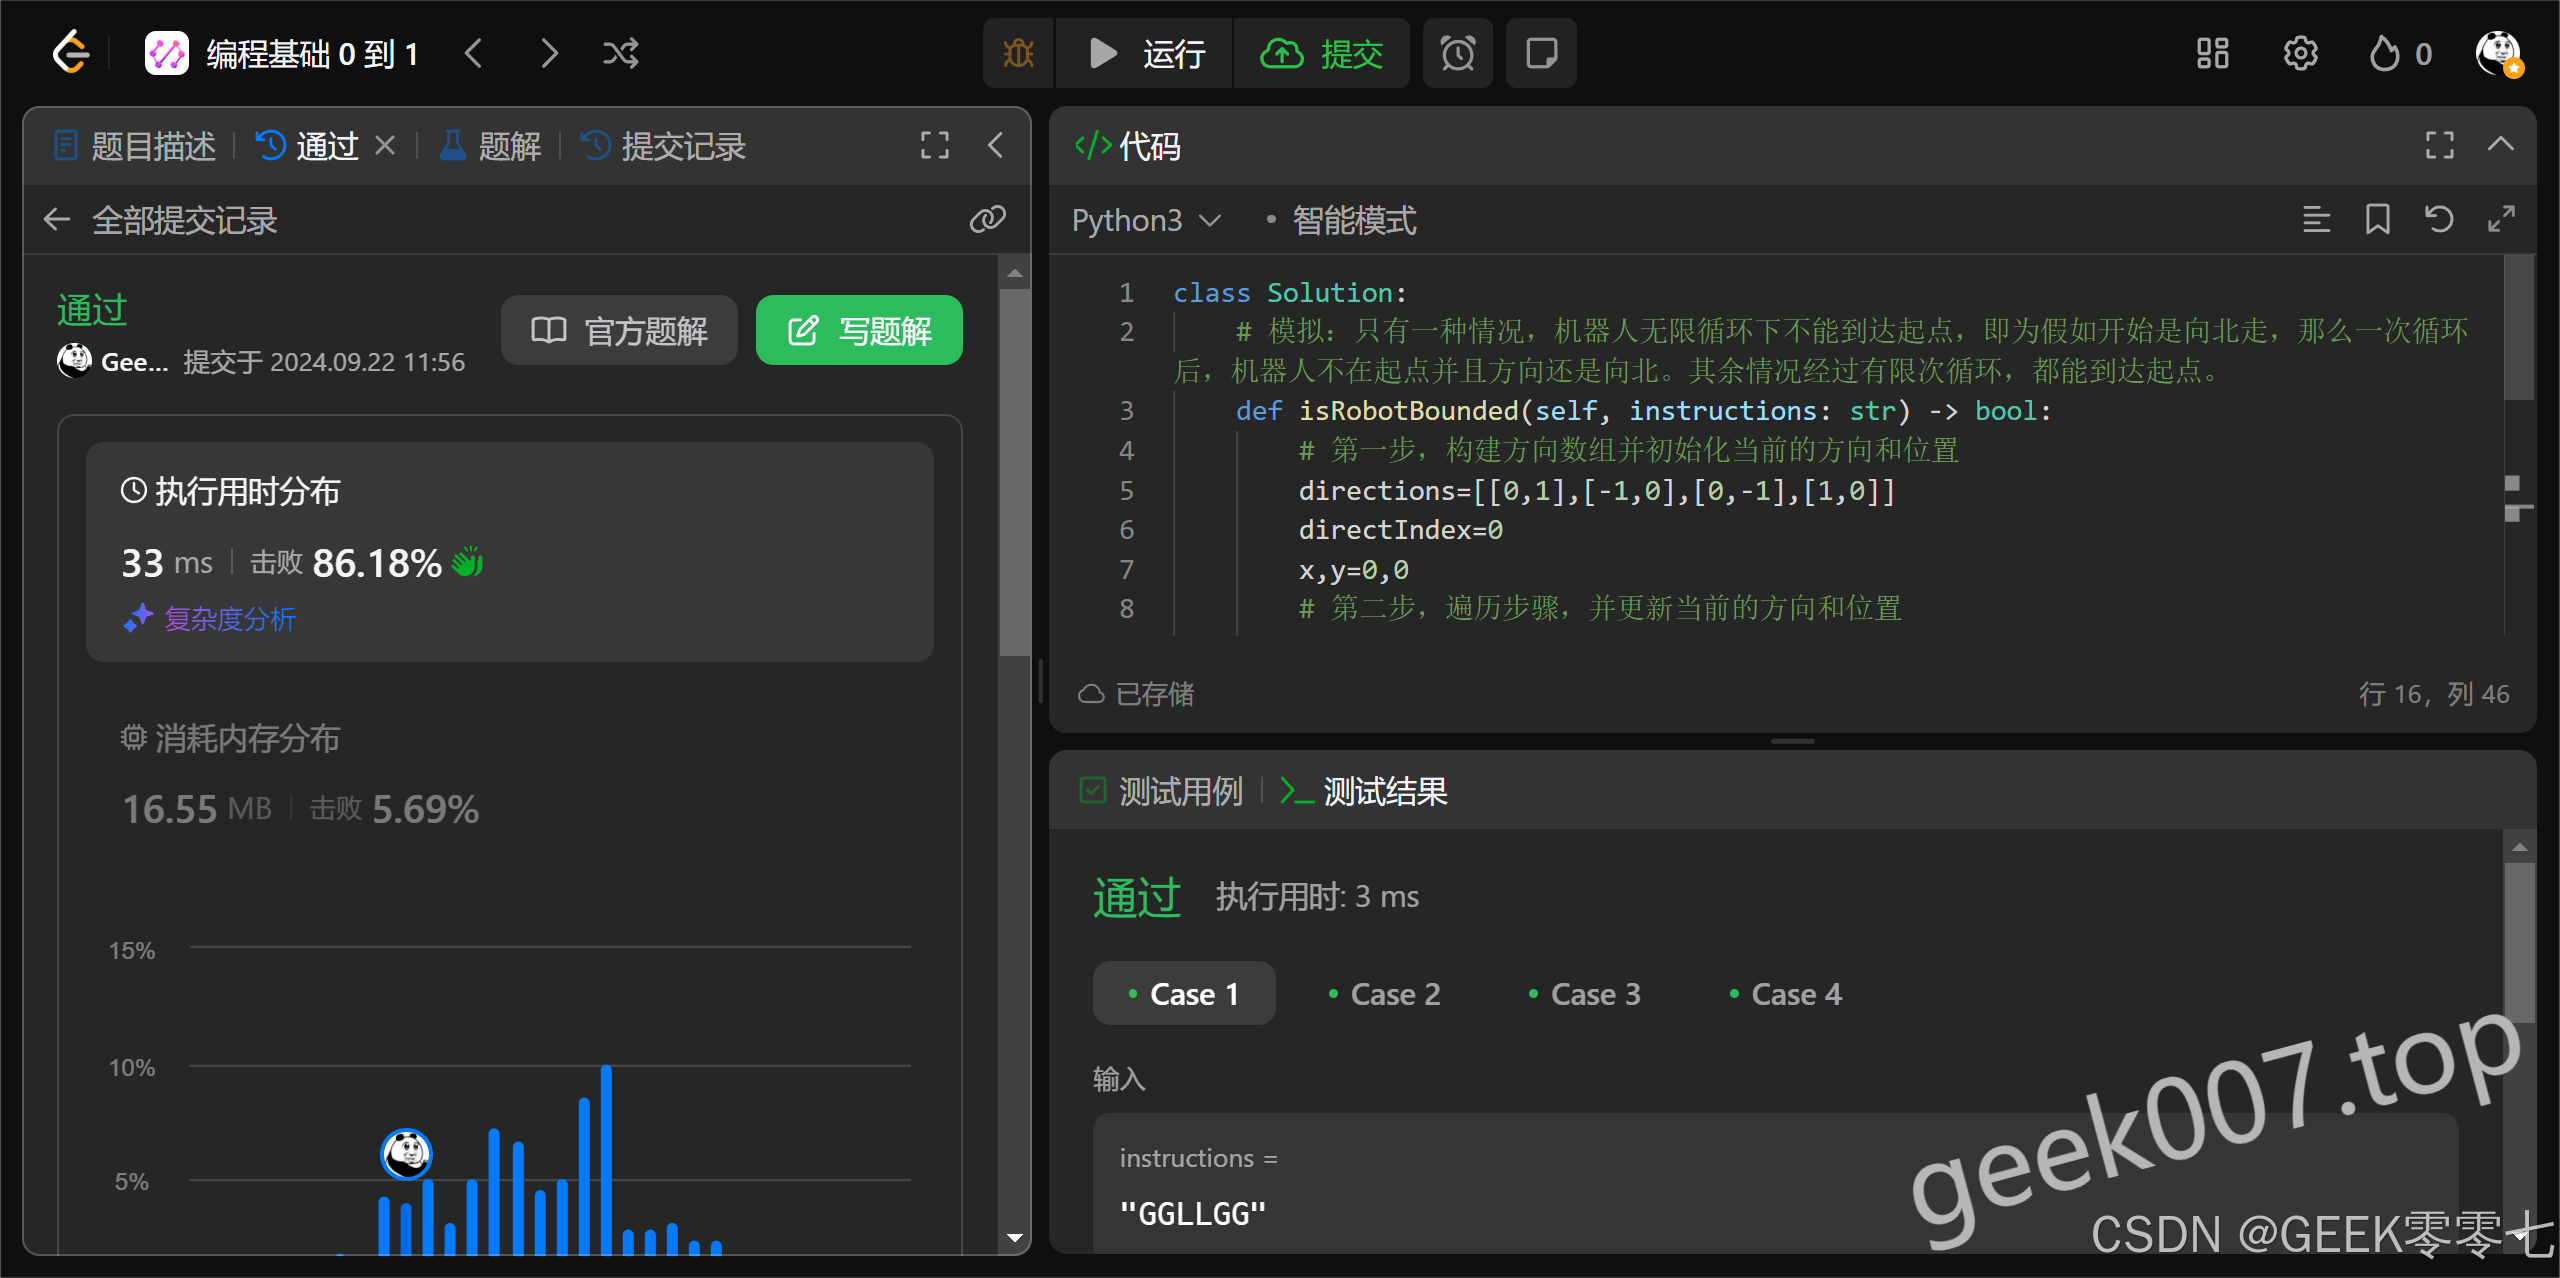
4.执行结果