永磁同步电机无速度算法--反电动势观测器

一、原理介绍

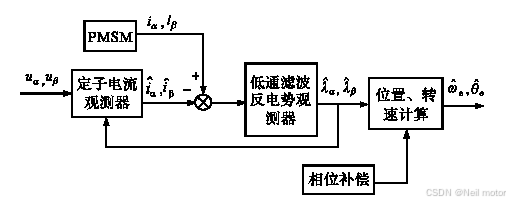
在众多无位置传感器控制方法中,低通滤波反电势观测器结构简单,参数整定容易,易于编程实现。但是该方法估计出的反电势会产生相位滞后,需要在估计永磁同步电机转子位置时进行了相位补偿。
二、仿真模型

在MATLAB/simulink里面验证所提算法,搭建采用PLL的传统SMO仿真。采用和实验中一致的控制周期1e-4,电机部分计算周期为1e-6。仿真模型如下所示:
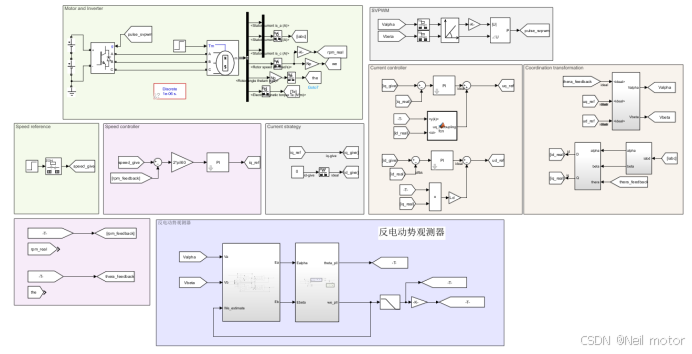
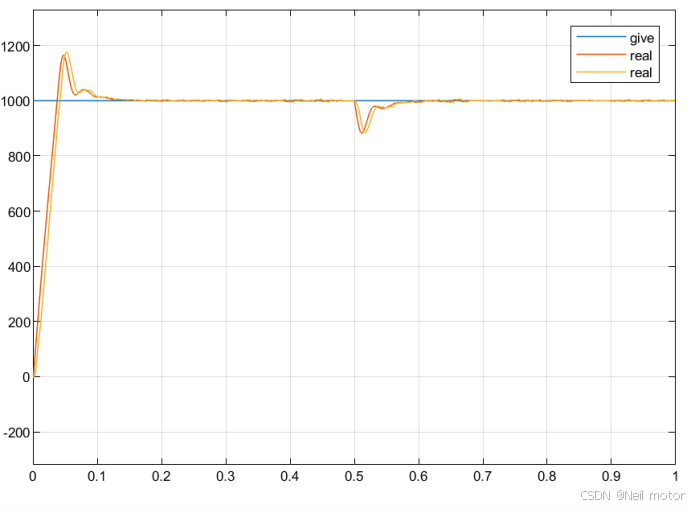
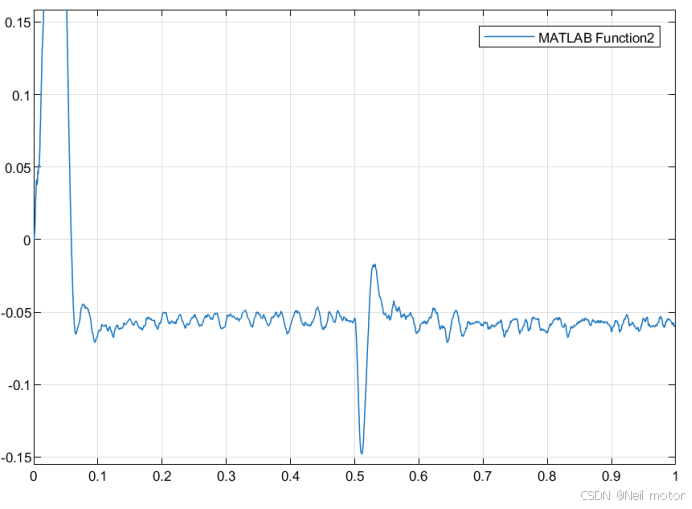
仿真工况:电机空载零速启动,0s阶跃给定转速1000rpm,0.5s施加额定负载

2.1给定转速、实际转速和估计转速
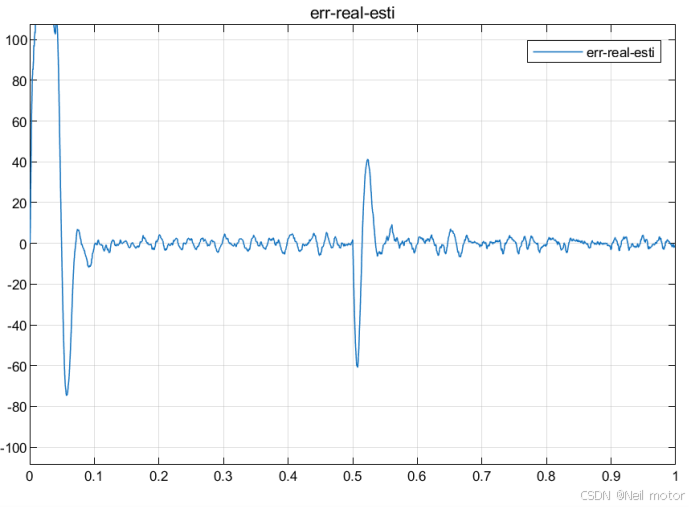
2.2估计转速与实际转速误差
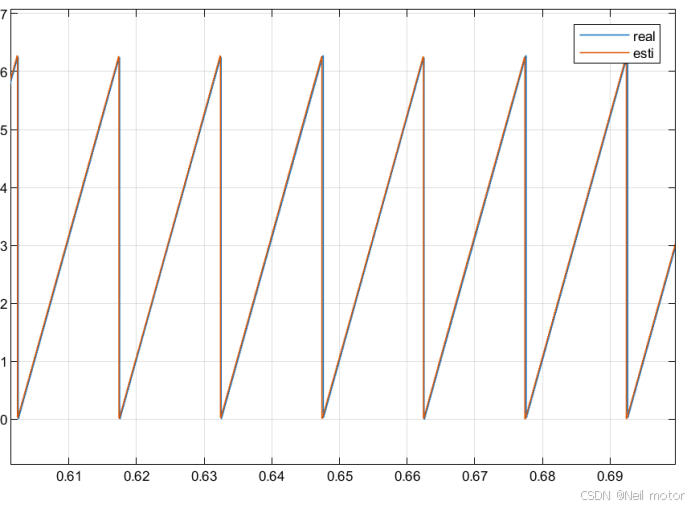
2.3估计转角与实际转角
2.4估计转角与实际转角误差
2.5不加相位补偿的估计转角与实际转角

低通滤波反电势观测器结构简单、调参容易,其中只有一个参数Ka需要调节,Ka为低通滤波器的带宽。但是其表达式中含有积分环节, 当采样电流存在采样误差和直流偏置时,积分环节的存在也会产生误差积累。此外低通滤波特性会导致相位滞后,因此需要对由反电势计算出的转子位置进行实时相位补偿。但是为了补偿相位滞后需要利用实时的角速度信息,而角速度的估计值会影响到补偿效果。

相关推荐
ZhengEnCi6 小时前
模型训练完整流程:从数据准备到模型上线的 10 个关键步骤(全文可跑)
后端·算法
吞下星星的少年·-·9 小时前
Div.3 CF 1131A题(排序,模拟)
算法·模拟·排序
aichitang202410 小时前
代数拓扑学与现代前沿视角
考研·算法·数学建模·ai·拓扑学·高考
二本咕咕-机械转码10 小时前
FreeRTOS深入解析(一)_链表与并发保护——哨兵循环链表、排序键游标、临界区与关调度
单片机·算法·链表
-银雾鸢尾-10 小时前
两数之和-C++实现
c++·算法
j7~10 小时前
【动态规划算法专题】动态规划五部曲实战:泰波那契数、三步问题、最小花费爬楼梯
c++·算法·动态规划·数据结构与算法
倍利福猎头公司官方账号10 小时前
大企业HR如何向猎头公司清晰传达AI岗位的技术需求?
人工智能·算法·机器人·求职招聘·业界资讯
揽星河..11 小时前
【C++】类和对象
c++·算法
D e re k ZH11 小时前
C++ 并发、未定义行为与工程化难点(No 3)
数据结构·c++·算法·面试