机器人系统仿真(自学自用)

对机器人建模(URDF)、创建仿真环境(Gazebo)以及感知环境(Rviz)等系统性实现

0.问题

在vscode中roslaunch,出现下面的错误:

RLException: Invalid roslaunch XML syntax: no element found: line 1, column 0

The traceback for the exception was written to the log file

解决:ctrl+s保存

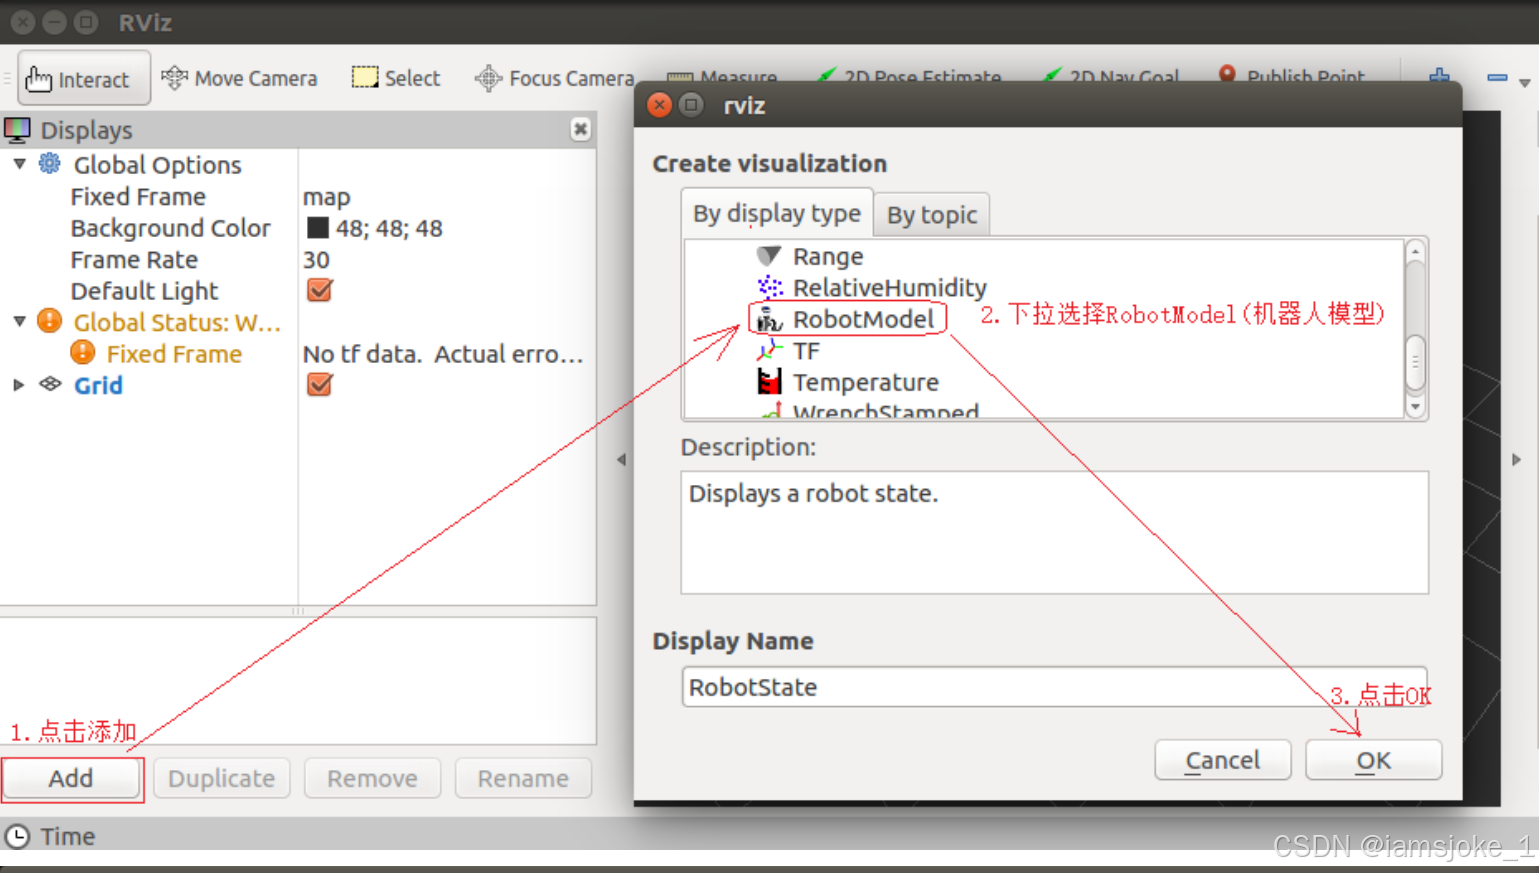
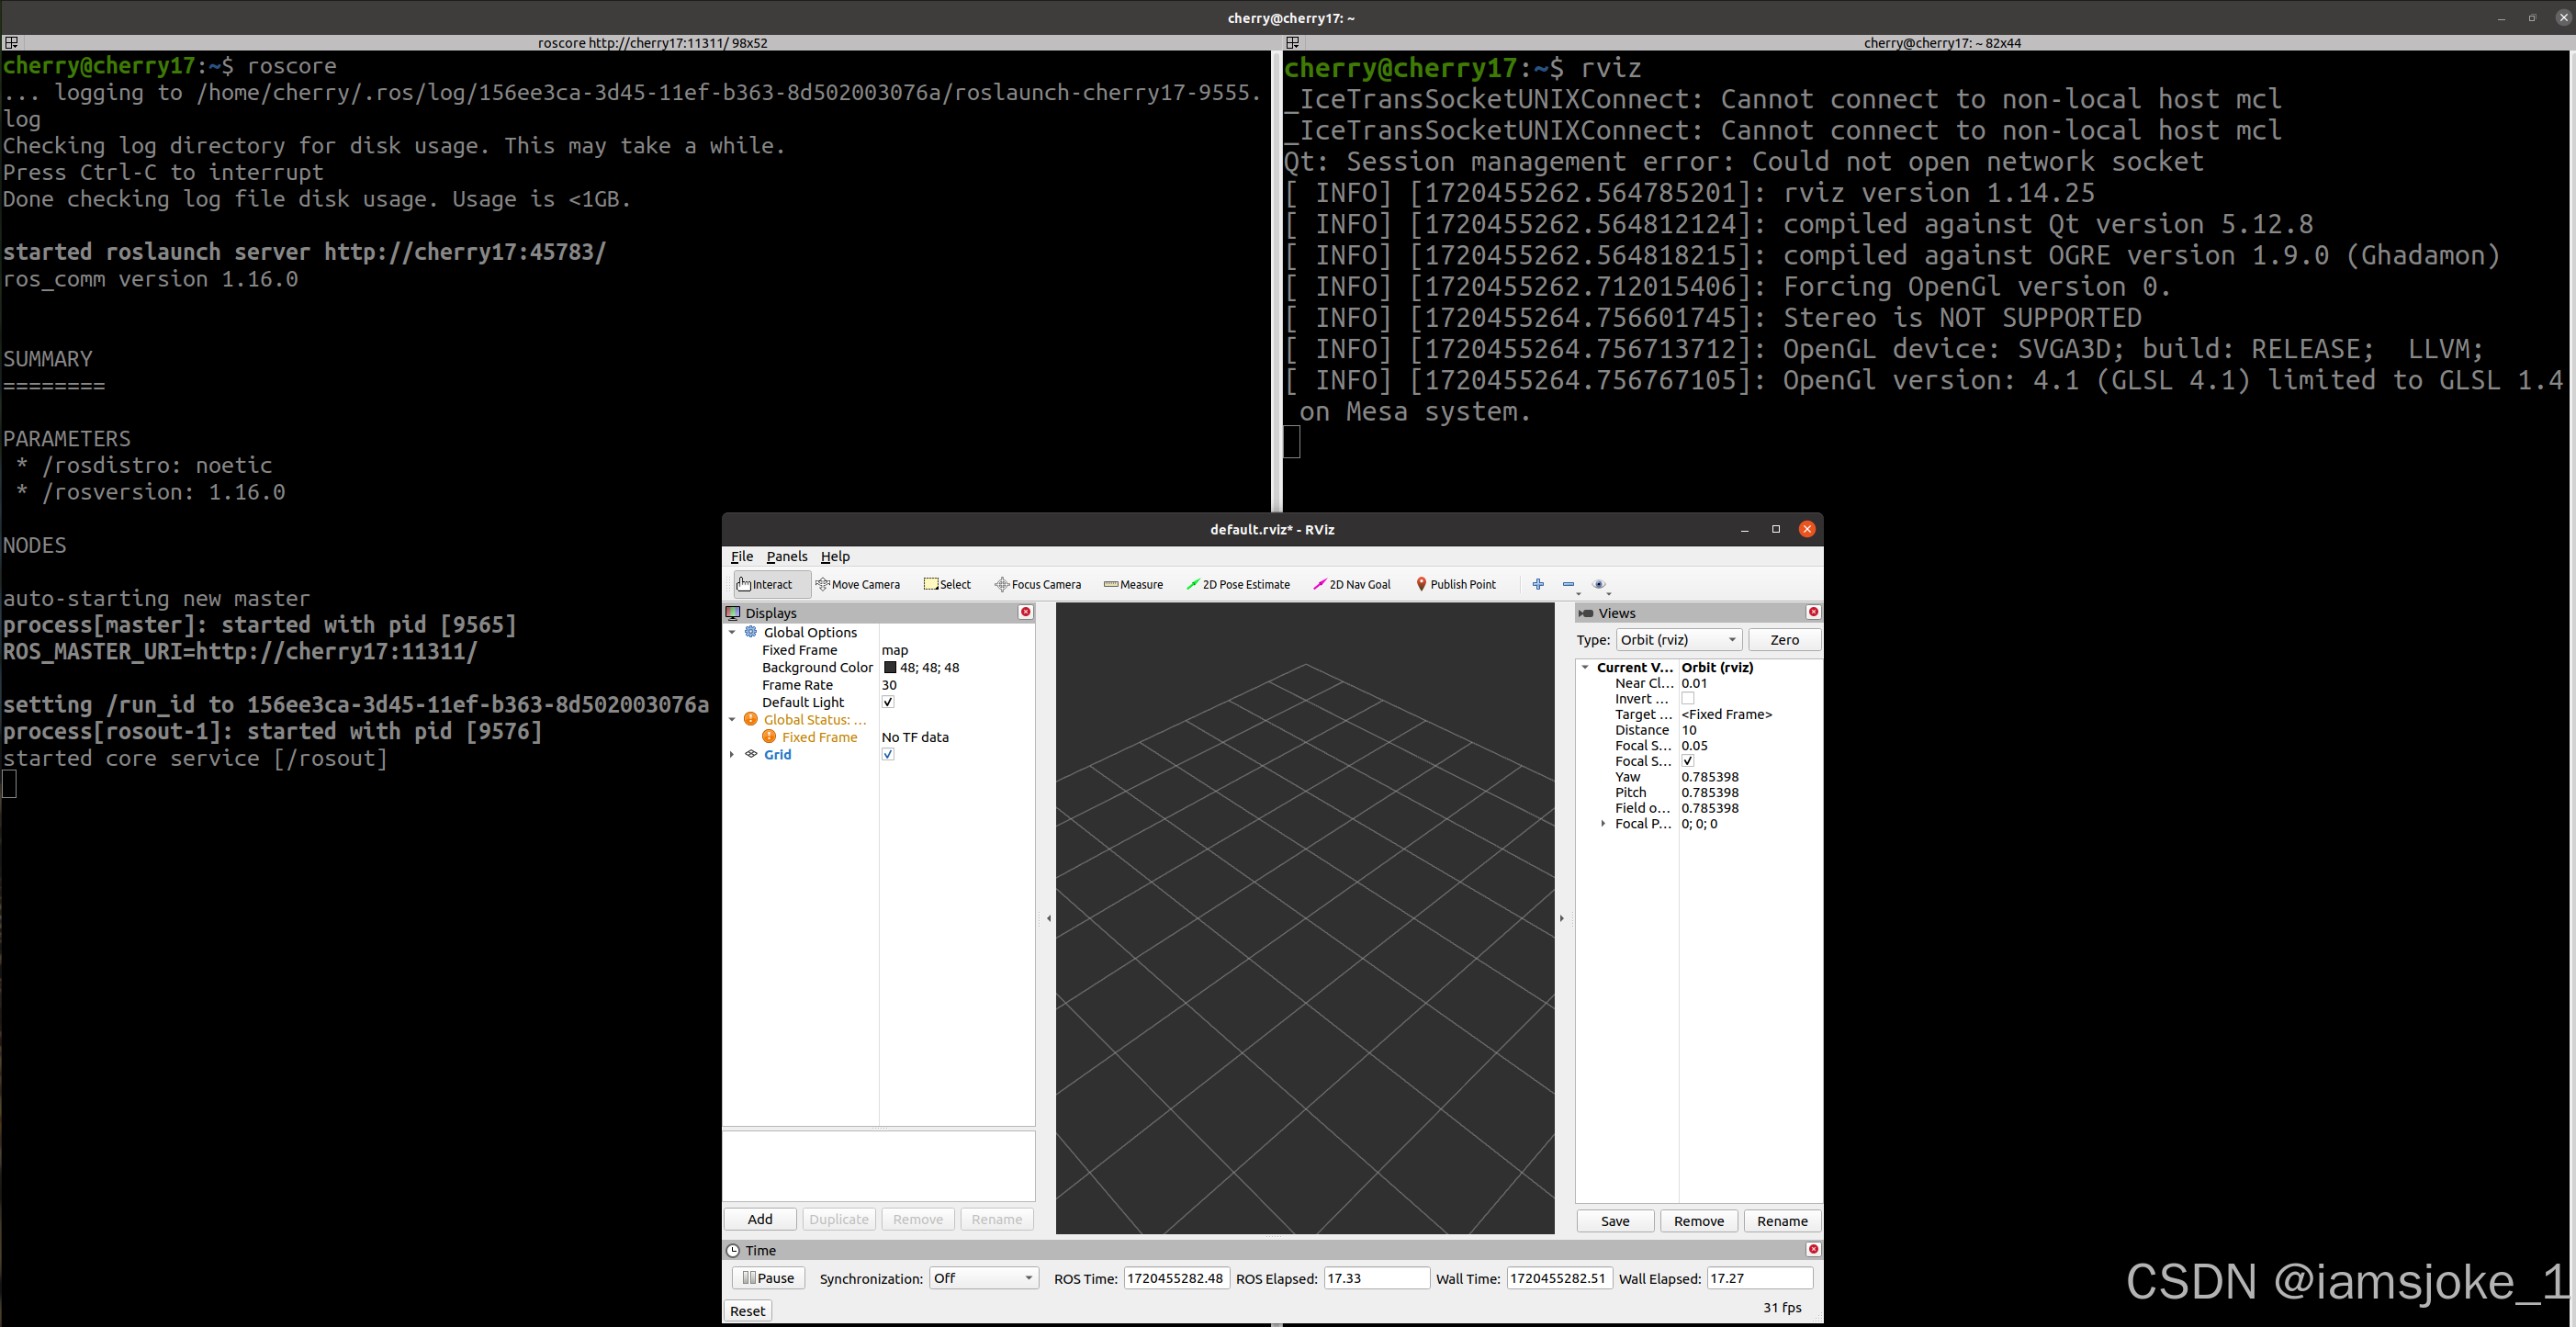
1.如何打开rviz
2.urdf+xacro
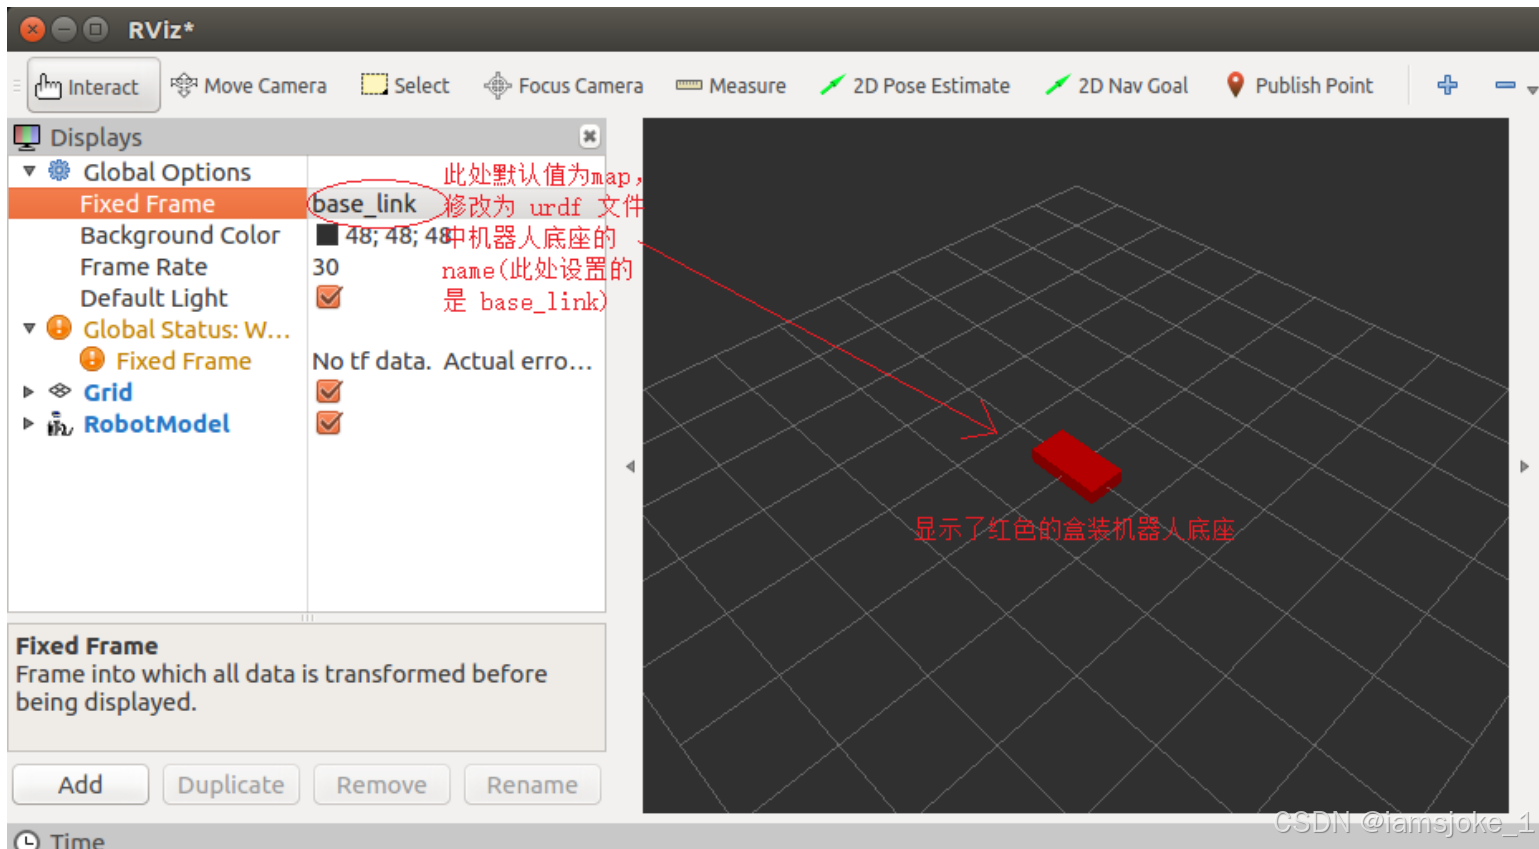
默认使用robotmodel
save as config保存

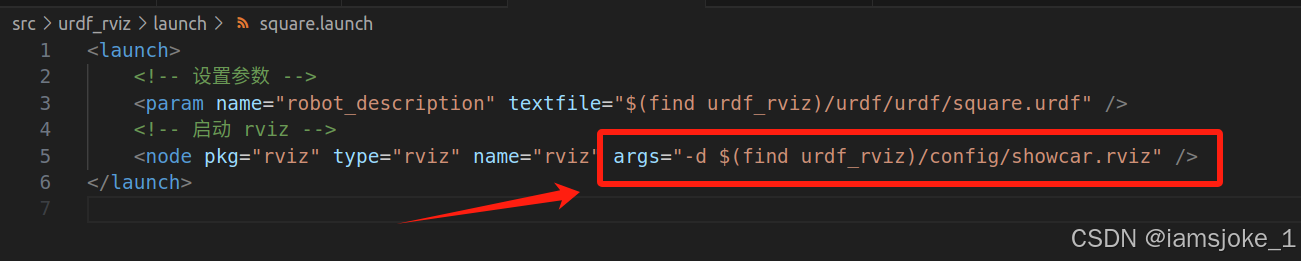
需要加入args,注意路径

再次运行前需要保存launch文件

3.urdf+gazebo

相关推荐
鲁邦通物联网3 小时前
既有电梯机器人梯控选型:现场可行性评估方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2176 小时前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水7 小时前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
wangxiaoxuan2178 小时前
URDF 与机器人状态发布:从关节采样推导整机位姿
机器人
wangxiaoxuan2179 小时前
从深度图到点云:投影、滤波、降采样与聚类
机器学习·数据挖掘·机器人·聚类·科沃斯八界
鲁邦通物联网1 天前
工厂与酒店机器人梯控方案设计:如何建立场景参数模型?
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2171 天前
时间也是机器人数据的一部分:采样、同步、延迟与数据有效期
机器人·科沃斯八界
boombb1 天前
AI Engineer in robotic系列:从地图导入到机器人执行:导览平台 MVP 技术设计与落地
机器人·ai编程
硅谷秋水1 天前
将闲科技(LiberAI)提出世界动作模型Liber-0
机器学习·计算机视觉·语言模型·机器人
一知半解仙2 天前
乌镇2026:当“智能互联网”第一次被数据照进现实
人工智能·物联网·机器人·开源