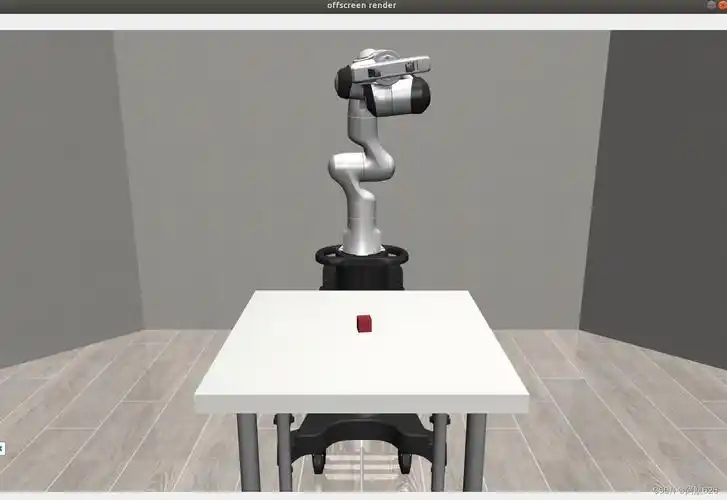
Robosuite 基于 MuJoCo 物理引擎,能支持多种机器人模型,提供丰富多样的任务场景,像基础的抓取、推物,精细的开门、拧瓶盖等操作。它可灵活配置多种传感器,提供本体、视觉、力 / 触觉等感知数据。因其对强化学习友好,能与主流 RL 框架兼容,方便开发和测试机器人操作的强化学习算法,还可用于机器人路径规划、视觉伺服等算法的验证,也适用于人机协作研究。
pip install robosuite

import robosuite as suite
from robosuite.wrappers import GymWrapper

# 创建仿真环境(Panda机械臂抓取任务)
env = suite.make(
    env_name="PickAndPlace",
    robots="Panda",
    has_renderer=True,  # 启用渲染
    has_offscreen_renderer=False,  # 关闭离线渲染(用于非GUI场景)
    use_camera_obs=True,  # 使用视觉观测
    reward_shaping=True  # 启用奖励塑形
)

# 转换为Gym风格环境(便于RL算法接入)
env = GymWrapper(env)

# 初始化环境
obs = env.reset()
for _ in range(1000):
    action = env.action_space.sample()  # 随机动作(实际应用中替换为算法输出)
    obs, reward, done, info = env.step(action)
    if done:
        obs = env.reset()
env.close()https://zhuanlan.zhihu.com/p/6621264369 https://zhuanlan.zhihu.com/p/6621264369