相机中各个坐标系的转换关系如像素坐标系到世界坐标系以及相机标定的目的

一、背景

无论是机器人领域、SLAM还是自动驾驶领域,都会涉及相机标定,但是看了很多博客,都是各种坐标系的变换,没有从上层说明进行坐标变换的目的是什么,以及相机标定完成后,是已知像素坐标求世界坐标,还是已知世界坐标求像素坐标。

二、相机标定的目的

给定物体的参考点坐标(x,y,z)和它的像素坐标(u,V)

确定相机内部的几何和光学特性(内部参数) fx、fy、u0、v0等

摄像机在三维世界坐标关系(外部参数) 矩阵R和平移向量P

标定完成后,既可以从像素坐标推导世界坐标,也可以从世界坐标计算像素坐标,具体取决于任务需求。例如:

机械臂抓取:从像素坐标推世界坐标。

渲染或AR:从世界坐标求像素坐标。

三、坐标系间的关系


世界坐标系到相机坐标系是为了外参标定

相机坐标系到图像坐标系是将三维坐标转为二维坐标,用到了相似三角形
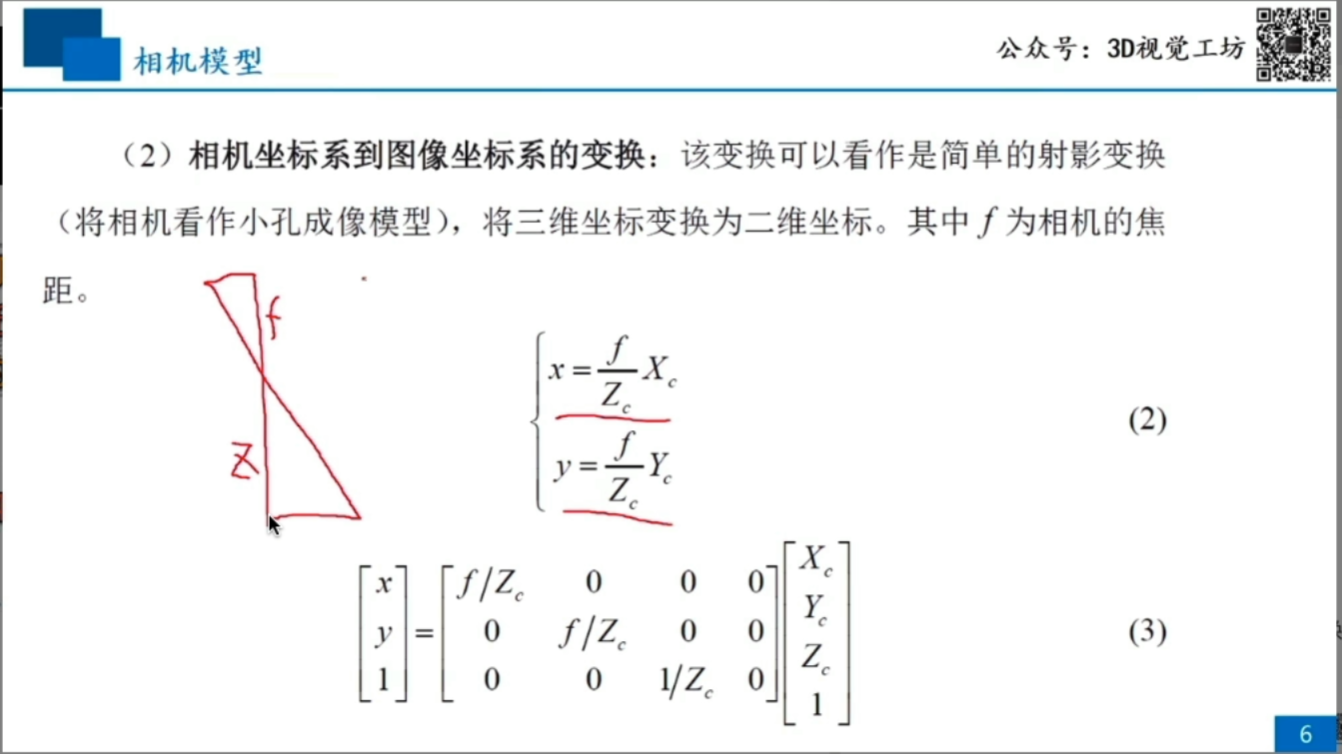

图像坐标系到像素坐标系是为了内参标定

参考链接:https://www.cnblogs.com/tangjunjun/p/16240878.html

相关推荐
TengTaiTech4 天前
头戴耳机做运动相机外接麦:一颗麦克风同时服务蓝牙通话与 3.5mm 录音的底层重构
数码相机·音视频·蓝牙·qcc
大凡光学5 天前
交通卡口:大尺寸标定板在车牌识别相机视场角标定与畸变校正中的应用
数码相机·安防监控·机器视觉·标定板
加搜科技观察8 天前
哪个品牌 3D 相机好用?工业 3D 相机品牌选型评估指南
数码相机·3d
于海风微醺12 天前
工业相机选型
数码相机·相机
QYR_1113 天前
年复合增长率11.4%!机器人指端视触觉传感器加速迈向规模化应用
人工智能·数码相机
大熊背14 天前
LV值计算的注意事项
数码相机·apex·自动曝光·lv
敢敢のwings14 天前
SimpleMemVLA 深度解读:把原生视频上下文变成机器人的记忆
数码相机·机器人·音视频
敢敢のwings14 天前
Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动
人工智能·数码相机·机器人
高升说15 天前
手眼方案怎么选:眼在手上与眼在手外的工程对比
人工智能·数码相机
come1123415 天前
手机与相机拍照入门
数码相机·智能手机