前面几期把环境搭好、加了NPC、跑通YOLO、装了四路相机,这期是系列的核心------把四路相机图像拼成一张完整的鸟瞰环视图。
1 为什么 BEV 环视重要
自动驾驶要看到车四周360度的情况,靠单路相机做不到。BEV(Bird's Eye View)就是把前后左右四路相机的图像,投影到车顶俯视视角,拼成一张完整的环视图。
       前
        ↑
左 ←── 车 ──→ 右
        ↓
       后

4路相机 → 各自标定 → 投影到BEV → 拼接成360度环视
2 整体流程
启动环境(前几期一样)
    ↓
获取四路相机图像
    ↓
创建标定棋盘格
    ↓
每路相机计算 H 矩阵(单应矩阵)
    ↓
四路图像投影到 BEV 并拼接
第一步到第五步:准备阶段
环境启动、ROS Bridge、TCP图像传输、棋盘格创建,都跟前几期一样,按顺序执行:
bash
# 终端1-2:启动容器 + Carla UE4
# 终端3:启动 ROS Bridge
# 终端4:多相机 TCP 服务端
python tcp_bridge/tcp_bridge_server_multi_camera_py2.py
# 终端5:接收图像
python tcp_bridge_client_py3.py
# 终端6:创建网格
python scripts/create_board_py2.py --vehicle-id 513 #这个ID是在启动 ROS Bridge时可以查看ego_vehicle参数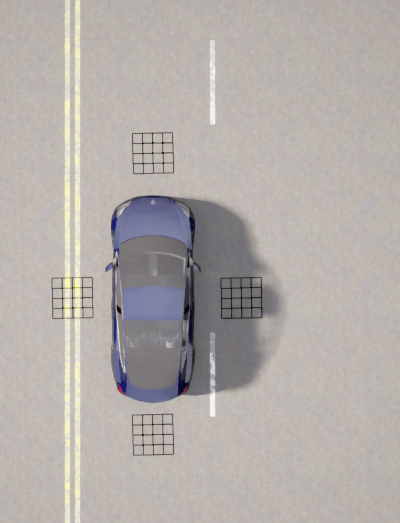
第六步:相机标定计算 H 矩阵
这是 BEV 拼接的核心。每路相机都需要计算一个单应矩阵 H,把相机视角的图像投影到 BEV 俯视视角。
bash
cd /opt/carla_ws/sim_workspace/bev_surround
source activate py310

# 分别标定四个相机
python camera_bev_calib_py3.py --name front
python camera_bev_calib_py3.py --name back
python camera_bev_calib_py3.py --name left
python camera_bev_calib_py3.py --name right
标定原理:
相机图像中的棋盘格角点
    ↓ 检测角点
建立 图像坐标 ↔ 世界坐标 对应关系
    ↓ 求解
单应矩阵 H(3x3)
    ↓ 应用
相机图像 → BEV俯视图像
关键点: 四路相机必须用同一个世界坐标系(统一的地面平面),否则拼接时四个角会对不齐。
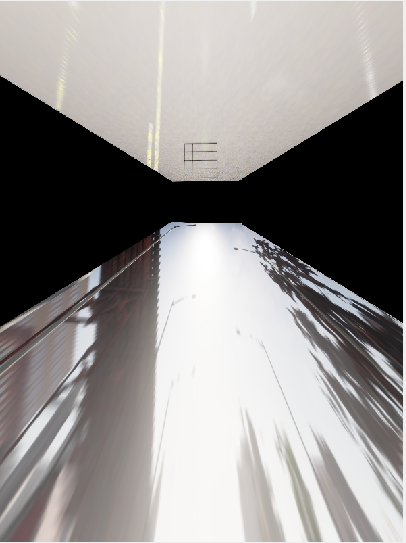
第七步:BEV 拼接
四路相机都标定好后,执行拼接:
bash
python bev_surround_py3.py运行后可以看到:
- 四路相机图像被投影到 BEV 视角
- 前后左右拼成完整的360度环视图
- 车辆周围的地面、车道线、障碍物都显示在鸟瞰图上
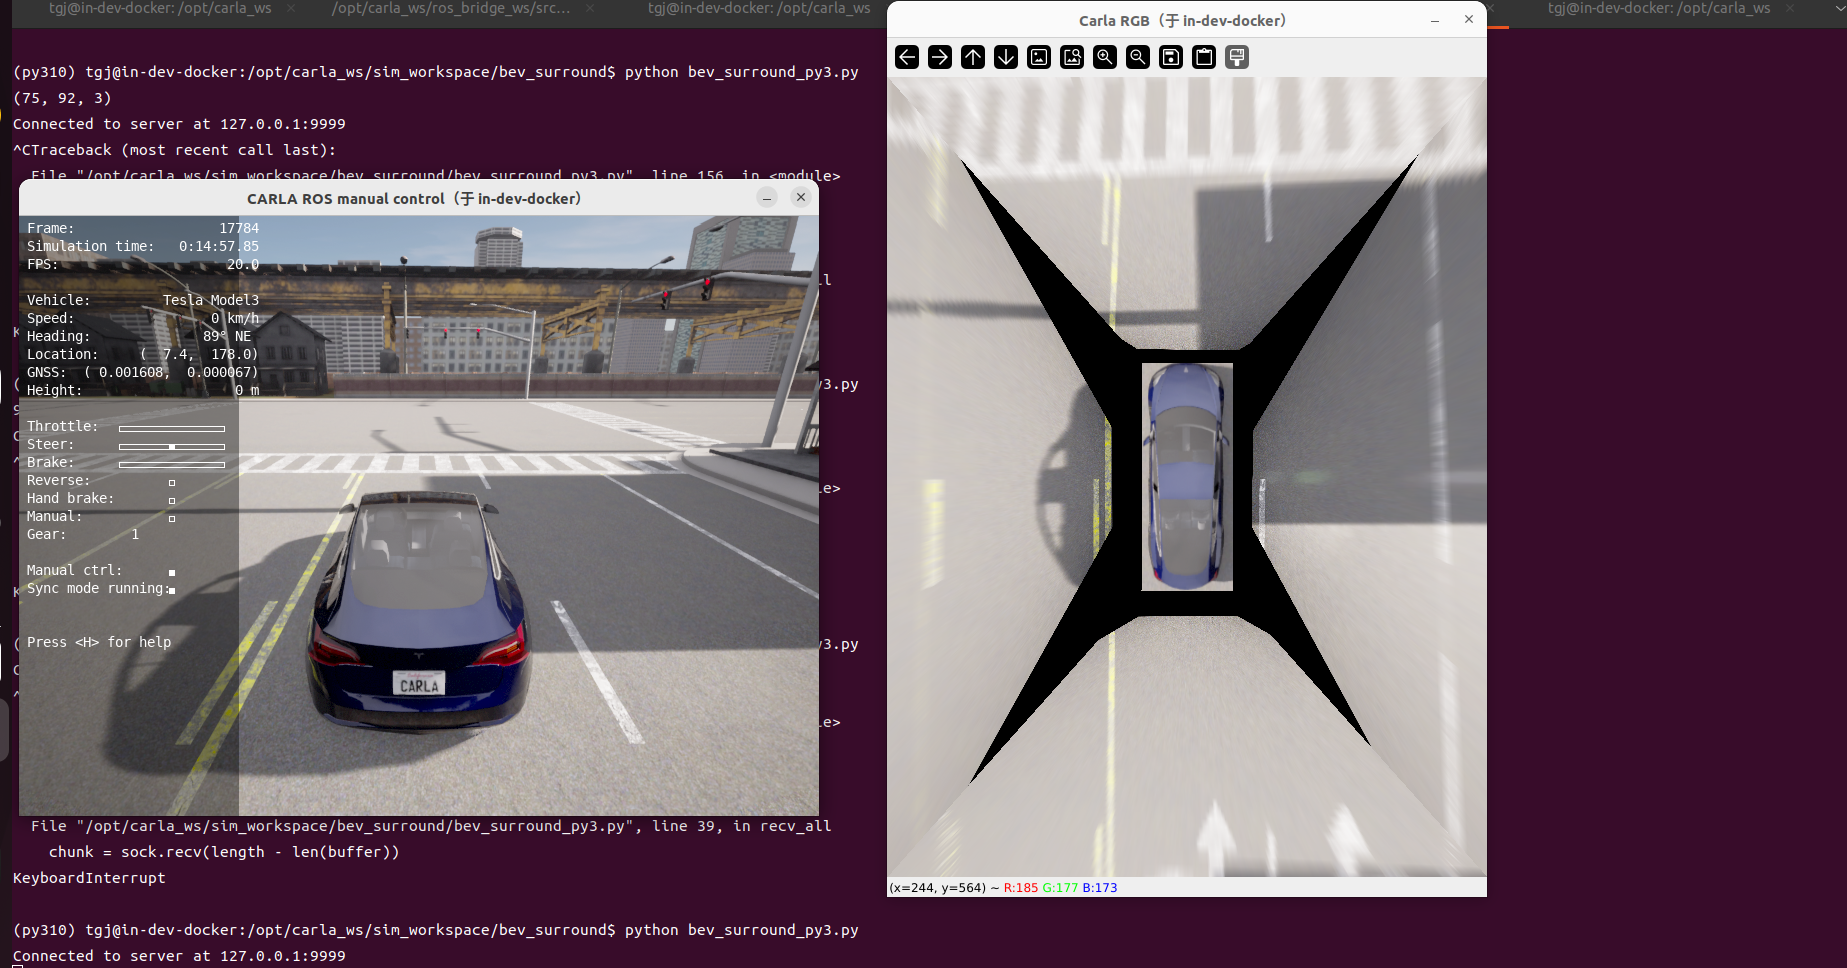
需要说明一下:目前只实现了demo的效果,没有对4个角进行优化对齐,所以效果不是很好。
3 几个关键点
| 要点 | 说明 |
|---|---|
| 统一坐标系 | 四路相机共用同一地面平面,拼接才对齐 |
| 棋盘格标定 | 标定板/标定布,角点检测要准确 |
| 重叠区域 | 相邻相机留30度重叠,拼接处做融合 |
| H矩阵精度 | 标定不准,拼接就歪,这是最花时间的地方 |
5_4个摄像头的标定和bev拼接
4 下一期
做图像的语义分割,再将语义分割结果投影到BEV空间得到语义BEV。
往期回顾
- Carla仿真系列:4_在 Carla 的 Tesla 上装 4 路摄像头,并创建网格为环视拼接做准备
- Carla仿真系列:3_Carla 仿真中跑通 YOLOv8 实时目标检测
- Carla仿真系列:2_Carla 仿真中批量添加 NPC,让场景动起来
- Carla仿真系列:1_Carla + ROS 仿真环境从零搭建,跑通完整数据流
如果本文对你有帮助,欢迎点赞、关注、收藏 。
遇到问题可以评论区留言交流,也欢迎转发给需要的朋友。